요약
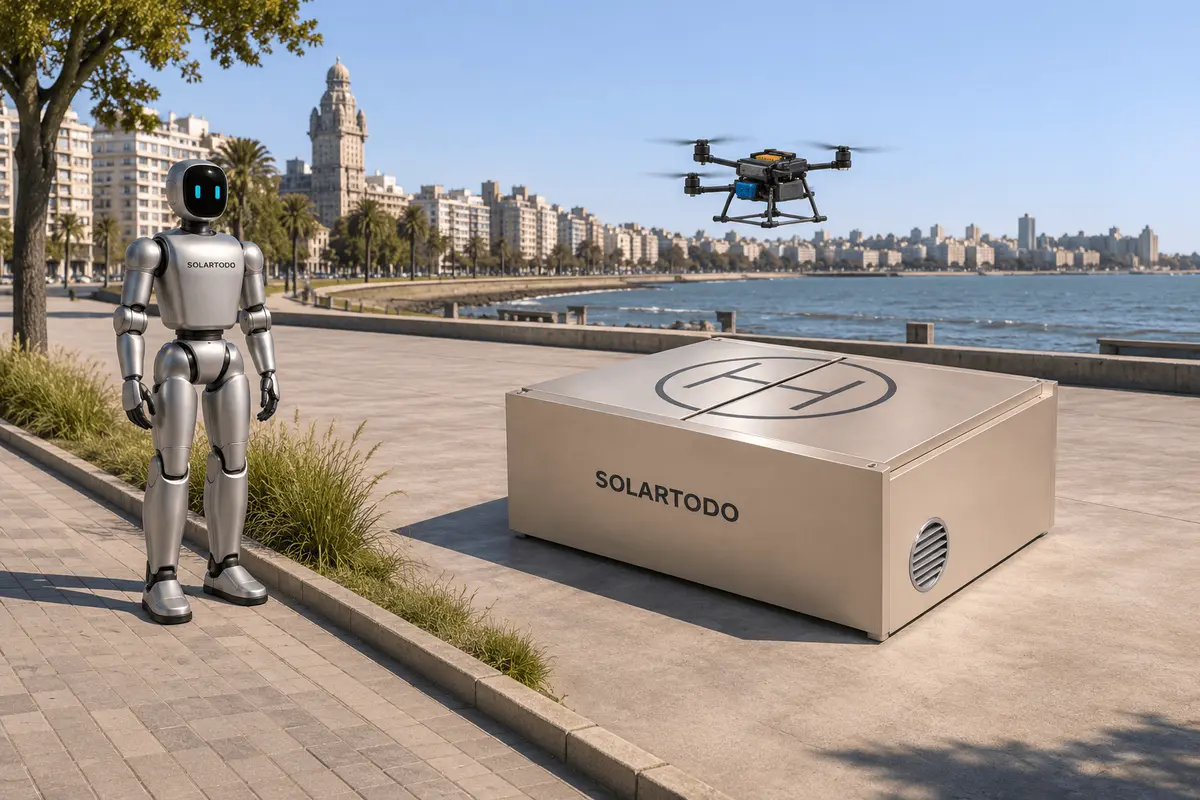
이 평가에서 몬테비데오는 제안된 부지일 뿐입니다. 제공된 근거는 선정된 필지, 기존 배치, 현지 운영 허가 또는 측정된 시스템 성능 중 어느 것도 입증하지 않습니다. 또한 시공을 승인할 수 있는 이격 치수도 제공하지 않습니다.
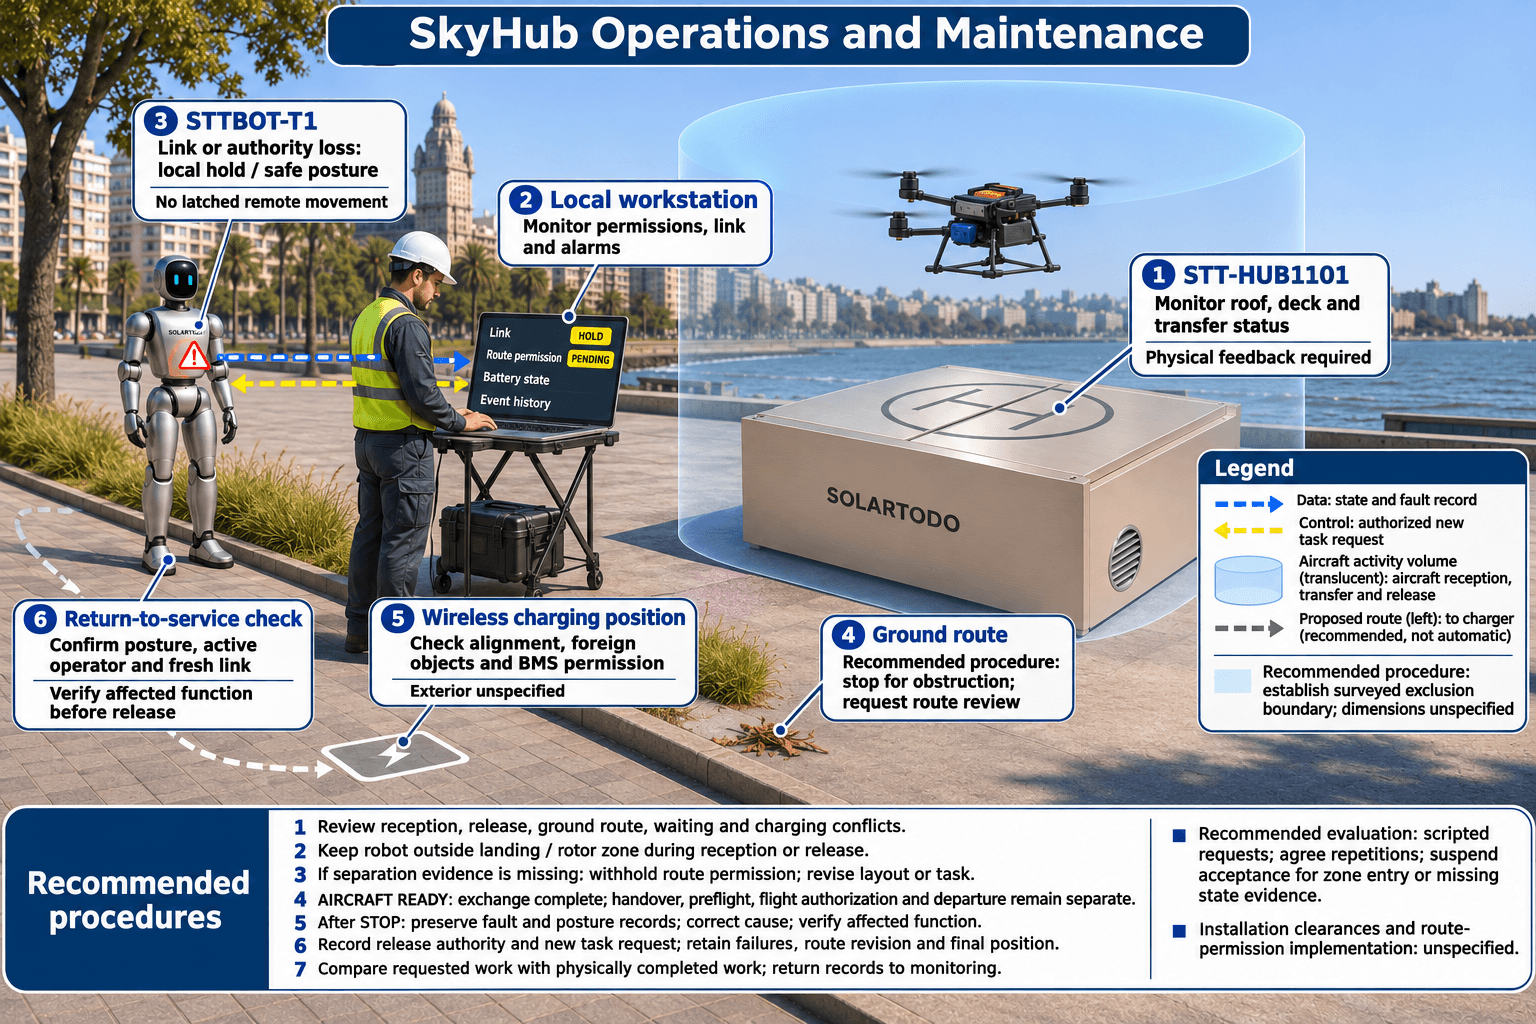
출처로 뒷받침되는 운영 제한은 명확합니다. 매뉴얼 58페이지에 명시된 대로, 캐비닛이 UAV를 수용하거나 내보내는 동안 STTBOT 로봇은 항공기 착륙 및 로터 출입금지 구역 밖에 있어야 합니다. 제안된 구매 접근 방식은 실측 배치도에 해당 경계를 기록하고, 이를 기준으로 STTBOT-T1 경로와 충전 접근로를 평가하며, 물리적 배치의 수용 여부를 결정하기 전에 실제 허가 체계에 관한 근거를 요청하는 것입니다. 이는 평가 권고이며, 경로 제어 시스템이 설치되어 있다는 근거가 아닙니다.
핵심 사항
- 제안된 격납고 위치를 선정하기 전에 항공기 수용 및 출고 경로, 가동 장비 접점과 정비 접근로를 문서화합니다.
- 수용 및 출고 중 항공기 착륙 및 로터 출입금지 구역으로의 로봇 진입을 금지하는 매뉴얼 규정을 적용합니다.
- 제안된 배치 평가에 지상 작업 경로, 대기 위치와 충전 접근로를 포함합니다.
- 배터리 교환 완료를 이후의 운용자 인계, 비행 전 점검, 비행 승인 및 출발과 구분합니다.
- 허가, 물리적 위치, 개입과 복구 결정을 포괄하는 평가 기록을 요청합니다.
- 출입금지 경계, 설치 요구사항 또는 이격 유지 수단이 해결되지 않은 경우 배치 수용을 보류합니다.
제안된 검토 과제
구매 시 검토할 질문은 제안된 독립형 STT-HUB1101 격납고 위치와 STTBOT-T1 경로 계획이 의도한 지상 작업을 지원하면서 매뉴얼의 항공기 구역 제한을 충족할 수 있는지입니다. 경로 길이만으로는 이 질문에 답할 수 없습니다. 평가에는 명확하게 정의된 출입금지 경계와 각 지상 경로를 언제 이용할 수 있는지 판단하기 위한 문서화된 근거가 필요합니다.
아래 제안된 시나리오는 수용 요청, 충전을 위한 복귀, 교환 완료 및 중단된 지상 작업을 다룹니다. 이는 평가 사례이며, 몬테비데오에서 관찰된 충돌 상황이나 해당 부지의 주요 위험에 관한 판단이 아닙니다.
제공된 출처에는 몬테비데오 필지 측량, 보행자 동선 평가 또는 현지 허가 기록이 없습니다. 도시 이름을 언급했다는 이유만으로 현지 기후, 수요 또는 적합성에 관한 결론을 내릴 수는 없습니다. 부지 배치는 여전히 제안 단계이며 평가가 필요합니다.
출처로 뒷받침되는 제품 범위
이 문서에 제공된 제품 관련 권위 자료는 27 September 2026자 영문 SkyHub 매뉴얼 Revision 1.3입니다. 1페이지의 제품군 식별 정보에는 STT 1S MAX UAV, STT-HUB1101 배터리 교환 격납고 및 STTBOT-S1 / STTBOT-T1 지상 로봇이 나열되어 있습니다. 이 문서에서 제안하는 평가 범위는 STT 1S MAX, 독립형 STT-HUB1101 구성 및 STTBOT-T1로 이루어지며, 이 범위가 납품이나 배치를 입증하지는 않습니다.
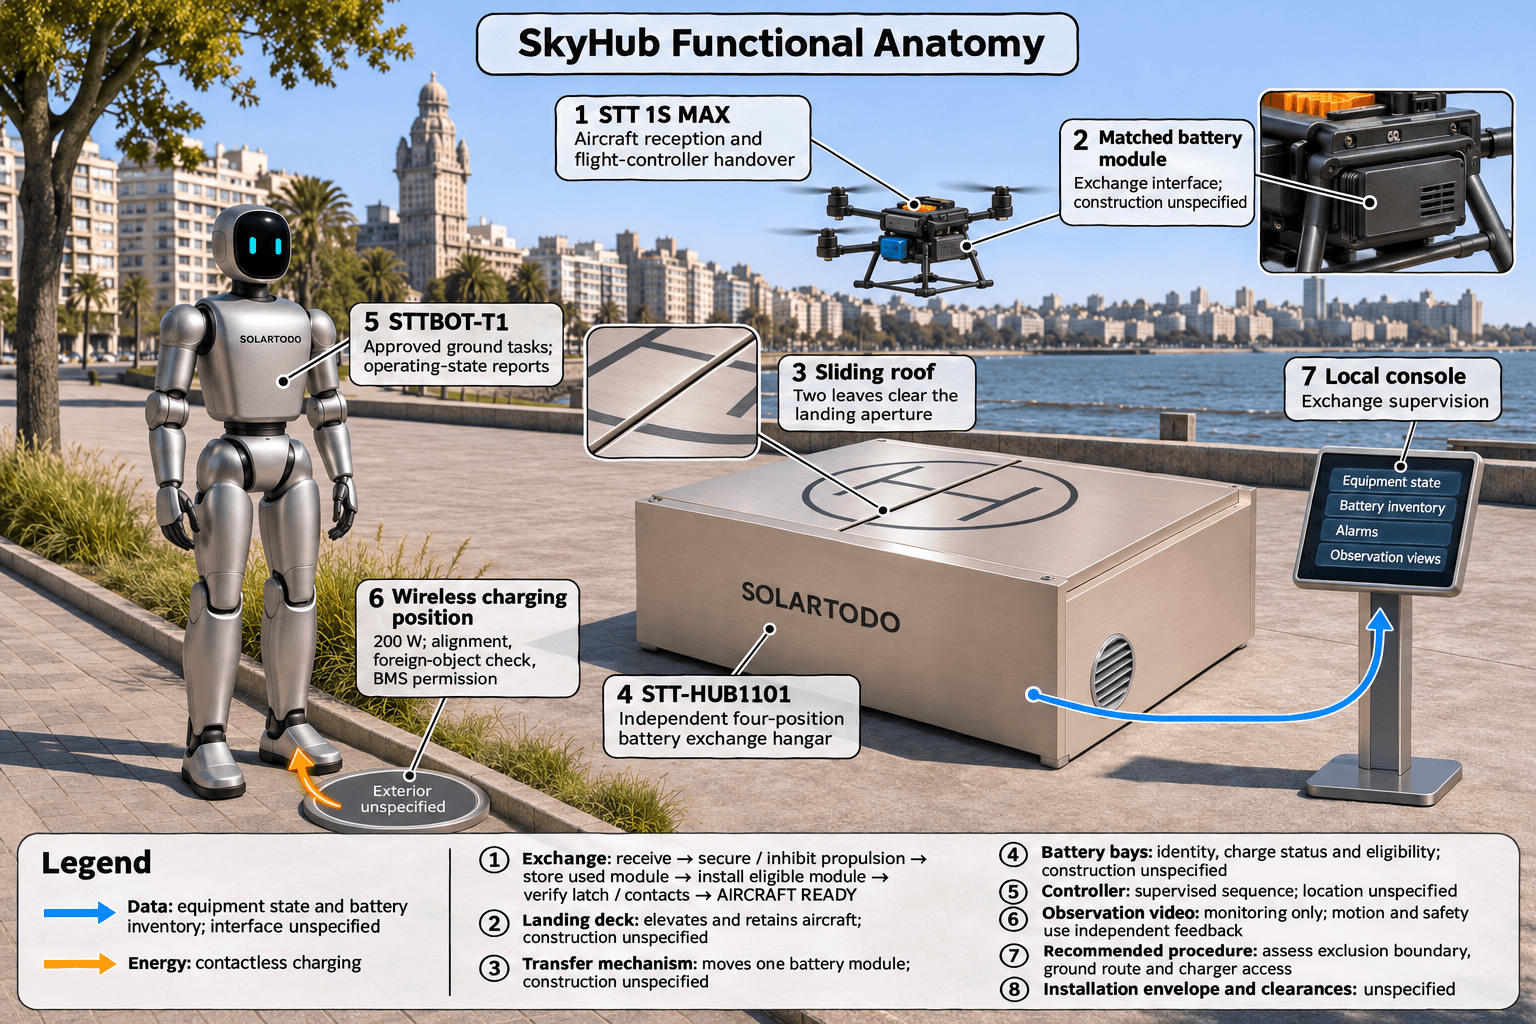
STT-HUB1101에 대해 24페이지는 STT 1S MAX 및 그에 맞는 배터리 모듈과 조합되는 독립형 4베이 격납고 구성을 명시합니다. 격납고는 항공기를 수용하고, 승강식 착륙 데크에 고정하고, 탈착식 배터리 모듈을 교환하고, 배터리 위치와 충전 상태를 기록한 다음 항공기를 비행 제어기에 다시 인계합니다. 로컬 격납고 제어기가 교환 순서를 감독합니다. 운용자는 로컬 콘솔에서 상태를 모니터링할 수 있으며, 기능이 활성화된 경우 원격 대시보드에서도 확인할 수 있습니다. 22페이지는 4개 위치의 배터리 재고, 감독하에 이루어지는 배터리 교환 및 항공기 재출격 준비 역할을 설명합니다.
25페이지는 교환 시간의 측정 구간을 착지 감지부터 데크가 출고 높이에 있고, 이송 도구가 간섭 구역에서 벗어나 있으며, 배터리 재고 대조가 완료되고 AIRCRAFT READY 상태에 도달했음을 E10에서 확인할 때까지로 정의합니다. 포획·고정과 지상 추진 억제가 포함됩니다. 이후의 운용자 Handover 요청, 항공기 비행 전 점검, 비행 승인 및 출발은 이 측정 구간에 포함되지 않습니다. 따라서 교환 종료 시점은 시간 측정에서 제외된 활동보다 앞서며, 항공기 출발을 보고하는 시점이 아닙니다. 제공된 페이지는 지상 경로 재개방 허가를 정의하지 않습니다.
27페이지는 슬라이딩 지붕, 착륙 데크, 이송 장치, 배터리 베이 및 관찰 화면을 구분합니다. 영상은 관찰용 정보원으로 설명되며, 동작과 안전에는 독립적인 피드백이 사용된다고 명시합니다. 제안된 평가에서는 영상 관찰 자료와 함께 관련 물리적 피드백 및 허가 근거를 요청합니다.
57페이지는 각 STTBOT 로봇이 승인된 지상 작업을 수신하고, 작동 상태를 보고하며, 자체 200 W 무선 충전 위치로 복귀할 수 있다고 명시합니다. 지상 점검에는 운용자의 작업 구역 및 보행 경로 검토가 필요합니다. 공중에서 발생한 이벤트의 후속 처리에는 공통 이벤트 ID와 항공기 회수 공간으로부터의 안전한 이격이 필요합니다.
58페이지의 모델 비교에는 STTBOT-T1의 직립 높이가 1320 mm, 배터리 포함 질량이 약 35 kg, 직립 시 너비 × 깊이가 450 × 200 mm로 기재되어 있습니다. 무선 충전 사양은 200 W 비접촉 모듈입니다. 이 항목들은 로봇과 충전 모듈을 설명하며, 제공된 페이지에는 통로 폭이나 항공기 이격 사양이 없습니다. 에너지 보충을 위한 자동 복귀는 지정된 충전 위치로 이동하고 충전을 요청하는 과정으로 이루어지며, 도크 정렬, 이물질 점검 및 BMS 허가가 조정 조건에 포함됩니다.
58페이지는 캐비닛이 UAV를 수용하거나 내보내는 동안 로봇이 항공기 착륙 및 로터 출입금지 구역에 진입하지 않는다고도 명시합니다. 기반 시설 또는 사람과의 접촉이 수반되는 로봇 작업에는 현장 절차에 따른 별도의 운용자 결정이 필요합니다.
59페이지는 S1 어깨 프레임 간격이 전체 몸체 너비가 아니며, S1 유효 팔 도달 거리와 T1 양팔 펼침 길이에 서로 다른 측정 정의가 사용된다고 설명합니다. 또한 S1 외곽 치수와 각 로봇에 실제 장착된 도구의 정보원으로 납품 장비 기록을 지정합니다. 이 문서의 근거에는 그러한 납품 장비 기록이 포함되어 있지 않습니다.
제안 설계
항공기 접근을 기준으로 격납고 배치
격납고 위치를 선정하기 전에 제안된 수용 및 출고 경로, 가동 장비 접점, 정비 접근로와 주변 동선을 공통 실측 도면에 문서화합니다. 시공 세부사항을 수용하기 전에 누락된 설치 공간 범위, 기초 설계 입력자료 및 이격 요구사항을 확보합니다. 제공된 발췌문은 이러한 설치 요구사항을 입증하지 않습니다.
항공기 착륙 및 로터 출입금지 경계를 정의하는 현장 평가와 해당 제조사 정보를 요청합니다. 그 근거, 장비 구성, 검토 책임자 및 관련 작동 상태를 기록합니다. 항공기 몸체 치수나 로봇 너비로 해당 경계를 계산하지 않습니다. 9페이지의 항공기 형상 정보는 격납고 이격 치수표를 제공하지 않습니다.
지상 경로 및 충전 접근로 평가
제안된 배치에서는 항공기 출입금지 구역 밖의 지상 경로, 대기 위치 및 충전 접근로를 우선합니다. 직립 치수를 전체 동작 범위로 간주하지 말고, 의도한 로봇 구성, 장착 도구 및 허용 자세에 필요한 공간을 평가합니다.
제안된 공유 공간 경로는 접근 조건과 항공기 이격 절차가 정의되고 검증될 때까지 이용할 수 없도록 유지합니다. 매뉴얼의 수용·출고 중 진입 금지 규정이 다른 시간대의 무제한 접근을 허용하는 것은 아닙니다. 이격을 입증할 수 없는 경우 배치를 수용하기 전에 격납고 위치, 경로 또는 지상 작업 범위를 수정합니다.
허가 체계 명확화
항공기 수용, 교환, 인계 및 출고를 지상 경로 이용 가능 여부와 연결하는 허가 매트릭스 초안을 작성합니다. 승인 역할, 필요한 물리적 피드백 및 상충하는 요청의 처리 방식을 명시합니다. 의도한 구성에서 항공기 구역 제한이 어떻게 구현되는지에 대한 근거를 요청합니다. 제공된 발췌문은 자동 지상 경로 인터록의 존재를 입증하지 않습니다.
경로 개정 이력과 작업 식별자를 기록합니다. 교환 완료만을 인근 지상 경로 재개방의 제안 근거로 사용하지 않습니다. STOP 상태 이후에는 조용히 재개하는 대신 새로운 작업 요청을 포함하여 76페이지의 통제된 복구 및 해제 절차를 적용합니다.
측정 가능한 가상 평가 가정
다음 가정은 제안된 평가 절차를 설명하며, 완료된 시험이나 입증된 제품 성능을 나타내지 않습니다.
가상 평가 가정: 각 후보 배치는 동일하게 문서화된 경계, 시작 위치 및 사전에 작성된 허가 요청을 사용하여 평가합니다.
가상 평가 가정: 구매자와 평가팀은 시험 전에 반복 횟수에 합의하고 그 근거를 기록하며, 초기 선별 표본을 통계적 신뢰성의 증거로 간주하지 않습니다.
가상 평가 가정: 수용 또는 출고 중 정의된 항공기 착륙 및 로터 출입금지 구역에 로봇이 진입하면 해당 시나리오를 수용하지 않습니다.
가상 평가 가정: 각 시험 기록에는 요청된 경로, 승인된 경로, 장비 상태, 로봇의 물리적 위치, 개입 및 최종 처리 결과를 포함합니다.
가상 평가 가정: 설명되지 않은 경로 개방이나 상태 근거 누락이 있으면 조사와 재평가가 이루어질 때까지 해당 시나리오의 수용을 보류합니다.
가상 평가 가정: 충전 복귀 충돌 상황은 시험 전에 로봇의 에너지 상태와 허용된 대기 대응을 문서화한 상태에서 평가합니다.
반복 가능한 충돌 시나리오
장비 이동을 수반하는 훈련 전에 통제된 시험 절차에 합의합니다. 물리적 시연을 요청하기 전에 문서화된 시나리오 검토부터 시작하여 근거가 없는 기능을 식별합니다.
지상 작업 중 수용 요청
가상 평가 가정: 도상 시나리오에서는 제안된 지상 작업을 제한된 접근로 근처에 배치한 상태에서 항공기 수용 요청을 제시합니다.
어떤 허가를 보류해야 하는지, 로봇이 출입금지 경계 밖의 어디에 머무를 수 있는지 식별합니다. 시나리오를 장비 훈련으로 전환하기 전에 구현 근거를 요청합니다.
충전 복귀 중 출고 요청
가상 평가 가정: 사전에 작성된 로봇 충전기 복귀 요청을 항공기 출고 요청과 동시에 발생시킵니다.
제안된 충전기 경로가 제한 구역과 독립적인지, 아니면 해결되지 않은 충돌을 유발하는지 검토합니다. 보류된 요청, 개입 및 담당 책임자를 기록합니다.
출발 전 교환 완료
가상 평가 가정: 도상 훈련에서는 제안된 지상 경로 요청이 보류 중인 상태에서 문서화된 AIRCRAFT READY 종료 시점을 제시합니다.
제안된 접근 결정이 교환 완료와 이후의 인계 및 비행 활동을 구분하는지 확인합니다. 지상 접근을 결정하는 데 필요한 허가와 물리적 상태를 기록합니다.
원격 조작 중단 및 복구
가상 평가 가정: 합의된 통제 절차에 따라 원격 조작 링크 또는 활성 운용자 권한의 상실 상황을 시험합니다.
76페이지는 ROB-TEL-12에 대해 원격 이동 명령이 래치된 상태로 유지되지 않는 로컬 정지/안전 자세를 규정합니다. 제어권 반환 또는 재진입 전에 감독자는 로봇 자세, 활성 운용자 및 링크의 최신성을 확인합니다. 시연된 대응을 이러한 요구사항과 비교하고 결함 및 자세 기록을 보존합니다.
지상 경로 차단
가상 평가 가정: 항공기 출입금지 구역 밖의 승인된 지상 경로에 통제된 장애물을 도입합니다.
대응과 이후의 허가 결정을 검토합니다. 사람은 충돌 구역 밖에 있도록 하고, 제공된 근거로 입증되지 않은 자율 우회 기능을 전제하지 않습니다.
NIST 지상 로봇 시험 방법은 반복 가능한 시험 장치, 절차, 정량 지표 및 기록된 결함 조건을 설명합니다. NIST 공중 시험 자주 묻는 질문은 측정 방법과 이를 사용하는 조직이 선택하는 수용 기준값을 구분하며, NIST는 누구에게도 교육이나 인증을 제공하지 않는다고 명시합니다. 이러한 참고자료는 방법론적 맥락을 제공하며, 우루과이 운영 요구사항, SkyHub 인증 또는 성공적인 SkyHub 시험을 입증하지 않습니다. 위 시나리오는 NIST 표준 시험으로 제시된 것이 아닙니다.
측량 및 수용 점검표
구매자의 근거 요청을 정리하는 데 다음 제안 점검표를 사용합니다.
- 모델별 한계를 평가하기 전에 의도한 장비 구성과 식별 기록을 요청합니다.
- 제안된 항공기 경로, 출입금지 경계, 지상 경로, 대기 위치, 충전기 접근로 및 정비 접점의 실측 도면을 작성합니다.
- 그림에서 추정하지 말고 누락된 설치 공간 범위와 이격 요구사항을 확보합니다.
- 수용, 교환, 인계, 출고 및 지상 경로 허가 사이의 제안된 관계를 문서화합니다.
- 항공기 구역 제한이 어떻게 구현되고, 관찰되고, 유지되는지 보여 주는 근거를 요청합니다.
- 성공한 시험과 함께 실패한 시험, 개입 및 구성 변경 사항을 보존합니다.
- 장비를 다시 운용하기 전에 복구 권한과 영향받은 기능의 점검 결과를 기록합니다.
- 적용되는 현지 허가는 기술 평가와 별도로 해결합니다.
77페이지는 고객 기록 항목으로 자산 식별 정보, 경로 개정 이력, 운용자 승인, 실제 동작 시간, 최종 위치 및 결함/개입 정보를 나열합니다. 임무 기록의 명시된 검토 목적은 요청된 작업과 물리적으로 완료된 지상 작업을 구분하는 것입니다. 평가 근거의 일부로 이러한 기록을 요청합니다. 제공된 발췌문은 특정 내보내기 형식이나 전달 방식을 명시하지 않습니다.
한계
제공된 근거는 특정 몬테비데오 필지를 수용하거나 이격 치수를 규정하기에 충분하지 않습니다. 설치 이격 거리, 납품된 통합 구성, 현지 허가 또는 관찰된 충돌 제어 성능을 입증하지 않습니다.
항공기의 최대 성능 수치로는 이러한 공백을 해소할 수 없습니다. 8페이지는 최대 비행 시간이 보장된 경로 비행 시간이 아니며, 최대 무선 통신 거리가 승인된 운용 반경이 아니라고 경고합니다. 10페이지의 최대 전진 비행 시간 54분은 12 m/s, 무풍, 사진 모드, 장애물 대응 기능 꺼짐, SOC 100%에서 0%까지 방전 조건에 적용됩니다. 이 수치는 현장 이격 거리나 임무 허가를 입증하지 않습니다.
조달 시 질문
공급업체에 격납고 설치 공간 범위, 가동부 이격 거리, 정비 접근 요구사항 및 항공기 출입금지 구역을 정의하는 근거를 요청합니다. 의도한 지상 로봇의 구성 기록과 함께, 이격 유지에 필요한 운용자 절차 또는 추가 통합을 포함한 제안된 허가 체계의 설명을 요청합니다.
실패 사례 보존, 복구 기록 및 지정된 수용 권한자가 포함된 입회 평가 계획을 요청합니다. 상업적 수용은 현지 허가와 구분합니다. 제품 탐색에는 SkyHub 제품 페이지를 참조하고, 구성 및 평가 관련 질문에는 문의를 이용합니다.
자주 묻는 질문
몬테비데오는 기존 SkyHub 배치 현장인가요?
이 문서에서 몬테비데오는 제안된 부지일 뿐이며, 제공된 근거는 배치나 측정된 현지 결과를 입증하지 않습니다.
구매자는 어떤 배치와 충전 접근로를 평가해야 하나요?
제안된 조달 단계로서 항공기 출입금지 경계, 지상 작업 경로, 대기 위치 및 충전기 접근로를 보여 주는 실측 도면과 함께 이격을 어떻게 유지할 것인지 설명하는 근거를 요청합니다.
여기서 고정된 이격 거리를 지정할 수 있나요?
아니요. 제공된 근거는 현장 이격 치수를 입증하지 않습니다. 이를 확정하기 전에 설치 요구사항과 현장 평가를 확보해야 합니다.
UAV 수용 또는 출고 중 지상 로봇이 착륙 및 로터 출입금지 구역에 진입할 수 있나요?
아니요. 매뉴얼 58페이지는 캐비닛이 UAV를 수용하거나 내보내는 동안 로봇이 해당 구역에 진입하지 않는다고 명시합니다.
배터리 교환이 완료되면 지상 접근이 허가되나요?
제공된 매뉴얼은 교환 완료를 통한 지상 경로 허가를 정의하지 않습니다. 25페이지는 이후의 운용자 인계, 비행 전 점검, 비행 승인 및 출발을 교환 시간 측정에서 제외합니다. 지상 접근에 대해서는 별도로 문서화된 근거를 요청해야 합니다.
STTBOT-T1을 STTBOT-S1으로 교체할 경우 어떤 정보가 필요한가요?
58–59페이지는 모델별 치수와 측정 정의의 차이를 명시합니다. S1 납품 장비의 외곽 치수와 장착 도구 기록을 요청한 다음 해당 구성에 맞춰 제안된 경로를 재평가합니다.
NIST 참고자료가 SkyHub를 인증하거나 현지 운영을 허가하나요?
아니요. 해당 자료는 평가 방법의 맥락을 제공하며, SkyHub 인증이나 시험 성공 또는 몬테비데오에서의 운영 허가를 입증하지 않습니다.
로봇 STOP 상태 이후에는 어떻게 해야 하나요?
통제된 복구를 수행하고, 결함 근거를 보존하고, 영향받은 기능을 검증하고, 해제 권한과 새로운 작업 요청을 기록합니다. 76페이지는 STOP 상태 이후 원래 작업이 조용히 재개되지 않는다고 명시합니다.
참고자료
위 매뉴얼 링크는 제품 식별, 구성, 운영 제한, 복구 및 기록에 사용된 제공 발췌문을 가리킵니다. 링크된 NIST 지상 로봇 시험 방법과 공중 시험 자주 묻는 질문은 평가 방법의 맥락만 제공합니다. 제공된 출처 중 어느 것도 현지 허가나 완료된 몬테비데오 배치를 입증하지 않습니다.
제안 장비
- STT 1S MAX 멀티로터 항공기
- STT-HUB1101 독립형 4베이 배터리 교환 격납고
- STT 1S MAX에 맞는 탈착식 배터리 모듈
- STTBOT-T1 이족 보행 지상 로봇
- STTBOT-T1에 지정된 200 W 비접촉 충전 위치