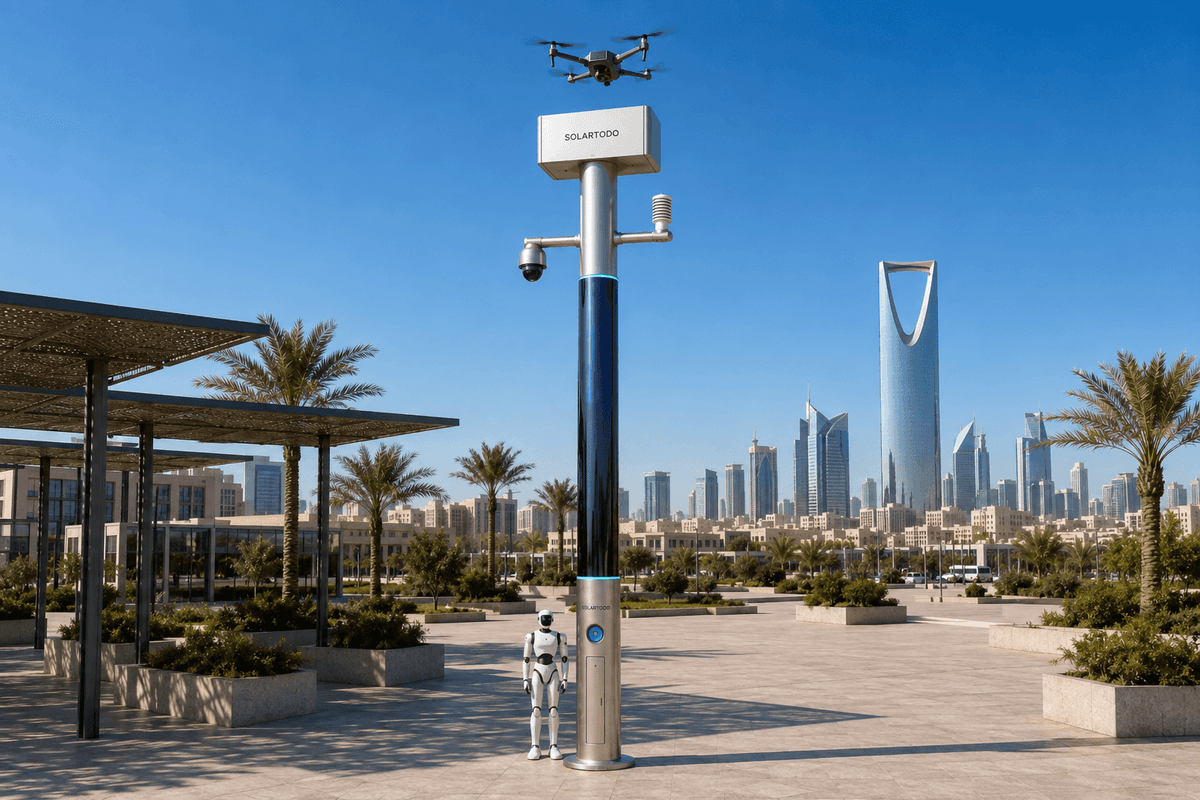
City AI Pole — это неосветительный физический AI edge-узел, размещающий на периферии объекта сенсоры, вычисления, накопление энергии, операции с дронами и координацию наземных роботов. В данной конфигурации для Бангкока SOLARTODO Sentinel Sky Hub контролирует периметр кампуса транспортного узла, локально обрабатывает сырые данные, отправляет низковысотные инспекционные вылеты и передает только обезличенные метаданные событий или статуса.
Контекст инцидента
Транспортные узлы Бангкока не затихают после окончания офисных часов. В сезоны ночной экономики станционные площади, полосы посадки и высадки, зоны общепита, пешеходные дорожки вдоль каналов и периметры парковок могут оставаться активными еще долго после формального пика пассажиропотока. Для заинтересованной стороны в сфере экологии и окружающей среды операционная проблема заключается не только в безопасности. Вопрос также в том, проверяются ли сервисные дворы, края дренажных зон, углы перегрузки отходов, озелененные буферные зоны и ограниченные коммунальные участки с достаточной точностью, чтобы отличить обычное ночное движение от экологической или периметральной аномалии. В этом предлагаемом кейсе периметр кампуса транспортного узла в Бангкоке используется как плановая среда, при условии окончательного инженерного подтверждения. Болевая точка — слепые зоны: изгибы за сервисными зданиями, короткие подъездные дороги рядом с дренажными каналами, временные скопления торговцев, припаркованные автомобили, блокирующие стационарные обзоры, и блики во влажные ночи, из-за которых событие на статической камере может выглядеть серьезнее, чем оно есть. Традиционный патрульный разбор часто приводит к двум нежелательным результатам. Операторы получают слишком много неоднозначных оповещений либо ждут, пока человек обойдет периметр, прежде чем решить, является ли тревога реальной. В контексте ночной экономики важны оба результата. Ложная тревога о проникновении может отвлечь персонал от задач санитарии, транспортного потока или поддержки толпы. Пропущенная задача низковысотной инспекции может оставить незаконный сброс отходов, заблокированный дренаж, дым, запах, несанкционированный доступ или повреждение оборудования непроверенными до утра. SOLARTODO Sentinel Sky Hub здесь позиционируется как city-ai-pole / физический AI urban edge-узел, а не как умный уличный фонарь и не как инфраструктура общественного освещения. Задача — поддерживать низковысотную инспекцию вокруг периметра кампуса с циклом обнаружения на основе PTZ, локально обработанными доказательствами и повторным задействованием дрона для визуального подтверждения. Статья не заявляет о действующем заказчике в Бангкоке, достигнутых показателях обнаружения, принятии указанным государственным органом или сертифицированном регуляторном статусе. Она определяет иллюстративную конфигурацию и метод оценки, которые покупатель может пересчитать.
Метод разбора инцидента
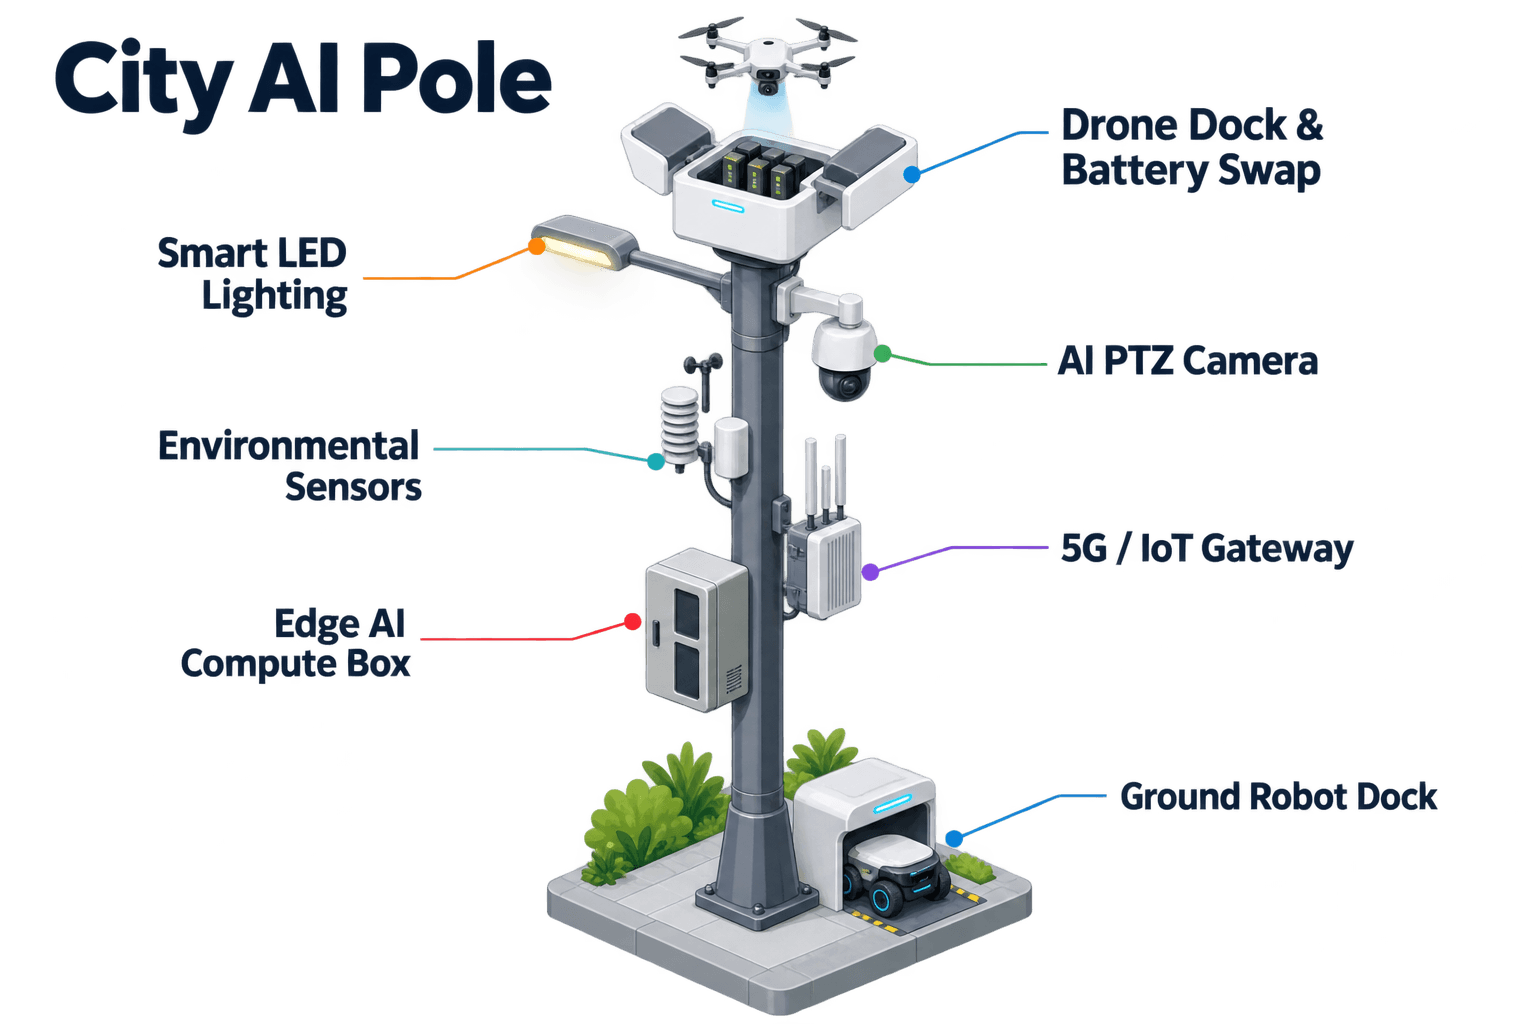
Разбор начинается с типа инцидента, уже знакомого операторам транспортных узлов Бангкока: оповещение по периметру после наступления темноты рядом с сервисными воротами в оживленный вечер. PTZ-камера обнаруживает движение и необычно длительное нахождение рядом с экологическим активом, таким как точка осмотра дренажа, шкаф оборудования или полоса обработки отходов. Вместо передачи сырого видео за пределы объекта edge-модуль опоры оценивает локальную сцену по анонимному подсчету транспортных средств, плотности толпы, проникновению и осведомленности о периметре. В данной конфигурации он не активирует распознавание лиц или распознавание номерных знаков как развернутую возможность. Операционный вопрос состоит в том, должно ли оповещение стать полевым реагированием, задачей инспекции дроном, задачей патрулирования роботом или зарегистрированным событием низкого приоритета. Sky Hub поддерживает цикл, внутренне известный как sensing, authorized assessment/response, edge-compute scheduling and field operations and maintenance, представленный операторам как единый командный вид common-operating-picture. На практике COP показывает местоположение инцидента, метаданные PTZ-снимка, контекст экологических датчиков, состояние заряда или замены дрона, доступность робота, очередь задач и журнал миссии. Санкционирование человеком остается частью точки принятия решения, когда реагирование затрагивает людей, транспортные средства или регулируемое воздушное пространство. Для сценария низковысотной инспекции рекомендуемое первое действие обычно представляет собой короткий вылет дрона вдоль сегмента периметра, а не отправку человека. Дрон запускается с опоры, следует по запланированному маршруту инспекции, возвращается к узлу и при необходимости получает автоматическую замену батареи с задним сервисным доступом через многосекционный магазин. Несколько последовательных вылетов можно планировать по рабочему циклу, поскольку энергия буферизуется накопителем и управляется OTATODO на периферии. Цель — снизить долю ложных тревог, предоставляя операторам более насыщенное локальное подтверждение до отправки полевой команды. KPI формулируется как оценочная метрика: сколько аномалий, вызванных PTZ, снимаются, эскалируются или переклассифицируются после локальной edge-оценки плюс низковысотной инспекции по сравнению с базовым процессом покупателя.
Конфигурация узла
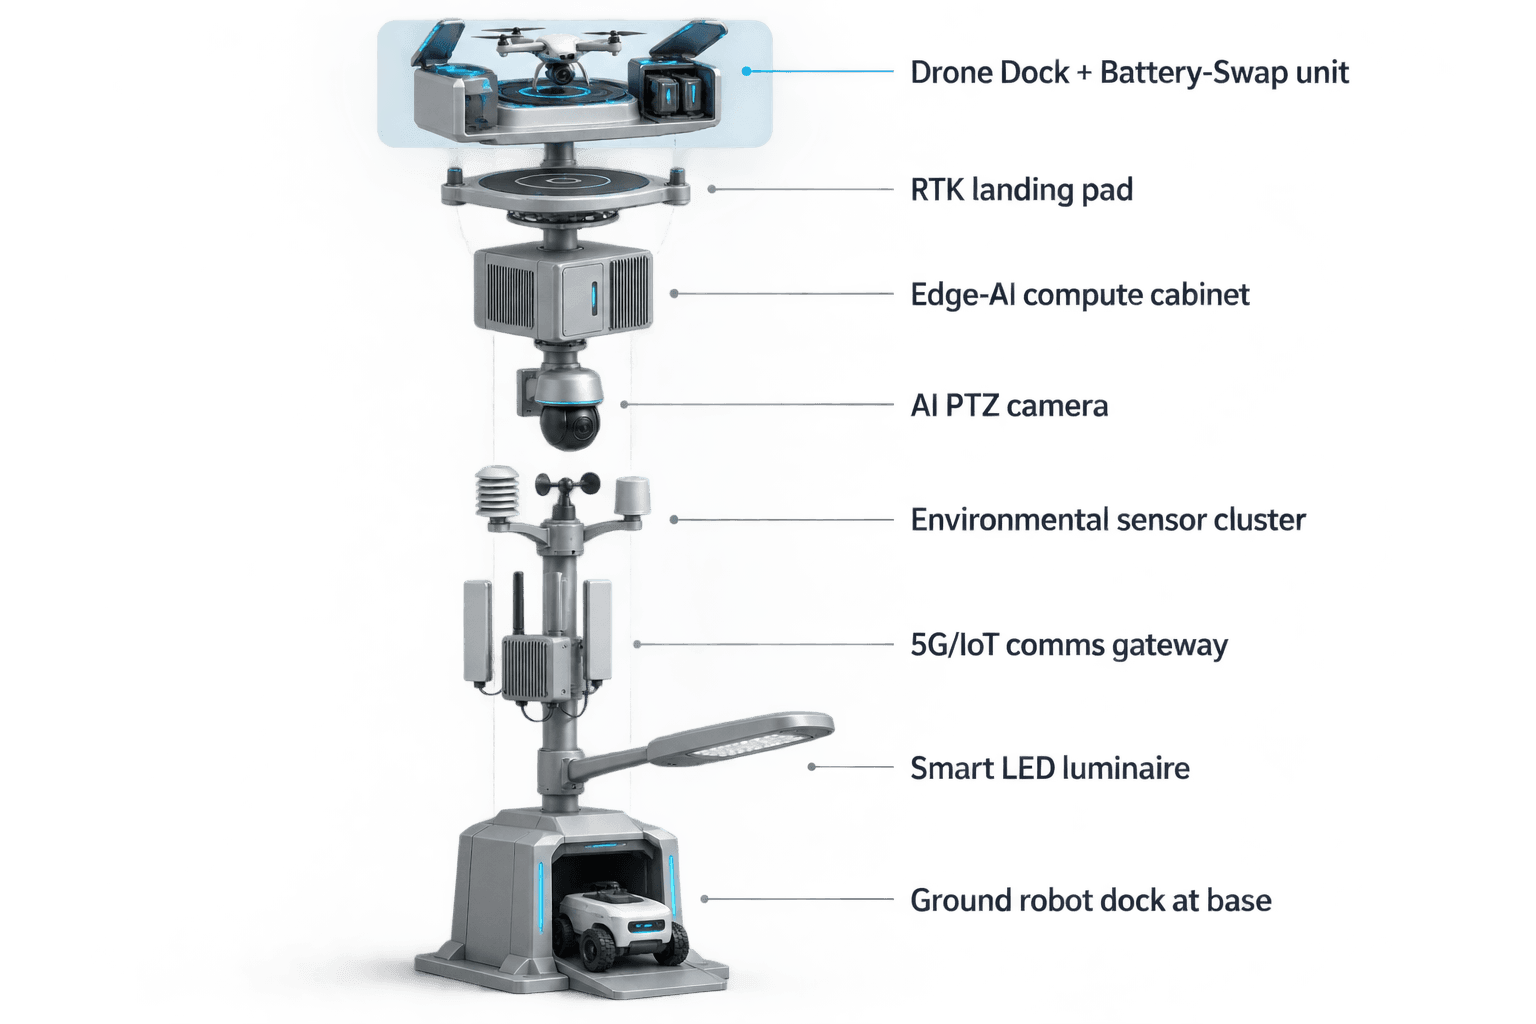
Предлагаемый узел Sky Hub — это pure smart pole: неосветительная интеллектуальная опора, размещающая сенсоры, вычисления, энергию, операции с дронами и роботами. Ее корпус использует примерно 15 квадратных метров гибкой тонкопленочной CIGS-оболочки с охватом 360 градусов на вертикальной цилиндрической поверхности высотой около 8 метров и шириной около 0.6 метра. Паспортный диапазон составляет около 2.4-2.7 kWp, но плановое допущение должно учитывать геометрию. Вертикальный цилиндр не собирает прямое солнце всей оболочкой одновременно. В эталонном регионе с высокой инсоляцией реалистичная ясная выработка составляет примерно 0.8-1.1 kW DC peak, обычно с пиками в середине утра или середине дня, а не в полдень, и около 6-9 kWh в день. Инженерная команда в Бангкоке должна скорректировать это с учетом местной погоды, затенения, сезона муссонов, загрязнения, доступа для обслуживания и геометрии площадки. Солнечная оболочка является дополнительным слоем пополнения для полностью автономной, поддерживаемой батареями микростанции. Ее не следует продавать как неограниченную самодостаточность исключительно на солнечной энергии. Высокомощные задачи дронов и роботов буферизуются накопителем класса 5-20 kWh и планируются по рабочему циклу. PTZ-камера является ключевым модулем этого развертывания, поскольку главная болевая точка — слепые зоны. PTZ может патрулировать периметр, повторно проверять отмеченные зоны, передавать целевую область планировщику маршрута дрона и предоставлять контекст до того, как человек одобрит реагирование. Экологический мониторинг добавляет скорость ветра, направление ветра, температуру, влажность, атмосферное давление, шум, PM10, PM2.5 и освещенность, чтобы оповещение можно было интерпретировать с учетом локальных условий. Edge-модуль класса Jetson, в диапазоне производительности класса Orin или Thor, выполняет инференс на опоре и планирование рабочих нагрузок. Сырое видео и данные датчиков остаются на опоре для локальной обработки; за пределы опоры могут уходить только обезличенные метаданные событий или статуса. Обработка данных проектируется для локальной обработки и анализа, ориентированного на PDPL/LGPD, а не заявляется как сертифицированное соответствие.
Инспекция с ведущей ролью дрона
Главная тема в этом сценарии для Бангкока — операции с дронами, поскольку низковысотная инспекция является самым быстрым способом превратить сомнительное PTZ-событие в применимый контекст без отправки персонала в загруженный ночной периметр. Узел управляет запуском, региональным патрулированием, инспекцией, возвратом и повторным назначением задач для автономных вылетов без оператора, находящегося у опоры. Управление операциями дронов охватывает планирование маршрутов, автомат состояний заряда или замены, постановку задач в очередь, состояние парка и журналы миссий. Когда дрон приземляется, многосекционный батарейный магазин выполняет автоматическую замену батареи с задним сервисным доступом, чтобы летательный аппарат получил заряженный блок и мог снова взлететь. Несколько секций позволяют выполнять несколько запланированных вылетов с учетом погоды, разрешений на воздушное пространство, правил объекта и окончательного инженерного подтверждения. Операции наземного робота поддерживают тот же разбор инцидента, но в этой статье являются вторичными. Гуманоидный или сервисный робот может патрулировать зону основания опоры, осматривать доступные активы, координироваться с воздушной инспекцией и возвращаться на базу для беспроводной зарядки. Например, после того как дрон подтверждает объект рядом с дренажной решеткой, робот может осмотреть доступный наземный путь, пока PTZ сохраняет визуальный контекст. Координация Counter-UAS описывается узко и безопасно. Если несанкционированный дрон обнаружен и отслеживается посредством локального sensing или дополнительного входа от партнерского сенсора, Sky Hub может направить собственный дружественный дрон для санкционированного человеком мягкого воздушного захвата сеткой или сдерживания близким сближением. Радар не встроен в опору; любой радарный поток является дополнительным или партнерским сенсорным входом. Эта конфигурация не использует сбивание, разрушительное воздействие, постановку помех, подавление или автономную атаку. Для экологических операций транспортного узла Бангкока та же граница коммерчески полезна: система разделяет обнаружение, поддержку принятия решений и санкционированное действие, что помогает покупателям обсуждать правила эксплуатации до развертывания, а не после спорного инцидента.
Оценка KPI
Формулировка KPI — это доля ложных тревог, а не заявленный результат. Покупатель должен установить базовый уровень на основе существующих записей PTZ, стационарных камер, обходов охраны и заявок по инцидентам, а затем оценить, сколько событий переклассифицируется после локального edge-анализа и инспекции дроном. Практический совет по разбору может сортировать события на обычную активность ночной экономики, проблему экологического обслуживания, проникновение через периметр, неисправность обслуживания, погодный или визуальный артефакт и нерешенные случаи. Ценность Sky Hub в том, что пакет разбора создается на периферии: оценка PTZ-события, локальный экологический контекст, журнал миссии дрона, состояние батареи или замены, статус задачи робота и запись санкционирования оператором. Поскольку сырое видео и сырые потоки датчиков остаются на опоре, COP можно спроектировать так, чтобы показывать только то, что нужно оператору для сортировки и аудита. Предлагаемый режим развертывания — периметр кампуса: небольшое число узлов можно разместить на участках с большим количеством слепых зон, вместо того чтобы рассматривать весь транспортный район как одну универсальную сеть наблюдения. Точное количество узлов, расстояние между ними, покрытие, длина маршрута, монтажное основание, авиационное разрешение, погодная защита и интервал обслуживания должны быть подтверждены в ходе обследования площадки. Сезонный триггер — ночная экономика, когда толпы, транспортные средства, торговцы и сервисные работы увеличивают неоднозначность. Поэтому достоверная оценка должна сравнивать сходные вечерние периоды, сходные погодные условия и сходные правила эксплуатации. Ожидаемый разговор о закупке заключается не в том, заменяет ли опора всех людей или всю инфраструктуру. Вопрос в том, может ли полностью автономный физический AI edge-узел сократить ненужные выезды, повысить уверенность в инспекции и удерживать чувствительные сырые данные локально, поддерживая экологические операции транспортного узла Бангкока.
Конфигурация системы
| Параметр | Конфигурация |
|---|---|
| Категория развертывания | City-ai-pole / физический AI urban edge-узел для периметра кампуса транспортного узла в Бангкоке; неосветительная, полностью автономная конфигурация |
| Камера | AI PTZ-камера для паттернов патрулирования 360 градусов, повторной проверки слепых зон, анонимного подсчета транспортных средств, плотности толпы, проникновения и осведомленности о периметре |
| Edge AI вычисления | Шкаф инференса на опоре класса Jetson в диапазоне производительности класса Orin или Thor; локальное планирование рабочих нагрузок под управлением OTATODO |
| Операции с дронами | Автономный запуск, низковысотный маршрут инспекции, возврат, журналирование миссий и горячая замена батареи с задним сервисным доступом через многосекционный магазин |
| Энергосистема | Полностью автономная батарейная микростанция с накопителем класса 5-20 kWh и примерно 15 m2 гибкого CIGS-пополнения с охватом 360 градусов |
| Экологический мониторинг | Скорость ветра, направление ветра, температура, влажность, атмосферное давление, шум, PM10, PM2.5 и освещенность |
| Обработка данных | Сырое видео и данные датчиков обрабатываются локально на опоре; по политике за пределы узла выходят только обезличенные метаданные событий или статуса |
Как это работает
- PTZ-камера на опоре отмечает аномалию в слепой зоне вдоль периметра кампуса транспортного узла.
- Edge AI классифицирует локальную сцену и оценивает риск ложной тревоги, используя анонимный визуальный и экологический контекст.
- COP представляет пакет события, готовность дрона и рекомендуемую реакцию для санкционирования человеком.
- Автономный дрон выполняет низковысотный маршрут инспекции и возвращается к узлу Sky Hub.
- OTATODO записывает журнал миссии, состояние батареи или замены, решение оператора и обезличенные метаданные события.
Допущения планирования (ориентировочно)
Иллюстративные исходные данные, которые покупатель может пересчитать, — целевые показатели, а не достигнутые результаты. Подлежит окончательному инженерному подтверждению.
| Показатель | Допущение планирования | Ориентировочное значение |
|---|---|---|
| Разбор ложных тревог | PTZ-события по периметру переклассифицируются после edge-оценки и инспекции дроном до отправки команды | ~20-40 событий/месяц рассматриваются относительно базового уровня покупателя |
| Трудозатраты на инспекцию | Патруль дроном заменяет регулярные ночные ручные проверки заранее определенных сегментов слепых зон | ~5-10 патрулей периметра/неделю автоматизировано |
| Качество эскалации | Операторы сравнивают оповещения только от PTZ с пакетами PTZ плюс низковысотная инспекция | ~3 класса событий отслеживаются: снято, эскалировано, не решено |
| Энергетическое планирование | Высокомощные задачи дронов и роботов планируются вокруг состояния батареи и CIGS-пополнения, а не неограниченной солнечной выработки | Накопитель класса 5-20 kWh с ограничениями рабочего цикла |
| Анализ приватности | Сырое видео остается локально, а пользователи COP получают обезличенные метаданные событий и статуса | 100% пакетов регулярного разбора спроектированы по принципу metadata-first |
Развёрнутое оборудование
- Корпус pure smart pole SOLARTODO Sentinel Sky Hub
- Гибкая тонкопленочная солнечная CIGS-оболочка с охватом 360 градусов
- Батарейный накопитель класса 5-20 kWh и шкаф управления питанием
- Модуль AI PTZ-камеры
- Комплект экологических датчиков с девятью параметрами
- Edge-вычислительный модуль класса Jetson под управлением OTATODO
- Автономный дрон с интерфейсом горячей замены батареи с задним сервисным доступом
- Интерфейс беспроводной зарядки наземного сервисного робота
Часто задаваемые вопросы
Является ли SOLARTODO Sentinel Sky Hub умным уличным фонарем?
Нет. В этой конфигурации Sky Hub — это pure smart pole и физический AI city edge-узел, а не умный уличный фонарь. Он не включает систему освещения или роль общественного освещения. Покупателю следует оценивать его как автономную инфраструктуру sensing, вычислений, операций с дронами, координации роботов и энергии для задач периметра кампуса.
Как сценарий транспортного узла Бангкока использует дроны без завышения заявленных результатов?
Предлагаемая конфигурация использует дрон для низковысотной инспекции после того, как PTZ-камера и edge AI отмечают неоднозначное событие по периметру. Статья формулирует снижение ложных тревог как целевую оценочную метрику, а не достигнутый результат. Фактическая длина вылета, разрешения на воздушное пространство, погодные ограничения и правила эксплуатации требуют обследования площадки и окончательного инженерного подтверждения.
Уходит ли сырое видео с опоры для облачной аналитики?
Нет. Предполагаемый паттерн данных — локальная обработка на опоре. Сырое видео и сырые данные датчиков остаются на узле, тогда как за пределы опоры для COP, аудиторского следа или обслуживания могут уходить только обезличенные метаданные событий или статуса. Это спроектировано для локальной обработки и управления, ориентированного на PDPL/LGPD, а не заявлено как сертификация.
Что делает PTZ-камеру центральной для этого развертывания?
Фокус модуля — снижение слепых зон вокруг периметра кампуса. PTZ-камера может повторно проверять сервисные ворота, края дренажных зон, перекрытия обзора припаркованными автомобилями и зоны рядом с торговцами до запуска вылета дрона. Она предоставляет локальный контекст для анонимного подсчета транспортных средств, плотности толпы, проникновения и осведомленности о периметре без заявлений о распознавании лиц или номерных знаков.
Может ли опора работать только на своей солнечной оболочке?
Опора полностью автономна, но это не означает неограниченную работу только на солнечной энергии. Гибкая CIGS-оболочка является дополнительным слоем пополнения, с реалистичной ясной выработкой около пика класса 1 kW DC в условиях высокой инсоляции и однозначными значениями kWh в день. Работа дронов и роботов буферизуется батарейным накопителем и управляется по рабочему циклу.
Как в этом кейсе обрабатывается Counter-UAS?
Counter-UAS ограничен нелетальной, санкционированной человеком координацией. Опора может обнаружить и отследить несанкционированный дрон, затем направить дружественный дрон для мягкого воздушного захвата сеткой или сдерживания близким сближением по утвержденным правилам. Она не выполняет сбивание, разрушительное воздействие, постановку помех, подавление или автономную атаку, а радар является только дополнительным входом от партнерского сенсора.
Узнать больше
- Линейка опор City AI / умного освещения
- Другие кейсы развёртывания умного города
- Связаться с нашей инженерной командой
Планируете аналогичное развёртывание физического ИИ для улиц, кампусов или общественных пространств? Запросить инженерную консультацию