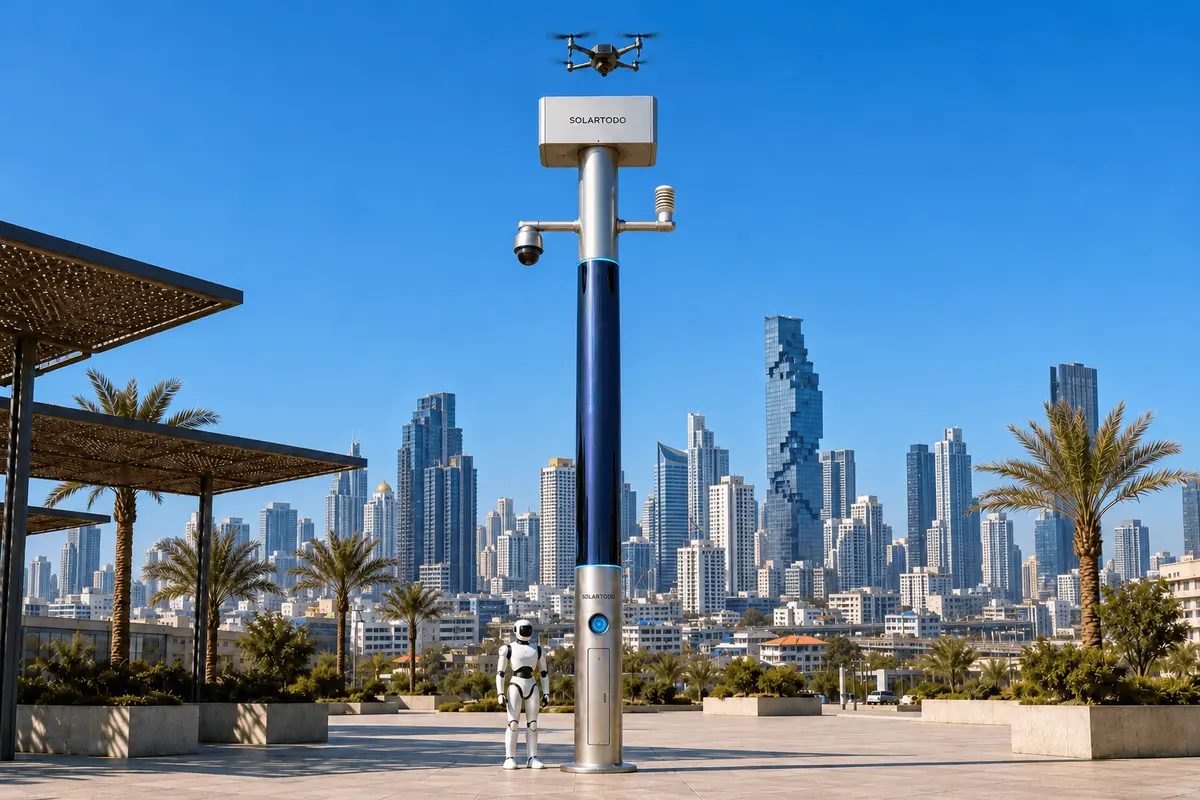
Городская опора с ИИ — это городской периферийный узел физического ИИ, объединяющий локальные вычисления, датчики безопасности, мониторинг окружающей среды и согласованную работу дронов и наземных роботов. Sky Hub системы SOLARTODO Sentinel представляет собой полностью автономную от внешнего электроснабжения опору без освещения, работающую под управлением OTATODO. В предлагаемом развертывании в Бангкоке осмотр наземным роботом используется для оценки дорожных инцидентов во время спортивных мероприятий, поддержки реагирования, санкционированного человеком, и оценки ложных тревог; при этом исходные данные остаются на опоре.
1. Рассматриваемый инцидент: неоднозначная ситуация с препятствием при разъезде зрителей после спортивного мероприятия
Рассматриваемый здесь инцидент — иллюстративный сценарий для планирования, а не сообщение о реальном событии в Бангкоке. После спортивного матча пешеходы направляются к транспортному узлу, а автобусы, такси и служебные автомобили используют прилегающие подъездные полосы. Возле пешеходного перехода останавливается автомобиль, движение замедляется, у бордюра собираются люди. С точки зрения безопасности необходимо определить, идет ли речь об обычной посадке пассажиров, поломке, столкновении или препятствии, требующем вмешательства.
Для команды по экологии и окружающей среде, участвующей в планировании временного мероприятия, это различие существенно. Необоснованные выезды отвлекают персонал и создают дополнительное движение в уже перегруженной зоне взаимодействия потоков. Задержка оценки может оставить пешеходов в опасной ситуации и продлить очереди автомобилей. Экологическим наблюдениям также нужен контекст: кратковременное повышение шума или концентрации взвешенных частиц не должно автоматически считаться инцидентом безопасности или основанием для неподтвержденного утверждения о конкретном автомобиле.
Основная операционная проблема — медленное прибытие пешего патруля. Получив неоднозначное оповещение с камеры, сотрудник может быть вынужден пройти через расходящихся зрителей, прежде чем установить, что произошло. За это время повторные наблюдения могут породить дублирующие оповещения. Таким образом, скопление людей способно увеличить как время оценки, так и видимое число инцидентов без появления дополнительных угроз.
Предлагаемая схема реагирования использует зрелый набор возможностей Sky Hub системы SOLARTODO Sentinel в конфигурации для временного мероприятия. В статье описываются проектирование развертывания и его оценка; она не представляет собой описание установленной системы у заказчика в Бангкоке и не сообщает о достигнутых результатах. Основная мера — оценка ситуации наземным роботом; воздушные операции остаются вспомогательным ресурсом. Главный показатель оценки для заказчика — доля ложных тревог, при обязательных мерах против подавления реальных инцидентов ради улучшения показателя.
2. Анализ первого решения: сбор данных до направления исполнителей
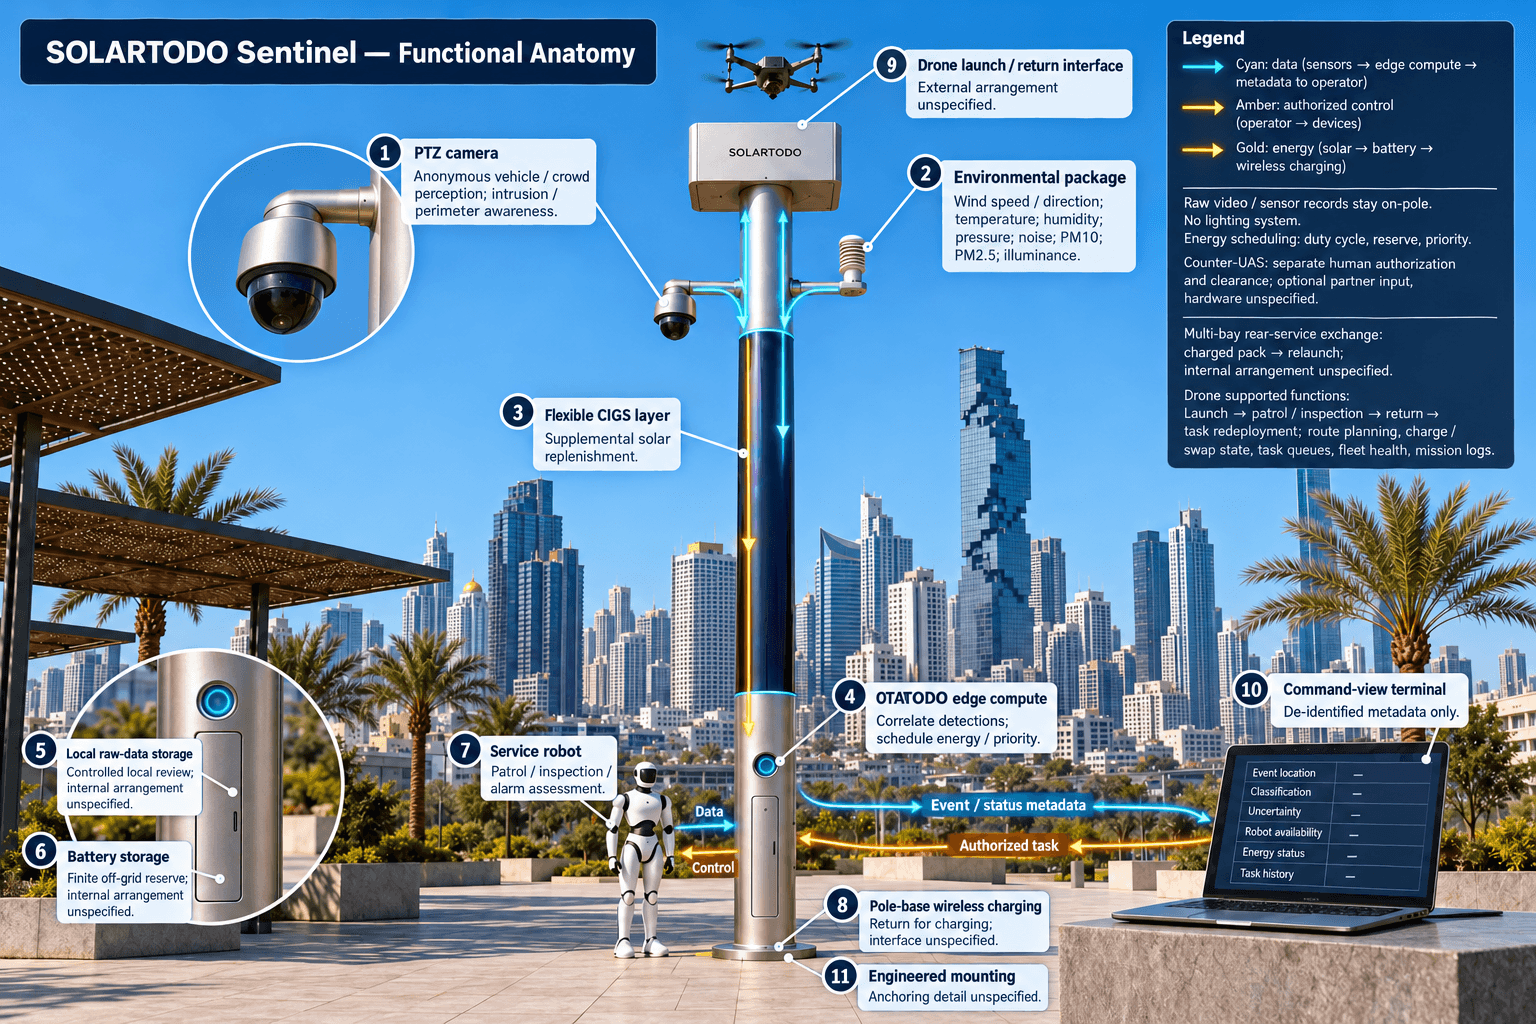
Предлагаемый узел размещается в согласованной операционной зоне мероприятия возле подъезда к транспортному узлу с учетом обследования площадки и окончательного инженерного подтверждения. Размещение должно сохранять свободное движение пешеходов, доступные маршруты, проезд экстренных служб и защищенный маршрут возвращения робота. Даже временная установка требует рассчитанного крепления, свободного пространства вокруг оборудования, оценки водоотведения и согласованной процедуры демонтажа; временный характер не означает отсутствие фиксации или возможность размещения где угодно.
PTZ-камера обеспечивает локальное восприятие для анонимного подсчета автомобилей, оценки плотности толпы, выявления проникновений и контроля периметра. В иллюстративном инциденте первоначальным триггером служит остановившийся автомобиль в сочетании с изменением движения пешеходов. OTATODO обрабатывает эти наблюдения на опоре, связывает относящиеся друг к другу обнаружения и формирует обезличенную сводку события для оценки. Повторное обнаружение одного и того же препятствия не должно создавать отдельные инциденты лишь потому, что камера снова направилась на него.
Комплект экологических датчиков измеряет скорость ветра, направление ветра, температуру, влажность, атмосферное давление, шум, PM10, PM2.5 и освещенность. Эти девять параметров дополняют операционный контекст. Освещенность является измеряемой величиной; Sky Hub — интеллектуальная опора PURE без системы освещения. Изменения показателей окружающей среды помогают анализу, но не определяют тяжесть столкновения, не устанавливают источник выбросов и не заменяют оценку на месте.
Командный интерфейс с единой оперативной картиной объединяет местоположение события, классификацию, степень неопределенности, доступность робота, состояние энергоснабжения и историю задач. Удаленные операторы получают только обезличенные метаданные событий и состояния. Исходные видеозаписи и данные датчиков остаются на опоре и обрабатываются локально. Если необходим подробный просмотр исходных записей, предлагаемая процедура предусматривает контролируемый доступ непосредственно на узле без экспорта этих записей. Это ограничение учитывается в рабочей процедуре с самого начала.
3. Анализ реагирования: наземный робот восполняет недостаток наблюдений
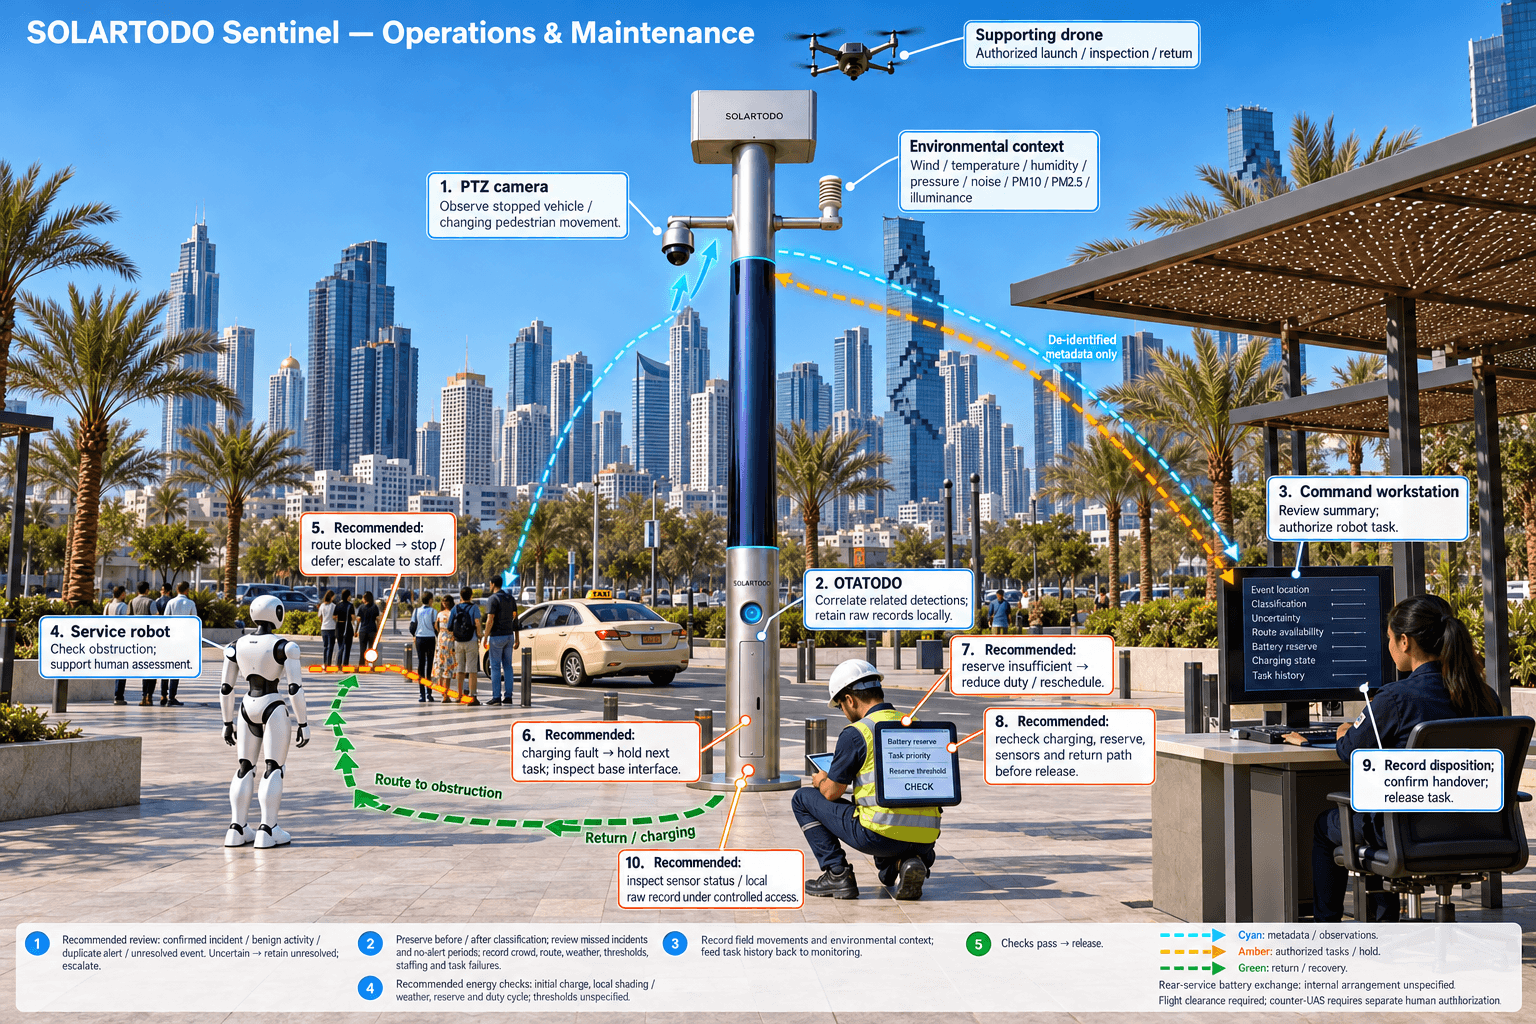
После того как уполномоченный оператор оценит сводку события, через командный интерфейс сервисному роботу назначается задача осмотра в пределах обследованной рабочей зоны. Робот приближается по согласованному маршруту, сохраняя безопасное расстояние от пассажиров и транспортных средств. Его роль — установить обстановку вокруг препятствия и повысить ситуационную осведомленность, а не регулировать движение или принимать на себя полномочия экстренных служб.
В данном случае важны конкретные вопросы: перекрыт ли пешеходный маршрут, остается ли автомобиль неподвижным и требуется ли участие сотрудника на месте? Наблюдения робота поддерживают оценку на опоре, а в общий командный интерфейс поступают только обезличенные выводы. Если ситуация остается неясной, событие сохраняет статус неразрешенного и передается персоналу для дальнейшего рассмотрения. Недоступный или переполненный людьми маршрут — основание остановить или отложить задачу робота, а не пытаться пройти через зрителей.
Это меняет порядок работы пеших патрулей. Персонал может отдавать приоритет инцидентам, подтвержденным дополнительными наблюдениями, сохраняя ответственность за экстренные и неоднозначные ситуации. Робот также поддерживает автономное патрулирование, реагирование на тревоги, осмотр и воздушно-наземную координацию. Выполнив задание, он возвращается к основанию опоры для беспроводной зарядки. Доступность его маршрута и состояние зарядки отображаются вместе с данными инцидента, поэтому следующее направление на задачу учитывает фактическую готовность.
Операции с дронами обеспечивают дополнительный обзор территории там, где это допускают разрешенные условия эксплуатации. Узел поддерживает автономные запуск, патрулирование, осмотр, возвращение и переназначение задач без оператора непосредственно у опоры. После посадки многосекционный магазин аккумуляторов автоматически выполняет замену со стороны задней сервисной зоны, устанавливая заряженный аккумулятор для повторного запуска. Несколько секций обеспечивают последовательные вылеты, а планирование маршрутов, управление состояниями зарядки и замены, очереди задач, контроль технического состояния парка и журналы миссий координируют эту последовательность. Все это не требует воздушного вылета по каждому дорожному оповещению.
4. Анализ эксплуатационных ограничений: энергия, разрешения и локальные данные
Sky Hub работает полностью автономно, используя аккумуляторное хранение энергии и солнечную подзарядку на опоре, без подключения к электросети, городскому электроснабжению или питанию площадки. На цилиндрическом корпусе высотой приблизительно 8 м и шириной 0.6 м размещено приблизительно 15 м² гибкой тонкопленочной CIGS-оболочки с охватом 360° и номинальной пиковой мощностью приблизительно 2.4–2.7 kWp. Эту номинальную величину нельзя считать доступной рабочей мощностью на протяжении всего дня.
В каждый момент прямой солнечный свет получает только обращенная к солнцу проекция цилиндра. В эталонном регионе с высокой солнечной радиацией, таком как Саудовская Аравия, реалистичная выработка при ясном небе составляет приблизительно 0.8–1.1 кВт пиковой мощности постоянного тока и 6–9 кВт·ч/день, причем пики приходятся на середину утра или вторую половину дня, а не на полдень. Эти справочные значения не являются прогнозом выработки для Бангкока. Затенение площадки мероприятия, облачность, дождь, температура и геометрия установки требуют локальной оценки энергобаланса.
Слой CIGS обеспечивает дополнительную подзарядку микростанции с аккумуляторным резервом. Накопитель класса 5–20 кВт·ч покрывает повышенную потребность в мощности при выполнении задач дронами и роботами; OTATODO планирует нагрузки с учетом рабочего цикла, доступной энергии и операционного приоритета. Запас энергии ограничен. Поэтому при планировании временного мероприятия необходимо определить требуемый начальный заряд, пороги резерва и порядок работы со сниженной нагрузкой. Если рассчитанный энергобюджет не позволяет выдержать график мероприятия, конфигурацию или расписание задач необходимо изменить до развертывания.
Для координации противодействия беспилотным авиационным системам действует отдельный порядок санкционирования. Sentinel обнаруживает и отслеживает несанкционированный дрон и может направить собственный дружественный дрон на мягкий захват сетью в воздухе или сдерживание сближением только после санкции человека и получения необходимых разрешений на эксплуатацию. Радар не встроен в опору; дополнительный датчик партнера может предоставлять вспомогательные данные. Этот процесс остается отдельным от штатной оценки дорожных ситуаций.
Архитектура данных рассчитана на локальную обработку и ориентирована на PDPL/LGPD, без заявления о сертификации или подтвержденном соответствии законодательству. Заказчик в Бангкоке должен отдельно проверить применимые требования Таиланда к конфиденциальности, срокам хранения, контролю доступа и разрешениям на эксплуатацию.
5. Завершение разбора: измерять ложные тревоги, не скрывая пропущенные инциденты
Предлагаемая оценка начинается с согласованного определения. Для этого развертывания доля ложных тревог означает число рассмотренных оповещений безопасности, признанных не требующими предусмотренного реагирования, деленное на общее число рассмотренных оповещений безопасности. Этот операционный показатель отличается от статистической частоты ложноположительных результатов, рассчитываемой относительно всех фактически отрицательных наблюдений. Такое разграничение предотвращает использование одного названия для показателей с разными знаменателями в закупочной документации и операционных отчетах.
Проверяющим следует применять единые категории: подтвержденный инцидент, безобидная активность, дублирующее оповещение и неразрешенное событие. Обычная посадка пассажиров может относиться к безобидной активности, а повторные уведомления об одном препятствии — к дубликатам. Неразрешенный случай должен оставаться видимым, а не учитываться как безобидный. Корректно обнаруженное незначительное препятствие может быть полезной информацией, даже если оно не оправдывает экстренный выезд, поэтому пороги реагирования необходимо определить явно.
Чтобы оценить, улучшает ли осмотр роботом принимаемые решения, следует сравнивать сопоставимые периоды мероприятий и фиксировать характеристики толпы, доступность маршрутов, погоду, пороги оповещений и численность персонала. Необходимо сохранять классификации до и после осмотра роботом. Также следует анализировать выборку периодов без оповещений, поскольку одно лишь снижение числа тревог не доказывает повышение безопасности. Пропущенные инциденты, неразрешенные случаи и неудачно выполненные задачи робота позволяют проверить достоверность улучшения основного показателя.
Для специалистов по экологии и окружающей среде в ходе анализа следует также фиксировать ненужные перемещения персонала на месте и доступность экологического контекста. Эти наблюдения могут помочь в последующих операционных решениях, но не доказывают сокращение выбросов или пользу для здоровья окружающей среды. Любой такой вывод потребует дополнительной методики измерения и доказательств.
Инцидент закрывается, когда уполномоченный оператор фиксирует итоговое решение, подтверждает передачу ответственным за реагирование, если она требовалась, и завершает задачу робота. Затем перед следующим заданием техническое обслуживание проверяет зарядку, резерв аккумулятора, датчики и состояние маршрута возвращения. Так завершается один рабочий цикл: сбор данных, санкционированные оценка и реагирование, планирование периферийных вычислений, а также эксплуатация и обслуживание на месте. Решение о закупке должно опираться на этот прослеживаемый процесс и измеренные результаты оценки; окончательная конфигурация для Бангкока подлежит инженерному подтверждению.
Конфигурация системы
| Параметр | Конфигурация |
|---|---|
| Опора и развертывание | Sky Hub PURE без освещения; цилиндрический корпус высотой приблизительно 8 м и шириной приблизительно 0.6 м; инженерно рассчитанная установка для временного мероприятия |
| Автономное энергоснабжение | Приблизительно 15 м² гибкой CIGS-оболочки, номинальная пиковая мощность приблизительно 2.4–2.7 kWp; аккумуляторный накопитель класса 5–20 кВт·ч; окончательные параметры определяются оценкой энергобаланса |
| Периферийные вычисления и данные | ИИ-инференс на опоре и планирование нагрузок OTATODO; локальное хранение исходных данных; наружу передаются только обезличенные метаданные событий и состояния |
| Безопасность и окружающая среда | PTZ-камера с анонимным локальным восприятием; измерение скорости и направления ветра, температуры, влажности, давления, шума, PM10, PM2.5 и освещенности |
| Наземные операции | Сервисный робот для патрулирования, осмотра и оценки тревог; обследованные маршруты и беспроводная зарядка у основания опоры |
| Воздушные операции | Интерфейс автономного запуска и возвращения дронов, многосекционная система замены аккумуляторов с обслуживанием сзади и управление миссиями; координация противодействия беспилотным авиационным системам по санкции человека |
Как это работает
- Установленная на опоре PTZ-камера отмечает остановившийся автомобиль и изменение движения пешеходов.
- OTATODO локально сопоставляет наблюдения и создает обезличенную сводку события.
- Уполномоченный оператор оценивает сводку и одобряет осмотр наземным роботом.
- Периферийный планировщик проверяет доступность маршрута, резерв аккумулятора и приоритет задачи.
- Робот выполняет осмотр, при необходимости помогает передать ситуацию ответственным за реагирование и возвращается для беспроводной зарядки.
- Оператор фиксирует итоговое решение и классификацию ложной тревоги, при этом исходные записи остаются на опоре.
Допущения планирования (ориентировочно)
Иллюстративные исходные данные, которые покупатель может пересчитать, — целевые показатели, а не достигнутые результаты. Подлежит окончательному инженерному подтверждению.
| Показатель | Допущение планирования | Ориентировочное значение |
|---|---|---|
| Трудозатраты на рассмотрение оповещений | ТОЛЬКО ИЛЛЮСТРАТИВНЫЙ ПРИМЕР: 40 оповещений за день мероприятия в течение 3 дней мероприятия, по 2 минуты на рассмотрение каждого. | 40 × 3 × 2 = 240 минут планируемых трудозатрат на рассмотрение |
| Целевой показатель оценки ложных тревог | ТОЛЬКО ИЛЛЮСТРАТИВНЫЙ ПРИМЕР: набор из 120 оповещений для рассмотрения и целевой предел в 30 оповещений, классифицированных как не требующие предусмотренного реагирования службы безопасности. | 30 ÷ 120 × 100 = 25% — иллюстративный целевой показатель, а не достигнутый результат |
| Предотвращенные трудозатраты на оценку сотрудниками на месте | ТОЛЬКО ИЛЛЮСТРАТИВНЫЙ ПРИМЕР: оценка с помощью робота позволяет избежать 10 ненужных посещений сотрудниками, каждое из которых требует 8 человеко-минут; классификацию и безопасность необходимо проверять отдельно. | 10 × 8 = 80 человеко-минут гипотетически предотвращенных трудозатрат |
| Предварительная проверка энергоплана | ТОЛЬКО ИЛЛЮСТРАТИВНЫЙ ПРИМЕР: номинальный накопитель 10 кВт·ч с предполагаемой доступной долей 70% питает среднюю запланированную нагрузку 0.5 кВт; солнечная генерация в этом расчете не учитывается. | 10 × 0.70 ÷ 0.5 = 14 часов иллюстративного энергообеспечения до учета потерь преобразования; это не гарантированное время работы |
Развёрнутое оборудование
- Опора Sky Hub без освещения с инженерно рассчитанным временным креплением
- Гибкая солнечная CIGS-оболочка для дополнительной подзарядки и аккумуляторный накопитель
- Вычислительный шкаф на опоре под управлением OTATODO с локальным хранилищем
- Охранная PTZ-камера и комплект экологических датчиков для девяти измеряемых параметров
- Сервисный робот и интерфейс беспроводной зарядки у основания опоры
- Интерфейс запуска и возвращения дронов и многосекционный магазин замены аккумуляторов
- Терминал командного интерфейса, настроенный для работы с обезличенными метаданными событий и состояния
Часто задаваемые вопросы
Это отчет о существующем развертывании в Бангкоке?
Нет. Это предлагаемая конфигурация для транспортного узла Бангкока и иллюстративный разбор инцидента с использованием зрелого набора возможностей Sentinel. Здесь не указан заказчик с установленной системой, не описывается реальный инцидент на спортивном мероприятии и не заявляются достигнутые результаты. Выбор площадки, установка, разрешения и критерии оценки требуют согласования с заказчиком и окончательного инженерного подтверждения.
Почему для обеспечения безопасности при дорожных инцидентах приоритет отдается наземному роботу?
Наземный робот может предоставить дополнительные наблюдения вокруг препятствия, когда удаленное оповещение неоднозначно, а патрулю потребуется время, чтобы добраться до места. Его полезность зависит от наличия обследованного доступного маршрута и безопасного расстояния от людей и транспортных средств. Он помогает человеку оценивать ситуацию и определять приоритеты реагирования, не заменяя персонал экстренных служб и не принимая полномочий по регулированию движения.
Может ли опора работать на протяжении всего мероприятия только за счет солнечной энергии?
Непрерывная работа исключительно от солнечной энергии не обещается. Sky Hub полностью автономен от внешнего электроснабжения и сочетает ограниченный аккумуляторный запас с дополнительной солнечной подзарядкой. Приведенное справочное значение для региона с высокой солнечной радиацией составляет приблизительно 6–9 кВт·ч/день и не является прогнозом для Бангкока. Инженеры должны сопоставить местную выработку, начальный запас энергии, потери преобразования, требования к резерву и рабочие циклы дронов и роботов с графиком мероприятия.
Как заказчикам следует трактовать KPI ложных тревог?
Предлагаемый операционный KPI рассчитывается как число рассмотренных оповещений, не требующих согласованного реагирования службы безопасности, деленное на общее число рассмотренных оповещений. Заказчикам следует определить пороги реагирования до начала оценки и отдельно учитывать дубликаты и неразрешенные случаи. Также необходимо анализировать пропущенные инциденты и сопоставимость условий эксплуатации, поскольку само по себе сокращение числа оповещений не доказывает повышение точности или безопасности работы службы.
Какие данные поступают в командный центр?
За пределы опоры могут передаваться только обезличенные метаданные событий и состояния. Исходные видеозаписи и данные датчиков остаются на опоре для локальной обработки. Поэтому удаленный командный интерфейс поддерживает принятие решений с помощью сводок, состояний задач и статуса оборудования. Подробный просмотр исходных записей требует контролируемого локального доступа; сроки хранения и права доступа устанавливаются для конкретного развертывания.
Какие разрешения регулируют полеты дронов и противодействие беспилотным авиационным системам?
Для эксплуатации дронов необходимы применимые разрешения на использование воздушного пространства и работу на площадке и мероприятии. Меры противодействия беспилотным авиационным системам требуют санкции человека и утвержденной рабочей процедуры мягкого захвата сетью в воздухе или сдерживания сближением с помощью дружественного дрона узла. Само обнаружение не дает разрешения на вмешательство. Радар не входит в оборудование опоры, хотя дополнительный датчик партнера может предоставлять входные данные.
Узнать больше
- Линейка опор City AI / умного освещения
- Другие кейсы развёртывания умного города
- Связаться с нашей инженерной командой
Планируете аналогичное развёртывание физического ИИ для улиц, кампусов или общественных пространств? Запросить инженерную консультацию