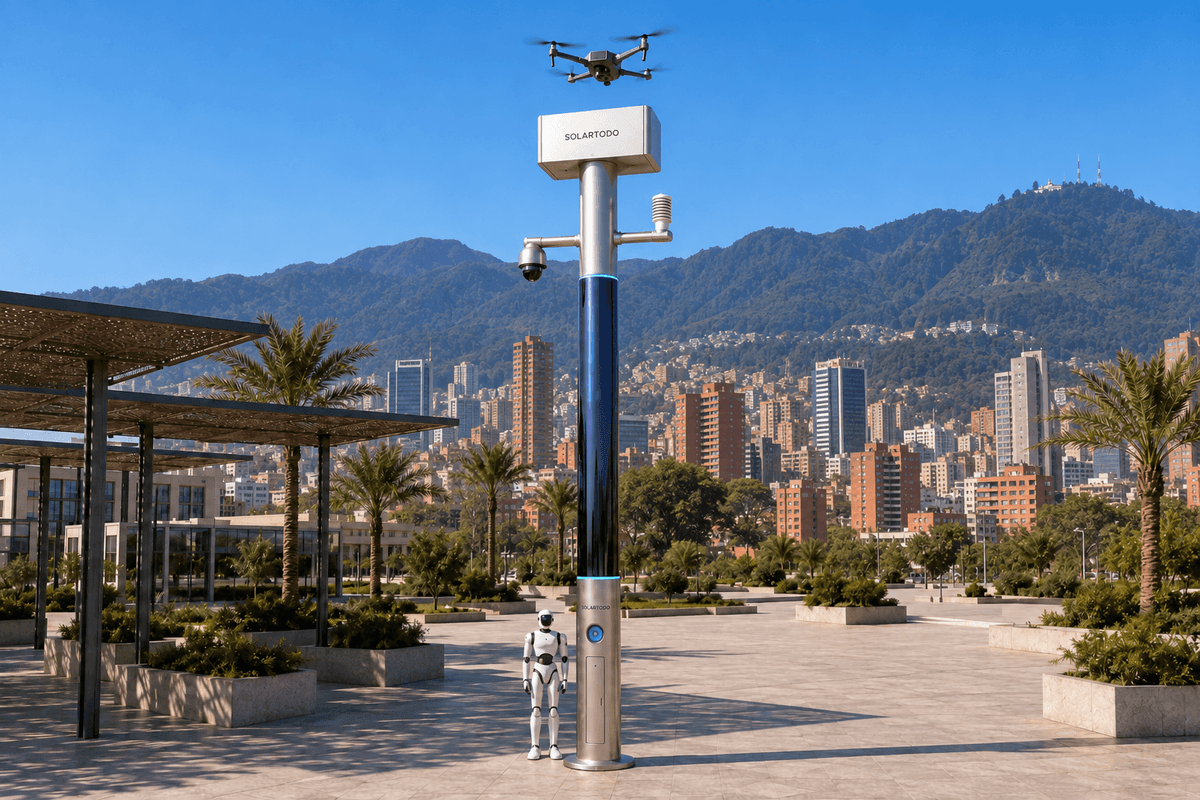
Городская ИИ-опора — это городской периферийный узел физического ИИ, объединяющий локальные вычисления, датчики, связь и автономную работу дронов и наземных роботов. Sky Hub системы SOLARTODO Sentinel — полностью автономная опора без системы освещения, питаемая от аккумуляторного накопителя с подзарядкой от солнечных модулей. Предлагаемая конфигурация для Боготы поддерживает оценку подтоплений транспортным ведомством по периметру комплекса, сохраняя исходные данные на опоре.
1. Описание инцидента: подтопленный подъезд в период пиковой ночной активности
Разбор начинается с иллюстративного инцидента: в дождливую погоду, в период пиковой ночной активности, рядом с подъездной дорогой к транспортному эксплуатационному комплексу появляется скопление воды. Возвращающийся служебный транспорт, перемещения сотрудников и вечерняя активность на прилегающей территории создают конкурирующую нагрузку на ограниченный подъезд. Транспортному ведомству необходимо установить, остается ли маршрут по периметру пригодным для движения, откуда следует подходить сотрудникам обследования и нужна ли повторная оценка перед восстановлением обычного движения.
Для Боготы важен конкретный контекст речной сети. Реки Салитре, Фуча и Тунхуэло впадают в реку Богота, связывая проблемы городского водоотведения в разных водосборных бассейнах. Такая география обосновывает оценку с учетом водосборов вместо рассмотрения каждого подтопленного въезда как отдельного препятствия. Она не определяет подверженность подтоплению какого-либо конкретного комплекса. Источник: природоохранное ведомство Боготы.
Предлагаемое развертывание предусматривает размещение SOLARTODO Sentinel Sky Hub в инженерно обоснованной точке периметра комплекса, обеспечивающей доступ к подъездной дороге и соответствующим участкам водоотведения. Окончательное размещение будет зависеть от обследованных уровней подтопления, состояния грунта, свободного пространства для полетов и доступа для обслуживания. Здесь не заявляется наличие реального заказчика, определенного количества установок или исторического инцидента.
Основная эксплуатационная проблема — ограниченная продолжительность полета дрона. Первичное обследование может выявить возможный засор, однако до прибытия бригады условия могут измениться. Повторные ручные запуски и операции с аккумуляторами отнимают время персонала. Поэтому разбор инцидента рассматривает, способен ли организованный на опоре цикл связи и обслуживания поддерживать полезные повторные обследования при меньшем количестве рутинных вмешательств. Эксплуатационные расходы оцениваются через трудозатраты персонала, выезды, которых можно избежать, и объем обслуживания, а не через предполагаемое сокращение подтоплений.
2. Разбор обнаружения: связь позволяет использовать наблюдения для принятия решений
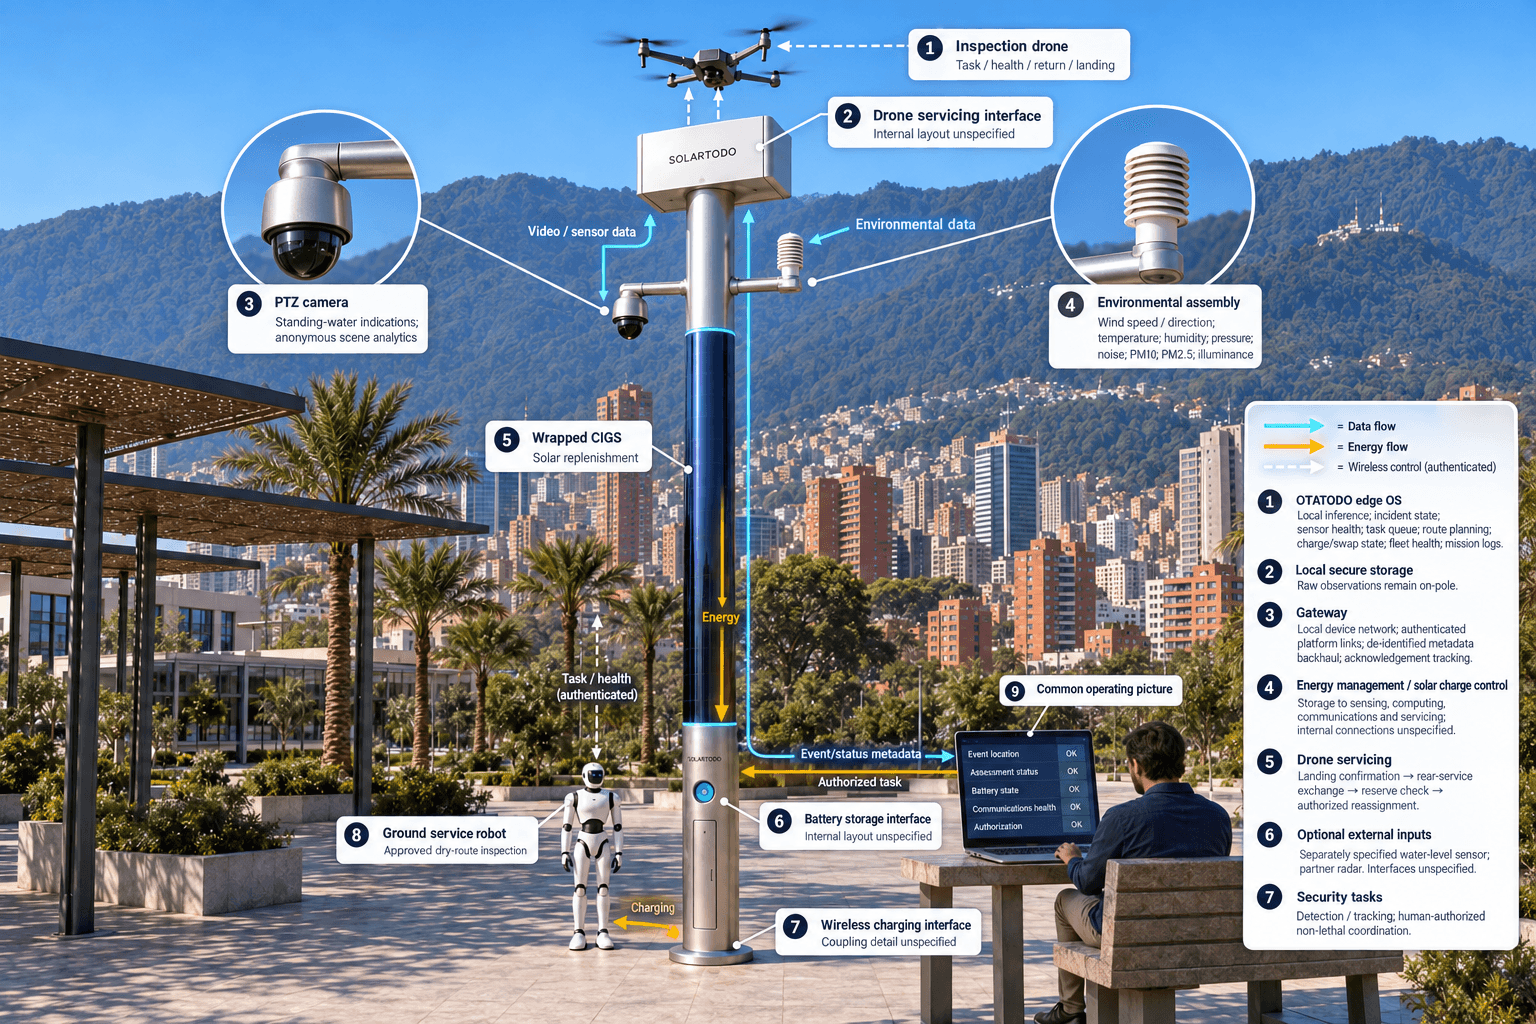
На начальном этапе PTZ-камера опоры обеспечивает локальное выявление признаков скопления воды, анонимный подсчет транспортных средств, оценку плотности скопления людей, обнаружение проникновений и наблюдение за состоянием периметра. Визуальный признак служит основанием для оценки; он не устанавливает глубину воды и не подтверждает безопасность маршрута. Экологический модуль добавляет измерения скорости и направления ветра, температуры, влажности, атмосферного давления, шума, PM10, PM2.5 и освещенности. Для прямого измерения уровня воды потребуется отдельно предусмотренный вход от соответствующего датчика.
Связь — центральный модуль этой конфигурации. Предлагаемый узел объединяет локальную сеть устройств, аутентифицированные каналы связи с дронами и роботами и отказоустойчивый беспроводной канал внешней связи для разрешенных метаданных событий. При проектировании необходимо определить расположение антенн, препятствия по периметру, доступность каналов и надлежащее разделение оперативного управления и регулярной отчетности. Дополнительная связь требует энергии и обслуживания, и эти затраты должны учитываться в эксплуатационной модели.
OTATODO, периферийная ОС на опоре, связывает наблюдения с идентификатором инцидента, состоянием датчиков и состоянием задачи. Исходные видеозаписи и данные датчиков остаются на опоре и обрабатываются локально. За ее пределы могут передаваться только обезличенные метаданные событий и состояния. Поэтому удаленный командный интерфейс единой оперативной картины получает местоположение события, статус оценки, состояние аккумуляторов, работоспособность связи и запросы на разрешение, а не поток исходного видео.
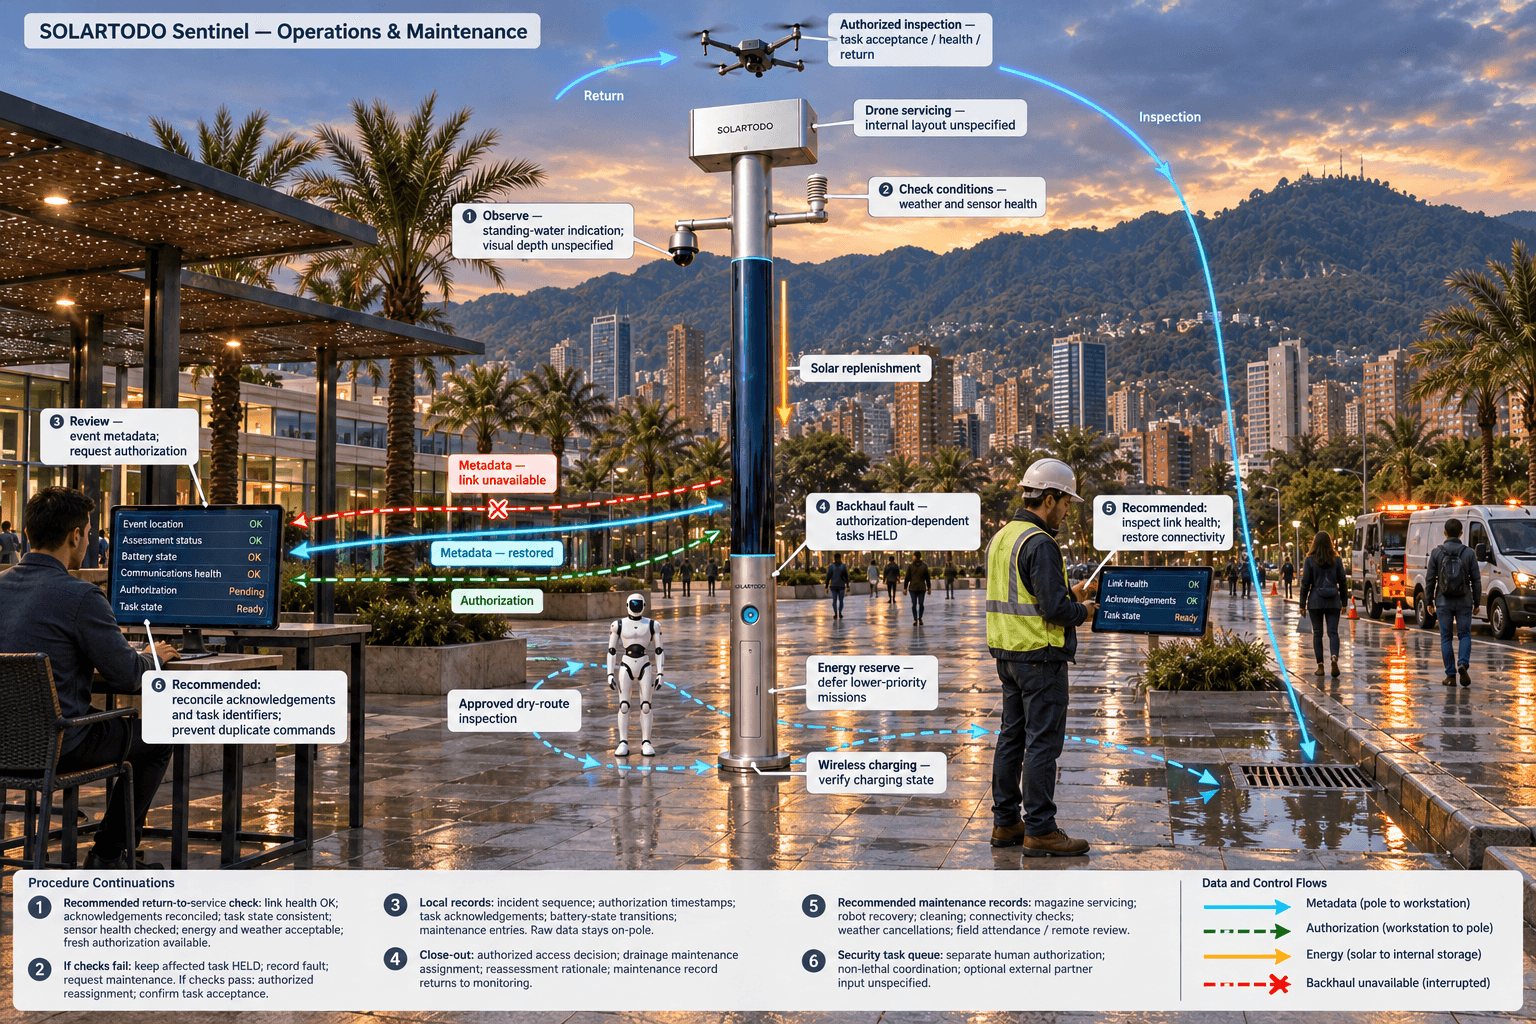
Это различие существенно в оживленное вечернее время. Диспетчерам нужна согласованная информация о состоянии инцидента без постоянных запросов обновлений с места. При недоступности внешнего канала связи локальные записи сохраняют последовательность событий, а разрешенные локальные функции действуют по установленным правилам. Задача, требующая нового разрешения человека, остается приостановленной до его получения. После восстановления связи необходимо согласовать подтверждения и идентификаторы задач, исключив случайное повторное выполнение команды.
3. Разбор реагирования: управление ресурсом дрона на протяжении полного цикла вылета
После оценки оповещения уполномоченным оператором узел планирует обследование дроном в пределах разрешенных условий эксплуатации. Дрон взлетает, обследует назначенный сектор периметра и возвращается для обслуживания. По каналам связи передаются подтверждение принятия задачи, сведения о техническом состоянии летательного аппарата, статус возвращения и подтверждение посадки. Это позволяет периферийному планировщику отличать незавершенное обследование от выполненной миссии, ожидающей рассмотрения результатов.
Механизм обеспечения повторных вылетов задействуется после посадки. Многоячеечный аккумуляторный магазин автоматически заменяет аккумулятор через задний сервисный узел, предоставляя приземлившемуся дрону заряженный блок для следующего назначенного вылета. Несколько ячеек поддерживают последовательные вылеты с учетом наличия заряженных блоков, энергии для зарядки, погоды и состояния оборудования. Это сокращает необходимость присутствия оператора рядом с опорой; продолжительность полета на одном аккумуляторе при этом не становится неограниченной.
Управление эксплуатацией дронов объединяет планирование маршрутов, автомат состояний зарядки и замены аккумуляторов, очереди задач, контроль технического состояния парка и журналы миссий. Перед повторным отправлением планировщик проверяет оставшийся резерв энергии и то, даст ли следующее наблюдение ответ на полезный эксплуатационный вопрос. Повторение неизменного маршрута только потому, что доступен аккумулятор, увеличит износ, не обязательно улучшая решение по организации движения.
Наземный сервисный робот дополняет воздушное обследование. Он может патрулировать разрешенный сухой маршрут, осматривать доступный объект или реагировать на тревогу, а затем возвращаться к основанию опоры для беспроводной зарядки. Общий командный интерфейс координирует задания воздушной и наземной платформ, чтобы обе без необходимости не обследовали одну и ту же точку. Паводковая вода, неустойчивые поверхности и перемещения людей ограничивают маршруты робота. Решения об ограничении доступа, направлении ремонтной бригады и возобновлении движения остаются за уполномоченными сотрудниками и опираются на локальные наблюдения и зафиксированные результаты задач.
4. Анализ ресурсов: автономное энергоснабжение и полномочия при реагировании
Sky Hub — интеллектуальная опора PURE без системы освещения. Предлагаемый цилиндрический корпус имеет высоту приблизительно 8 м и ширину 0.6 м; на нем размещается около 15 м² гибких тонкопленочных солнечных модулей CIGS, охватывающих его на 360°. Номинальная мощность приблизительно 2.4–2.7 kWp характеризует мощность модулей в стандартных условиях; она не является ожидаемой рабочей выходной мощностью цилиндра.
В каждый момент прямой солнечный свет перехватывает только обращенная к солнцу проекция поверхности. В регионе с высокой солнечной облученностью, таком как Саудовская Аравия, реалистичная пиковая мощность при ясном небе составляет примерно 0.8–1.1 кВт постоянного тока, а суточная выработка — приблизительно 6–9 кВт·ч; пики приходятся на середину утра или послеполуденное время, а не на полдень. Эти справочные значения не являются прогнозом выработки для Боготы. Местная облачность, затенение, геометрия установки и сезонные условия требуют энергетической оценки конкретной площадки.
Узел полностью автономен и не подключается к электросети, городской системе электроснабжения или электропитанию площадки. Солнечные модули обеспечивают дополнительную подзарядку; аккумуляторный накопитель класса 5–20 кВт·ч покрывает нагрузки вычислений, связи, зарядки сменных аккумуляторов и зарядки робота. Запасенная энергия конечна. Планировщик должен сохранять резерв для основных функций наблюдения и связи, при необходимости откладывать менее приоритетные миссии и учитывать энергию на подзарядку аккумуляторов дрона. Выбор накопителя и достижимый рабочий цикл подлежат окончательному инженерному подтверждению.
Та же командная архитектура регулирует действия при нештатных событиях безопасности. Sentinel поддерживает обнаружение и сопровождение несанкционированных дронов с последующей, разрешенной человеком координацией собственного дружественного дрона для мягкого воздушного захвата сетью или сдерживания путем сближения. Любые меры противодействия остаются нелетальными и требуют соответствующего разрешения. Радар не встроен в опору; дополнительный датчик партнера может предоставлять входные данные. Задачи реагирования на подтопление и задачи безопасности используют общее планирование ресурсов, при этом для каждой сохраняются собственные требования к разрешениям.
5. Разбор завершения инцидента: оценка трудозатрат относительно обоснованного базового уровня
Предлагаемый инцидент завершается, когда транспортное ведомство фиксирует решение о доступе, назначает необходимое обслуживание водоотведения и определяет потребность в дальнейшем наблюдении. Единая оперативная картина связывает данные датчиков, разрешенную оценку и реагирование, планирование периферийных вычислений, а также полевые работы и техническое обслуживание. Она должна показывать обоснование запроса на повторное обследование столь же ясно, как и сформированную по нему задачу дрона.
Для закупки основной вопрос оценки состоит в том, сокращает ли этот цикл рутинные эксплуатационные трудозатраты без переноса неучтенной работы на другие участки. Возможные показатели включают затраты времени персонала в минутах на обслуживание аккумуляторов, дублирующиеся запросы на обследование, время на сверку записей об инцидентах и трудозатраты на плановое обслуживание. Качество связи имеет значение, поскольку отсутствие подтверждений может приводить к лишним звонкам или выездам на площадку. Само по себе успешное доставление сообщений не подтверждает выгоду по эксплуатационным расходам.
Приведенные ниже иллюстративные расчеты задают объемы работ, которые можно пересчитать, а не достигнутую экономию. При оценке следует сравнивать одинаково определенные задачи до и после развертывания, фиксировать отмены из-за погоды и различать удаленный надзор и физическое присутствие персонала у опоры. Обслуживание аккумуляторного магазина, возвращение робота, очистка, управление связью и локальная проверка материалов должны оставаться видимыми в учете трудозатрат. Доступность оборудования следует оценивать вместе с резервом энергии и неустраненными неисправностями связи.
Подтверждающие материалы для приемки должны включать локально хранящиеся записи об инцидентах, временные отметки разрешений, подтверждения задач, переходы состояний аккумуляторов и записи об обслуживании. Внешние отчеты могут содержать только обезличенные метаданные событий и состояния; исходные материалы остаются на опоре. Архитектура локальной обработки ориентирована на принципы PDPL/LGPD, без заявления о сертификации или подтвержденном соответствии требованиям Колумбии. Транспортное ведомство должно отдельно подтвердить применимые местные требования.
Это предлагаемое применение в Боготе зрелого, уже используемого набора возможностей Sentinel. Здесь не заявляется история местных развертываний или измеренный результат. Закупочные решения должны приниматься после инженерной проработки площадки, разрешенной эксплуатационной оценки и прозрачного сравнения трудозатрат.
Конфигурация системы
| Параметр | Конфигурация |
|---|---|
| Опора и размещение | Опора Sky Hub PURE без освещения; цилиндрический корпус высотой приблизительно 8 м × шириной 0.6 м; размещение по периметру комплекса с учетом инженерной оценки подтопления и конструктивных расчетов. |
| Автономное энергоснабжение | Приблизительно 15 м² гибких модулей CIGS, охватывающих корпус, номинальная мощность 2.4–2.7 kWp; накопитель класса 5–20 кВт·ч; отсутствие внешнего подключения к электропитанию; оценка рабочего цикла для конкретной площадки. |
| Периферийная обработка и конфиденциальность | ИИ-инференс на опоре и планирование вычислительных нагрузок средствами OTATODO; исходные видеозаписи и данные датчиков хранятся на опоре; экспортируются только обезличенные метаданные событий и состояния. |
| Связь | Шлюз локальных устройств, аутентифицированные каналы связи с дронами и роботами и отказоустойчивый беспроводной канал внешней связи; отслеживание подтверждений и локальная буферизация событий. |
| Датчики и наблюдение | PTZ-камера с анонимной аналитикой сцены; скорость ветра, направление ветра, температура, влажность, давление, шум, PM10, PM2.5 и освещенность. |
| Обслуживание дронов и роботов | Посадочный интерфейс дрона с автоматической заменой аккумулятора через задний сервисный узел и многоячеечным магазином; наземный сервисный робот с беспроводной зарядкой у основания. |
| Управление и реагирование | Единая оперативная картина с разрешениями человека, очередями миссий и записями аудита; координация нелетального противодействия БПЛА; дополнительные входные данные от датчиков партнеров. |
Как это работает
- Система восприятия на опоре отмечает возможное скопление воды на подъезде к комплексу.
- Локальный инференс связывает оповещение с состоянием датчиков, окружающими условиями и статусом инцидента.
- Уполномоченный оператор рассматривает обезличенные метаданные и разрешает задачу обследования.
- Периферийный планировщик проверяет связь, погоду и запас энергии перед отправкой дрона или робота.
- Вернувшиеся платформы завершают замену аккумулятора или беспроводную зарядку перед любым разрешенным повторным назначением.
- Исходные наблюдения остаются на опоре, а обезличенные решения, состояния задач и события обслуживания обновляют командный интерфейс.
Допущения планирования (ориентировочно)
Иллюстративные исходные данные, которые покупатель может пересчитать, — целевые показатели, а не достигнутые результаты. Подлежит окончательному инженерному подтверждению.
| Показатель | Допущение планирования | Ориентировочное значение |
|---|---|---|
| Базовые трудозатраты на ручное обслуживание аккумуляторов | ТОЛЬКО ДЛЯ ИЛЛЮСТРАЦИИ: предполагаются 4 выезда для обслуживания аккумуляторов в неделю, по 20 человеко-минут каждый, в течение 4 недель; фактические выезды необходимо проверить. | 4 выезда/неделю × 20 человеко-минут/выезд × 4 недели = 320 человеко-минут базового объема работ. |
| Трудозатраты на удаленный разбор инцидентов | ТОЛЬКО ДЛЯ ИЛЛЮСТРАЦИИ: предполагаются 8 разборов инцидентов в неделю по 10 человеко-минут каждый в течение 4 недель; достигнутое повышение производительности не заявляется. | 8 разборов/неделю × 10 человеко-минут/разбор × 4 недели = 320 человеко-минут плановых трудозатрат на разбор. |
| Потенциальные трудозатраты на выезды из-за неисправностей связи | ТОЛЬКО ДЛЯ ИЛЛЮСТРАЦИИ: предполагаются 2 выезда из-за неисправностей связи в месяц, каждый с участием 2 сотрудников на 30 минут; необходимо проверить в ходе оценки. | 2 выезда/месяц × 2 сотрудника × 30 минут = 120 человеко-минут/месяц предполагаемых трудозатрат на выезды. |
| Резерв трудозатрат на плановое обслуживание узла | ТОЛЬКО ДЛЯ ИЛЛЮСТРАЦИИ: предусматривается 1 выезд для обслуживания в неделю с участием 2 сотрудников на 45 минут в течение 4 недель. | 1 выезд/неделю × 2 сотрудника × 45 минут × 4 недели = 360 человеко-минут резерва на обслуживание. |
| Базовые трудозатраты на сверку записей об инцидентах | ТОЛЬКО ДЛЯ ИЛЛЮСТРАЦИИ: предполагается, что 12 записей в неделю требуют по 5 человеко-минут на сверку в течение 4 недель. | 12 записей/неделю × 5 человеко-минут/запись × 4 недели = 240 человеко-минут базовых трудозатрат на сверку. |
Развёрнутое оборудование
- Предлагаемая цилиндрическая опора Sky Hub с гибкими солнечными модулями CIGS, охватывающими корпус.
- Шкаф аккумуляторного накопителя с управлением энергией и контроллером солнечной зарядки.
- Шкаф периферийных вычислений на опоре и коммуникационный шлюз.
- PTZ-камера и блок экологических датчиков для измерения девяти параметров.
- Автономный инспекционный дрон, посадочный интерфейс и многоячеечный аккумуляторный магазин с задним сервисным доступом.
- Наземный сервисный робот и интерфейс беспроводной зарядки у основания опоры.
- Локальное защищенное хранилище и консоль единой оперативной картины с разрешением действий человеком.
Часто задаваемые вопросы
Описывает ли этот кейс уже установленную у заказчика систему в Боготе?
Нет. Это предлагаемая конфигурация для периметра комплекса, представленная через иллюстративный разбор инцидента. Возможности Sentinel описываются как зрелые и уже используемые, однако наличие установки в Боготе, отношений с заказчиком или достигнутого результата не заявляется. Выбор площадки, разрешения, расчет энергосистемы и эксплуатационная приемка требуют отдельного подтверждения.
Как опора решает проблему ограниченного ресурса дрона при повторных обследованиях подтоплений?
Опора поддерживает повторные вылеты благодаря автоматической замене аккумулятора через задний сервисный узел после посадки. Многоячеечный магазин предоставляет заряженные блоки, а система управления эксплуатацией координирует маршруты, обслуживание и очереди задач. Последовательные вылеты ограничены запасом заряженных блоков, энергией для подзарядки, погодой, состоянием летательного аппарата и разрешениями; продолжительность отдельного полета не является неограниченной.
Могут ли солнечные модули, охватывающие корпус, обеспечивать непрерывную ночную работу в Боготе?
Ночная работа использует запасенную энергию. Модули CIGS, охватывающие корпус, подзаряжают аккумулятор при доступном дневном свете, а энергоемкие задачи выполняются по инженерно рассчитанному рабочему циклу. Указанный справочный диапазон суточной выработки 6–9 кВт·ч относится к условиям ясного неба в регионе с высокой солнечной облученностью, а не к Боготе. Местное энергетическое моделирование должно определить устойчивый объем работ и требования к резерву.
Какие данные транспортное ведомство может получать удаленно?
Удаленный командный интерфейс может получать обезличенные метаданные событий и состояния, включая местоположение инцидента, статус разрешений, ход выполнения задач, техническое состояние оборудования и состояние аккумуляторов. Исходные видеозаписи и данные датчиков остаются на опоре для локальной обработки. Процедуры проверки должны сохранять эту границу, в том числе при устранении неисправностей и завершении инцидента.
Определяет ли опора безопасность подтопленной дороги или автоматически противодействует несанкционированному дрону?
Решения о доступе на дорогу остаются за уполномоченными сотрудниками; одни визуальные наблюдения не подтверждают безопасность проезда или глубину воды. Противодействие БПЛА также требует разрешения человека и ограничивается координацией нелетальных мер, таких как мягкий воздушный захват сетью с помощью дружественного дрона или сдерживание путем сближения. Радар предусмотрен только как дополнительный внешний источник данных.
Узнать больше
- Линейка опор City AI / умного освещения
- Другие кейсы развёртывания умного города
- Связаться с нашей инженерной командой
Планируете аналогичное развёртывание физического ИИ для улиц, кампусов или общественных пространств? Запросить инженерную консультацию