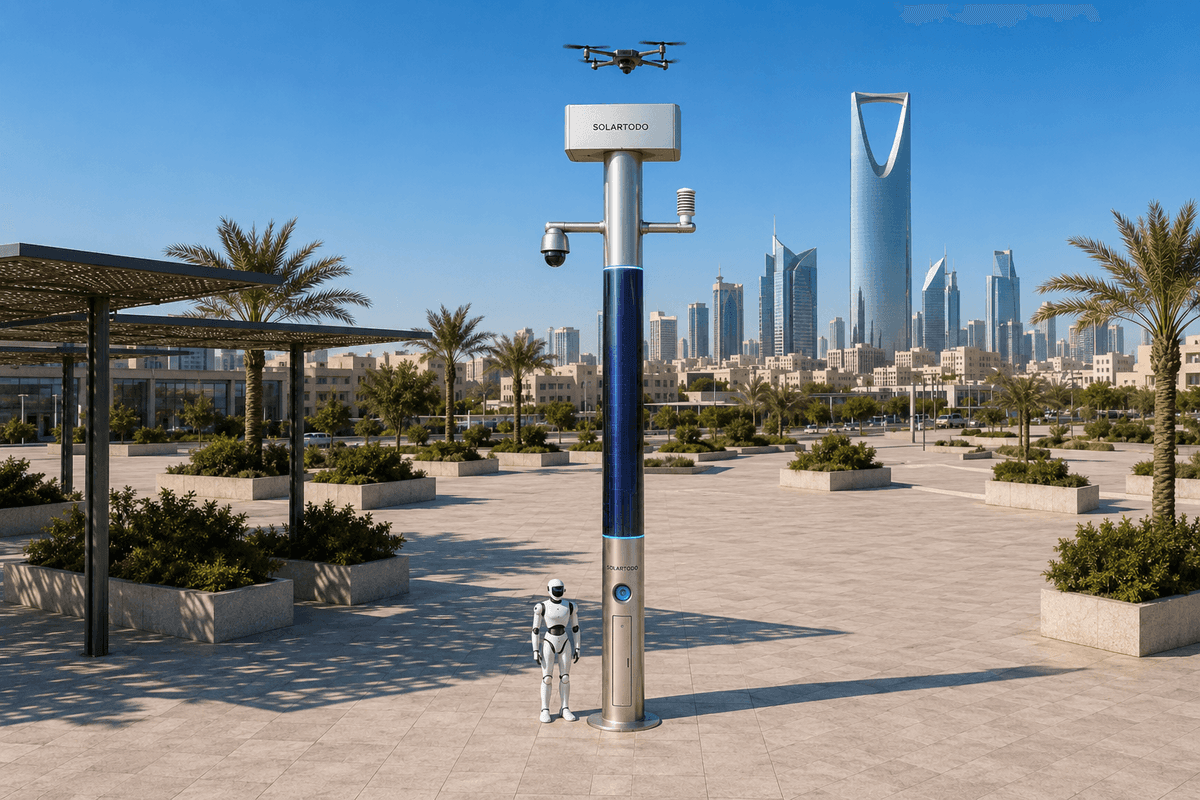
City AI Pole — это неосветительный физический AI edge-узел, объединяющий автономное энергоснабжение, локальные вычисления, сенсорику, операции с дронами и поддержку наземных роботов в одном городском столбе. В Боготе SOLARTODO Sentinel Sky Hub предлагается как grid-mesh сеть edge-узлов для дорожных инцидентов в старом городе в сезон паводков: исходные данные остаются на столбе, а наружу передаются только обезличенные метаданные событий.
1. Городская задача и контекст покупателя
Коридоры старого города Боготы создают сложную операционную среду для любого рабочего процесса, связанного с дорожными инцидентами. Узкие улицы, общественные пространства с требованиями к сохранению исторического наследия, смешанное движение пешеходов и транспорта, крутая микротопография и интенсивные дожди в сезон паводков могут превратить остановившийся автомобиль, подтопленную полосу у бордюра, мелкое столкновение, упавшую ветку или заблокированную точку доступа к инженерной инфраструктуре в более широкую проблему доступности. Городская задача в этом кейсе заключается не в установке интеллектуального уличного объекта для освещения. Она состоит в размещении неосветительных физических AI edge-узлов там, где операционной команде энергокомпании требуется более быстрое понимание инцидента, более безопасная выездная диспетчеризация и лучшая непрерывность обслуживания вокруг критически важных фидеров, подстанций, служебных проездов, кабельных камер и маршрутов доступа, подверженных подтоплению.
Заинтересованной стороной является энергокомпания, а не традиционный покупатель, ориентированный только на дорожное движение. Это меняет логику ROI. Энергокомпания в первую очередь покупает не камеры; она покупает защиту доступности для выездных операций. Во время сильного дождя бригады могут терять время, потому что первый отчет неполон, ближайшая бригада не имеет проверенного обзора дороги, или ручной патруль должен проехать через перегруженные улицы старого города, прежде чем диспетчерская сможет решить, нужен ли автовышка, роботизированная инспекция, инспекция дроном или простой запрос на координацию движения. Повторяющаяся болевая точка — медленный ручной патруль: людей и машины отправляют выяснять, что произошло, еще до того, как они смогут решить проблему.
Предлагаемая конфигурация SOLARTODO Sentinel Sky Hub рассматривает каждый столб как автономный городской edge-узел. Режим развертывания — grid-mesh сеть полностью автономных столбов, то есть районная mesh-схема узлов, а не подключение к электрической сети. Каждый столб несет аккумуляторное хранилище и 360-градусное покрытие гибкими тонкопленочными CIGS-модулями для солнечного восполнения энергии, поэтому узел не зависит от городского, сетевого или локального электропитания. Бизнес-цель — повысить целевую доступность реагирования на инциденты: долю времени, в течение которого энергокомпания может сохранять ситуационную осведомленность, оценивать условия доступа и направлять нужный ресурс даже тогда, когда дождь, заторы или локальные перебои электропитания обычно замедляют ручную проверку.
2. Предлагаемое grid-mesh развертывание для дорожных инцидентов в старом городе
Предлагаемая конфигурация для Боготы размещает узлы Sky Hub на выбранных перекрестках старого города, подъездах к объектам инженерного доступа, периметральных точках вокруг сервисных баз и участках дорог, которые в сезон паводков становятся операционными узкими местами. Окончательные локации потребуют инженерного подтверждения по конструкциям, наследию, телекоммуникациям, авиации, солнечной экспозиции и полосе отвода. Концепция grid-mesh намеренно избирательна: небольшое число интеллектуальных столбов создает перекрывающуюся осведомленность для приоритетных маршрутов, не пытаясь обеспечить сплошное покрытие и не заявляя о городском развертывании.
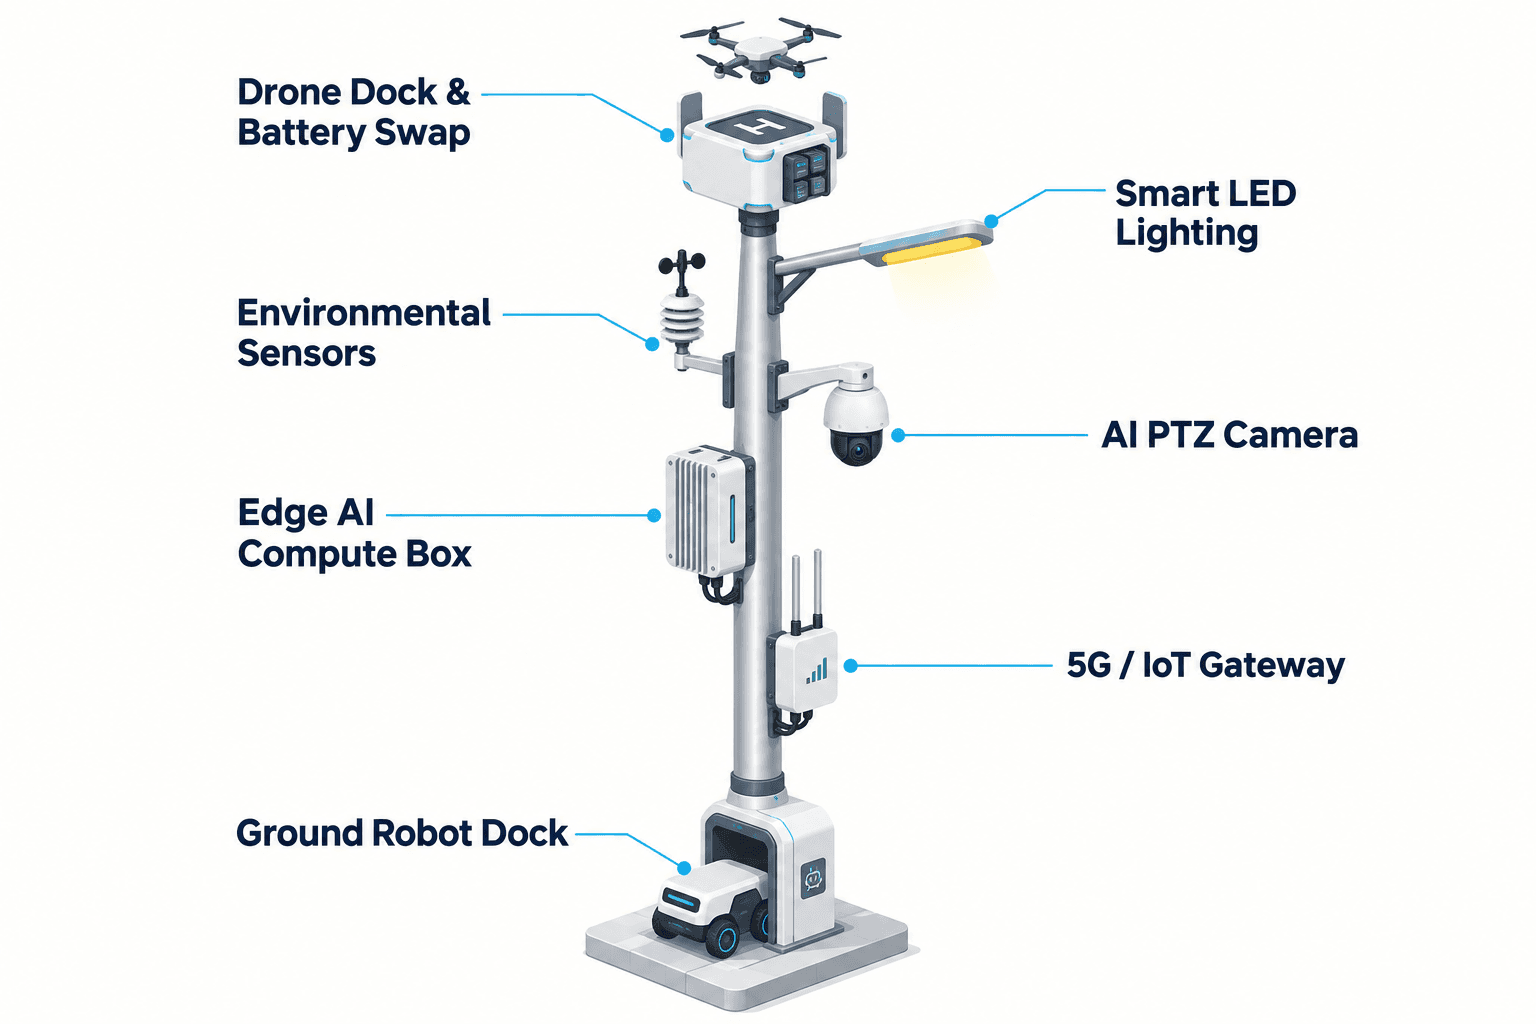
Каждый Sky Hub — это чистый умный столб без системы освещения. Его задача — размещать сенсорику, edge AI вычисления, накопление энергии, операции с дронами, зарядку наземных роботов и операционную координацию. PTZ-камера столба и локальное восприятие отслеживают анонимные транспортные и доступные аномалии, такие как остановившийся автомобиль в служебном коридоре, плотность толпы возле заблокированного перекрестка, проникновение в периметр объекта энергокомпании или аномальная загруженность вокруг рабочей площадки. Экологический пакет «девять в одном» предоставляет данные о скорости ветра, направлении ветра, температуре, влажности, атмосферном давлении, шуме, PM10, PM2.5 и освещенности, что помогает энергокомпании понять, связан ли дорожный инцидент с интенсивностью дождя, видимостью, качеством воздуха, строительным шумом или штормовыми условиями.
Развертывание спроектировано вокруг операционного цикла: сенсорика, авторизованная оценка и реагирование, планирование edge-вычислений, а также выездные операции и обслуживание. Командное представление common-operating-picture получает обезличенные метаданные событий и статуса от каждого узла. Исходное видео и исходные данные сенсоров остаются на столбе и обрабатываются локально. Такой local-first дизайн поддерживает обработку данных, ориентированную на PDPL/LGPD, без заявления о сертификации. Для энергокомпании COP становится практическим операционным слоем: какой маршрут доступа заблокирован, у какого столба достаточно накопленной энергии для вылета дрона, может ли робот осмотреть зону с меньшим риском рядом с основанием столба, и должен ли человек-супервизор авторизовать отправку дрона или скоординироваться с городскими службами дорожного реагирования.
3. Edge compute как двигатель доступности
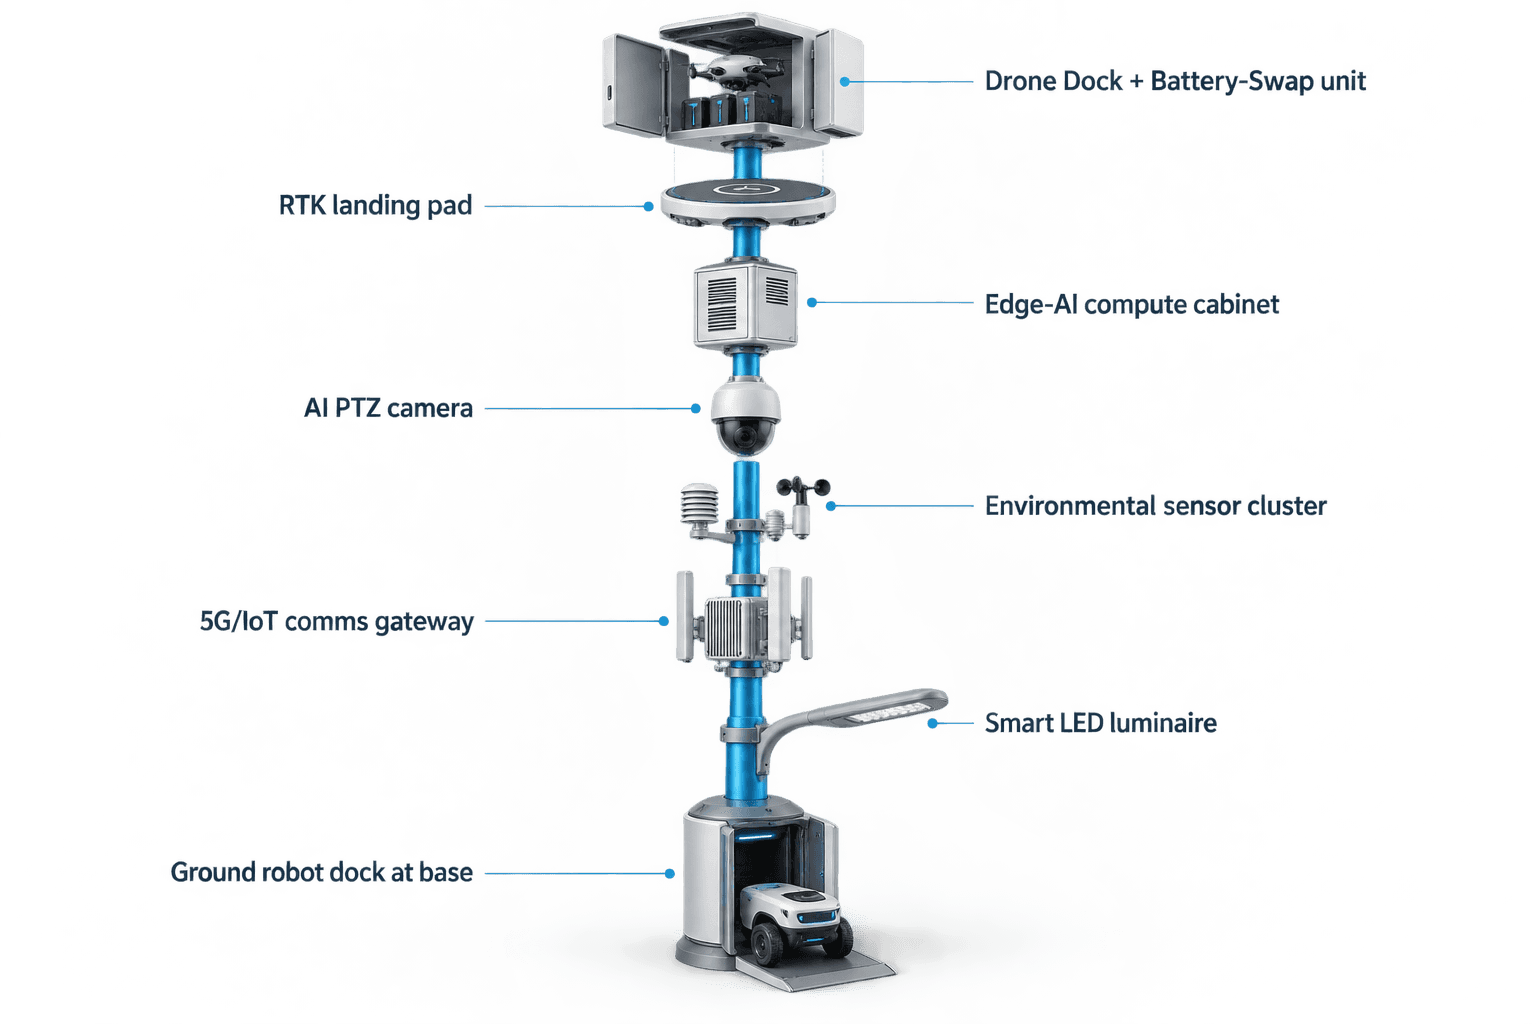
Фокус модуля в этом кейсе для Боготы — edge compute. В модели медленного ручного патруля диспетчерская ждет наблюдателя, телефонный отчет, фото от мобильной бригады или уведомление от третьей стороны. Предлагаемая mesh-сеть Sky Hub меняет последовательность. Edge-модуль на столбе выполняет локальный inference, отфильтровывает обычное движение от событий, требующих действий, оценивает тип инцидента и планирует следующую нагрузку непосредственно на узле. Со столба должны уходить только итоговая сводка события, обновление статуса и метаданные журнала миссии.
Для дорожного инцидента в сезон паводков столб может классифицировать заблокированную полосу доступа, обнаружить плотность толпы рядом с тротуаром около трансформатора, распознать проникновение в периметр рабочей зоны энергокомпании и сопоставить событие с локальными экологическими условиями. Затем он может поставить задачу дрону на инспекцию маршрута с высоты, удержать ее, если ветровые условия выходят за пределы локального набора правил, или запросить человеческую авторизацию перед запуском. Если назначен наземный робот, столб может запланировать короткий патруль от основания, скоординировать осведомленность воздух-земля и вернуть робота на беспроводную зарядку. Это зрелые физические AI рабочие процессы, но кейс развертывания остается предлагаемой конфигурацией; целевые KPI должны измеряться во время ввода в эксплуатацию и операций, а не заявляться как достигнутые результаты.
Рабочий процесс операций с дроном поддерживает запуск, региональный патруль, инспекцию, возврат и повторное назначение задач без оператора, стоящего у столба. Многосекционный аккумуляторный магазин с задним обслуживанием выполняет автоматическую замену батареи после посадки, позволяя выполнить несколько последовательных вылетов в рамках локального duty cycle. Тот же стек edge compute управляет планированием маршрутов, состоянием зарядки или замены, очередями задач, состоянием флота и журналами миссий. При обнаружении и сопровождении неавторизованного дрона столб может скоординировать дружественный дрон для нелетального, авторизованного человеком мягкого воздушного перехвата сеткой или сдерживания сближением. Радар не рассматривается как аппаратная часть столба; любой радиолокационный сигнал был бы опциональным входом от партнерского сенсора, интегрированным в соответствии с локальной политикой.
4. Автономная энергия и реальность duty cycle
Sky Hub предлагается как полностью автономная микростанция. Этот пункт важен для энергокомпании, потому что узел не должен потреблять собственную распределительную мощность энергокомпании или требовать уличного локального электропитания. Каждый столб объединяет аккумуляторное хранилище с солнечным восполнением энергии на столбе. Референсный цилиндрический корпус использует примерно 15 квадратных метров 360-градусного покрытия гибкой тонкопленочной CIGS-пленкой на вертикальном корпусе высотой около 8 метров и шириной 0.6 метра, с паспортной мощностью около 2.4-2.7 kWp. Паспортная мощность не является обещанием полевой выработки.
Вертикальный цилиндр собирает прямое солнце главным образом через проекцию, обращенную к солнцу, а не через всю обертку одновременно. В референсном регионе с высокой инсоляцией реалистичная выработка при ясном небе составляет примерно 0.8-1.1 kW DC peak, обычно с пиком в середине утра или середине дня, а не точно в полдень, и около 6-9 kWh в день. Урожайность конкретной площадки в Боготе потребует локального солнечного моделирования, анализа затенения, допущений для сезона дождей и окончательного инженерного подтверждения. Поэтому ключевое утверждение — не неограниченная чистая солнечная самодостаточность. Слой CIGS — это система дополнительного восполнения энергии для физического AI узла с аккумуляторной поддержкой и полностью автономным питанием.
Операционный дизайн использует хранилище класса 5-20 kWh для конфигурации дорожных инцидентов в Боготе, при этом финальный объем хранилища подбирается под duty cycle. Edge inference, сенсорика и связь работают как базовые нагрузки. Более мощные вылеты дронов, замена батарей, патрули роботов и расширенная запись событий планируются с учетом состояния заряда, погоды, приоритета миссии и целевых показателей доступности. В сезон паводков COP может ранжировать столбы по состоянию энергии и полевой важности: сначала поддерживать осведомленность на приоритетных коридорах доступа, откладывать некритичные патрули при низком уровне хранилища и резервировать емкость дронов для инцидентов, влияющих на маршруты восстановления энергоснабжения или доступ к критической инфраструктуре.
5. Анализ ROI и план оценки
Рамка ROI — это доступность, а не заявленное уже достигнутое снижение затрат. Покупатель-энергокомпания в Боготе может пересчитать ценность, сравнив предлагаемую grid-mesh сеть Sky Hub с текущим рабочим процессом ручного патрулирования. Первая плановая переменная — замещение патрулей: сколько рутинных поездок для проверки можно заменить подтвержденными на edge-узле метаданными инцидента, короткой инспекцией дроном или патрулем робота рядом с основанием столба? Вторая переменная — точность диспетчеризации: как часто диспетчерская может отправить правильную бригаду, инструмент и маршрут с первой отправки, потому что edge-узел уже классифицировал препятствие и экологический контекст?
Третья переменная — непрерывность обслуживания в сезон паводков. Полностью автономная работа означает, что узел спроектирован для работы без городского, локального или сетевого электропитания. Ценность максимальна там, где заторы старого города, дождь и геометрия исторических улиц делают каждый предотвращенный разведочный патруль значимым. Четвертая переменная — уверенность в управлении данными. Поскольку исходное видео и исходные данные сенсоров остаются на столбе, а из узла выходят только обезличенные метаданные событий или статуса, энергокомпания может планировать архитектуру, ориентированную на PDPL/LGPD, которая ограничивает ненужное перемещение данных и при этом дает операторам common operating picture.
План оценки должен определить целевую доступность до развертывания: процент приоритетных часов с онлайн-телеметрией узла, процент дорожных инцидентов, получающих сгенерированную edge-узлом сводку события, готовность задач дрона или робота в заданные погодные окна и процент выездных диспетчеризаций, поддержанных локальными доказательствами до прибытия бригады. Это следует рассматривать как KPI ввода в эксплуатацию и эксплуатации, а не как маркетинговые результаты. Достоверная первая фаза должна избегать выдуманных количеств развертывания или заявлений о покрытии. Вместо этого она должна выбрать репрезентативные узкие места старого города, подтвердить выработку энергии и условия монтажа, валидировать правила человеческой авторизации и сравнить рабочий процесс с базовыми показателями ручного патрулирования за определенный период оценки в сезон паводков.
Конфигурация системы
| Параметр | Конфигурация |
|---|---|
| Категория столба | SOLARTODO Sentinel Sky Hub — чистый неосветительный городской AI-столб / физический AI edge-узел |
| Режим развертывания | Избирательная grid-mesh сеть полностью автономных узлов в старом городе; без подключения к городскому, локальному или сетевому электропитанию |
| Edge AI compute | Шкаф inference на столбе класса Jetson с локальным планированием нагрузок и экспортом только метаданных событий |
| Энергосистема | Аккумуляторное хранилище класса 5-20 kWh с ~15 m² 360° покрытием гибкими CIGS-модулями для восполнения энергии, паспортная мощность ~2.4-2.7 kWp |
| Пакет сенсорики | AI PTZ для анонимного подсчета транспортных средств, плотности толпы, проникновения и периметральной осведомленности, плюс мониторинг окружающей среды по девяти параметрам |
| Операции воздух-земля | Автономный запуск дрона, патруль, возврат, hot-swap батареи с задним обслуживанием и патруль наземного робота с базовой беспроводной зарядкой |
| Командное представление | Панель common-operating-picture для сенсорики, авторизованного реагирования, edge-планирования, журналов миссий и статуса обслуживания |
Как это работает
- PTZ-камера и экологические сенсоры на столбе отмечают дорожную аномалию сезона паводков рядом с маршрутом доступа энергокомпании.
- Edge AI локально классифицирует событие, оценивает операционное воздействие и сохраняет исходное видео и данные сенсоров на столбе.
- COP получает обезличенные метаданные события, состояние энергии узла и рекомендуемые варианты реагирования.
- Человек-супервизор авторизует инспекцию дроном, патруль робота или отправку выездной бригады на основе пакета события.
- Столб планирует миссию, записывает журналы миссии, обновляет состояние флота и возвращает активы на зарядку или замену батареи.
- Энергокомпания сопоставляет метаданные инцидента с целевыми KPI доступности, замещения патрулей и точности диспетчеризации.
Допущения планирования (ориентировочно)
Иллюстративные исходные данные, которые покупатель может пересчитать, — целевые показатели, а не достигнутые результаты. Подлежит окончательному инженерному подтверждению.
| Показатель | Допущение планирования | Ориентировочное значение |
|---|---|---|
| Инспекционный труд | Проверка дроном или роботом заменяет рутинные ручные патрули подтверждения дорожных инцидентов в выбранных точках доступа энергокомпании в старом городе | ~8-12 патрулей/неделю автоматизированы для планового сравнения |
| Окно доступности | Приоритетные коридоры в сезон паводков требуют активного edge-статуса и метаданных событий в заданные рабочие часы | Цель 95%+ доступности телеметрии в приоритетные часы |
| Точность диспетчеризации | Диспетчерская получает классифицированные edge-узлом сводки инцидентов перед отправкой бригад энергокомпании | Цель: 1 проверенный пакет события до первой диспетчеризации |
| Готовность дрона | Многосекционный аккумуляторный магазин поддерживает последовательные короткие инспекционные вылеты в пределах локальных погодных условий и правил авторизации | ~3-5 коротких вылетов за один цикл заряженного магазина |
| Ручная эскалация | Человек-супервизор авторизует запуск дрона, координацию мер C-UAS и любой регулируемый шаг реагирования | 100% human-in-the-loop для регулируемых действий |
| Энергетический бюджет | Высокомощные задачи дронов и роботов планируются с учетом состояния хранилища, погоды и приоритета миссии | Класс хранилища 5-20 kWh, размер определяется финальным duty cycle |
Развёрнутое оборудование
- Неосветительный корпус столба SOLARTODO Sentinel Sky Hub
- 360° покрытие гибкой тонкопленочной солнечной CIGS-оболочкой
- Автономный силовой шкаф с аккумуляторной поддержкой, BMS и MPPT-контроллерами
- Шкаф edge AI compute класса Jetson под управлением OTATODO
- AI PTZ-камера для локального анонимного восприятия
- Пакет мониторинга окружающей среды по девяти параметрам
- Ангар для дрона с многосекционным аккумуляторным магазином заднего обслуживания
- Интерфейс беспроводной зарядки наземного робота у основания столба
Часто задаваемые вопросы
Описывает ли этот кейс по Боготе существующее городское развертывание?
Нет. Это предлагаемая и иллюстративная конфигурация развертывания для сценария дорожных инцидентов в старом городе Боготы, подготовленная для планирования и анализа ROI. Она не заявляет именованного заказчика, установленное количество, зону покрытия, сертификацию, награду, достигнутую задержку или измеренный уровень обнаружения. Все KPI следует рассматривать как целевые метрики оценки, зависящие от окончательного инженерного подтверждения.
Зачем энергокомпании покупать городской AI-столб для дорожных инцидентов?
Для энергокомпании дорожные инциденты важны, когда они блокируют бригады, задерживают доступ к фидерам или подстанциям, усложняют восстановление после шторма или создают неопределенность безопасности вокруг полевых работ. Предлагаемая mesh-сеть Sky Hub сформулирована вокруг операционной доступности: более быстрое локальное понимание, лучшие доказательства для диспетчеризации и меньше разведочных ручных патрулей в сезон паводков, а не общая smart-city видимость.
Требует ли Sky Hub городского питания или сети энергокомпании?
Нет. Предлагаемый узел полностью автономен и объединяет аккумуляторное хранилище с 360-градусным покрытием гибкими CIGS-модулями для солнечного восполнения энергии. Солнечный слой не представлен как неограниченная энергия. Это слой дополнительного восполнения, тогда как хранилище буферизует базовую сенсорику, edge compute, связь и более мощные задачи дрона или робота в соответствии с duty cycle.
Какие данные покидают столб в этой конфигурации?
Исходное видео и исходные данные сенсоров остаются на столбе и обрабатываются локально модулем edge compute. COP получает обезличенные метаданные событий, данные статуса, состояние энергии, журналы миссий и индикаторы обслуживания. Это язык архитектуры, ориентированной на PDPL/LGPD, а не заявление о том, что развертывание уже сертифицировано по какому-либо конкретному регулированию.
Что меняет в операционном плане возможность hot-swap батареи дрона?
После возврата дрона к столбу многосекционный магазин с задним обслуживанием может заменить разряженный блок на заряженный и поддержать повторный запуск в рамках утвержденной очереди задач. Это помогает энергокомпании планировать несколько коротких проверочных вылетов в окне инцидента сезона паводков без размещения оператора у столба, при соблюдении погодных, энергетических и авторизационных ограничений.
Как наземные роботы используются в сценарии дорожных инцидентов старого города?
Гуманоидный или сервисный робот может выполнять короткие автономные патрули рядом с основанием столба, осматривать заблокированный подъезд, проверять периметр рабочей зоны энергокомпании, поддерживать реагирование на тревоги и координироваться с наблюдениями дрона. После задачи он возвращается на базу для беспроводной зарядки. Робот является частью операционного цикла воздух-земля, а не заменой авторизованных выездных бригад.
Как ограничена координация Counter-UAS в этом кейсе?
Столб может обнаружить и сопровождать неавторизованный дрон и скоординировать собственный дружественный дрон для нелетального, авторизованного человеком мягкого воздушного перехвата сеткой или сдерживания сближением. Рабочий процесс разделяет обнаружение, оценку, авторизацию и действие. Радар не встроен в столб; при использовании он был бы опциональным входом от партнерского сенсора, регулируемым локальной политикой.
Что энергокомпании следует измерять для оценки ROI?
Практические показатели — целевая доступность телеметрии узлов в приоритетные часы, количество предотвращенных ручных проверочных патрулей, доля диспетчеризаций, поддержанных подтвержденными edge-узлом пакетами событий, готовность дрона или робота в заданные погодные окна и снижение числа неполных отчетов об инцидентах. Это плановые метрики, которые покупатель должен пересчитать, а не заявленные достигнутые результаты.
Узнать больше
- Линейка опор City AI / умного освещения
- Другие кейсы развёртывания умного города
- Связаться с нашей инженерной командой
Планируете аналогичное развёртывание физического ИИ для улиц, кампусов или общественных пространств? Запросить инженерную консультацию