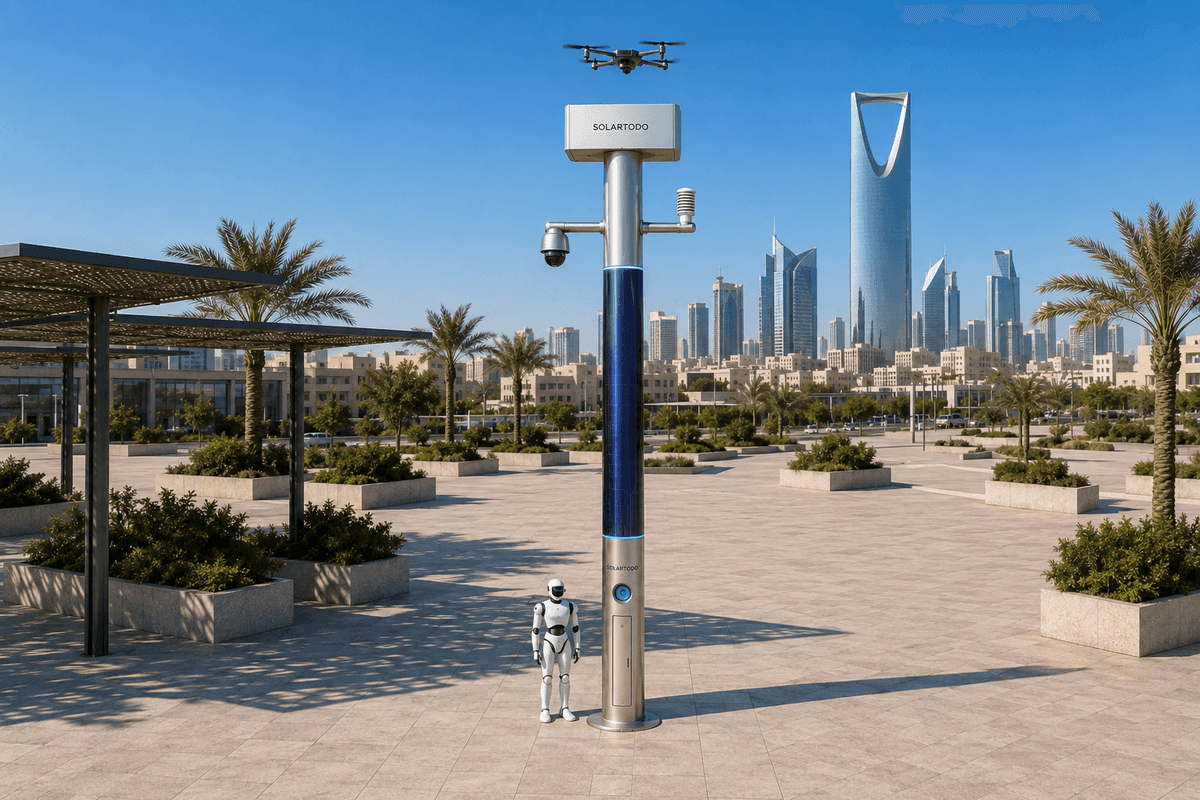
City AI Pole — это физико-AI edge node без функции освещения, объединяющий локальное сенсорное восприятие, edge compute, автономную энергетику, операции с дронами и поддержку роботов в одной городской опоре. В этом каирском кейсе SOLARTODO Sentinel Sky Hub настраивается для охраны периметра водного ведомства, ночного реагирования и посткатастрофического дооснащения вокруг коммунальных сервисных зон портового типа.
1. Городская задача и логика развертывания
В этом сценарии развертывания в Каире заказчиком выступает водное ведомство, отвечающее за поддержание работоспособности сервисного периметра портового типа после разрушительного события, такого как ущерб от наводнения, отказ строительных работ, пожар или локальный сбой инфраструктуры. Операционная зона не рассматривается как коридор уличного освещения. Это контролируемая граница водного сервиса: ворота, погрузочные зоны наподобие причалов, насосы, склады, ремонтные дворы, подъездные дороги вдоль каналов и временные барьеры, где трудно гарантировать ночную видимость, доступность питания и быстрое реагирование.
Сезонным триггером является период крупного спортивного мероприятия, когда дорожные заторы, перемещение людей и временный спрос на услуги могут снижать надежность ручного патрулирования. Задача — охрана периметра: выявлять несанкционированный вход, отличать штатное сервисное движение от аномалий, координировать санкционированное человеком реагирование и вести запись для последующего анализа. Основная тема — операции с роботами, поскольку пробел в ночном реагировании часто является физическим: кто-то должен осмотреть линию ограждения, проверить тревогу, обследовать кожух насоса, приблизиться к воротам или скоординировать действия с воздушным обзором.
SOLARTODO Sentinel Sky Hub предлагается как зрелый, находящийся в эксплуатации физико-AI узел, размещаемый там, где стационарные здания, технические помещения или расширение электросети недоступны либо задерживаются. Режим — посткатастрофическое дооснащение: быстрое добавление автономного сенсорного восприятия, вычислений, готовности дронов, зарядки роботов и локального операционного управления без ожидания траншейных работ или постоянного электропитания площадки. KPI формулируется вокруг снижения доли ложных тревог, а не как заявленный результат. Цель оценки — определить, могут ли локальное восприятие, подтверждение роботом и авторизация оператором сократить ненужные выезды, сохраняя своевременную эскалацию при реальных событиях на периметре.
2. План автономного энергоснабжения
Фокус модуля в этом каирском плане — энергоснабжение, поскольку посткатастрофическое дооснащение терпит неудачу, если узел безопасности незаметно становится еще одной нагрузкой на поврежденную инфраструктуру. Sky Hub задается как полностью автономная micro-station: аккумуляторное хранение плюс 360-degree wrapped flexible CIGS thin-film solar replenishment на корпусе опоры. В качестве операционного допущения не используются городское питание, питание площадки или зависимость от электросети.
Опора несет примерно 15 квадратных метров wrapped flexible CIGS на вертикальном корпусе высотой около 8 метров и шириной 0.6 метра, обеспечивая примерно 2.4-2.7 kWp установленной мощности. В реальной эксплуатации полная обертка не освещается так, как плоская панель. Вертикальный цилиндр собирает прямое солнце главным образом на проекции, обращенной к солнцу, поэтому реалистичная выработка при ясном небе и высокой инсоляции планируется на уровне пика класса 0.8-1.1 kW DC, причем пик обычно приходится на середину утра или середину дня после полудня, а не на полдень. Суточное пополнение планируется как однозначный вклад энергии, около 6-9 kWh/day в регионах с сильным солнцем.
Эта энергия не позиционируется как неограниченная чисто солнечная самодостаточность. Это слой пополнения для автономного узла с аккумуляторной поддержкой. Плановый контур использует хранилище класса 5-20 kWh, затем планирует вылеты дронов, зарядку роботов, патрули PTZ, экологический отбор данных и edge inference по duty cycle. В ночи спортивных мероприятий система приоритизирует сенсорное наблюдение за периметром, готовность роботов и выбранные окна воздушной верификации. В периоды более низкого риска вычислительные задачи, восстановление батареи и частота патрулирования могут корректироваться планировщиком OTATODO edge OS.
3. Ночные операции охраны периметра
Основной операционный цикл — сенсорное восприятие, авторизованная оценка и реагирование, планирование edge-compute, затем полевые операции и обслуживание, отображаемые в едином command view с общей операционной картиной. Ночью PTZ-камера опоры и локальное восприятие не загружают raw video для рутинного анализа. Raw video и данные сенсоров остаются на опоре и обрабатываются локально; для командного просмотра с опоры могут уходить только обезличенные метаданные событий и статуса.
Типичное событие начинается с анонимной осведомленности о периметре: движение возле закрытых ворот, необычная остановка транспортного средства, скопление людей у сервисного входа или вход человека в запретную зону насосного двора. Edge-модуль локально классифицирует и оценивает событие, сравнивает его с разрешенными графиками обслуживания, затем представляет оператору краткое оповещение. Если событие остается неопределенным, сервисный робот может покинуть основание опоры, осмотреть сцену на уровне земли и вернуться для беспроводной зарядки. Там, где воздушное подтверждение эффективнее, узел может запустить свой friendly drone для короткого инспекционного маршрута, затем вернуть его для automated battery hot-swap через rear-service multi-bay battery magazine.
KPI false-alarm-rate рассматривается через наслоение доказательств до отправки наряда: восприятие камерой, экологический контекст, сравнение с расписанием, подтверждение роботом и решение оператора. Ветреная, пыльная и шумная каирская ночь может создавать движение и сенсорный шум. Смысл узла не в том, чтобы убрать человека из контура полномочий; он в том, чтобы сделать человеческое реагирование более информированным до отправки группы охраны, ремонтной бригады или аварийного liaison.
4. Полевое реагирование с приоритетом робота
Наземный робот настраивается как основной инструмент ночного реагирования для периметра водного ведомства. Он выполняет autonomous patrol, alarm response, inspection, air-ground coordination и return-to-base wireless charging. Он полезен там, где человеческий патруль иначе пересекал бы плохо освещенные промышленные поверхности, завалы после катастрофы, временные ограждения, грязь, скопления воды или плотный event traffic. Робот не заменяет полномочия; он расширяет радиус верификации от опоры.
Когда COP отмечает alert по охране периметра, оператор может авторизовать робота на осмотр ворот, приближение к ограниченному огражденному объекту или координацию с дроном сверху. Дрон предоставляет региональный контекст, а робот проверяет детали на уровне земли, такие как препятствие, повреждение ограждения, стоячая вода, дым, открытый сервисный шкаф или остановившееся транспортное средство. Edge node планирует вычислительные нагрузки на опоре так, чтобы миссия робота, сканирование PTZ и машина состояния дрона не конкурировали вслепую за батарею или inference capacity.
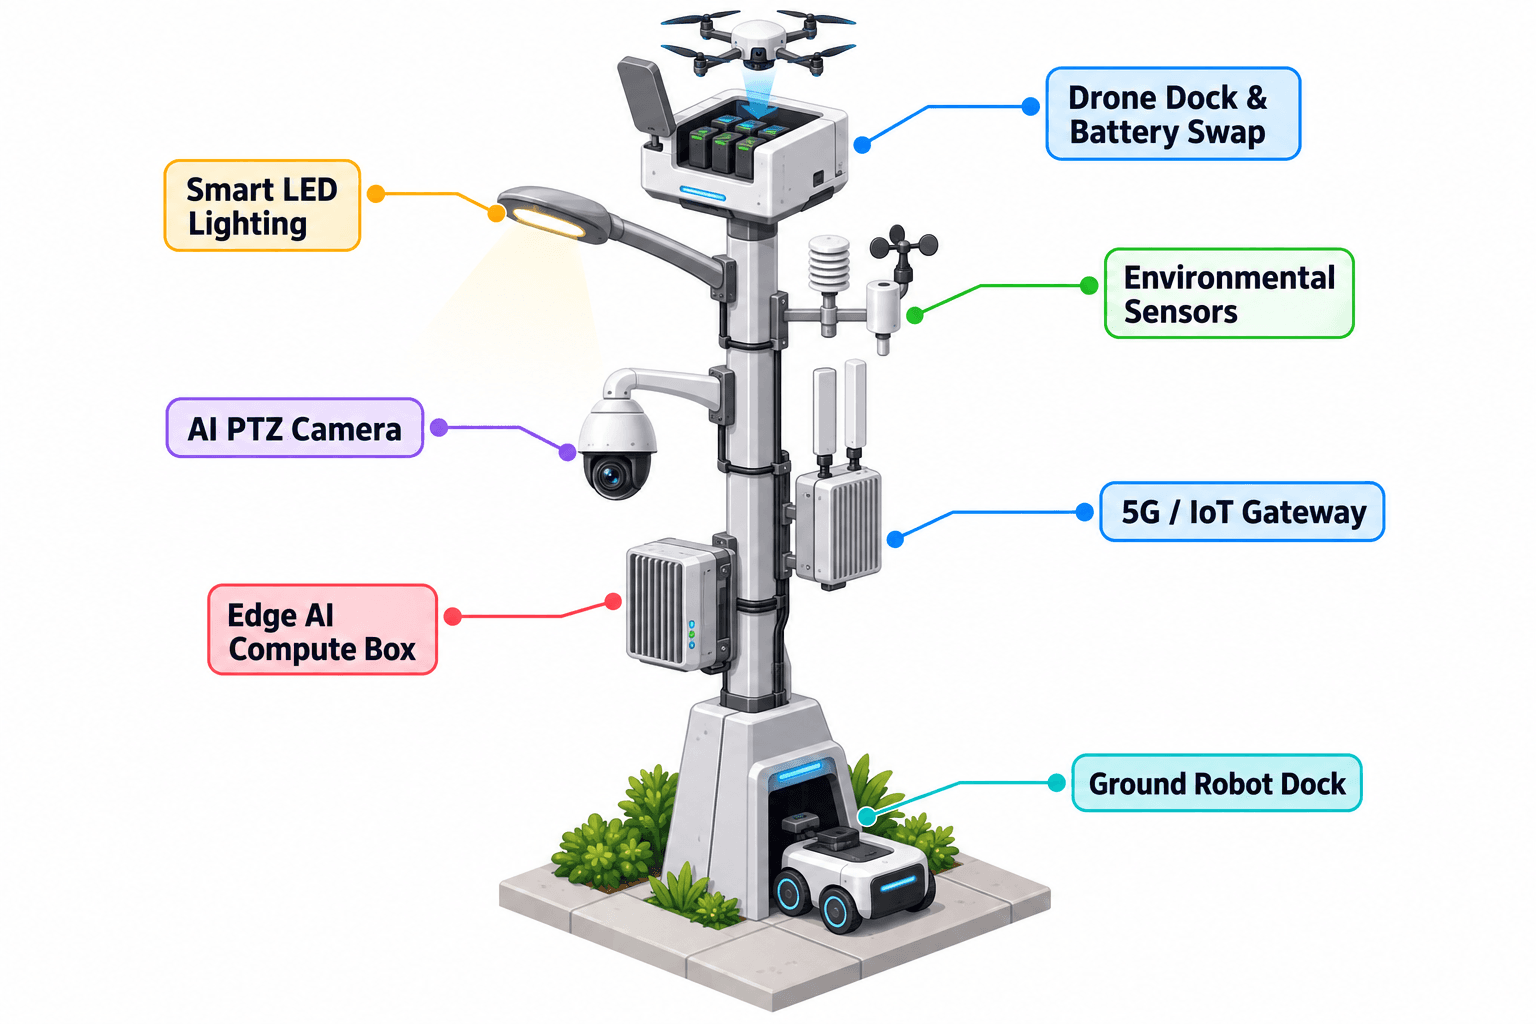
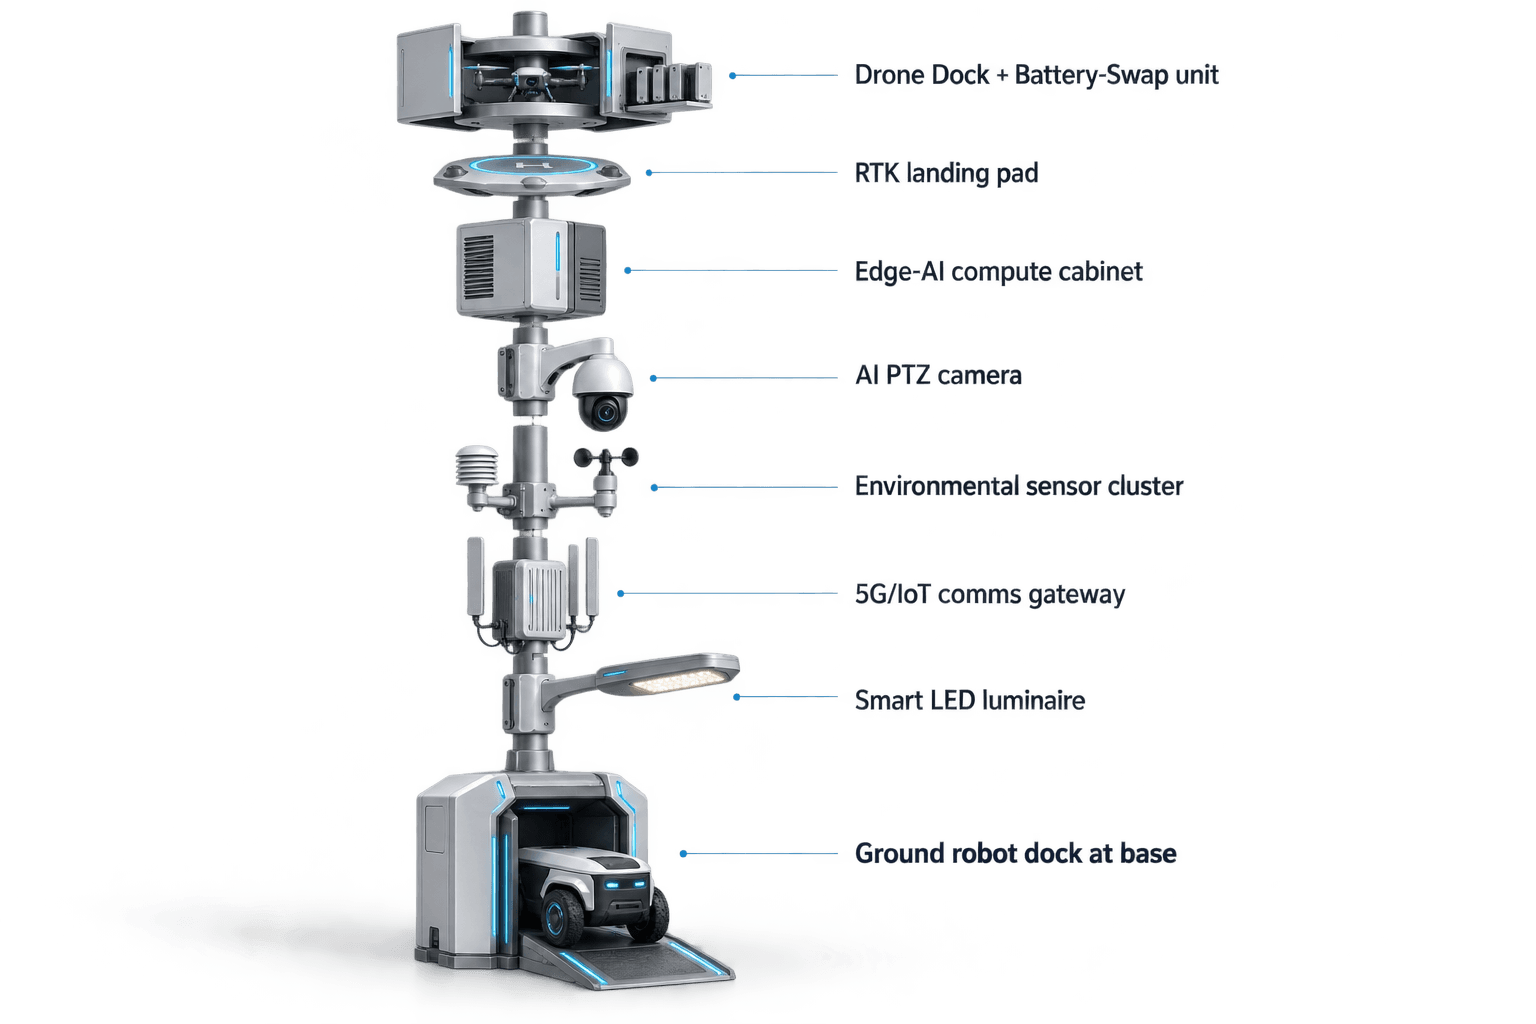
Набор возможностей nine-in-one используется как операционный стек, а не как чек-лист продукта. Pure smart pole размещает sensing, compute, energy, drone и robot operations без системы освещения. Drone operations охватывают launch, patrol, inspection, return и redeployment. Battery hot-swap magazine поддерживает несколько последовательных sorties на основе сохраненных заряженных battery packs. Drone operations management охватывает route planning, charge или swap state, queueing, fleet health и logs. Environmental monitoring добавляет wind speed, wind direction, temperature, humidity, atmospheric pressure, noise, PM10, PM2.5 и illuminance, чтобы объяснять полевые условия, которые могут влиять на ложные тревоги и безопасность миссий.
5. Управление данными, C-UAS и оценка
Для применения водным ведомством Каира управление данными проектируется под локальную обработку и операционные принципы, ориентированные на PDPL/LGPD. Узел настраивается так, чтобы raw video и sensor streams оставались на опоре для local inference. Command view получает обезличенные метаданные событий и статуса: тип оповещения, диапазон уверенности, зона местоположения, состояние батареи, статус робота, состояние дрона, состояние обслуживания и действие оператора. Это поддерживает проверяемость без превращения развертывания в программу сбора raw video.
Координация Counter-UAS включена для защиты критической инфраструктуры, но в строгих границах. Опора может detect and track несанкционированный дрон с помощью собственного sensing и, где доступно, опциональных partner-sensor inputs. Radar не встроен в опору. При human authorization узел может командовать своим friendly drone для non-lethal mitigation, например soft aerial net-capture или close-approach deterrence. Система не является shoot-down platform, jammer или autonomous attack system.
План оценки избегает придуманных заявлений об успехе. Для первого операционного окна водное ведомство определит целевые плановые вводные: допустимый диапазон false-alarm-rate, график покрытия ночным патрулированием, максимальную цель time-to-human-review, политику резерва батареи, порог robot return-to-charge и формат incident record. Во время периода спортивного мероприятия развертывание оценивается по качеству event triage: меньше избегаемых выездов, лучшее подтверждение перед эскалацией, стабильное автономное время работы и полные mission logs при условии окончательного инженерного подтверждения.
Конфигурация системы
| Параметр | Конфигурация |
|---|---|
| Тип опоры | SOLARTODO Sentinel Sky Hub pure smart pole; физико-AI edge node без освещения для sensing, compute, energy, drone и robot operations. |
| Система питания | Полностью автономная battery-backed micro-station с ~15 m² 360° wrapped flexible CIGS thin-film replenishment и хранилищем класса 5-20 kWh. |
| Edge AI compute | Edge-модуль Jetson-class Orin- или Thor-class в вычислительном шкафу на опоре; local inference и workload scheduling через OTATODO. |
| Камера и сенсорика | AI PTZ camera для анонимного подсчета транспортных средств, плотности толпы, intrusion и perimeter awareness; девять environmental channels, включая wind, particles, noise и illuminance. |
| Операции с дронами | Autonomous launch, patrol, inspection, return, task redeployment и automated rear-service multi-bay battery hot-swap. |
| Операции с роботами | Патрулирование humanoid или service robot, alarm response, inspection, air-ground coordination и wireless charging у основания опоры. |
| Обработка данных | Raw video и sensor data обрабатываются локально на опоре; площадку покидают только обезличенные метаданные событий и статуса. |
Как это работает
- PTZ на опоре и environmental sensors отмечают ночную аномалию периметра на границе сервисного порта водного ведомства.
- Edge AI локально классифицирует событие, проверяет контекст расписания и назначает диапазон уверенности без экспорта raw video.
- COP представляет обезличенные метаданные события, состояние питания и рекомендуемые варианты верификации оператору-человеку.
- После авторизации наземный робот осматривает зону тревоги, а friendly drone при необходимости выполняет overhead confirmation route.
- Оператор решает, отклонить событие, наблюдать, отправить персонал или авторизовать non-lethal C-UAS coordination для несанкционированного дрона.
- Узел записывает метаданные события, mission logs, статус зарядки робота, состояние swap дрона и notes по обслуживанию для анализа.
Допущения планирования (ориентировочно)
Иллюстративные исходные данные, которые покупатель может пересчитать, — целевые показатели, а не достигнутые результаты. Подлежит окончательному инженерному подтверждению.
| Показатель | Допущение планирования | Ориентировочное значение |
|---|---|---|
| Трудозатраты на инспекцию | Целевая плановая вводная: robot patrol и drone verification сокращают ручные ночные обходы периметра в периоды повышенной нагрузки спортивных мероприятий. | ~10-20 эквивалентов ручного патрулирования в неделю автоматизировано для оценки. |
| False-alarm-rate | Целевая плановая вводная: тревоги проверяются local perception плюс подтверждением робота или дрона до рутинной отправки наряда. | Заданная покупателем цель снижения; обычно моделируется как диапазон сокращения avoidable-dispatch на 20-40%. |
| Автономная устойчивость | Целевая плановая вводная: резерв батареи поддерживает работу охраны периметра, когда ближайшая сеть или питание площадки недоступны после нарушения. | Хранилище класса 5-20 kWh, рассчитанное по финальному duty cycle. |
| Пропускная способность воздушной верификации | Целевая плановая вводная: multi-bay battery magazine позволяет несколько последовательных коротких инспекционных sorties до ручного обслуживания батарей. | ~3-6 коротких sorties за одно ночное окно высокого приоритета для планирования. |
| Нагрузка на оператора | Целевая плановая вводная: COP показывает оцененные события, состояние миссии и энергетический статус вместо сырых непрерывных потоков. | ~1 consolidated command view на кластер узлов. |
Развёрнутое оборудование
- Автономный корпус опоры SOLARTODO Sentinel Sky Hub с wrapped flexible CIGS layer
- Энергетический шкаф на опоре с battery-backed системой и power scheduler
- Вычислительный шкаф edge AI на опоре под управлением OTATODO
- AI PTZ camera для local perimeter perception
- Пакет nine-channel environmental monitoring
- Autonomous drone launch и rear-service battery hot-swap magazine
- Интерфейс wireless charging наземного робота у основания опоры
- Интеграция COP command-view для авторизации оператором и журналов
Часто задаваемые вопросы
Является ли Sky Hub умным уличным светильником для дорог Каира?
Нет. В этом развертывании он задается как pure smart pole без системы освещения. Его роль — физико-AI edge infrastructure для периметра водного ведомства портового типа: local sensing, off-grid power, edge compute, drone operations, robot charging и coordination в command view. Он не проектируется и не позиционируется как общественное уличное освещение.
Как узел может работать после катастрофы без питания площадки?
Предлагаемая конфигурация полностью автономна. Она объединяет battery storage с 360° wrapped flexible CIGS thin-film solar replenishment на корпусе опоры. Солнечный слой рассматривается как дополнительное пополнение, а не как неограниченная энергия. Высокомощные задачи роботов и дронов буферизуются хранилищем класса 5-20 kWh и планируются по duty cycle.
Почему робот важен для ночных операций реагирования?
Ночью одного оповещения камеры может быть недостаточно, чтобы отправлять бригаду через нарушенный периметр водного сервиса. Наземный робот может осматривать ворота, барьеры, кожухи насосов и опасности на уровне земли, затем возвращаться к основанию опоры для беспроводной зарядки. Это дает оператору второй источник полевых доказательств перед отправкой наряда.
Загружает ли система raw video в удаленную диспетчерскую?
Предусмотренная архитектура данных сохраняет raw video и sensor data на опоре для локальной обработки. Command view получает обезличенные метаданные событий и статуса, такие как тип оповещения, зона, диапазон уверенности, состояние миссии и состояние батареи. По замыслу это ориентировано на PDPL/LGPD, при условии финального юридического и инженерного подтверждения.
Как оценивается false-alarm-rate без заявлений о достигнутых результатах?
Покупатель определяет целевое снижение false-alarm-rate и измеряет его в течение операционного окна. Оценка сравнивает оповещения только от камеры с оповещениями, проверенными local classification, schedule context, robot inspection или drone confirmation. Case study использует только целевые плановые вводные; оно не заявляет достигнутые показатели обнаружения или снижения.
Может ли Sky Hub реагировать на несанкционированные дроны рядом с периметром водного ведомства?
Да, в пределах non-lethal и human-authorized границ. Опора может обнаруживать и сопровождать несанкционированный дрон с помощью onboard sensing и опциональных partner-sensor inputs. После авторизации оператора ее friendly drone может выполнять soft aerial net-capture или close-approach deterrence. Она не выполняет jamming, shoot-downs или autonomous attacks.
Входит ли radar в аппаратное обеспечение опоры?
Radar не рассматривается как встроенное аппаратное обеспечение опоры в этой конфигурации. Если водному ведомству требуется radar input для конкретного периметра или риска воздушного пространства, он может рассматриваться как опциональный partner-sensor feed в common operating picture. Финальный sensor mix остается предметом инженерного подтверждения.
Почему это полезно во время периода спортивных мероприятий в Каире?
Периоды спортивных мероприятий могут увеличивать заторы, временные изменения доступа и ночную нагрузку вокруг критической сервисной инфраструктуры. Post-disaster-infill Sky Hub дает водному ведомству локальный автономный узел для border-watch verification, когда тайминг ручного патрулирования менее предсказуем. Цель — более качественный triage, более чистые записи и меньше избегаемых выездов.
Узнать больше
- Линейка опор City AI / умного освещения
- Другие кейсы развёртывания умного города
- Связаться с нашей инженерной командой
Планируете аналогичное развёртывание физического ИИ для улиц, кампусов или общественных пространств? Запросить инженерную консультацию