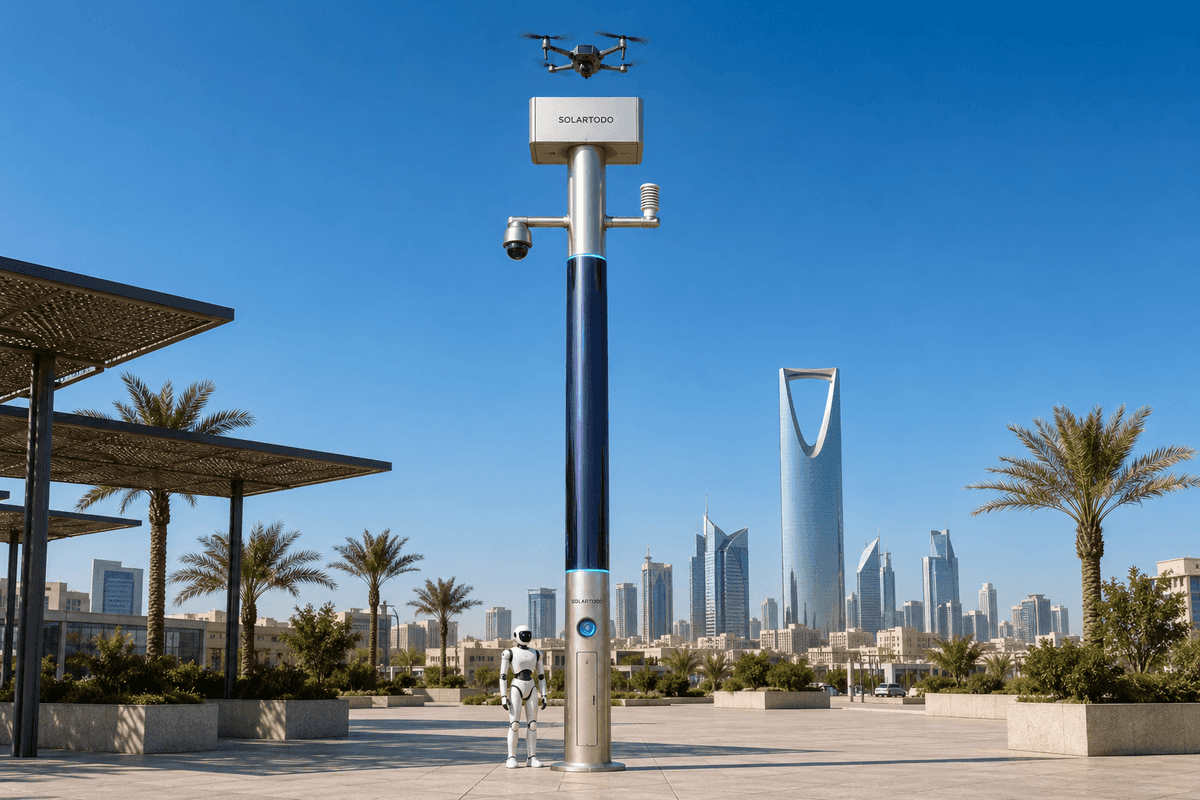
Городская AI-опора — это неосветительный периферийный узел физического ИИ, который объединяет сенсорику, периферийные вычисления, автономное энергоснабжение и накопление энергии, операции с дронами, операции с роботами и командную координацию в одной микростанции форм-фактора опоры. В Касабланке предлагаемая конфигурация Sentinel Sky Hub поддерживает мониторинг речных поперечных створов для экологических команд индустриальных парков, используя локальное PTZ-восприятие и санкционированную инспекцию дронами без экспорта сырых данных.
1. Контекст задачи в Касабланке: ночное реагирование в праздничный период вокруг промышленных водных створов
Данная предлагаемая конфигурация пилотного отчета ориентирована на экологического стейкхолдера, отвечающего за ночные инспекции на границе индустриального парка в Касабланке, Марокко. Операционная зона не является обычным городским коридором благоустройства или проектом освещения. Это практическая зона низковысотной инспекции: точки мониторинга речных поперечных створов, подъездные дороги вдоль дренажных каналов, периметральные границы, сервисные дворы, небольшие мосты и участки взаимодействия между промышленной деятельностью и водоприемными путями.
Сезонный триггер — праздничный период. Во время праздников промышленные площадки могут работать при сокращенном надзоре, подрядчики меняются по ротации, перемещение отходов изменяется, а ночные группы реагирования могут быть менее укомплектованы. Ключевая проблема не в том, что городу не хватает датчиков; проблема в том, что выявленное после наступления темноты нештатное состояние может попасть в разрыв между просмотром фиксированных камер, ручной диспетчеризацией и физическим прибытием патрульной группы к створу. Для экологических операций такая задержка может иметь значение, когда жалоба на запах, видимый сброс, заблокированный канал, проникновение рядом с точкой мониторинга или подозрительное движение транспорта требуют документированного первичного осмотра.
KPI формулируется через частоту патрулирования. Покупатель должен оценить, повышает ли система количество плановых и событийно-инициированных инспекционных проходов за ночь без необходимости присутствия оператора рядом с опорой, а также формирует ли каждый проход структурированную запись события, доступную для анализа в командном представлении единой операционной картины. Пилот не заявляет достигнутые показатели обнаружения, площадь покрытия или задержку реагирования. Эти значения должны быть подтверждены через инженерное обследование площадки, проектирование маршрутов, локальную оценку радиосвязи и собственные операционные правила города.
Выбранный режим развертывания — речной поперечный створ. Вместо общего распределения узлов предлагаемая схема размещает опоры Sky Hub там, где PTZ-камера может наблюдать подход к створу, кромку канала, близлежащие точки доступа и транспортные или групповые паттерны, которые могут указывать на инцидент. Опора затем становится автономной инспекционной микростанцией, способной направить дрон для низковысотного визуального подтверждения и, при необходимости, координировать реагирование наземного робота из базовой зоны.
2. Предлагаемая конфигурация узла: периферийная осведомленность на базе PTZ и приоритет инспекции дронами
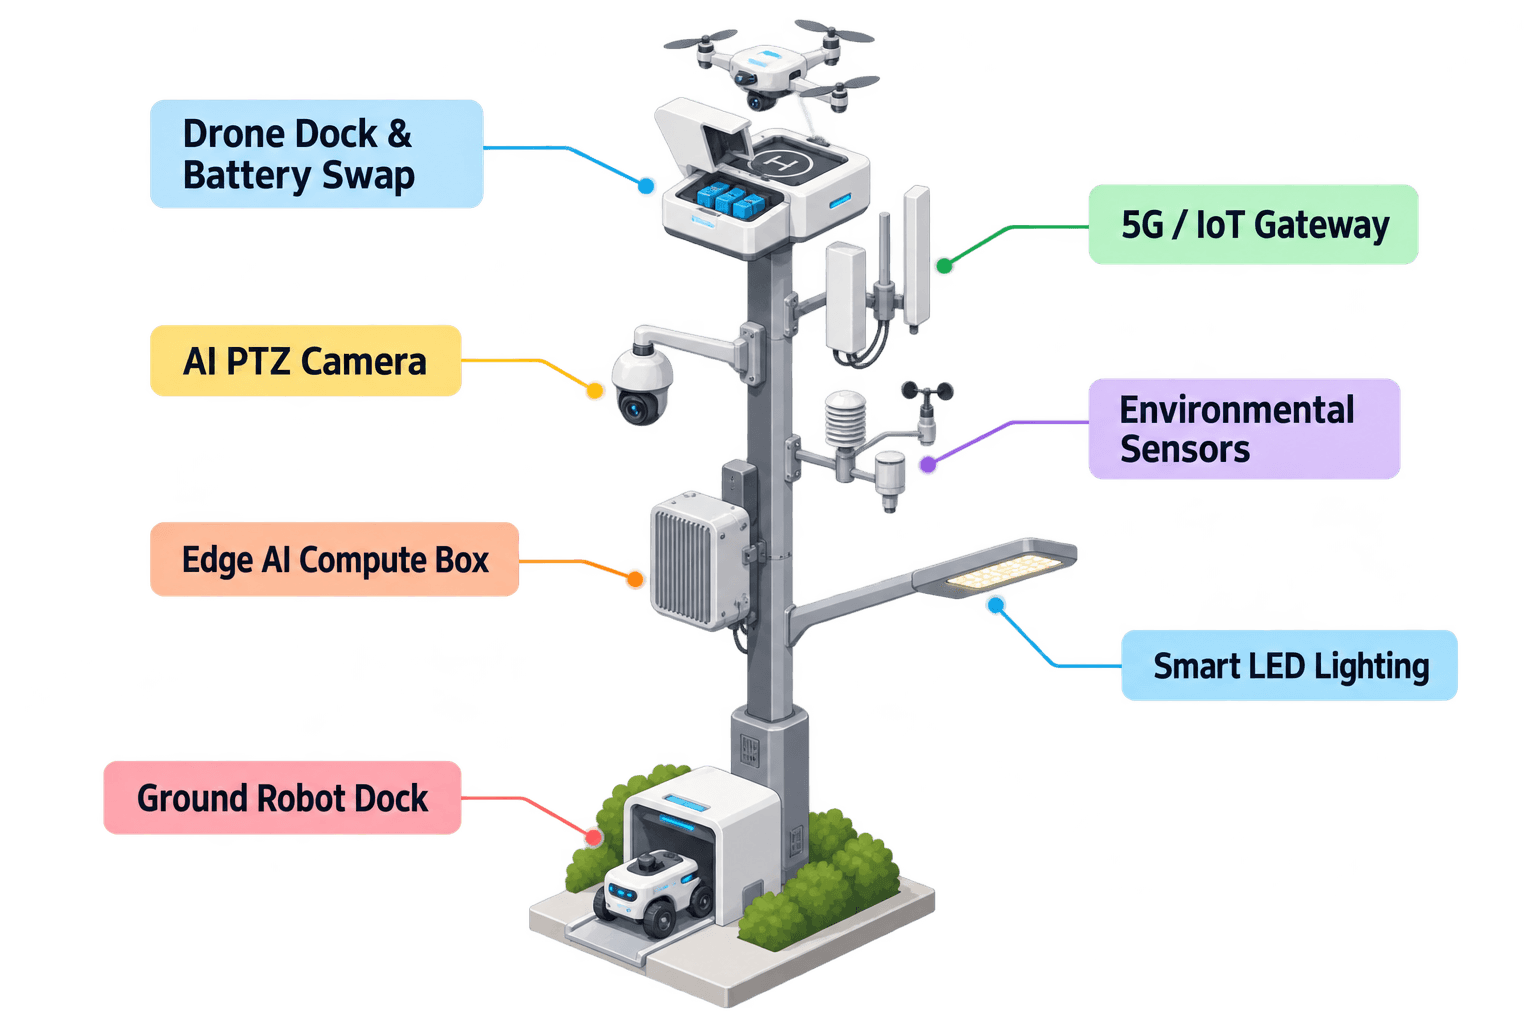
Предлагаемый узел для Касабланки — это SOLARTODO Sentinel Sky Hub: зрелый периферийный узел физического ИИ в форм-факторе опоры, работающий на OTATODO на периферии. Это чистая smart pole без системы освещения. Ее назначение в данном кейсе — не подсветка, а эксплуатация рабочих процессов сенсорики, вычислений, энергии, дронов и роботов на речном поперечном створе индустриального парка.
Фокус модуля — PTZ-камера. PTZ обеспечивает активное наблюдение по створу, сервисной дороге, берегу канала и линии периметра. Локальное восприятие поддерживает анонимный подсчет транспортных средств, оценку плотности скопления людей, обнаружение проникновения и периметральную осведомленность. Система не представляется как система персональной идентификации и не опирается на активно развернутое распознавание лиц или номерных знаков. Операционная ценность заключается в том, что PTZ может наблюдать нужные места, локально классифицировать аномалию и создавать обезличенное событие, достаточно информативное для того, чтобы экологический оператор решил, отправлять ли дрон узла.
После авторизации рабочий процесс дрона поддерживает запуск, низковысотную инспекцию, возврат и повторное назначение задачи без присутствия оператора на площадке. Задний сервисный многосекционный батарейный магазин выполняет автоматическую горячую замену после посадки: летательный аппарат получает заряженный блок, а система может подготовить следующий вылет, если это позволяют рабочий цикл и состояние батареи. Управляющий слой обрабатывает планирование маршрутов, очередь задач, состояние зарядки и замены, здоровье флота и журналы миссий. Это особенно важно в праздничные периоды, когда одному ночному оператору может потребоваться контролировать несколько событий на створах из центрального командного представления.
Рабочий процесс наземного робота является вторичным в этом пилотном сценарии, но остается частью интегрированного набора возможностей узла. Гуманоидный или сервисный робот может выполнять автономное патрулирование, реагирование на тревоги, инспекцию зоны у основания опоры и координацию воздух-земля, затем возвращаться на беспроводную зарядку. В кейсе речного поперечного створа это означает, что дрон может инспектировать сверху, пока робот проверяет доступный берег, линию ограждения или сервисный отсек, с учетом местных правил безопасности и подтверждения маршрута.
3. Автономная энергия и локальная обработка данных: практично, но не безлимитно
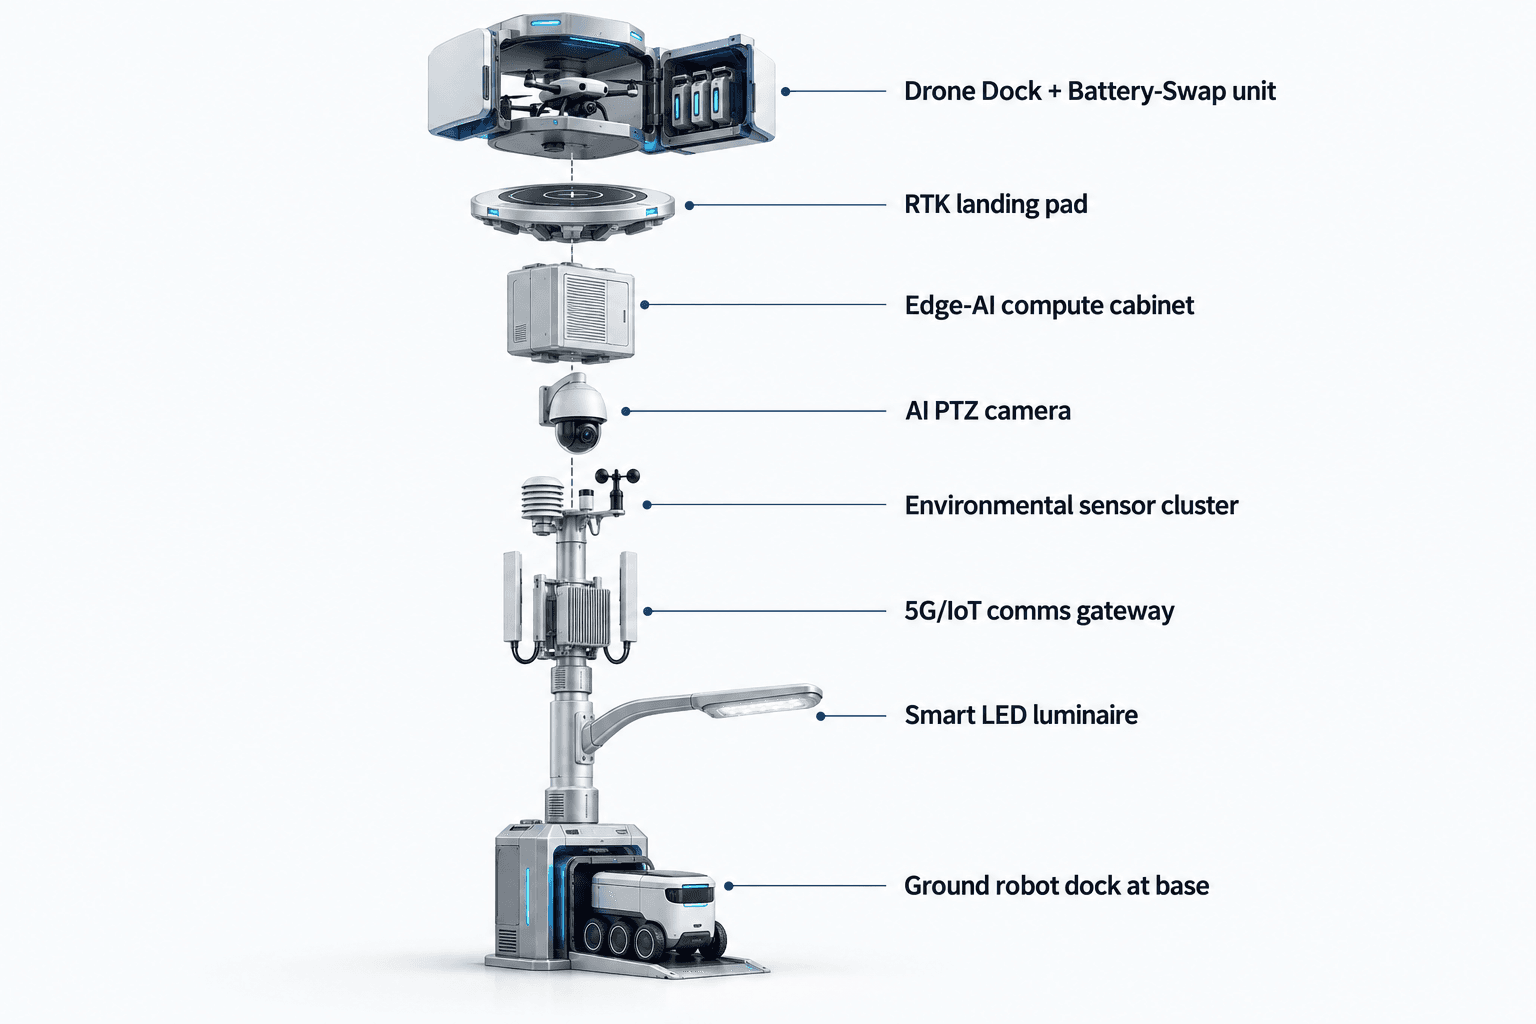
Предлагаемый узел Sky Hub полностью автономен: он не зависит от городской, сетевой или площадочной электроэнергии. Энергетическая архитектура представляет собой микростанцию с аккумуляторным резервированием и солнечным пополнением на опоре. Опора несет около 15 m² гибкой тонкопленочной CIGS-поверхности с 360-degree обертыванием вокруг вертикального цилиндрического корпуса высотой примерно 8 m и шириной около 0.6 m, с номинальным диапазоном примерно 2.4-2.7 kWp.
Плановая модель должна оставаться реалистичной. Вертикальный цилиндр не собирает прямое солнце всей обернутой поверхностью одновременно; он получает прямое солнце главным образом на проекции, обращенной к солнцу. В эталонном регионе с высокой инсоляцией, таком как Саудовская Аравия, ожидаемая выходная мощность при ясном небе составляет примерно 0.8-1.1 kW DC peak, обычно с пиком в середине утра или середине дня, а не в полдень, и около 6-9 kWh в день. Итоговая выработка в Касабланке должна быть подтверждена локальной солнечной оценкой, исследованием затенения, сезонным погодным профилем, геометрией монтажа и фактическим рабочим циклом.
По этой причине слой CIGS следует понимать как дополнительное пополнение для полностью автономного узла с аккумуляторным резервированием, а не как заявление о безлимитной чисто солнечной работе. Энергоемкие задачи дронов и роботов буферизуются накопителем класса 5-20 kWh и планируются по рабочему циклу. В период праздничного ночного реагирования командное представление должно совместно приоритизировать частоту патрулирования, состояние батареи, готовность дрона, состояние заряда робота и энергетический бюджет, а не рассматривать каждый вылет изолированно.
Обработка данных следует той же практической дисциплине. Сырое видео и данные датчиков остаются на опоре и обрабатываются локально периферийным модулем класса Jetson с вычислениями класса Orin или Thor в зависимости от выбранной конфигурации. За пределы опоры могут выходить только обезличенные метаданные событий и статуса. Архитектура ориентирована на PDPL/LGPD, поскольку она спроектирована для локальной обработки, минимизации и аудируемости, но окончательное юридическое соответствие, политика хранения данных, информационные знаки, закупочные формулировки и операционная авторизация остаются предметом проверки покупателем и местными юристами.
4. Операционный цикл: от PTZ-аномалии до санкционированной низковысотной инспекции
Ежедневный операционный паттерн следует единому командному циклу: сенсорика, санкционированная оценка и реагирование, планирование периферийных вычислений, а также полевые операции и обслуживание. В представлении единой операционной картины экологической команде не нужно смотреть непрерывные сырые потоки со всех опор. Система должна выводить статус створа, карточки PTZ-событий, готовность дрона, состояние батареи, экологические показания и журналы миссий как структурированные операционные метаданные.
Типичное праздничное ночное событие начинается, когда PTZ-камера фиксирует аномалию: необычно длительную стоянку транспортного средства рядом с каналом, движение в ограниченной сервисной зоне, скопление людей у периметральной границы, возможное препятствие или визуальные признаки того, что точка сброса требует более близкой инспекции. OTATODO планирует локальный inference на опоре и присваивает событию оценку. Затем событие представляется оператору с местоположением, временем, категорией уверенности, политикой снимков камеры согласно настройкам, статусом батареи и рекомендуемым инспекционным маршрутом. Оператор санкционирует реагирование согласно городским правилам.
После авторизации дрон запускается по низковысотному инспекционному маршруту. Он может выполнить короткий проход по створу, проход вдоль кромки канала или периметральный круг в зависимости от очереди задач и погодного состояния. Миссия может быть переназначена, если PTZ продолжает видеть активность или если пакет экологических датчиков указывает на условия, которые стоит проверить. После посадки магазин горячей замены может заменить батарею и вернуть дрон в состояние готовности к следующему вылету с учетом энергетического планирования.
Экологический мониторинг добавляет контекст, а не шум. Пакет nine-in-one измеряет скорость ветра, направление ветра, температуру, влажность, атмосферное давление, шум, PM10, PM2.5 и освещенность. Показания ветра влияют на решение о том, должен ли вылет дрона состояться. Данные по взвешенным частицам, шуму и базовой погоде помогают операторам интерпретировать жалобы или ночные аномалии. Освещенность рассматривается как экологическое значение, а не функция освещения.
Координация Counter-UAS остается строго ограниченной. Если неавторизованный дрон появляется рядом с поперечным створом индустриального парка, опора может обнаружить и отследить его через доступные сенсорные входы и может дать команду собственному дружественному дрону узла на санкционированное человеком некинетическое реагирование, например мягкий захват воздушной сетью или сдерживание близким подходом. Радар не является оборудованием опоры; он может рассматриваться только как опциональный вход от партнерского датчика, если покупатель его интегрирует. В этой конфигурации нет сбивания, глушения, denial, автономной атаки или вооруженного реагирования.
5. План оценки: целевые показатели частоты патрулирования подлежат инженерному подтверждению
Для покупателя в Касабланке ценность предлагаемого пилота следует оценивать по метрикам частоты патрулирования и готовности к реагированию, а не по общему технологическому чек-листу. Плановый вопрос прост: может ли экологическая команда увеличить количество ночных инспекционных проходов вокруг приоритетных речных поперечных створов во время праздников, сохраняя сырые данные локально, поддерживая автономную работу и оставляя санкционирование регулируемых действий за человеком?
Оценка должна разделять плановые патрули и событийно-инициированные патрули. Плановые патрули — это заранее заданные инспекционные проходы дрона в определенное время, например в начале ночной смены, в середине смены и перед рассветом. Событийно-инициированные патрули запускаются после PTZ- или экологических триггеров. Полезный дизайн пилота может сравнить праздничное покрытие только ручными силами с assisted-моделью, в которой узел Sky Hub обеспечивает регулярные PTZ-сканирования, готовность дрона и структурированные журналы событий. Цифры следует рассматривать как целевые плановые вводные до проверки на площадке.
Пилот также должен отслеживать операционную дисциплину. Каждое событие должно формировать журнал миссии, запись решения, запись состояния батареи и статус обслуживания. Если дрон не запускается из-за ветра, энергетического состояния или статуса авторизации, это также должно фиксироваться. Это делает систему более полезной для экологических менеджеров: они видят не только то, что произошло, но и почему узел действовал или не действовал.
Практическая приемочная проверка должна подтвердить поле зрения PTZ, солнечную экспозицию, безопасные коридоры для дронов, доступ к базе робота, качество связи, политику хранения данных, роли COP и процедуры праздничного дежурства. При подтверждении этих условий SOLARTODO Sentinel Sky Hub может оцениваться как слой периферийных узлов физического ИИ для мониторинга речных поперечных створов индустриальных парков Касабланки: автономный, с локальной обработкой, готовый к работе с дронами, готовый к работе с роботами и спроектированный вокруг частоты патрулирования, а не спекулятивных заявлений об автоматизации.
Конфигурация системы
| Параметр | Конфигурация |
|---|---|
| Архетип развертывания | Узел речного поперечного створа индустриального парка для ночного экологического мониторинга и реагирования |
| Платформа опоры | SOLARTODO Sentinel Sky Hub pure smart pole, неосветительная, полностью автономная |
| Камера | AI PTZ-камера для патрульных обзоров 360-degree, анонимного подсчета транспортных средств, оценки плотности скопления людей, обнаружения проникновения и периметральной осведомленности |
| Периферийные AI-вычисления | Модуль inference на опоре класса Jetson, конфигурация класса Orin или Thor подлежит окончательному инженерному подтверждению |
| Энергосистема | Аккумуляторное хранение класса 5-20 kWh плюс около 15 m² гибкого CIGS-пополнения с 360-degree обертыванием, номинально около 2.4-2.7 kWp |
| Операции с дронами | Автономный запуск, низковысотный инспекционный маршрут, возврат, многосекционная задняя сервисная горячая замена батарей, повторное назначение задач |
| Политика данных | Сырое видео и данные датчиков обрабатываются на опоре; за пределы узла могут выходить только обезличенные метаданные событий и статуса |
Как это работает
- PTZ-камера патрулирует речной поперечный створ и локально отмечает ночную аномалию.
- Edge AI классифицирует событие, оценивает приоритет и сохраняет сырое видео на опоре.
- COP представляет обезличенные метаданные события, состояние батареи, погодное состояние и рекомендуемый инспекционный маршрут авторизованному оператору.
- Оператор одобряет инспекцию дроном или удерживает задачу согласно местным правилам и условиям безопасности.
- Дрон выполняет низковысотный проход по створу, возвращается к опоре и получает горячую замену батареи, если в очереди есть следующий вылет.
- OTATODO записывает решение, журнал миссии, экологический контекст, энергетическое состояние и статус обслуживания для последующего анализа.
Допущения планирования (ориентировочно)
Иллюстративные исходные данные, которые покупатель может пересчитать, — целевые показатели, а не достигнутые результаты. Подлежит окончательному инженерному подтверждению.
| Показатель | Допущение планирования | Ориентировочное значение |
|---|---|---|
| Частота ночного патрулирования | Целевая модель сравнивает праздничную инспекцию только ручными силами с плановыми и событийно-инициированными патрулями дронов | ~3-6 возможностей патрулирования створов за ночь на узел |
| Скрининг ручной диспетчеризации | Локальная оценка событий на базе PTZ отсеивает рутинные аномалии до отправки полевой команды | ~30-50% низкоприоритетных проверок сначала рассматриваются удаленно |
| Готовность дрона | Многосекционная горячая замена батарей поддерживает последовательные вылеты в пределах рабочего цикла площадки | ~2-4 коротких инспекционных вылета до сервисной проверки |
| Энергетическое бюджетирование | Аккумуляторное хранение буферизует энергоемкие задачи дронов и роботов, пока CIGS пополняет запас в дневное время | Класс хранения 5-20 kWh, планирование по рабочему циклу |
| Документирование событий | Каждая санкционированная инспекция формирует запись решения, журнал миссии, состояние батареи и обезличенные метаданные события | Цель — структурированное журналирование 100% инициированных задач |
Развёрнутое оборудование
- Корпус опоры SOLARTODO Sentinel Sky Hub с гибким CIGS-слоем 360-degree wrapped
- Автономный энергетический шкаф с аккумуляторным резервированием
- Пакет AI PTZ-камеры
- Шкаф периферийных AI-вычислений класса Jetson
- Пакет экологических датчиков nine-in-one
- Автономный отсек дрона с многосекционным задним сервисным магазином горячей замены батарей
- Интерфейс базы беспроводной зарядки для гуманоидного или сервисного робота
- ПО командного представления COP с рабочими процессами событий, миссий и здоровья на OTATODO
Часто задаваемые вопросы
Является ли это завершенным развертыванием в Касабланке с измеренными результатами?
Нет. Это предлагаемая и иллюстративная конфигурация пилотного отчета для сценария речного поперечного створа индустриального парка в Касабланке. Частота патрулирования, количество вылетов, коэффициенты скрининга и целевые показатели документирования являются плановыми допущениями, которые покупатель может пересчитать. Окончательные количества, маршруты, покрытие и показатели производительности требуют обследования площадки, инженерного подтверждения и утверждения операционных правил.
Почему PTZ-камера является ведущим модулем в этом сценарии?
Проблема заключается в праздничном ночном реагировании, где первая операционная потребность — увидеть, заслуживает ли аномалия на створе инспекции. PTZ-камера с локальным восприятием может патрулировать кромку канала, сервисную дорогу и подходы к периметру, затем создать обезличенное событие для рассмотрения оператором до авторизации вылета дрона.
Как рабочий процесс дрона помогает экологической команде?
Дрон обеспечивает быстрый низковысотный инспекционный проход, когда оператор его авторизует, особенно если ручной доступ медленный, численность персонала сокращена или створ трудно инспектировать после наступления темноты. Магазин горячей замены поддерживает готовность летательного аппарата к последовательным коротким вылетам, а журналы миссий документируют, что было проверено и почему.
Требует ли опора сетевого, городского или площадочного питания?
Нет. Предлагаемая конфигурация Sky Hub спроектирована как полностью автономная микростанция с аккумуляторным резервированием. Обернутый гибкий CIGS-слой обеспечивает дополнительное пополнение, а накопитель класса 5-20 kWh буферизует нагрузки дронов, роботов, сенсорики, вычислений и связи. Итоговый рабочий цикл должен быть спроектирован с учетом локальной солнечной выработки и частоты миссий.
Какие данные покидают опору во время работы?
По умолчанию сырое видео и данные датчиков остаются на опоре для локальной обработки. Командное представление получает обезличенные метаданные событий и статуса, такие как тип события, время, здоровье узла, энергетическое состояние, погодный контекст и записи журнала миссий. Это поддерживает архитектуру, ориентированную на PDPL/LGPD, без заявления о сертификации или окончательном юридическом соответствии.
Может ли система работать с неавторизованными дронами рядом с площадкой?
Узел может поддерживать обнаружение, отслеживание и санкционированную человеком координацию с собственным дружественным дроном для некинетических мер, таких как мягкий захват воздушной сетью или сдерживание близким подходом. Это не система сбивания, глушения, denial, автономной атаки или вооружения. Радар, если используется, является только опциональным входом от партнерского датчика.
Что покупатель должен проверить перед утверждением пилота?
Покупатель должен проверить линии видимости PTZ, безопасные маршруты дронов, местные авиационные разрешения, правила доступа к створу, солнечную экспозицию, рабочий цикл батареи, качество связи, безопасность маршрута робота, политику хранения данных, требования к информационным знакам и роли авторизации COP. Эти проверки превращают иллюстративную конфигурацию в инженерный план развертывания.
Узнать больше
- Линейка опор City AI / умного освещения
- Другие кейсы развёртывания умного города
- Связаться с нашей инженерной командой
Планируете аналогичное развёртывание физического ИИ для улиц, кампусов или общественных пространств? Запросить инженерную консультацию