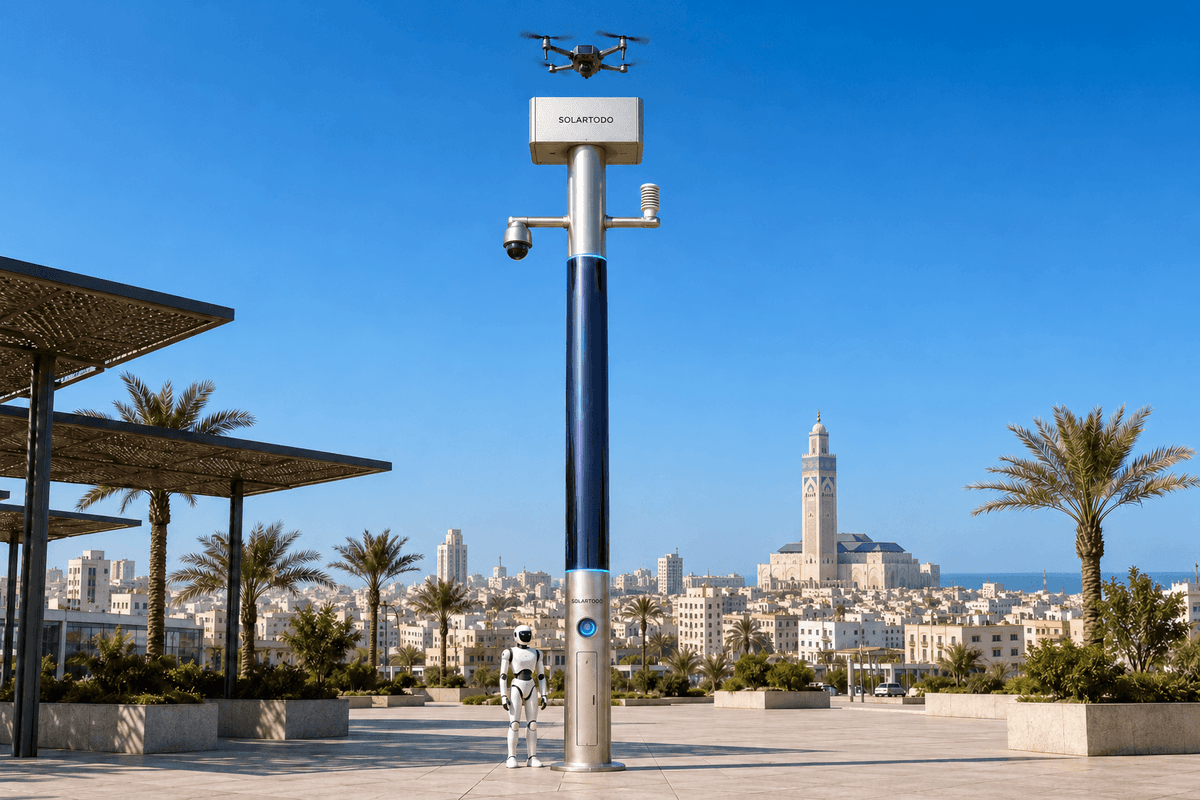
City AI Pole — это периферийный узел физического ИИ без функции освещения, объединяющий локальные вычисления, датчики, связь, накопление энергии и скоординированную работу дронов и наземных роботов. SOLARTODO Sentinel в исполнении Sky Hub использует OTATODO непосредственно на периферийном узле. Предлагаемая конфигурация для Касабланки поддерживает временное наблюдение за границами промышленного парка в сезон паводков, обрабатывая исходные данные на опоре и передавая только обезличенные метаданные событий и состояний.
1. Инвестиционный вопрос: может ли временный охват устранить слепые зоны периметра?
Для оператора промышленного парка в Касабланке подготовка к сезону паводков включает сохранение ситуационной осведомленности, когда временные ограждения, перенаправленные поставки, припаркованные прицепы или ограничения доступа меняют обстановку на периметре. В этом кейсе рассматривается предлагаемое временное развертывание для поддержки логистической операции в сезон паводков. Под наблюдением за границами здесь понимается контроль эксплуатационной границы промышленного парка, въездов и прилегающих подъездных коридоров. Практический вопрос заказчика: позволяет ли перемещаемый периферийный узел наблюдать ранее скрытые участки и принимать по ним меры в период операции?
Для рассмотрения этого сценария есть документально подтвержденное местное основание. В обзоре ОЭСР по управлению рисками в Марокко зафиксировано крупное наводнение в промышленном районе Сиди-Бернусси в Касабланке в 2010 году. Этот исторический пример обосновывает планирование готовности, но не подтверждает текущий риск затопления конкретного неназванного объекта. Условия водоотведения, доступа, высотных отметок и связи требуют обследования площадки. Обзор ОЭСР политики управления рисками: Марокко
Предлагаемое развертывание применяет находящиеся в эксплуатации возможности Sky Hub системы SOLARTODO Sentinel для решения этой операционной задачи. Оно описывает иллюстративную конфигурацию, а не завершенную установку у заказчика в Касабланке или измеренный результат. До размещения оборудования оператор парка должен определить временную границу, приоритеты наблюдения, продолжительность операции и распределение полномочий по выдаче разрешений.
Основной показатель оценки — охват. Зона считается охваченной только тогда, когда согласованная задача наблюдения выполнима, узел способен локально интерпретировать соответствующие наблюдения, а событие, требующее действий, может быть доставлено ответственному оператору. Значок камеры на карте не подтверждает охват. Такое определение связывает датчики, периферийные вычисления и связь с решением, которое оператор парка действительно может использовать.
2. Источник отдачи: связь, которая делает наблюдение практически полезным
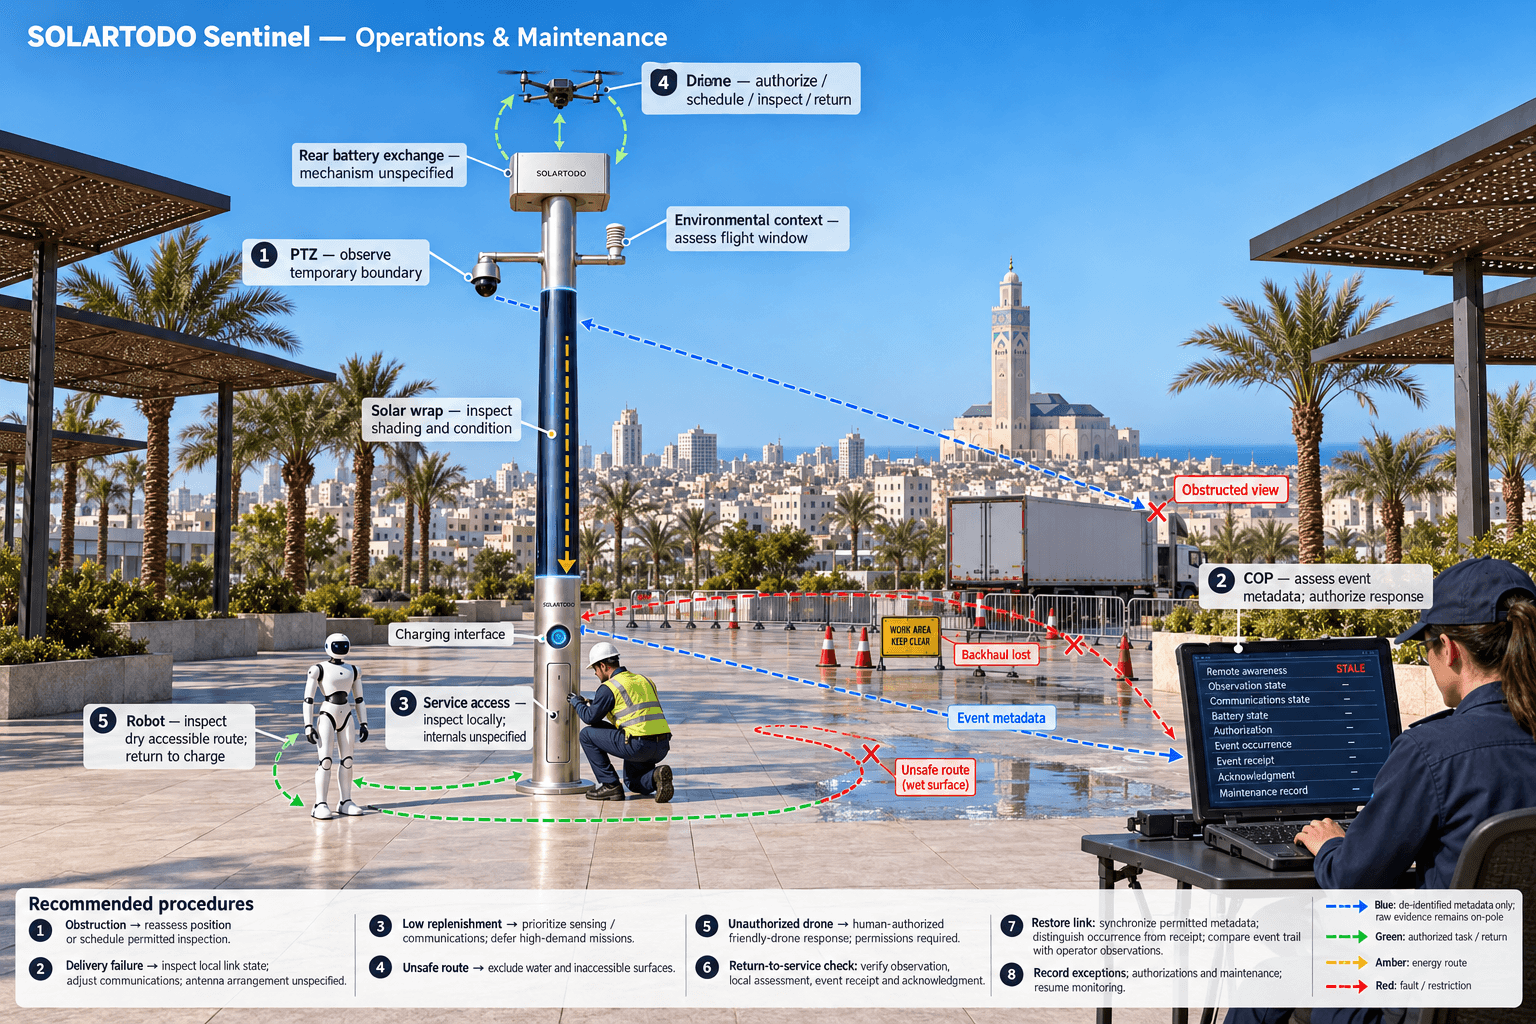
Главная задача связи — обеспечить непрерывность между локальным наблюдением и разрешенными действиями. Временный периметр может меняться быстрее, чем постоянная инфраструктура. Прицеп может перекрыть обзор, а измененный маршрут доставки — переместить активность за пределы полезного угла обзора существующей камеры. Поэтому предлагаемый узел объединяет промышленный шлюз связи на опоре, локальные каналы оперативной связи и беспроводной транспортный канал, организованный по результатам обследования. Выбор каналов, размещение антенн и любой резервный маршрут связи подлежат окончательному инженерному подтверждению.
OTATODO выполняет инференс и планирует вычислительные нагрузки на опоре. Анализ изображений камер, обработка экологических данных, координация заданий и управление энергией остаются локальными. Уровень связи передает обезличенные события, подтверждения заданий, сведения о техническом состоянии оборудования и изменения статусов в командный интерфейс единой оперативной картины. Исходное видео и данные датчиков остаются на опоре; удаленный командный интерфейс не получает ни исходных видеопотоков, ни исходных потоков данных датчиков.
Такая архитектура позволяет оценивать охват при прерывании транспортного канала связи. Узел может продолжать разрешенное локальное наблюдение и записывать события на опоре, а командный интерфейс помечает удаленные сведения как устаревшие или недоступные. Он не должен показывать непрерывный удаленный охват только потому, что локальная обработка продолжается. Последующая синхронизация передает разрешенные метаданные событий и состояний с временными метками, различающими момент возникновения события и момент его получения.
Оператору следует оценивать каждую приоритетную зону при характерных временных препятствиях и условиях связи. Полезная запись связывает зону, состояние наблюдения, состояние связи, подтверждение события и разрешенное реагирование. Анализ таких записей показывает, вызвана ли слепая зона физическим препятствием, недостаточным наблюдением или сбоем доставки события. Для каждой причины требуется своя мера: изменение позиции, плановая проверка или корректировка связи. Эта диагностическая ценность составляет важную часть предлагаемой отдачи.
3. Как интегрированный узел превращает охват в реагирование
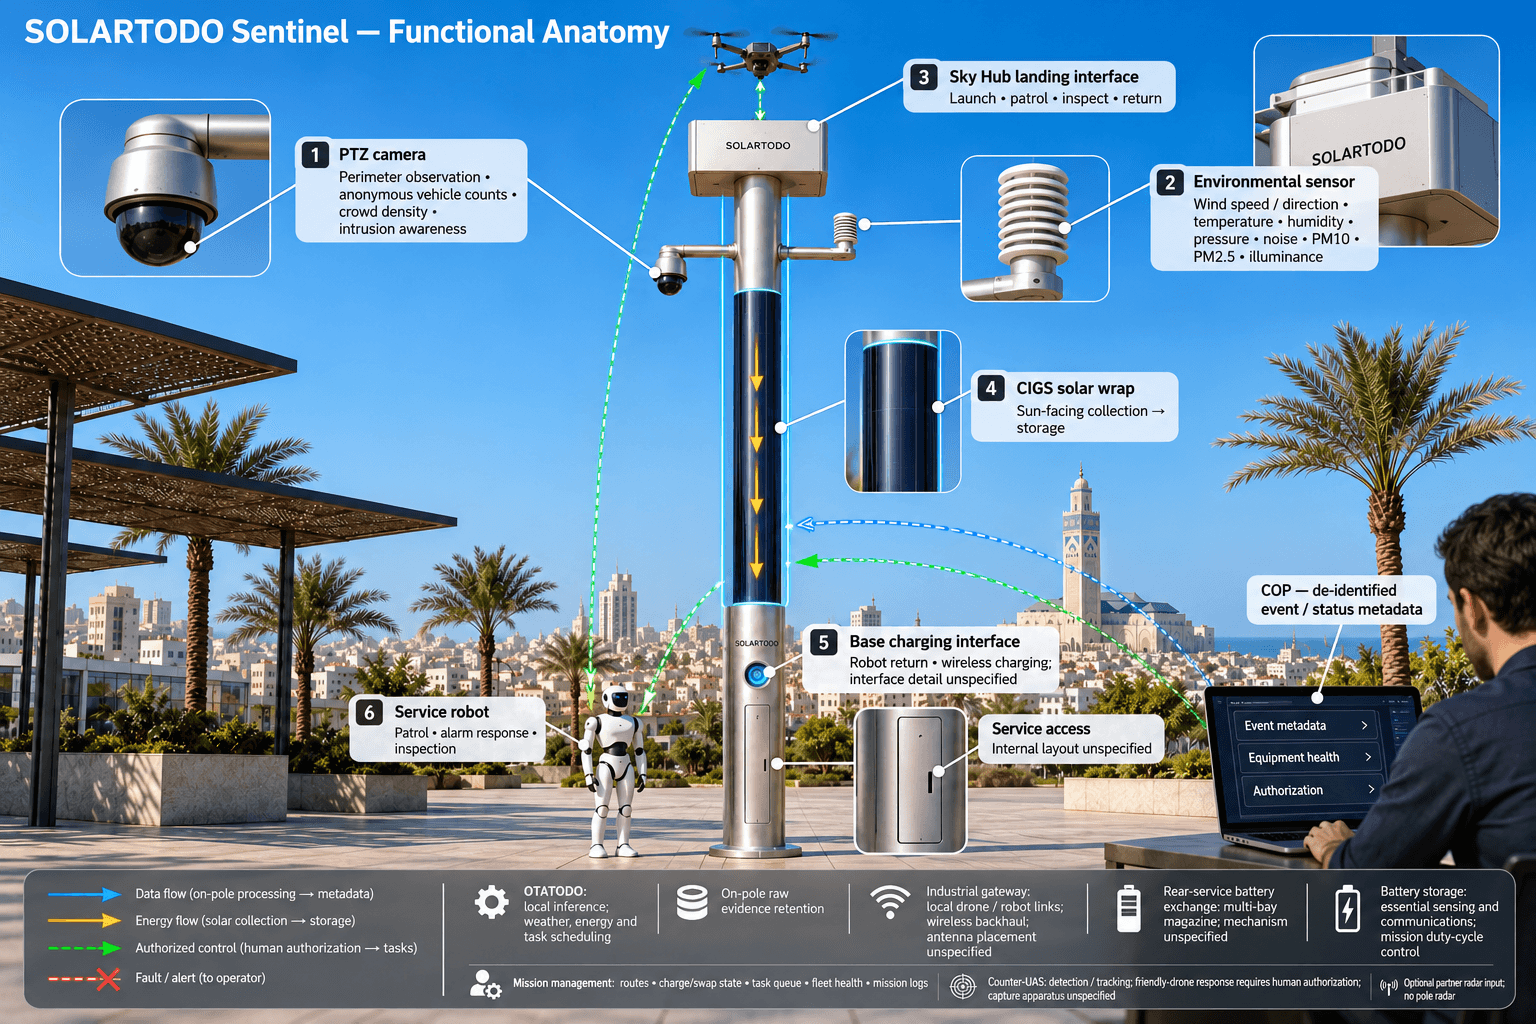
Sky Hub — это умная опора PURE без системы освещения. Девять интегрированных возможностей объединяют несущую конструкцию, операции дронов, автоматическую замену аккумуляторов дронов, управление дронами, операции наземных роботов, охранное наблюдение, мониторинг окружающей среды, периферийные вычисления и координацию противодействия БПЛА. В этом кейсе их назначение — поддерживать ситуационную осведомленность на периметре через уровень связи и локальных вычислений, работая как единая система.
PTZ-камера поддерживает анонимный подсчет транспортных средств, оценку плотности скопления людей, выявление вторжений и наблюдение за периметром. Комплекс мониторинга окружающей среды «девять в одном» измеряет скорость и направление ветра, температуру, влажность, атмосферное давление, шум, PM10, PM2.5 и освещенность. Эти измерения дают контекст для эксплуатации, но не измеряют глубину затопления напрямую. Ветровые условия могут учитываться при решении о проведении воздушной инспекции, а локальная система восприятия может выявить препятствие, требующее оценки.
Операции дронов включают запуск, патрулирование территории, инспекцию, возвращение и повторное направление на задание без постоянного присутствия оператора у опоры. После посадки автоматизированный механизм обслуживания с тыльной стороны заменяет аккумулятор, используя многоместный магазин. Несколько заряженных аккумуляторов позволяют выполнять последовательные вылеты в пределах энергетических и эксплуатационных ограничений. Система управления заданиями координирует маршруты, автомат состояний зарядки и замены аккумуляторов, очередь задач, техническое состояние парка и журналы заданий. Неограниченная или непрерывная доступность полетов не предполагается.
Сервисный или гуманоидный наземный робот поддерживает автономное патрулирование, реагирование на тревоги, инспекции и координацию воздушных и наземных средств, возвращаясь к основанию опоры для беспроводной зарядки. Маршруты в сезон паводков должны исключать опасные затопленные участки, неподходящие поверхности и недоступные коридоры. Ни воздушные, ни наземные операции не заменяют физический контроль доступа и обязанности оператора по работе с инцидентами.
Единая оперативная картина объединяет наблюдение, оценку и реагирование в пределах выданных полномочий, планирование периферийных вычислений, а также полевую эксплуатацию и обслуживание. При появлении несанкционированного дрона Sentinel обнаруживает и отслеживает событие и поддерживает санкционированное человеком управление собственным дружественным дроном для мягкого захвата сетью в воздухе или сдерживания путем сближения. Этот нелетальный, некинетический процесс требует соответствующих эксплуатационных полномочий. Радар не входит в оборудование опоры; любые радиолокационные данные могут поступать только как опциональный вход от партнерского датчика.
4. Ограничения автономного энергоснабжения должны учитываться в расчете ROI
Временное развертывание не зависит от подключения к электроснабжению, поскольку Sky Hub полностью автономен и использует солнечную подзарядку на опоре и аккумуляторное накопление энергии. Он не использует электросеть, городское электроснабжение или питание площадки. Однако отсутствие подключения не устраняет энергетические ограничения. Предлагаемый график работы должен учитывать вычисления, связь, датчики, замену аккумуляторов, зарядку робота и резерв, необходимый для поддержания критически важной ситуационной осведомленности.
Цилиндрический корпус высотой приблизительно 8 метров и шириной 0.6 метра несет около 15 квадратных метров гибких тонкопленочных солнечных модулей CIGS с охватом 360 градусов и номинальной пиковой мощностью приблизительно 2.4–2.7 kWp. Вся поверхность оболочки не получает прямой солнечный свет одновременно. Сбор прямого солнечного излучения зависит от проекции, обращенной к солнцу, поэтому номинальную мощность нельзя считать постоянно доступной.
В качестве ориентира для региона с высокой солнечной облученностью, такого как Саудовская Аравия, реалистичная выработка при ясном небе составляет приблизительно 0.8–1.1 kW пиковой мощности постоянного тока и 6–9 kWh в день, причем пики приходятся примерно на середину утра или на время после полудня, а не на полдень. Это справочные показатели, а не прогноз выработки для Касабланки. До утверждения энергетического баланса необходимо оценить местное затенение, погоду, ориентацию, потери преобразования и сезонные условия.
Солнечная энергия служит дополнительным источником пополнения заряда микростанции с аккумуляторным резервом. Накопитель класса 5–20 kWh обеспечивает буфер для энергоемких задач дронов и роботов, а планирование рабочих циклов ограничивает их потребление. При снижении подзарядки график работы в сезон паводков должен отдавать приоритет критически важным датчикам и связи. При оценке охвата необходимо фиксировать отложенные задания и недоступность по энергетическим причинам. Иначе расчет может ошибочно приписать полный охват оборудованию, которому не хватает энергии для выполнения согласованной задачи.
5. Проверяемое расчетом бизнес-обоснование и решение на основе фактических данных
Для оператора парка первый расчет отдачи должен опираться на операционные единицы, а не на неподтвержденную финансовую окупаемость. Определите приоритетные зоны, требуемые интервалы наблюдения и условия, при которых каждая зона считается охваченной. Затем разделите количество зоно-часов с обеспеченным охватом на требуемое количество зоно-часов. При сравнении сохраняйте знаменатель неизменным и раскрывайте любые изменения границ, связанные с временной операцией.
Приведенные ниже иллюстративные допущения показывают, как структурировать такое сравнение. Это гипотетические исходные данные для планирования, а не местная статистика, измеренные показатели продукта или достигнутые результаты. Например, двенадцать зон, наблюдаемых по десять часов в день в течение двадцати дней, формируют потребность в 2,400 зоно-часах. Сравнение альтернативных допущений по охвату с этой одинаковой потребностью делает предлагаемое улучшение явным, не представляя его как обещание.
Отдельный расчет трудозатрат позволяет оценить, сколько ручных обходов для проверки слепых зон потенциально можно исключить. Оператор должен отличать действительно исключенную работу от работы, перенесенной на анализ событий, контроль дронов, помощь роботам, обслуживание аккумуляторов или техническое обслуживание. Также следует учитывать трудозатраты на установку, перемещение, получение разрешений, организацию связи и демонтаж. Без этих данных временное развертывание может выглядеть эффективнее, чем это оправдано полным рабочим процессом.
Приемка должна опираться на репрезентативные подтверждения: меняющиеся препятствия, устаревшие сведения из-за проблем со связью, недоступные интервалы полетов, ограничения наземных маршрутов и снижение солнечной подзарядки. Сопоставляйте историю событий с наблюдениями оператора и проверяйте исходные материалы локально на опоре при наличии соответствующего разрешения. Удаленная отчетность должна содержать только обезличенные метаданные событий и состояний. Локальная обработка и проектирование с ориентацией на PDPL/LGPD не подтверждают сертификацию или соблюдение законодательства; оператор должен отдельно оценить требования Марокко.
Итоговое решение заключается в том, обеспечивает ли предлагаемая конфигурация достаточно надежный охват периметра, позволяющий принимать меры в рамках этой временной операции в Касабланке, чтобы оправдать трудозатраты на ее развертывание и поддержку. Одобряйте ее по согласованным целевым показателям охвата, документированным исключениям и подтвержденному инженерному плану. В этом кейсе не заявляется о достигнутом увеличении охвата, сокращении персонала, приемке заказчиком или финансовой отдаче.
Конфигурация системы
| Параметр | Конфигурация |
|---|---|
| Несущая конструкция | Цилиндрическая умная опора PURE без функции освещения, высотой приблизительно 8 m и шириной 0.6 m; временное размещение требует инженерной проработки основания, ветровой нагрузки и доступа |
| Периферийные вычисления и данные | Инференс ИИ и планирование нагрузок OTATODO на опоре; исходное видео и данные датчиков хранятся и обрабатываются на опоре |
| Связь | Промышленный шлюз, локальные каналы оперативной связи дронов и роботов и беспроводной транспортный канал по результатам обследования; исходящий трафик ограничен обезличенными метаданными событий и состояний |
| Охранное наблюдение и мониторинг окружающей среды | PTZ-камера и мониторинг скорости ветра, направления ветра, температуры, влажности, атмосферного давления, шума, PM10, PM2.5 и освещенности |
| Инфраструктура для дронов и роботов | Посадочный интерфейс дрона, автоматизированная замена аккумуляторов с тыльной стороны с многоместным магазином и база беспроводной зарядки наземного робота |
| Автономное энергоснабжение | Приблизительно 15 m² гибких модулей CIGS, обернутых вокруг корпуса, номинальная пиковая мощность 2.4–2.7 kWp и накопитель класса 5–20 kWh; емкость и рабочий цикл подлежат окончательному инженерному подтверждению |
Как это работает
- Датчики на опоре выявляют аномалию на периметре в согласованной приоритетной зоне.
- Периферийный ИИ локально оценивает наблюдение и создает обезличенное событие.
- COP представляет метаданные события для оценки человеком и разрешения реагирования.
- OTATODO планирует разрешенную инспекцию с учетом ограничений по энергии, погоде и связи.
- Дрон или наземный робот выполняет разрешенную задачу и возвращается для замены аккумулятора или зарядки.
- Узел сохраняет исходные подтверждающие материалы на опоре и записывает разрешенные метаданные событий, разрешений и технического обслуживания.
Допущения планирования (ориентировочно)
Иллюстративные исходные данные, которые покупатель может пересчитать, — целевые показатели, а не достигнутые результаты. Подлежит окончательному инженерному подтверждению.
| Показатель | Допущение планирования | Ориентировочное значение |
|---|---|---|
| Требуемый охват | ТОЛЬКО ДЛЯ ИЛЛЮСТРАЦИИ: 12 приоритетных зон требуют наблюдения по 10 часов в день в течение временной операции продолжительностью 20 дней. | 12 × 10 × 20 = 2,400 требуемых зоно-часов |
| Базовый сценарий сравнения | ТОЛЬКО ДЛЯ ИЛЛЮСТРАЦИИ: предполагается, что 7 из 12 зон соответствуют критериям охвата в течение каждого 10-часового дня на протяжении 20 дней. | 7 × 10 × 20 = 1,400 зоно-часов с обеспеченным охватом; 1,400 ÷ 2,400 × 100 = 58.3% предполагаемого охвата |
| Предлагаемый целевой охват | ТОЛЬКО ДЛЯ ИЛЛЮСТРАЦИИ: оценивается цель охватить 10 зон по 10 часов в день в течение 20 дней относительно той же потребности в 2,400 зоно-часах. | 10 × 10 × 20 = 2,000 целевых зоно-часов с обеспеченным охватом; 2,000 ÷ 2,400 × 100 = 83.3%; 2,000 − 1,400 = 600 дополнительных целевых зоно-часов |
| Потенциальные трудозатраты на ручную проверку | ТОЛЬКО ДЛЯ ИЛЛЮСТРАЦИИ: предполагается возможность исключить 2 ручных обхода слепых зон в день продолжительностью по 30 минут на протяжении 20 дней; это необходимо подтвердить до учета экономии. | 2 × 30 × 20 = 1,200 минут, или 20 часов потенциально исключаемых трудозатрат до учета дополнительного контроля и обслуживания |
| Трудозатраты на анализ результатов оценки | ТОЛЬКО ДЛЯ ИЛЛЮСТРАЦИИ: планируются 2 сеанса анализа в неделю в течение 4 недель продолжительностью по 30 минут каждый. | 2 × 4 × 30 = 240 минут, или 4 часа запланированных трудозатрат на анализ |
Развёрнутое оборудование
- Опора SOLARTODO Sentinel Sky Hub без функции освещения с инженерно рассчитанным временным креплением
- Шкаф периферийных вычислений на опоре под управлением OTATODO
- Промышленный шлюз связи с антеннами, размещенными по результатам обследования
- PTZ-камера и комплекс датчиков окружающей среды «девять в одном»
- Модуль операций дронов с заменой аккумуляторов с тыльной стороны и многоместным магазином
- Сервисный робот с интерфейсом беспроводной зарядки у основания опоры
- Гибкие солнечные модули CIGS, обернутые вокруг корпуса, и аккумуляторный накопитель
Часто задаваемые вопросы
Является ли это подтвержденной установкой в Касабланке?
Статья описывает предлагаемую временную конфигурацию для оператора промышленного парка в Касабланке. Она не документирует реализованный проект заказчика или достигнутые результаты. Находящиеся в эксплуатации возможности Sentinel служат продуктовой основой, а местное размещение, связь, расчет энергоснабжения, эксплуатационные разрешения и приемка охвата подлежат окончательному инженерному подтверждению.
Что означает наблюдение за границами в этом кейсе?
Наблюдение за границами относится к периметру промышленного парка, временной границе доступа и прилегающим эксплуатационным коридорам. Оценка сосредоточена на слепых зонах, возникающих из-за изменения активности или препятствий во время операции в сезон паводков. Она не описывает развертывание на государственной границе и не подразумевает полномочий за пределами утвержденной ответственности оператора.
Как оператору измерять охват?
До развертывания определите приоритетные зоны и требуемые периоды наблюдения. Считайте зону охваченной только тогда, когда согласованная задача наблюдения доступна, а событие, требующее действий, может быть доставлено ответственному оператору. Фиксируйте перекрытый обзор, устаревшие сведения из-за проблем со связью, энергетические ограничения и недоступные задания, затем рассчитывайте зоно-часы с обеспеченным охватом относительно фиксированного требуемого количества зоно-часов.
Требуется ли опоре внешнее подключение к электроснабжению?
Нет. Sky Hub полностью автономен и использует гибкие солнечные модули CIGS, обернутые вокруг корпуса, для подзарядки и аккумуляторное накопление энергии. Солнечная выработка ограничена цилиндрической геометрией сбора излучения и местными условиями. Накопитель обеспечивает буфер для операций повышенной мощности, а планирование регулирует потребление. Автономность и доступность заданий в условиях Касабланки требуют подтвержденного сезонного энергетического баланса, а не допущений на основе номинальной мощности солнечных модулей.
Какая информация поступает в удаленный командный интерфейс?
За пределы опоры могут передаваться только обезличенные метаданные событий и состояний. Исходное видео и данные датчиков остаются на опоре для локальной обработки. Командный интерфейс может показывать время событий, привязку к зонам, состояние оборудования и статус разрешений, не получая исходных потоков. Проектирование с ориентацией на PDPL/LGPD поддерживает локальную обработку, но не подтверждает сертификацию или соответствие требованиям Марокко.
Могут ли дроны и роботы работать без персонала у опоры?
Узел поддерживает автономный запуск дрона, патрулирование, возвращение, автоматическую замену аккумулятора и повторное направление на задание без постоянного присутствия оператора на площадке. Наземные роботы могут патрулировать и возвращаться для беспроводной зарядки. Операции ограничены разрешенными заданиями, доступной энергией, погодой, безопасными маршрутами и условиями связи; разрешение с участием человека остается частью командного процесса.
Каковы ограничения координации противодействия БПЛА?
Узел обнаруживает и отслеживает несанкционированный дрон и поддерживает санкционированное человеком управление собственным дружественным дроном для мягкого захвата сетью в воздухе или сдерживания путем сближения. Это нелетальная, некинетическая возможность координации, применение которой зависит от соответствующих разрешений и эксплуатационных процедур. Радар не встроен в опору; он может предоставлять опциональные входные данные от партнерского датчика.
Узнать больше
- Линейка опор City AI / умного освещения
- Другие кейсы развёртывания умного города
- Связаться с нашей инженерной командой
Планируете аналогичное развёртывание физического ИИ для улиц, кампусов или общественных пространств? Запросить инженерную консультацию