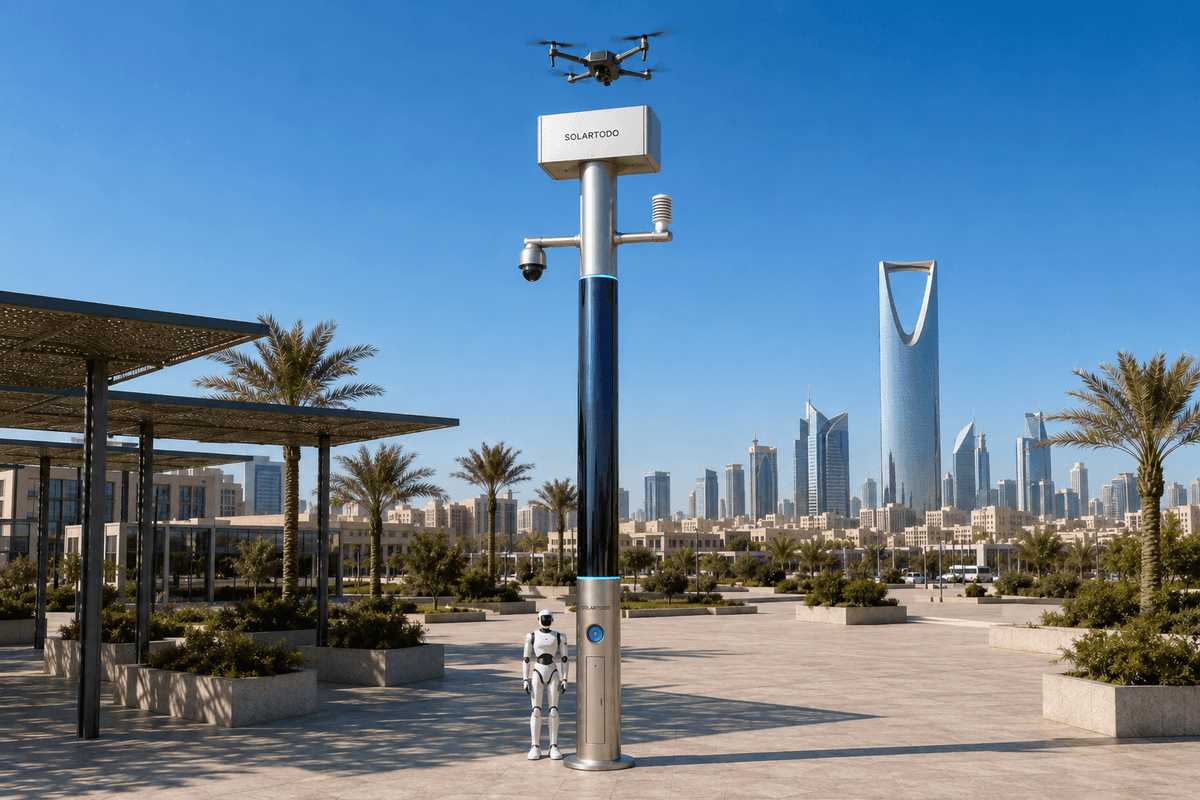
Городская AI-опора — это неосветительный периферийный узел физического ИИ, объединяющий автономное электропитание, локальное сенсорное восприятие, edge-вычисления, операции с дронами и поддержку наземных роботов в одной микростанции форм-фактора опоры. В Хошимине SOLARTODO Sentinel Sky Hub предлагается для портового пограничного наблюдения с использованием локальной обработки и постановки задач дронам, чтобы быстрее собирать обезличенные доказательства инцидентов во время операций в сезон наводнений.
Портовая задача и контекст покупателя
Портовая среда Хошимина — это плотная операционная зона: речные каналы, логистические парки, контейнерные площадки, таможенные склады, промышленные дороги и подверженные подтоплениям подъездные участки расположены близко друг к другу. Для оператора парковой зоны, отвечающего за промышленную территорию рядом с портом, ежедневная задача безопасности — это не абстрактное видеонаблюдение. Это понимание того, требует ли реагирования аномалия на линии ограждения, несанкционированная остановка транспортного средства, проникновение со стороны водного пути или проблема доступа после шторма, а также наличие доказательств, которые можно обосновать, прежде чем направлять людей на место.
В этом предлагаемом кейсе SOLARTODO Sentinel Sky Hub рассматривается как развертывание одного пилотного узла для пограничного наблюдения вокруг выбранного участка портового периметра. Цель — оценить, может ли физический AI edge-узел в форме опоры сократить время от обнаружения аномалии до получения пригодных доказательств, сохраняя исходное видео и сенсорные данные на самой опоре. Опора не является умным уличным светильником и не содержит системы освещения. Это чистая smart pole: городской периферийный узел, предназначенный для сенсорики, вычислений, энергетического буферирования, операций с дронами, операций с наземными роботами и координации команд.
Сезонный триггер — сезон наводнений. Сильные дожди, приливные эффекты и временные нарушения дорожного движения могут сделать ручное патрулирование более медленным, рискованным и менее стабильным. В этом сценарии оператору парковой зоны нужна единая операционная картина, которая показывает, что произошло, где это произошло, какой уровень уверенности присвоил edge-узел, какая задача была запущена для дрона и какое решение о реагировании утвердил человек-супервизор. Развертывание предлагается как иллюстративная конфигурация, подлежащая окончательному инженерному подтверждению, а не как заявленный завершенный проект.
Логика ROI: время реагирования до масштабирования
Анализ ROI начинается со времени реагирования, потому что болевая точка оператора парковой зоны — сбор доказательств, а не общее наблюдение. Традиционный процесс патрулирования может требовать, чтобы охранник добрался до границы, визуально оценил ситуацию, связался с диспетчерской и затем запросил второе действие. Во время заторов в сезон наводнений такая последовательность может непредсказуемо растягиваться. Предлагаемый процесс Sky Hub меняет порядок: опора локально обнаруживает и оценивает аномалию, показывает обезличенный пакет события в командном представлении, а оператор-человек санкционирует вылет дрона или наземное реагирование в зависимости от потребности в доказательствах.
Это не устраняет человеческое суждение. Это приближает первые пригодные доказательства к инциденту. Поэтому KPI следует оценивать как целевые интервалы времени реагирования: от обнаружения до просмотра оператором, от авторизации оператором до запуска дрона, от запуска дрона до первого доказательства и от пакета инцидента до отправки полевой группы. Это плановые метрики, которые покупатель должен измерять во время приемки объекта и эксплуатационных испытаний, а не достигнутые результаты.
Режим одного пилотного узла намеренно узкий. Один узел может быть размещен в узком месте периметра, на слепом участке рядом с воротами, на границе со стороны реки или на подходе к критически важному активу. Затем оператор парковой зоны может сравнить журналы ручного патрулирования с процессами, поддержанными узлом, в сопоставимых сменах. Ценностное обоснование строится вокруг сокращения слепых интервалов, более стабильных пакетов инцидентов и более быстрых решений об эскалации, избегая неподтвержденных заявлений об общей площади, процентах обнаружения или результатах в масштабах города.
Электропитание как операционное ограничение
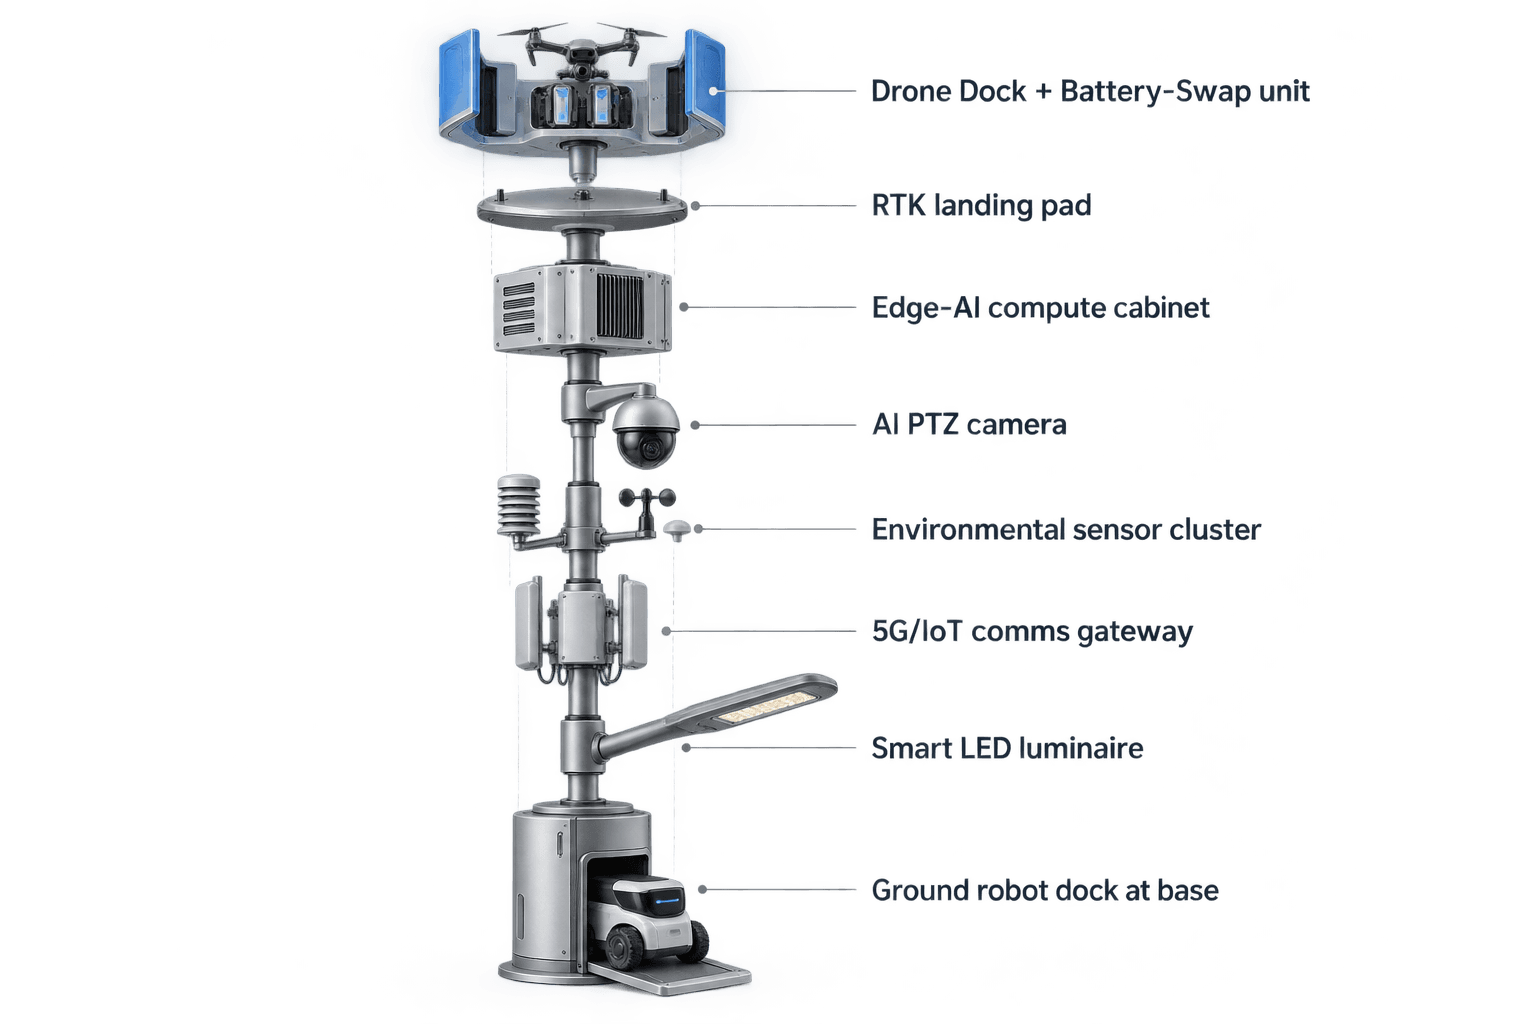
Для задачи портового пограничного наблюдения в Хошимине электропитание является фокусом модуля, потому что устойчивость в сезон наводнений зависит от сохранения работоспособности узла, когда прокладка траншей, подключение к сети, временное строительное питание или доступ к инженерным сетям объекта не подходят. Sky Hub спроектирован как полностью автономная микростанция с аккумуляторным резервированием. Он не зависит от электросети, городского или объектового питания. Корпус опоры несет около 15 квадратных метров гибкой тонкопленочной солнечной оболочки CIGS с круговым охватом 360 градусов на вертикальном корпусе высотой примерно восемь метров и шириной около 0.6 метра, с номинальной мощностью около 2.4-2.7 kWp.
О конструкции следует говорить честно. Вертикальный цилиндр не собирает энергию так, как если бы вся оболочка одновременно была обращена к солнцу. В регионе с высокой инсоляцией реалистичная выходная мощность при ясном небе составляет примерно 0.8-1.1 kW DC peak, часто достигая пика в середине утра или в середине дня, а не в полдень, с выработкой около 6-9 kWh в день. Погода сезона наводнений в Хошимине может дополнительно снизить производство, поэтому солнечный слой следует рассматривать как дополнительное восполнение энергии, а не как заявление о неограниченной чисто солнечной автономности.
С операционной точки зрения аккумуляторная система так же важна, как и генерация. Проект хранения класса 5-20 kWh буферизует замены аккумуляторов дронов, edge-инференс, PTZ-наблюдение, связь, экологический мониторинг и окна зарядки роботов. Планировщик опоры может приоритизировать сбор доказательств и задачи безопасности, откладывать менее приоритетные нагрузки и выстраивать миссии дронов или роботов по рабочему циклу, когда солнечное восполнение ограничено. Окончательный расчет энергии остается зависимым от затенения объекта, частоты миссий, местной погоды, ограничений монтажа и инженерного подтверждения.
Процесс сбора доказательств с помощью дронов
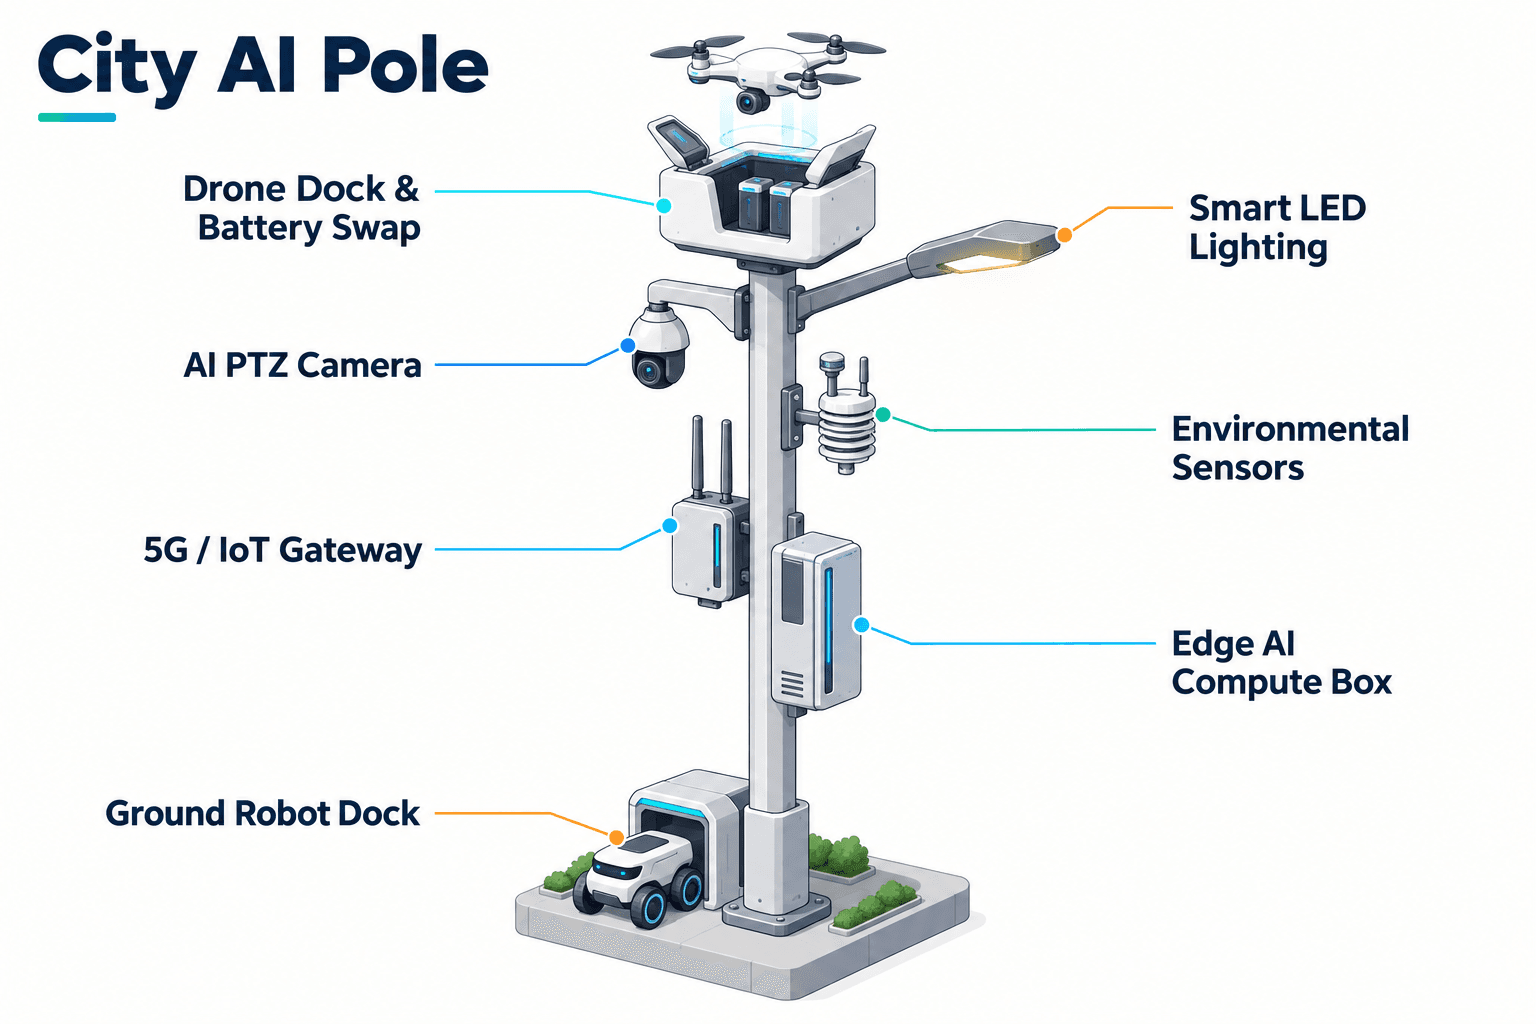
В предлагаемом процессе пограничного наблюдения узел Sky Hub действует как локальная станция сенсорики, вычислений и управления вылетами. PTZ-камера поддерживает анонимный подсчет транспортных средств, оценку плотности скопления людей, осведомленность о проникновениях и обнаружение событий на периметре. Экологический мониторинг добавляет скорость ветра, направление ветра, температуру, влажность, атмосферное давление, шум, PM10, PM2.5 и освещенность, помогая операторам решить, подходит ли вылет дрона и может ли погода повлиять на качество доказательств.
Когда edge-модуль классифицирует событие, исходное видео и сенсорные данные остаются на опоре для локальной обработки. В единую операционную картину могут уходить только обезличенные данные о событиях и статусные метаданные. Оператор видит оцененное событие, контекст местоположения, состояние узла, заряд аккумулятора, готовность дрона и варианты миссии. Уровень управления операциями с дронами отвечает за планирование маршрутов, очередь задач, состояние зарядки или замены, состояние парка и журналы миссий. Приземлившийся дрон может получить автоматизированную заднюю сервисную замену аккумулятора из многосекционного магазина, что позволяет выполнять несколько последовательных вылетов без присутствия оператора у опоры.
Для сбора доказательств на границе порта роль дрона состоит в проверке сцены, фиксации контекста инцидента, инспекции условий на линии ограждения или со стороны водного пути и возвращении для замены или ожидания. Операции наземных роботов могут дополнять воздушный уровень, патрулируя доступные поверхности, реагируя на тревоги, инспектируя активы и возвращаясь к основанию опоры для беспроводной зарядки. Координация воздуха и земли управляется через командное представление узла с human-in-the-loop авторизацией решений о реагировании.
Управление, C-UAS и оценка
Командная модель следует циклу от сенсорного восприятия к авторизованной оценке и реагированию, затем к планированию edge-вычислений, полевым операциям и техническому обслуживанию. На практике это означает, что оператор парковой зоны видит одну единую операционную картину, а не разрозненные консоли камер, дронов, роботов и обслуживания. COP может отображать статус события, готовность дрона, состояние хранения энергии, экологические условия, журналы миссий и предупреждения обслуживания, сохраняя исходные данные локально на узле.
С точки зрения управления данными развертывание по замыслу ориентировано на PDPL и LGPD, поскольку обработка локальна по умолчанию. Это не заявление о сертификации. Это означает, что архитектура предназначена для минимизации исходящих данных за счет хранения исходных видеопотоков и сенсорных потоков на опоре и отправки только обезличенных метаданных событий или статуса там, где это необходимо. Распознавание лиц и распознавание номерных знаков не являются активными развернутыми возможностями в этом кейсе. Пакет доказательств должен фокусироваться на времени, местоположении, категории объекта, типе события, решении оператора, статусе задачи дрона и обезличенных метаданных, полученных из медиа.
Координация Counter-UAS выполняется осторожно. Опора может обнаруживать и отслеживать несанкционированный дрон с помощью собственной сенсорики и, при наличии, дополнительных входных данных от партнерских сенсоров. Радар не встроен в опору. Если требуется реагирование, человек санкционирует выполнение дружественным дроном некинетического воздействия, например мягкого воздушного захвата сетью или сдерживания за счет близкого сближения. Система не описывается как платформа для сбития, глушения, подавления, применения оружия или автономной атаки. Для покупателя вопрос оценки заключается в том, улучшает ли один пилотный узел готовность доказательств и уверенность во времени реагирования в реальных условиях эксплуатации порта и сезона наводнений.
Конфигурация системы
| Параметр | Конфигурация |
|---|---|
| Режим развертывания | Один пилотный узел Sky Hub для оценки портового пограничного наблюдения, при условии окончательного инженерного подтверждения. |
| Система электропитания | Полностью автономная микростанция с аккумуляторным резервированием, гибким тонкопленочным CIGS-восполнением с круговым охватом 360 градусов и планированием рабочих циклов. |
| Edge AI compute | Модуль инференса на опоре класса Jetson, Orin- или Thor-класса, планирующий локальные нагрузки и удерживающий исходные данные на опоре. |
| Камера и сенсорика | AI PTZ для анонимного подсчета транспортных средств, плотности скопления людей, осведомленности о проникновениях и периметре, плюс экологический мониторинг по девяти факторам. |
| Операции с дронами | Автономный запуск, патрулирование, инспекция, возвращение, журналы миссий, планирование маршрутов, очередь задач и автоматизированная многосекционная горячая замена аккумуляторов. |
| Операции наземных роботов | Автономное патрулирование, реагирование на тревоги, инспекция, координация воздуха и земли и беспроводная зарядка у основания опоры. |
| Координация C-UAS | Обнаружение и отслеживание с санкционированным человеком некинетическим реагированием дружественного дрона; дополнительные входные данные от партнерских сенсоров могут поддерживать отслеживание. |
Как это работает
- Сенсорика на опоре фиксирует граничную аномалию и локально присваивает категорию события.
- Edge AI оценивает событие, сохраняет исходные данные на опоре и готовит обезличенные метаданные для COP.
- Оператор-человек просматривает пакет события и санкционирует вылет дрона или наземное реагирование.
- Дрон запускается, инспектирует состояние границы, фиксирует контекст сцены и возвращается к Sky Hub.
- Узел регистрирует статус миссии, состояние замены аккумулятора, решение оператора и обезличенные метаданные доказательств.
- Полевые команды используют запись COP, чтобы принять решение о последующем обслуживании, реагировании службы безопасности или закрытии события.
Допущения планирования (ориентировочно)
Иллюстративные исходные данные, которые покупатель может пересчитать, — целевые показатели, а не достигнутые результаты. Подлежит окончательному инженерному подтверждению.
| Показатель | Допущение планирования | Ориентировочное значение |
|---|---|---|
| Трудозатраты на инспекцию | Патрулирование дроном заменяет выбранные ручные проверки периметра в периоды высокого риска ночью или в сезон наводнений. | ~10 сегментов патрулирования в неделю автоматизированы для оценки. |
| Готовность доказательств | Каждое квалифицируемое событие на периметре создает обезличенный пакет события до отправки полевой группы. | ~1 пакет инцидента на подтвержденную аномалию. |
| KPI времени реагирования | Измерять время от обнаружения до просмотра, от авторизации до запуска и от запуска до первого доказательства как отдельные целевые интервалы. | 3 целевых интервала отслеживаются на событие. |
| Энергетический рабочий цикл | Аккумуляторное хранение буферизует энергоемкие задачи дронов и роботов, а солнечное восполнение поддерживает ежедневное восстановление. | Плановый диапазон хранения класса 5-20 kWh. |
| Операционное покрытие | Один узел размещается в одной приоритетной точке границы, а не используется для заявлений о широком городском покрытии. | 1 сегмент периметра для пилотной оценки. |
Развёрнутое оборудование
- Узел edge-вычислений SOLARTODO Sentinel Sky Hub в форме опоры
- Автономный шкаф электропитания с аккумуляторным резервированием
- Гибкий тонкопленочный солнечный слой CIGS с круговым охватом 360 градусов
- AI PTZ-камера и комплект экологических датчиков
- Модуль запуска, посадки и автоматизированной горячей замены аккумуляторов дронов
- Интерфейс беспроводной зарядки наземного робота у основания опоры
- Шкаф edge-инференса и планирования нагрузок на опоре
- Командное представление единой операционной картины
Часто задаваемые вопросы
Является ли Sky Hub умным уличным светильником для дорог Хошимина?
Нет. В этом предлагаемом кейсе Sky Hub — это чистая smart pole без системы освещения. Он позиционируется как физический AI edge-узел города для операций портового пограничного наблюдения, объединяющий автономное питание, локальную сенсорику, edge-вычисления, операции с дронами, поддержку наземных роботов и командную координацию, а не дорожное освещение.
Зависит ли узел от электросети, городского или объектового питания?
Нет. Предлагаемая конфигурация полностью автономна и использует аккумуляторное хранение вместе с гибким тонкопленочным CIGS-солнечным восполнением с круговым охватом 360 градусов. Солнечный слой является дополнительным источником восполнения, а не заявлением о неограниченной автономности. Рабочие циклы миссий, расчет хранения и графики зарядки следует подтвердить с учетом местной погоды, затенения и операционного спроса.
Почему электропитание является главным фокусом для этого сценария в Хошимине?
Портовые операции в сезон наводнений могут осложнить доступ к коммунальным сетям, прокладку траншей, временные подключения и маршруты ручного патрулирования. Автономный узел с аккумуляторным резервированием позволяет оператору парковой зоны разместить сенсорику, вычисления и готовность дронов в приоритетной точке границы без зависимости от локального объектового питания, при этом планируя энергоемкие задачи по доступной накопленной энергии.
Какие доказательства система собирает для решений по пограничному наблюдению?
Узел предназначен для формирования обезличенных метаданных событий и статуса для командного представления, таких как тип события, время, контекст местоположения, оценка уверенности, состояние миссии и решение оператора. Исходное видео и сенсорные данные остаются на опоре для локальной обработки. Кейс не заявляет распознавание лиц или распознавание номерных знаков как активные возможности.
Как процесс с дроном поддерживает оценку времени реагирования?
Оператор парковой зоны может измерять время от обнаружения до просмотра, от авторизации до запуска и от запуска до первого доказательства как отдельные целевые интервалы. Цель — понять, может ли проверка с помощью дрона предоставить пригодный контекст сцены до отправки полевой группы, особенно когда доступ в сезон наводнений или условия ночного патрулирования замедляют ручное подтверждение.
Как Counter-UAS выполняется без небезопасной эскалации?
Узел может обнаруживать и отслеживать активность несанкционированных дронов и представлять ее для проверки человеком. Если реагирование санкционировано, дружественный дрон может выполнить некинетические действия, такие как мягкий воздушный захват сетью или сдерживание за счет близкого сближения. Кейс не описывает сбития, глушение, подавление, оружие или автономное атакующее поведение.
Утверждает ли эта статья, что завершено городское развертывание или получены измеренные результаты?
Нет. Это предлагаемая иллюстративная конфигурация для оценки одного пилотного узла оператором портовой парковой зоны в Хошимине. Значения KPI представлены как плановые входные данные и метрики оценки, а не как достигнутые результаты. Итоговая эффективность зависит от инженерного обследования, размещения, погоды, операционных правил и приемочных испытаний.
Узнать больше
- Линейка опор City AI / умного освещения
- Другие кейсы развёртывания умного города
- Связаться с нашей инженерной командой
Планируете аналогичное развёртывание физического ИИ для улиц, кампусов или общественных пространств? Запросить инженерную консультацию