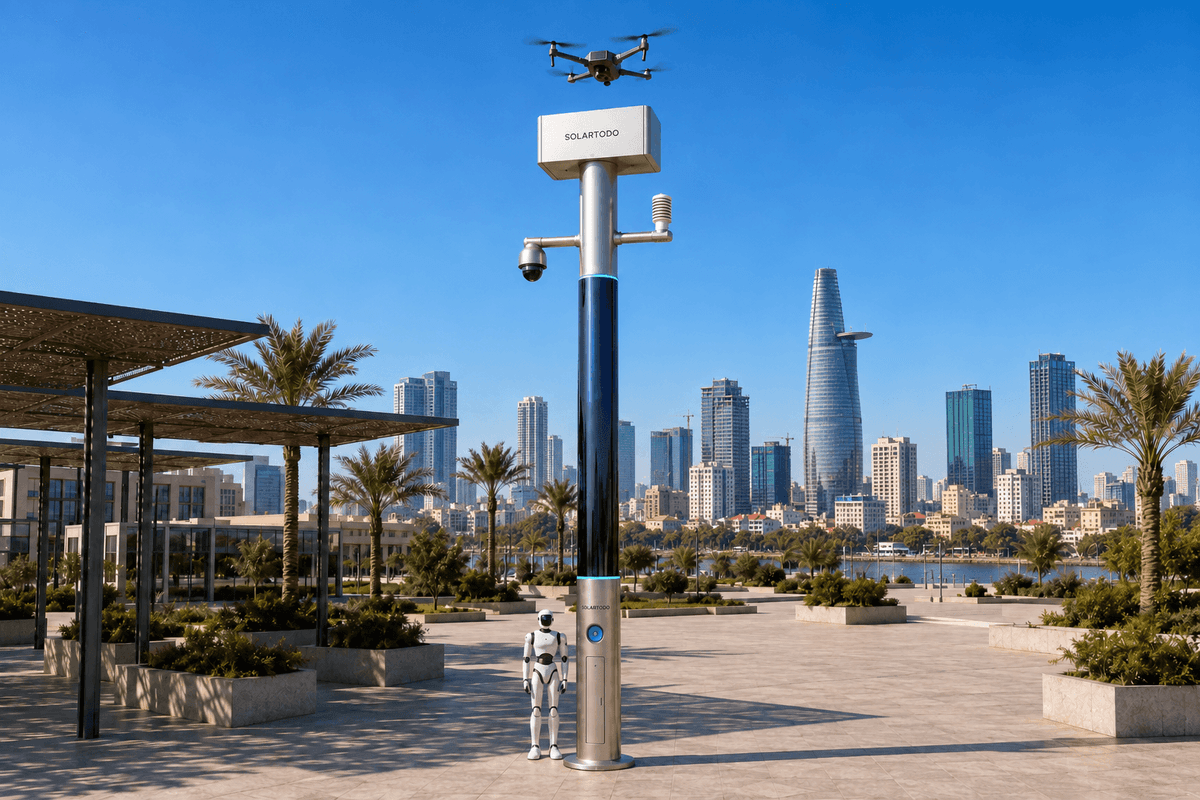
Городская ИИ-опора — это периферийный узел физического ИИ без системы освещения, объединяющий локальные вычисления, датчики, накопленную энергию и согласованные операции дронов и наземных роботов. В исполнении Sky Hub системы SOLARTODO Sentinel платформа OTATODO работает непосредственно на опоре. Предлагаемое развертывание в промышленном парке Хошимина обеспечивает наблюдение для реагирования на пожар в поперечном сечении реки с использованием полностью автономного электропитания, автоматической замены аккумуляторов дронов и оперативной координации, санкционируемой человеком.
1. Исходные условия разбора: сигнал о пожаре во время спортивного мероприятия ставит вопрос об охвате наблюдением
Рассматриваемое происшествие представляет собой иллюстративный сценарий планирования, а не сообщение о реальном пожаре или развертывании по заключенному контракту. В предполагаемый период проведения спортивного мероприятия в промышленном парке диспетчерский пункт управления чрезвычайными ситуациями получает сообщение о дыме возле хозяйственной площадки на берегу реки. Склады закрывают обзор подходов со стороны внутренних дорог, тогда как противоположный берег может обеспечить полезный ракурс наблюдения. Первоочередная задача — определить, какие участки можно безопасно обследовать, какие остаются вне поля зрения и откуда следует приближаться экстренным службам.
Хошимин служит конкретным географическим контекстом для этой задачи. В его промышленную и логистическую инфраструктуру входит Хиепфыок, который городское агентство содействия инвестициям и торговле указывает как промышленный парк. Это подтверждает местный промышленный контекст, но не наличие клиентских отношений с SOLARTODO. Промышленный парк в перечне ITPC Хошимина.
Предлагаемая конфигурация относится к выбранному участку границы промышленного парка, обращенному к реке. Спортивное мероприятие создает временную задачу планирования: места скопления пешеходов, служебный транспорт и пути доступа экстренных служб необходимо рассматривать совместно. Конкретное мероприятие, организатор или число участников не заявляются.
Для заказчика, отвечающего за управление чрезвычайными ситуациями, разбор сначала ставит вопрос об охвате наблюдением, а затем — о скорости реагирования: способен ли командный пункт отличить обследованный участок от участка, лишь предположительно свободного от угроз? Стационарная камера может показывать ворота, оставляя обращенную к реке сторону склада вне поля зрения. Дрон способен устранить это перекрытие обзора, однако его возвращение для пополнения энергии может вновь создать пробел. Поэтому центральными элементами развертывания являются автоматическая замена аккумуляторов на опоре и обеспечиваемый ею оперативный охват наблюдением.
2. Восстановление картины слепой зоны: проектирование вокруг поперечного сечения реки
Предлагаемое развертывание рассматривает поперечное сечение реки как оперативный коридор, соединяющий промышленный берег, водную поверхность и разрешенную зону наблюдения на противоположном берегу. Это геометрия охвата наблюдением, а не утверждение, что одна камера видит сквозь здания или что дрон может пересекать любой водный объект без ограничений. Окончательные места установки опор, допустимые зоны полетов и права на наблюдение подлежат окончательному инженерному подтверждению и получению необходимых разрешений.
Разбор начинается с обозначения приоритетных зон наблюдения: места предполагаемого задымления, прилегающих фасадов складов, доступа со стороны воды, мест сбора при чрезвычайной ситуации и подходов экстренных служб. Затем специалисты по обследованию документируют, что установленная на опоре PTZ-камера действительно видит из своего монтажного положения. Закрытые от обзора зоны становятся явными задачами, а не исчезают внутри номинального радиуса камеры. Наблюдения с дрона добавляют обзор с высоты; наземный робот проверяет доступные маршруты и состояние периметра с уровня земли.
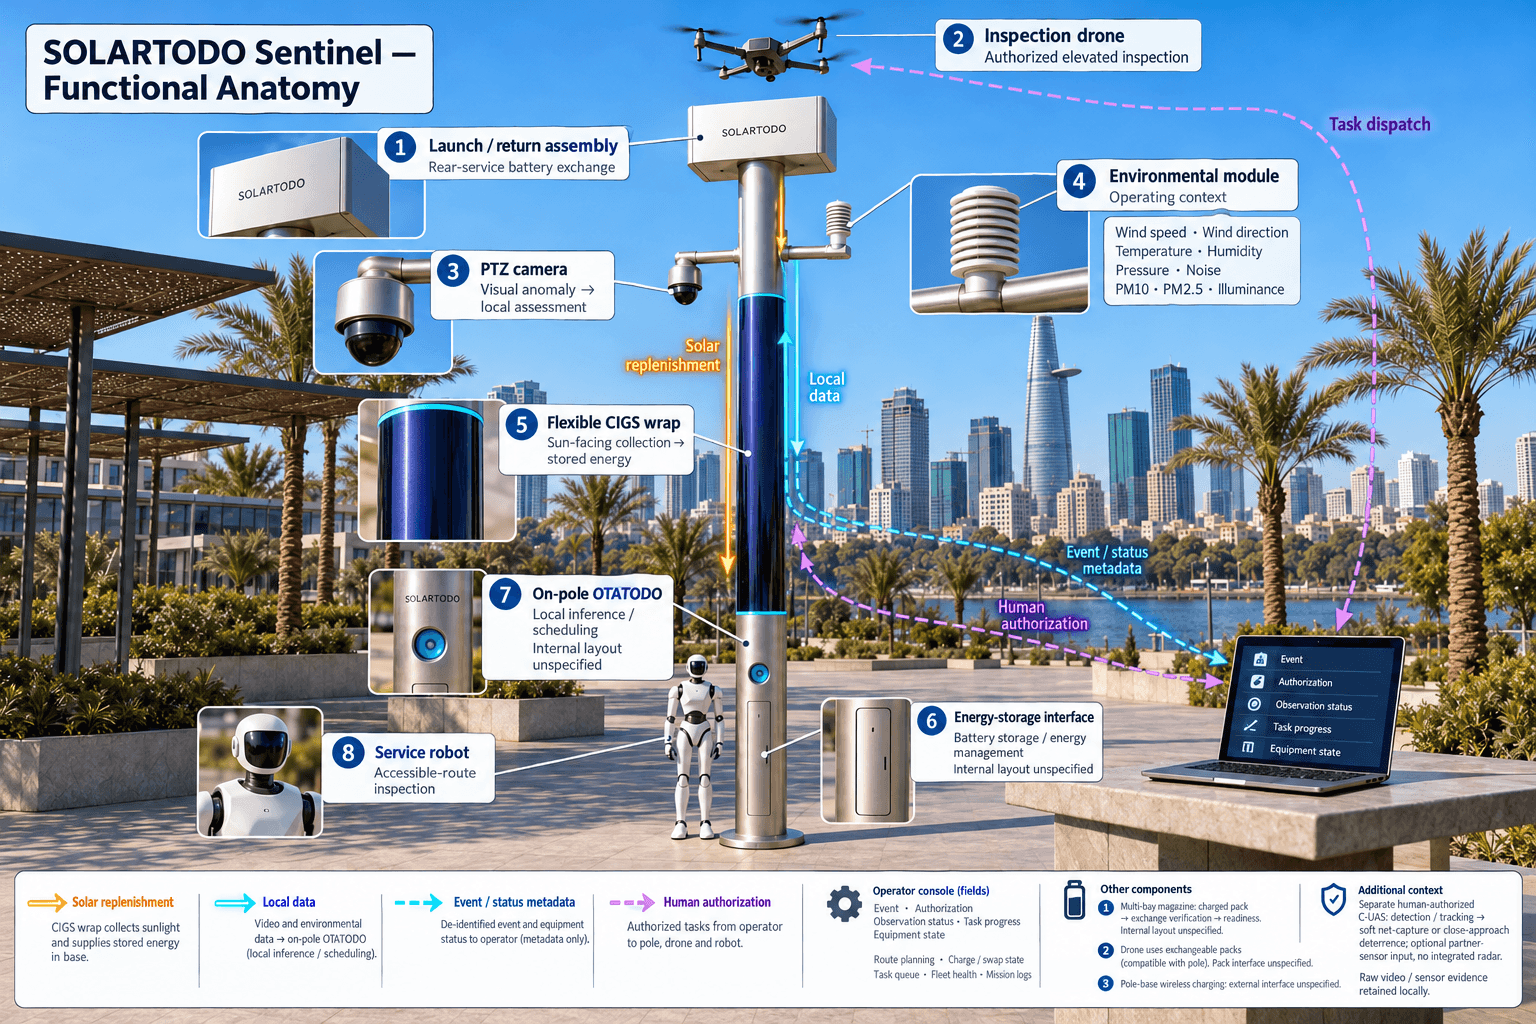
Sky Hub — флагманское исполнение SOLARTODO Sentinel в форме опоры: интеллектуальная опора PURE без системы освещения. Ее назначение — размещать датчики, периферийные вычисления, накопители энергии и средства воздушно-наземных операций непосредственно там, где возникает проблема охвата наблюдением. Она полностью автономна и использует солнечную подзарядку на опоре и аккумуляторное хранение энергии без подключения к электросети, городскому электроснабжению или электроснабжению объекта.
Размещение должно сохранять безопасное пространство для запуска и возвращения дрона, доступ робота к основанию, зазоры для технического обслуживания и удаление от мест скопления участников спортивного мероприятия. Воздействие прибрежной среды, условия устройства фундамента, уровни затопления, затенение и доступ для обслуживания требуют обследования площадки. До выполнения этой работы предложение не устанавливает количество узлов или площадь охвата. Результатом для заказчика должна стать карта наблюдаемых, закрытых от обзора, условно доступных и недоступных зон с указанием причин каждой классификации.
3. Восстановление последовательности реагирования: замена аккумуляторов поддерживает выполнение задачи наблюдения
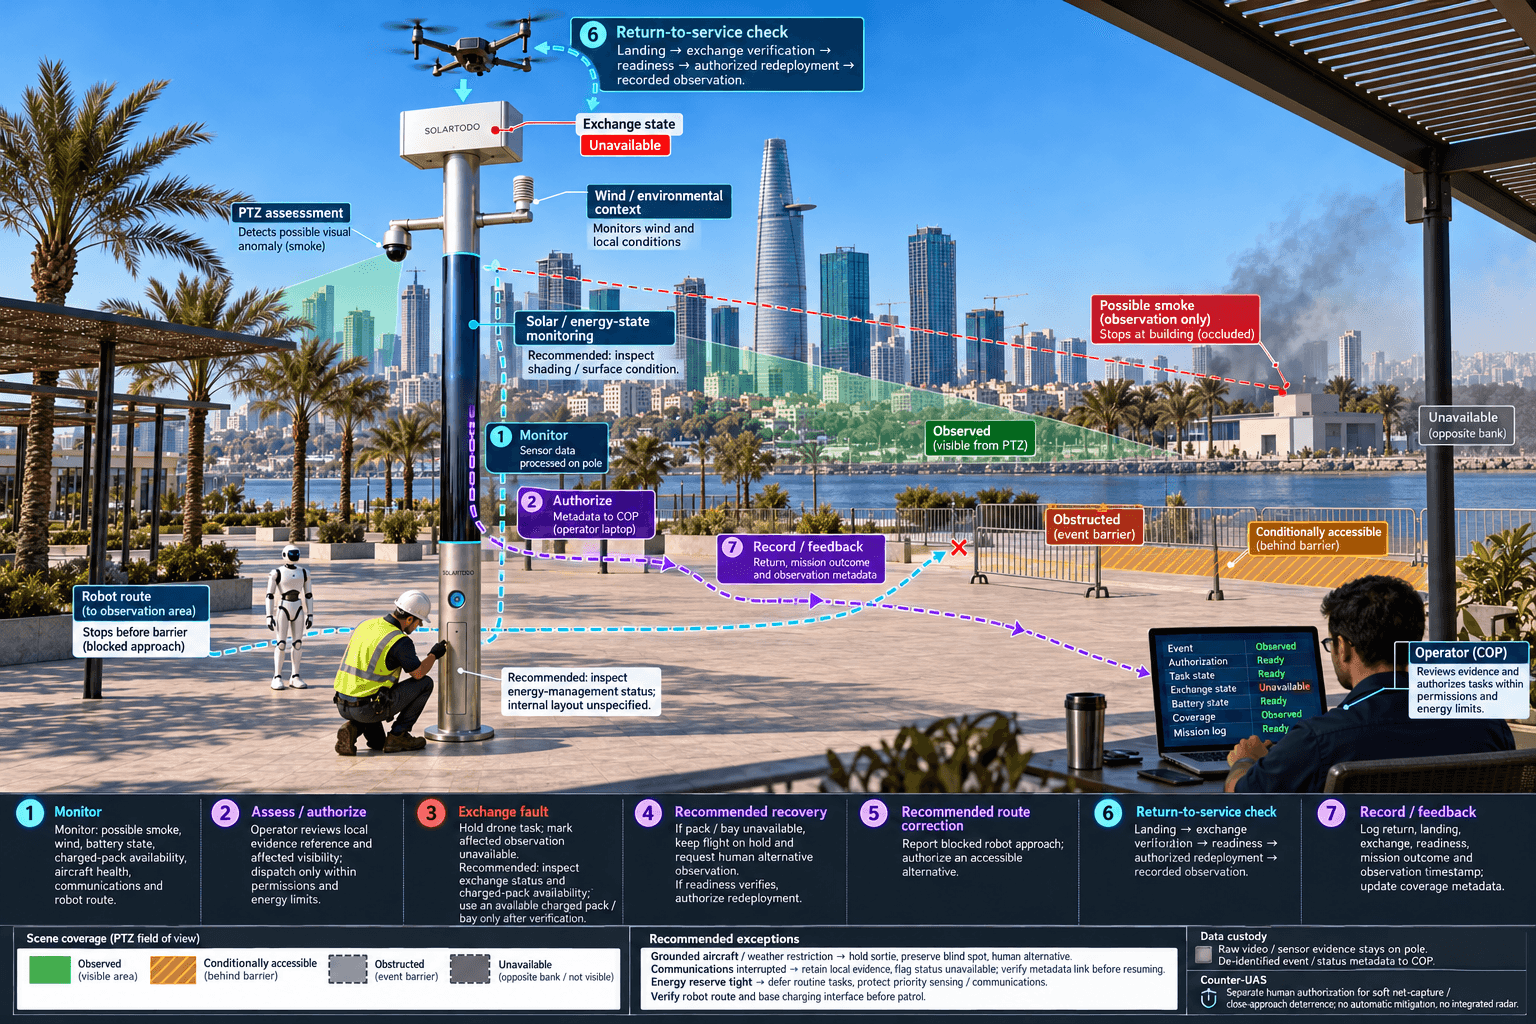
В иллюстративной последовательности происшествия PTZ-камера отмечает визуальную аномалию для локальной оценки. Экологические измерения дают дополнительный контекст, а оператор управления чрезвычайными ситуациями оценивает сигнал и санкционирует соответствующее реагирование. Возможный признак дыма остается исходными данными для оценки; узел не позиционируется как сертифицированный пожарный извещатель. Дрон получает санкционированный маршрут обследования закрытого от обзора фасада склада и кромки реки без необходимости присутствия оператора у опоры.
Ключевой вопрос охвата возникает, когда летательному аппарату необходимо вернуться. Многопозиционный аккумуляторный магазин Sky Hub выполняет автоматическую замену с обслуживанием сзади: приземлившийся дрон получает заряженный аккумулятор, система проверяет состояние замены, после чего очередь заданий может направить его на повторный вылет. Несколько ячеек обеспечивают последовательные вылеты, когда это позволяют наличие заряженных аккумуляторов, состояние летательного аппарата и энергетический бюджет. Это снижает зависимость от человека, меняющего аккумуляторы на месте, но не устраняет время на посадку, замену, проверки и перелет.
Управление операциями дронов объединяет планирование маршрутов, конечный автомат состояний зарядки и замены, постановку задач в очередь, контроль состояния парка и журналы миссий. Неудачная замена или отсутствие заряженного аккумулятора должны приводить к явному указанию ограничения охвата. Командный интерфейс никогда не должен отображать запланированный полет как выполненное наблюдение. PTZ-наблюдение и наземный патруль могут поддерживать реагирование во время подготовки дрона к следующему вылету, при этом их собственные ограничения видимости должны быть четко показаны.
Сервисный или гуманоидный робот может обследовать разрешенный доступный маршрут, сообщить о перекрытом подходе, поддержать реагирование на тревогу и координировать действия с воздушным заданием. Для беспроводной зарядки он возвращается к основанию опоры. Само наличие робота не означает его направлення в опасную зону пожара. Руководство ликвидацией происшествия остается за сотрудниками экстренных служб, а узел предоставляет локальные наблюдения и согласованную поддержку на месте.
4. Анализ управления: единая оперативная картина с локальным хранением данных
OTATODO обеспечивает уровень периферийных вычислений и планирования непосредственно на опоре. Предлагаемый вычислительный модуль выполняет локальный инференс и распределяет нагрузку между машинным восприятием, операциями дронов, задачами роботов и управлением энергией. Необработанные видеозаписи и данные датчиков остаются на опоре и обрабатываются локально. За ее пределы могут передаваться только обезличенные метаданные событий и состояний. Поэтому удаленный командный интерфейс единой оперативной картины использует местоположения событий, статус наблюдения, ход выполнения задач и состояние оборудования вместо экспорта необработанных потоков.
Операционный цикл объединяет сбор данных, санкционированную оценку и реагирование, планирование периферийных вычислений, а также полевые операции и техническое обслуживание. Для данного разбора происшествия диспетчерский пункт должен иметь возможность проследить связь зарегистрированной аномалии с ее оценкой, разрешением, назначенной задачей и зафиксированным результатом. Он также должен видеть, наблюдается ли приоритетная зона в данный момент, ожидает ли вылета или недоступна. Анонимный подсчет транспортных средств, плотность скопления людей, обнаружение проникновений и контроль обстановки по периметру помогают описывать условия доступа без заявлений о распознавании лиц или номерных знаков.
Экологический модуль «девять в одном» измеряет скорость ветра, направление ветра, температуру, влажность, атмосферное давление, шум, PM10, PM2.5 и освещенность. Эти измерения дают эксплуатационный контекст; сами по себе показания концентрации частиц не устанавливают местоположение или тяжесть пожара. Наблюдения за ветром также учитываются при принятии решений о полетах наряду с эксплуатационными ограничениями летательного аппарата и указаниями руководителя ликвидации происшествия.
Координация противодействия БПЛА остается отдельным процессом, санкционируемым человеком. Если несанкционированный дрон обнаружен и сопровождается, уполномоченный сотрудник может дать собственному дрону узла команду на мягкий воздушный захват сетью или сдерживание посредством близкого подлета в утвержденных условиях. Воздействие является нелетальным и некинетическим. Радар не встроен в опору; любые радиолокационные данные поступали бы от дополнительного партнерского датчика. Ни сигнал о проникновении, ни чрезвычайная ситуация не дают автоматического разрешения на противодействие.
5. Анализ энергоснабжения: сохранение охвата в пределах ограниченного автономного энергетического бюджета
Предлагаемая цилиндрическая опора оснащена приблизительно 15 m² гибких тонкопленочных модулей CIGS, охватывающих на 360° корпус высотой около 8 m и шириной 0.6 m. Ее паспортную мощность приблизительно 2.4–2.7 kWp необходимо отличать от фактической выработки в полевых условиях. Вертикальный цилиндр собирает прямой солнечный свет своей обращенной к солнцу проекцией, а не всей площадью оболочки одновременно.
В качестве ориентира для региона с высокой солнечной радиацией, такого как Саудовская Аравия, реалистичная выработка при ясном небе составляет примерно 0.8–1.1 kW DC на пике и около 6–9 kWh в день. Пик сбора энергии может приходиться на середину утра или послеполуденное время, а не на полдень. Эти показатели не являются прогнозом выработки для Хошимина. Местное затенение, сезонная погода, состояние поверхности и геометрия установки требуют оценки энергоснабжения для конкретной площадки.
Солнечная генерация служит дополнительным источником пополнения энергии в полностью автономной микростанции с аккумуляторным питанием. Предлагаемый накопитель относится к классу 5–20 kWh, а окончательная емкость определяется согласованной нагрузкой и инженерной оценкой. Накопитель сглаживает высокую мощность потребления при работе дронов и роботов, но не создает неограниченную энергию. Запас заряженных аккумуляторов дронов также представляет собой накопленную энергию, которую впоследствии необходимо восполнить.
Поэтому анализ для управления чрезвычайными ситуациями должен рассматривать охват наблюдением совместно с состоянием энергоресурсов. Перед периодом проведения спортивного мероприятия планировщик резервирует энергию для приоритетного сбора данных, связи и санкционированных задач реагирования. При сокращении резервов плановые обследования могут откладываться. Если погода, состояние летательного аппарата или наличие аккумуляторов не позволяют выполнить полет, COP должна обозначить затронутую слепую зону и поддержать решение человека об альтернативном наблюдении или направлении сил. Критерий приемки состоит в том, распределяются ли ограниченные ресурсы прозрачно в пользу наиболее приоритетных потребностей наблюдения.
6. Итог разбора: оценить охват, прежде чем заявлять об улучшениях
Предлагаемая система приемки измеряет подтвержденное наблюдение согласованных приоритетных зон в согласованные периоды работы. Она разграничивает видимость с камеры и наблюдение с дрона, запланированные миссии и выполненные задачи, временный охват и непрерывное наблюдение. Поперечное сечение реки считается обследованным только в той мере, в какой это подтверждается зарегистрированными наблюдениями и их временными метками; ненаблюдаемый берег остается обозначенным пробелом.
Оценка замены аккумуляторов должна фиксировать возвращение, посадку, проверку замены, готовность и повторный вылет как отдельные состояния. Тогда проверяющие смогут определить, какая часть перерыва в наблюдении обусловлена перелетами, заменой аккумуляторов, погодными ограничениями или приоритизацией миссий. Несколько заряженных аккумуляторов могут обеспечивать повторные вылеты, однако эту возможность нельзя превращать в неподтвержденное заявление о непрерывном воздушном наблюдении.
Сопутствующие расчеты представляют собой гипотетические исходные данные планирования, которые заказчик может заменить обследованными зонами, утвержденными интервалами наблюдения и измеренным энергопотреблением задач. Они не являются достигнутыми результатами, местной статистикой или гарантиями характеристик продукта. Оценка должна включать штатную работу, недоступность одной аккумуляторной ячейки, невозможность полета, прерывание связи и блокирование маршрута робота инфраструктурой мероприятия. Каждое условие проверяет, сохраняет ли командный интерфейс достоверную картину охвата наблюдением.
Итог разбора — предлагаемая конфигурация для промышленного парка, требующая окончательного инженерного подтверждения, доступа к площадке и разрешения на эксплуатационные действия. SOLARTODO Sentinel представлен как эксплуатируемый продукт со зрелыми рабочими процессами; не утверждается, что конкретная установка в Хошимине уже существует. Архитектура локальной обработки ориентирована на PDPL/LGPD, без заявлений о сертификации или соответствии законодательству Вьетнама. Закупка должна опираться на согласованную карту охвата, энергетический бюджет и бюджет рабочих циклов, а также требования к подтверждающим материалам, которые служба управления чрезвычайными ситуациями может независимо проверить.
Конфигурация системы
| Параметр | Конфигурация |
|---|---|
| Опора и геометрия развертывания | Цилиндрическая опора периферийного узла PURE без освещения; высота приблизительно 8 m, ширина 0.6 m; предлагаемая схема наблюдения в поперечном сечении реки |
| Автономное энергоснабжение | Приблизительно 15 m² гибких модулей CIGS с охватом 360°, паспортная мощность 2.4–2.7 kWp; аккумуляторный накопитель класса 5–20 kWh; без подключения к внешнему электропитанию |
| Периферийные вычисления и данные | ИИ-вычисления на опоре под управлением OTATODO; локальный инференс и планирование нагрузки; необработанные видеозаписи и данные датчиков хранятся на опоре |
| Операции дронов и замена аккумуляторов | Автономные запуск, обследование, возвращение и повторный вылет; многопозиционный магазин с автоматической заменой аккумуляторов с обслуживанием сзади и проверяемыми состояниями готовности |
| Операции наземного робота | Сервисный или гуманоидный робот для санкционированного патрулирования, обследования и реагирования на тревогу; возвращение на базу для беспроводной зарядки |
| Средства безопасности и экологические датчики | PTZ-камера с локальным машинным восприятием; девять экологических измерений: скорость ветра, направление ветра, температура, влажность, давление, шум, PM10, PM2.5 и освещенность |
| Командная координация | COP на основе метаданных с санкционированием человеком, журналами миссий и статусом охвата; санкционируемая человеком координация нелетального противодействия БПЛА C-UAS; без встроенного радара |
Как это работает
- Система машинного восприятия на опоре отмечает возможную аномалию, связанную с дымом, и сохраняет ссылку на локальные подтверждающие материалы.
- Локальный инференс добавляет экологический контекст и определяет затронутые зоны наблюдения.
- Оператор управления чрезвычайными ситуациями оценивает событие и санкционирует задачу обследования.
- OTATODO планирует вылет дрона и безопасную поддержку наземного робота в пределах энергетических ограничений.
- Вернувшийся дрон проходит проверяемую замену аккумулятора с обслуживанием сзади перед санкционированным повторным вылетом.
- Необработанные подтверждающие материалы остаются на опоре, а обезличенные метаданные события, разрешения и статуса охвата обновляют COP.
Допущения планирования (ориентировочно)
Иллюстративные исходные данные, которые покупатель может пересчитать, — целевые показатели, а не достигнутые результаты. Подлежит окончательному инженерному подтверждению.
| Показатель | Допущение планирования | Ориентировочное значение |
|---|---|---|
| Целевой охват приоритетных зон | ТОЛЬКО ДЛЯ ИЛЛЮСТРАЦИИ: определить 10 приоритетных зон и поставить цель подтвердить наблюдение 8 из них в согласованный период оценки. | 8 ÷ 10 × 100 = 80% целевого охвата зон; не достигнутый результат |
| Охват периода наблюдения | ТОЛЬКО ДЛЯ ИЛЛЮСТРАЦИИ: запланировать 120-минутный период работы и поставить цель обеспечить 90 минут действительного наблюдения выбранной приоритетной зоны. | 90 ÷ 120 × 100 = 75% целевого охвата периода наблюдения |
| Трудозатраты на проверку замены аккумуляторов | ТОЛЬКО ДЛЯ ИЛЛЮСТРАЦИИ: проверить 6 записей о замене, затрачивая по 5 минут на каждую; это исходные данные для работы с документацией, а не заявления о длительности замены. | 6 × 5 = 30 минут запланированных трудозатрат на проверку |
| Планирование полезной емкости накопителя | ТОЛЬКО ДЛЯ ИЛЛЮСТРАЦИИ: выбрать номинальную емкость накопителя 10 kWh и исключить из распределения на задачи резерв в 30%; в этом упрощенном расчете не учитывать потери преобразования. | 10 × (1 − 0.30) = 7 kWh до учета потерь преобразования и других эксплуатационных нагрузок |
| Гипотетическое выделение энергии на вылеты | ТОЛЬКО ДЛЯ ИЛЛЮСТРАЦИИ: предусмотреть 4 вылета с условным расходом 0.5 kWh на каждый; заменить это допущение измеренными данными летательного аппарата и зарядки. | 4 × 0.5 = 2 kWh гипотетически выделенной энергии на вылеты |
Развёрнутое оборудование
- Цилиндрическая опора Sentinel Sky Hub без освещения с гибкими солнечными модулями CIGS по окружности
- Шкаф аккумуляторного накопителя со средствами управления энергией
- ИИ-вычислительный модуль и локальное хранилище подтверждающих материалов на опоре
- PTZ-камера и экологический сенсорный модуль «девять в одном»
- Узел запуска и возвращения дрона с многопозиционным аккумуляторным магазином с обслуживанием сзади
- Дрон для обследования с совместимыми сменными аккумуляторными блоками
- Сервисный или гуманоидный робот с площадкой беспроводной зарядки у основания опоры
- Коммуникационный шлюз для обезличенных метаданных событий и состояний
Часто задаваемые вопросы
Это уже существующее развертывание у заказчика в Хошимине?
Этот кейс описывает предлагаемую конфигурацию и иллюстративный сценарий разбора происшествия. В нем не указываются установленный объект заказчика, реальный пожар или достигнутый результат охвата наблюдением. SOLARTODO Sentinel является эксплуатируемым продуктом, тогда как конкретная схема поперечного сечения реки, выбор оборудования и рабочие процедуры, описанные здесь, требуют обследования площадки и окончательного инженерного подтверждения.
Как автоматическая замена аккумуляторов улучшает план охвата наблюдением?
Автоматическая замена с обслуживанием сзади позволяет приземлившемуся дрону получить заряженный аккумулятор без участия оператора, меняющего аккумуляторы у опоры. Несколько ячеек магазина обеспечивают последовательные вылеты, когда это позволяют энергоресурсы и готовность оборудования. При оценке охвата по-прежнему необходимо учитывать обратный перелет, посадку, проверку замены и повторный вылет, поскольку эти действия могут создавать перерыв в наблюдении.
Может ли опора работать без электросети или электроснабжения промышленного парка?
Да. Предлагаемая система полностью автономна и сочетает солнечную подзарядку от модулей CIGS на опоре с аккумуляторным накопителем. Она не зависит от электросети, городского электроснабжения или электроснабжения объекта. Возможности солнечной подзарядки ограничены, поэтому окончательная емкость накопителя, запас заряженных аккумуляторов и рабочие циклы дронов и роботов должны рассчитываться с учетом согласованной нагрузки и местных условий.
Получает ли командный интерфейс управления чрезвычайными ситуациями необработанное видео в реальном времени?
Необработанные видеозаписи и данные датчиков остаются на опоре для локальной обработки. За ее пределы могут передаваться только обезличенные метаданные событий и состояний. Поэтому удаленная COP представляет состояния задач, сводки событий и информацию об охвате через метаданные. При закупке следует подтвердить, что такая модель работы отвечает потребностям заказчика в управлении происшествиями, не предполагая экспорт необработанных потоков.
Что система может установить при подозрении на промышленный пожар?
Система поддерживает оценку с помощью локального машинного восприятия камеры, экологического контекста и санкционированного воздушного или наземного обследования. Она может помочь определить наблюдаемые участки, перекрытые подходы и оставшиеся слепые зоны. Визуальная аномалия или показание концентрации частиц сами по себе не являются подтвержденным заключением о пожаре, а предлагаемая конфигурация не заменяет специализированные средства обнаружения пожара или экстренные службы.
Кто санкционирует реагирование дронов и действия по противодействию БПЛА?
Назначенный оператор управления чрезвычайными ситуациями санкционирует задачи реагирования на происшествие в рамках утвержденных процедур. Противодействие БПЛА требует отдельного разрешения человека и соответствующих полномочий. Допустимая координация включает обнаружение, сопровождение и выдачу команд собственному дрону на мягкий воздушный захват сетью или сдерживание посредством близкого подлета в утвержденных условиях. Сам по себе сигнал тревоги не дает разрешения на противодействие; радар в опору не встроен.
Что заказчикам следует проверить перед приемкой конфигурации?
Заказчикам следует проверить результаты обследования видимости, разрешения на полеты, безопасные рабочие зоны, доступ роботов, ограничения по условиям окружающей среды, энергетические резервы и работу замены аккумуляторов. Приемочные записи должны показывать, действительно ли приоритетные зоны наблюдались в согласованные периоды. Локальная обработка ориентирована на PDPL/LGPD, однако эта формулировка не подтверждает сертификацию или соответствие требованиям Вьетнама; такие обязательства требуют отдельной оценки.
Узнать больше
- Линейка опор City AI / умного освещения
- Другие кейсы развёртывания умного города
- Связаться с нашей инженерной командой
Планируете аналогичное развёртывание физического ИИ для улиц, кампусов или общественных пространств? Запросить инженерную консультацию