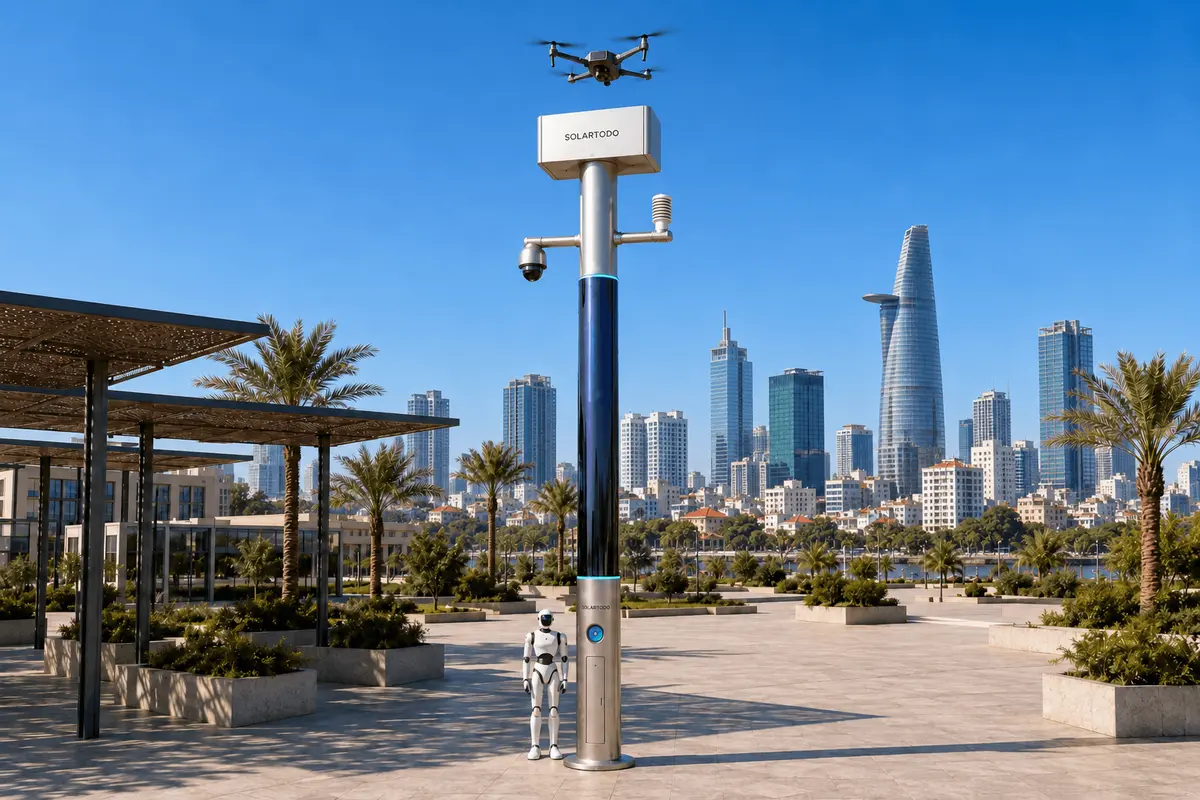
City AI Pole — это периферийный узел физического ИИ без системы освещения, объединяющий локальные вычисления, датчики, автономные операции беспилотников и наземных роботов, а также автономную систему накопления энергии. В исполнении Sky Hub система SOLARTODO Sentinel запускает OTATODO непосредственно на опоре. Предлагаемая конфигурация для Хошимина поддерживает обследования при реагировании электроэнергетической компании на пожары в сезон паводков за счет согласованной работы роботов, локальной оценки обстановки и отправки техники с разрешения человека.
1. Определить задачи электроэнергетической компании с учетом речной сети
Для электроэнергетической компании в Хошимине реагирование на пожары в сезон паводков начинается с выяснения того, что происходит вокруг объекта и может ли бригада к нему подойти. Предлагаемая зона работы объединит территории энергообъектов, подъездные пути вдоль каналов и периметры инфраструктуры, связанные с рекой Сайгон и такими водотоками, как Ньеулок — Тхинге. Сильные дожди и приливные явления документально подтверждены как факторы затоплений в городе. Здесь они имеют эксплуатационное значение: маршрут, доступный при плановом осмотре, во время инцидента может потребовать повторной оценки. Источник: оценка риска затоплений Всемирного банка.
Проблема, которую необходимо учитывать при планировании, — медленные обходы силами персонала. Когда сигнал тревоги или сообщение указывает на возможное задымление рядом с энергообъектом, сотрудникам может потребоваться добраться до места, выбрать безопасную точку наблюдения, осмотреть периметр и передать результаты, прежде чем руководитель реагирования сможет определить дальнейшие действия. Затопленные подъезды могут повысить неопределенность и привести к повторным выездам. Это предлагаемые для изучения допущения о рабочем процессе, а не результаты измерений у конкретного заказчика.
Поэтому данный кейс представляет иллюстративный план развертывания с использованием зрелых, уже применяемых в эксплуатации возможностей SOLARTODO Sentinel; он не сообщает об установленном в Хошимине парке техники или достигнутой экономии. Основным полевым ресурсом выступает наземный робот при поддержке периферийных вычислений и выборочного наблюдения с беспилотника. Цель заказчика — сократить избыточные трудозатраты на обследования, сохранив подотчетность решений по инцидентам. Отключение и изоляция электрооборудования, тушение пожаров и вход в опасные зоны остаются задачами квалифицированного персонала с соответствующими полномочиями.
2. Сформировать территориальную сеть независимых рабочих узлов
Предлагаемая grid-mesh представляет собой схему организации работы независимых узлов на объектах электроэнергетической компании. Здесь grid означает географическую схему обслуживания; каждый Sky Hub остается полностью автономным, без подключения к электросети, городскому электроснабжению или электропитанию объекта. Размещение определяется доступом к объектам, маршрутами роботов, безопасными зонами полетов беспилотников и доступностью связи. Переходы через каналы и ворота важнее равномерного шага размещения, поскольку соседние точки на карте могут существенно различаться по наземной доступности.
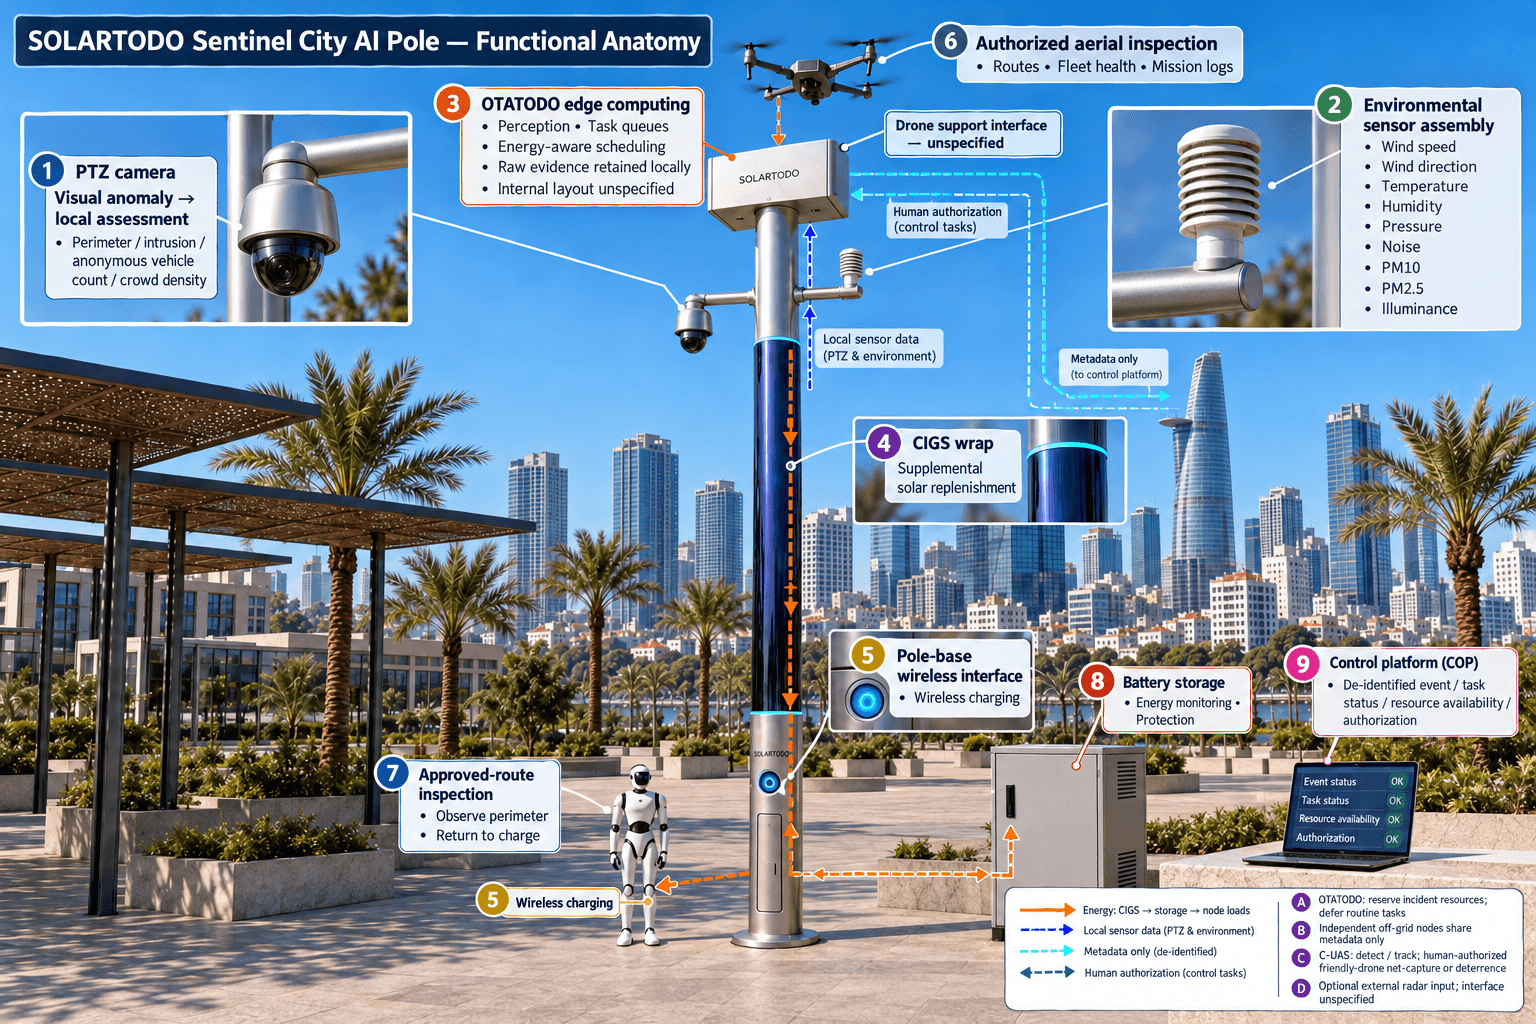
Каждый узел представляет собой интеллектуальную опору PURE без системы освещения. Ее интегрированные функции включают платформу опоры, операции беспилотников, автоматическую замену их аккумуляторов, управление операциями беспилотников, операции наземных роботов, охранные датчики, мониторинг окружающей среды, периферийные ИИ-вычисления и координацию C-UAS с разрешения человека. OTATODO планирует работу этих функций локально. В предлагаемой конфигурации вычислительные ресурсы направлены прежде всего на управление задачами роботов, анализ изображений с камер, определение приоритетов инцидентов и планирование с учетом доступной энергии, а не на постоянную активность всех модулей.
Сервисный робот патрулирует утвержденные маршруты, реагирует на тревоги, обследует доступные точки наблюдения и возвращается к основанию опоры для беспроводной зарядки. Беспилотник обеспечивает обзор с воздуха, когда наземное обследование не позволяет ответить на вопрос руководителя реагирования. Его многосекционный аккумуляторный магазин автоматически заменяет батареи через задний сервисный узел после посадки, обеспечивая последовательные вылеты при наличии заряженных аккумуляторов, подходящих погодных условий и необходимых разрешений. Планирование маршрутов, переходы между состояниями зарядки и замены батарей, очереди задач, контроль технического состояния парка и журналы миссий обеспечивают работу без постоянного физического присутствия оператора у узла.
Окончательное размещение требует инженерного подтверждения характеристик фундаментов, подверженности затоплению, доступа для зарядки и обслуживания, а также безопасного удаления от электрических опасностей. При координации mesh-сети передаются обезличенные метаданные задач и состояний; соседние узлы не обмениваются исходным видео или данными датчиков.
3. Организовать цикл обнаружения, оценки и реагирования с приоритетом наземного робота
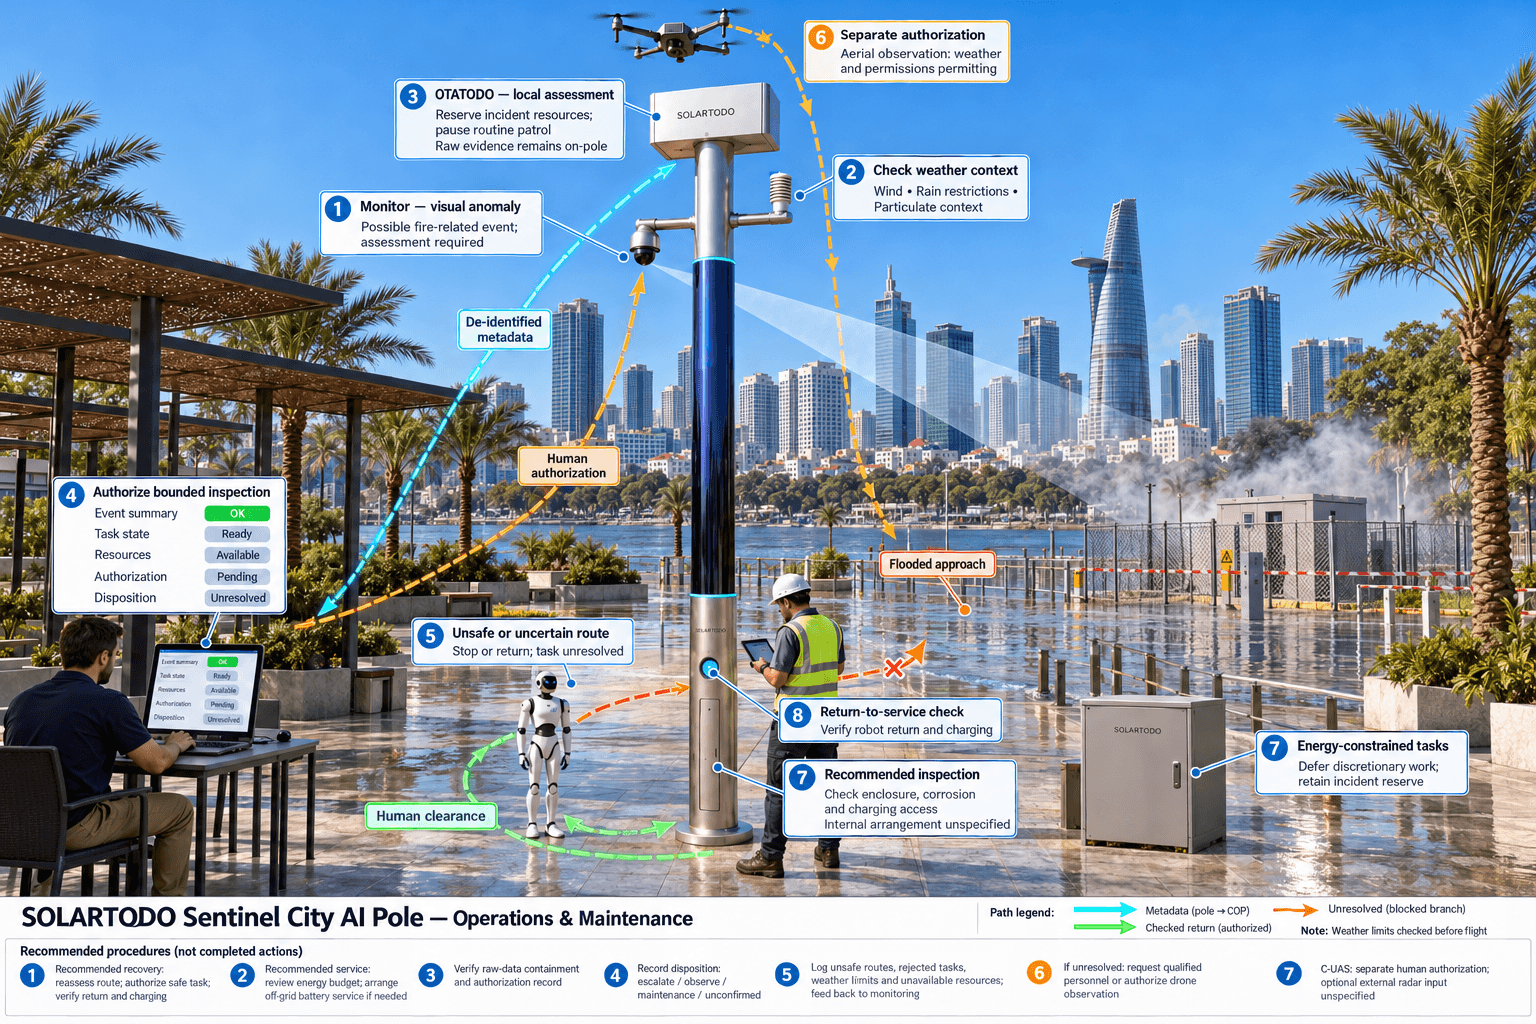
Иллюстративный инцидент начинается с того, что PTZ-камера выявляет визуальную аномалию рядом с периметром энергообъекта. Система машинного восприятия на опоре формирует событие для оценки, а не объявляет подтвержденный пожар электрооборудования. Показания окружающей среды дают контекст: скорость ветра, направление ветра, температура, влажность, атмосферное давление, шум, PM10, PM2.5 и освещенность. Изменения концентрации частиц сами по себе не подтверждают горение, а данная конфигурация не предполагает наличия специализированного тепловизионного прибора или сертифицированного средства обнаружения пожара.
Командный интерфейс единой оперативной картины (COP) объединяет данные датчиков, оценку и реагирование уполномоченными лицами, планирование периферийных вычислений, а также полевую эксплуатацию и техническое обслуживание. Он отображает обезличенные сводки событий, состояния задач, доступность ресурсов и записи о разрешениях. Исходное видео и данные датчиков остаются на опоре, где были получены, и обрабатываются локально. Персонал на месте может изучать сохраненные материалы через контролируемый доступ непосредственно на опоре; удаленные решения принимаются на основе разрешенных метаданных и установленных каналов связи при инцидентах.
После того как руководитель разрешает обследование, OTATODO назначает роботу утвержденный маршрут наблюдения. Робот проверяет доступные подходы и состояние периметра, оставаясь за границей опасной зоны. Он не заходит в паводковую воду, не приближается к оборудованию, которое предположительно находится под напряжением, и не выполняет тушение пожара. Если маршрут становится небезопасным или его состояние вызывает сомнения, робот останавливается либо возвращается согласно своим правилам работы и сообщает о незавершенной задаче обследования. После этого руководитель реагирования может запросить квалифицированный персонал или разрешить наблюдение с беспилотника в пределах действующих разрешений и погодных ограничений.
Периферийный планировщик резервирует ресурсы для текущего инцидента, откладывает плановые патрулирования и фиксирует причины принятия, приостановки или отклонения задачи. По завершении задачи робот возвращается для беспроводной зарядки. Закрытие требует решения человека: эскалировать инцидент, продолжить наблюдение, направить обслуживающий персонал или зарегистрировать событие как неподтвержденное. Автоматизация поддерживает это решение, не закрывая потенциально серьезную тревогу без ведома ответственного лица.
4. Спроектировать энергетические ограничения и границы обработки данных для сезона паводков
Sky Hub использует аккумуляторное накопление энергии с дополнительной подзарядкой от солнечных модулей. Предлагаемая опора оснащена примерно 15 м² гибких тонкопленочных модулей CIGS, охватывающих на 360° цилиндрический корпус высотой около 8 м и шириной 0.6 м, с номинальной пиковой мощностью приблизительно 2.4–2.7 kWp. Эта паспортная величина не равна фактической мощности в конкретный момент: прямой солнечный свет попадает на обращенную к солнцу проекцию цилиндра, а не на всю поверхность обернутых модулей.
Для справки: в регионе с высокой солнечной облученностью, таком как Саудовская Аравия, реалистичные показатели при ясном небе составляют приблизительно 0.8–1.1 кВт пиковой мощности постоянного тока и 6–9 кВт·ч в день, причем пики могут приходиться на середину утра или вторую половину дня, а не на полдень. Эти значения не являются прогнозом для Хошимина. Местное затенение, облачность, осадки, температура и сезонные условия требуют отдельной оценки выработки. При развертывании нельзя исходить из того, что одной солнечной подзарядки достаточно для неограниченной активности беспилотников и роботов.
Накопитель класса 5–20 кВт·ч обеспечивает буферное питание вычислений, датчиков, связи, зарядки и систем обеспечения полетов. Выбор емкости требует полного энергетического баланса, допущений по доступному резерву и плана обслуживания аккумуляторов автономной системы на случай длительной низкой выработки. OTATODO планирует энергоемкие задачи с учетом циклов работы, сохраняет резерв для инцидентов и откладывает необязательные действия при нехватке энергии. Инженерный проект также должен определить безопасную при затоплении высоту размещения компонентов, требования к корпусам, защиту от коррозии и процедуры обслуживания.
Управление данными следует тому же принципу четко заданных границ. Исходное видео и данные датчиков остаются на опоре; за ее пределы могут передаваться только обезличенные метаданные событий и состояний. За счет локальной обработки проект ориентирован на PDPL/LGPD, без заявления о сертификации или подтвержденном соответствии. Правовые требования Вьетнама, сроки хранения, права доступа и ответственность за записи об инцидентах требуют отдельной проверки до развертывания.
5. Оценивать эксплуатационные затраты по проверяемым записям о выполненных работах
Предлагаемое экономическое обоснование оценивает эксплуатационные затраты через рабочее время, повторные выезды и трудозатраты на обслуживание. Оно не должно предполагать, что каждое роботизированное обследование исключает выезд бригады: подтвержденный пожар, электрическая опасность или неоднозначные результаты наблюдения могут требовать немедленного прибытия персонала. Практически значимо сравнить, позволяет ли локальное обследование избежать избыточных поездок и улучшить информацию, доступную до прибытия квалифицированных специалистов.
До развертывания электроэнергетической компании следует определить исходные показатели для сопоставимых задач патрулирования: время в пути, время наблюдения, число задействованных сотрудников, повторные выезды и подготовку записей. Затем эти действия сравниваются с контролем работы робота, анализом событий, обслуживанием узла, очисткой, обслуживанием аккумуляторов и администрированием связи. Плановые обследования и реагирование на инциденты следует анализировать раздельно, чтобы спокойный период оценки не создавал ложного впечатления об экономии.
Приведенные ниже иллюстративные расчеты дают пересчитываемые исходные данные для планирования, а не местную статистику или показатели эффективности продукта. Цели, определяемые заказчиком, могут включать сокращение человеко-часов на завершенное плановое обследование, числа повторных проверочных выездов и трудозатрат на отчетность. Записи также должны охватывать отклоненные задачи, небезопасные маршруты, погодные ограничения и недоступные ресурсы. Эти исключения позволяют понять, связано ли видимое сокращение труда с полезной автоматизацией или с невыполненной работой.
Приемка должна требовать прослеживаемых записей о разрешениях, успешных проверок возврата и зарядки робота, подтверждения сохранения исходных данных в пределах опоры и проверки сезонного энергетического баланса. C-UAS остается отдельной возможностью с разрешительным управлением: узел обнаруживает и отслеживает несанкционированный беспилотник и с разрешения человека направляет собственный дружественный беспилотник для мягкого воздушного захвата сетью или сдерживания посредством сближения. Радар служит только необязательным источником данных от партнерского датчика. Решение о закупке должно приниматься после инженерного подтверждения и получения измеримых данных о рабочем процессе; достигнутая экономия, количество развернутых систем или охват не подразумеваются.
Конфигурация системы
| Параметр | Конфигурация |
|---|---|
| Опора и операционная система | Периферийный узел физического ИИ Sky Hub PURE под управлением OTATODO; без системы освещения |
| Периферийные вычисления и данные | Выполнение ИИ-моделей и планирование вычислительных нагрузок на опоре; локальное хранение исходного видео и данных датчиков; экспорт только обезличенных метаданных событий и состояний |
| Операции наземного робота | Сервисный робот с утвержденными маршрутами патрулирования, обследованием по сигналу тревоги, координацией воздушных и наземных операций и беспроводной зарядкой у основания опоры |
| Операции беспилотника | Автономные запуск, патрулирование, обследование, возврат и повторная отправка; многосекционная автоматическая замена аккумуляторов через задний сервисный узел |
| Охранные датчики и мониторинг окружающей среды | PTZ-камера с анонимным подсчетом транспортных средств, оценкой плотности скопления людей, выявлением вторжений и контролем периметра; девять измеряемых параметров окружающей среды |
| Автономное энергоснабжение | Примерно 15 м² гибких CIGS-модулей, обернутых вокруг опоры, номинальная пиковая мощность 2.4–2.7 kWp; накопитель класса 5–20 кВт·ч, при условии подтверждения энергетического баланса |
| Координация C-UAS | Обнаружение, отслеживание и выполняемые дружественным беспилотником с разрешения человека мягкий захват сетью или сдерживание посредством сближения; только необязательный вход данных от внешнего радара |
Как это работает
- Система машинного восприятия на опоре отмечает возможную аномалию, связанную с пожаром, и сохраняет исходные материалы локально.
- Периферийные вычисления сопоставляют локальные наблюдения и публикуют обезличенную сводку оценки.
- Ответственный руководитель через COP разрешает обследование роботом в заданных пределах.
- OTATODO планирует работу робота и любое отдельно разрешенное наблюдение с беспилотника в пределах ограничений безопасности и энергоснабжения.
- Руководитель реагирования фиксирует эскалацию или закрытие инцидента, а локальные журналы сохраняют подтверждающие материалы и историю задач.
Допущения планирования (ориентировочно)
Иллюстративные исходные данные, которые покупатель может пересчитать, — целевые показатели, а не достигнутые результаты. Подлежит окончательному инженерному подтверждению.
| Показатель | Допущение планирования | Ориентировочное значение |
|---|---|---|
| Исходные трудозатраты на плановые обследования | ТОЛЬКО ДЛЯ ИЛЛЮСТРАЦИИ: 20 обходов в месяц, 2 сотрудника на обход и 30 минут на каждого сотрудника. | 20 × 2 × 30 ÷ 60 = 20 человеко-часов/месяц |
| Трудозатраты на проверку результатов при поддержке робота | ТОЛЬКО ДЛЯ ИЛЛЮСТРАЦИИ: те же 20 плановых обходов требуют участия 1 проверяющего по 10 минут на каждый; необходимо подтвердить эквивалентность задач. | 20 × 1 × 10 ÷ 60 = 3.33 человеко-часа/месяц |
| Дополнительные трудозатраты на обслуживание узла | ТОЛЬКО ДЛЯ ИЛЛЮСТРАЦИИ: 4 дополнительных сервисных выезда в месяц требуют участия 1 технического специалиста по 60 минут, включая дорогу. | 4 × 1 × 60 ÷ 60 = 4 человеко-часа/месяц |
| Чистый потенциал сокращения плановых трудозатрат | ТОЛЬКО ДЛЯ ИЛЛЮСТРАЦИИ: из 20 исходных часов вычитаются 3.33 часа проверки и 4 часа обслуживания; аварийные выезды исключены. | 20 − 3.33 − 4 = 12.67 потенциально сэкономленных человеко-часов/месяц до учета прочих эксплуатационных накладных затрат |
| Подготовка записей об инцидентах | ТОЛЬКО ДЛЯ ИЛЛЮСТРАЦИИ: подготовка 8 записей в месяц занимает по 15 минут вручную против 10 минут при использовании структурированных журналов событий; оценивается отдельно. | 8 × (15 − 10) ÷ 60 = 0.67 потенциально сэкономленного человеко-часа/месяц |
Развёрнутое оборудование
- Опора Sky Hub без системы освещения с обернутыми вокруг нее гибкими CIGS-модулями для солнечной подзарядки
- Шкаф аккумуляторного накопителя с мониторингом энергии и защитой
- Размещенный на опоре корпус периферийного вычислительного оборудования под управлением OTATODO
- PTZ-камера и блок датчиков для измерения девяти параметров окружающей среды
- Сервисный робот и интерфейс беспроводной зарядки у основания опоры
- Патрульный беспилотник с многосекционным аккумуляторным магазином для автоматической замены через задний сервисный узел
- Оборудование связи для передачи обезличенных метаданных событий и состояний
Часто задаваемые вопросы
Это уже существующее развертывание в Хошимине?
В статье описана предлагаемая иллюстративная конфигурация для Хошимина с использованием зрелых, уже применяемых в эксплуатации возможностей SOLARTODO Sentinel. Конкретный местный заказчик, количество установок или достигнутый результат не указаны. Размещение на площадках, разрешения на эксплуатацию, подбор параметров энергосистемы и критерии приемки по-прежнему требуют окончательного инженерного подтверждения и оценки заказчиком.
Означает ли grid-mesh, что опоры используют электроэнергию из сети?
Grid-mesh описывает географическое размещение независимых узлов и согласованный охват задач. Каждая опора полностью автономна и использует аккумуляторный накопитель с подзарядкой от размещенных на опоре солнечных CIGS-модулей, без подключения к электросети, городскому электроснабжению или электропитанию объекта. Сезонное энергетическое планирование должно определять ограничения задач, резервы и обслуживание аккумуляторов на длительные периоды низкой выработки.
Что может делать робот при подозрении на пожар?
Робот может выполнять разрешенное обследование по утвержденным маршрутам, наблюдать за состоянием доступных участков периметра, помогать в оценке тревоги и координировать действия с воздушным наблюдением. Он остается за пределами определенных опасных зон и возвращается для беспроводной зарядки. Он не заменяет пожарных, не выполняет отключение и изоляцию электрооборудования и не получает разрешение входить в опасную паводковую воду лишь на основании наличия тревоги.
Какая информация поступает в удаленный командный интерфейс?
Удаленный COP получает только обезличенные метаданные событий и состояний, включая ход выполнения задач, доступность ресурсов и записи о разрешениях. Исходное видео и данные датчиков остаются на опоре, где были получены, для локальной обработки. Доступ к локальным материалам, их хранение и процедуры аудита требуют четких правил управления; ориентация проекта на PDPL/LGPD не подтверждает сертификацию или соответствие законодательству Вьетнама.
Как электроэнергетической компании оценивать выгоду с точки зрения эксплуатационных затрат?
Компании следует сравнивать эквивалентные завершенные задачи по человеко-часам, повторным выездам и трудозатратам на подготовку записей, затем учитывать контроль работы, техническое обслуживание, очистку, обслуживание аккумуляторов и затраты на связь. Аварийные выезды следует оценивать отдельно. Приведенные расчеты являются гипотетическим материалом для планирования; обоснованные заявления об экономии требуют измеренных эксплуатационных данных и подтверждения того, что необходимые обследования действительно выполнены.
Как контролируются операции беспилотников и действия C-UAS?
Система управления беспилотниками ведет маршруты, состояния зарядки и замены батарей, очереди задач, техническое состояние парка и журналы миссий, а отправка регулируется разрешениями на эксплуатацию и погодными ограничениями. Действия C-UAS требуют разрешения человека и ограничиваются мягким воздушным захватом сетью или сдерживанием посредством сближения с использованием дружественного беспилотника. Радар не встроен в опору; дополнительные партнерские датчики могут предоставлять входные данные для обнаружения.
Узнать больше
- Линейка опор City AI / умного освещения
- Другие кейсы развёртывания умного города
- Связаться с нашей инженерной командой
Планируете аналогичное развёртывание физического ИИ для улиц, кампусов или общественных пространств? Запросить инженерную консультацию