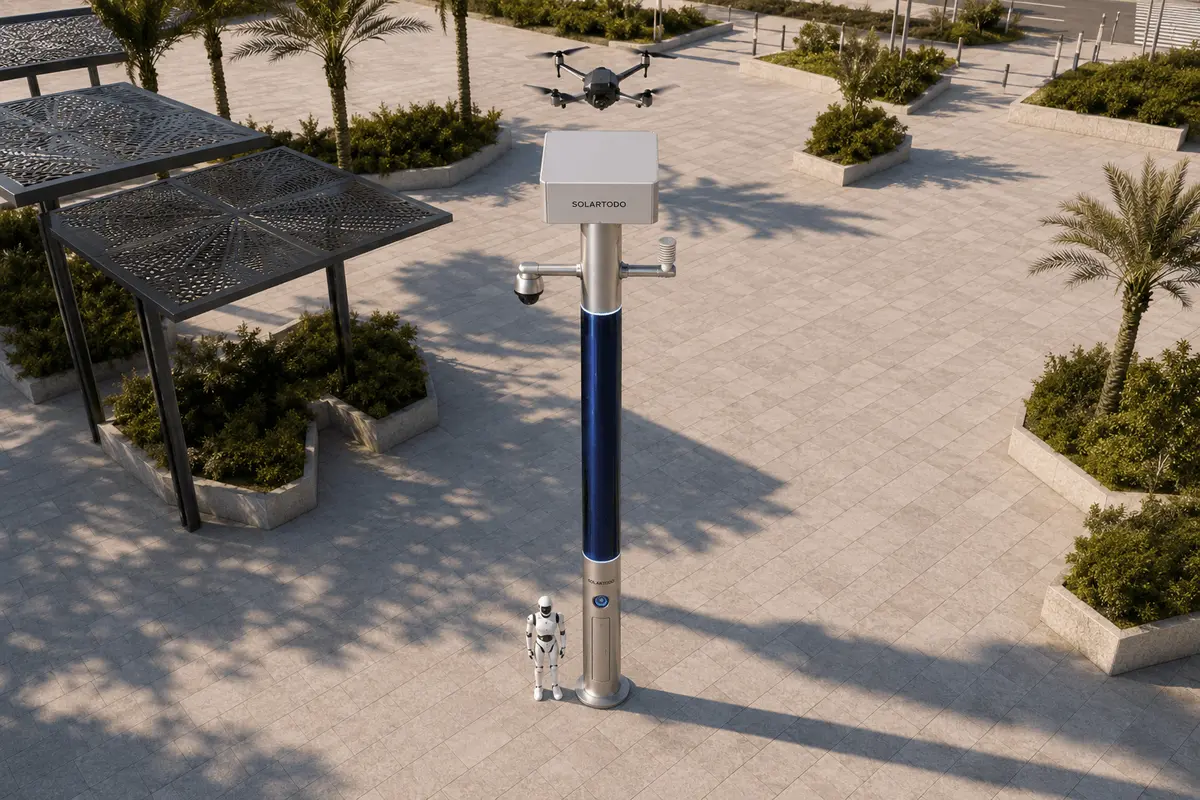
City AI Pole, в данном случае SOLARTODO Sentinel Sky Hub, — это неосветительный физический AI edge node, который объединяет автономное накопление энергии, дополнительную подзарядку от обернутых CIGS-солнечных модулей, локальные edge-вычисления, сенсорику, операции с дронами и операции с наземными роботами. Эта конфигурация для Лагоса поддерживает временное праздничное наблюдение за прибрежными границами для водного ведомства, при этом необработанные данные обрабатываются на самой опоре.
1. Контекст пилота: праздничные операции на набережной Лагоса
Лагос — это не только коммерческий центр, но и город культурного туризма. В праздничные периоды движение у воды вдоль берегов лагуны, подходов к паромам, событийных променадов, пляжей, гостиничных районов, неформальных причалов, сервисных дорог, дренажных коридоров и зон обслуживания вдоль каналов становится сложнее контролировать обычными патрульными процедурами. Для водного ведомства операционный вопрос заключается не просто в безопасности; он связан с непрерывностью общественного доступа, экологической осведомленностью и быстрым распознаванием аномального движения рядом с водной инфраструктурой.
В этом предлагаемом пилоте SOLARTODO Sentinel Sky Hub используется как временное событийное развертывание физической AI edge-node опоры для наблюдения за выбранными сервисными границами у воды. Слово «граница» здесь относится к контролируемым кромкам: периметральным линиям вокруг ограниченных насосных объектов, водозаборов, зон обслуживания дренажа, временных событийных зон со стороны лагуны, точек доступа подрядчиков и защитных буферов между общественным туристическим потоком и коммунальными операциями. Это не позиционируется как общегородское наблюдение и не требует указания конкретной публичной программы или предположения о постоянном развертывании.
Болевая точка — медленный ручной патруль. В переполненные праздничные периоды ручные команды могут тратить слишком много времени на обход протяженных прибрежных границ, проверку погодного воздействия, подтверждение реальности заявленного вторжения и возвращение на стационарные посты для фиксации произошедшего. Временный узел Sky Hub меняет рабочий процесс: опора выполняет sensing, локально классифицирует, при необходимости отправляет санкционированный вылет дрона или патруль наземного робота и предоставляет руководителям представление common-operating-picture. KPI формулируется как замещение труда в осторожном плановом смысле: сколько рутинных циклов инспекции можно автоматизировать или перенаправить, а не как утверждение, что персонал был сокращен или результаты уже достигнуты.
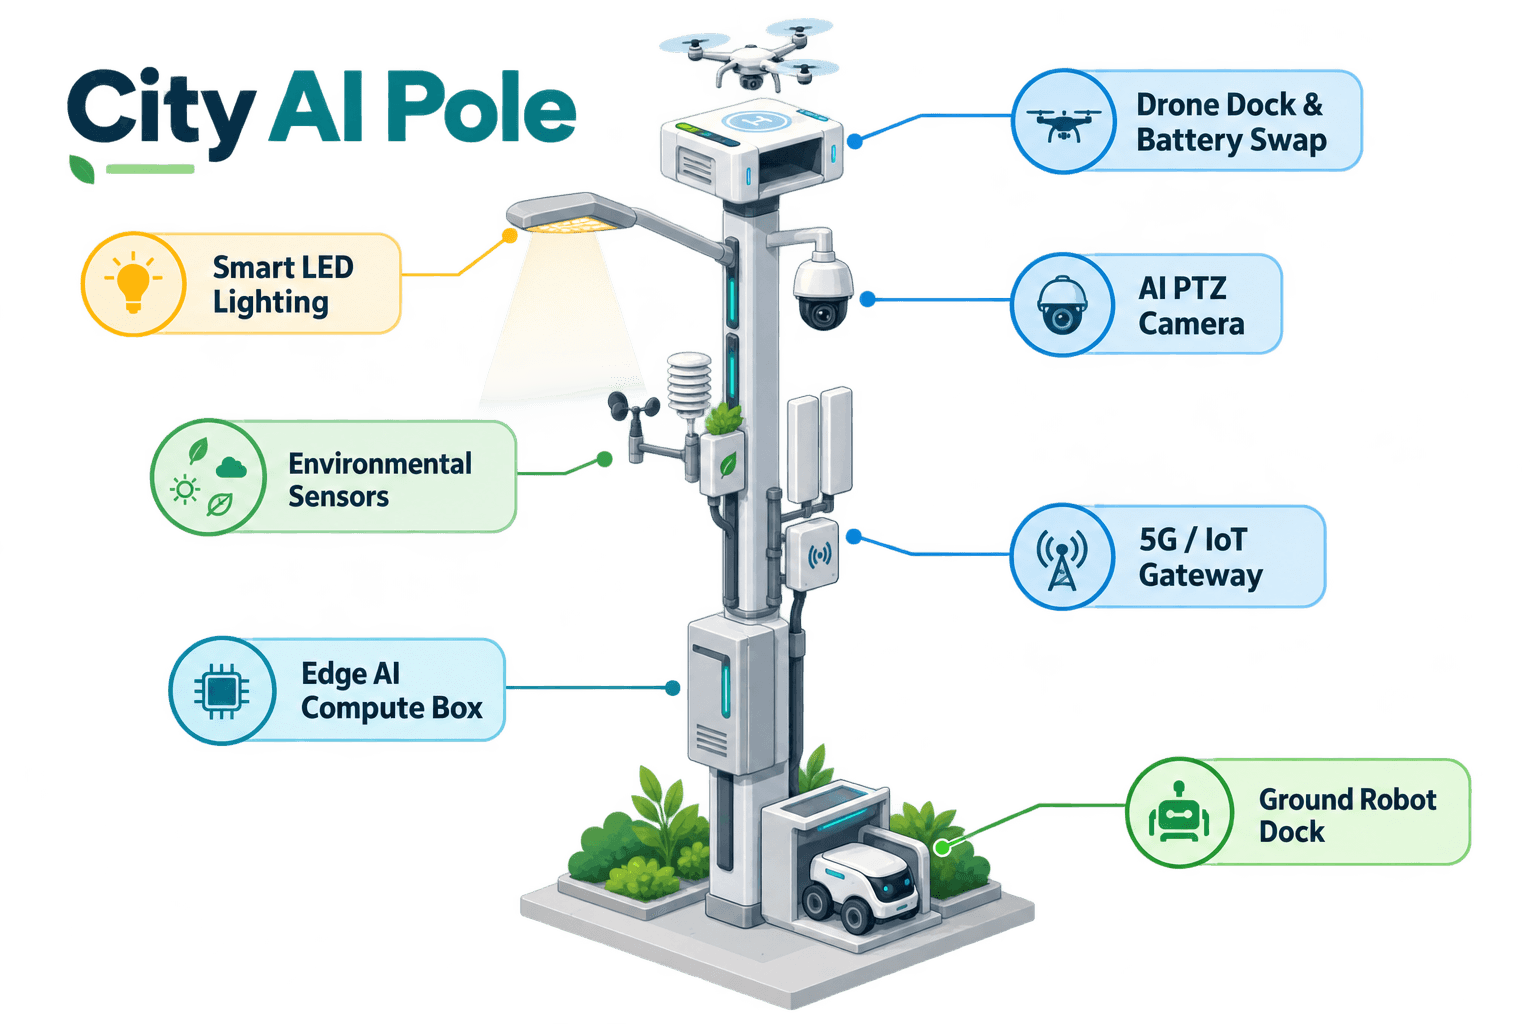
2. Форма развертывания: временные автономные edge nodes, а не коммунальные нагрузки
Для кейса Лагоса Sky Hub предлагается как pure smart pole: неосветительная интеллектуальная опора, на которой размещены сенсорика, edge-вычисления, энергия с батарейным резервированием, операции с дронами и операции с наземными роботами. Это не платформа светильника и она не включает систему освещения. Ее ценность для временных мероприятий в том, что устройство спроектировано как полностью автономное. Оно не зависит от электросети, городской, площадочной или объектовой энергии, что важно, когда полезная точка патрулирования находится у кромки воды, а не рядом с подготовленным коммунальным шкафом.
Энергетическую концепцию следует читать честно. Типовой цилиндрический корпус Sky Hub несет около 15 квадратных метров 360-градусно обернутой гибкой тонкопленочной CIGS-солнечной поверхности на вертикальной секции высотой примерно 8 метров и шириной 0.6 метра, с номинальной мощностью около 2.4-2.7 kWp. Поскольку вертикальный цилиндр собирает прямое солнце в основном на проекции, обращенной к солнцу, а не по всей обертке одновременно, реалистичная выходная мощность при ясном небе в регионе с очень высокой инсоляцией составляет около 0.8-1.1 kW DC в пике, часто наиболее сильная в середине утра и середине дня, а не ровно в полдень, и около 6-9 kWh в сутки. Инженерное подтверждение для Лагоса скорректировало бы это с учетом прибрежной влажности, облачности, затенения, условий сезона дождей и экспозиции установки.
Для пилота слой CIGS рассматривается как дополнительная подзарядка для микростанции с батарейным резервом, а не как неограниченная автономность. Высокомощные вылеты дронов, патрули роботов, движение PTZ, всплески связи и локальные AI-нагрузки буферизуются накопителем класса 5-20 kWh и планируются по duty cycle. Операционное преимущество — независимость развертывания: команда водного ведомства может разместить edge node там, где существует проблема праздничного патрулирования, а затем оценить автоматизацию патрулей, погодное воздействие, журналы событий и усилия по обслуживанию без предварительного строительства постоянной энергетической инфраструктуры.
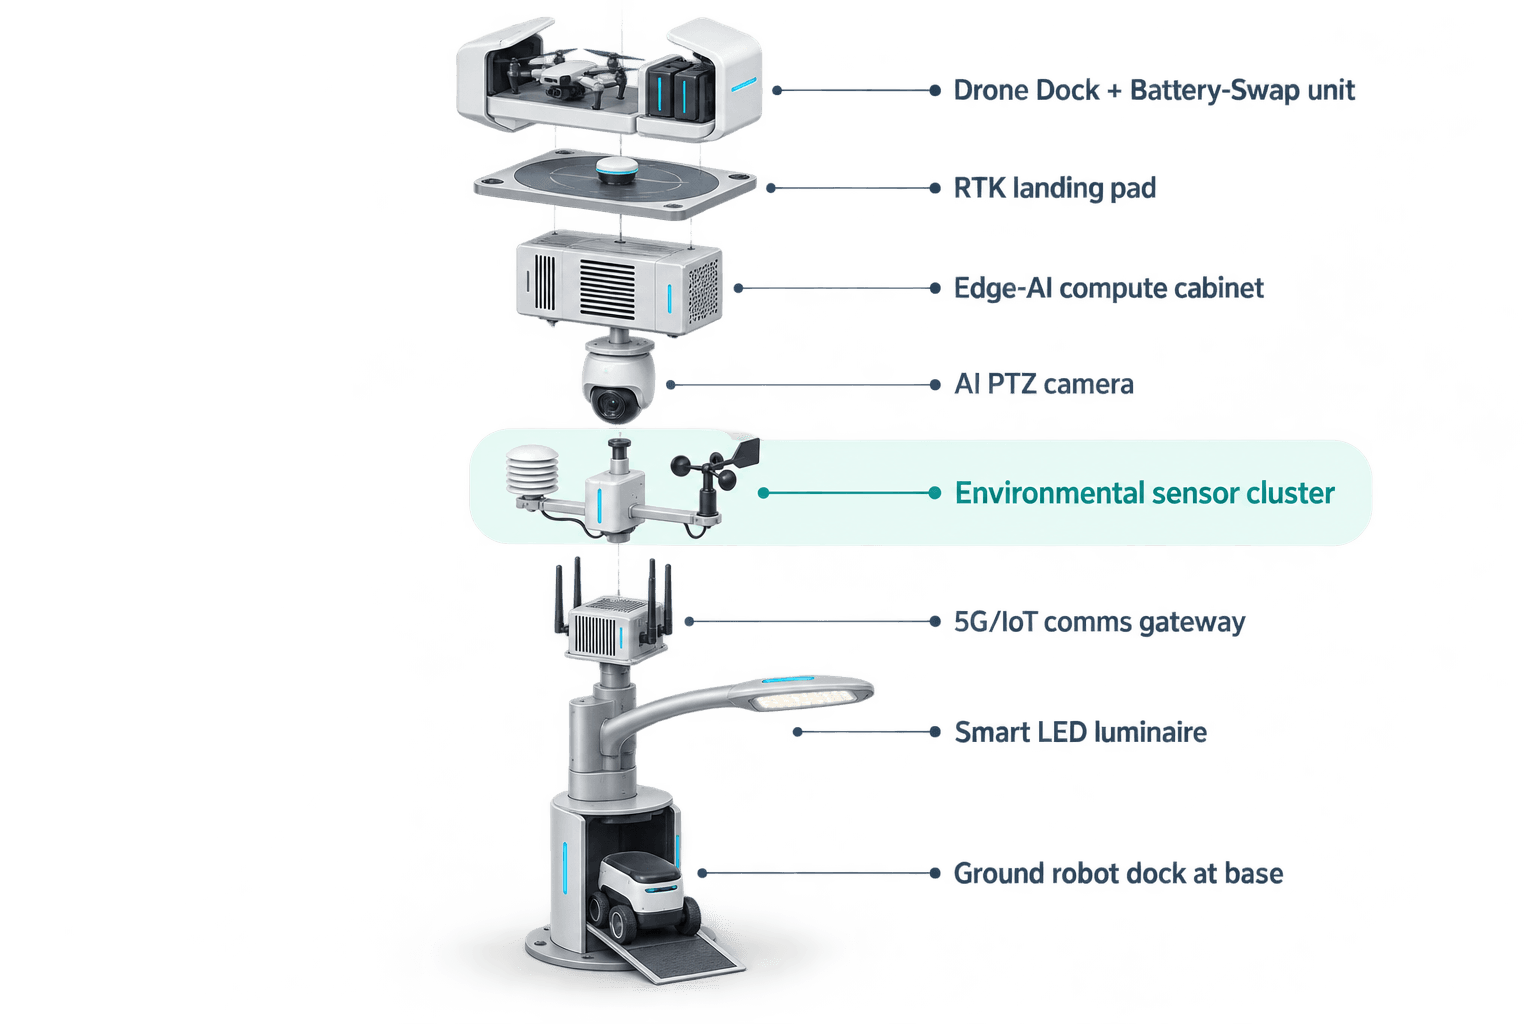
3. Экологическое наблюдение на основе погодных сенсоров
Фокус модуля в этом пилоте — стек погодных сенсоров, потому что экологический контекст превращает патрульную камеру в инструмент операций на набережной. Пакет экологического мониторинга включает скорость ветра, направление ветра, температуру, влажность, атмосферное давление, шум, PM10, PM2.5 и освещенность. В Лагосе эти сигналы практичны: ветер влияет на окна вылетов дронов вокруг кромок лагуны; влажность, частицы и давление помогают объяснять видимость и риск перехода к штормовой погоде; освещенность помогает руководителям понимать условия патрулирования при низком уровне света, не заявляя никакой осветительной функции опоры.
PTZ-камера опоры поддерживает локальное восприятие для анонимного подсчета транспортных средств, плотности толпы, вторжений и осведомленности о периметре. Предлагаемая конфигурация не заявляет распознавание лиц или распознавание номерных знаков как активную возможность. Необработанное видео и потоки сенсоров остаются на опоре, где edge-модуль класса Jetson, класса Orin или Thor, выполняет локальный inference и планирование рабочих нагрузок. За пределы узла в командное представление могут уходить только обезличенные метаданные событий или статуса, такие как тип события, серьезность, timestamp, состояние сенсоров, статус миссии и состояние оборудования.
Для водного ведомства это делает погодную станцию операционным фильтром. Если направление и скорость ветра неблагоприятны, COP может рекомендовать инспекцию наземным роботом или ручное подтверждение вместо вылета дрона. Если качество воздуха, шум и плотность толпы растут рядом с границей мероприятия, узел может повысить приоритет осведомленности о периметре без выгрузки необработанных потоков. Если атмосферное давление и влажность указывают на изменение погоды, интервалы патрулирования дронами можно сократить и защитить резервы батареи. Результат — не универсальная панель сенсоров; это доказательный слой для принятия решений о том, когда наблюдать, когда отправлять машину, когда отправлять человека и когда ждать авторизации человеком.
4. Воздушно-наземный операционный цикл пограничного наблюдения
Пилот Лагоса следует операционному циклу, известному как sensing, санкционированная оценка и реагирование, планирование edge-вычислений, а также полевые операции и обслуживание. В командном представлении common-operating-picture это выглядит как единый рабочий процесс, а не как отдельные панели устройств. Опора обнаруживает аномалию периметра, изменение погоды, скопление очереди или несанкционированный воздушный объект; локальная edge-система оценивает событие; человек-руководитель санкционирует любое регулируемое реагирование; опора планирует действие дрона, робота или ручной полевой команды; событие записывается как метаданные для последующего анализа.
Операции с дронами используются для запуска, регионального патрулирования, инспекции, возврата и повторного назначения задачи без необходимости, чтобы оператор стоял у опоры. Система hot-swap батарей дрона использует многосекционный батарейный магазин для автоматизированной замены с тыльным обслуживанием после посадки, обеспечивая несколько последовательных вылетов с учетом погоды, состояния батареи, разрешений воздушного пространства и планирования duty-cycle. Управляющий слой обрабатывает планирование маршрутов, состояние swap, постановку задач в очередь, состояние флота и журналы миссий.
Операции с наземными роботами дают второй режим реагирования, когда воздушное патрулирование не является лучшим вариантом. Гуманоидный или сервисный робот может инспектировать короткий прибрежный подъездной путь, подойти к воротам, координироваться с обзором дрона и вернуться к основанию опоры для беспроводной зарядки. Для координации C-UAS опора может обнаруживать и сопровождать несанкционированный дрон с использованием собственных сенсоров и опциональных входных данных от партнерских сенсоров; радар не встроен в опору. Любое противодействие остается только некинетическим и санкционированным человеком: узел может командовать дружественным дроном для мягкого воздушного захвата сетью или сдерживания сближением по утвержденным правилам. Он не выполняет подавление связи, сбитие, автономную атаку или вооруженное реагирование.
5. Модель оценки: целевые показатели замещения труда, а не заявленные результаты
Предлагаемый пилот следует оценивать как операционное исследование водного ведомства. Основной KPI — замещение труда в узком B2B-смысле: рутинные ручные циклы патрулирования, которые можно автоматизировать, сократить или перевести в реагирование по исключениям. Пилот должен отслеживать целевые плановые входные показатели, такие как количество рутинных патрулей, автоматизированных в неделю, человеко-часы персонала, перенаправленные на реагирование по исключениям, время, затраченное на подтверждение погодобезопасных окон вылета, процент событий с полными записями метаданных и количество ручных проверок, которых удалось избежать, когда COP предоставляет достаточные обезличенные доказательства.
Это предлагаемая иллюстративная конфигурация, подлежащая окончательному инженерному подтверждению. Она не заявляет завершенное развертывание в Лагосе, конкретное количество узлов, площадь покрытия, уровень обнаружения, задержку, сертификацию, награду или достигнутый результат. Проектирование площадки все еще должно подтвердить стратегию фундамента или балласта, ветровое воздействие, защиту от коррозии рядом с соленым воздухом, доступность сотовой или частной сети, разрешения воздушного пространства, правила управления праздничными толпами, операционные процедуры водного ведомства и локальную проверку приватности.
Позиция по обработке данных описывается как ориентированная на PDPL/LGPD: локальная обработка, необработанные данные по умолчанию остаются на опоре, экспорт ограничен обезличенными метаданными событий и статуса, а также обеспечивается аудируемое разделение между обнаружением, поддержкой принятия решений и actuating. Для заинтересованных сторон Лагоса практическая ценность — временный, автономный, готовый к роботам и дронам edge node, который помогает водному ведомству выполнять праздничное прибрежное пограничное наблюдение с меньшим количеством медленных ручных циклов, лучшим экологическим контекстом и более ясными решениями с участием человека.
Конфигурация системы
| Параметр | Конфигурация |
|---|---|
| Категория опоры | City-AI-pole / физический AI urban edge node; чистая неосветительная smart pole без системы освещения |
| Энергетическая система | Полностью автономная микростанция с батарейным резервом и 360-градусной оберткой из гибкой тонкопленочной CIGS-подзарядки |
| Экологический мониторинг | Скорость ветра, направление ветра, температура, влажность, атмосферное давление, шум, PM10, PM2.5, освещенность |
| Edge AI compute | Размещенный на опоре edge-модуль класса Jetson, класса Orin или Thor, для локального inference и планирования рабочих нагрузок |
| Камера и восприятие | AI PTZ для анонимного подсчета транспортных средств, плотности толпы, вторжений и осведомленности о периметре |
| Операции с дронами и роботами | Автономное управление вылетами, многосекционный hot-swap батарей дрона, патруль гуманоидного или сервисного робота с базовой беспроводной зарядкой |
| Обработка данных | Необработанное видео и данные сенсоров остаются на опоре; наружу могут уходить только обезличенные метаданные событий и статуса |
Как это работает
- Погодные сенсоры и PTZ на опоре отмечают аномальное граничное условие.
- Edge AI локально классифицирует событие и оценивает confidence без экспорта необработанных данных.
- Руководитель просматривает COP и санкционирует реагирование дроном, роботом или ручной командой.
- Узел планирует вылет, патруль робота или задачу обслуживания согласно состоянию батареи и погоде.
- Система записывает обезличенные метаданные события, статус миссии и решения оператора для анализа.
Допущения планирования (ориентировочно)
Иллюстративные исходные данные, которые покупатель может пересчитать, — целевые показатели, а не достигнутые результаты. Подлежит окончательному инженерному подтверждению.
| Показатель | Допущение планирования | Ориентировочное значение |
|---|---|---|
| Рутинные циклы патрулирования набережной | Патрули дронов и роботов заменяют выбранные повторяющиеся ручные проверки кромки в праздничное событийное окно | ~10-20 патрульных циклов в неделю целевым образом предназначены для автоматизации |
| Инспекционный труд | Ручные команды переходят от плановых пеших обходов к реагированию по исключениям после просмотра COP | ~30-50 человеко-часов в месяц целевым образом предназначены для перераспределения |
| Поддержка погодных решений | Пороговые значения погодных сенсоров направляют выбор между дроном, роботом или ручным реагированием | ~80% решений о вылетах документируются с контекстом сенсоров |
| Документирование событий | Каждая подтвержденная аномалия создает обезличенную запись события с метаданными статуса и следом решения оператора | Цель полноты журнала событий ~90% |
| Продуктивность временного развертывания | Автономное размещение устраняет зависимость от подготовленного питания площадки во время временного праздничного покрытия | 1 узел поддерживает один приоритетный сегмент прибрежной границы, при условии инженерного подтверждения |
Развёрнутое оборудование
- Корпус чистой smart pole SOLARTODO Sentinel Sky Hub
- Автономный энергетический шкаф с батарейным резервом и CIGS-солнечной подзарядкой
- Пакет экологических сенсоров nine-in-one
- AI PTZ-камера для локальной осведомленности о периметре
- Шкаф edge inference на опоре
- Автономный отсек дрона с многосекционным магазином hot-swap батарей
- Интерфейс беспроводной зарядки наземного робота у основания опоры
- ПО командного представления COP для операций human-in-the-loop
Часто задаваемые вопросы
Предлагается ли Sky Hub как умный уличный светильник для Лагоса?
Нет. В этом случае это чистая неосветительная city AI pole и физический AI edge node. Сценарий использования в Лагосе — временное событийное прибрежное пограничное наблюдение для заинтересованной стороны водного ведомства, сфокусированное на сенсорике, локальных вычислениях, операциях с дронами, операциях с роботами и автономном накоплении энергии, а не на общественном освещении или осветительной инфраструктуре.
Может ли опора работать без электросети, городской, объектовой или площадочной энергии?
Да, предлагаемая конфигурация спроектирована как полностью автономная микростанция с батарейным резервом и CIGS-солнечной подзарядкой на опоре. Солнечная обертка является слоем подзарядки, а не заявлением о неограниченной мощности. Нагрузки дронов и роботов буферизуются накопителем и планируются по duty cycle, а окончательное sizing зависит от инженерной проработки площадки в Лагосе.
Почему модуль погодных сенсоров важен для водного ведомства?
Решения о патрулировании набережной сильно зависят от ветра, влажности, давления, частиц, шума и контекста видимости. Экологический пакет nine-in-one помогает решить, что уместно: вылет дрона, патруль наземного робота или ручное реагирование. Он также создает структурированный контекст для анализа событий без превращения системы в платформу экспорта необработанных данных.
Выгружает ли система необработанное видео или потоки сенсоров на облачную платформу?
Предлагаемая позиция по данным — local-first. Необработанное видео и потоки сенсоров по умолчанию обрабатываются и хранятся на опоре. За пределы опоры для представления COP или санкционированной отчетности могут уходить только обезличенные метаданные событий или статуса, такие как класс события, время, серьезность, состояние устройства, состояние батареи и записи решений оператора.
Заявляет ли пилот распознавание лиц, распознавание номерных знаков или сертифицированное соответствие?
Нет. Язык активной сенсорики ограничен анонимным подсчетом транспортных средств, плотностью толпы, вторжениями и осведомленностью о периметре. Формулировки по соответствию также ограничены: архитектура ориентирована на PDPL/LGPD и спроектирована для локальной обработки, но этот case study не заявляет сертификацию, завершенное юридическое одобрение или уже проверенный статус соответствия.
Как в этом сценарии Лагоса обрабатывается counter-UAS?
Координация counter-UAS рассматривается как регулируемая и санкционированная человеком. Опора может обнаруживать и отслеживать несанкционированный дрон, в том числе с опциональными входными данными от партнерских сенсоров там, где это одобрено, но радар не встроен в опору. Любое реагирование является некинетическим, например командуемый дружественный дрон для мягкого захвата сетью или сдерживания сближением по утвержденным правилам.
Узнать больше
- Линейка опор City AI / умного освещения
- Другие кейсы развёртывания умного города
- Связаться с нашей инженерной командой
Планируете аналогичное развёртывание физического ИИ для улиц, кампусов или общественных пространств? Запросить инженерную консультацию