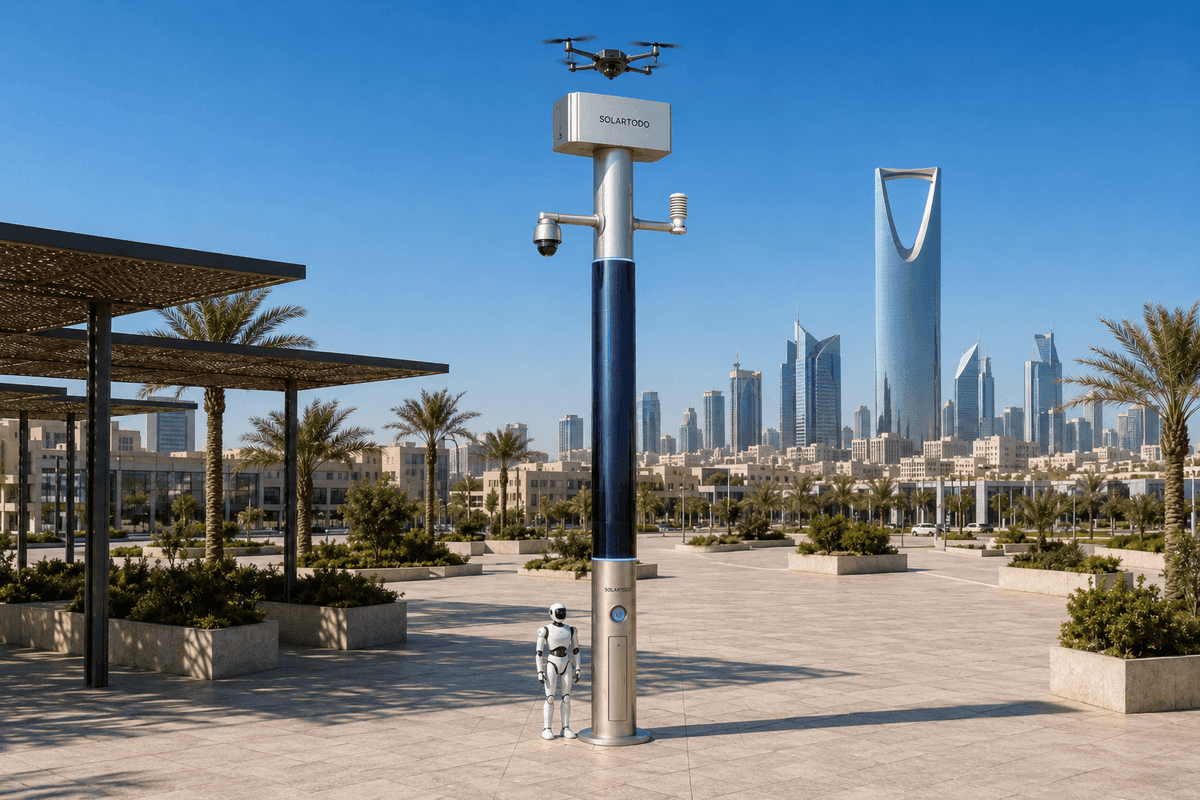
Городская ИИ-опора — это неосветительный периферийный узел физического ИИ, объединяющий автономное энергоснабжение, датчики на опоре, периферийные вычисления, операции с дронами, операции с наземными роботами и координацию через командный обзор. В этом предлагаемом развертывании в Лиссабоне SOLARTODO Sentinel Sky Hub поддерживает ночное патрулирование служб управления чрезвычайными ситуациями вокруг периметров кампусов в старом городе, обрабатывая исходные данные локально и передавая только обезличенные метаданные событий или статуса.
Задача Лиссабона: ночное патрулирование старого города во время жары
Операционная среда старого города Лиссабона необычайно требовательна для служб управления чрезвычайными ситуациями. Исторические кварталы, такие как Алфама, Байша и прилегающие городские или университетские периметры, сочетают узкие подходы, меняющуюся ночную плотность пешеходов, воздействие ветра с набережной, каменные поверхности, удерживающие тепло, движение туристов после наступления темноты и ограниченный доступ транспорта. В периоды жары городская задача состоит не просто в том, чтобы «наблюдать» за территорией. Нужно понимать, остается ли периметр безопасным, формируется ли скопление людей в зоне тепловой нагрузки, возникает ли вторжение или медицинский риск, и следует ли направить персонал до того, как небольшой инцидент превратится в межведомственный вызов.
В этом кейсе рассматривается предлагаемая конфигурация SOLARTODO Sentinel Sky Hub для развертывания по периметру кампуса в условиях старого города Лиссабона. Покупателем выступает подразделение управления чрезвычайными ситуациями, но рабочий процесс намеренно межведомственный: гражданская защита, охрана кампуса, муниципальные службы, эксплуатация объектов, координация мобильности и подрядное обслуживание нуждаются в единой общей операционной картине. Болевая точка — медленное ручное патрулирование. Охранник или муниципальная патрульная группа, обходящая исторический периметр, может находиться только в одном переулке, у одних ворот или в одной служебной зоне одновременно, а ночные проверки часто становятся повторяющимися, задержанными и трудоемкими.
Sky Hub здесь позиционируется как городская ИИ-опора / городской периферийный узел физического ИИ, а не как обычная опора городской инфраструктуры и не как осветительное изделие. Это чистая умная опора без системы освещения. Роль опоры — размещать на периферии датчики, вычисления, энергетику, операции с дронами и роботами, чтобы службы управления чрезвычайными ситуациями могли перейти от патрулирования по расписанию к патрулированию по исключениям. При условии окончательного инженерного подтверждения предлагаемое развертывание будет использовать каждый узел как автономную микростанцию вокруг чувствительных точек периметра кампуса, где медленная ручная巡查 сейчас создает давление на OPEX.
Периферийные вычисления как операционный центр
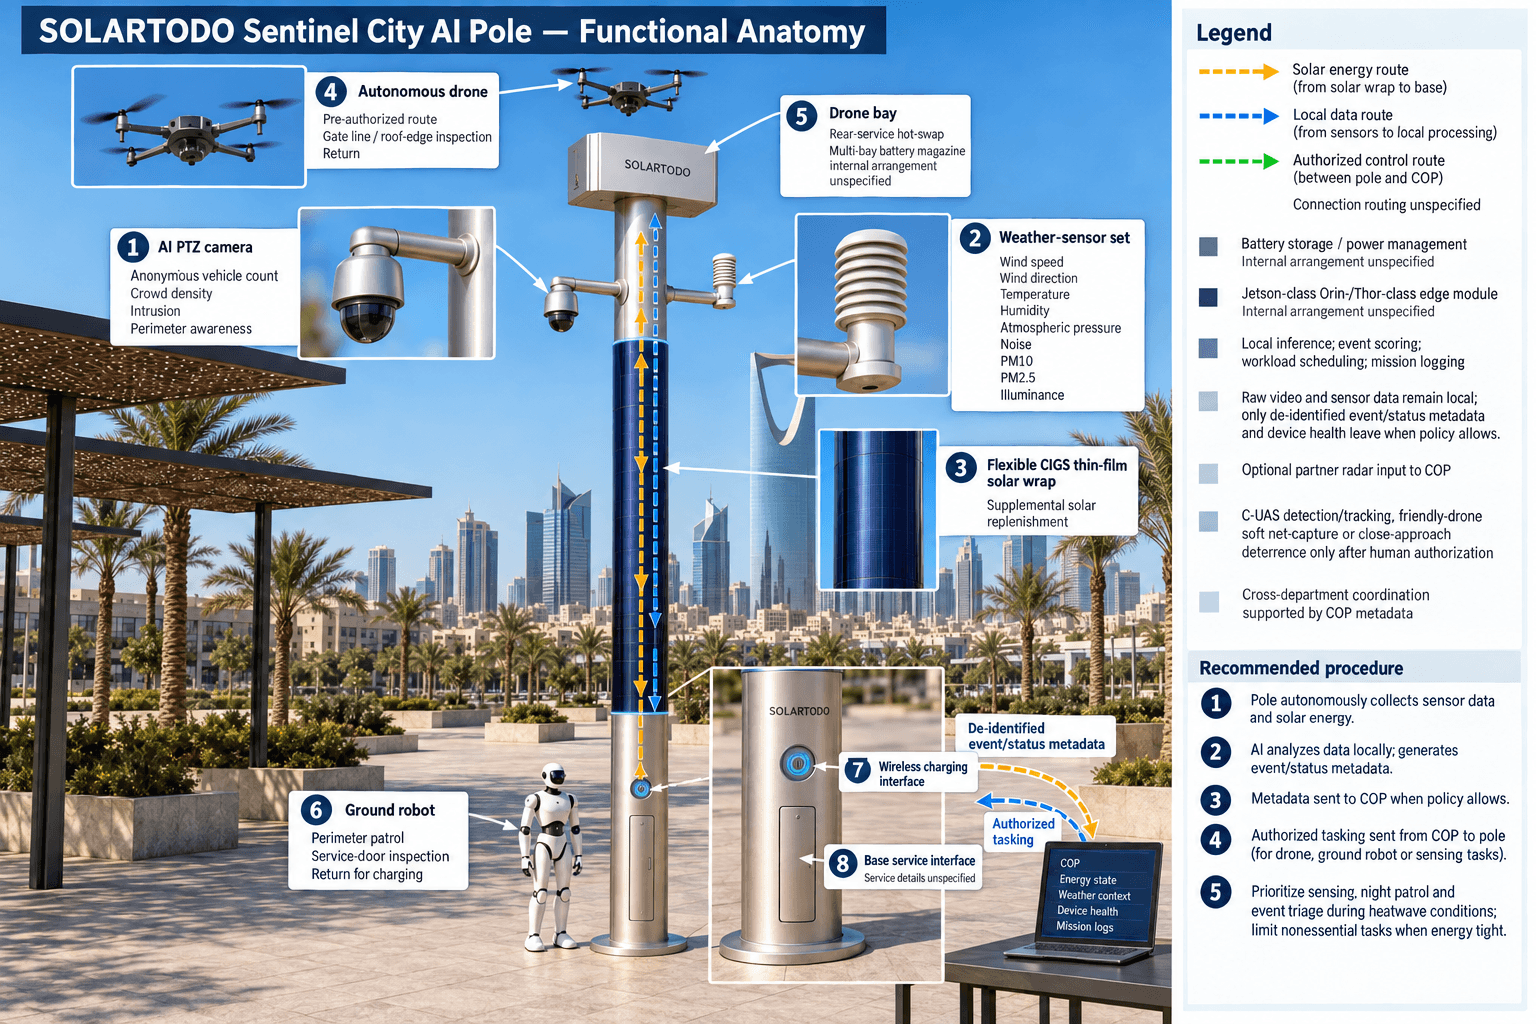
Ключевой проектный выбор — периферийные вычисления. В плотной среде старого города передача исходного видео или непрерывных экологических данных на удаленную платформу является операционно дорогой, чувствительной с точки зрения приватности и уязвимой при перегрузке сети. Конфигурация Sky Hub сохраняет исходное видео и сенсорные данные на опоре. Локальный вывод, оценка событий, планирование нагрузок и журналирование миссий выполняются на периферийном модуле класса Jetson, установленном на опоре; за пределы узла, когда политика это допускает, передаются только обезличенные метаданные событий, данные о состоянии устройства и сводки статуса.
Для служб управления чрезвычайными ситуациями Лиссабона это создает практический командный обзор COP, а не еще один видеопоток. Опора объединяет события с PTZ-камеры, анонимный подсчет транспорта, оценки плотности толпы, обнаружение вторжений и контроль периметра, а также комплект погодных датчиков «девять в одном»: скорость ветра, направление ветра, температура, влажность, атмосферное давление, шум, PM10, PM2.5 и освещенность. В жаркую ночь этот погодный набор становится слоем принятия решений. Высокая остаточная температура, слабый ветер, повышенный шум, сниженная освещенность или изменение плотности пешеходов могут изменить приоритет патрулирования без отправки персонала для ручной проверки каждой точки.
Операционный цикл следует логике «измерение → авторизованная оценка/реакция → планирование периферийных вычислений → полевые операции и обслуживание». Обнаружение и оценка отделены от действия. Опора может классифицировать аномалию периметра, рекомендовать задачу для дрона или наземного робота и отобразить событие в COP. Персонал управления чрезвычайными ситуациями остается в цепочке авторизации для регулируемой или эскалированной реакции. Это важно для доверия: зрелый периферийный узел может сократить время до осведомленности, но он не заменяет юридические полномочия, полевое командное суждение или местные правила применения.
Воздушно-наземная реакция без операторов на месте
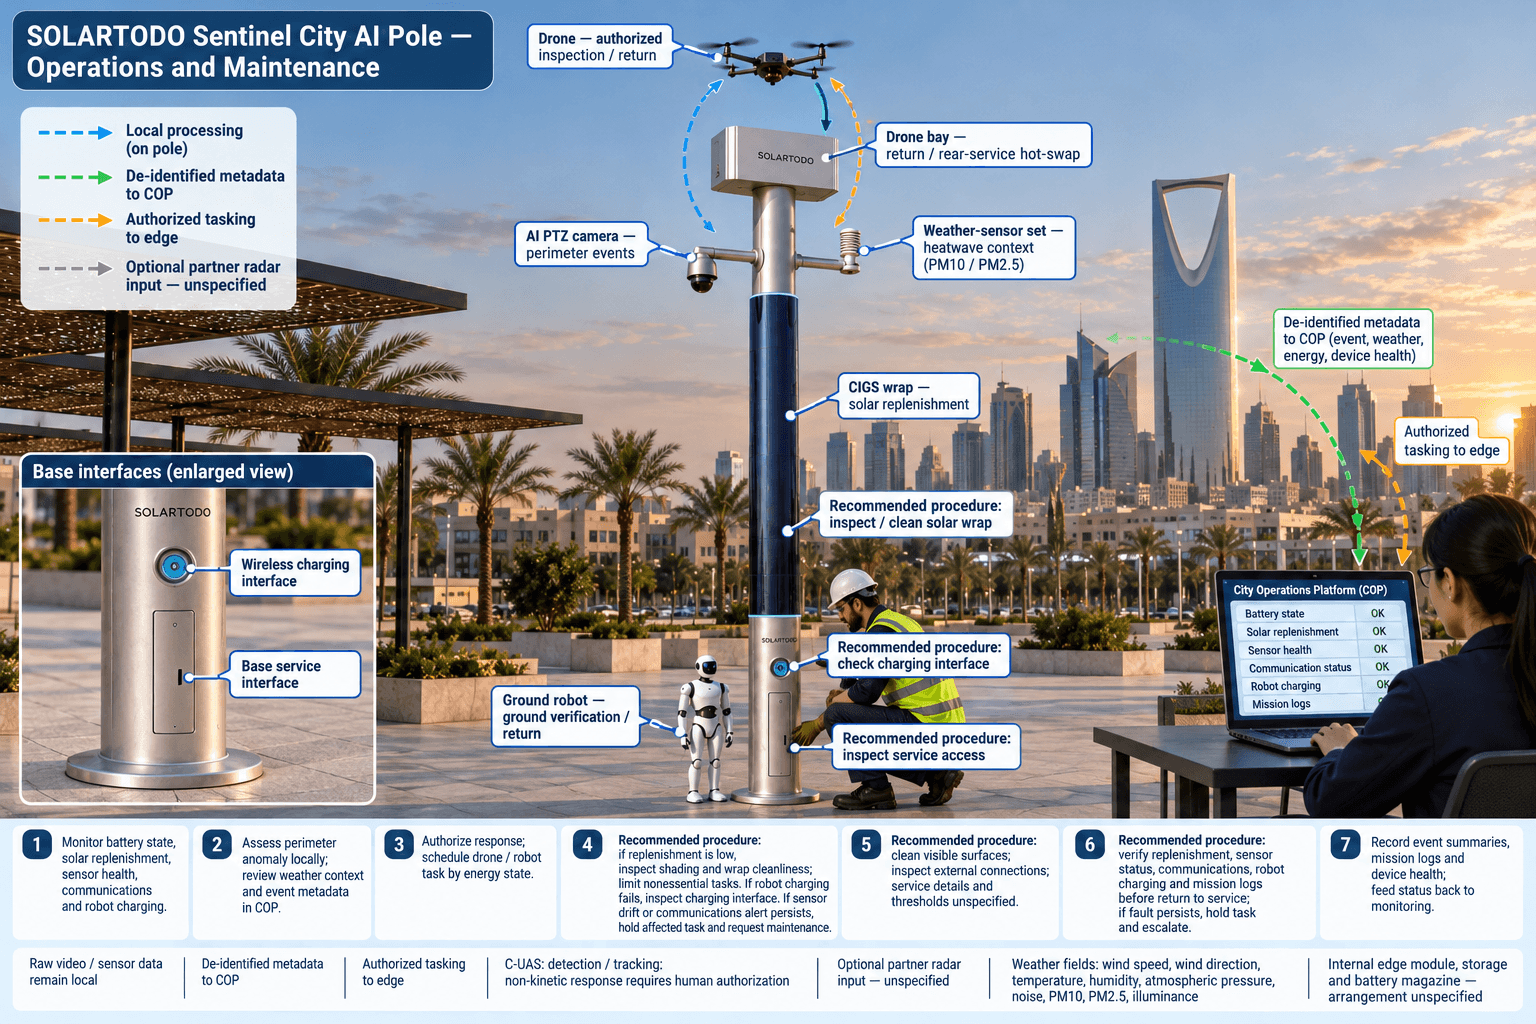
Автоматизация ночного патрулирования ценна только в том случае, если она сокращает медленную, повторяющуюся часть ручного патрулирования, сохраняя человеческий контроль над значимыми решениями. В предлагаемой конфигурации для Лиссабона Sky Hub поддерживает автономные вылеты дронов, патрулирование наземным роботом и координированную воздушно-наземную постановку задач с опоры. Дрон может стартовать с узла, следовать по заранее авторизованному региональному маршруту патрулирования, осмотреть линию ворот или подход к кромке крыши, вернуться к опоре и пройти процесс горячей замены батареи в тыловой сервисной зоне. Многосекционный батарейный магазин заменяет разряженный блок приземлившегося дрона на заряженный, чтобы последовательные вылеты могли планироваться без присутствия оператора на площадке.
Роль наземного робота является дополняющей. Гуманоидный или сервисный робот патрулирует ближайший периметр, реагирует на тревоги, проверяет служебные двери, инспектирует зоны, где воздушного обзора недостаточно, координируется с воздушным средством и возвращается к основанию опоры для беспроводной зарядки. Дрон дает быстрый контекст по переулкам, дворам и линиям крыш; робот обеспечивает более близкую проверку на уровне земли и присутствие там, куда иначе сначала направили бы пеший патруль.
Для координации C-UAS опора обнаруживает и отслеживает неавторизованный дрон и может дать команду собственному дружественному дрону на мягкий захват воздушной сетью или сдерживание путем близкого сближения только после авторизации человеком. Позиция по противодействию является некинетической и ограниченной полномочиями. Радар не рассматривается как встроенное аппаратное средство опоры; при необходимости радар может быть опциональным или партнерским сенсорным входом в COP. Это различие важно для закупочных команд Лиссабона, поскольку оно сохраняет честность конфигурации: узел поддерживает обнаружение, сопровождение, командную координацию и авторизованную реакцию, не заявляя автономное принуждение или запрещенные методы подавления.
Автономная энергия и рабочий цикл во время жары
Развертывание спроектировано как полностью автономное: солнечное пополнение на опоре плюс аккумуляторное хранение, без зависимости от электросети, городского или площадочного питания. Предложение для Лиссабона использует цилиндрический корпус Sky Hub с примерно 15 квадратными метрами гибкой тонкопленочной CIGS-оболочки с охватом 360 градусов на вертикальном корпусе высотой около 8 метров и шириной около 0.6 метра, что дает приблизительно 2.4–2.7 kWp номинальной мощности. Этот номинал не следует путать с полевой выработкой. Вертикальный цилиндр в каждый момент представляет прямому солнцу только обращенную к солнцу проекцию, а не всю обернутую поверхность.
Для честного планирования SOLARTODO рассматривает этот слой CIGS как дополнительное пополнение для микростанции с аккумуляторной поддержкой, а не как утверждение о неограниченной солнечной самодостаточности. В регионе с высокой инсоляцией, таком как Саудовская Аравия, сопоставимая вертикальная цилиндрическая оболочка реалистично производила бы около 0.8–1.1 kW DC в ясный пиковый период, часто достигая пика в середине утра или середине дня, а не точно в полдень, и около 6–9 kWh в день. Специфическая для Лиссабона выработка, затенение, воздействие соли, эффекты исторических уличных каньонов и сезонный угол должны быть подтверждены на этапе инженерной проработки.
Это важно для OPEX. Энергоемкие вылеты дронов, патрули роботов и нагрузки edge AI буферизуются хранилищем класса 5–20 kWh и планируются по рабочему циклу. Во время жары узел может приоритизировать ночное патрулирование, экологический мониторинг и сортировку событий, ограничивая необязательные задачи при напряженном энергетическом бюджете. Цель состоит не в том, чтобы заявлять непрерывную работу при любой возможной нагрузке; она в том, чтобы сократить выезды сервисных машин, частоту ручного патрулирования и работы по подключению площадочного питания за счет совместного использования локальной энергии, локальных вычислений и планируемой автономности.
Межведомственная рамка KPI
Для покупателя из сферы управления чрезвычайными ситуациями разговор о KPI следует строить как планирование OPEX, а не как заявление о уже достигнутом результате. Предлагаемое развертывание в Лиссабоне дает департаментам общий способ оценить эффективность патрулирования до закупки: сколько повторяющихся проверок периметра можно автоматизировать, сколько проверок тревог может быть выполнено дроном или роботом до выезда персонала, сколько ручных погодных проверок можно заменить локальными измерениями и как часто обслуживание можно планировать по состоянию устройств, а не по реактивным выездам на площадку.
Гражданская защита видит метаданные о жаре и рисках скопления людей. Охрана кампуса видит события периметра и авторизованные патрульные задачи. Эксплуатация объектов видит состояние батареи, солнечного пополнения, датчиков и зарядки робота. Мобильность или муниципальные службы видят анонимный подсчет транспорта и сигналы плотности без получения непрерывного исходного видео. Обслуживание видит предупреждения о чистке, состоянии батареи, связи и дрейфе погодных датчиков. COP становится общим операционным слоем, тогда как исходные данные остаются локально на опоре.
Реалистичная оценка должна начинаться с небольшого инженерно проработанного плана периметра, а не с заявления о городскомасштабном развертывании. Кандидатные локации выбирались бы по нагрузке ручного патрулирования, ночному профилю риска, солнечной экспозиции, радиопокрытию, ограничениям культурного наследия, разрешениям на эксплуатацию дронов и осуществимости маршрутов робота. Метрики успеха измерялись бы как целевые входные данные планирования: автоматизированные патрули, предотвращенные выезды людей благодаря удаленной проверке, изменения задач по погодным триггерам, энергетическая автономность при заданных рабочих циклах и сокращение выездов обслуживания. Окончательные количества, покрытие и критерии приемки должны подтверждаться только после обследования площадки, анализа безопасности, проверки авиационных разрешений и локальной инженерной валидации.
Конфигурация системы
| Параметр | Конфигурация |
|---|---|
| Категория опоры | SOLARTODO Sentinel Sky Hub городская ИИ-опора / городской периферийный узел физического ИИ; чистая неосветительная умная опора |
| Энергетическая система | Полностью автономная микростанция с аккумуляторной поддержкой и пополнением от ~15 m² гибкой тонкопленочной CIGS-оболочки с охватом 360° |
| Периферийные вычисления AI | Установленный на опоре периферийный модуль класса Jetson Orin-/Thor-class для локального вывода, планирования нагрузок и генерации метаданных событий |
| Сенсоры безопасности | AI PTZ-камера для анонимного подсчета транспорта, плотности толпы, обнаружения вторжений и контроля периметра |
| Комплект погодных датчиков | Скорость ветра, направление ветра, температура, влажность, атмосферное давление, шум, PM10, PM2.5 и освещенность |
| Воздушно-наземные операции | Автономный запуск/возврат дрона, многосекционная горячая замена батарей, планирование маршрутов, журналы миссий и беспроводная зарядка наземного робота |
| Обработка данных | Исходное видео и сенсорные данные обрабатываются локально на опоре; за пределы площадки могут передаваться только обезличенные метаданные событий/статуса |
Как это работает
- Установленные на опоре PTZ-камера и погодные датчики отмечают ночную аномалию периметра в условиях жары.
- Edge AI локально классифицирует событие и оценивает срочность без экспорта исходного видео или потоков сенсорных данных.
- COP отображает обезличенные метаданные события, энергетическое состояние, погодный контекст и рекомендованную задачу для дрона или робота.
- Персонал управления чрезвычайными ситуациями авторизует уровень реакции и любую регулируемую координацию C-UAS, если применимо.
- Дрон или наземный робот выполняет назначенную инспекцию, возвращается к опоре и заряжается или меняет батарею.
- Журналы миссий, сводки событий, состояние устройств и данные оценки OPEX записываются для межведомственного анализа.
Допущения планирования (ориентировочно)
Иллюстративные исходные данные, которые покупатель может пересчитать, — целевые показатели, а не достигнутые результаты. Подлежит окончательному инженерному подтверждению.
| Показатель | Допущение планирования | Ориентировочное значение |
|---|---|---|
| Ручное ночное патрулирование | Целевая автоматизация заменяет рутинные обходы периметра проверками по исключениям под надзором человека | ~10–20 рутинных проверок/неделю автоматизировано |
| Проверка тревог | Дрон или робот выполняет первичную проверку до отправки персонала, когда правила это допускают | ~30–50% тревог низкой серьезности удаленно отсортировано |
| Операции по погодным триггерам | Приоритет патрулирования во время жары использует локальные показания температуры, ветра, влажности, шума, PM и освещенности | ~3–5 динамических обновлений приоритета патрулирования/ночь |
| Энергетический OPEX | Автономная батарея плюс пополнение CIGS позволяют избежать траншейных работ или подключения площадочного питания для выбранных точек периметра | 0 подключений к электросети на узел в качестве цели |
| Планирование обслуживания | Состояние устройства, уровень батареи и статус датчиков проверяются до отправки техников | ~1 плановое окно обслуживания/месяц на узел |
Развёрнутое оборудование
- Неосветительный корпус опоры SOLARTODO Sentinel Sky Hub
- Гибкая тонкопленочная солнечная CIGS-оболочка
- Аккумуляторное хранилище класса 5–20 kWh и шкаф управления питанием
- Узел AI PTZ-камеры
- Пакет экологического мониторинга «девять в одном»
- Шкаф периферийных вычислений AI на опоре
- Автономный дрон-бокс с многосекционным магазином горячей замены батарей
- База беспроводной зарядки наземного робота на уровне опоры
Часто задаваемые вопросы
Является ли Sky Hub заменой умного уличного светильника для Лиссабона?
Нет. В этом кейсе Sky Hub — это чистая неосветительная умная опора и периферийный узел физического ИИ. Ее цель — размещать периферийные вычисления, датчики, автономное питание, операции с дронами, операции с роботами и координацию командного обзора для городских задач, таких как ночное патрулирование периметра кампуса, а не предоставлять услугу освещения.
Как развертывание защищает приватность в исторической городской зоне?
Предлагаемая архитектура рассчитана на локальную обработку. Исходное видео и сенсорные данные остаются на опоре и обрабатываются установленным на опоре периферийным модулем. Командный обзор может получать обезличенные метаданные событий, статусные данные и журналы миссий, но непрерывные исходные потоки не являются операционной моделью по умолчанию. Подход ориентирован на PDPL/LGPD и подлежит местной юридической проверке.
Может ли опора работать без электросети или площадочного питания?
Да, предлагаемая конфигурация Sky Hub спроектирована как полностью автономная и использует аккумуляторное хранение плюс солнечное пополнение от гибкой тонкопленочной CIGS-оболочки с охватом 360 градусов. Солнечный слой является дополнительным, а не заявлением о неограниченной энергии. Нагрузки дронов и роботов буферизуются хранилищем и планируются с учетом погоды, состояния батареи и рабочего цикла.
Что добавляет погодный сенсорный модуль сверх обычного мониторинга безопасности?
Для сценария ночного патрулирования во время жары локальная погода является операционным контекстом. Ветер, температура, влажность, давление, шум, PM10, PM2.5 и освещенность помогают службам управления чрезвычайными ситуациями приоритизировать патрули, понимать риск дискомфорта толпы, корректировать задачи дронов или роботов и отличать экологический стресс от обычного движения у периметра.
Действует ли C-UAS-процесс автономно против неавторизованных дронов?
Нет. Опора может обнаруживать и отслеживать неавторизованный дрон и координировать собственный дружественный дрон для мягкого захвата воздушной сетью или сдерживания близким сближением только с авторизацией человека и согласно применимым правилам полномочий. Позиция является некинетической и контролируемой; кейс не предполагает автономного принуждения или запрещенных методов подавления.
Что Лиссабону следует оценить до закупки?
Покупателю следует подтвердить солнечную экспозицию, ограничения культурного наследия, покрытие связи, разрешения на эксплуатацию дронов, осуществимость маршрутов робота, политику работы во время жары, требования к обработке данных и доступ для обслуживания. Целевые показатели OPEX следует пересчитать на основе местных графиков патрулирования, модели трудозатрат, объема инцидентов и утвержденного рабочего цикла, а не считать уже достигнутыми результатами.
Узнать больше
- Линейка опор City AI / умного освещения
- Другие кейсы развёртывания умного города
- Связаться с нашей инженерной командой
Планируете аналогичное развёртывание физического ИИ для улиц, кампусов или общественных пространств? Запросить инженерную консультацию