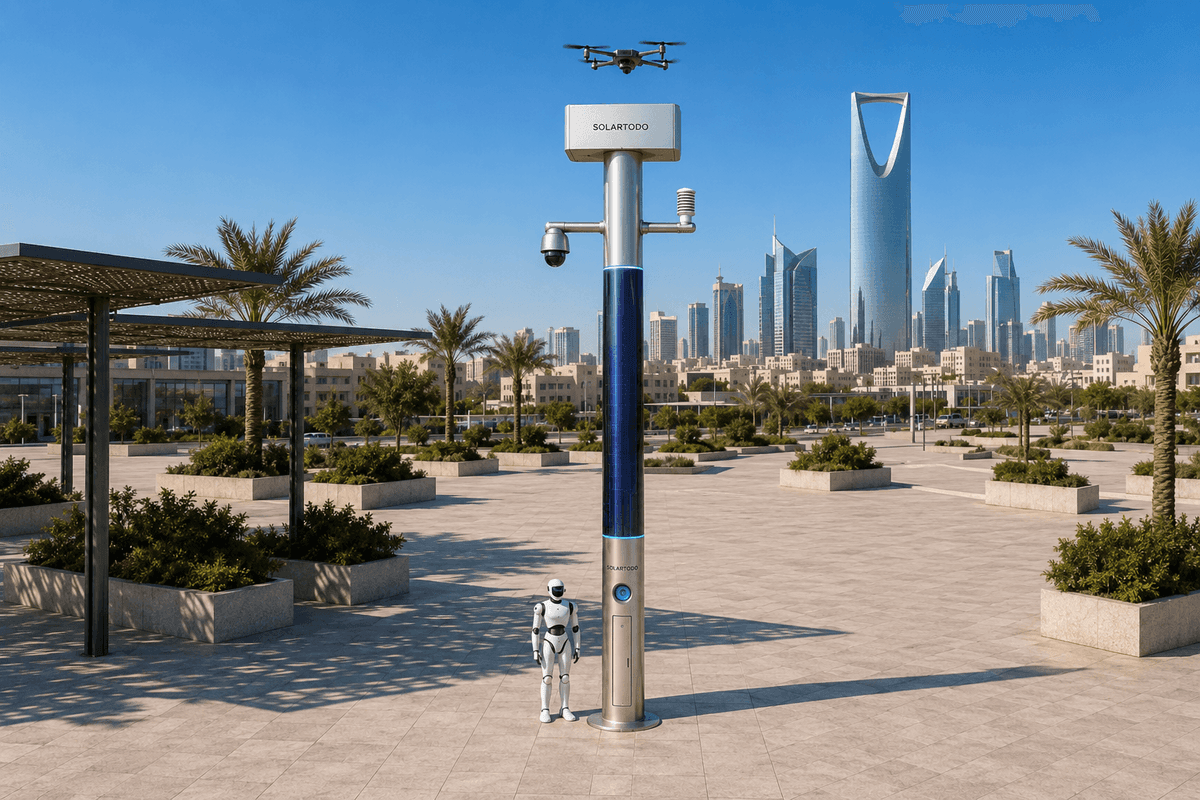
City AI Pole — это неосветительный физический AI edge node, который объединяет автономную от сети энергетику, локальное сенсорное восприятие, edge compute, операции с дронами и поддержку наземных роботов в одной городской опоре. В Лиссабоне SOLARTODO Sentinel Sky Hub предлагается как развертывание на поперечном речном участке для пограничного наблюдения транспортного ведомства, экологического мониторинга и праздничного покрытия без экспорта сырого видео с опоры.
1. Контекст задачи в Лиссабоне: поперечный речной участок старого города в праздничные пики
Среда мобильности старого города Лиссабона сжимает множество операционных нагрузок в узкой городской кромке: паромные терминалы, подъезды трамваев, железнодорожные пересадки, потоки рядом с круизной инфраструктурой, пешеходные маршруты на холмах, исторические улицы и набережная реки Тежу. В праздничные периоды транспортное ведомство заботит не только пассажиропоток. Важна также ситуационная видимость на изменяющейся границе между водой, причалами, мостами, общественными площадями, сервисными полосами и закрытыми операционными зонами.
В этой конфигурации пилотного отчета набережная рассматривается как поперечный участок, а не как одна линия. Предлагаемые узлы SOLARTODO Sentinel Sky Hub размещались бы так, чтобы наблюдать и координировать действия по выбранным срезам речной кромки: подъездным путям, зонам ожидания у причалов, переходам периметра, точкам сервисного транспорта и ближайшим пешеходным коридорам старого города. Цель — экологическая и операционная осведомленность для командного представления транспортного ведомства, а не общественное освещение и не непрерывный экспорт сырого видео.
Сезонным триггером является праздничный всплеск, когда плотность пассажиров, неформальная парковка, шум, временные барьеры, продленные часы работы и изменения погоды могут взаимодействовать. Транспортному ведомству может потребоваться знать, становится ли речной периметр перегруженным, подходят ли ветровые условия для инспекции дроном, превышают ли показатели шума и твердых частиц обычные плановые пороги или следует ли отправить наземного робота для проверки локального сигнала тревоги без отвлечения персонала от терминала.
Выбранная для этой конфигурации болевая точка — автономность дронов. Воздушное патрулирование ценно вдоль поперечного речного участка, поскольку дрон может быстро перемещаться между краями причалов, подъездными дорогами и закрытыми зонами. Но автономность ограничена циклами батарей, временем возврата на базу, погодными окнами и необходимостью избегать размещения оператора на месте для каждого вылета. В этом проекте развертывания Sky Hub поддерживает запуск дрона, патрулирование, инспекцию, возврат, автоматическую горячую замену батареи с задним сервисным доступом и повторное развертывание как часть управляемого рабочего цикла.
Формулировка KPI основана на покрытии: не заявленные километры, показатели обнаружения или достигнутые времена реагирования, а целевая оценка того, насколько стабильно ведомство может поддерживать осведомленность по выбранным участкам набережной в периоды высокого спроса. Покрытие измеряется как выполненные запланированные окна патрулирования, наблюдаемые контрольные точки поперечного участка, собранные экологические пробы, закрытые задачи проверки роботом и метаданные событий, доставленные в common-operating-picture для принятия решений человеком.
2. Предлагаемая конфигурация узла: автономный от сети Physical AI, не уличное освещение
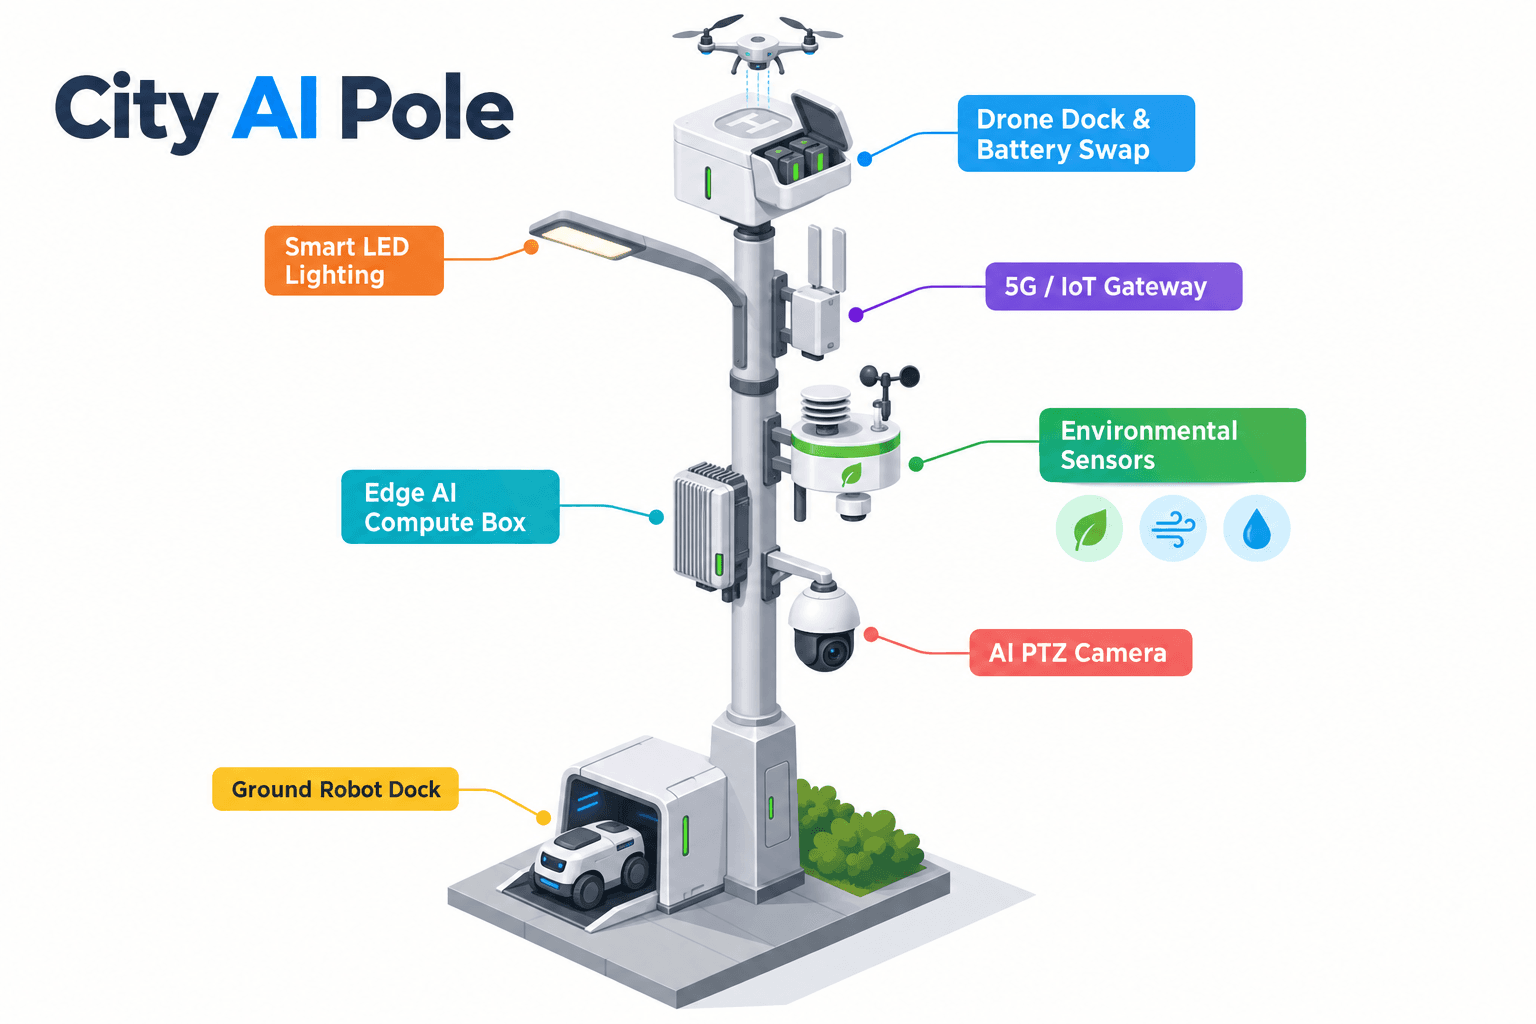
Предлагаемый узел — SOLARTODO Sentinel в форм-факторе опоры Sky Hub. Это чистая smart pole без системы освещения. Это не smart streetlight, он не включает светильники и не зависит от электросети, городской или объектовой энергии. Опора настроена как полностью автономная от сети физическая AI micro-station с батарейным резервированием, edge compute, сенсорикой, операциями с дронами и операциями с наземными роботами.
Энергетический дизайн важен, потому что сценарий Лиссабона сезонный, мобильный и операционно чувствительный. Опора несет примерно 15 m² гибкой тонкопленочной солнечной оболочки CIGS с 360-degree wrapped по вертикальному корпусу высотой примерно 8 m и шириной 0.6 m, с номинальной мощностью около 2.4–2.7 kWp. Вертикальную оболочку не следует понимать как одновременную выработку всей поверхностью. Цилиндрическая поверхность собирает прямое солнце главным образом на своей обращенной к солнцу проекции. В регионах с высокой инсоляцией реалистичный clear-sky output составляет примерно 0.8–1.1 kW DC peak, обычно с пиком в середине утра или во второй половине дня, а не в полдень, и около 6–9 kWh в день. Планирование в Лиссабоне должно применять локальную инсоляцию, затенение, ветер на набережной и предположения о сезонном duty cycle до финального инженерного подтверждения.
Поэтому слой CIGS рассматривается как дополнительное пополнение для полностью автономной от сети станции с батарейным резервированием, а не как заявление о неограниченной чисто солнечной самодостаточности. Высокомощные задачи дронов и роботов буферизуются накопителем класса 5–20 kWh и планируются по duty cycle. В течение праздничного операционного окна ведомство может приоритизировать частоту патрулирования, повторное развертывание дронов, проверку роботами и экологический отбор данных в зависимости от состояния накопленной энергии, погоды и срочности миссии.
Edge AI compute размещается на опоре для локального inference и планирования рабочих нагрузок. Edge module класса Jetson, Orin- или Thor-class, может быть технически указан без превращения поставщика вычислений в центральный сюжет. Сырое видео и данные датчиков остаются на опоре и обрабатываются локально. За пределы опоры в командное представление могут уходить только обезличенные метаданные событий и статуса, такие как диапазон плотности толпы, анонимный подсчет транспортных средств, флаг вторжения, состояние батареи дрона, статус ветра, состояние зарядки робота или ссылка на журнал миссии.
Для экологического мониторинга набор датчиков nine-in-one охватывает скорость ветра, направление ветра, температуру, влажность, атмосферное давление, шум, PM10, PM2.5 и освещенность. Эти показания релевантны для набережной Лиссабона, поскольку морской ветер, жара, пыль, шум и условия толпы могут влиять на то, подходит ли вылет дрона, следует ли вместо этого отправить робота на патрулирование и должно ли ведомство изменить расстановку персонала или контроль доступа вокруг транспортного узла.
3. Операционный сценарий: пограничное наблюдение с фокусом на наземных роботах
Операционный сценарий — border-watch, интерпретируемый для Лиссабона как контролируемая осведомленность на границе городской набережной и прилегающего транспортного периметра. Цель не в милитаризованном контроле. Это практическое покрытие для транспортного ведомства: знать, что происходит на краю терминала, закрытого сервисного пути, перехода у дока, подъезда к мосту или речной зоны скопления людей, и решать, какой полевой актив должен проверить ситуацию или отреагировать.
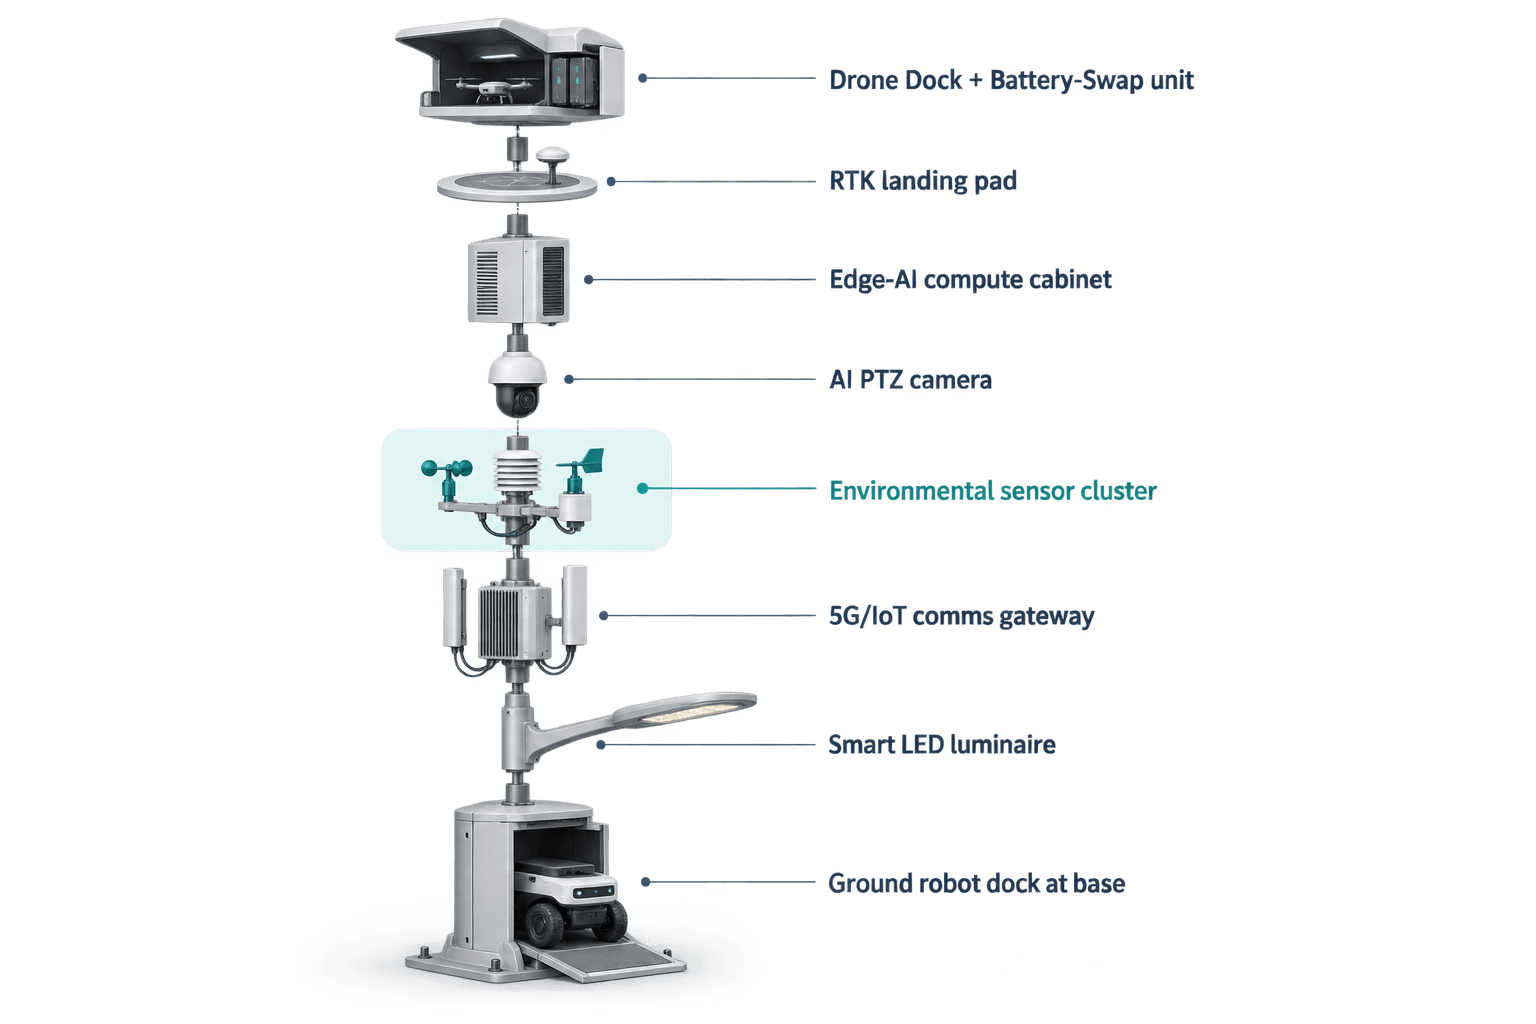
Фокус модуля — операции наземных роботов. База Sky Hub выступает как готовая к роботам сервисная точка, где гуманоидный или сервисный робот может автономно патрулировать, реагировать на сигналы тревоги, инспектировать точки доступа, координироваться с воздушным наблюдением и возвращаться для беспроводной зарядки. Это важно, потому что болевая точка автономности дронов не решается одними дронами. Когда усиливается ветер, когда батареи заменяются, когда воздушный маршрут следует сохранить для более поздней инспекции или когда проверка требует близости на уровне земли, робот становится стабилизатором покрытия.
Типичная праздничная последовательность начинается с сенсорики на опоре. PTZ-камера и локальный perception layer могут выявить изменения плотности толпы, анонимное накопление транспортных средств, вторжение в закрытый периметр или паттерн движения на набережной, отличающийся от обычных операционных правил. Экологический пакет проверяет ветер, шум, твердые частицы и условия освещенности. Затем edge scheduler решает, лучше ли обрабатывать событие подтверждением камерой, отправкой наземного робота, вылетом дрона или комбинированной постановкой задач для воздуха и земли.
Если к событию есть доступ с земли, сервисный робот может покинуть базу опоры и осмотреть место, пока опора обновляет COP обезличенными метаданными статуса. Если событию нужен воздушный контекст, система операций с дронами может запустить вылет, пройти по запланированному маршруту, осмотреть контрольную точку поперечного участка, вернуться и получить автоматическую замену батареи с задним сервисным доступом из многосекционного батарейного магазина. Несколько секций поддерживают несколько последовательных вылетов при условии планирования duty-cycle и состояния батарей.
Координация counter-UAS включена как нелетальный, авторизуемый человеком workflow. Опора может обнаруживать и отслеживать несанкционированный дрон с помощью локальной сенсорики и опциональных входов от партнерских датчиков, если это предусмотрено инженерно. Радар не встроен в опору; при необходимости радар рассматривался бы только как опциональный внешний или партнерский sensor input. После авторизации человеком узел может дать команду собственному дружественному дрону выполнить мягкий воздушный net-capture или сдерживание близким сближением. Workflow исключает сбитие, hard-kill меры, RF или GNSS jamming, эффекты подавления, автономную атаку или вооруженный ответ.
Командное представление объединяет операционный цикл, известный как sensing, authorized assessment and response, edge-compute scheduling, and field operations and maintenance. На практике это означает, что транспортное ведомство видит класс события, диапазон уверенности, доступность активов, состояние энергии, экологическую пригодность, статус миссии и журналы на одном экране common-operating-picture. Авторизация человеком остается контрольной точкой для эскалированного реагирования.
4. KPI покрытия: что оценивал бы пилот
Эта формулировка пилотного отчета избегает заявлений о достигнутых результатах. Вместо этого она определяет целевые метрики оценки, которые транспортное ведомство Лиссабона могло бы протестировать при условии финального инженерного подтверждения. Центральный KPI — покрытие выбранного поперечного речного участка: способна ли комбинированная конфигурация опоры, дрона и наземного робота поддерживать более стабильную осведомленность в праздничные пики, чем вариант только с камерами или только с ручным патрулированием.
Покрытие следует оценивать в операционных единицах, которые покупатель может пересчитать. Например, планировщики могут определить контрольные точки поперечного участка у подходов к паромам, сервисных ворот, пешеходных узких мест, сегментов речных барьеров и зон ожидания транспорта. Тогда целевой метрикой становится количество запланированных проверок, выполненных за операционное окно, причем задачи дрона, задачи робота и стационарная сенсорика учитываются отдельно. Это не позволяет расплывчатому технологическому утверждению заменить проверяемый операционный план.
Автономность дронов измеряется косвенно через непрерывность задач. Вместо вопроса, может ли один дрон летать бесконечно, ведомство оценивает, сколько запланированных воздушных инспекций может быть выполнено до достижения узлом порога резервной батареи, как быстро приземлившийся дрон может вернуться в очередь задач после автоматической замены батареи и как часто погодные или энергетические правила переводят работу на наземного робота. Это более достоверная мера, поскольку солнечный слой пополняет энергию, а батарейное хранилище поглощает пиковые нагрузки миссий.
Экологическое покрытие также является транспортным KPI. Скорость и направление ветра определяют возможность воздушных операций; шум, PM10, PM2.5, температура, влажность, давление и освещенность помогают характеризовать операционные условия вдоль набережной старого города. В праздничные периоды эти показания могут поддерживать решения о маршрутизации очередей, временном персонале, полевой инспекции и о том, является ли локальная аномалия экологической, операционной или связанной с безопасностью.
Управление данными является частью оценки. Sky Hub разработан для локальной обработки и обращения с данными, ориентированного на PDPL/LGPD, при котором сырое видео и данные датчиков остаются на опоре. Пилот проверял бы, что в COP экспортируются только обезличенные метаданные событий и статуса, такие как тип события, timestamp, location zone, состояние активов, экологические значения и ссылки на журналы миссий. Это поддерживает транспортные операции, ограничивая ненужное перемещение данных.
Успешная оценка поэтому определялась бы плановыми доказательствами, а не преувеличенными заявлениями: целевым покрытием патрулирования, выполнением задач, стабильностью состояния батарей, полнотой экологического сэмплирования, записями авторизации человеком и нагрузкой на обслуживание. Финальное размещение, энергетическая автономность, геометрия датчиков, доступность связи и проектирование маршрутов роботов остаются предметом обследования площадки и инженерного подтверждения.
5. Вывод для покупателя: практичный edge node для транспортных операций Лиссабона
Для транспортного ведомства Лиссабона ценность предлагаемого развертывания SOLARTODO Sentinel Sky Hub не в том, что оно заменяет все существующие системы. Ценность в том, что оно создает автономные от сети физические AI nodes в сложных прибрежных местах, где сенсорика, экологический мониторинг, воздушные операции, наземная инспекция и локальные вычисления должны работать вместе без потребления городской или объектовой энергии.
Контекст старого города важен. Набережная Лиссабона визуально чувствительна, операционно плотна и сезонно изменчива. Неосветительная интеллектуальная опора избегает позиционирования системы как уличного освещения и удерживает развертывание в фокусе транспортного покрытия, осведомленности о периметре, экологических условий и полевых операций. Форм-фактор опоры может разместить edge stack, энергетическую систему, workflow обслуживания дронов и интерфейс зарядки робота в одной управляемой точке.
Фокус на наземном роботе особенно релевантен для праздничных операций. Робот может осмотреть закрытые ворота, подтвердить временный барьер, проверить сервисный путь, отреагировать на флаг вторжения или координироваться с воздушным обзором, пока дрон заряжается, меняет батареи или удерживается из-за ветра. Это делает покрытие более устойчивым, поскольку ведомство не полагается на один тип актива.
Предлагаемый пилот следует структурировать как измеряемую оценку: выбранные зоны поперечного речного участка, определенные праздничные операционные окна, целевые контрольные точки покрытия, запланированные duty cycles дронов, маршруты патрулирования наземных роботов и экологические пороги. Результатом должен стать workflow common-operating-picture, который помогает человеческим супервизорам решать, когда наблюдать, когда отправлять актив, когда авторизовать ответ и когда регистрировать событие для обслуживания или анализа.
Таким образом, Sky Hub лучше всего понимать как физический AI urban edge node для покрытия транспортного ведомства в сложных прибрежных средах. Он объединяет edge computing, автономные операции с дронами, операции с наземными роботами, локальную сенсорику, автономную от сети энергетику и авторизуемое человеком реагирование в одной полевой станции, при этом сохраняя сырые данные на опоре и рассматривая солнечную энергию как реалистичное пополнение, а не как обещание безграничной энергии.
Конфигурация системы
| Параметр | Конфигурация |
|---|---|
| Режим развертывания | Размещение на поперечном речном участке для выбранных транспортных зон набережной старого города Лиссабона, при условии финального обследования площадки |
| Тип опоры | Чистая smart pole SOLARTODO Sentinel Sky Hub; неосветительный физический AI edge node без системы освещения |
| Энергетическая система | Полностью автономная от сети micro-station с батарейным резервированием, пополнением от гибкой CIGS-оболочки ~15 m² 360° wrapped и накопителем класса 5–20 kWh |
| Edge AI compute | Edge module класса Jetson на опоре для локального inference, планирования рабочих нагрузок и генерации метаданных событий |
| Сенсорика безопасности | AI PTZ perception для анонимного подсчета транспортных средств, плотности толпы, вторжения и осведомленности о периметре |
| Экологический пакет | Скорость ветра, направление ветра, температура, влажность, атмосферное давление, шум, PM10, PM2.5 и освещенность |
| Операции роботов и дронов | Беспроводная зарядка наземного робота у основания опоры плюс запуск дрона, патрулирование, возврат, автоматическая горячая замена батарей через multi-bay battery hot-swap и журналирование миссий |
Как это работает
- Сенсорика на опоре отмечает аномалию на набережной, экологический порог или событие периметра.
- Edge AI локально классифицирует событие и оценивает, подходит ли проверка камерой, роботом, дроном или комбинированная проверка.
- Человеческий супервизор просматривает prompt COP и авторизует любое эскалированное полевое реагирование.
- Scheduler отправляет наземного робота, запускает вылет дрона или ставит в очередь оба актива согласно состоянию энергии, погоды и миссии.
- Узел записывает статус миссии, состояние батареи, экологические показания и обезличенные метаданные события для операционного анализа.
Допущения планирования (ориентировочно)
Иллюстративные исходные данные, которые покупатель может пересчитать, — целевые показатели, а не достигнутые результаты. Подлежит окончательному инженерному подтверждению.
| Показатель | Допущение планирования | Ориентировочное значение |
|---|---|---|
| Контрольные точки покрытия | Транспортное ведомство определяет фиксированные контрольные точки поперечного речного участка для праздничных операционных окон | Планируется ~10–20 контрольных точек на зону |
| Инспекционный труд | Патрулирование дронами и роботами снижает потребность в повторяющихся ручных обходах периметра в пиковые периоды | ~5–10 плановых патрулей/неделю автоматизировано на зону |
| Непрерывность дронов | Автоматическая горячая замена батареи поддерживает повторное развертывание задач без удержания оператора у опоры | Планируется ~3–6 последовательных вылетов до проверки резерва |
| Наземная проверка | Наземный робот выполняет локальное подтверждение тревог, когда воздушная отправка ограничена погодой или батареей | ~50–70% задач проверки низкого риска целевые для triage роботом |
| Экологическое сэмплирование | Экологические показания nine-in-one собираются с регулярными плановыми интервалами для операционного контекста | Настраиваемая частота сэмплирования ~5–15 минут |
| Минимизация данных | Сырое видео и данные датчиков остаются на опоре, пока COP получает обезличенные события и метаданные статуса | Цель: 100% локальная обработка сырых данных |
Развёрнутое оборудование
- Неосветительный корпус smart pole SOLARTODO Sentinel Sky Hub
- Гибкий тонкопленочный солнечный слой CIGS 360° wrapped
- Батарейный шкаф накопителя класса 5–20 kWh на опоре
- Шкаф edge AI compute на опоре
- AI PTZ-камера для локального perception
- Экологический сенсорный пакет nine-in-one
- Автономный отсек дрона с многосекционным магазином hot-swap батарей
- Интерфейс беспроводной зарядки наземного робота у основания опоры
Часто задаваемые вопросы
Является ли это развертыванием smart streetlight для Лиссабона?
Нет. Предлагаемая конфигурация Sky Hub — это чистая smart pole и физический AI urban edge node без системы освещения. Ее не следует рассматривать как модернизацию уличного освещения. Задача развертывания — покрытие транспортного ведомства, экологический мониторинг, операции с дронами и поддержка наземных роботов вдоль выбранных поперечных участков набережной старого города.
Как система решает болевую точку автономности дронов?
Дизайн не исходит из предположения, что один дрон может работать непрерывно. Вместо этого опора управляет запуском, патрулированием, возвратом, автоматической заменой батареи с задним сервисным доступом, очередью задач и повторным развертыванием. Несколько батарейных отсеков поддерживают последовательные вылеты, а edge scheduler использует состояние батареи, резерв накопителя, погоду и приоритет миссии, чтобы решить, когда лететь и когда перенести работу на наземного робота.
Какую роль играет наземный робот в этой пилотной конфигурации?
Наземный робот — стабилизирующий полевой актив для покрытия. Он может покидать базу опоры для патрулирования, инспекции, реагирования на тревоги и проверки с близкого расстояния, затем возвращаться для беспроводной зарядки. Это особенно полезно, когда ветровые условия ограничивают вылеты дронов, когда батареи заменяются или когда человеческому супервизору нужно подтверждение на уровне земли перед операционным действием.
Покидает ли сырое видео опору или загружается в центральное облако?
Предлагаемая модель обработки данных сохраняет сырое видео и данные датчиков на опоре для локальной обработки. Представление common-operating-picture получает только обезличенные метаданные события или статуса, такие как категория события, зона, timestamp, экологические показания, состояние миссии и здоровье активов. Дизайн ориентирован на PDPL/LGPD, при условии финальной юридической и инженерной проверки.
Может ли опора выполнять counter-UAS действия рядом с набережной?
Workflow counter-UAS ограничен нелетальной, авторизуемой человеком координацией. Опора может обнаруживать и отслеживать несанкционированный дрон с помощью локальной сенсорики и опциональных входов от партнерских датчиков, затем запрашивать авторизацию супервизора перед командой дружественному дрону на мягкий net-capture или сдерживание близким сближением. Она не выполняет jamming, сбития, hard-kill действия или автономные атаки.
Достаточен ли автономный от сети солнечный слой для неограниченной работы?
Заявление о неограниченной самодостаточности не делается. Опора полностью автономна от сети, потому что объединяет батарейное хранилище с CIGS-пополнением на опоре, но высокомощные задачи дронов и роботов планируются по duty cycle. Вертикальная солнечная оболочка является дополнительным слоем пополнения, а финальная автономность зависит от условий площадки в Лиссабоне, затенения, сезона, рабочей нагрузки и политики резерва.
Что транспортному ведомству следует измерять во время пилота?
Самая сильная рамка оценки — покрытие, а не общая технологическая производительность. Ведомство может измерять выполненные запланированные контрольные точки, повторно развернутые вылеты дронов после замены батареи, закрытые задачи проверки роботами, собранные экологические пробы, записи авторизации человеком, стабильность батарейного резерва и качество обезличенных метаданных событий, представленных в COP.
Узнать больше
- Линейка опор City AI / умного освещения
- Другие кейсы развёртывания умного города
- Связаться с нашей инженерной командой
Планируете аналогичное развёртывание физического ИИ для улиц, кампусов или общественных пространств? Запросить инженерную консультацию