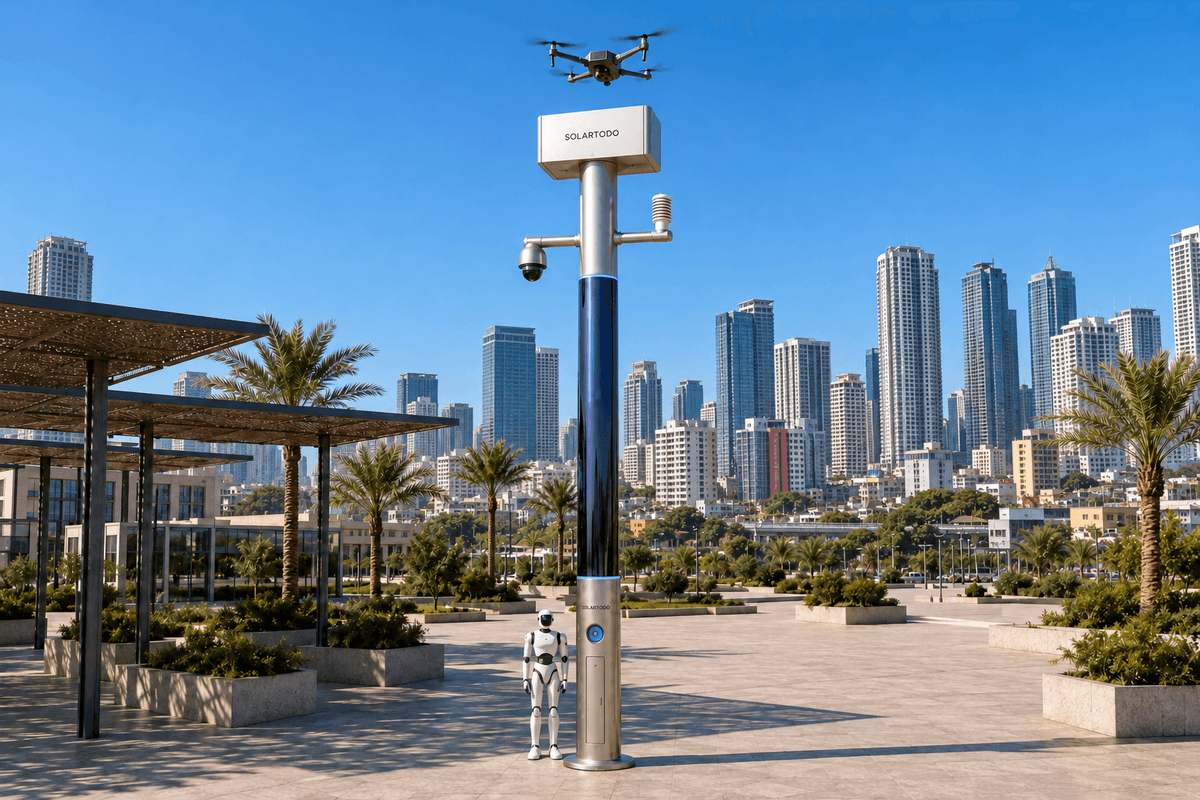
City AI Pole — это периферийный узел физического ИИ без системы освещения, объединяющий локальные вычисления, датчики, автономные операции дронов и поддержку наземных роботов. SOLARTODO Sentinel в исполнении Sky Hub использует OTATODO для периферийной обработки данных, аккумуляторное хранение энергии и солнечную подзарядку на опоре. Предлагаемое развертывание в Маниле координирует санкционированную человеком ночную оценку пожарной обстановки в культурно-туристических зонах, сохраняя исходное видео и данные датчиков на каждой опоре.
1. Определить городскую задачу: ночная оценка пожарной обстановки в период аномальной жары
Для городского управления Манилы оперативный вопрос сформулирован конкретно: как ночная дежурная команда может получить полезную ситуационную информацию в районе предполагаемого пожара, сохраняя доступ посетителей, маршруты экстренных служб и объекты культурного наследия? В этом кейсе предлагается развертывание узлов SOLARTODO Sentinel Sky Hub по сеточно-ячеистой схеме вокруг выбранных культурно-туристических зон. Описывается проектная конфигурация, а не завершенная установка в Маниле или подтвержденные результаты эксплуатации. Sentinel позиционируется как зрелый продукт, уже находящийся в эксплуатации; размещение и местные условия работы подлежат окончательному инженерному подтверждению.
Интрамурос дает конкретный контекст для планирования. В официальной информации для посетителей перечислены объекты культурного наследия, включая форт Сантьяго, Манильский собор и церковь Сан-Агустин. Эти места определяют культурно-туристический контекст; их упоминание не означает участия в проекте, закупки или разрешения на установку оборудования. Фактические зоны наблюдения и коридоры реагирования город определит по результатам обследования площадок и консультаций с заинтересованными сторонами. Информация администрации Интрамуроса для посетителей
Сезонным основанием служит период готовности к аномальной жаре. Городское управление будет использовать официальную метеорологическую информацию совместно с собственными процедурами реагирования для корректировки численности дежурных смен, приоритетов проверок и резервов аккумуляторной энергии. PAGASA публикует данные об индексе жары, которые могут использоваться при принятии решений о готовности; само по себе предупреждение о жаре не подтверждает наличие пожара. Информация PAGASA об индексе жары
Основной оцениваемый результат — охват: доля согласованных приоритетных мест, по которым дежурная команда может получить санкционированную и оперативно полезную оценку в ночной период. Доступность дроновых станций, безопасный доступ для полетов и четкое распределение командной ответственности важнее теоретической окружности вокруг каждой опоры.
2. Разместить ячеистую сеть дроновых станций вдоль коридоров реагирования
План развертывания начинается с карты приоритетных зон наблюдения, потенциальных точек запуска, пешеходной активности, доступа экстренных служб и участков, где полеты должны быть исключены. Возможные позиции вблизи периметра Интрамуроса и соединяющих туристических коридоров будут оцениваться индивидуально. Пригодность определяется сохранением видовых коридоров объектов наследия, ограничениями по фундаменту, свободным пространством для посадки, связью и доступом для обслуживания. Установка на объектах культурного наследия не предполагается.
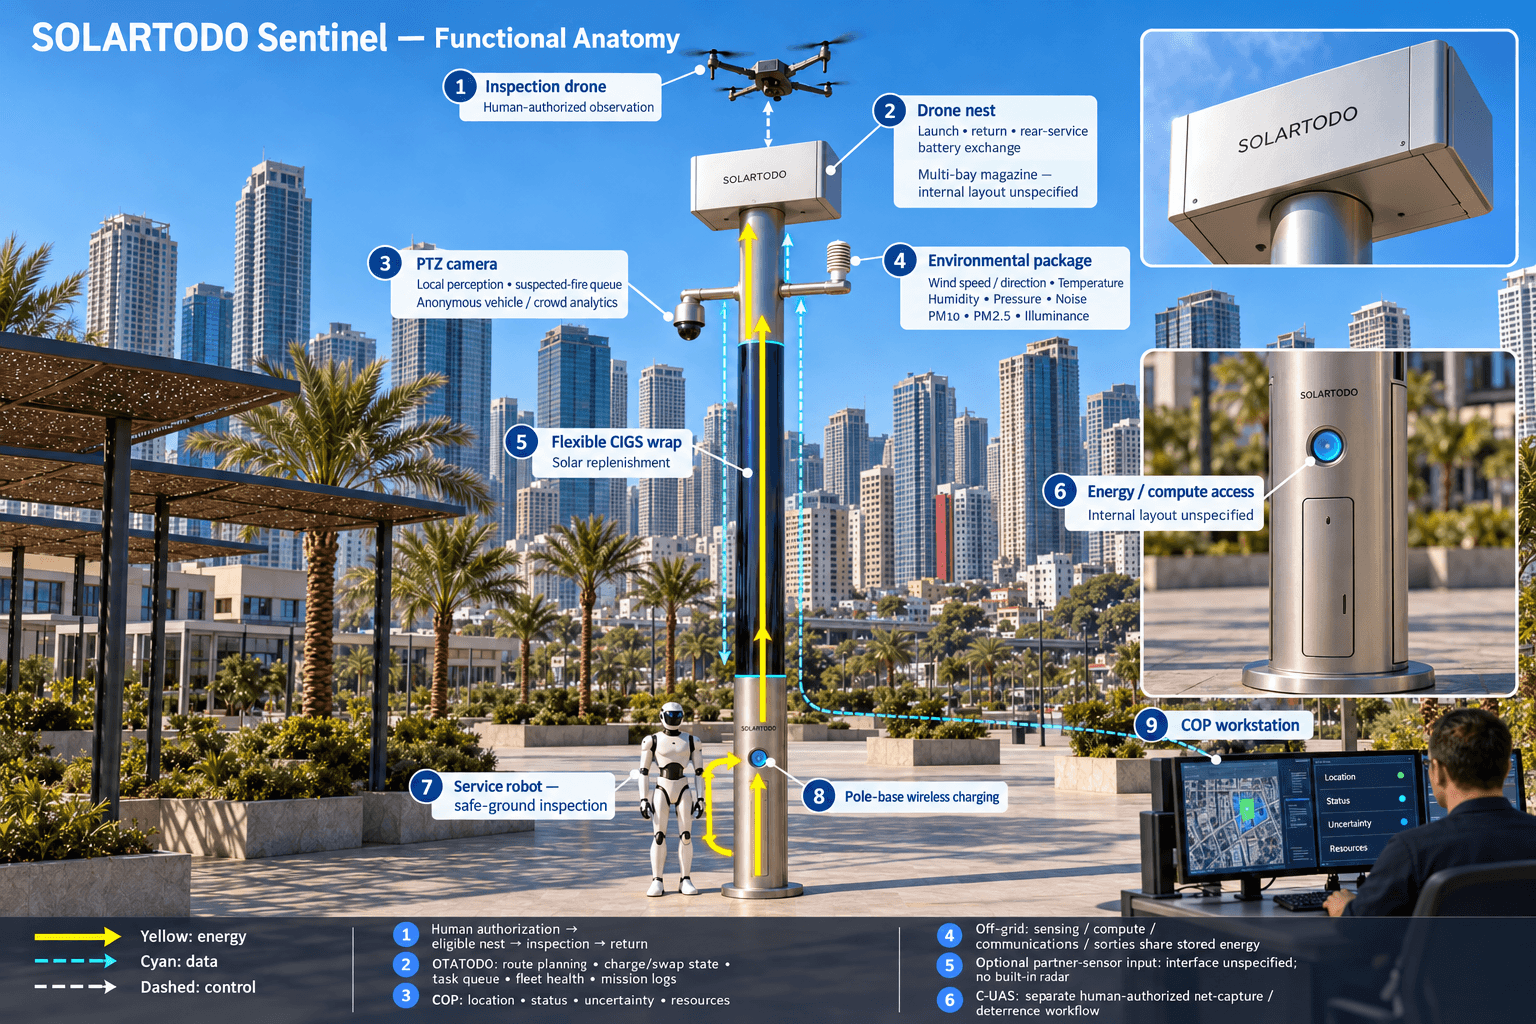
Сеточно-ячеистая схема описывает пространственное размещение и координацию связи независимых узлов. Она не означает подключения к электросети: каждый Sky Hub остается полностью автономным, без питания от электросети, городской инфраструктуры или площадки. Соседние узлы обмениваются обезличенными метаданными событий и состояний, чтобы командный интерфейс мог определить доступную станцию, когда другой узел занят, ограничен по запасу энергии или недоступен. Исходное видео и данные датчиков остаются на опоре, где они были получены.
Дроновая станция — операционный центр этой конфигурации. После санкционированного запуска дрон выполняет патрулирование района или целевое обследование, возвращается и может получить следующее задание из очереди. После посадки многосекционный аккумуляторный магазин автоматически заменяет аккумулятор через задний сервисный узел. Заряженный блок обеспечивает повторный вылет, а несколько секций позволяют выполнить несколько последовательных вылетов в пределах ограничений летательного аппарата, аккумуляторов и доступной энергии. Присутствие оператора рядом со станцией не требуется; командный контроль и санкционирование сохраняются.
Таким образом, охват включает непрерывность выполнения задач. Планировочная команда должна проверить, может ли соседняя станция принять задание на обследование, пока первый дрон возвращается или меняет аккумулятор. Также необходимо определить места, которые остаются недоступными для наблюдения из-за препятствий, погодных ограничений или разрешительных условий эксплуатации. Эти пробелы должны быть отражены на городской карте охвата.
3. Выполнить единый санкционированный цикл от обнаружения до реагирования
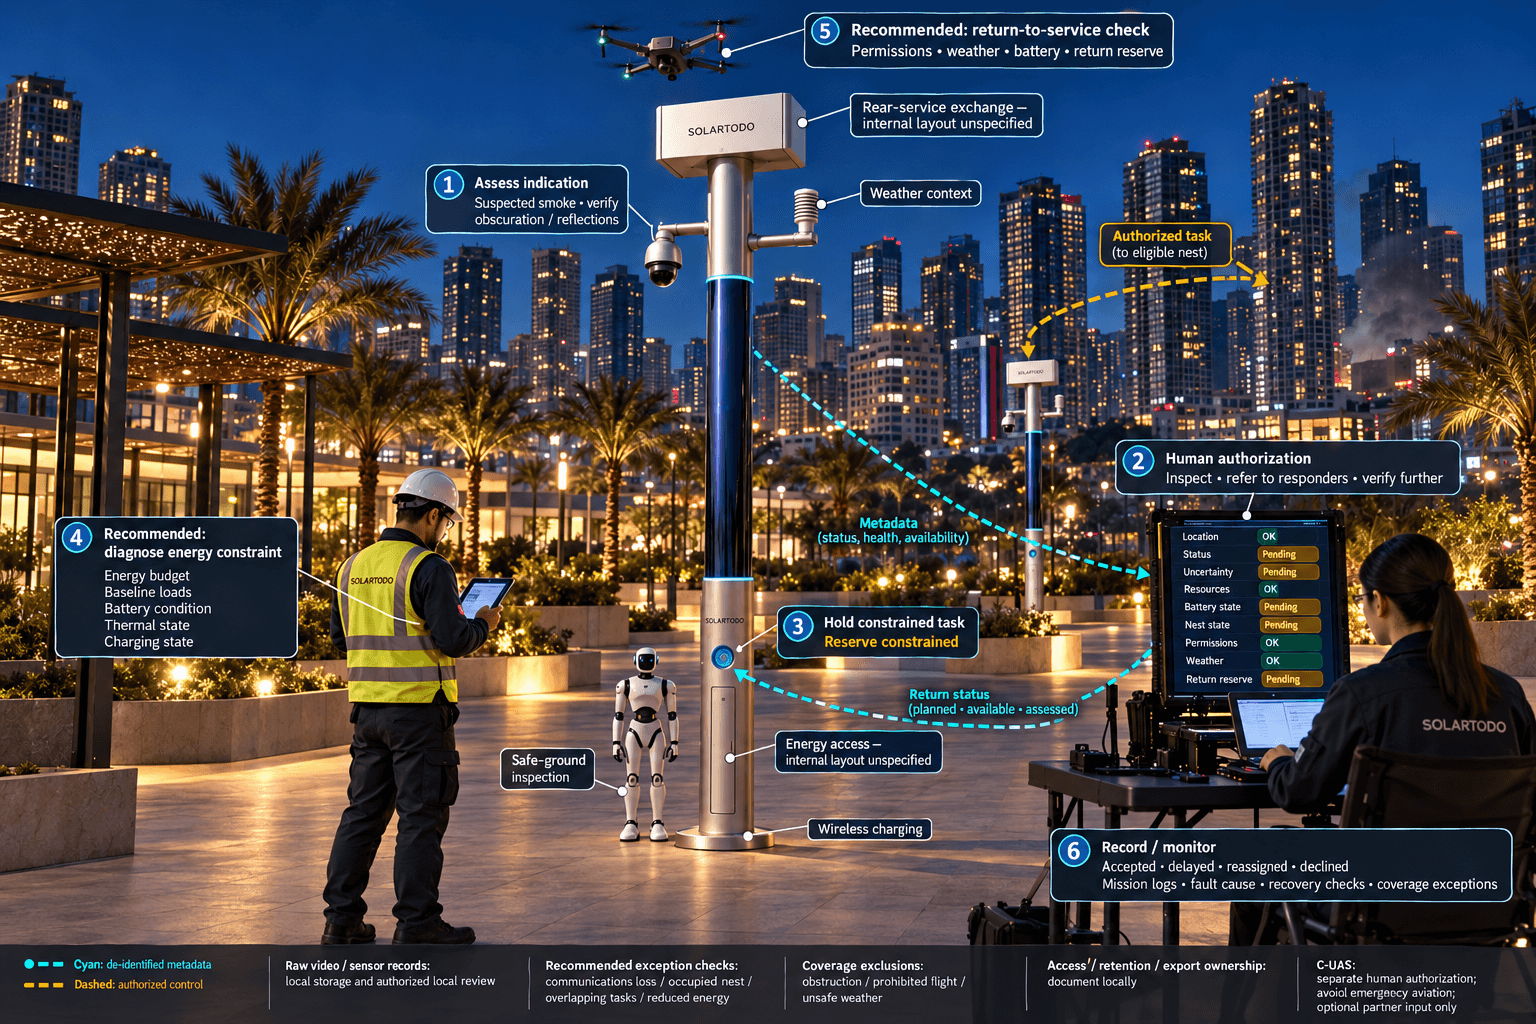
Ночью установленная на опоре PTZ-камера обеспечивает локальное наблюдение для обнаружения проникновений, контроля периметра, анонимного подсчета транспортных средств и оценки плотности скопления людей. Признак возможного дыма или пожара поступает в очередь оценки; он не считается автоматически подтвержденной чрезвычайной ситуацией. Темнота, перекрытие обзора и отражения могут затруднять интерпретацию, поэтому пригодность камеры и процедуры ночного наблюдения требуют проверки на месте. Распознавание лиц и автомобильных номеров не используется системой в качестве активных функций.
OTATODO планирует локальный инференс и сопоставляет событие с доступным контекстом. Комплект экологических датчиков измеряет скорость и направление ветра, температуру, влажность, атмосферное давление, шум, PM10, PM2.5 и освещенность. Данные о ветре и твердых частицах могут помогать оценке, но сами по себе не доказывают наличие пожара. Обезличенная сводка события поступает в командный интерфейс единой оперативной картины (COP) с указанием местоположения, состояния, неопределенности и доступных ресурсов реагирования.
Назначенное уполномоченное лицо изучает сводку и решает, запросить ли обследование дроном, передать ли сообщение непосредственно пожарным службам или провести дополнительную проверку. Перед выдачей задания модуль управления операциями дронов проверяет разрешения на маршрут, погодные ограничения, состояние аккумулятора, резерв энергии на возвращение и доступность станции. Планирование маршрутов, конечный автомат зарядки/замены аккумуляторов, очередь заданий, контроль технического состояния парка и журналы миссий обеспечивают воспроизводимость операций. Летательный аппарат не должен препятствовать работе экстренной авиации или входить в опасную зону пожара.
Роль дрона — наблюдение и обследование, а не тушение пожара. Исходное видео миссии и записи датчиков остаются на соответствующей опоре для локальной обработки и санкционированного просмотра на месте; за ее пределы могут передаваться только обезличенные метаданные событий или состояний. Экстренные службы получают сводки, пригодные для принятия решений; удаленная трансляция исходного видео не предполагается.
Сервисный или гуманоидный робот может обследовать безопасный наземный подход, поддерживать реагирование на тревоги и координировать действия с воздушным заданием. Для беспроводной зарядки он возвращается к основанию опоры. Ему не назначается вход в горящее здание. Общий цикл включает получение данных, санкционированную оценку и реагирование, планирование периферийных вычислений, затем полевые операции и обслуживание; санкционирование человеком явно сохраняется на всех этапах.
4. Обеспечить ночной охват на основе реалистичного энергетического бюджета
Охват ночного реагирования зависит от накопленной энергии. Предлагаемый цилиндрический Sky Hub использует приблизительно 15 m² гибкой тонкопленочной CIGS-пленки, охватывающей на 360° корпус высотой около 8 m и шириной 0.6 m. Номинальная пиковая мощность солнечной системы составляет приблизительно 2.4–2.7 kWp. Эти размеры относятся к умной опоре без системы освещения.
Номинальную мощность нельзя представлять как непрерывную фактическую выработку. Прямой солнечный свет попадает на обращенную к солнцу проекцию вертикального цилиндра, а не одновременно на всю обернутую поверхность. В референсном регионе с высокой солнечной облученностью, таком как Саудовская Аравия, реалистичная выработка при ясном небе составляет примерно 0.8–1.1 kW DC в пике и около 6–9 kWh в сутки; пики обычно приходятся на середину утреннего периода или вторую половину дня, а не на полдень. Эти референсные показатели не являются прогнозом выработки для Манилы.
Слой CIGS обеспечивает дополнительную подзарядку полностью автономной микростанции с аккумуляторным питанием. Предлагаемая емкость накопителя относится к классу 5–20 kWh; окончательная емкость определяется измеренными базовыми нагрузками, эксплуатационными ограничениями аккумуляторов, поправками на погоду и предполагаемым рабочим циклом. Накопитель покрывает пиковые нагрузки при замене аккумуляторов дронов, зарядке аккумуляторов и работе роботов; он не создает дополнительную энергию. Для длительной эксплуатации требуется подтвержденный баланс между подзарядкой и потреблением.
Для Манилы инженерные расчеты должны учитывать затенение, облачность, сезонные условия, жару, ветровое воздействие и терморегулирование аккумуляторов. Перед ночным периодом OTATODO распределяет энергетический бюджет между датчиками, вычислениями, связью и санкционированными вылетами. Патрулирование с более низким приоритетом может откладываться для сохранения возможности экстренной оценки. Если запас энергии или погода не позволяют выполнить миссию, COP должна явно показывать потерю охвата и перенаправлять задание другому доступному ресурсу.
5. Оценивать охват, документировать исключения и управлять эксплуатацией
Городское управление должно определить базу расчета охвата до начала оценки системы. Приоритетное место считается охваченным только тогда, когда согласованная задача оценки выполнима в зафиксированных условиях: станция доступна, разрешения действуют, резерв энергии достаточен, а наблюдение позволяет ответить на оперативный вопрос. Следует отдельно учитывать плановый охват, доступный охват и места, где оценка успешно проведена. Перекрытый обзор или запрещенный полет нельзя учитывать как оперативный охват.
Оценка должна включать обычное ночное патрулирование, одновременные запросы по нескольким происшествиям, недоступность станции, потерю связи и снижение доступного запаса энергии. Необходимо фиксировать, почему каждое задание было принято, отложено, переназначено или отклонено. Выявленные пробелы следует анализировать с сотрудниками пожарных служб, представителями культурных объектов и обслуживающим персоналом. Приведенные ниже иллюстративные расчеты задают исходные данные планирования, которые можно пересчитать; ни один из них не представляет измеренные результаты в Маниле, обязательство по развертыванию или обещанный результат.
Локальная обработка также определяет порядок управления данными. Исходное видео и данные датчиков остаются на опоре. Ответственность за управление доступом, сроки хранения, процедуры локального просмотра и экспорт обезличенных данных должна быть документально закреплена. За счет локальной обработки архитектура ориентирована на принципы PDPL/LGPD, но это не является сертификацией или доказательством соответствия законодательству Филиппин. Применимые местные требования и авиационные разрешения требуют отдельной проверки до начала эксплуатации.
Координация противодействия БПЛА (C-UAS) — отдельный процесс, ограниченный предоставленными полномочиями. Sentinel обнаруживает и отслеживает несанкционированный дрон и только после санкционирования человеком направляет собственный дружественный дрон для мягкого захвата сетью в воздухе или сдерживания путем сближения. Любая такая операция должна исключать помехи реагированию на пожар. Встроенного радара в опоре нет; входные данные может предоставлять дополнительный датчик партнера. Эта возможность не дает автоматического права на вмешательство.
Окончательный план эксплуатации должен распределять ответственность за санкционирование, надзор за полетами, обслуживание аккумуляторов, доступ роботов, локальный просмотр материалов и восстановление после сбоев. Для приемки требуются документированные наблюдения охвата и инженерное подтверждение, а не выводы, основанные на самом наличии оборудования.
Конфигурация системы
| Параметр | Конфигурация |
|---|---|
| Исполнение узла и энергоснабжение | Цилиндрическая опора без системы освещения; высота приблизительно 8 m, ширина 0.6 m; полностью автономное питание с приблизительно 15 m² гибкой CIGS-пленки вокруг корпуса и аккумуляторным накопителем класса 5–20 kWh, с окончательным инженерным подтверждением. |
| Дроновая станция | Интерфейс автономного запуска и возвращения с автоматической заменой аккумулятора через задний сервисный узел и многосекционным магазином заряженных аккумуляторных блоков. |
| Управление операциями дронов | Планирование маршрутов, конечный автомат зарядки/замены аккумуляторов, очередь миссий, мониторинг технического состояния парка и журналы миссий. |
| Периферийные вычисления и данные | Вычислительный модуль ИИ на опоре под управлением OTATODO; локальный инференс и хранение исходных данных; экспорт только обезличенных метаданных событий/состояний. |
| Безопасность и окружающая среда | PTZ-камера с анонимной аналитикой; измерение скорости/направления ветра, температуры, влажности, давления, шума, PM10, PM2.5 и освещенности. |
| Интерфейс наземного робота | Сервисный или гуманоидный робот для патрулирования безопасных зон, реагирования на тревоги и обследования, с беспроводной зарядкой у основания опоры. |
| Координация | Ячеистая сеть связи для обмена метаданными и COP с санкционированием человеком; координация нелетального противодействия БПЛА (C-UAS); дополнительные входные данные от датчиков партнеров, без встроенного радара. |
Как это работает
- Система наблюдения на опоре отмечает признак возможного пожара для локальной оценки.
- OTATODO сопоставляет контекст датчиков и формирует обезличенную сводку события.
- Уполномоченный человек принимает решение о реагировании после анализа эксплуатационных ограничений.
- Планировщик назначает подходящую дроновую станцию и резервирует энергию на возвращение.
- Дрон выполняет обследование, возвращается и при необходимости проходит автоматическую замену аккумулятора.
- Исходные записи остаются на опоре; обезличенные результаты и исключения из охвата обновляют COP.
Допущения планирования (ориентировочно)
Иллюстративные исходные данные, которые покупатель может пересчитать, — целевые показатели, а не достигнутые результаты. Подлежит окончательному инженерному подтверждению.
| Показатель | Допущение планирования | Ориентировочное значение |
|---|---|---|
| Целевой охват приоритетных мест | ТОЛЬКО ДЛЯ ИЛЛЮСТРАЦИИ: определить 20 приоритетных мест наблюдения и поставить цель обеспечить возможность оценки для 16 из них при согласованных условиях ночной эксплуатации. | 16 ÷ 20 × 100 = 80% целевого охвата; это не достигнутый результат. |
| Период оценки ночного охвата | ТОЛЬКО ДЛЯ ИЛЛЮСТРАЦИИ: проводить оценку по 8 часов за ночь в течение 5 ночей. | 8 × 5 = 40 часов запланированной оценки. |
| Потребность в заданиях на обследование | ТОЛЬКО ДЛЯ ИЛЛЮСТРАЦИИ: предусмотреть 6 заданий на обследование за ночь с 10 минутами воздушного наблюдения на каждое задание. | 6 × 10 = 60 минут воздушного наблюдения за ночь; без учета перелетов, резервов и замены аккумуляторов. |
| Расчет распределения энергии накопителя | ТОЛЬКО ДЛЯ ИЛЛЮСТРАЦИИ: принять исходную номинальную емкость накопителя 10 kWh и выделить 60% в плановый энергетический бюджет до инженерных расчетов для конкретных задач. | 10 × 0.60 = 6 kWh планового распределения; это не подтвержденная полезная емкость и не заявление о продолжительности автономной работы. |
| Затраты времени на эксплуатационный анализ | ТОЛЬКО ДЛЯ ИЛЛЮСТРАЦИИ: проводить 2 аналитических совещания в неделю в течение 4 недель, каждое продолжительностью 30 минут. | 2 × 4 × 30 = 240 минут запланированного эксплуатационного анализа. |
Развёрнутое оборудование
- Предлагаемая конструкция умной опоры Sky Hub без освещения с цилиндрической оболочкой из гибкой CIGS-пленки
- Шкаф аккумуляторного накопителя с системой управления энергией и защитной автоматикой
- Дроновая станция с многосекционным аккумуляторным магазином и механизмом замены через задний сервисный узел
- Инспекционный дрон, настроенный для санкционированных ночных операций
- Корпус периферийного вычислительного модуля на опоре и локальное хранилище
- PTZ-камера и комплект экологических датчиков для измерения девяти параметров
- Сервисный или гуманоидный робот с интерфейсом беспроводной зарядки у основания опоры
- Оборудование ячеистой сети связи для обмена метаданными
Часто задаваемые вопросы
Это реализованный проект в Маниле с подтвержденными результатами?
Нет. Это предлагаемая конфигурация для Манилы и кейс организации эксплуатации с использованием зрелых возможностей Sentinel, уже применяемых на практике. Здесь не указаны заказчик с заключенным контрактом, количество установленных узлов или достигнутый охват. Фактические места размещения, разрешения, энергетический баланс и критерии приемки требуют обследования площадок и окончательного инженерного подтверждения.
Означает ли сеточно-ячеистая схема, что опоры используют городское электричество?
Сеточно-ячеистая схема относится к пространственному развертыванию и координации связи. Каждая опора полностью автономна от электросети и использует аккумуляторный накопитель с солнечной подзарядкой от CIGS на опоре. Солнечная выработка ограничена и зависит от погоды, поэтому инженерные расчеты должны обеспечивать баланс подзарядки, базового потребления и запланированных задач дронов или роботов. Неограниченная энергетическая автономность за счет солнца не заявляется.
Как дроновая станция поддерживает повторные ночные обследования?
После санкционированного вылета дрон возвращается на станцию для автоматической замены аккумулятора через задний сервисный узел. Многосекционный магазин предоставляет заряженные блоки для нескольких последовательных вылетов в пределах эксплуатационных ограничений. Перед назначением следующего задания планировщик проверяет техническое состояние аккумуляторов, наличие заряженных блоков, резерв энергии, погоду и разрешения на маршрут.
Может ли городской командный центр удаленно просматривать исходное видео?
В этой конфигурации исходное видео и данные датчиков остаются на опоре для локальной обработки и санкционированного просмотра на месте. За пределы опоры могут передаваться только обезличенные метаданные событий и состояний. Поэтому удаленный командный интерфейс использует сводки, состояния заданий и данные о доступности ресурсов, а не экспорт исходного видео на центральную платформу.
Что означает охват для предлагаемого развертывания?
Охват означает долю согласованных приоритетных мест, где санкционированная задача оценки оперативно выполнима в документированных условиях. Он зависит от качества наблюдения, доступности станции, разрешений, погоды и резерва энергии. Один лишь радиус на карте не подтверждает охват; при оценке необходимо выявлять места с перекрытым обзором, недоступные или исключенные места.
Каковы ограничения операций реагирования на пожары и противодействия БПЛА?
Дрон поддерживает обследование и оценку обстановки; он не заменяет пожарных и не работает в небезопасных условиях. Координация противодействия БПЛА требует санкционирования человеком и ограничена нелетальным мягким захватом сетью в воздухе или сдерживанием путем сближения с использованием дружественного дрона узла. Радиолокационные данные доступны только как дополнительный входной сигнал от датчика партнера.
Узнать больше
- Линейка опор City AI / умного освещения
- Другие кейсы развёртывания умного города
- Связаться с нашей инженерной командой
Планируете аналогичное развёртывание физического ИИ для улиц, кампусов или общественных пространств? Запросить инженерную консультацию