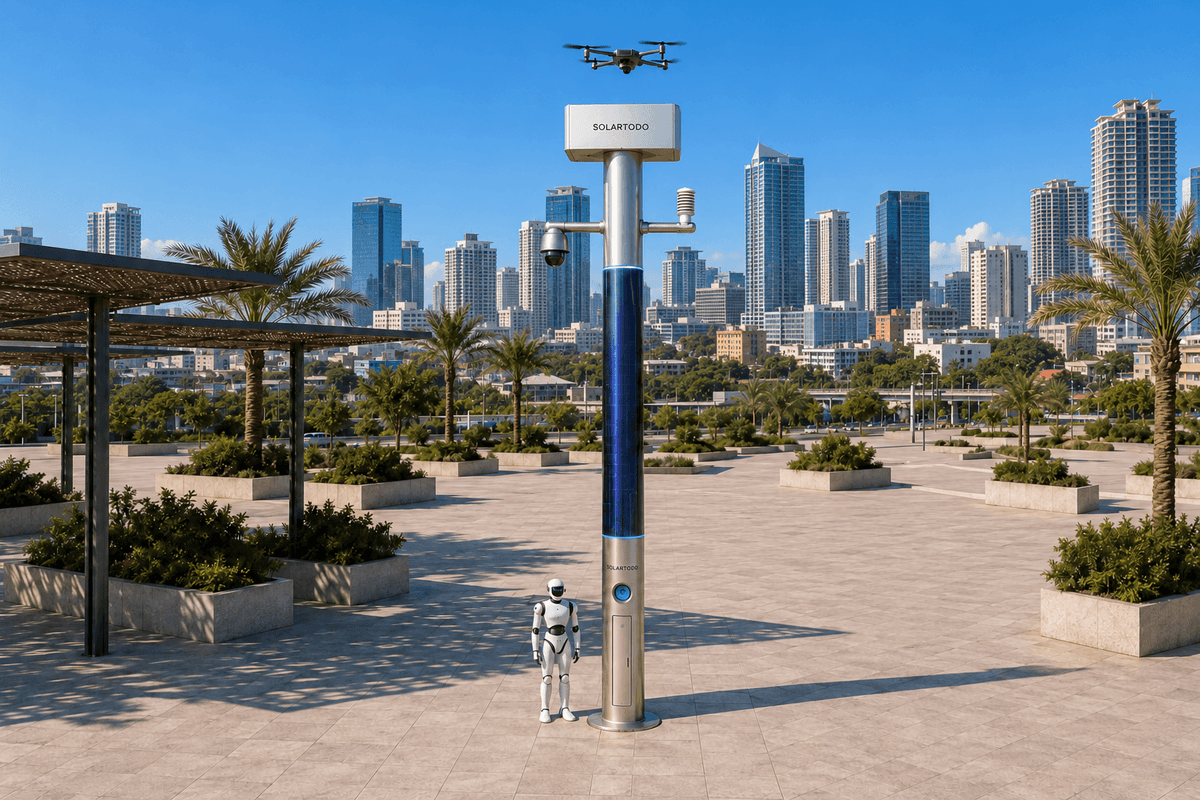
City AI Pole — это опорный узел физического ИИ с периферийными вычислениями, не предназначенный для освещения и объединяющий локальные датчики, вычислительные средства, связь, накопление энергии и обеспечение работы дронов и наземных роботов. SOLARTODO Sentinel в исполнении Sky Hub выполняет OTATODO непосредственно на узле. Предлагаемое развертывание по периметру кампуса в Маниле обеспечивает ночное патрулирование с мониторингом окружающей среды для транспортного ведомства, используя полностью автономное энергоснабжение и операции, санкционированные человеком, при сохранении исходных данных на опоре.
1. Задача оценки: непрерывный мониторинг окружающей среды вокруг кампуса, принимающего мероприятия
Для транспортного ведомства Манилы сезон спортивных мероприятий ставит конкретный эксплуатационный вопрос: можно ли сохранять ситуационную осведомленность об окружающей среде по периметру кампуса во время вечернего прибытия посетителей, их разъезда после мероприятий и последующих более спокойных часов? Предлагаемое развертывание охватывает въезды в кампус, подъезды шаттлов, границы пешеходных зон и служебные въезды. Его цель — помочь руководителям транспортных служб оценивать условия, влияющие на безопасность передвижения, и одновременно поддерживать надежную службу ночного патрулирования.
Это описание предлагаемого развертывания, представленное в формате отчета о пилотном проекте. Оценка касается пригодности площадки и эксплуатационных показателей; она не представляет зрелые, уже используемые возможности Sentinel как экспериментальные. Здесь не утверждается наличие конкретного кампуса, контракта с ведомством, определенного количества установок или достигнутого результата. Конфигурация, разрешения на эксплуатацию и критерии приемки подлежат окончательному инженерному подтверждению.
Типовая модель горного города используется как подход к оценке эксплуатации кампуса, обслуживающего Манилу и имеющего подъезды с уклонами либо связи с возвышенной водосборной территорией. Это не означает, что центральная часть Манилы описывается как горная местность. При выборе площадки необходимо установить, создают ли рельеф, растительность и здания зоны радиотени, затруднения для патрулирования или изменчивую ветровую нагрузку. Эти условия важны, поскольку перебои связи могут расходовать полезное полетное время дрона на ожидание, повторное назначение задач или ненужные возвраты.
Главная задача — мониторинг окружающей среды. Ветер, взвешенные частицы в воздухе, шум и температура дают контекст для решений о патрулировании в сезон мероприятий. PAGASA указывает июнь–ноябрь как общий сезон дождей на Филиппинах, поэтому при совпадении дат мероприятий с этим периодом необходимо учитывать погоду при планировании. Реальные условия эксплуатации следует определять по наблюдениям на площадке, а не по сезонным предположениям. Источник: PAGASA, Климат Филиппин.
2. Предлагаемая конфигурация: связь, сохраняющая полезное полетное время
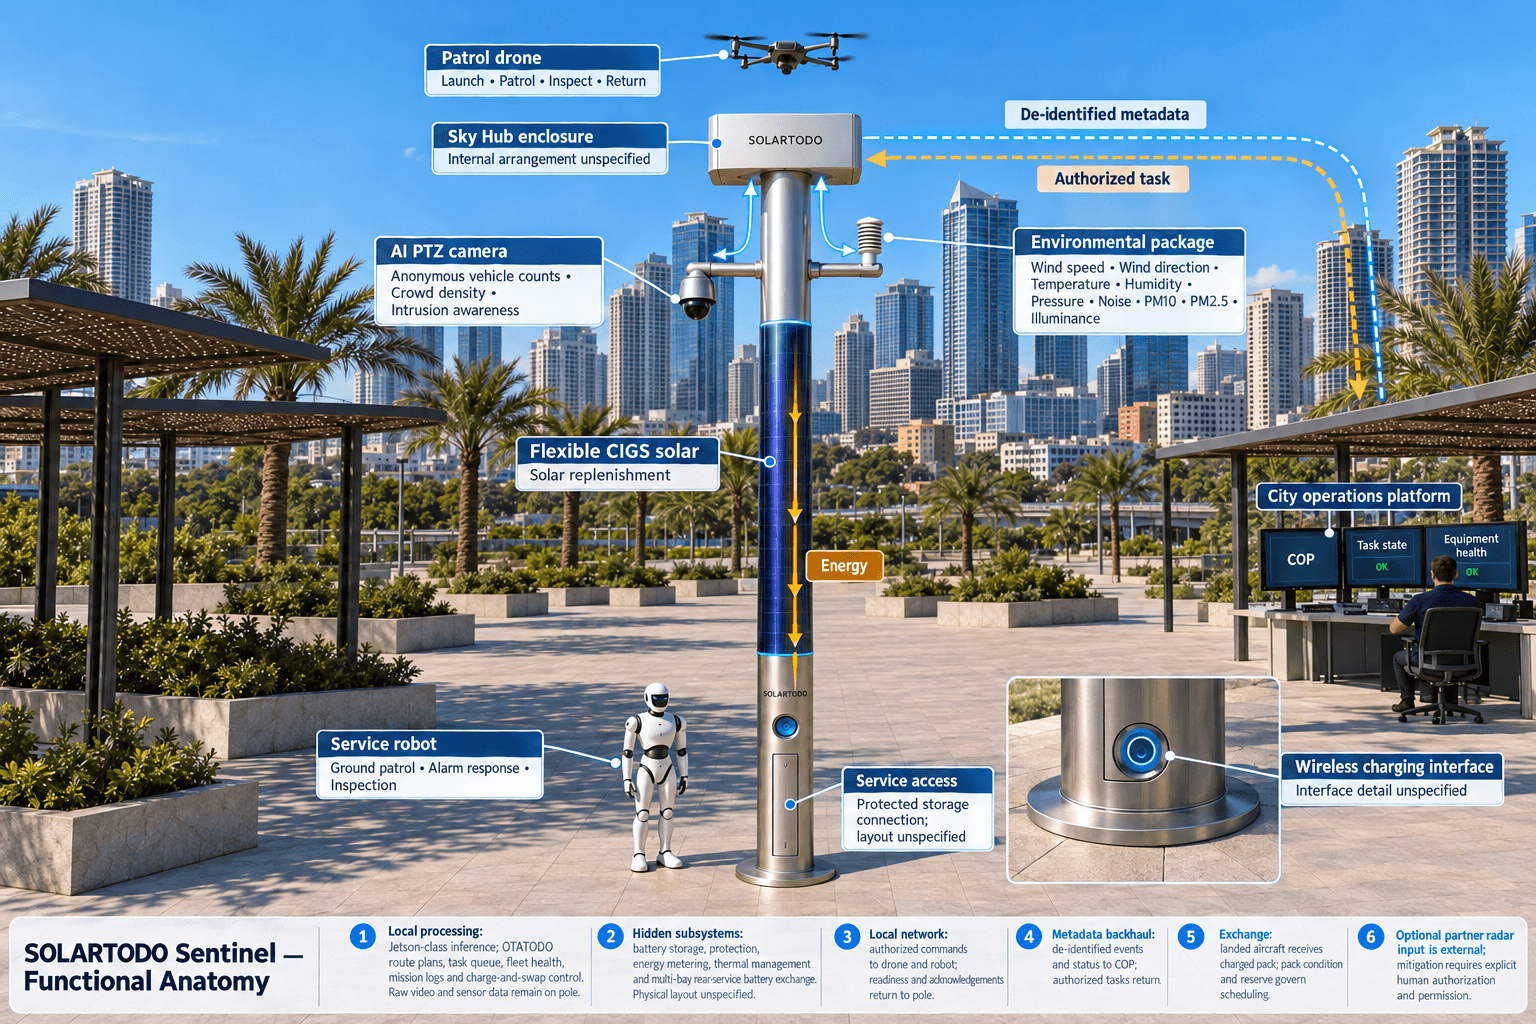
Sky Hub — интеллектуальная опора типа PURE без системы освещения. Предлагаемая конфигурация для периметра кампуса объединяет датчики окружающей среды, PTZ-камеру с ИИ, вычислительные средства на опоре, связь, поддержку автономных дронов и наземных роботов. Такое конструктивное исполнение размещает эти функции непосредственно на границе зоны эксплуатации, где ведомству необходимы надежные сведения о состоянии системы и информация об окружающей среде для принятия решений.
Связь — главное направление интеграции. Предлагаемая схема использует локальную оперативную сеть для координации узла, воздушных аппаратов и роботов, а также отдельно управляемый магистральный канал для передачи обезличенных метаданных событий и состояния. Выбор каналов, размещение антенн и поведение при переключении на резерв требуют обследования периметра. Разнесение каналов полезно лишь тогда, когда выбранные маршруты не имеют общих пробелов покрытия и единых точек отказа; оно не является безусловной гарантией непрерывной связи.
OTATODO управляет маршрутными планами, конечным автоматом зарядки и замены аккумуляторов, очередями задач, состоянием парка и журналами миссий непосредственно на опоре. Периферийный модуль класса Jetson выполняет локальный инференс и планирует вычислительную нагрузку. Команды содержат контекст авторизации и идентификаторы задач, чтобы задержка подтверждения не приводила к непреднамеренному повторному вылету. До начала работы в ночи мероприятий в рамках оценки следует проверить потерю связи, повторное подключение, устаревшие сообщения и обработку подтверждений.
Продолжительность работы дронов обеспечивается планированием полезных миссий и автоматизированной подготовкой к следующему вылету. После вылета приземлившийся аппарат получает заряженный аккумуляторный блок посредством автоматической замены через задний сервисный интерфейс из многосекционного аккумуляторного магазина. Несколько готовых секций обеспечивают последовательные вылеты с учетом состояния аккумуляторов, восполнения заряда и энергетических резервов. Присутствие оператора на площадке для такой замены не требуется.
Этот механизм не увеличивает время полета на одном аккумуляторе. Он снижает зависимость от ручной замены аккумуляторных блоков между миссиями. Связь позволяет использовать это преимущество на практике, синхронизируя готовность аккумуляторов, состояние посадки, приоритет задач и инструкции по возврату, а локальное управление сохраняет заданное поведение при недоступности магистрального канала.
3. Последовательность ночного патрулирования: от измерений окружающей среды к санкционированным действиям
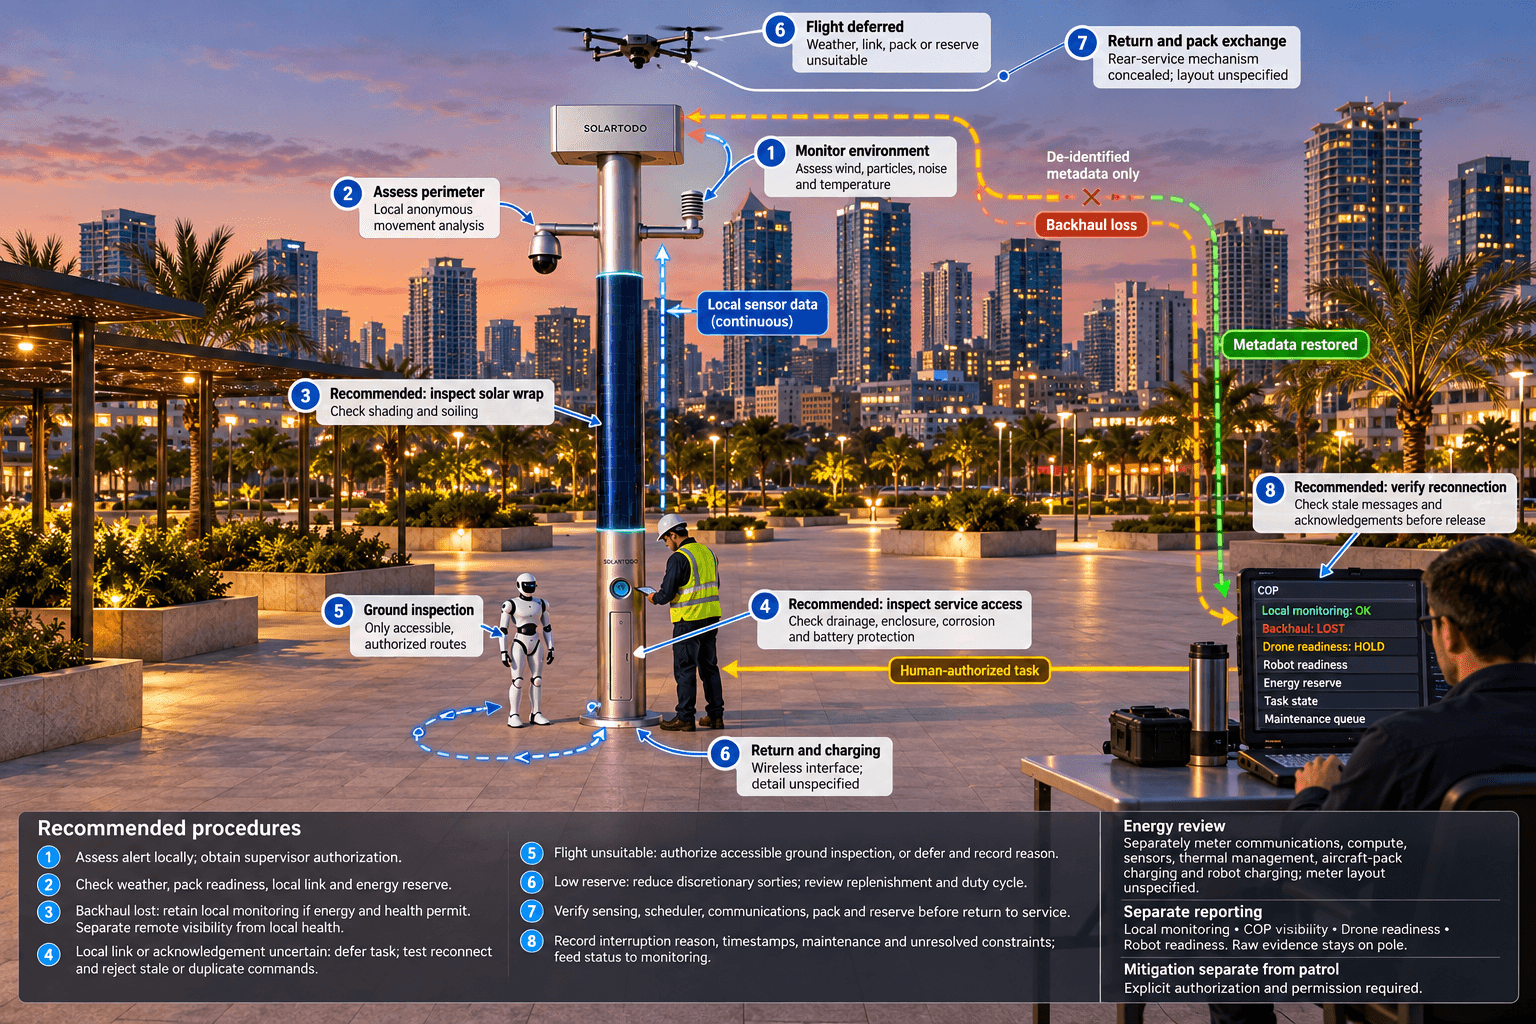
Предлагаемая последовательность работы в ночь мероприятия начинается с локальных наблюдений за окружающей средой и контроля обстановки по периметру. Комплекс датчиков «девять в одном» измеряет скорость и направление ветра, температуру, влажность, атмосферное давление, шум, PM10, PM2.5 и освещенность. Эти показания характеризуют условия у опоры; они не формируют карту воздействия факторов для всего кампуса и не заменяют специализированные приборы там, где требуются измерения нормативного уровня.
PTZ-камера обеспечивает анонимный подсчет транспортных средств, оценку плотности скопления людей, обнаружение вторжений и контроль обстановки по периметру посредством локального машинного восприятия. Например, сигнал об изменении окружающей среды возле подъезда шаттлов можно оценивать вместе с анонимизированной динамикой перемещений и текущей готовностью воздушного аппарата. Ведомство определяет пороги эскалации и приоритеты осмотра до начала эксплуатации. Сигнал запускает оценку; он сам по себе не подтверждает опасность и не обосновывает вмешательство.
Командный интерфейс единой оперативной картины (COP) объединяет данные датчиков, санкционированную оценку и реагирование, планирование периферийных вычислений, а также полевую эксплуатацию и техническое обслуживание. Руководитель может разрешить задачу осмотра, после чего локальный планировщик проверяет пригодность погоды, наличие аккумуляторных блоков, состояние связи и энергетический резерв. Автономные вылеты включают взлет, патрулирование района, осмотр, возврат и повторное назначение задач в утвержденных эксплуатационных границах. Контроль со стороны человека не требует его присутствия рядом с опорой.
Сервисный робот обеспечивает наземное патрулирование, реагирование на тревоги, осмотр и координацию воздушных и наземных средств, возвращаясь к основанию опоры для беспроводной зарядки. Наземные задачи дают дополнительную возможность осмотра, когда полет нецелесообразен, при условии доступности и разрешенного использования самого маршрута. Ни воздушный аппарат, ни робот не должны направляться на задание лишь ради увеличения счетчика активности.
Sentinel также поддерживает обнаружение и сопровождение несанкционированных дронов с командной координацией собственного дружественного дрона для мягкого перехвата сетью в воздухе или сдерживания посредством близкого сближения. Любые такие меры являются нелетальными и требуют явного разрешения человека и соответствующих разрешений на применение. Они отделены от штатного патрулирования окружающей среды. Радар не входит в оборудование опоры; любые радиолокационные данные могут поступать только через дополнительный вход для партнерских датчиков.
4. Автономное энергоснабжение: энергетический резерв определяет доступность ночью
Предлагаемый узел полностью автономен: он использует солнечную генерацию на опоре и аккумуляторное хранение энергии без подключения к электросети, городскому электроснабжению или питанию площадки. На цилиндрическом корпусе высотой приблизительно 8 m и шириной 0.6 m размещено около 15 m² гибких тонкопленочных солнечных модулей CIGS, охватывающих корпус на 360°, с номинальной пиковой мощностью примерно 2.4–2.7 kWp. Эту номинальную величину нельзя считать постоянно доступной рабочей мощностью.
Вертикальный цилиндр получает прямой солнечный свет на обращенную к солнцу проекцию, а не одновременно на всю площадь покрытия. В регионе с высокой солнечной радиацией, например в Саудовской Аравии, реалистичная выработка при ясном небе составляет приблизительно 0.8–1.1 kW пиковой мощности постоянного тока и 6–9 kWh в сутки, с пиками ближе к середине утра и во второй половине дня, а не обязательно в полдень. Это справочные условия, а не прогноз выработки для Манилы. Местное затенение, облачность, ориентация, загрязнение и потери преобразования требуют отдельной оценки.
Для ночного патрулирования в Маниле солнечная генерация служит дополнительным источником восполнения энергии микростанции с аккумуляторным резервом. Предлагаемая емкость накопителя относится к классу 5–20 kWh; окончательная величина выбирается на основе измеренных нагрузок, полезной емкости аккумуляторов и необходимого эксплуатационного резерва. Накопитель переносит энергию во времени; он не возмещает энергию, израсходованную за несколько ночей подряд. Поэтому недостаточное восполнение заряда может потребовать сокращения числа необязательных вылетов или изменения графика обслуживания.
В рамках оценки следует отдельно измерять энергопотребление связи, вычислений, датчиков, терморегулирования, зарядки аккумуляторов воздушных аппаратов и зарядки робота. Затем OTATODO планирует задачи высокой мощности с учетом рабочего цикла, сохраняя согласованный резерв для мониторинга и управления. Само наличие заряженного аккумулятора воздушного аппарата недостаточно для запуска, если последующее восполнение его заряда поставит под угрозу следующее обязательное окно патрулирования.
Механическая и электротехническая проверка должна охватывать ветровую нагрузку, дренаж, защиту корпуса, коррозионное воздействие, защиту аккумуляторов и доступ для обслуживания. Это вопросы инженерного подтверждения, а не подразумеваемые сертификаты. Доступность зависит от полного энергетического баланса и возможности обслуживания установки, а не от видимой площади солнечного покрытия.
5. Методика оценки: отчетность о доступности с прозрачным учетом перерывов
Основной KPI — доступность сервиса в согласованные окна ночного патрулирования. До начала оценки ведомство должно определить, что считается минутой готовности сервиса: необходимые датчики окружающей среды работают, локальный планировщик исправен, ключевые средства связи соответствуют согласованному рабочему состоянию и имеется достаточный резерв для назначенного обслуживания. Доступность рассчитывается как число минут готовности сервиса, деленное на число запланированных минут обслуживания. Здесь не заявляется достигнутый процент.
В отчетности следует раздельно отражать доступность локального мониторинга, удаленную видимость в COP, готовность дрона к миссии и готовность наземного робота. Иначе исправные датчики могут скрыть нехватку аккумуляторов для воздушного аппарата, а отказ магистрального канала можно ошибочно принять за полный отказ узла. Непрерывность локальной работы при отключении связи и удаленная видимость — разные свойства; для них следует сохранять отдельные временные отметки и причины перерывов.
Иллюстративный расчет для планирования позволяет определить объем работы по анализу. Четыре ночи по шесть часов дают 24-часовое окно наблюдения. Гипотетический 30-минутный перерыв в этом окне дает расчетную доступность 97.9%. Это пример расчета, а не обещание продукта, измеренный результат или рекомендуемый порог приемки. Покупателю следует заменить все исходные данные фактическим расписанием мероприятий и утвержденным определением сервиса.
Исходные видеозаписи и данные датчиков остаются на опоре и обрабатываются локально. За ее пределы могут передаваться только обезличенные метаданные событий и состояния. COP получает оперативные сводки; санкционированный подробный анализ материалов проводится локально. Архитектура ориентирована на локальную обработку и принципы PDPL/LGPD, без утверждений о сертификации или подтвержденном соответствии законодательству Филиппин. Сроки хранения, управление доступом и местные требования к конфиденциальности требуют отдельной проверки со стороны покупателя.
Итоговый отчет об оценке должен объяснять каждый интервал недоступности, влияние связи на полезное полетное время дрона, роль замены аккумуляторов в выполнении последовательных заданий и сохранение резервов в течение запланированного окна. В нем также следует фиксировать действия по обслуживанию и нерешенные ограничения площадки. После этого транспортное ведомство сможет оценить предлагаемое развертывание в кампусе по данным, полученным в условиях его спортивных мероприятий, а не экстраполировать заявления о масштабном внедрении.
Конфигурация системы
| Параметр | Конфигурация |
|---|---|
| Опора и энергоснабжение | Цилиндрический корпус без освещения, высота приблизительно 8 m и ширина 0.6 m; около 15 m² гибкого покрытия CIGS, номинальная пиковая мощность 2.4–2.7 kWp; полностью автономное энергоснабжение. |
| Аккумуляторное хранение энергии | Предлагаемый накопитель класса 5–20 kWh с защищенным эксплуатационным резервом и планированием рабочих циклов; окончательная полезная емкость подлежит инженерному подтверждению. |
| Периферийные вычисления и связь | Инференс и планирование OTATODO на опоре; локальная оперативная сеть и отдельно управляемый магистральный канал метаданных с размещением антенн по результатам обследования. |
| Датчики окружающей среды | Скорость и направление ветра, температура, влажность, атмосферное давление, шум, PM10, PM2.5 и освещенность. |
| Средства охранного контроля | PTZ-камера с ИИ для локального анонимного подсчета транспортных средств, оценки плотности скопления людей, обнаружения вторжений и контроля обстановки по периметру. |
| Операции дронов | Автономные взлет, патрулирование, осмотр и возврат; автоматическая замена аккумуляторов через задний сервисный интерфейс с использованием многосекционного магазина. |
| Наземные операции | Сервисный робот для патрулирования, осмотра, реагирования на тревоги и координации воздушных и наземных средств с беспроводной зарядкой у основания опоры. |
Как это работает
- Датчики окружающей среды на опоре фиксируют пересечение порогового значения во время ночного патрулирования периметра кампуса.
- Локальный инференс сопоставляет условия с анонимизированными данными о перемещениях и состоянием готовности оборудования.
- COP представляет обезличенные метаданные события для оценки уполномоченным руководителем.
- OTATODO планирует разрешенный осмотр дроном или роботом после проверки связи, погоды и энергетических ресурсов.
- Полевой аппарат возвращается для замены аккумулятора или беспроводной зарядки, а нештатные ситуации, требующие обслуживания, поступают в очередь.
- Исходные материалы остаются на опоре, а обезличенные результаты задач и временные отметки доступности обновляются в COP.
Допущения планирования (ориентировочно)
Иллюстративные исходные данные, которые покупатель может пересчитать, — целевые показатели, а не достигнутые результаты. Подлежит окончательному инженерному подтверждению.
| Показатель | Допущение планирования | Ориентировочное значение |
|---|---|---|
| Запланированное окно оценки | ТОЛЬКО ДЛЯ ИЛЛЮСТРАЦИИ: наблюдение в течение 4 ночей по 6 часов за ночь; заменить расписанием мероприятий ведомства. | 4 × 6 = 24 запланированных часа, что эквивалентно 1,440 минутам. |
| Расчет доступности | ТОЛЬКО ДЛЯ ИЛЛЮСТРАЦИИ: предполагаются 30 минут недоступности в окне продолжительностью 1,440 минут; это не целевой показатель и не измеренный результат. | (1,440 − 30) ÷ 1,440 × 100 = приблизительно 97.9% гипотетической доступности. |
| Резервируемая энергия для базовой нагрузки | ТОЛЬКО ДЛЯ ИЛЛЮСТРАЦИИ: предполагается совокупная нагрузка мониторинга, вычислений и связи 100 W в течение 6 часов; без учета двигателей, зарядки и дополнительных нагрузок терморегулирования. | 100 W × 6 h ÷ 1,000 = 0.6 kWh энергии для базовой нагрузки. |
| Энергопотребление аккумуляторов воздушного аппарата | ТОЛЬКО ДЛЯ ИЛЛЮСТРАЦИИ: запланированы 6 вылетов с расходом 0.2 kWh на вылет и предполагаемым общим КПД восполнения заряда 80%; подтвердить фактическое потребление воздушного аппарата. | 6 × 0.2 kWh ÷ 0.80 = 1.5 kWh энергии станции. |
| Трудозатраты на анализ отчетов | ТОЛЬКО ДЛЯ ИЛЛЮСТРАЦИИ: организовать 2 сеанса анализа в неделю в течение 4 недель, каждый продолжительностью 30 минут. | 2 × 4 × 30 = 240 минут, или 4 часа запланированной работы по анализу. |
Развёрнутое оборудование
- Предлагаемая опора Sky Hub без освещения с гибким солнечным покрытием CIGS
- Шкаф аккумуляторного накопителя с защитой и учетом энергии
- Шкаф периферийных вычислений и связи на опоре
- PTZ-камера и комплекс датчиков окружающей среды «девять в одном»
- Автономный патрульный дрон с задним сервисным аккумуляторным интерфейсом
- Многосекционный магазин автоматической замены аккумуляторов дрона
- Сервисный робот и интерфейс беспроводной зарядки у основания опоры
Часто задаваемые вопросы
Является ли это подтвержденным отчетом о развертывании в Маниле?
В статье описаны предлагаемая иллюстративная конфигурация для Манилы и методика оценки. Она не утверждает наличие контракта с заказчиком, определенного количества установок или достигнутого эксплуатационного результата. Основу продукта составляют уже используемые возможности Sentinel; планировка кампуса, схема связи, разрешения, энергетический бюджет и критерии приемки требуют подтверждения для конкретной площадки.
Как модуль связи помогает использовать полетное время дрона?
Связь объединяет приоритет задач, состояние воздушного аппарата, готовность аккумуляторов и инструкции по возврату, чтобы доступная энергия полета использовалась для полезных осмотров. Локальное планирование и заданное поведение при восстановлении соединения сокращают предотвратимое ожидание и повторные отправки. Автоматическая замена аккумуляторов обеспечивает последующие вылеты, но ни связь, ни замена не увеличивают время работы на одном аккумуляторном блоке.
Может ли опора работать всю ночь без внешнего подключения к электропитанию?
Система полностью автономна и сочетает солнечную генерацию на опоре с аккумуляторным хранением энергии. Работа ночью зависит от полезного запаса энергии, измеренных нагрузок и запланированной активности дронов и роботов. Емкость накопителя класса 5–20 kWh необходимо подбирать для конкретной площадки; несколько дней с низкой солнечной выработкой подряд могут потребовать сокращения рабочих циклов для сохранения основных функций мониторинга и управления.
Зачем применять к Маниле типовую эксплуатационную модель горного города?
Эта модель направляет оценку кампуса, обслуживающего Манилу и имеющего подъезды с уклонами либо связь с возвышенной водосборной территорией; она не характеризует центральную Манилу как горную местность. Обследование площадки должно установить фактический рельеф, зоны радиотени и ограничения патрулирования. Эти результаты определяют, улучшат ли разнесенные каналы связи и пересмотренные маршруты осмотра эксплуатационную доступность.
Какая информация поступает в командный интерфейс транспортного ведомства?
За пределы опоры могут передаваться только обезличенные метаданные событий и состояния, включая состояние задач, исправность оборудования и временные отметки доступности. Исходные видеозаписи и данные датчиков остаются на опоре для локальной обработки и санкционированного локального анализа. Архитектура с локальной обработкой, ориентированная на PDPL/LGPD, сама по себе не подтверждает сертификацию или соответствие применимым требованиям Филиппин.
Что происходит, если погода или состояние связи препятствуют воздушному патрулированию?
Планировщик соблюдает утвержденные эксплуатационные ограничения и фиксирует причину отсрочки вылета. Локальный мониторинг может продолжаться при недоступности магистрального канала, если позволяют запас энергии и состояние оборудования. Сервисный робот может осмотреть доступный и разрешенный наземный маршрут. Погодные ограничения, перебои связи и готовность аппаратов отражаются в отчете о доступности раздельно.
Допускает ли координация противодействия БПЛА автономное вмешательство?
Обнаружение и сопровождение несанкционированных дронов могут поддерживать оценку ситуации, но меры противодействия требуют явного разрешения человека и соответствующего разрешения на операции. Узел может координировать собственный дружественный дрон для мягкого перехвата сетью в воздухе или сдерживания посредством близкого сближения. Этот нелетальный процесс отделен от патрулирования окружающей среды, а радиолокационные данные доступны только через дополнительный вход для партнерских датчиков.
Узнать больше
- Линейка опор City AI / умного освещения
- Другие кейсы развёртывания умного города
- Связаться с нашей инженерной командой
Планируете аналогичное развёртывание физического ИИ для улиц, кампусов или общественных пространств? Запросить инженерную консультацию