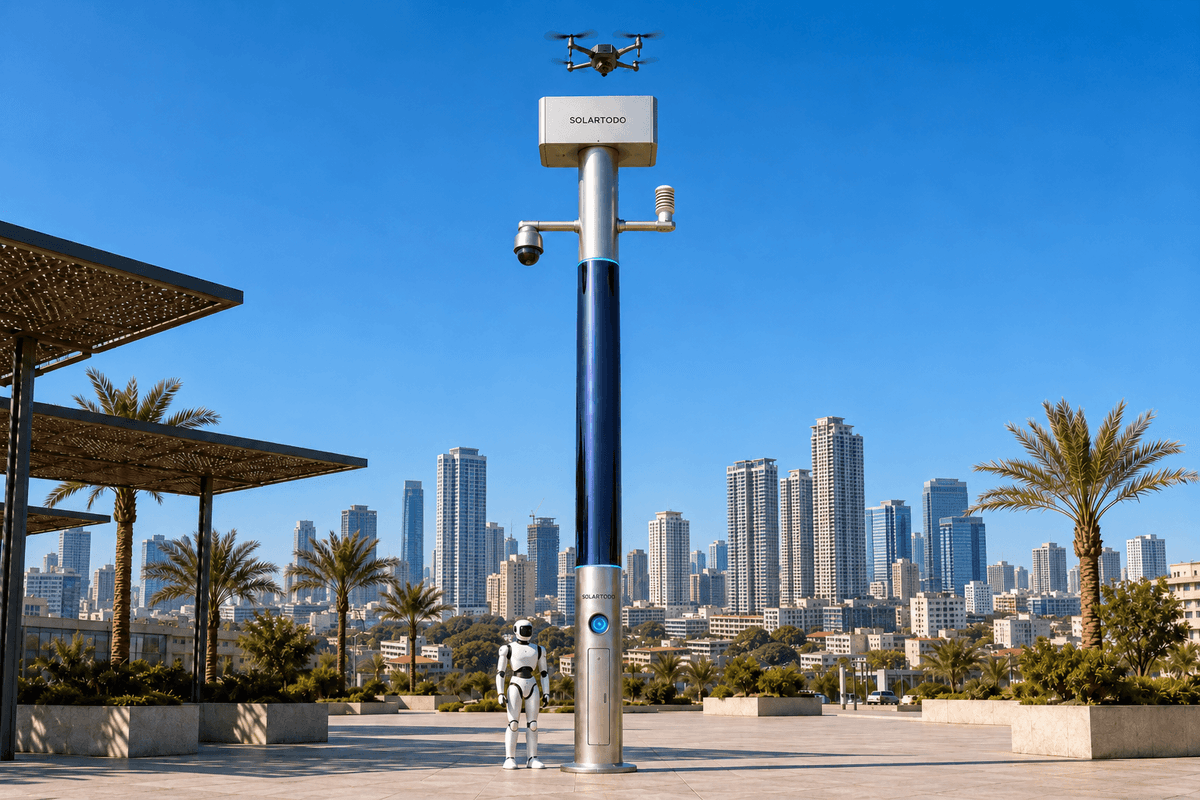
Городская ИИ-опора — это городской периферийный узел физического ИИ, объединяющий локальные вычисления, сбор данных, поддержку автономных дронов и работу наземных роботов. Sky Hub системы SOLARTODO Sentinel — полностью энергоавтономная опора без осветительного оборудования, на которой OTATODO работает на периферии. Предлагаемое развертывание в Маниле предназначено для экологических инспекций транспортного узла водохозяйственным ведомством: исходные данные сохраняются на каждой опоре, а передаются только обезличенные метаданные событий и состояния.
1. Суть инцидента: сигнал о проблеме с водоотведением в праздничный период требует обоснованных доказательств
Разбор начинается с иллюстративного инцидента: в период массовых отъездов на праздник Ундас водохозяйственное ведомство получает сообщения о скоплении стоячей воды рядом с транспортно-пересадочным узлом Манилы. Предлагаемая зона инспекции охватывает подъезды к терминалу, водоотводный канал и служебный маршрут в направлении коридора реки Пасиг. Это планируемые участки, а не заявленная установка у заказчика. Операционный вопрос заключается в том, указывает ли видимая вода на засор водоотвода, требующий вмешательства, временное скопление воды на поверхности или ситуацию, которую необходимо дополнительно проверить.
В праздничный период сбор доказательств становится ключевой задачей. Сообщение может указывать на проблему, не устанавливая ее точное местоположение, продолжительность или значимость для технического обслуживания. Аэрофотоснимок может показать препятствие, но не прояснить возможность наземного доступа. Повторные сообщения также могут относиться к одному событию. Направление бригад по каждому непроверенному сигналу расходует инспекционные ресурсы и может затруднить доступ в местах движения пассажиров.
При оценке необходимо учитывать сезонные условия. PAGASA определяет сезон дождей на Филиппинах как период с июня по ноябрь, поэтому инспекции, связанные с осадками, обоснованно учитываются при планировании на эти праздники; это не прогноз погоды на конкретный день. Источник: обзор климата PAGASA.
Предлагаемая схема реагирования использует узлы SOLARTODO Sentinel Sky Hub, образующие пространственную сетку с mesh-связью. Здесь grid-mesh обозначает топологию развертывания, при которой каждая опора полностью энергоавтономна. Разбор инцидента показывает, как локальные периферийные вычисления могут формировать доказательную базу, поддерживать санкционированную инспекцию и обеспечивать проверяемое решение по техническому обслуживанию. Основной предмет оценки — частота ложных тревог. Результаты развертывания в Маниле, одобрение заказчиком или достигнутое снижение показателя не заявляются.
2. Восстановление картины событий: локальная классификация до эскалации
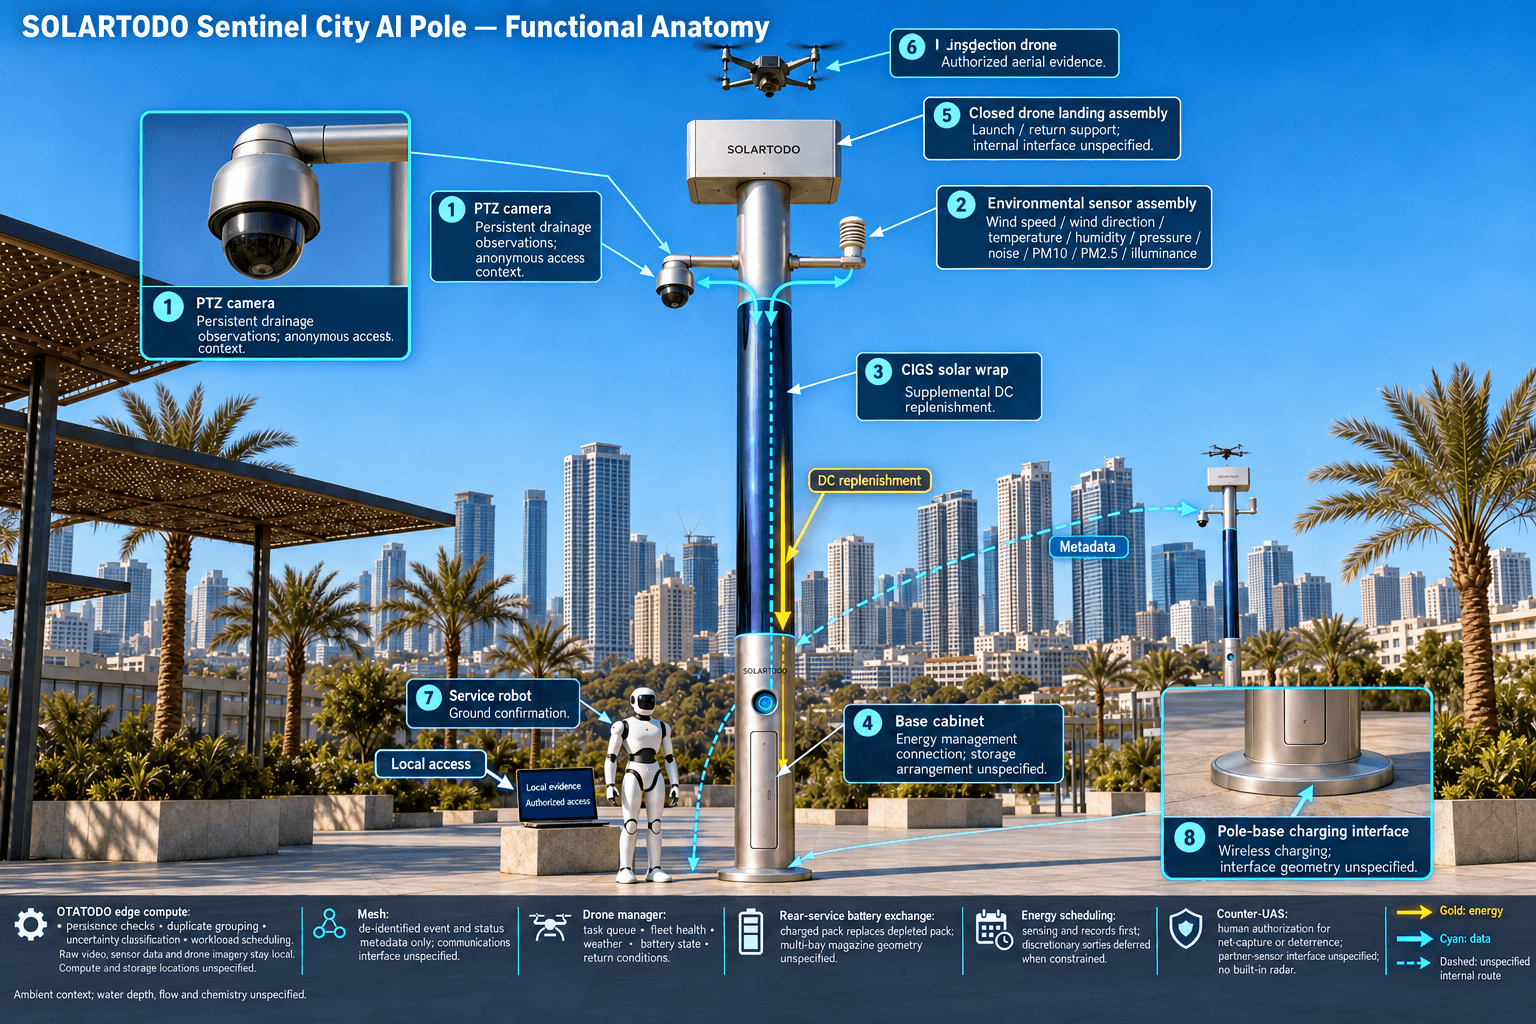
В предлагаемой последовательности событий PTZ-камера опоры обнаруживает устойчивое визуальное изменение возле водоприемного отверстия. OTATODO планирует локальное выполнение ИИ-инференса, проверяет наблюдения во времени и связывает предполагаемое событие с определенной зоной инспекции. Анонимный подсчет транспортных средств и оценка плотности скопления людей дают контекст для доступа. Обнаружение вторжений и контроль периметра помогают отличать экологическую инспекцию от действий внутри закрытой зоны технического обслуживания без идентификации людей или считывания автомобильных номеров.
Встроенный комплекс экологического мониторинга измеряет скорость ветра, направление ветра, температуру, влажность, атмосферное давление, шум, PM10, PM2.5 и освещенность. Эти показания помогают оценивать видимость, воздействие окружающей среды и условия инспекции. Они не измеряют химический состав воды, расход воды в водоотводе или глубину воды. Поэтому визуальный признак остается предполагаемым состоянием до тех пор, пока соответствующая инспекция не установит, что произошло.
Модуль периферийных вычислений обеспечивает организацию процесса. Он объединяет повторные наблюдения, отделяет неопределенные классификации от сигналов, требующих действий, и сохраняет связь между исходным триггером и последующей оценкой. В mesh-сети обезличенные идентификаторы событий и сводки состояния помогают сопоставлять сообщения из соседних зон. Каждая опора хранит собственные исходные видеозаписи и данные датчиков; соседние узлы не обмениваются исходными потоками.
Командный интерфейс единой оперативной картины (COP) отображает местоположение, классификацию, степень уверенности, время наблюдения, доступность оборудования и статус разрешения. Удаленные специалисты получают обезличенные метаданные, включая причины эскалации или неопределенности. Санкционированное изучение исходных доказательств выполняется через доступ на опоре, где они были получены. Это различие важно для водохозяйственного ведомства: краткая сводка события помогает направлять бригады, а прослеживаемая локальная запись сохраняет основания для последующего разбора инцидента.
3. Санкционированное реагирование: низковысотная инспекция и наземная проверка
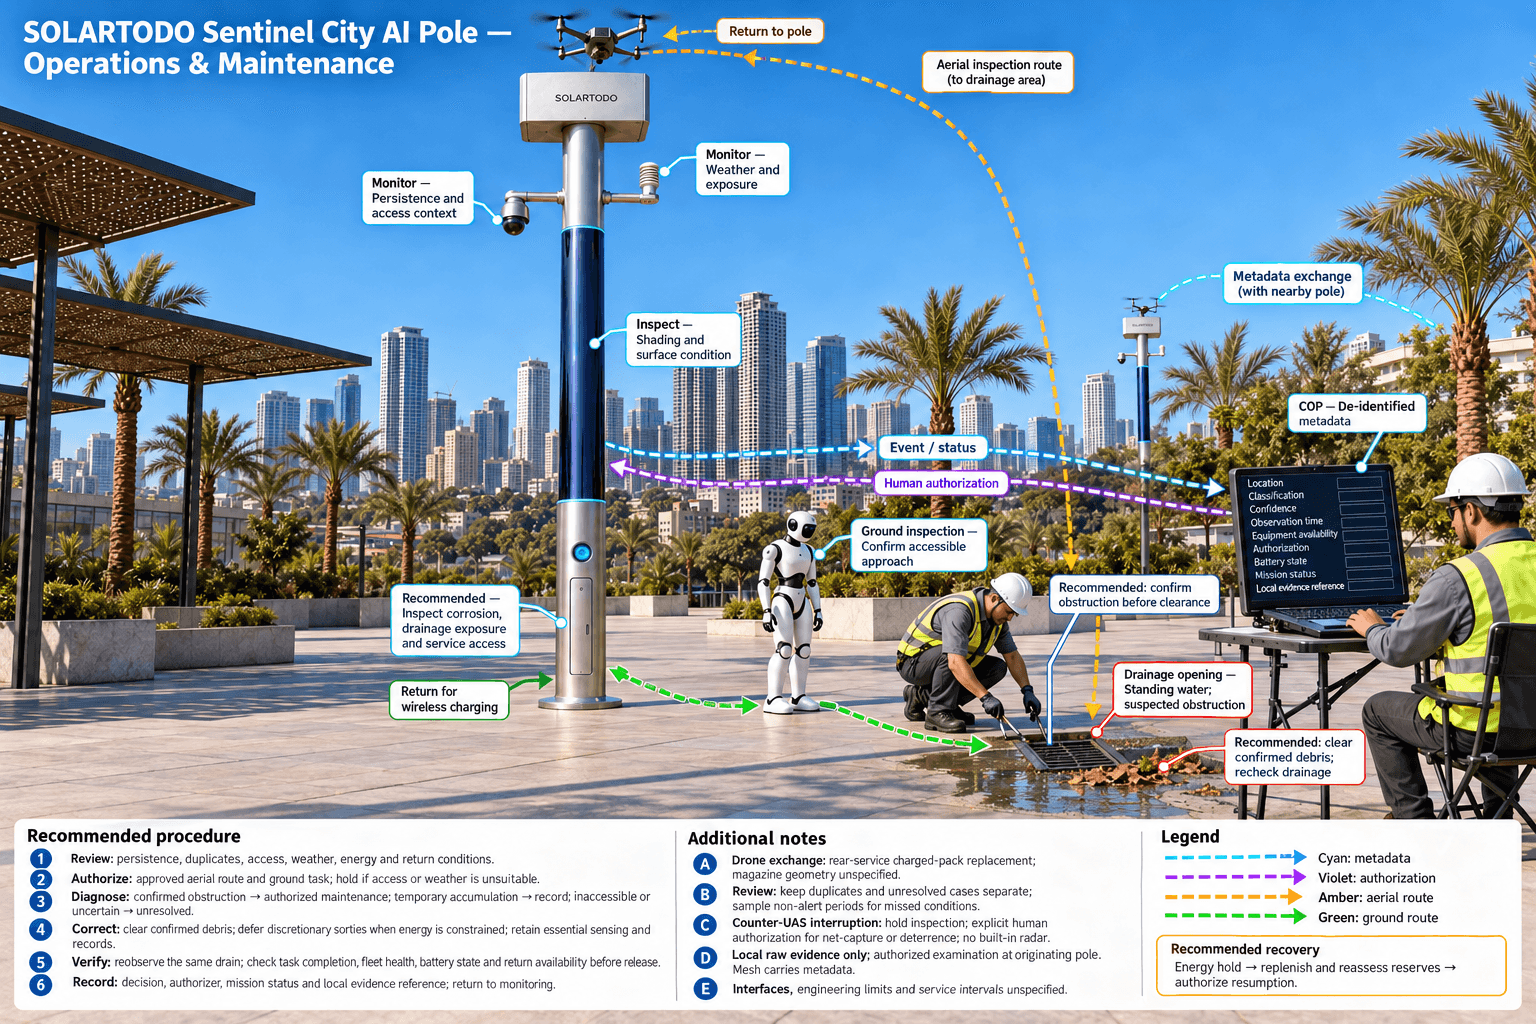
После того как уполномоченный специалист определяет необходимость дополнительных доказательств, диспетчер операций дронов выбирает утвержденный маршрут низковысотной инспекции. Он проверяет очередь задач, техническое состояние парка, метеоданные, заряд батареи и условия возвращения. В рамках разрешенного порядка эксплуатации дрон взлетает, осматривает водоотводный коридор, возвращается и может быть отправлен повторно без присутствия оператора у опоры. Пассажирские зоны и движение транспорта остаются ограничениями при выборе маршрута и выдаче разрешения на запуск.
После посадки многосекционный магазин батарей выполняет автоматическую замену батареи через задний сервисный интерфейс. Заряженный аккумуляторный блок заменяет разряженный, обеспечивая возможность следующего запланированного вылета. Несколько секций поддерживают последовательные вылеты в пределах имеющегося запаса заряженных блоков, энергетических резервов и эксплуатационных ограничений. Планирование маршрутов, переходы между состояниями зарядки и замены, а также журналы миссий координируются установленным на опоре диспетчером. Исходные изображения дрона сохраняются на опоре, где они были получены; за ее пределы могут передаваться только обезличенные результаты и статус миссии.
Сервисный робот дополняет процесс наземной инспекцией. Он может патрулировать разрешенный служебный маршрут, реагировать на тревогу, обследовать доступный подход к водоотводу и согласовывать наблюдения с воздушным заданием. Для беспроводной зарядки он возвращается к основанию опоры. В записи инцидента обнаруженное препятствие отделяется от предполагаемого, а недоступные участки отмечаются как невыясненные; незавершенная инспекция не считается подтверждением.
Координация противодействия беспилотным авиационным системам (Counter-UAS) остается отдельной функцией, требующей разрешения человека. Если несанкционированный дрон мешает инспекции, узел может обнаружить и сопровождать его, а также координировать собственный дружественный дрон для мягкого захвата сетью в воздухе или сдерживания путем сближения. Любое противодействие требует явного разрешения человека и соответствующих допустимых условий эксплуатации. Встроенного радара в опоре нет; обнаружение могут дополнять опциональные данные партнерских датчиков.
4. Инженерная оценка: непрерывность mesh-связи при ограниченном энергобюджете
Sky Hub — исключительно интеллектуальная опора без системы освещения. Предлагаемая конфигурация для Манилы объединяет сбор данных, периферийные вычисления, поддержку дронов и работу роботов на полностью энергоавтономной микростанции. Каждая опора использует солнечную подзарядку непосредственно на опоре и аккумуляторное хранилище без подключения к электросети, городскому или объектному электроснабжению. Mesh-связь обеспечивает координацию между узлами, не изменяя эту независимую энергетическую архитектуру.
Цилиндрический корпус имеет высоту приблизительно 8 метров и ширину 0.6 метра; на нем размещено около 15 квадратных метров гибких тонкопленочных солнечных элементов CIGS, охватывающих корпус на 360 градусов. Их номинальную мощность приблизительно 2.4–2.7 kWp необходимо отличать от фактической выработки. Прямой солнечный свет одновременно попадает на обращенную к солнцу проекцию цилиндра, а не на всю обернутую поверхность.
Для региона с высокой солнечной инсоляцией, например Саудовской Аравии, реалистичная выработка при ясном небе составляет примерно 0.8–1.1 kW пиковой мощности постоянного тока и около 6–9 kWh в сутки; пики обычно приходятся на середину утра или вторую половину дня, а не на полдень. Эти значения не являются прогнозом выработки для Манилы. Перед составлением графика работы необходимо оценить местное затенение, облачность, ориентацию, температуру и геометрию установки.
Солнечная оболочка обеспечивает дополнительное восполнение энергии. Аккумуляторное хранилище класса 5–20 kWh покрывает пиковые нагрузки энергоемких задач дронов и роботов; доступная энергия и возможности ее восполнения ограничены. Поэтому OTATODO планирует рабочие циклы с учетом потребностей вычислений, связи, сбора данных, зарядки батарей и необходимых резервов. В периоды ограниченного энергоснабжения предлагаемая политика отдает приоритет основному сбору данных и записям инцидентов, откладывая необязательные вылеты. Окончательный инженерный проект должен подтвердить емкость хранилища, расчетные ветровые нагрузки на конструкцию, воздействие воды из водоотводной системы, антикоррозионную защиту, тепловой режим и доступ для технического обслуживания. При достоверном разборе инцидента перенос из-за нехватки энергии фиксируется как ограничение сервиса, а не как выполненная инспекция.
5. Итоговое решение: оценка ложных тревог без сокрытия пропущенных событий
Предлагаемый процесс приемки водохозяйственным ведомством начинается с согласованного правила разметки. Сигнал, требующий действий, должен подтверждаться доказательствами состояния, которое требует согласованной инспекции или технического обслуживания. Ложная тревога — это эскалированный сигнал, который впоследствии признан не требующим действий по этому правилу. Невыясненные случаи учитываются отдельно до окончательной оценки. Дублирующие уведомления отслеживаются отдельно, чтобы их объединение искусственно не улучшало показатель классификации.
Для операционной отчетности доля ложных тревог рассчитывается как число подтвержденных эскалаций, не требующих действий, деленное на общее число эскалаций с окончательной оценкой. Если покупателю нужна формальная частота ложноположительных срабатываний, при оценке необходимо дополнительно разметить отрицательные интервалы наблюдения и разделить число ложноположительных результатов на сумму ложноположительных и истинноотрицательных результатов. Явное указание обоих знаменателей предотвращает ситуацию, когда разные команды сообщают несовместимые показатели под одним названием.
Существующий процесс рассмотрения следует сравнивать с предлагаемым процессом с поддержкой периферийных вычислений в сопоставимые праздничные периоды работы. Определение инцидента, зоны инспекции и правила окончательной оценки должны оставаться неизменными. Необходимо проверить, уменьшают ли проверки устойчивости признаков, группировка дубликатов и санкционированное подтверждение с воздуха число ненужных эскалаций. Также следует выборочно проверять периоды без сигналов и рассматривать невыясненные случаи, чтобы обнаруживать пропущенные состояния. Более низкого показателя ложных тревог недостаточно, если полнота инспекций ухудшается.
Разбор завершается решением по техническому обслуживанию, указанием ответственного лица, выдавшего разрешение, и ссылкой на доказательства, хранящиеся локально. COP фиксирует сбор данных, санкционированную оценку и реагирование, планирование периферийных вычислений, а также полевые операции и техническое обслуживание как единый непрерывный цикл. Подтвержденные эксплуатацией возможности SOLARTODO составляют основу предлагаемой конфигурации; детали установки в Маниле и пороговые критерии приемки подлежат окончательному инженерному подтверждению. Обработка данных рассчитана на локальное выполнение и ориентирована на PDPL/LGPD, что не означает наличия сертификации или подтвержденного соответствия требованиям Филиппин.
Конфигурация системы
| Параметр | Конфигурация |
|---|---|
| Опора и топология развертывания | Цилиндрическая опора Sky Hub без освещения, высотой приблизительно 8 m и шириной 0.6 m; пространственная сетка с mesh-связью; полностью энергоавтономная. |
| Периферийные ИИ-вычисления | Модуль инференса на опоре под управлением OTATODO с локальным планированием вычислительных нагрузок, корреляцией событий и хранением исходных данных. |
| Охранное наблюдение | PTZ-камера с локальной обработкой изображений для анонимного подсчета транспортных средств, оценки плотности скопления людей, обнаружения вторжений и контроля периметра. |
| Экологический мониторинг | Девять измеряемых параметров: скорость ветра, направление ветра, температура, влажность, атмосферное давление, шум, PM10, PM2.5 и освещенность. |
| Воздушные и наземные операции | Поддержка автономной посадки и запуска дрона, многосекционная система замены батарей через задний сервисный интерфейс, диспетчер миссий, сервисный робот и беспроводная зарядка у основания опоры. |
| Энергосистема | Приблизительно 15 m² гибких CIGS-элементов, обернутых вокруг опоры, номинальная мощность приблизительно 2.4–2.7 kWp; аккумуляторное хранилище класса 5–20 kWh, окончательная емкость определяется расчетом. |
| Координация Counter-UAS | Обнаружение и сопровождение с разрешенным человеком мягким захватом сетью с дружественного дрона или сдерживанием путем сближения; без встроенного радара. |
Как это работает
- Система локального восприятия на опоре отмечает устойчивую аномалию в зоне водоотвода и сохраняет исходные доказательства локально.
- Периферийные вычисления сопоставляют наблюдения, группируют дубликаты и публикуют обезличенные метаданные события.
- Специалист разрешает инспекцию после проверки условий доступа, погоды и энергетического состояния.
- Узел планирует низковысотную инспекцию дроном и необходимую подтверждающую проверку наземным роботом.
- Водохозяйственное ведомство дает окончательную оценку событию и назначает техническое обслуживание или дальнейшее обследование.
- COP фиксирует разрешение, статус миссии и ссылку на локальные доказательства на исходной опоре.
Допущения планирования (ориентировочно)
Иллюстративные исходные данные, которые покупатель может пересчитать, — целевые показатели, а не достигнутые результаты. Подлежит окончательному инженерному подтверждению.
| Показатель | Допущение планирования | Ориентировочное значение |
|---|---|---|
| Иллюстративная доля ложных тревог | ТОЛЬКО ДЛЯ ИЛЛЮСТРАЦИИ: предположим 100 эскалаций с окончательной оценкой, включая 20 подтвержденных случаев, не требующих действий; это гипотетические исходные данные для оценки. | 20 ÷ 100 × 100 = 20% — иллюстративная доля ложных тревог, а не достигнутый результат или порог приемки. |
| Трудозатраты на ручное рассмотрение | ТОЛЬКО ДЛЯ ИЛЛЮСТРАЦИИ: предположим, что в течение одного периода оценки 100 эскалаций требуют по 6 минут рассмотрения. | 100 × 6 = 600 минут, или 10 часов гипотетических трудозатрат на рассмотрение. |
| Возможность сокращения повторного рассмотрения | ТОЛЬКО ДЛЯ ИЛЛЮСТРАЦИИ: предположим, что каждое из 20 дублирующих уведомлений потребовало бы 4 минуты отдельного рассмотрения. | 20 × 4 = 80 минут рассмотрения, которых потенциально можно избежать; прежде чем учитывать какую-либо выгоду, необходимо проверить точность объединения. |
| Трудозатраты на выборочную проверку периодов без сигналов | ТОЛЬКО ДЛЯ ИЛЛЮСТРАЦИИ: проверять 10 интервалов наблюдения без сигналов в день в течение 5 дней, отводя по 3 минуты на интервал. | 10 × 5 × 3 = 150 минут запланированной выборочной проверки для выявления пропущенных состояний. |
Развёрнутое оборудование
- Цилиндрическая опора Sky Hub без освещения с гибкими солнечными элементами CIGS, обернутыми вокруг корпуса.
- Шкаф аккумуляторного хранилища с контроллером управления энергией.
- Модуль периферийных вычислений на опоре и локальное хранилище доказательств.
- PTZ-камера и комплекс экологических датчиков для девяти параметров.
- Инспекционный дрон с автоматизированным задним интерфейсом обслуживания батареи.
- Многосекционный магазин батарей дрона и посадочный узел.
- Сервисный робот с интерфейсом беспроводной зарядки у основания опоры.
- Оборудование mesh-связи для обмена обезличенными данными о событиях и состоянии.
Часто задаваемые вопросы
Это реальное развертывание у заказчика в Маниле?
В статье описывается предлагаемая конфигурация для Манилы через иллюстративный разбор инцидента. В ней не указывается установка у заказчика и не заявляются достигнутые местные результаты. Эксплуатируемые возможности SOLARTODO Sentinel служат продуктовой основой, а выбор площадки, разрешения, эксплуатационные процедуры, расчет энергосистемы и пороговые критерии оценки требуют подтверждения для конкретного проекта.
Означает ли grid-mesh, что опорам требуется городское электроснабжение?
Grid-mesh описывает пространственное расположение и топологию связи. Каждая опора полностью энергоавтономна и использует солнечную подзарядку от обернутых вокруг корпуса CIGS-элементов и аккумуляторное хранилище без подключения к электросети, городскому или объектному электроснабжению. Доступная энергия ограничивает рабочие циклы, поэтому вылеты дронов, зарядку роботов и вычислительные нагрузки необходимо планировать с учетом проверенного локального энергобюджета.
Как водохозяйственное ведомство может изучать доказательства, если исходные данные остаются на опоре?
Удаленный командный интерфейс получает только обезличенные метаданные событий и состояния, включая классификации, временные метки, записи разрешений и результаты миссий. Исходные видеозаписи и данные датчиков остаются на опоре, где они были получены. Санкционированное подробное изучение доказательств выполняется через локальный доступ на этой опоре; сроки хранения, права доступа и процедуры обеспечения целостности записей определяются при инженерной проработке.
Могут ли экологические датчики доказать засор водоотвода или загрязнение воды?
Комплекс для девяти параметров измеряет атмосферные условия и характеристики окружающей среды, включая твердые частицы, ветер и освещенность. Он не измеряет напрямую глубину, расход или химический состав воды. Наблюдения камеры и воздушные или наземные инспекции помогают оценивать ситуацию, но любое заключение о качестве воды требует отдельно предусмотренного отбора проб или измерительного оборудования и соответствующей процедуры проверки.
Как покупателям следует оценивать показатели ложных тревог?
До начала оценки необходимо согласовать определение события и знаменатель расчета. Подтвержденные эскалации, не требующие действий, следует указывать как долю сигналов с окончательной оценкой, а при расчете формальной частоты ложноположительных срабатываний использовать размеченные отрицательные интервалы наблюдения. Дубликаты, невыясненные случаи и пропущенные состояния следует учитывать отдельно. Необходимо сравнивать эквивалентные периоды работы, не представляя гипотетические расчеты как измеренное улучшение.
Узнать больше
- Линейка опор City AI / умного освещения
- Другие кейсы развёртывания умного города
- Связаться с нашей инженерной командой
Планируете аналогичное развёртывание физического ИИ для улиц, кампусов или общественных пространств? Запросить инженерную консультацию