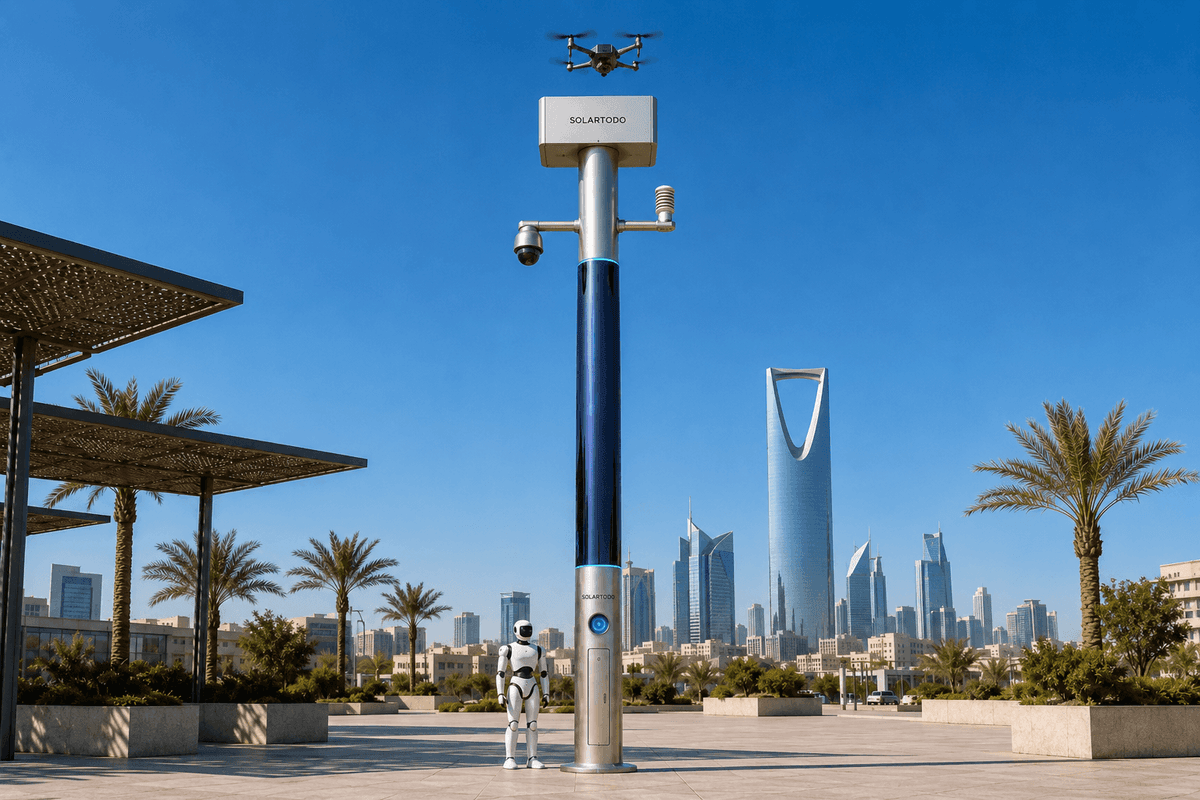
City AI Pole / SOLARTODO Sentinel Sky Hub — это неосветительный, полностью автономный физический AI edge node, который объединяет накопление энергии на опоре, солнечную подпитку за счет обернутой CIGS-пленки, edge compute, сенсорику, автономные операции дронов, зарядку наземных роботов и координацию C-UAS. В данной конфигурации для Мехико он поддерживает ночное патрулирование периметра кампуса в периоды жары и сбор доказательных материалов с учетом PDPL/LGPD.
Городская задача и контекст развертывания
Плотная среда CBD в Мехико создает сложное операционное окно для эко-экологических команд, отвечающих за периметры кампусов, многофункциональные комплексы, деловые районы и границы критически важных объектов. Периоды жары усиливают эту задачу. Более высокие ночные температуры могут продлевать активность на улице, увеличивать нагрузку на полевые команды, повышать число экологических жалоб и делать ручной сбор доказательных материалов менее последовательным на протяженных линиях периметра. Предлагаемое развертывание SOLARTODO Sentinel Sky Hub сформулировано вокруг этой городской задачи, а не вокруг демонстрации продукта: обеспечить наблюдаемость зоны периметра кампуса ночью, собирать защищаемые экологические и охранные доказательные материалы и поддерживать операционную доступность без подключения к городской, сетевой или объектовой инфраструктуре электропитания.
Конфигурация предлагается для архетипа периметра кампуса в CBD Мехико: входы, сервисные дороги, зоны погрузки, внутренние дворы, участки рядом с инженерными коммуникациями и внешние линии отступа, где эко-экологическим операторам нужен общий обзор того, что произошло, когда это произошло и какая реакция была авторизована. Опора является PURE smart pole и физическим AI edge node, а не активом общественного освещения. Ее роль — разместить сенсорику, вычисления, энергию, операции дронов и операции наземных роботов в одной автономной микростанции.
Сезонный триггер — операционный период жары. В такие окна объекту могут потребоваться более частые ночные патрули для контроля проникновений на периметр, плотности людей у ворот, аномальных перемещений транспорта, всплесков шума, изменений твердых частиц и локальных вопросов безопасности. Цель развертывания не в том, чтобы заявить о завершенном публичном внедрении или достигнутых результатах. Цель — определить иллюстративную конфигурацию, подлежащую окончательному инженерному подтверждению, которую покупатель может оценить относительно целевой доступности, полноты доказательных материалов, рабочего цикла и локальных требований к обработке данных.
Операционная концепция: цикл droneport и наземного робота
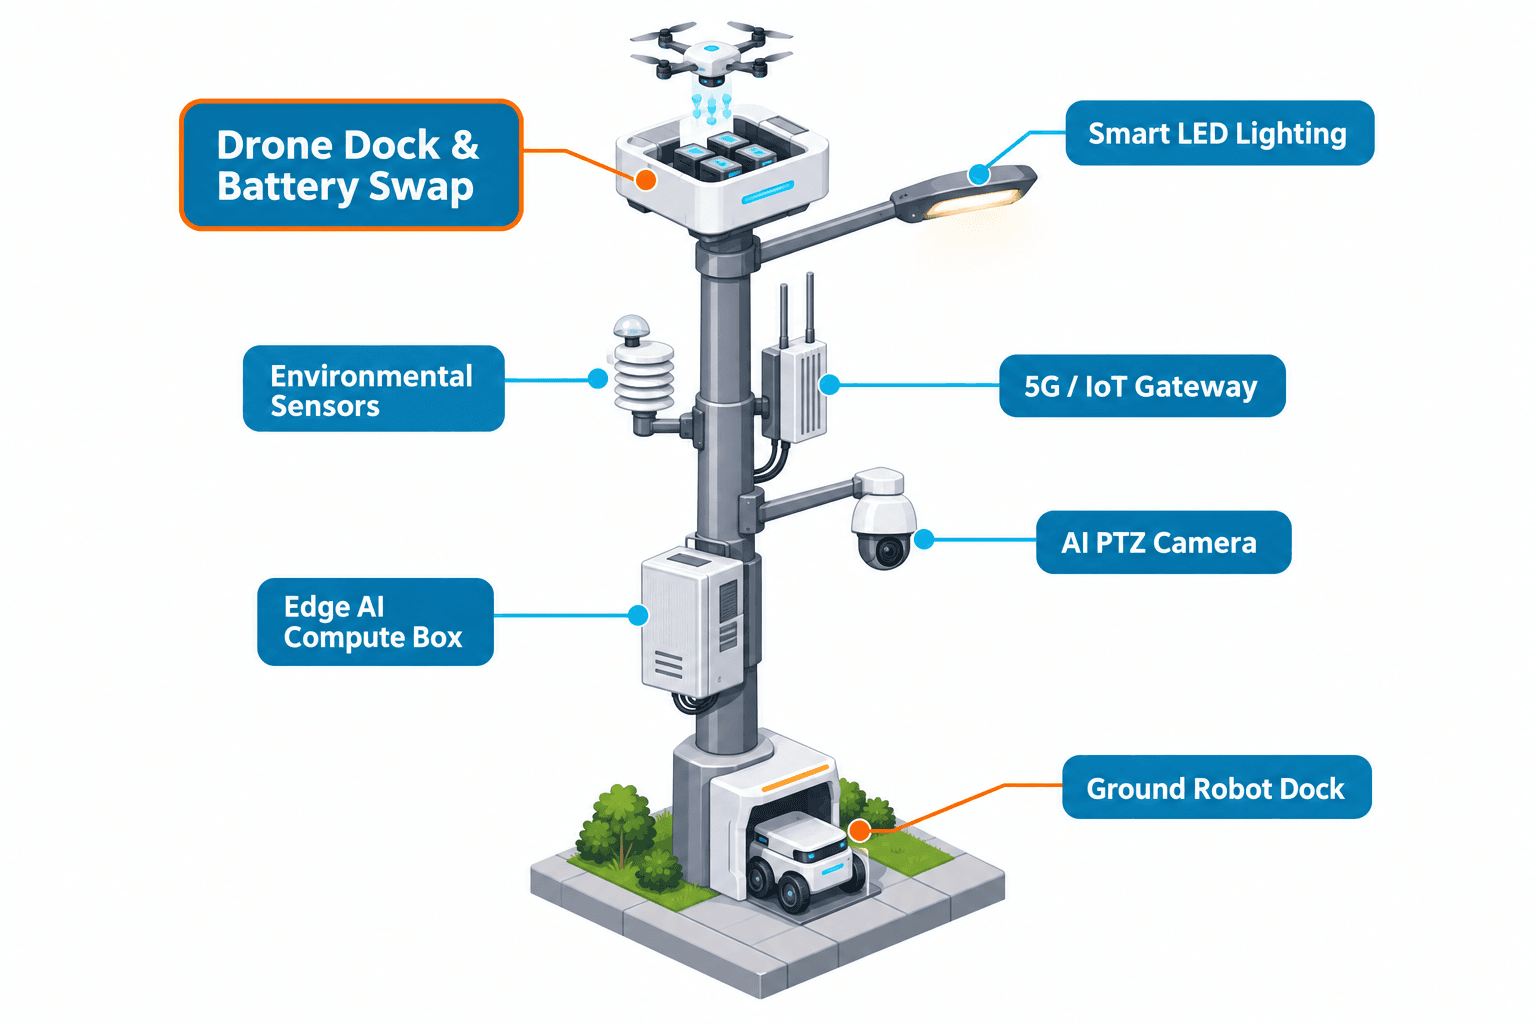
Sky Hub позиционируется как компактный droneport и edge node, готовый к работе с роботами, для ночного патрулирования периметра кампуса. В обычном патрульном цикле установленная на опоре PTZ-камера и набор экологических датчиков наблюдают за периметром из точки размещения опоры. Локальное восприятие отмечает изменение сцены, например необычное количество транспортных средств, рост плотности людей, проникновение в ограниченную приграничную зону или экологическую аномалию, такую как движение шума и твердых частиц в жаркую ночь.
Шкаф edge compute обрабатывает исходное видео и данные датчиков на опоре. Сырые потоки остаются на опоре. В представление common-operating-picture передаются только обезличенные метаданные событий и статуса: время, зона локации, класс события, диапазон уверенности, статус датчиков, готовность дрона, уровень заряда робота и состояние журнала миссии. Это важно для операционной позиции, ориентированной на PDPL/LGPD, потому что снижает необходимость перемещать чувствительные исходные материалы с полевого устройства, при этом предоставляя руководителям достаточно контекста для авторизации действия.
Для операций дронов опора управляет планированием маршрутов, готовностью к запуску, отправкой автономных вылетов, возвратом, горячей заменой батарей, состоянием флота и журналами миссий. Когда ночному патрулю требуется вид с воздуха, авторизованный оператор может выпустить маршрут из COP. Дрон запускается, осматривает сегмент периметра, возвращается к опоре и входит в автоматизированную замену батареи с задним обслуживанием. Многосекционный магазин может поддерживать несколько последовательных вылетов, заменяя разряженный блок на заряженный, с учетом настроенного рабочего цикла и энергетического бюджета.
Фокус модуля в этом кейсе — наземный робот. Робот выполняет более медленный и близкий слой инспекции, который воздушный патруль не может заменить: движение вдоль границы кампуса, приближение к месту тревоги, проверка зоны ворот, подтверждение наличия видимого источника экологической жалобы, координация с обзором дрона сверху и возврат к основанию опоры для беспроводной зарядки. Результат не является заявлением об автономном правоприменении. Это структурированный операционный цикл: сенсорика, авторизованная оценка и реагирование, планирование edge-compute, затем полевые операции и обслуживание, все видимо в одном командном представлении COP с авторизацией human-in-the-loop.
Сбор доказательных материалов и обработка данных
Ключевая болевая точка — сбор доказательных материалов. Эко-экологическим заинтересованным сторонам часто нужны материалы, которые являются своевременными, организованными и объяснимыми: журнал патруля, контекст датчиков, локальная классификация события, авторизация оператора, запись реагирования робота, запись вылета дрона и состояние обслуживания. Ручные ночные патрули могут создавать пробелы, когда условия жары меняют схемы комплектования персоналом, когда участки периметра удалены друг от друга или когда инцидент охватывает несколько датчиков и полевых действий.
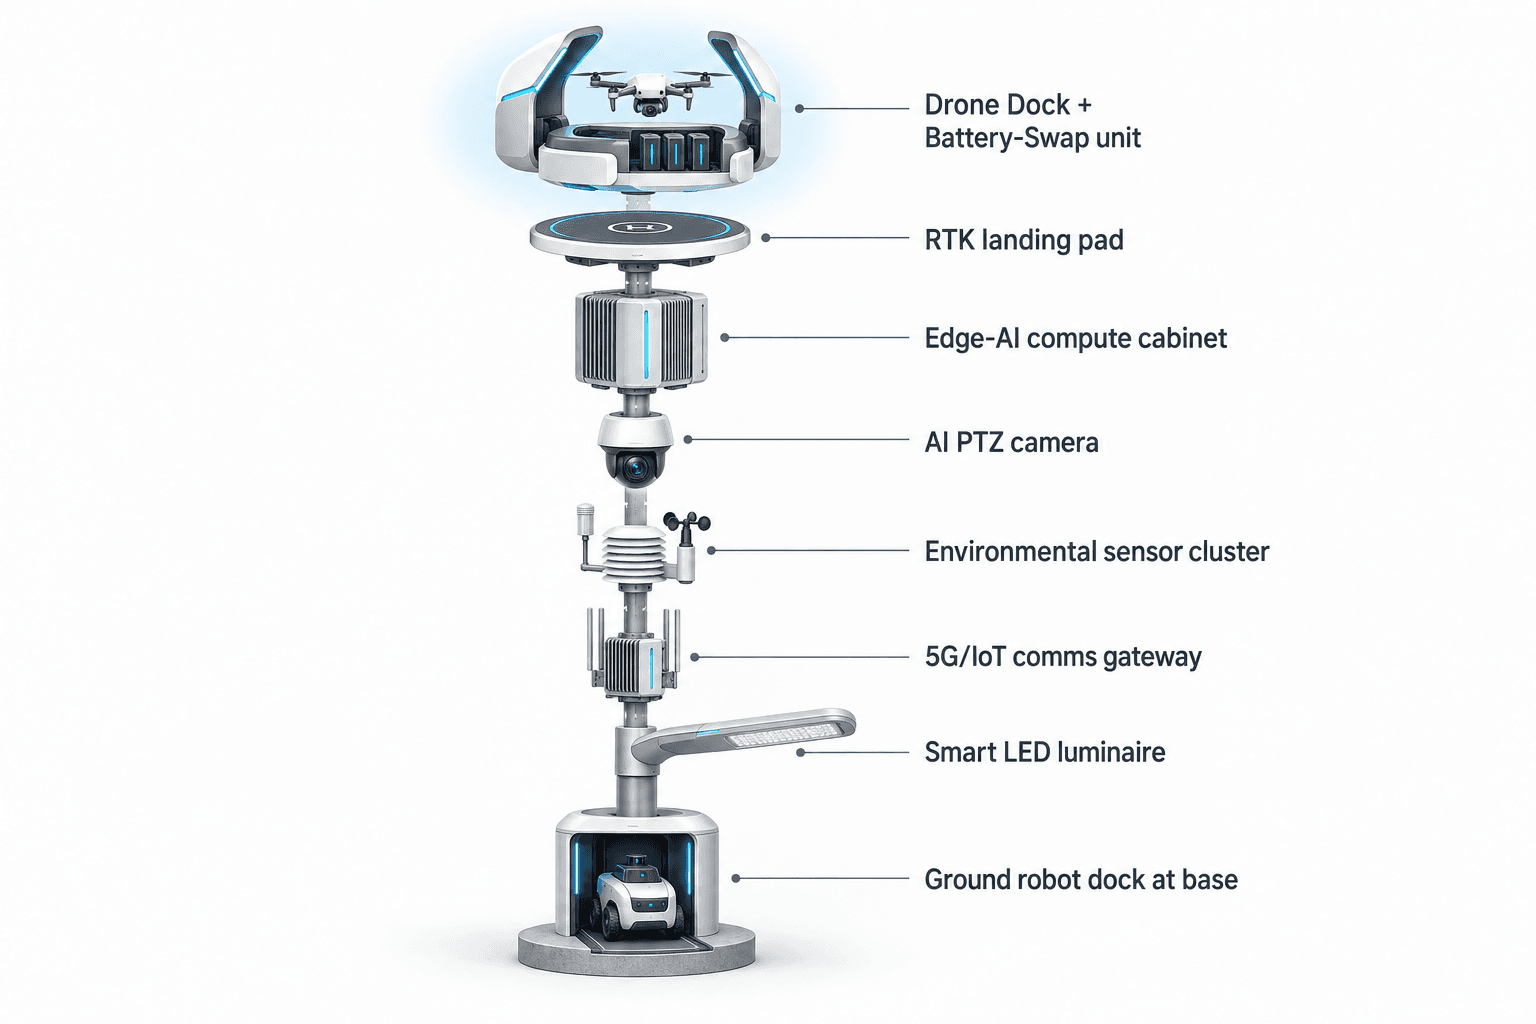
В предлагаемой конфигурации доказательные материалы формируются как пакет события, а не как экспорт сырых данных. Sky Hub записывает метаданные события из слоя PTZ-восприятия, девяти экологических каналов, состояния миссии дрона, статуса наземного робота и цепочки авторизации. Опора может локально классифицировать анонимное количество транспортных средств, плотность людей, проникновение и ситуационную осведомленность по периметру. Она не заявляет активное распознавание лиц или распознавание номерных знаков. Это различие важно для закупок, потому что цель доказательных материалов — операционная подотчетность и реконструкция ситуации, а не широкий сбор идентификационных данных.
Для кейса ночного патрулирования в жару COP может показывать связанную по времени последовательность: рост шума и PM2.5 рядом с сервисным входом, камера отмечает необычный паттерн движения, наземному роботу назначается инспекция границы на низкой скорости, и авторизуется вылет дрона для короткого обзора сверху. Edge node распределяет вычисления и питание между этими задачами, журналирует переходы состояний и передает в командное представление только обезличенные метаданные событий и статуса.
Координация C-UAS также представлена как контролируемый процесс сбора доказательных материалов и реагирования. Опора может обнаруживать и отслеживать неавторизованный дрон с помощью собственного стека восприятия и, где доступно, дополнительных входов партнерских датчиков. Радар не рассматривается как встроенное оборудование опоры. При авторизации человеком node может дать команду дружественному дрону выполнить мягкий воздушный захват сетью или сдерживание близким сближением. Язык развертывания остается некинетическим и авторизованным человеком; кейс не позиционирует node как автономное оружие или как систему подавления спектра.
Планирование автономной энергии и доступности
Доступность является KPI-рамкой для этого предложения в Мехико. Покупатель должен оценивать Sky Hub не по заявлению о неограниченной солнечной автономности, а по тому, способна ли его автономная микростанция с батарейной поддержкой сохранять доступность приоритетных патрульных функций в согласованные ночные окна. Опора несет примерно 15 m² гибкой тонкопленочной CIGS с 360-degree wrapped по вертикальному корпусу высотой около 8 m и шириной 0.6 m, с номиналом примерно 2.4-2.7 kWp. Поскольку вертикальный цилиндр собирает прямое солнце главным образом на проекции, обращенной к солнцу, а не по всей обертке одновременно, реалистичная выходная мощность при ясном небе в регионе с высокой инсоляцией составляет примерно 0.8-1.1 kW DC peak, обычно достигая пика в середине утра или середине дня, а не в полдень, и около 6-9 kWh per day.
Для Мехико итоговая выработка должна быть подтверждена инженерией объекта, анализом затенения, сезонной инсоляцией, качеством воздуха, отделкой крепления, интервалом очистки и моделированием рабочего цикла. Слой CIGS следует рассматривать как дополнительную подпитку для полностью автономной станции, а не как гарантию непрерывной работы с высокой мощностью. Основной энергетический буфер — батарейная система класса 5-20 kWh. Частота повторных запусков дронов, длительность патруля робота, окна записи датчиков, нагрузка edge-inference и рабочие циклы связи должны планироваться в рамках этого контура накопления.
Поэтому ROI-анализ должен начинаться с целевых показателей доступности. Покупатель может определить требуемое окно покрытия ночного патруля, целевой uptime node, минимальное количество последовательных вылетов дрона, циклы патрулирования робота за смену, долю завершенных пакетов доказательных материалов и допустимый интервал обслуживания. Ценность создается, когда опора сокращает пробелы в сборе ночных доказательных материалов, стандартизирует журналы реагирования и сохраняет патрульную емкость доступной в периоды жары без необходимости работ по электропитанию объекта. Любой финальный бизнес-кейс должен быть пересчитан с использованием локальных моделей труда, объема инцидентов, правил безопасности, потребностей экологической отчетности и окончательного инженерного подтверждения.
Оценка покупателем и логика ROI
Для эко-экологического покупателя самый сильный критерий оценки — не количество устройств. Важно, становится ли периметр кампуса проще в эксплуатации с меньшим числом слепых зон и более ясными записями. Sky Hub объединяет edge-камеру, экологические каналы, droneport, магазин горячей замены, зарядную базу наземного робота, планирование edge AI и координацию C-UAS в один автономный node. Это дает покупателю практическую структуру тестирования: сравнить текущее покрытие ручного патрулирования и качество доказательных материалов с целевой операционной моделью, которая автоматизирует повторяемые участки патруля, оставляя авторизацию и обработку исключений за людьми.
Иллюстративная ROI-модель может назначать плановые входные параметры каждому операционному слою. Патрулирование дроном заменяет часть повторных обходов периметра запланированными вылетами. Наземный робот выполняет близкую инспекцию и маршруты реагирования на тревоги, которые в противном случае потребовали бы от персонала пересекать объект ночью. Edge-обработка снижает необходимость передавать сырые материалы за пределы опоры. COP сокращает время, затрачиваемое постфактум на сбор разрозненных патрульных заметок, показаний датчиков и записей инцидентов. Доступность становится управляющей метрикой, потому что каждая выгода зависит от готовности node к моменту открытия окна ночного патруля.
Предлагаемое развертывание в Мехико должно приниматься только после того, как финальный проект объекта подтвердит размещение опоры, солнечную экспозицию, размер накопителя, операционный конверт дрона, безопасность маршрутов робота, беспроводное покрытие, калибровку экологических датчиков, доступ для обслуживания и локальные операционные правила. Кейс не заявляет достигнутых результатов, названных клиентов, сертифицированного соответствия, фиксированных уровней обнаружения или покрытия городского масштаба. Он определяет достоверную конфигурацию для чувствительного к жаре периметра кампуса CBD, где основными вопросами закупки являются сбор доказательных материалов, готовность droneport, реагирование наземного робота и автономная доступность.
Конфигурация системы
| Параметр | Конфигурация |
|---|---|
| Форма развертывания | SOLARTODO Sentinel Sky Hub, неосветительная физическая AI edge-node опора для операций на периметре кампуса в CBD |
| Энергетическая система | Полностью автономная микростанция с батарейной поддержкой, солнечной подпиткой за счет гибкой тонкопленочной CIGS с 360-degree wrapped и накопителем класса 5-20 kWh |
| Edge AI compute | Шкаф inference и планирования нагрузки на опоре класса Jetson, Orin- или Thor-class, с локальной обработкой сырого видео и данных датчиков |
| Операции droneport | Автономный запуск, патрулирование, инспекция, возврат, горячая замена батарей с задним обслуживанием, постановка задач в очередь, состояние флота и журналы миссий |
| Модуль наземного робота | Патрулирование гуманоидным или сервисным роботом, реагирование на тревоги, близкая инспекция, координация воздух-земля и беспроводная зарядка при возврате на базу |
| Пакет сенсорики | PTZ-восприятие для анонимного подсчета транспортных средств, плотности людей, проникновений и осведомленности по периметру, плюс девять экологических каналов |
| Координация C-UAS | Обнаружение и отслеживание с авторизованным человеком мягким захватом сетью дружественным дроном или сдерживанием близким сближением; только дополнительные входы партнерских датчиков |
Как это работает
- Установленное на опоре PTZ-восприятие или экологические датчики отмечают аномалию периметра во время ночного окна в период жары.
- Edge AI локально классифицирует событие и создает обезличенные метаданные для командного представления COP.
- Руководитель-человек проверяет оценку события, контекст патруля и доступное состояние дрона или робота перед авторизацией действия.
- Sky Hub отправляет вылет дрона, маршрут наземного робота или скоординированное реагирование воздух-земля в соответствии с утвержденной задачей.
- Node записывает хронологию события, контекст датчиков, шаг авторизации, состояние миссии и статус обслуживания как пакет доказательных материалов.
- Полевые операции рассматривают пакет, закрывают событие и корректируют будущие рабочие циклы патрулирования или задачи обслуживания.
Допущения планирования (ориентировочно)
Иллюстративные исходные данные, которые покупатель может пересчитать, — целевые показатели, а не достигнутые результаты. Подлежит окончательному инженерному подтверждению.
| Показатель | Допущение планирования | Ориентировочное значение |
|---|---|---|
| Автоматизация ночного патрулирования | Патрули дронов и роботов заменяют часть повторных ручных обходов периметра во время ночных окон в период жары | Цель: ~10-20 автоматизированных патрульных циклов в неделю |
| Полнота пакета доказательных материалов | Каждое квалифицированное событие должно включать timestamp, зону, контекст датчиков, запись авторизации, действие дрона или робота и журнал миссии | Цель: 90-95% полных пакетов событий для рассмотренных инцидентов |
| Доступность node | Батарейное хранение, солнечная подпитка и планирование рабочего цикла рассчитываются под согласованное окно патрулирования | Цель: 95-98% доступности в определенные часы ночного патрулирования |
| Непрерывность вылетов дрона | Многосекционный магазин горячей замены поддерживает последовательные короткие патрульные миссии до необходимости ручного обслуживания | ~3-6 возможностей последовательного вылета на настроенный патрульный блок |
| Использование наземного робота | Робот выполняет маршруты близкой инспекции и реагирования на тревоги, которые сложны для ночного персонала | Цель: ~1-3 маршрута реагирования за ночную смену |
Развёрнутое оборудование
- Корпус опоры SOLARTODO Sentinel Sky Hub с гибким тонкопленочным слоем CIGS с 360-degree wrapped
- Автономный силовой шкаф с батарейной поддержкой, класса 5-20 kWh в зависимости от финального проекта объекта
- Шкаф edge AI compute на опоре для локального inference и планирования задач
- PTZ-камера восприятия для осведомленности по периметру и сценариев анонимного подсчета
- Набор девятиканальных экологических датчиков: wind speed, wind direction, temperature, humidity, atmospheric pressure, noise, PM10, PM2.5 и illuminance
- Автономный модуль droneport с многосекционным магазином горячей замены батарей с задним обслуживанием
- Беспроводная зарядная база наземного робота, интегрированная у основания опоры
- Командная панель common-operating-picture для авторизации human-in-the-loop и журналов миссий
Часто задаваемые вопросы
Предназначена ли конфигурация Sky Hub для замены существующего городского электропитания или электромонтажных работ на объекте?
Да, для этого предлагаемого сценария периметра Sky Hub специфицируется как полностью автономный node, использующий батарейное хранение и солнечную подпитку CIGS на опоре. Солнечный слой является дополнительным и не должен трактоваться как неограниченная самодостаточность. Финальные размеры накопителя, частота патрулирования и интервалы обслуживания должны быть подтверждены через энергетическое моделирование конкретного объекта.
Как это помогает эко-экологической заинтересованной стороне, а не только команде безопасности?
Развертывание организовано вокруг сбора доказательных материалов для ночных операций в период жары. Экологические каналы, локальное восприятие, журналы патрулирования дронов и записи инспекции наземного робота объединяются в пакеты событий. Это помогает эко-экологическим командам коррелировать шум, твердые частицы, температуру, влажность и активность на периметре без перемещения сырого видео или потоков датчиков за пределы опоры.
Что делает наземного робота важным в этом сценарии периметра кампуса в Мехико?
Дрон обеспечивает быструю воздушную инспекцию, но наземный робот выполняет близкую, более медленную проверку вдоль ворот, сервисных дорог, линий отступа и точек тревоги. Он может приблизиться к отмеченной зоне, координироваться с обзором дрона сверху, документировать локальные условия и возвращаться к основанию опоры для беспроводной зарядки в рамках контролируемого патрульного процесса.
Идентифицирует ли опора людей или транспорт по лицу или номерному знаку?
В этой предлагаемой конфигурации не заявляется активная идентификационная функция. Слой PTZ-восприятия сформулирован для анонимного подсчета транспортных средств, плотности людей, проникновений и осведомленности по периметру. Сырое видео и данные датчиков остаются на опоре для локальной обработки, а в командное представление должны уходить только обезличенные метаданные событий и статуса.
Как следует оценивать доступность при закупке?
Доступность следует измерять относительно согласованного окна ночного патрулирования, а не как широкое заявление о непрерывной высокомощной активности. Покупатели могут проверить, поддерживают ли батарея, солнечная подпитка, цикл горячей замены дрона, цикл зарядки робота и нагрузка edge compute готовность node к требуемому графику патрулирования в операционные периоды жары.
Как в этом кейсе обрабатывается counter-UAS?
C-UAS рассматривается как скоординированное, некинетическое и авторизованное человеком реагирование. Опора обнаруживает и отслеживает неавторизованный дрон с использованием своего стека восприятия и дополнительных входов партнерских датчиков, где они доступны. Руководитель может авторизовать дружественный дрон выполнить мягкий воздушный захват сетью или сдерживание близким сближением, с записью события в журнал миссии.
Узнать больше
- Линейка опор City AI / умного освещения
- Другие кейсы развёртывания умного города
- Связаться с нашей инженерной командой
Планируете аналогичное развёртывание физического ИИ для улиц, кампусов или общественных пространств? Запросить инженерную консультацию