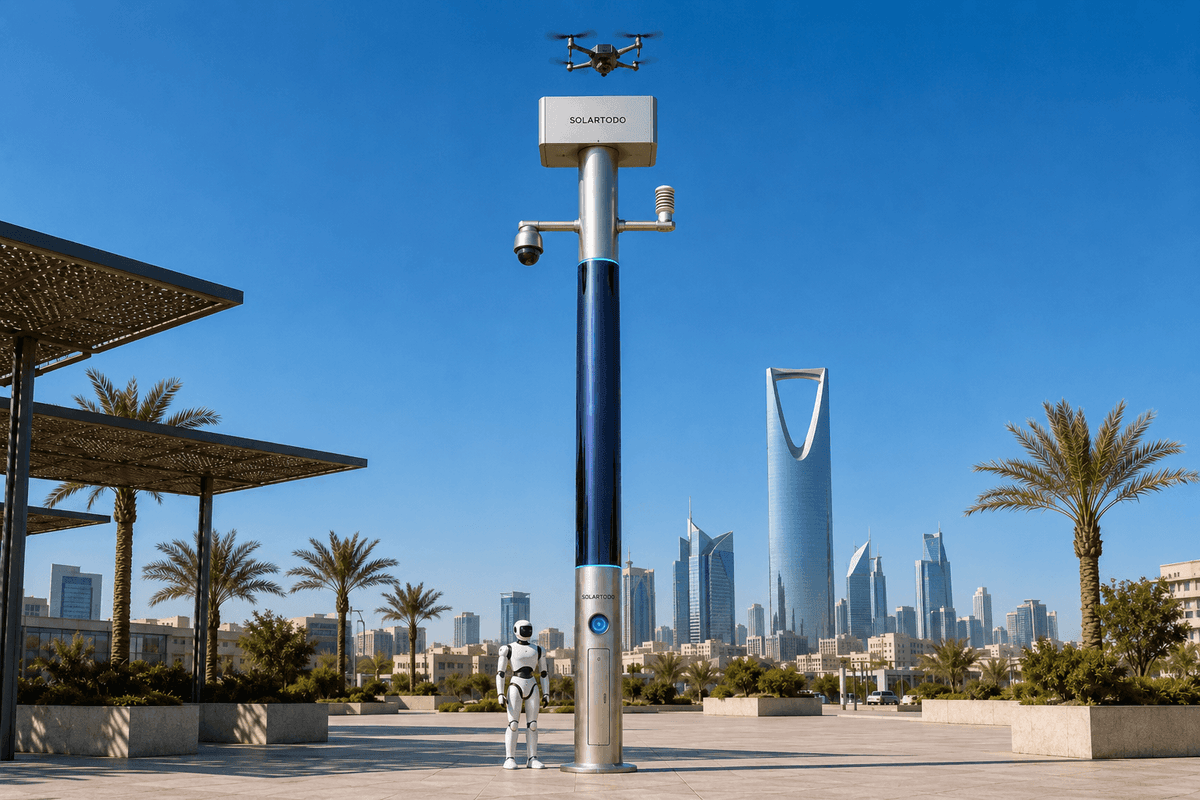
City AI Pole / SOLARTODO Sentinel Sky Hub — это городской edge-узел физического ИИ без функции освещения: автономная, поддерживаемая батареей опора с сенсорикой на опоре, edge compute, операциями замены батарей дронов, зарядкой наземных роботов и рабочими процессами командного обзора. В этой конфигурации для Мехико он поддерживает патрулирование периметра транспортного кампуса, при этом необработанные видео- и сенсорные данные обрабатываются локально.
1. Городская задача и операционный контекст
Транспортная инфраструктура Мехико не имеет единой четкой границы. Станции метро, автобусные пересадочные узлы, депо, пешеходные мосты, служебные дворы, дренажные каналы, канализированные водные пути, дороги обслуживания и насыщенные торговцами общественные кромки формируют городской рисунок речной сети: длинные линейные коридоры со множеством изгибов, пересечений, подземных проходов и неформальных точек доступа. Для транспортного ведомства операционная проблема состоит не только в расстоянии. Она состоит в разрывах. Команда безопасности может иметь покрытие на воротах и платформах, но все равно сталкиваться со слепыми зонами вдоль стен депо, на углах служебных проездов, подходах со стороны каналов, кромках парковок и поздних пешеходных маршрутах, питающих ночную экономику.
Этот кейс описывает предлагаемую иллюстративную конфигурацию SOLARTODO Sentinel Sky Hub для периметра транспортного кампуса в Мехико при условии окончательного инженерного подтверждения, обследования площадки, разрешений, авиационной проверки и операционных правил ведомства. Задача — повысить плановую частоту патрулирования и осведомленность о периметре без зависимости от электросети города или площадки в каждом узле. Sky Hub здесь позиционируется как city-ai-pole и городской edge-узел физического ИИ, а не как элемент благоустройства улиц и не как осветительный актив. Он не несет системы освещения. Его ценность — интеграция edge computing, автономных операций дронов, операций наземных роботов, сенсорики, буферизации энергии и командной координации в одном автономном полевом узле.
Сезонный триггер — период ночной экономики: вечера, выходные, мероприятия, праздничная торговля и продленная активность рядом со станциями. В эти окна транспортному ведомству нужны более частые проверки периметра при одновременном избегании постоянных ручных обходов зон с низкой видимостью. Предлагаемый режим развертывания — grid-mesh из узлов вокруг кромки транспортного кампуса. Каждый узел покрывает локальный сектор, передает обезличенные метаданные событий и состояния в представление общей операционной картины и может координировать задачи патрулирования с соседними узлами. Необработанные видео- и сенсорные данные остаются на опоре для локальной обработки; за пределы опоры передаются только сводки событий, тревоги, состояние работоспособности, журналы миссий и другие обезличенные метаданные согласно политике.
2. План grid-mesh edge computing
Предлагаемый операционный план размещает узлы Sky Hub в точках периметра, где фиксированная видимость нарушается: углы депо, подходы со стороны каналов или дренажных кромок, площадки у пешеходных мостов, въезды на служебные дороги, отступы вдоль стен дворов и общие границы между транспортной собственностью и коммерческими зонами ночной экономики. Точное количество и расстояния здесь не указаны, потому что они требуют обследований по линии видимости, солнечной экспозиции, траекториям полета, гражданскому монтажу, радиосвязи и безопасности. Планировочный принцип состоит в том, что mesh закрывает слепые зоны за счет перекрывающихся секторов наблюдения и передачи задач, а не за счет единого центрального видеопотока.
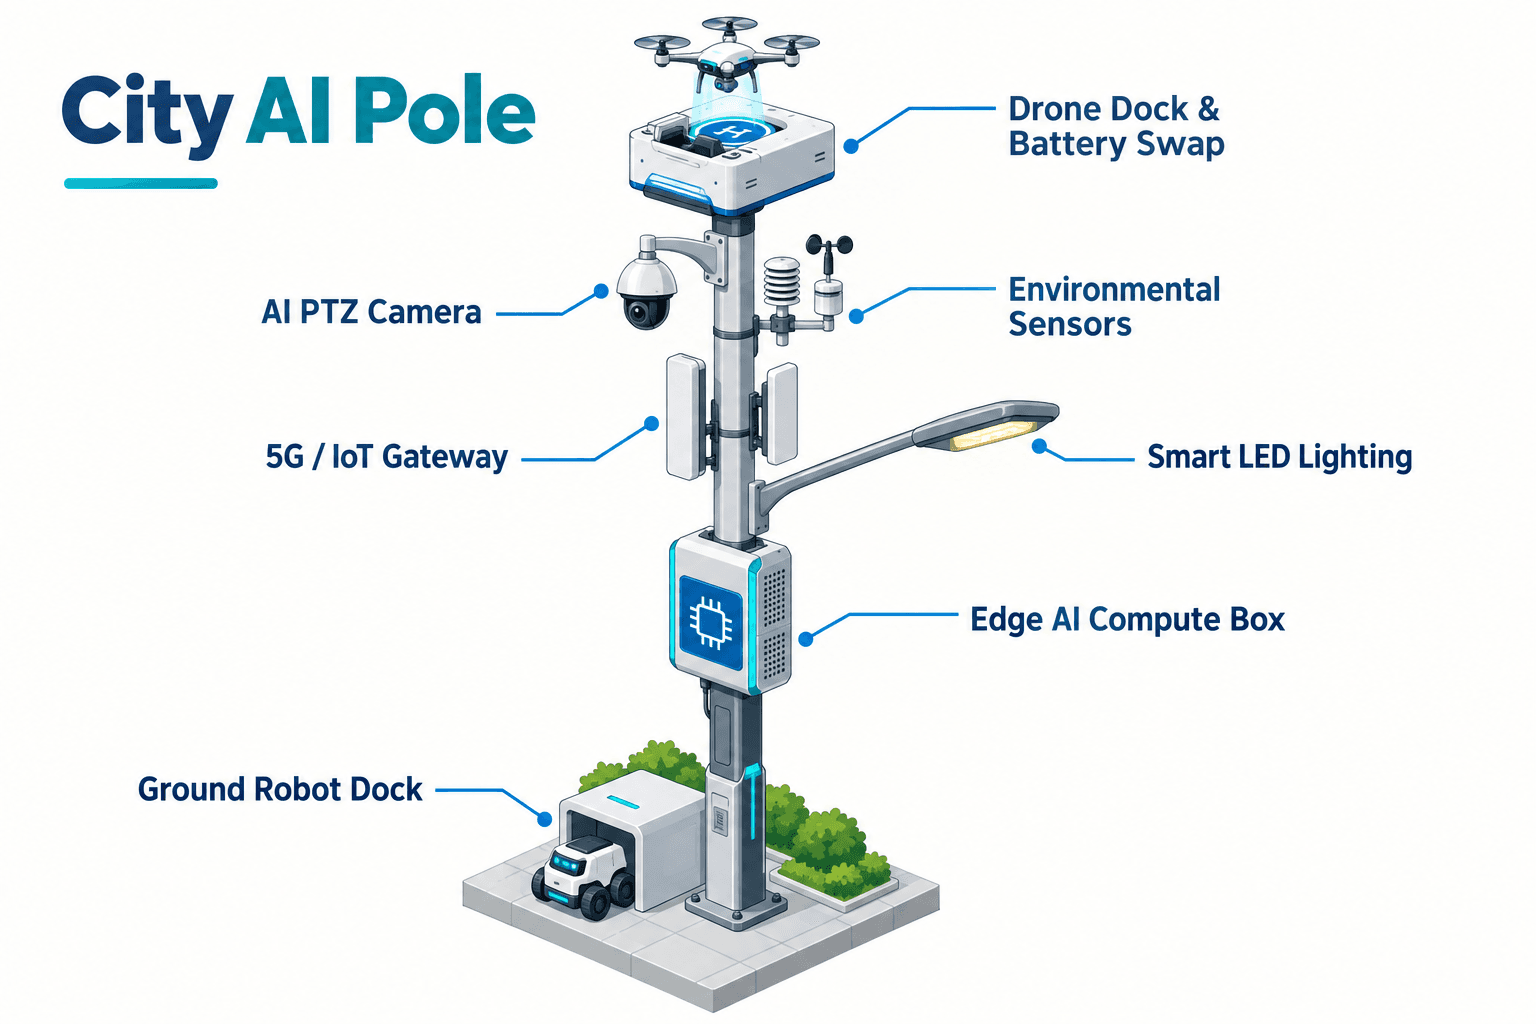
Каждый узел запускает OTATODO на edge на вычислительном модуле класса Jetson. Локальный inference поддерживает анонимный подсчет транспортных средств, плотность толпы, вторжение, осведомленность о периметре, экологические показания, энергетическое бюджетирование, планирование миссий дронов, постановку задач роботам и приоритизацию событий. Командное представление транспортного ведомства получает общую операционную картину: статус сектора, категорию события, диапазон уверенности, состояние батареи, очередь патрулирования, состояние замены батареи дрона, состояние зарядки робота и флаги обслуживания. Архитектура не строится вокруг непрерывной потоковой передачи необработанного видео за пределы площадки.
Позиция по данным ориентирована на PDPL/LGPD: локальная обработка по замыслу, экспорт метаданных событий через политические ограничения и предпочтение обезличивания перед передачей. Эта формулировка важна. Она не заявляет сертификацию или автоматическое юридическое соответствие. Она дает ведомству техническую архитектуру, которую можно оценить относительно ожиданий Мексики в сфере приватности, внутренней политики хранения, требований закупки и операционных правил.
Для смешанной застроенной среды Мехико edge computing также защищает операционную непрерывность. Сбой сети не должен стирать локальную осведомленность. Узел может продолжать сенсорику, классификацию, планирование, журналирование и сохранение локальных доказательных записей, пока командное представление получает обновления после восстановления связи. На периметре транспортного кампуса это критично, потому что значимые моменты часто происходят в наименее удобных условиях: дождь, заторы, мероприятия, частичная связность или кадровые разрывы в ночной смене.
3. Модель частоты патрулирования с заменой батарей
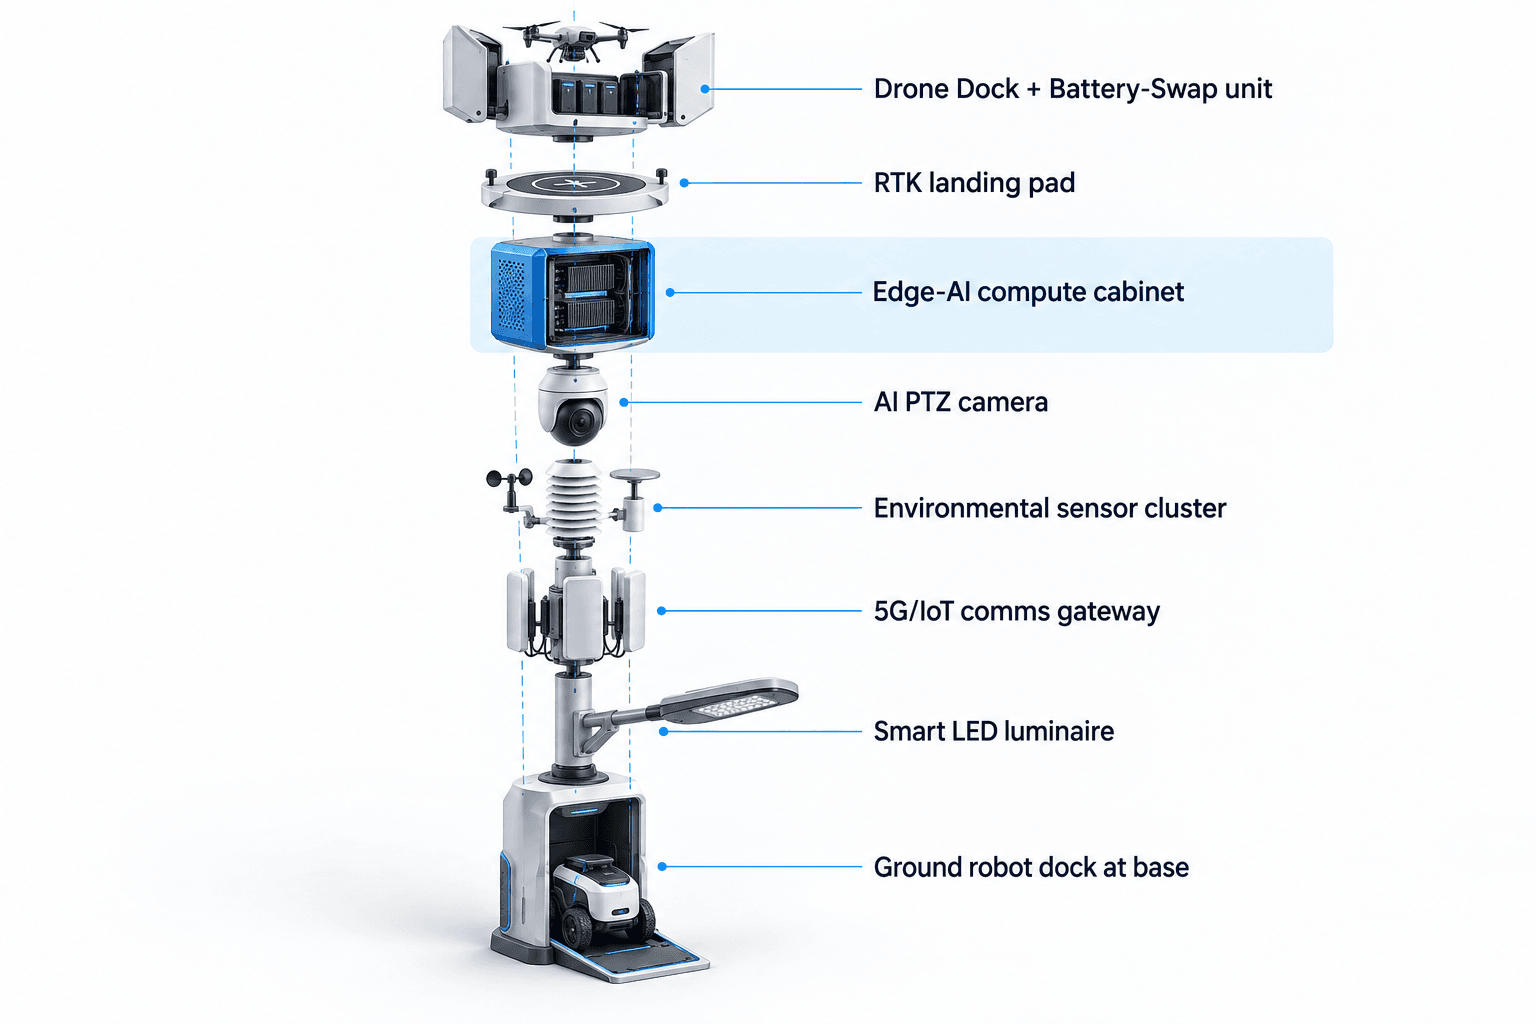
Фокус модуля для этого развертывания — система горячей замены батарей дронов Sky Hub. Целевой KPI транспортного ведомства — частота патрулирования: как часто секторы периметра могут проверяться воздушными и наземными средствами в окно ночной экономики. Обычный рабочий процесс с дроном теряет время, когда оператор должен забрать, зарядить, повторно запустить или физически обслужить аппарат. Sky Hub меняет модель планирования, делая опору сервисной точкой.
Дрон стартует с узла для регионального патрулирования, инспекционного маршрута, реакции на тревогу или задачи передислокации. После посадки задняя сервисная система замены батарей извлекает разряженный блок, помещает его в зарядный отсек, индексирует заряженный блок, устанавливает его в аппарат, проверяет состояние, записывает замену и ставит следующий вылет в очередь. Несколько батарейных отсеков позволяют выполнять несколько последовательных вылетов с учетом погоды, правил полетов, энергетического бюджета, локального одобрения и политики обслуживания. Оператору не нужно находиться у опоры для обычных циклов повторного запуска.
Цель не в том, чтобы заявить неограниченный полет или неограниченную солнечную автономность. Опора полностью автономна, потому что сочетает аккумуляторное хранилище с 360-градусной обернутой гибкой подпиткой CIGS на основе тонкой пленки. Вертикальный цилиндрический корпус высотой 8 м и шириной 0,6 м несет примерно 15 м² CIGS, около 2,4-2,7 kWp паспортной мощности. Поскольку вертикальный цилиндр собирает прямое солнце на своей обращенной к солнцу проекции, а не на всей обертке, реалистичная выработка при ясном небе в регионе с высокой инсоляцией составляет примерно 0,8-1,1 kW DC peak и около 6-9 kWh в день. Итоговая выработка в Мехико потребует локального солнечного моделирования. Планировочный смысл в том, что CIGS подпитывает микростанцию с батарейной поддержкой; энергоемкие задачи дронов и роботов буферизуются хранилищем класса 5-20 kWh и планируются по duty cycle.
Для транспортного ведомства KPI частоты патрулирования можно оценивать как плановые вылеты за ночь, процент целевых секторов периметра, проверенных за час, среднее время между тревогой и воздушной верификацией, число ручных патрулей, перенаправленных с рутинной проверки на обработку исключений, и процент вылетов, завершенных в рамках утвержденного энергетического бюджета.
4. Цикл реагирования воздух-земля
Операционный цикл объединяет сенсорику, авторизованную оценку и реагирование, планирование edge-compute, а также полевые операции и обслуживание в единый рабочий процесс общей операционной картины. PTZ-камера с локальным восприятием отслеживает анонимные изменения плотности толпы, движение транспорта, паттерны вторжения и аномалии периметра. Экологический набор измеряет скорость ветра, направление ветра, температуру, влажность, атмосферное давление, шум, PM10, PM2.5 и освещенность, давая диспетчерам и правилам автоматизации контекст перед отправкой дрона или наземного робота.
Когда опора обнаруживает аномалию рядом со слепой зоной периметра кампуса, OTATODO локально классифицирует и оценивает событие. Командное представление показывает тип события, сектор, время, локальный диапазон уверенности, текущее состояние энергии, готовность дрона, готовность робота и рекомендуемую задачу. Человек-оператор или авторизованный набор правил может одобрить реакцию. Реакция может отправить дрон для верхней верификации, направить гуманоидного или сервисного робота для инспекции на уровне земли либо скоординировать оба средства, когда подход со стороны канала, ворота двора или площадка у моста требуют подтверждения воздух-земля.
Операции наземного робота планируются вокруг автономного патрулирования, реакции на тревогу, инспекции, координации воздух-земля и возврата на базу для беспроводной зарядки у основания опоры. Робот не рассматривается как блуждающая замена персоналу; это полевой актив, который расширяет наблюдение на повторяемые патрульные маршруты и возвращает статус в общую операционную картину.
Координация Counter-UAS остается ограниченной. Опора может обнаруживать и сопровождать неавторизованный дрон с помощью локальной сенсорики и опциональных входов от партнерских сенсоров; радар не встроен в опору. Если это разрешено ответственным человеческим органом и операционными правилами, узел может дать команду дружественному дрону выполнить мягкий воздушный захват сеткой или сдерживание близким сближением. План исключает сбитие, hard-kill эффекты, глушение, denial или автономную атаку. Обнаружение, поддержка решения, авторизация, действие и аудит остаются разделенными.
5. План закупки и оценки
Для транспортного ведомства Мехико кейс Sky Hub следует оценивать как операционный план, а не как продуктовую спецификацию. Рекомендуемая закупочная оптика: какие слепые зоны существенно сокращаются, как меняется частота патрулирования во время пиков ночной экономики, сколько рутинных проверок можно автоматизировать без ослабления человеческих полномочий, насколько ясно система записывает решения и насколько хорошо автономный энергетический бюджет поддерживает предполагаемый duty cycle.
Практическая оценка началась бы с обхода площадки, карты рисков периметра, проверки солнечной экспозиции, оценки влияния на приватность, анализа траекторий полета и местных авиационных требований, обследования маршрутов роботов, обследования связи и воркшопа по интеграции COP. Затем предлагаемая grid-mesh может быть сконфигурирована сектор за сектором. Некоторые узлы могут делать акцент на вылетах дронов. Другие — на возврате и зарядке роботов, экологической телеметрии или осведомленности о периметре. Общее правило состоит в том, что каждый узел обрабатывает локально, по умолчанию экспортирует только обезличенные метаданные событий и состояния и остается независимым от сети или энергии площадки.
Успех не следует продавать как фиксированное универсальное число. В Мехико есть микроклиматы, вертикальные препятствия, кроны деревьев, плотные общественные кромки и сезонные дождевые паттерны. Честное B2B-обязательство — это пересчитываемая модель: целевые патрули за ночь, целевые секторы на маршрут, политика резерва батареи, оценка солнечного восполнения, допущения по циклу замены, рабочий процесс человеческой авторизации и поля аудита. Именно это делает развертывание убедительным для транспортного ведомства: меньше слепых зон по замыслу, более высокая плановая частота патрулирования благодаря планированию и более ясная цепочка от edge-обнаружения к авторизованному действию и записанному результату.
Конфигурация системы
| Параметр | Конфигурация |
|---|---|
| Тип узла | SOLARTODO Sentinel Sky Hub, чистый неосветительный city-ai-pole / городской edge-узел физического ИИ |
| Энергетическая система | полностью автономная микростанция с батарейной поддержкой, 360-градусной обернутой гибкой подпиткой CIGS и планированием хранилища класса 5-20 kWh |
| Edge AI compute | модуль inference класса Jetson на опоре, выполняющий локальное восприятие, планирование, оценку событий и управление рабочей нагрузкой |
| Модуль дрона | автономный старт, патрулирование, посадка, многоотсечная задняя сервисная горячая замена батарей, повторный запуск, журналы миссий и состояние здоровья флота |
| Модуль наземного робота | автономное патрулирование периметра, инспекция, реакция на тревогу, координация воздух-земля и беспроводная зарядка у основания опоры |
| Пакет сенсорики | AI PTZ для анонимного подсчета транспортных средств, плотности толпы, вторжения и осведомленности о периметре, плюс девятипараметрический экологический мониторинг |
| Обработка данных | необработанные видео- и сенсорные данные остаются на опоре; согласно политике за ее пределы могут передаваться только обезличенные метаданные событий и состояния |
Как это работает
- Сенсорика на опоре отмечает аномалию периметра в нанесенном на карту секторе слепой зоны.
- Edge AI локально классифицирует событие и отправляет в COP только обезличенные метаданные состояния.
- Человек-оператор проверяет событие, состояние энергии, очередь патрулирования и рекомендуемую реакцию.
- Узел отправляет дрон, наземного робота или скоординированную задачу воздух-земля после авторизации.
- OTATODO записывает состояние миссии, статус замены батареи, результат реагирования и флаги обслуживания.
Допущения планирования (ориентировочно)
Иллюстративные исходные данные, которые покупатель может пересчитать, — целевые показатели, а не достигнутые результаты. Подлежит окончательному инженерному подтверждению.
| Показатель | Допущение планирования | Ориентировочное значение |
|---|---|---|
| Частота патрулирования | один узел планирует повторяющиеся вылеты дронов в окно ночной экономики с использованием автоматизированной горячей замены батарей | цель 4-8 воздушных патрулей на узел за ночь |
| Нагрузка ручной инспекции | рутинные проверки периметра переводятся с фиксированных пеших обходов на человеческий анализ и реагирование по исключениям | цель 2-4 рутинных патрульных сегмента автоматизированы за смену |
| Проверка слепых зон | после обследования узлы grid-mesh размещаются на углах, площадках у мостов, кромках служебных дорог, подходах со стороны каналов и отступах дворов | цель 80-100% приоритетных секторов слепых зон назначены узлу или маршруту передачи задачи |
| Энергетический резерв | задачи дронов и роботов планируются с учетом состояния батареи, погоды, прогноза солнечного восполнения и политики минимального резерва | цель поддерживать резерв 20-30% перед некритическими вылетами |
| Командный рабочий процесс | события создают структурированные журналы для этапов обнаружения, решения, действия и записи без экспорта непрерывного необработанного видео | цель 100% авторизованных реакций журналируются с метаданными событий |
Развёрнутое оборудование
- Автономный корпус опоры SOLARTODO Sentinel Sky Hub с обернутой гибкой поверхностью CIGS
- Шкаф аккумуляторного хранения и система управления питанием
- Шкаф edge compute на опоре с OTATODO
- AI PTZ-камера для локального восприятия периметра
- Набор сенсоров девятипараметрического экологического мониторинга
- Модуль старта дрона и многоотсечной горячей замены батарей
- Дружественный патрульный дрон с задним сервисным интерфейсом сменной батареи
- Площадка беспроводной зарядки наземного робота у основания опоры
Часто задаваемые вопросы
Является ли Sky Hub умным уличным фонарем или включает ли он освещение?
Нет. В этой конфигурации Sky Hub — это чистая неосветительная умная опора и edge-узел физического ИИ. Это не умный уличный фонарь, он не указан как осветительный актив и не опирается на ламповые головки или светильники как источник ценности. Кейс развертывания касается edge computing, операций дронов, операций роботов, сенсорики, хранения энергии и командной координации.
Как предлагаемая grid-mesh в Мехико снижает количество слепых зон?
Mesh планируется вокруг разрывов периметра, а не вокруг общего покрытия. Узлы размещаются после обследования на углах депо, подходах со стороны каналов, площадках у мостов, въездах на служебные дороги и отступах стен дворов. Каждый узел обрабатывает свой локальный сектор, передает метаданные событий в общую операционную картину и может передавать задачи дронам или наземным роботам без необходимости электросети в этой точке.
Почему горячая замена батарей является центральной для KPI частоты патрулирования?
Частота патрулирования зависит от того, насколько быстро дрон может вернуться в работу после вылета. Многоотсечный модуль горячей замены позволяет приземлившемуся дрону получить заряженный блок через автоматизированный задний сервисный обмен, а затем повторно стартовать согласно утвержденной очереди задач. Это меняет планирование с разовых полетов на запланированные последовательные патрули с учетом энергии, погоды, обслуживания и местных операционных правил.
Загружает ли система необработанное видео на облачную платформу?
Предлагаемая позиция по данным удерживает необработанные видео- и сенсорные данные на опоре для локальной обработки. Командное представление получает обезличенные метаданные событий и состояния, такие как категория события, сектор, время, работоспособность, состояние энергии и состояние миссии. По замыслу это ориентировано на PDPL/LGPD, но окончательная формулировка соответствия зависит от юридической проверки покупателя и настроенных политик.
Может ли опора работать без городского или объектового электропитания?
Да, предлагаемая конфигурация Sky Hub полностью автономна: аккумуляторное хранение плюс солнечное восполнение CIGS на опоре. Солнечный слой не описывается как неограниченная самодостаточность. Это источник восполнения для микростанции с батарейной поддержкой, тогда как энергоемкие задачи дронов и роботов управляются duty cycle, емкостью хранилища, политикой резерва и итоговым солнечным моделированием для конкретной площадки.
Что означает координация Counter-UAS в этом плане?
Это означает, что узел может обнаруживать и сопровождать неавторизованный дрон и только после человеческой авторизации и в рамках операционных правил дать команду дружественному дрону на мягкий воздушный захват сеткой или сдерживание близким сближением. План исключает сбитие, hard-kill методы, RF или GNSS глушение, denial-эффекты и автономную атаку. Радар, если используется, был бы опциональным входом от партнерского сенсора, а не встроенным аппаратным средством опоры.
Являются ли KPI заявленными достигнутыми результатами?
Нет. Показатели частоты патрулирования, слепых зон, резерва и рабочего процесса в этом кейсе являются иллюстративными планировочными входными данными для оценки покупателем. Они не являются заявленными полевыми результатами, сертифицированными показателями эффективности или гарантиями. Транспортное ведомство пересчитало бы их после обследования площадки, проектирования маршрутов, проверки воздушного пространства, проверки приватности и окончательного инженерного подтверждения.
Узнать больше
- Линейка опор City AI / умного освещения
- Другие кейсы развёртывания умного города
- Связаться с нашей инженерной командой
Планируете аналогичное развёртывание физического ИИ для улиц, кампусов или общественных пространств? Запросить инженерную консультацию