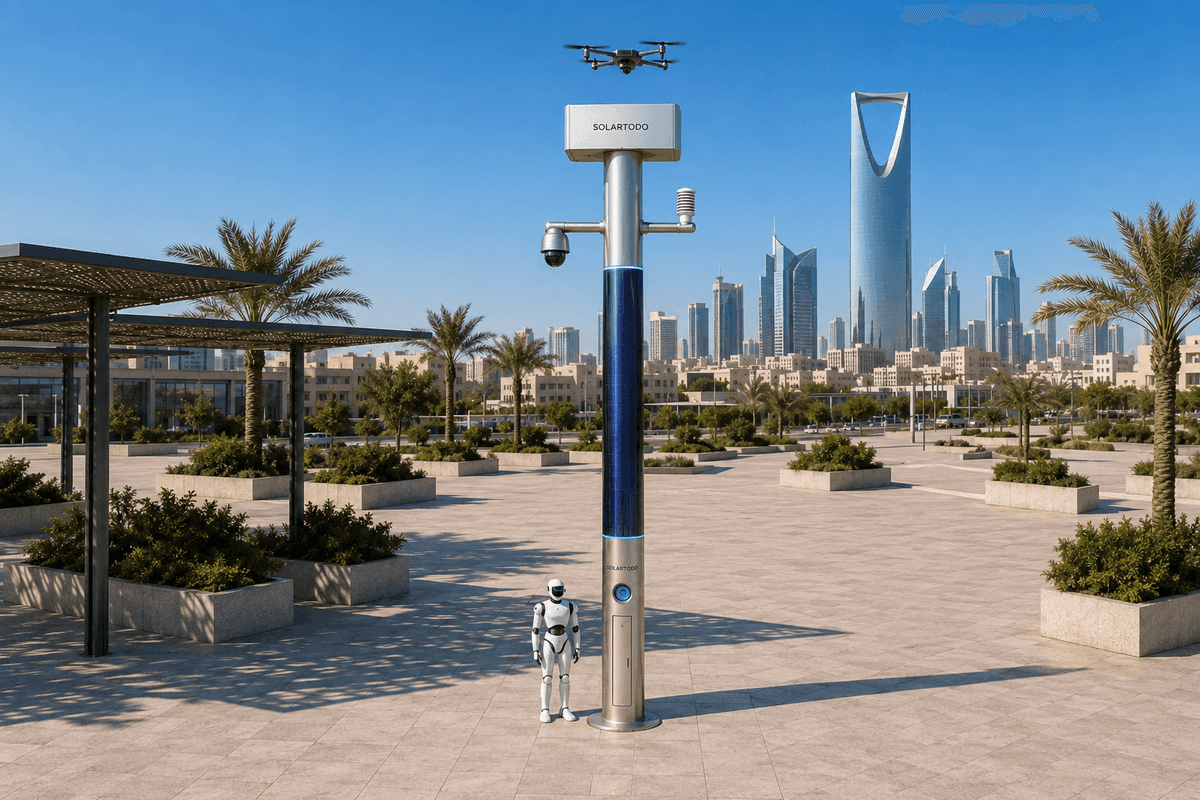
Городская ИИ-опора — это неосветительный, автономный физический ИИ-узел периферийных вычислений, который объединяет локальные вычисления, сенсорику, солнечное пополнение энергии с аккумуляторным резервированием, операции с дронами, поддержку роботов и координацию инцидентов. В этой конфигурации портового коридора Сан-Паулу SOLARTODO Sentinel Sky Hub поддерживает локальную работу патрулирования периметра кампуса, оценки ситуации, авторизации реагирования и полевых записей во время нарушения сетевой связи.
1. Контекст инцидента: портовый коридор под давлением спортивного мероприятия
Операционная среда — это логистический и прилегающий к порту коридор кампуса в Сан-Паулу, обслуживающий склады, площадки таможенной поддержки, полосы аварийного доступа и периметральные ворота. В неделю крупного спортивного мероприятия город сталкивается с необычно интенсивным пассажирским потоком, перекрытиями дорог, временной активностью продавцов и повышенной нагрузкой на общественные сети связи. Для команд управления чрезвычайными ситуациями проблема заключается не только в плотности скопления людей в центре города. Это также вторичная нагрузка на транспортные коридоры, которые должны обеспечивать движение связанных с портом грузов, сервисных подрядчиков, патрулей безопасности и аварийных автомобилей, в то время как сотовая связь становится менее предсказуемой.
Этот кейс написан в формате обзора инцидента как предлагаемая конфигурация, подлежащая окончательному инженерному подтверждению. Предполагаемый инцидент начинается с частичного сбоя сети по периметру кампуса. Камеры, ручные радиостанции и центральные панели мониторинга остаются полезными там, где есть подключение, но полевые команды теряют надежный доступ к непрерывному удаленному видео и живой постановке задач. Ручные патрули по-прежнему могут обходить или объезжать линию ограждения, однако это занимает время, подвергает персонал избыточной ночной работе и создает разрывы между наблюдением, решением и записью реагирования.
Поэтому заинтересованная сторона в сфере управления чрезвычайными ситуациями формулирует развертывание как задачу замещения труда и обеспечения непрерывности: поддерживать регулярный осмотр периметра, первичную оценку аномалий и журналы доказательной базы инцидентов даже при ухудшении магистральной связи. Цель не в создании проекта освещения или типовом обновлении видеонаблюдения. Цель — разместить физические ИИ-узлы периферийных вычислений вдоль коридора так, чтобы каждый узел мог локально воспринимать данные, локально выполнять вычисления, координировать наземного робота или дружественный дрон и отправлять только обезличенные события или метаданные статуса при наличии связи.
2. Развертывание в коридоре: неосветительные физические ИИ-узлы вдоль периметра кампуса
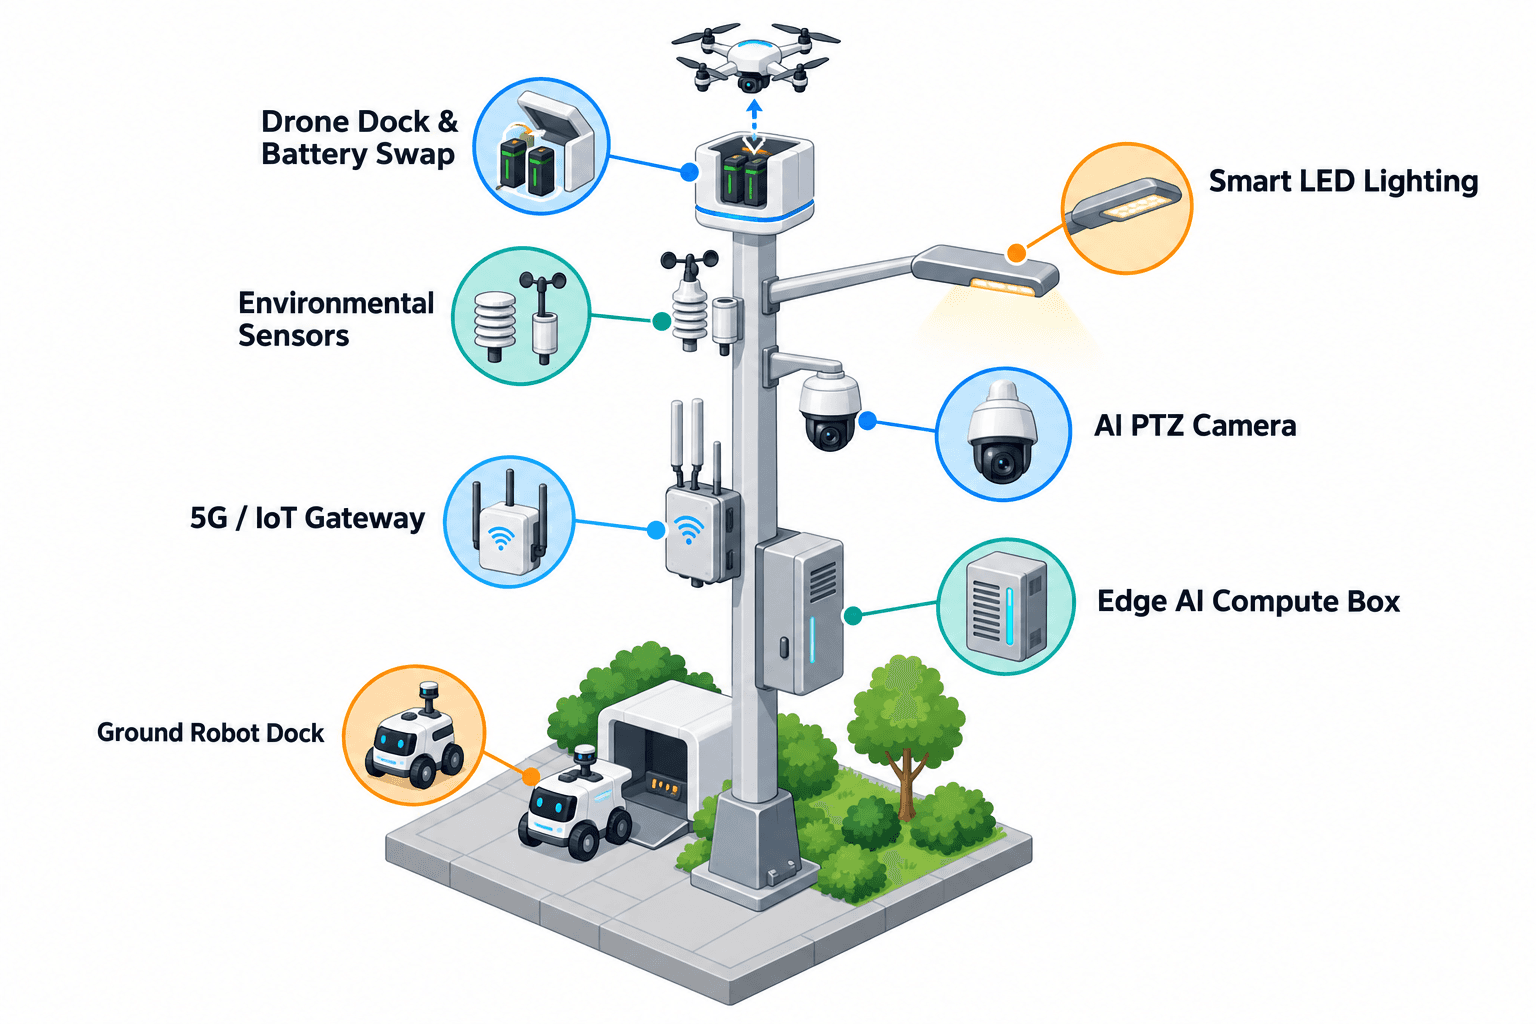
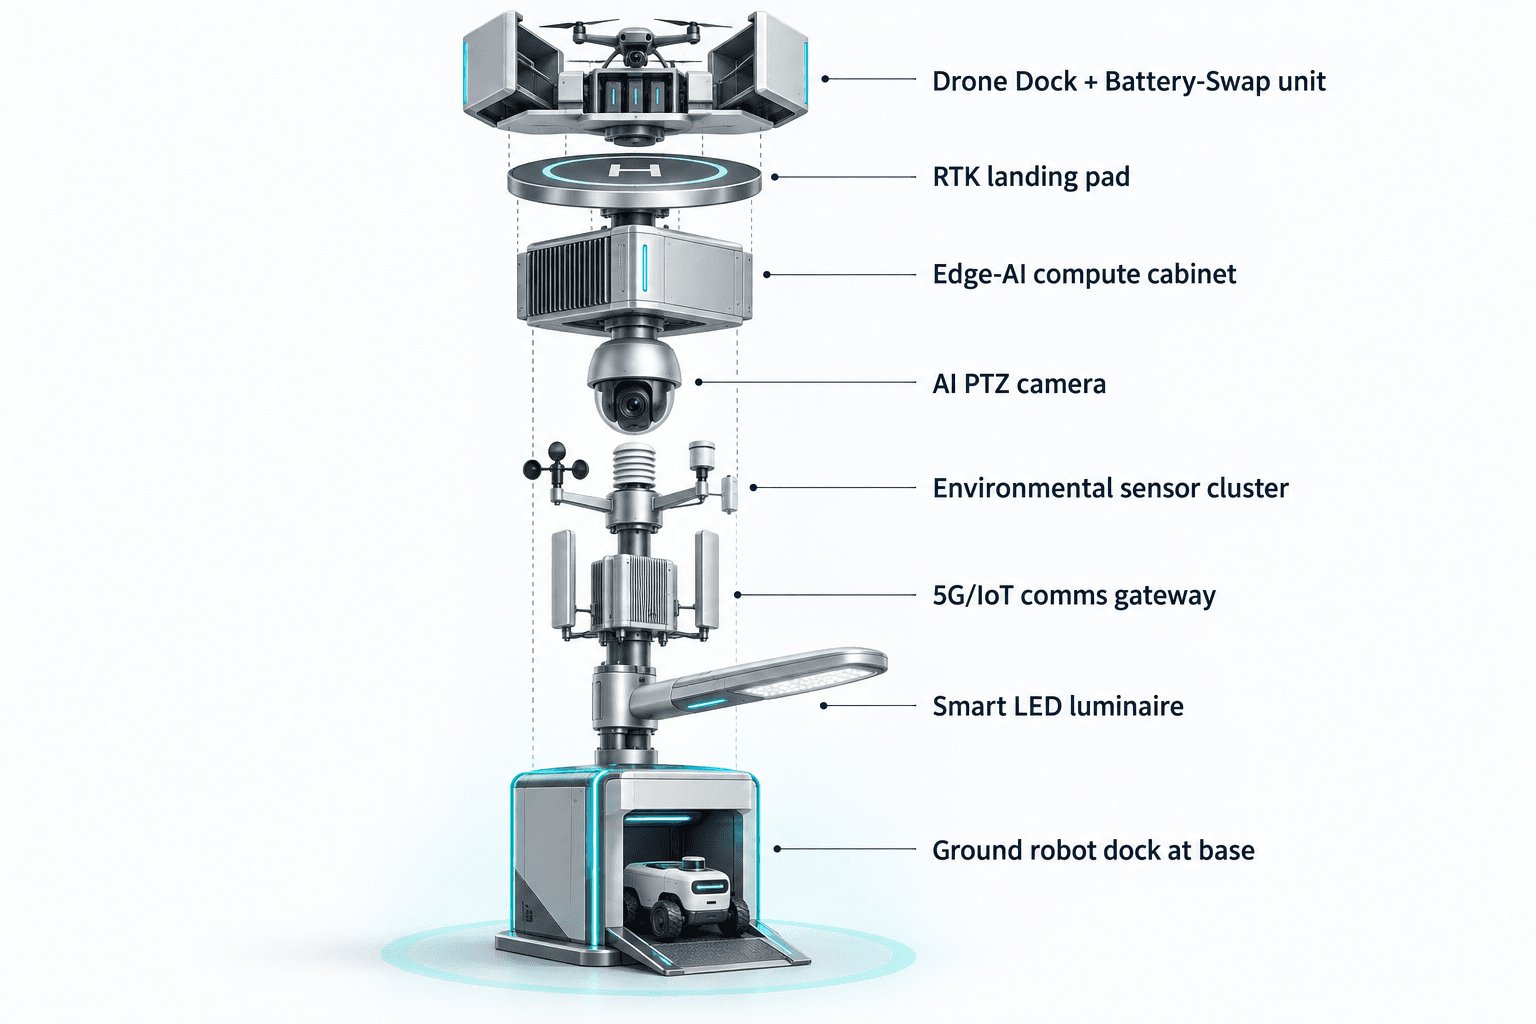
Предлагаемое развертывание использует SOLARTODO Sentinel Sky Hub как опорную форму системы городской ИИ-опоры. Каждый Sky Hub является чистой смарт-опорой без системы освещения. Он размещает сенсорику, периферийные вычисления, накопление энергии, операции с дронами, координацию зарядки роботов и локальное управление миссиями. Он полностью автономен от сети, используя аккумуляторное хранение и 360-градусное пополнение энергии за счет гибкой тонкопленочной CIGS-солнечной оболочки, обернутой вокруг корпуса опоры. Солнечный слой честно рассматривается как пополнение энергии, а не как неограниченная самодостаточность.
Для планирования корпус опоры несет около 15 квадратных метров вертикально обернутой поверхности CIGS на цилиндрическом корпусе высотой примерно 8 метров и шириной 0,6 метра, что соответствует примерно 2,4–2,7 kWp установленной мощности. Поскольку вертикальный цилиндр собирает прямое солнце в основном на обращенной к солнцу проекции, а не по всей оболочке одновременно, реалистичная выработка при ясном небе в регионе с высокой инсоляцией составляет примерно 0,8–1,1 kW DC в пике и около 6–9 kWh в день. Инженерная проработка для Сан-Паулу должна подтвердить локальную инсоляцию, затенение, солевое воздействие, ветер и сезонный рабочий цикл. Высокомощная активность дронов и роботов буферизуется накопителем класса 5–20 kWh и планируется операционной политикой.
Схема коридора размещает узлы в точках принятия решений, а не на каждом метре ограждения: подходы к воротам, слепые повороты, края штабелей контейнеров, пересечения служебных дорог и зоны аварийного сбора. Каждый узел поддерживает локальное представление общей оперативной картины для своего сегмента. Если сеть пропадает, опора продолжает локальный инференс, оценку событий, постановку задач в очередь, журналы миссий, последовательность замены дронов и логику возвращения робота на базу для зарядки. Когда связь восстанавливается, узел передает обезличенные сводки и записи статуса, а не непрерывное сырое видео или сырые потоки сенсорных данных.
3. Что делает периферийный узел во время инцидента со сбоем сети
Последовательность обзора инцидента начинается с того, что установленная на опоре PTZ-камера обнаруживает необычное движение по периметру в нерабочее время рядом со служебными воротами. Локальная система восприятия классифицирует событие как вторжение или ситуацию периметральной осведомленности, одновременно проверяя контекст анонимного подсчета транспортных средств, плотности толпы, шума, освещенности, ветра, температуры, влажности, давления, PM10 и PM2.5. Распознавание лиц и распознавание номерных знаков не входят в это заявление об активной развернутой функциональности.
Поскольку центральная сеть ухудшена, модуль периферийных вычислений становится операционным центром для сегмента коридора. Периферийный модуль класса Jetson, по возможностям уровня Orin или Thor, планирует инференс, отправку робота, готовность дрона, бюджет хранения и приоритет миссий на опоре. Сырое видео и сенсорные данные остаются на опоре для локальной обработки. По политике за пределы опоры могут передаваться только обезличенные метаданные событий и статуса. Эта архитектура, ориентированная на PDPL/LGPD, снижает необходимость перемещения чувствительных материалов во время хаотичного городского события, сохраняя при этом аудиторский след, необходимый менеджерам по чрезвычайным ситуациям.
Операционный цикл следует принципу сенсорного обнаружения, авторизованной оценки и реагирования, планирования периферийных вычислений, а затем полевых операций и обслуживания. Командное представление COP показывает оцененную аномалию, локальную погоду и видимость, состояние аккумулятора, состояние магазина дронов, состояние зарядки робота и доступные варианты реагирования. Человек-оператор авторизует следующее действие. Затем узел может отправить наземного сервисного робота для осмотра линии ворот, запросить запуск дружественного дрона для короткого регионального патруля или удерживать позицию, пока человеческий патруль направляется к ближайшей безопасной точке доступа.
Если неавторизованный дрон обнаружен сенсорикой опоры или дополнительным входом от партнерского датчика, опора может сопровождать его и координировать собственный дружественный дрон узла для некинетического реагирования, например мягкого воздушного захвата сеткой или сдерживания близким сближением, только с авторизацией человеком. Радар не встроен в опору. Реагирование не является сбитием, не является глушением и не является автономной атакой.
4. Управление чрезвычайными ситуациями с фокусом на робота: замена рутинного патрульного труда, а не человеческих полномочий
Основная формулировка KPI для этой конфигурации в Сан-Паулу — замещение труда в повторяющихся осмотрах и первичном наблюдении при реагировании. Наземный робот выполняет обходы периметра, проверку тревог, контроль видимых условий и возвращение к опоре для беспроводной зарядки. Он не заменяет полномочия менеджера по чрезвычайным ситуациям. Он заменяет медленное, повторяющееся движение персонала с низкой информационной ценностью по шумному и перегруженному коридору.
Во время сбоя робот может покинуть основание опоры, патрулировать заранее авторизованный сегмент, осмотреть шкаф ворот, подтвердить, открыт ли барьер, и передать локальные результаты обратно на опору по локальному каналу. Периферийный узел объединяет эти результаты с состоянием камеры, окружающей среды и дрона. Если робот видит препятствие, COP показывает обезличенную карточку события и задачу обслуживания. Если робот подтверждает отсутствие физического нарушения, оператор может понизить уровень события без отправки полноценной ручной патрульной группы.
Операции с дронами дополняют робота там, где важны высота, скорость или более широкий обзор. Sky Hub поддерживает запуск, региональное патрулирование, инспекцию, возврат и переназначение задач для автономных вылетов без присутствия оператора у опоры. Многосекционный аккумуляторный магазин выполняет автоматизированную замену батареи с тыльным обслуживанием для приземлившегося дрона, обеспечивая несколько последовательных вылетов, когда это допускают накопитель и политика рабочего цикла. Управление операциями с дронами включает планирование маршрутов, состояние зарядки или замены, очереди задач, состояние флота и журналы миссий.
Такая структура переводит обсуждение KPI от заявлений о численности персонала к входным данным планирования. Покупатель может смоделировать, сколько ручных ночных патрулей в неделю может быть заменено роботизированными патрулями, сколько первичных проверок переносится с автомобилей на координируемые периферийным узлом вылеты дронов и сколько минут оператора сохраняется благодаря созданию записи инцидента на опоре. Это целевые метрики оценки, а не достигнутые результаты.
5. Итог обзора: практичная конфигурация для непрерывности, конфиденциальности и полевой дисциплины
Для покупателя в сфере управления чрезвычайными ситуациями предлагаемая ценность — непрерывность при ухудшенной связности. Sky Hub дает коридору портового кампуса автономный физический узел, который может поддерживать сенсорику, вычисления, роботизированное патрулирование, постановку задач дронам и записи инцидентов без зависимости от городского электропитания, сети или питания объекта. Конфигурация наиболее сильна там, где нельзя предполагать, что обычная диспетчерская всегда будет иметь идеальную пропускную способность во время всплеска, связанного со спортивным мероприятием.
Вывод из обзора инцидента состоит в том, что периферийный узел не следует рассматривать как продуктовую спецификацию. Это точка полевой дисциплины. Он создает локальную ячейку принятия решений вдоль периметра, удерживает сырые данные локально, обеспечивает реагирование с участием человека в контуре и преобразует повторяющийся патрульный труд в запланированную работу роботов и дронов. Менеджер по чрезвычайным ситуациям по-прежнему принимает решения, авторизует и эскалирует. Опора предоставляет локальное восприятие, автономность с аккумуляторным резервированием и пригодный для аудита пакет события.
Окончательная инженерная проработка должна подтвердить интервал между узлами в коридоре, монтажные основания, ветровые нагрузки, солнечную выработку, емкость накопителя, резервирование связи, геометрию маршрутов робота, правила эксплуатации дронов, местные авиационные и общественно-безопасностные разрешения, а также политику обработки данных, ориентированную на LGPD. Кейс намеренно остается консервативным: без названного клиента, без придуманного количества развертывания, без заявленной зоны покрытия, без заявления о проценте обнаружения, без заявления о сертификации и без заявления о достигнутой экономии. Это предлагаемая конфигурация для Сан-Паулу, предназначенная для оценки того, как физические ИИ-опоры периферийных узлов могут поддерживать работоспособность периметра портового кампуса, когда сеть отказывает первой.
Конфигурация системы
| Параметр | Конфигурация |
|---|---|
| Категория опоры | Городская ИИ-опора / физический ИИ-узел городской периферии; неосветительная чистая смарт-опора без системы освещения |
| Энергосистема | Полностью автономная микростанция с аккумуляторным резервированием и 360-градусным пополнением от обернутой гибкой тонкопленочной CIGS-оболочки; накопитель класса примерно 5–20 kWh с учетом проектирования рабочего цикла |
| Периферийные ИИ-вычисления | Установленный на опоре инференс класса Jetson и планировщик рабочих нагрузок, возможности уровня Orin или Thor, локальная обработка сырого видео и сенсорных данных |
| Камера и сенсорика | AI PTZ для анонимного подсчета транспортных средств, плотности толпы, вторжений и периметральной осведомленности; девять экологических входов, включая ветер, погоду, шум, частицы и освещенность |
| Операции с дронами | Автономный запуск, патрулирование, инспекция, возврат, переназначение задач, журналирование миссий и многосекционный магазин горячей замены батарей с тыльным обслуживанием |
| Операции с наземным роботом | Патрулирование гуманоидным или сервисным роботом, реагирование на тревоги, инспекция, координация воздух-земля и беспроводная зарядка у основания опоры |
| Координация C-UAS | Обнаружение и сопровождение с координацией некинетического дружественного дрона, авторизованной человеком; только дополнительный вход от партнерского датчика, без встроенного радара |
Как это работает
- Камера на опоре и экологические датчики отмечают аномалию вдоль коридора периметра кампуса.
- Периферийный ИИ классифицирует событие, оценивает срочность и сохраняет сырое видео и сенсорные данные локально.
- COP представляет состояние робота, дрона, энергии и связи для авторизации человеком.
- Авторизованное реагирование отправляет наземного робота, запускает дружественный дрон или направляет человеческий патруль.
- Опора записывает журналы миссий и экспортирует только обезличенные метаданные событий/статуса, когда это допускают политика и связность.
Допущения планирования (ориентировочно)
Иллюстративные исходные данные, которые покупатель может пересчитать, — целевые показатели, а не достигнутые результаты. Подлежит окончательному инженерному подтверждению.
| Показатель | Допущение планирования | Ориентировочное значение |
|---|---|---|
| Труд на инспекцию | Роботизированное патрулирование заменяет рутинные ручные обходы периметра в выбранные ночные и событийные сменные окна | ~10–20 патрулей/неделю целевые для автоматизации |
| Первичное реагирование | Дрон или робот проверяет тревоги низкого и среднего приоритета до отправки автомобильного патруля | ~50% первичных проверок целевые для удаленного полевого подтверждения |
| Непрерывность работы оператора | COP на опоре и локальные журналы остаются доступными во время частичного сбоя сети | ~4–8 часов работы с ухудшенной связью моделируется на одно учение по инциденту |
| Непрерывность вылетов дронов | Аккумуляторный магазин обеспечивает последовательные короткие инспекции, когда это допускают политика накопителя и погоды | ~3–6 последовательных коротких вылетов используются как входные данные планирования |
| Подготовка ручных отчетов | Метаданные событий и журналы миссий генерируются локально для последующего просмотра руководителем | ~20–40 минут/отчет целевые для сокращения |
Развёрнутое оборудование
- Неосветительная физическая ИИ-опора периферийного узла SOLARTODO Sentinel Sky Hub
- Автономный энергетический шкаф с аккумуляторным резервированием и пополнением от обернутой гибкой CIGS-оболочки
- Установленный на опоре модуль периферийных вычислений класса Jetson и локальное хранилище
- AI PTZ-камера и пакет экологического мониторинга
- Автономный отсек дрона с многосекционным магазином горячей замены батарей с тыльным обслуживанием
- Интерфейс беспроводной зарядки наземного робота у основания опоры
- ПО командного представления COP, работающее на логике периферийных операций OTATODO
Часто задаваемые вопросы
Является ли Sky Hub смарт-уличным фонарем или модернизацией освещения для улиц Сан-Паулу?
Нет. В этой конфигурации Sky Hub является чистой неосветительной смарт-опорой и физическим ИИ-узлом периферийных вычислений. Это не осветительный продукт и он не включает систему освещения. Цель развертывания — непрерывность управления чрезвычайными ситуациями для коридора периметра портового кампуса, с сенсорикой, периферийными вычислениями, операциями с дронами, поддержкой роботов и автономной энергией.
Как система продолжает работать во время сбоя сети?
Опора локально обрабатывает видео и сенсорные входы, планирует рабочие нагрузки на модуле периферийных вычислений, поддерживает очереди задач роботов и дронов и записывает журналы миссий на опоре. Если магистральная связь ухудшена, локальная общая оперативная картина по-прежнему поддерживает авторизованные решения по реагированию. Когда связность возвращается, по политике экспортируются только обезличенные метаданные событий и статуса.
Делает ли обернутая солнечная поверхность энергию опоры неограниченной?
Нет. Обернутый CIGS-слой является слоем пополнения энергии для автономной микростанции с аккумуляторным резервированием, а не обещанием неограниченной работы только на солнечной энергии. Вертикальная цилиндрическая поверхность имеет реалистичные ограничения сбора энергии, поэтому высокомощные задачи дронов и роботов должны буферизоваться накопителем и планироваться по рабочему циклу, погоде, приоритету миссии и окончательному инженерному подтверждению.
Какую роль играет наземный робот в сценарии обзора инцидента?
Робот заменяет повторяющиеся задачи первичной инспекции, а не человеческие полномочия. Он может патрулировать заранее авторизованный сегмент периметра, осмотреть ворота или препятствие, координироваться с опорой и дроном и возвращаться к основанию опоры для беспроводной зарядки. Менеджеры по чрезвычайным ситуациям по-прежнему авторизуют эскалацию, режим реагирования и любые регулируемые действия.
Какая возможность противодействия БПЛА включена?
Опора может обнаруживать и сопровождать неавторизованный дрон с помощью собственной сенсорики или дополнительного входа от партнерского датчика, затем координировать дружественный дрон для некинетических действий, таких как мягкий воздушный захват сеткой или сдерживание близким сближением. Любые меры смягчения авторизуются человеком. Система не выполняет сбитие, глушение, подавление, hard-kill действие или автономную атаку.
Как покупателю оценивать ROI без заявленных достигнутых результатов?
Правильная оценка — это модель планирования, а не сфабрикованное заявление об успехе. Покупатель в Сан-Паулу может сравнить текущую частоту ручных патрулей, время реагирования при сбоях, нагрузку первичных проверок тревог, усилия по подготовке отчетов и рабочие циклы роботов/дронов с целевыми предположениями автоматизации. Итоговые результаты зависят от геометрии коридора, операционных правил, модели укомплектования персоналом и инженерной валидации.
Узнать больше
- Линейка опор City AI / умного освещения
- Другие кейсы развёртывания умного города
- Связаться с нашей инженерной командой
Планируете аналогичное развёртывание физического ИИ для улиц, кампусов или общественных пространств? Запросить инженерную консультацию