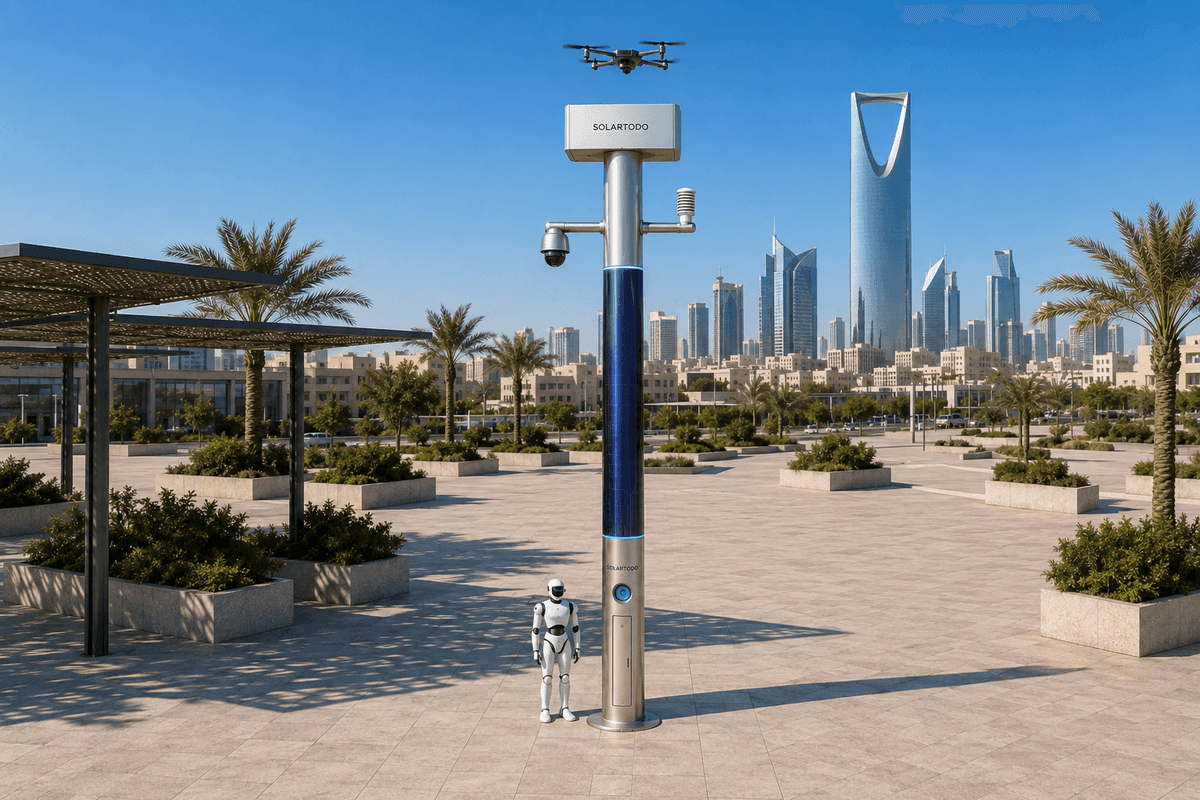
عمود الذكاء الاصطناعي الحضري هو عقدة طرفية للذكاء الفيزيائي، غير مخصصة للإضاءة، تجمع بين الاستشعار المحلي، والحوسبة الطرفية، والطاقة المستقلة عن الشبكة، وعمليات الطائرات المسيرة، ودعم الروبوتات ضمن عمود حضري واحد. في حالة القاهرة هذه، يتم تهيئة SOLARTODO Sentinel Sky Hub لمراقبة حدود هيئة المياه، والاستجابة الليلية، والتعويض بعد الكوارث حول مناطق خدمة مرافق بنمط ميناء.
1. المهمة الحضرية ومنطق النشر
في سيناريو النشر هذا في القاهرة، يكون المشتري هيئة مياه مسؤولة عن إبقاء محيط خدمة مرافق بنمط ميناء قيد التشغيل بعد حدث معطل مثل أضرار الفيضانات، أو فشل أعمال مدنية، أو حريق، أو انقطاع موضعي في البنية التحتية. لا يتم التعامل مع منطقة التشغيل كممر لإنارة الشوارع. إنها حافة خدمة مياه خاضعة للسيطرة: بوابات، ومناطق تحميل شبيهة بالأرصفة، ومضخات، ومخازن، وساحات صيانة، وطرق وصول بجانب القنوات، وحواجز مؤقتة يصعب فيها ضمان الرؤية الليلية وتوافر الطاقة والاستجابة السريعة.
المحفز الموسمي هو فترة فعالية رياضية كبرى، حيث يمكن أن يؤدي ازدحام الطرق وحركة الجمهور والطلب المؤقت على الخدمات إلى تقليل موثوقية الدوريات اليدوية. المهمة هي مراقبة الحدود: اكتشاف الدخول غير المصرح به، والتمييز بين حركة الخدمة الروتينية والشذوذ، وتنسيق استجابة مصرح بها بشريا، والحفاظ على سجل للمراجعة. الموضوع الأساسي هو عمليات الروبوتات لأن فجوة الاستجابة الليلية غالبا ما تكون فيزيائية: يجب على شخص ما فحص خط سياج، أو التحقق من إنذار، أو فحص حاوية مضخة، أو الاقتراب من بوابة، أو التنسيق مع رؤية جوية.
يتم اقتراح SOLARTODO Sentinel Sky Hub كعقدة ذكاء فيزيائي ناضجة وقيد الخدمة توضع حيث لا تتوفر المباني الثابتة أو غرف المرافق أو تمديدات الشبكة أو تكون متأخرة. النمط هو التعويض بعد الكوارث: إضافة سريعة للاستشعار الذاتي، والحوسبة، وجاهزية الطائرات المسيرة، وشحن الروبوتات، والتحكم المحلي بالعمليات دون انتظار الحفر أو طاقة الموقع الدائمة. يتم تأطير مؤشر الأداء الرئيسي حول خفض معدل الإنذارات الكاذبة، وليس كنتيجة مدعاة. هدف التقييم هو معرفة ما إذا كان الإدراك المحلي، وتأكيد الروبوت، وتفويض المشغل يمكن أن تقلل عمليات الإرسال غير الضرورية مع الحفاظ على التصعيد في الوقت المناسب للأحداث الحقيقية على المحيط.
2. خطة الطاقة المستقلة عن الشبكة
ينصب تركيز الوحدة في خطة القاهرة هذه على الطاقة، لأن التعويض بعد الكوارث يفشل إذا أصبحت عقدة الأمن بصمت حملا آخر على بنية تحتية متضررة. يتم تحديد Sky Hub كمحطة مصغرة مستقلة بالكامل عن الشبكة: تخزين بطاريات مع تجديد شمسي بغشاء رقيق CIGS مرن ملفوف بزاوية 360 درجة على جسم العمود. ولا تستخدم طاقة المدينة أو طاقة الموقع أو الاعتماد على الشبكة كافتراض تشغيلي.
يحمل العمود نحو 15 مترا مربعا من CIGS المرن الملفوف فوق جسم رأسي يبلغ ارتفاعه حوالي 8 أمتار وعرضه 0.6 متر، وينتج قدرة اسمية تقارب 2.4 إلى 2.7 kWp. في التشغيل الفعلي، لا يضاء الغلاف الكامل كما تضاء اللوحة المسطحة. تجمع الأسطوانة الرأسية أشعة الشمس المباشرة أساسا على إسقاطها المواجه للشمس، لذلك يتم التخطيط للخرج الواقعي في سماء صافية وظروف إشعاع مرتفع حول ذروة من فئة 0.8 إلى 1.1 kW DC، مع ظهور الذروة عادة في منتصف الصباح أو منتصف بعد الظهر بدلا من الظهيرة. يتم التخطيط للتجديد اليومي كمساهمة طاقة من رقم واحد، بنحو 6 إلى 9 kWh/day في المناطق ذات الشمس القوية.
لا يتم تقديم هذه الطاقة كاكتفاء ذاتي شمسي خالص وغير محدود. إنها طبقة تجديد لعقدة مستقلة عن الشبكة ومدعومة بالبطاريات. يستخدم نطاق التخطيط تخزينا من فئة 5 إلى 20 kWh، ثم يجدول طلعات الطائرات المسيرة، وشحن الروبوتات، ودوريات PTZ، وأخذ العينات البيئية، والاستدلال الطرفي بحسب دورة العمل. خلال ليالي الفعاليات الرياضية، يعطي النظام الأولوية لاستشعار مراقبة الحدود، وجاهزية الروبوتات، ونوافذ التحقق الجوي المختارة. وخلال فترات المخاطر الأقل، يمكن تعديل مهام الحوسبة، واستعادة البطارية، وتكرار الدوريات بواسطة مجدول OTATODO edge OS.
3. عمليات مراقبة الحدود ليلا
حلقة التشغيل الأساسية هي الاستشعار، والتقييم والاستجابة المصرح بهما، وجدولة الحوسبة الطرفية، ثم العمليات الميدانية والصيانة، وتظهر في عرض قيادة موحد للصورة التشغيلية المشتركة. ليلا، لا تقوم كاميرا PTZ والإدراك المحلي في العمود بتحميل الفيديو الخام للتحليل الروتيني. تبقى بيانات الفيديو الخام والمستشعرات على العمود وتتم معالجتها محليا؛ ولا يجوز أن تغادر العمود للمراجعة القيادية إلا بيانات وصفية منزوعة التعريف عن الأحداث والحالة.
يبدأ الحدث النموذجي بوعي مجهول الهوية بالمحيط: حركة قرب بوابة مقيدة، أو توقف مركبة غير معتاد، أو ازدحام عند مدخل خدمة، أو دخول شخص إلى منطقة استبعاد بساحة مضخات. تصنف وحدة الحافة الحدث وتسجله محليا، وتقارنه بجداول الصيانة المسموح بها، ثم تقدم تنبيها موجزا إلى المشغل. إذا بقي الحدث غير مؤكد، يمكن لروبوت خدمة أن يغادر قاعدة العمود، ويفحص المشهد على مستوى الأرض، ثم يعود للشحن اللاسلكي. وحيث يكون التأكيد الجوي أكثر كفاءة، يمكن للعقدة إطلاق طائرتها المسيرة الصديقة في مسار فحص قصير، ثم إعادتها لتبديل بطارية آلي ساخن عبر مخزن بطاريات متعدد الحجرات للخدمة الخلفية.
تتم معالجة مؤشر معدل الإنذارات الكاذبة عبر طبقات من الأدلة قبل الإرسال: إدراك الكاميرا، والسياق البيئي، ومقارنة الجدول، وتأكيد الروبوت، وقرار المشغل. قد تنتج ليلة قاهرية عاصفة ومغبرة وعالية الضوضاء حركة وضجيجا في المستشعرات. الهدف من العقدة ليس إزالة الإنسان من سلطة القرار؛ بل جعل الاستجابة البشرية أكثر استنارة قبل إرسال فريق حراسة أو طاقم صيانة أو جهة اتصال للطوارئ.
4. الاستجابة الميدانية المتمحورة حول الروبوت
يتم تهيئة الروبوت الأرضي كأداة الاستجابة الليلية الأساسية لمحيط هيئة المياه. وهو ينفذ الدوريات الذاتية، والاستجابة للإنذارات، والفحص، والتنسيق بين الجو والأرض، والعودة إلى القاعدة للشحن اللاسلكي. يكون مفيدا حيث قد تضطر دورية بشرية بخلاف ذلك إلى عبور أسطح صناعية ضعيفة الإضاءة، أو مخلفات بعد كارثة، أو أسوار مؤقتة، أو وحل، أو تجمعات مياه، أو حركة مرور مزدحمة مرتبطة بالفعاليات. لا يحل الروبوت محل السلطة؛ بل يوسع نطاق التحقق انطلاقا من العمود.
عندما تشير الصورة التشغيلية المشتركة COP إلى تنبيه مراقبة حدود، يمكن للمشغل أن يأذن للروبوت بفحص بوابة، أو الاقتراب من حاوية مقيدة، أو التنسيق مع الطائرة المسيرة في الأعلى. توفر الطائرة المسيرة سياقا إقليميا، بينما يتحقق الروبوت من تفاصيل أرضية مثل عائق، أو تلف في السياج، أو مياه راكدة، أو دخان، أو صندوق خدمة مفتوح، أو مركبة متوقفة. تجدول العقدة الطرفية أحمال الحوسبة على العمود بحيث لا تتنافس مهمة الروبوت، ومسح PTZ، وآلة حالة الطائرة المسيرة بشكل أعمى على البطارية أو قدرة الاستدلال.
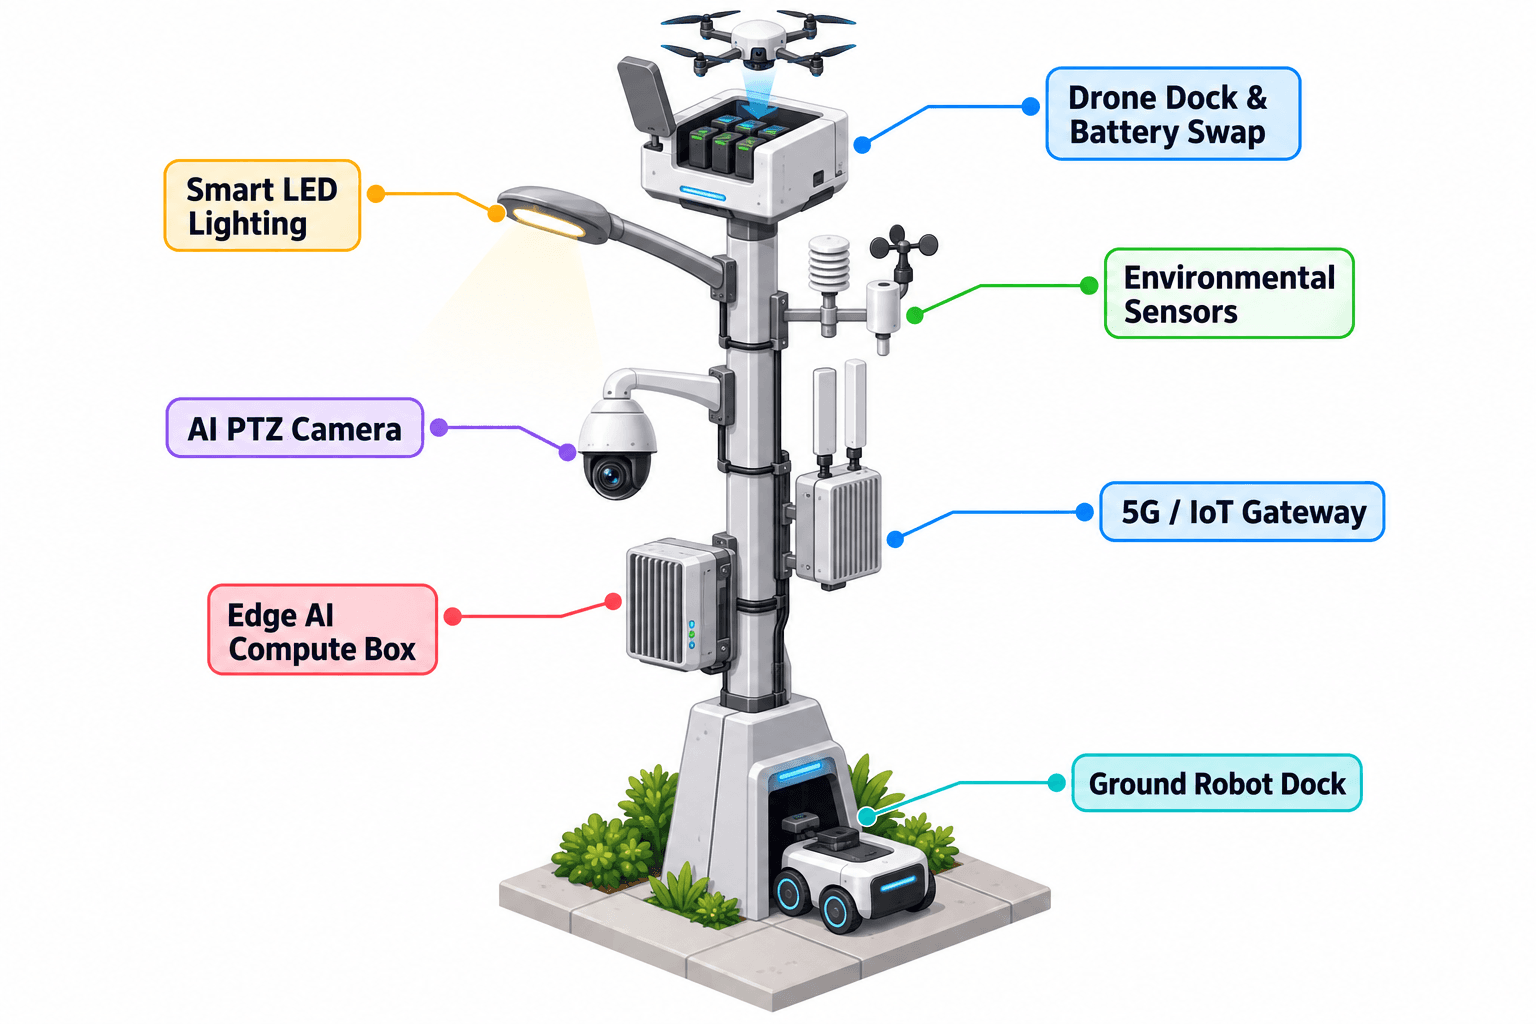
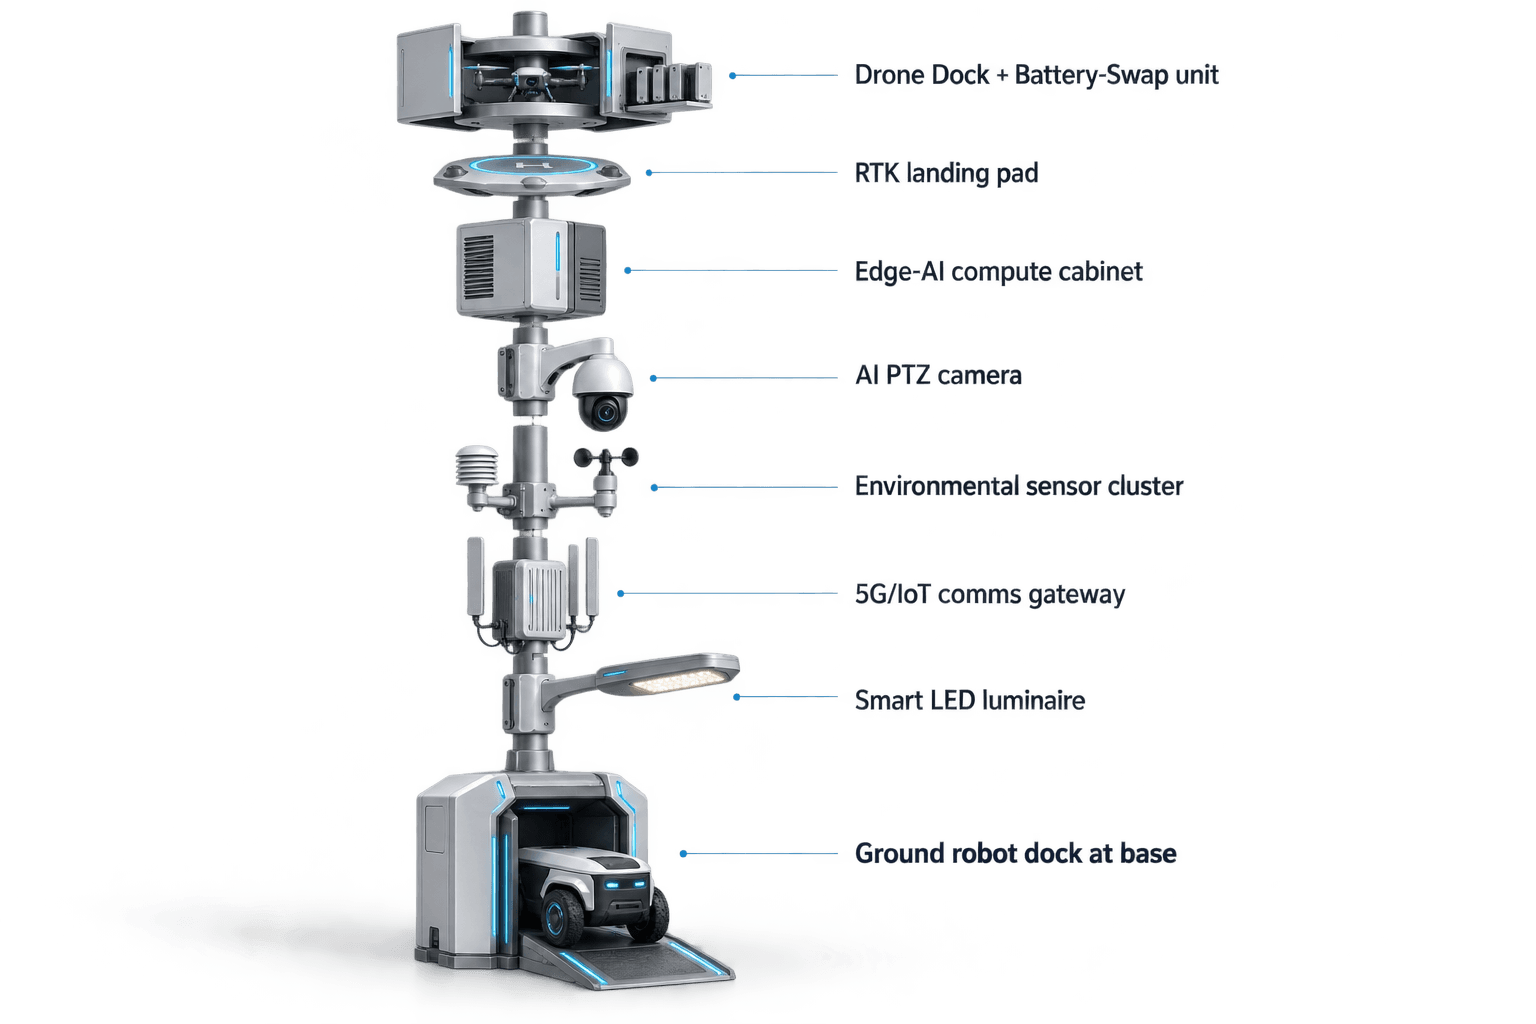
تستخدم مجموعة القدرات التساعية في واحد كحزمة عمليات لا كقائمة تحقق للمنتج. يستضيف العمود الذكي الخالص الاستشعار، والحوسبة، والطاقة، وعمليات الطائرات المسيرة والروبوتات دون نظام إضاءة. تشمل عمليات الطائرات المسيرة الإطلاق، والدورية، والفحص، والعودة، وإعادة النشر للمهام. يدعم مخزن تبديل البطاريات الساخن عدة طلعات متتالية بناء على حزم مشحونة مخزنة. تغطي إدارة عمليات الطائرات المسيرة تخطيط المسارات، وحالة الشحن أو التبديل، والاصطفاف، وصحة الأسطول، والسجلات. تضيف المراقبة البيئية سرعة الرياح، واتجاه الرياح، ودرجة الحرارة، والرطوبة، والضغط الجوي، والضوضاء، وPM10، وPM2.5، والاستضاءة لتفسير الظروف الميدانية التي قد تؤثر في الإنذارات الكاذبة وسلامة المهمة.
5. الحوكمة وC-UAS والتقييم
لاستخدام هيئة المياه في القاهرة، صممت حوكمة البيانات للمعالجة المحلية ومبادئ تشغيل موجهة نحو PDPL/LGPD. تتم تهيئة العقدة بحيث تبقى تدفقات الفيديو الخام والمستشعرات على العمود للاستدلال المحلي. يستقبل عرض القيادة بيانات وصفية منزوعة التعريف عن الحدث والحالة: نوع التنبيه، ونطاق الثقة، ومنطقة الموقع، وحالة البطارية، وحالة الروبوت، وحالة الطائرة المسيرة، وحالة الصيانة، وإجراء المشغل. يدعم ذلك قابلية التدقيق دون تحويل النشر إلى برنامج لجمع الفيديو الخام.
يشمل التنسيق لمكافحة الأنظمة الجوية غير المأهولة C-UAS حماية البنية التحتية الحيوية، ولكن ضمن حدود صارمة. يمكن للعمود اكتشاف طائرة مسيرة غير مصرح بها وتتبعها باستخدام استشعاره الخاص، وحيثما يتاح، مدخلات اختيارية من مستشعرات شريكة. الرادار غير مدمج في العمود. وبموافقة بشرية، يمكن للعقدة أن تأمر طائرتها المسيرة الصديقة بتنفيذ تخفيف غير قاتل مثل الالتقاط الجوي الناعم بالشبكة أو الردع بالاقتراب. النظام ليس منصة إسقاط، وليس جهاز تشويش، وليس نظام هجوم ذاتيا.
تتجنب خطة التقييم ادعاءات النجاح المختلقة. في أول نافذة تشغيل، ستحدد هيئة المياه مدخلات التخطيط المستهدفة: نطاق معدل الإنذارات الكاذبة المقبول، وجدول تغطية الدوريات الليلية، والحد الأقصى المستهدف لزمن المراجعة البشرية، وسياسة احتياطي البطارية، وعتبة عودة الروبوت إلى الشحن، وصيغة سجل الحوادث. خلال فترة الفعالية الرياضية، يحكم على النشر من خلال جودة فرز الأحداث: عدد أقل من عمليات الإرسال التي يمكن تجنبها، وتأكيد أفضل قبل التصعيد، ومدة تشغيل مستقرة مستقلة عن الشبكة، وسجلات مهام كاملة خاضعة للتأكيد الهندسي النهائي.
تكوين النظام
| المعيار | التكوين |
|---|---|
| نوع العمود | عمود ذكي خالص SOLARTODO Sentinel Sky Hub؛ عقدة طرفية للذكاء الفيزيائي غير مخصصة للإضاءة، للاستشعار والحوسبة والطاقة وعمليات الطائرات المسيرة والروبوتات. |
| نظام الطاقة | محطة مصغرة مستقلة بالكامل عن الشبكة ومدعومة بالبطاريات، مع تجديد بغشاء رقيق CIGS مرن ملفوف 360° بمساحة ~15 m² وتخزين من فئة 5-20 kWh. |
| حوسبة الذكاء الاصطناعي الطرفية | وحدة طرفية من فئة Jetson Orin أو فئة Thor داخل خزانة حوسبة على العمود؛ استدلال محلي وجدولة أحمال العمل عبر OTATODO. |
| الكاميرا والاستشعار | كاميرا AI PTZ للعد المجهول للمركبات، وكثافة الحشود، والتسلل، والوعي بالمحيط؛ تسع قنوات بيئية تشمل الرياح والجسيمات والضوضاء والاستضاءة. |
| عمليات الطائرات المسيرة | إطلاق ذاتي، ودورية، وفحص، وعودة، وإعادة نشر للمهام، وتبديل آلي ساخن للبطاريات في مخزن خلفي متعدد الحجرات للخدمة. |
| عمليات الروبوتات | دوريات روبوت بشري الشكل أو روبوت خدمة، واستجابة للإنذارات، وفحص، وتنسيق بين الجو والأرض، وشحن لاسلكي عند قاعدة العمود. |
| معالجة البيانات | تتم معالجة بيانات الفيديو الخام والمستشعرات محليا على العمود؛ ولا تغادر الموقع إلا بيانات وصفية منزوعة التعريف عن الأحداث والحالة. |
كيف يعمل
- تضع مستشعرات PTZ والبيئة على العمود علامة على شذوذ ليلي في المحيط عند حافة ميناء خدمة هيئة المياه.
- يصنف الذكاء الاصطناعي الطرفي الحدث محليا، ويفحص سياق الجدول، ويعين نطاق ثقة دون تصدير الفيديو الخام.
- تعرض COP بيانات وصفية منزوعة التعريف للحدث، وحالة الطاقة، وخيارات التحقق الموصى بها لمشغل بشري.
- بعد التفويض، يفحص الروبوت الأرضي منطقة الإنذار بينما تنفذ الطائرة المسيرة الصديقة مسار تأكيد علوي إذا لزم الأمر.
- يقرر المشغل ما إذا كان سيصرف الإنذار، أو يراقب، أو يرسل الموظفين، أو يأذن بتنسيق C-UAS غير قاتل لطائرة مسيرة غير مصرح بها.
- تسجل العقدة بيانات الحدث الوصفية، وسجلات المهمة، وحالة شحن الروبوت، وحالة تبديل الطائرة المسيرة، وملاحظات الصيانة للمراجعة.
افتراضات التخطيط (إرشادية)
مدخلات تخطيط توضيحية يمكن للمشتري إعادة حسابها — مؤشرات مستهدفة وليست نتائج محققة. تخضع للتأكيد الهندسي النهائي.
| المؤشر | افتراض التخطيط | قيمة إرشادية |
|---|---|---|
| عمالة الفحص | مدخل تخطيط مستهدف: تقلل دوريات الروبوت والتحقق بالطائرات المسيرة جولات المشي اليدوية الليلية على المحيط خلال فترات ارتفاع الضغط المرتبطة بالفعاليات الرياضية. | أتمتة ما يعادل ~10-20 دورية يدوية/أسبوع للتقييم. |
| معدل الإنذارات الكاذبة | مدخل تخطيط مستهدف: يتم التحقق من الإنذارات عبر الإدراك المحلي إضافة إلى تأكيد الروبوت أو الطائرة المسيرة قبل الإرسال الروتيني. | هدف خفض يحدده المشتري؛ ويصمم عادة كنطاق خفض 20-40% في عمليات الإرسال التي يمكن تجنبها. |
| المرونة المستقلة عن الشبكة | مدخل تخطيط مستهدف: يدعم احتياطي البطارية تشغيل مراقبة الحدود عندما تكون الشبكة القريبة أو طاقة الموقع غير متاحة بعد اضطراب. | تخزين من فئة 5-20 kWh بحجم يحدد وفق دورة العمل النهائية. |
| قدرة التحقق الجوي | مدخل تخطيط مستهدف: يسمح مخزن البطاريات متعدد الحجرات بعدة طلعات فحص قصيرة متتالية قبل خدمة البطاريات اليدوية. | ~3-6 طلعات قصيرة لكل نافذة ليلية عالية الأولوية لأغراض التخطيط. |
| عبء عمل المشغل | مدخل تخطيط مستهدف: تعرض COP الأحداث المسجلة، وحالة المهمة، وحالة الطاقة بدلا من التغذيات الخام المستمرة. | ~1 عرض قيادة موحد لكل مجموعة عقد. |
المعدات المنشورة
- جسم عمود SOLARTODO Sentinel Sky Hub مستقل عن الشبكة مع طبقة CIGS مرنة ملفوفة
- خزانة طاقة على العمود مدعومة بالبطارية مع مجدول طاقة
- خزانة حوسبة AI طرفية على العمود تشغل OTATODO
- كاميرا AI PTZ للإدراك المحلي للمحيط
- حزمة مراقبة بيئية بتسع قنوات
- إطلاق ذاتي للطائرة المسيرة ومخزن خلفي لتبديل البطاريات الساخن للخدمة
- واجهة شحن لاسلكي للروبوت الأرضي عند قاعدة العمود
- تكامل عرض قيادة COP لتفويض المشغل والسجلات
الأسئلة الشائعة
هل Sky Hub مصباح شارع ذكي لطرق القاهرة؟
لا. في هذا النشر، يتم تحديده كعمود ذكي خالص دون نظام إضاءة. دوره هو بنية تحتية طرفية للذكاء الفيزيائي لمحيط هيئة مياه بنمط ميناء: استشعار محلي، وطاقة مستقلة عن الشبكة، وحوسبة طرفية، وعمليات طائرات مسيرة، وشحن روبوتات، وتنسيق عبر عرض القيادة. وهو غير مصمم أو متموضع كإنارة شوارع عامة.
كيف يمكن للعقدة أن تعمل بعد كارثة دون طاقة الموقع؟
التكوين المقترح مستقل بالكامل عن الشبكة. فهو يجمع بين تخزين البطاريات وتجديد شمسي بغشاء رقيق CIGS مرن ملفوف 360° على جسم العمود. تعامل الطبقة الشمسية كتجديد تكميلي، لا كطاقة غير محدودة. تتم موازنة مهام الروبوت والطائرات المسيرة عالية القدرة بتخزين من فئة 5-20 kWh وجدولتها بحسب دورة العمل.
ما الذي يجعل الروبوت مهما لعمليات الاستجابة الليلية؟
ليلا، قد لا يكفي تنبيه الكاميرا وحده لتبرير إرسال طاقم عبر محيط خدمة مياه متعطل. يمكن للروبوت الأرضي فحص البوابات والحواجز وحاويات المضخات والمخاطر على مستوى الأرض، ثم العودة إلى قاعدة العمود للشحن اللاسلكي. وهذا يمنح المشغل مصدرا ثانيا للأدلة الميدانية قبل الإرسال.
هل يرفع النظام الفيديو الخام إلى غرفة تحكم بعيدة؟
يحافظ تصميم البيانات المقصود على الفيديو الخام وبيانات المستشعرات على العمود للمعالجة المحلية. يتلقى عرض القيادة بيانات وصفية منزوعة التعريف عن الأحداث والحالة، مثل نوع التنبيه، والمنطقة، ونطاق الثقة، وحالة المهمة، وحالة البطارية. صمم ذلك بتوجه نحو PDPL/LGPD، مع الخضوع للتأكيد القانوني والهندسي النهائي.
كيف يتم تقييم معدل الإنذارات الكاذبة دون ادعاء نتائج محققة؟
يحدد المشتري هدفا لخفض معدل الإنذارات الكاذبة ويقيسه خلال نافذة التشغيل. يقارن التقييم التنبيهات المعتمدة على الكاميرا فقط بالتنبيهات التي تم التحقق منها عبر التصنيف المحلي، وسياق الجدول، وفحص الروبوت أو تأكيد الطائرة المسيرة. تستخدم دراسة الحالة مدخلات تخطيط مستهدفة فقط؛ ولا تدعي أرقاما محققة للكشف أو الخفض.
هل يمكن لـ Sky Hub الاستجابة للطائرات المسيرة غير المصرح بها قرب محيط هيئة المياه؟
نعم، ضمن حدود غير قاتلة ومصرح بها بشريا. يمكن للعمود اكتشاف طائرة مسيرة غير مصرح بها وتتبعها باستخدام الاستشعار المدمج ومدخلات اختيارية من مستشعرات شريكة. وبعد تفويض المشغل، قد تنفذ طائرته المسيرة الصديقة التقاطا جويا ناعما بالشبكة أو ردعا بالاقتراب. ولا يقوم بالتشويش أو الإسقاط أو الهجمات الذاتية.
هل يتضمن عتاد العمود رادارا؟
لا يعامل الرادار كعتاد مدمج في العمود ضمن هذا التكوين. إذا احتاجت هيئة المياه إلى مدخل راداري لمحيط محدد أو لمخاطر مجال جوي معينة، فيمكن النظر إليه كمدخل اختياري من مستشعر شريك إلى الصورة التشغيلية المشتركة. يظل مزيج المستشعرات النهائي خاضعا للتأكيد الهندسي.
لماذا يكون ذلك مفيدا خلال فترة فعالية رياضية في القاهرة؟
يمكن لفترات الفعاليات الرياضية أن تزيد الازدحام، وتغييرات الوصول المؤقتة، وعبء العمل الليلي حول بنية الخدمة الحيوية. تمنح Sky Hub للتعويض بعد الكوارث هيئة المياه عقدة محلية مستقلة عن الشبكة للتحقق من مراقبة الحدود عندما يصبح توقيت الدوريات اليدوية أقل قابلية للتنبؤ. الهدف هو فرز أفضل، وسجلات أنظف، وعدد أقل من عمليات الإرسال التي يمكن تجنبها.
استكشف المزيد
هل تخطط لنشر ذكاء اصطناعي مادي مماثل للشوارع أو الحرم الجامعي أو الأماكن العامة؟ اطلب استشارة هندسية