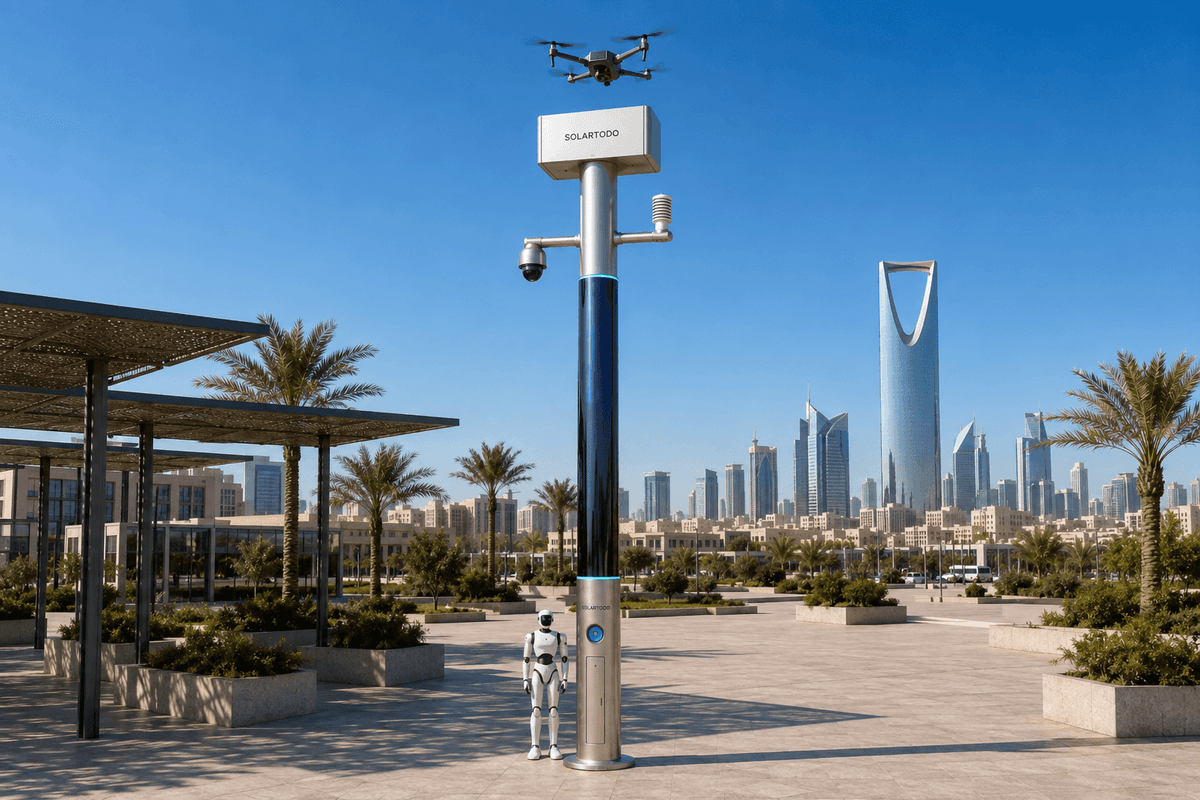
City AI Poleは、照明用途ではないフィジカルAIエッジノードであり、サイトエッジでセンシング、コンピュート、蓄電、ドローン運用、地上ロボット連携を担う。このバンコク構成では、SOLARTODO Sentinel Sky Hubが交通ハブのキャンパス外周を監視し、生データをローカルで処理し、低高度点検ソーティを派遣し、匿名化されたイベントまたはステータスのメタデータのみを共有する。
インシデントの背景
バンコクの交通ハブは、オフィスアワー後も静かになるわけではない。夜間経済のシーズンには、駅前広場、乗降レーン、フードサービス周辺、運河沿いの歩道、駐車場外周が、正式な通勤ピークを大きく過ぎても活動し続ける場合がある。エコ環境関連のステークホルダーにとって、運用上の課題は安全だけではない。サービスヤード、排水設備周辺、廃棄物移送エリア、植栽緩衝帯、立入制限のあるユーティリティゾーンが、通常の夜間の動きと環境または外周上の異常を区別できる十分な精度で点検されているかも課題となる。この提案ケーススタディでは、最終的なエンジニアリング確認を前提に、バンコクの交通ハブのキャンパス外周を計画設定として用いる。ペインポイントは死角である。サービス棟の裏手の曲がり角、排水路脇の短いアクセス道路、一時的な露店クラスター、固定視野を遮る駐車車両、静的カメラのイベントを実際より深刻に見せる湿度の高い夜間のグレアなどが含まれる。従来の巡回レビューでは、多くの場合、2つの望ましくない結果が生じる。オペレーターが曖昧なアラートを過剰に受け取るか、アラートが本物か判断する前に人が外周を歩いて確認するのを待つことになる。夜間経済の文脈では、どちらの結果も重要である。誤った侵入アラームは、衛生、交通流、群衆支援といった業務からスタッフを引き離す可能性がある。低高度点検タスクを見逃すと、不法投棄、排水閉塞、煙、臭気、不正アクセス、設備損傷が朝まで未確認のまま残る可能性がある。ここでのSOLARTODO Sentinel Sky Hubは、スマート街灯でも公共照明インフラでもなく、city-ai-pole / physical-AI urban edge nodeとして位置付けられる。目的は、PTZ主導の検知ループ、ローカル処理された証拠、視覚確認のためのドローン再展開により、キャンパス外周周辺の低高度点検を支援することである。本記事は、バンコクでの稼働中の顧客、達成済みの検知率、特定政府機関での採用、認証済みの規制ステータスを主張しない。購入者が再計算できる例示的な構成と評価方法を定義するものである。
インシデントレビュー方法
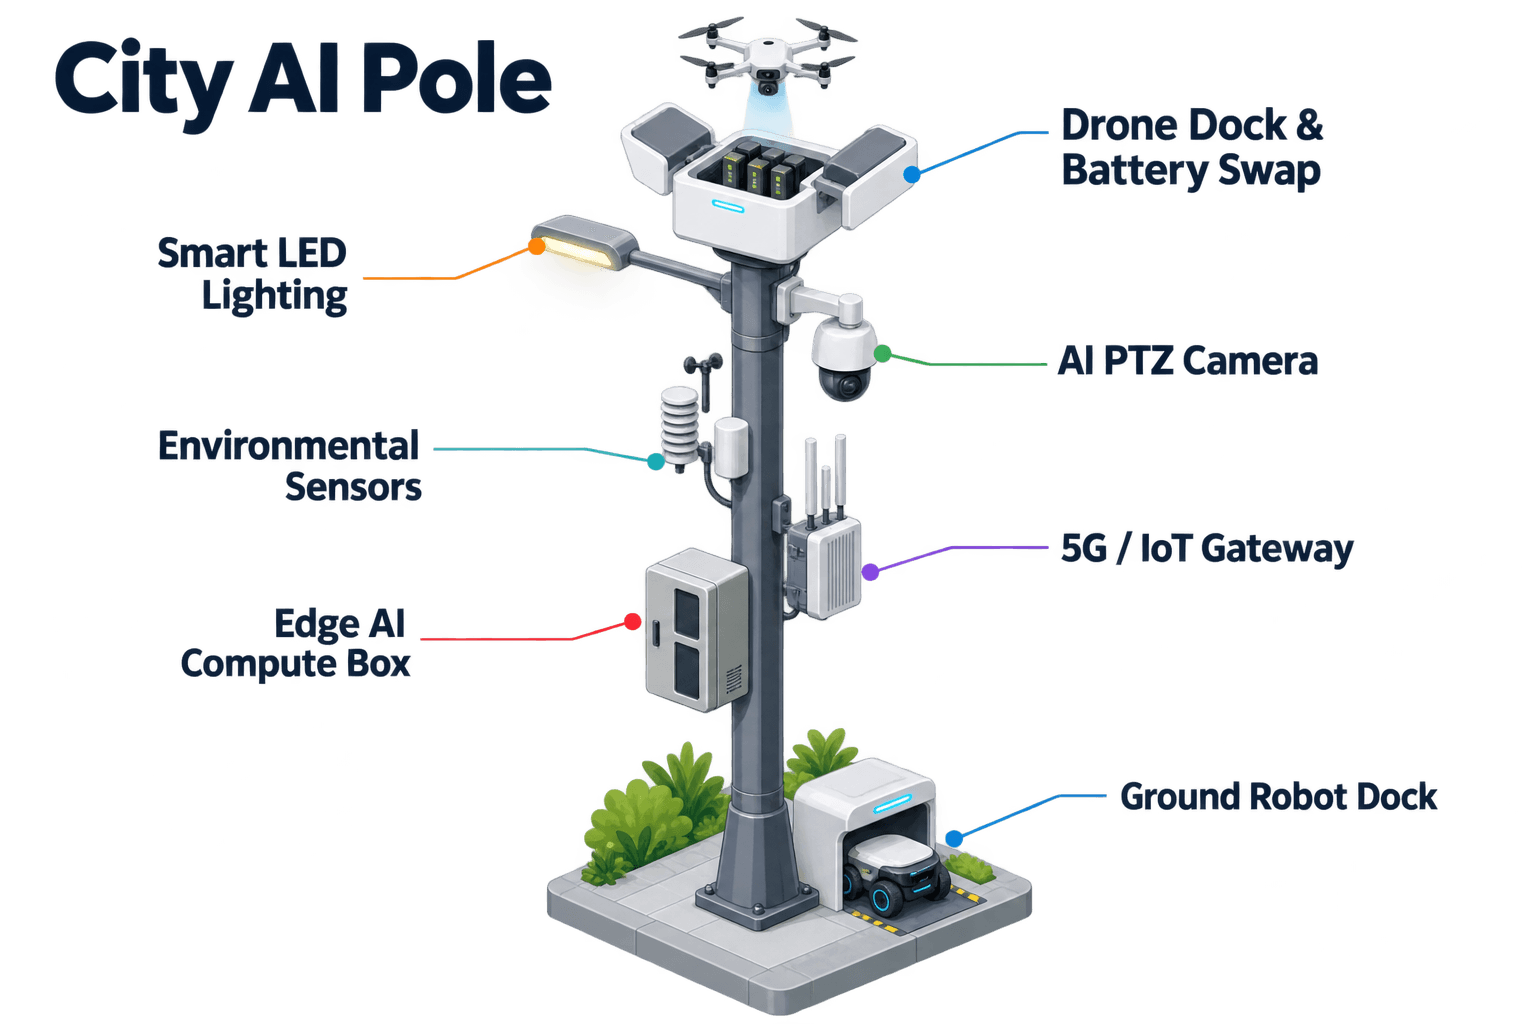
レビューは、バンコクの交通ハブ運営者がすでに認識しているインシデントタイプから始まる。すなわち、混雑した夕方のサービスゲート付近で発生する日没後の外周アラートである。PTZカメラは、排水点検ポイント、設備キャビネット、廃棄物取扱レーンなど、エコ環境資産の近くで動きと通常と異なる滞留時間を検知する。生映像をサイト外へ送信する代わりに、ポールのエッジモジュールが、匿名車両カウント、群衆密度、侵入、外周認識についてローカルシーンをスコアリングする。この構成では、顔認識またはナンバープレート認識を展開済み機能として有効化しない。運用上の問いは、そのアラートを現場対応、ドローン点検タスク、ロボット巡回タスク、または低優先度の記録イベントのいずれにすべきかである。Sky Hubは、社内でセンシング、承認済み評価/対応、エッジコンピュートスケジューリング、現場運用保守として知られるループを支援し、オペレーターには単一の共通作戦状況図(COP)コマンドビューとして提示される。実務上、COPはインシデント位置、PTZスナップショットのメタデータ、環境センサーのコンテキスト、ドローンの充電または交換状態、ロボット可用性、タスクキュー、ミッションログを表示する。対応が人、車両、または規制対象空域に影響する場合、人による承認は意思決定ポイントの一部として残る。低高度点検シナリオでは、推奨される初動は通常、手動出動ではなく、外周セグメントに沿った短時間のドローンソーティである。ドローンはポールから離陸し、計画された点検ルートをたどり、ノードに帰還し、必要に応じてマルチベイマガジンを通じた自動リアサービス式バッテリー交換を受ける。蓄電によりエネルギーがバッファされ、エッジ側でOTATODOが管理するため、複数の連続ソーティをデューティサイクルに基づいて計画できる。目的は、現場チームを派遣する前に、より豊富なローカル確認情報をオペレーターに提供することで、誤報率を低減することである。KPIは評価指標として位置付けられる。すなわち、購入者のベースラインプロセスと比較して、PTZがトリガーした異常のうち、ローカルエッジスコアリングと低高度点検後に、どれだけがクリア、エスカレーション、または再分類されたかである。
ノード構成
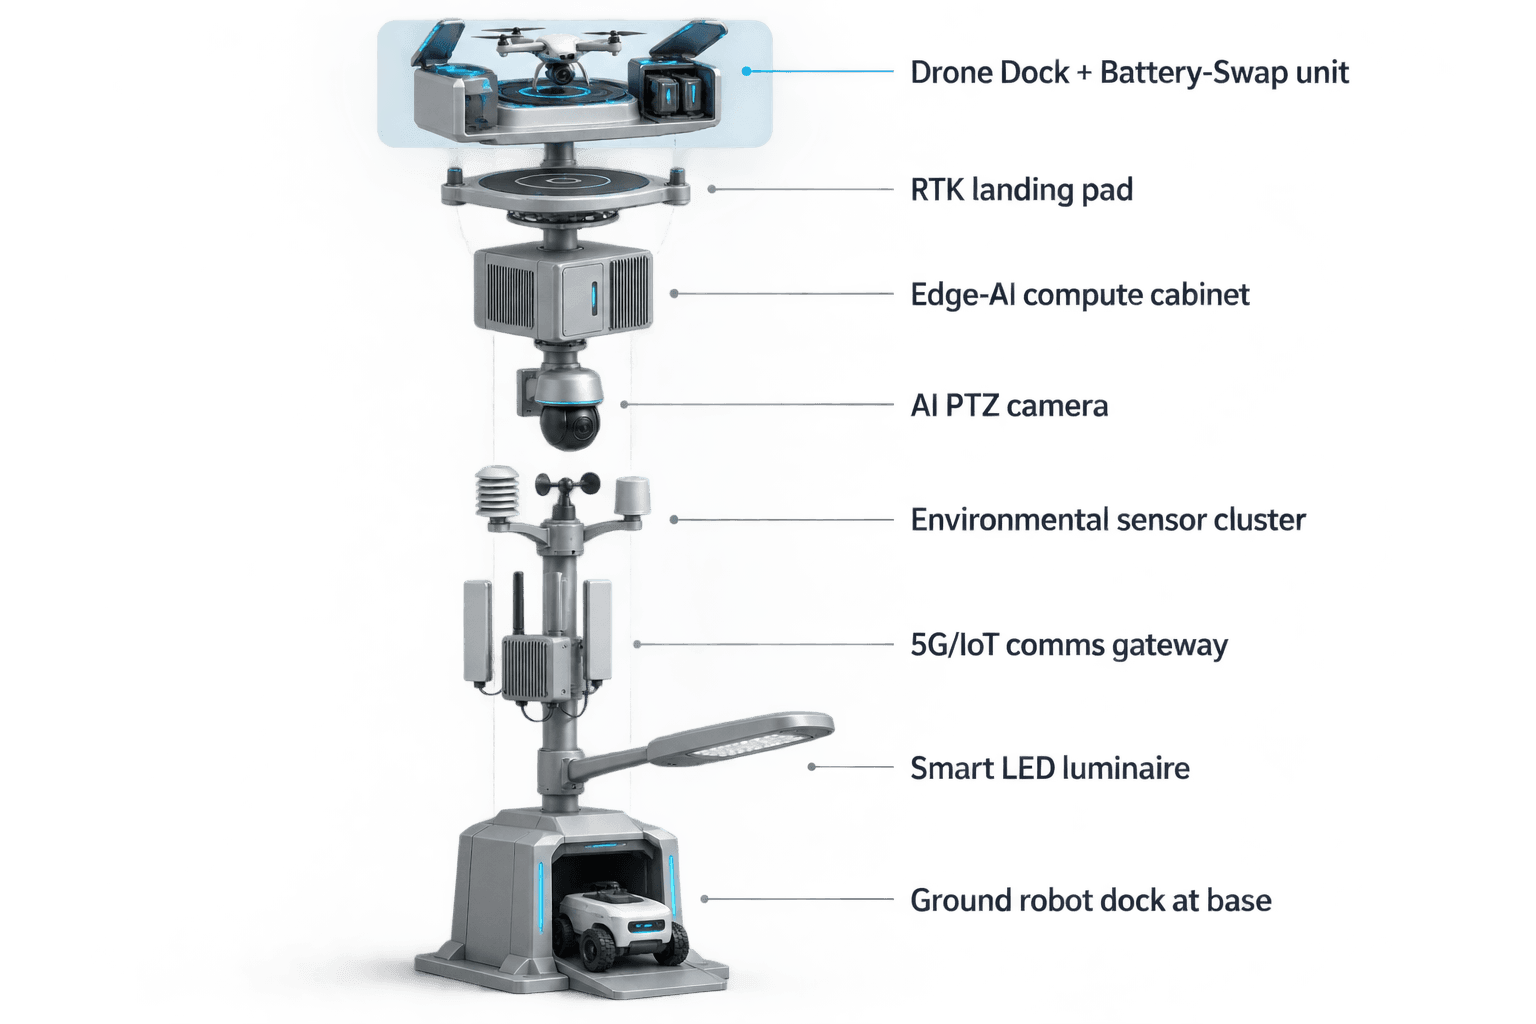
提案されるSky Hubノードは、純粋なスマートポールである。照明用途ではないインテリジェントポールとして、センシング、コンピュート、エネルギー、ドローン、ロボット運用を搭載する。本体は、高さ約8メートル、幅約0.6メートルの垂直円筒面に、約15平方メートルの360度巻き付け型フレキシブルCIGS薄膜を使用する。銘板出力範囲は約2.4から2.7 kWpだが、計画上の前提では形状を考慮しなければならない。垂直円筒は、ラップ全体で同時に直射日光を受けるわけではない。高日射の基準地域では、現実的な晴天時出力はおおよそ0.8から1.1 kW DCピークで、通常は正午ではなく午前中盤または午後中盤にピークを迎え、1日あたり約6から9 kWhである。バンコクでのエンジニアリングでは、地域の天候、日陰、モンスーンシーズン、汚れ、保守アクセス、サイト形状を反映して調整すべきである。ソーラースキンは、完全オフグリッドかつバッテリーバックアップ付きマイクロステーションの補助的な補充レイヤーである。無制限の純太陽光自立性として販売すべきではない。高出力のドローンおよびロボットタスクは、5から20 kWhクラスの蓄電でバッファされ、デューティサイクルによってスケジューリングされる。この展開では、主なペインポイントが死角であるため、PTZカメラが中核モジュールとなる。PTZは外周を巡回し、フラグが立ったゾーンを再確認し、対象エリアをドローンルートプランナーへ引き継ぎ、人が対応を承認する前にコンテキストを提供できる。環境モニタリングは、風速、風向、温度、湿度、大気圧、騒音、PM10、PM2.5、照度を追加し、アラートをローカル条件とともに解釈できるようにする。OrinまたはThorクラスの性能帯にあるJetsonクラスのエッジモジュールが、ポール上で推論とワークロードスケジューリングを実行する。生映像とセンサーデータはローカル処理のためにポール上に留まり、匿名化されたイベントまたはステータスのメタデータのみがポール外へ出る場合がある。データ処理は、ローカル処理およびPDPL/LGPDを意識したレビュー向けに設計されており、認証済みコンプライアンスとして主張するものではない。
ドローン主導の点検
このバンコクシナリオの主要テーマはドローン運用である。低高度点検は、混雑した夜間外周にスタッフを送ることなく、疑わしいPTZイベントを実行可能なコンテキストへ変える最速の方法だからである。ノードは、ポールにオペレーターを常駐させることなく、自律ソーティの離陸、地域巡回、点検、帰還、タスク再展開を管理する。ドローン運用管理には、ルート計画、充電または交換のステートマシン、タスクキューイング、フリート健全性、ミッションログが含まれる。ドローンが着陸すると、マルチベイバッテリーマガジンが自動リアサービス式バッテリー交換を行い、機体は充電済みパックを受け取って再離陸できる。複数のベイにより、天候、空域許可、サイトルール、最終的なエンジニアリング確認を前提として、複数の計画ソーティが可能になる。地上ロボット運用は同じインシデントレビューを支援するが、本記事では二次的な位置付けである。ヒューマノイドまたはサービスロボットは、ポール基部ゾーンを巡回し、到達可能な資産を点検し、空中点検と連携し、ワイヤレス充電のために基地へ戻ることができる。たとえば、ドローンが排水グレーチング付近の物体を確認した後、PTZが視覚コンテキストを維持する間に、ロボットがアクセス可能な地上経路を点検できる。Counter-UAS連携は、範囲を狭く安全に定義する。無許可ドローンがローカルセンシングまたはオプションのパートナーセンサー入力により検知・追跡された場合、Sky Hubは、人による承認のもと、自社の友好的なドローンにソフトな空中ネット捕獲または近接接近による抑止を指示できる。レーダーはポールに内蔵されていない。レーダーフィードは任意またはパートナーセンサー入力である。この構成では、撃墜、破壊的行為、ジャミング、拒否、または自律攻撃は使用しない。バンコク交通ハブのエコ環境運用において、同じ境界線は商業的にも有用である。システムが検知、意思決定支援、承認済みアクションを分離することで、購入者は論争のあるインシデントが発生した後ではなく、展開前に運用ルールを議論しやすくなる。
KPI評価
KPIの枠組みは誤報率であり、主張済みの結果ではない。購入者は、既存のPTZ、固定カメラ、警備巡回、インシデントチケットの記録からベースラインを設定し、その後、ローカルエッジ分析とドローン点検の後にどれだけのイベントが再分類されるかを評価すべきである。実務的なレビュー委員会は、イベントを通常の夜間経済活動、環境サービス上の問題、外周侵入、保守不具合、天候または視界によるアーティファクト、未解決に分類できる。Sky Hubの価値は、レビュー用パッケージがエッジで生成される点にある。PTZイベントスコア、ローカル環境コンテキスト、ドローンミッションログ、バッテリーまたは交換状態、ロボットタスク状態、オペレーター承認記録である。生映像と生センサーストリームはポール上に留まるため、COPはトリアージと監査に必要な情報のみをオペレーターへ表示するよう設計できる。提案される展開モードはキャンパス外周である。交通地区全体を汎用監視グリッドとして扱うのではなく、少数のノードを死角の多い端部に配置できる。正確なノード数、間隔、カバレッジ、ルート長、設置基礎、航空承認、耐候強化、保守間隔は、サイト調査を通じて確認する必要がある。季節的トリガーは夜間経済であり、群衆、車両、露店、サービス作業が曖昧さを増加させる。そのため、信頼できる評価では、類似する夕方の時間帯、類似する気象条件、類似する運用ルールを比較すべきである。想定される調達上の議論は、ポールがすべての人員またはすべてのインフラを置き換えるかどうかではない。完全オフグリッドのフィジカルAIエッジノードが、不必要な出動を削減し、点検の確信度を高め、機微な生データをローカルに保ちながら、バンコクの交通ハブ環境運用を支援できるかどうかである。
システム構成
| 項目 | 構成 |
|---|---|
| 展開カテゴリー | バンコク交通ハブのキャンパス外周向けcity-ai-pole / physical-AI urban edge node。照明用途ではない完全オフグリッド構成 |
| カメラ | 360度巡回パターン、死角再確認、匿名車両カウント、群衆密度、侵入、外周認識のためのAI PTZカメラ |
| エッジAIコンピュート | OrinまたはThorクラスの性能帯にあるJetsonクラスのポール上推論キャビネット。OTATODO配下でローカルワークロードスケジューリングを実行 |
| ドローン運用 | 自律離陸、低高度点検ルート、帰還、ミッションロギング、マルチベイマガジンによるリアサービス式バッテリーホットスワップ |
| エネルギーシステム | 5-20 kWhクラスの蓄電と約15 m2の360度フレキシブルCIGS太陽光補充を備えた、完全オフグリッドのバッテリーバックアップ付きマイクロステーション |
| 環境モニタリング | 風速、風向、温度、湿度、大気圧、騒音、PM10、PM2.5、照度 |
| データ処理 | 生映像とセンサーデータはポール上でローカル処理。ポリシー上、匿名化されたイベントまたはステータスのメタデータのみがノード外へ出る |
仕組み
- ポール上のPTZカメラが、交通ハブのキャンパス外周沿いの死角異常にフラグを立てる。
- Edge AIがローカルシーンを分類し、匿名の視覚および環境コンテキストを用いて誤報リスクをスコアリングする。
- COPがイベントパッケージ、ドローン準備状態、推奨対応を提示し、人による承認を受ける。
- 自律ドローンが低高度点検ルートを実行し、Sky Hubノードへ帰還する。
- OTATODOがミッションログ、バッテリーまたは交換状態、オペレーター判断、匿名化されたイベントメタデータを記録する。
計画前提(参考値)
購入者が再計算できる例示的な計画入力値であり、達成済みの結果ではなく目標指標です。最終的なエンジニアリング確認が前提です。
| 指標 | 計画前提 | 参考値 |
|---|---|---|
| 誤報レビュー | PTZがトリガーした外周イベントは、出動前にエッジスコアリングとドローン点検の後で再分類される | 月間約20-40件のイベントを購入者ベースラインと照合してレビュー |
| 点検労務 | ドローン巡回が、事前定義された死角セグメントに対する定期的な夜間手動確認を置き換える | 週あたり約5-10回の外周巡回を自動化 |
| エスカレーション品質 | オペレーターは、PTZのみのアラートと、PTZに低高度点検パッケージを加えたものを比較する | 約3つのイベントクラスを追跡:クリア、エスカレーション、未解決 |
| エネルギー計画 | 高出力のドローンおよびロボットタスクは、無制限の太陽光出力ではなく、バッテリー状態とCIGS補充を踏まえてスケジューリングされる | デューティサイクル制限付きの5-20 kWhクラス蓄電 |
| プライバシーレビュー | 生映像はローカルに留まり、COPユーザーは匿名化されたイベントおよびステータスのメタデータを受け取る | 通常レビュー用パッケージの100%をメタデータ優先として設計 |
導入機器
- SOLARTODO Sentinel Sky Hub純スマートポール本体
- 360度巻き付け型フレキシブルCIGS薄膜ソーラースキン
- 5-20 kWhクラスのバッテリー蓄電および電力管理キャビネット
- AI PTZカメラモジュール
- 9パラメーター環境センサースイート
- OTATODOを実行するJetsonクラスのエッジコンピュートモジュール
- リアサービス式バッテリーホットスワップインターフェース付き自律ドローン
- 地上サービスロボット用ワイヤレス充電インターフェース
よくある質問
SOLARTODO Sentinel Sky Hubはスマート街灯ですか?
いいえ。この構成では、Sky Hubは純粋なスマートポールであり、フィジカルAIの都市エッジノードであって、スマート街灯ではありません。照明システムや公共照明としての役割は含みません。購入者は、キャンパス外周タスク向けのオフグリッドセンシング、コンピュート、ドローン運用、ロボット連携、エネルギーインフラとして評価すべきです。
バンコク交通ハブのシナリオでは、結果を過大に主張せずにドローンをどのように使いますか?
提案構成では、PTZカメラとエッジAIが曖昧な外周イベントにフラグを立てた後、低高度点検にドローンを使用します。本記事では、誤報低減を達成済み結果ではなく、目標評価指標として位置付けています。実際のソーティ長、空域許可、気象制限、運用ルールには、サイト調査と最終的なエンジニアリング確認が必要です。
クラウド分析のために生映像はポール外へ送信されますか?
いいえ。意図されたデータパターンはポール上でのローカル処理です。生映像と生センサーデータはノードに留まり、COP、監査証跡、または保守レビュー向けには、匿名化されたイベントまたはステータスのメタデータのみがポール外へ出る場合があります。これはローカル処理およびPDPL/LGPDを意識したガバナンス向けに設計されており、認証を表明するものではありません。
この展開でPTZカメラが中核となる理由は何ですか?
モジュールの焦点は、キャンパス外周周辺の死角低減です。PTZカメラは、ドローンソーティが開始される前に、サービスゲート、排水設備周辺、駐車車両による遮蔽、露店隣接ゾーンを再確認できます。顔認識またはナンバープレート認識を主張することなく、匿名車両カウント、群衆密度、侵入、外周認識のためのローカルコンテキストを提供します。
ポールはソーラーラップだけで稼働できますか?
ポールは完全オフグリッドですが、それは無制限の太陽光のみでの運用を意味しません。フレキシブルCIGSラップは補助的な補充レイヤーであり、高日射条件では現実的な晴天時出力が約1 kW DCクラスのピーク、1日あたり一桁台のkWhとなります。ドローンとロボットの作業はバッテリー蓄電でバッファされ、デューティサイクルで管理されます。
このケーススタディではCounter-UASはどのように扱われますか?
Counter-UASは、非致死かつ人による承認付きの連携に限定されます。ポールは無許可ドローンを検知・追跡し、承認済みルールの下で、ソフトな空中ネット捕獲または近接接近による抑止のために友好的なドローンへ指示を出す場合があります。撃墜、破壊的行為、ジャミング、拒否、自律攻撃は実行せず、レーダーは任意のパートナーセンサー入力に限られます。
さらに詳しく
街路・キャンパス・公共空間で同様のフィジカルAI導入をご検討ですか? エンジニアリング相談を依頼する