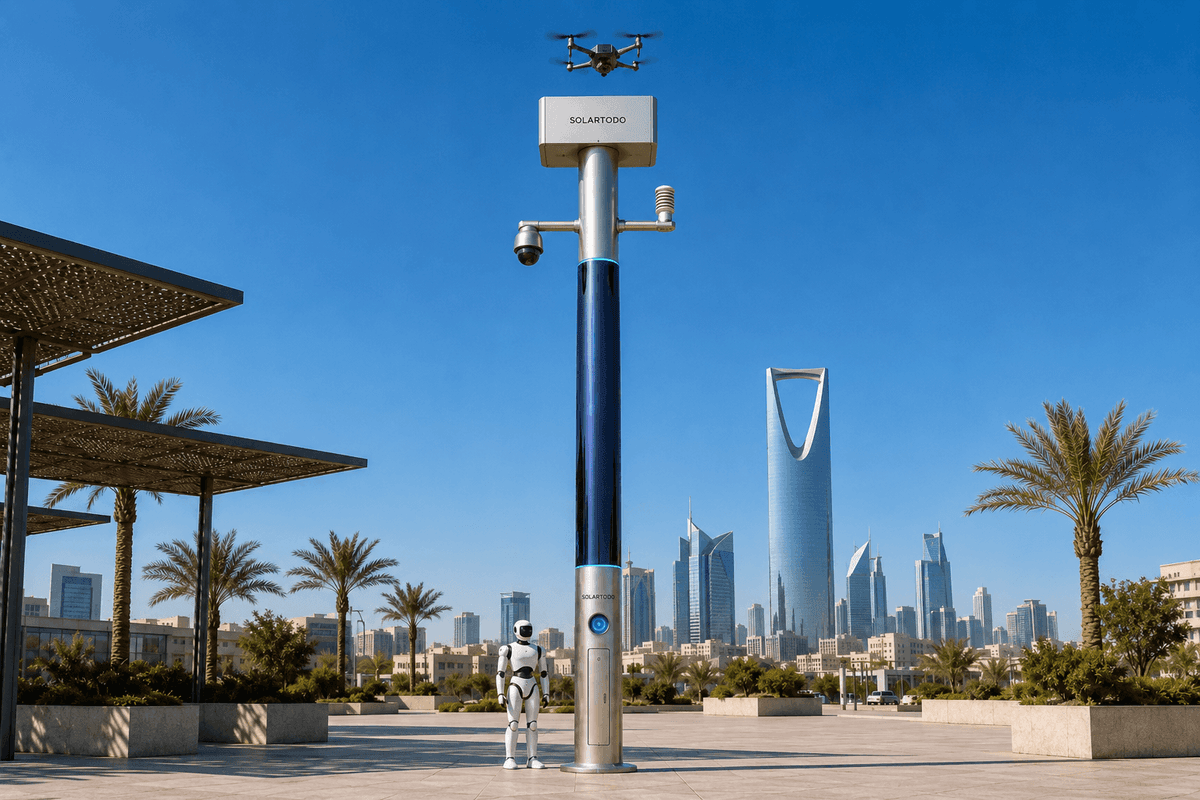
City AI Poleは、照明を目的としないフィジカルAIエッジノードであり、センシング、エッジコンピュート、自律ドローン運用、地上ロボット支援、通信レジリエンス、オフグリッド蓄電を1本の都市型ポール形状に統合するものです。バンコクでは、SOLARTODO Sentinel Sky Hubは、ネットワーク障害によって従来型パトロールの可視性が制限される状況で、警察主導の監視を支える港湾境界監視ノードとして提案されています。
1. バンコク港湾の任務と部門横断の運用コンテキスト
バンコクの港湾および河川と結び付いた物流エリアは、貨物移動、作業員の出入り、観光客の往来、イベント時の急増、そして水際境界のリスクが、コンパクトな都市環境の中で重なり合っています。大規模スポーツイベント期間中、警察および支援する市の部門は、すべての岸壁、ゲート、サービス道路、制限区域の境界に常設パトロール隊を追加することなく、より頻繁な境界確認を必要とすることがよくあります。運用上の課題は、一般的なスマートシティ装飾ではありません。港湾という典型的な環境における実務的な境界監視任務であり、ステークホルダーは警察、主要な現場アセットは自律ドローン、最も厳しい障害モードは、司令室が継続性を必要とするまさにその瞬間に発生するネットワーク障害です。
提案されるSOLARTODO Sentinel Sky Hub構成は、単一パイロット型の導入モードです。警察が管理する1つの運用セルを、1台のオフグリッドSky Hubノードに紐づけ、より広範な調達判断の前に、定義された港湾境界セグメントで手順を検証します。ここでいう「単一パイロット」とは、運用モデルおよび調達段階を指し、未成熟な機能セットを意味するものではありません。このノードは、バンコクのユースケース向けに構成された実運用品として扱われ、設置場所、デューティサイクル、周波数計画、現地許認可について最終的なエンジニアリング確認を前提とします。
部門横断のパターンは明確です。警察は、境界監視ルール、エスカレーション閾値、人による承認経路を定義します。港湾保安部門は、アクセス区域、ゲートの運用カレンダー、船舶側の制限、保守時間帯を定義します。危機管理部門は、匿名化されたインシデントメタデータと共通状況図のアラートを受け取ります。ITおよびデータガバナンスチームは、保存期間、ネットワーク経路、ローカル処理制御をレビューします。施設チームは、物理的な設置位置、排水、風の影響、腐食対策、バッテリー保守アクセスを承認します。これにより、機器リストよりも都市の任務を優先できます。目的は、対応に対する人間の権限を維持しながら、手動パトロールの負荷を減らすことです。
2. 痛点はカメラの追加ではなく通信継続性である理由
港湾警察の運用では、ネットワーク障害によってエッジ上の各デバイスの価値が変わります。従来型カメラやリモート接続センサーは、その主機能が生データの映像ストリームを遠隔サーバーへ送ることに依存している場合、役に立ちにくくなります。スポーツイベントの週には、セルラー回線の混雑、一時的な道路閉鎖、会場関連の交通規制、人の移動増加によって、この状況がさらに悪化する可能性があります。境界監視チームは、上流接続が劣化していても、制限された桟橋端部、フェンスライン、駐車場のはみ出しエリア、サービス入口の状態が変化したかどうかを把握する必要があります。
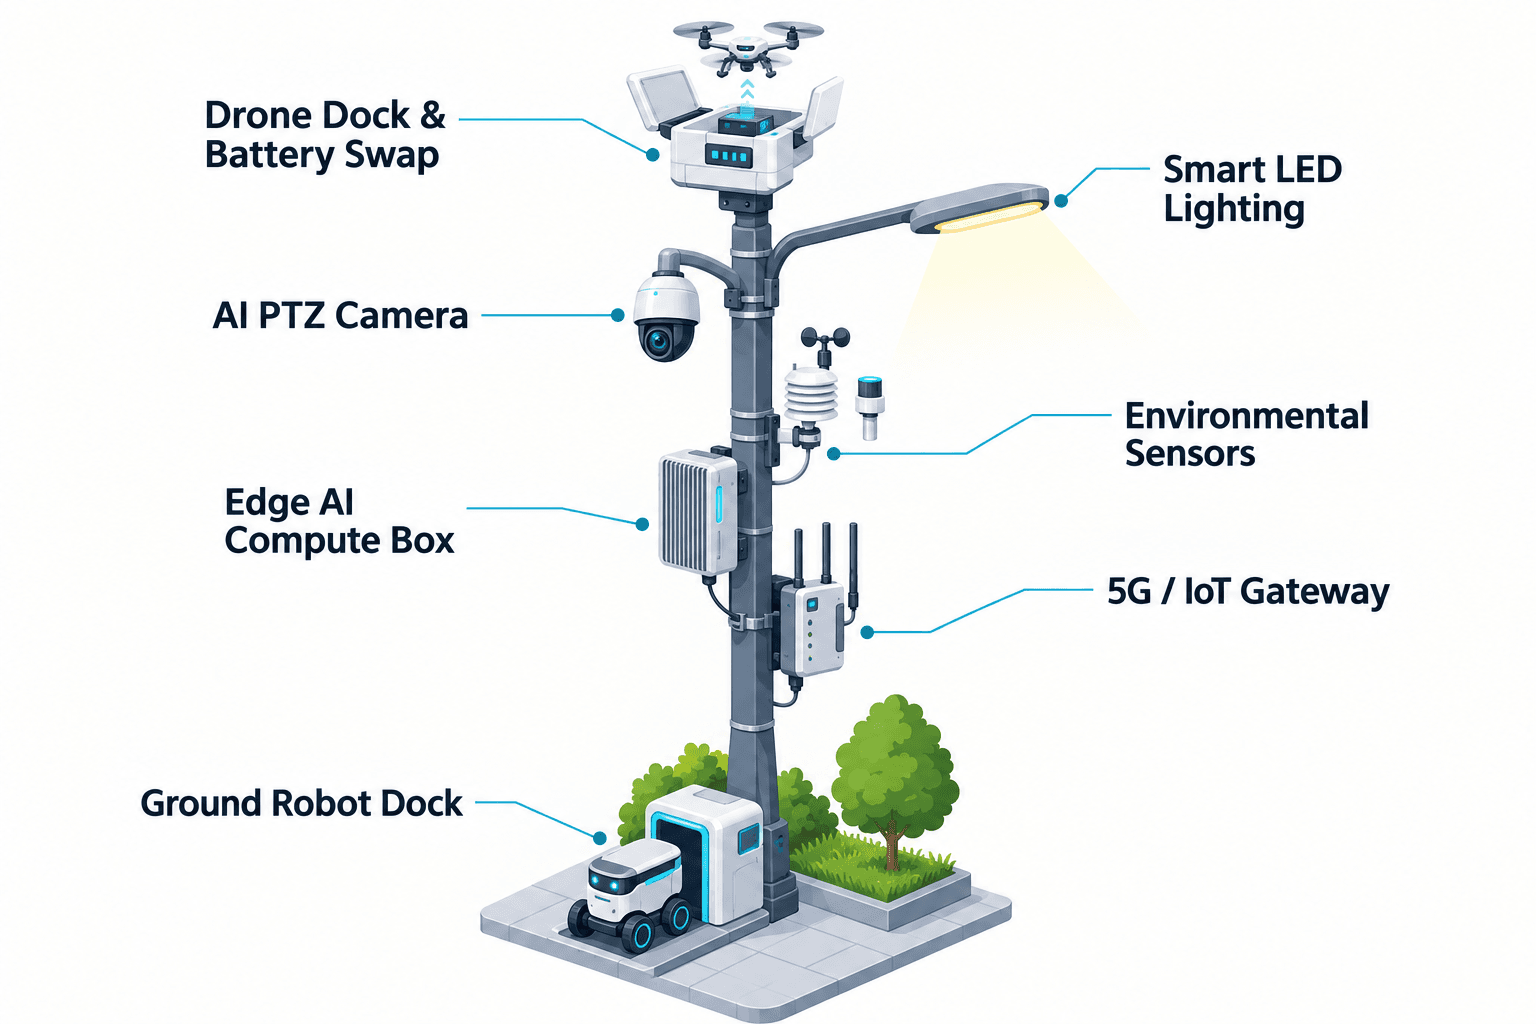
Sentinel Sky Hubのアプローチは、通信負荷の置き場所を変えます。生映像とセンサーデータはポール上に保持され、JetsonクラスのエッジAIコンピュートモジュールによってローカル処理されます。ノード外へ送信される可能性があるのは、匿名化されたイベントおよびステータスメタデータのみです。広域リンクが弱い場合でも、ノードはセンシング、スコアリング、ミッションのキューイング、ローカルログの維持を継続します。接続が可能なタイミングで、司令ビューにはより小さなメッセージが届きます。一方でポールは、盲目のカメラマストになるのではなく、ローカルの意思決定支援ステーションとして有用性を維持します。
したがって、バンコクにおけるモジュールの重点は通信レジリエンスです。ローカル推論、イベント圧縮、ストアアンドフォワードログ、ミッション状態の継続、タスクキューイング、共通状況図ビューへのステータス同期が中心となります。これは、センシング、人による承認付き評価と対応、エッジコンピュートのスケジューリング、現場運用・保守という運用ループを支援します。警察デスクは、ノードが侵入クラスのイベントを検知し、ドローンパトロールルートを出動させ、出動状態を記録し、レビュー用の簡潔なステータスパッケージを返したことを把握するために、継続的な生フィードのバックホールを必要としません。
これが、Sky Hubが完全オフグリッドとして仕様化されている理由でもあります。ポールは、電力網、市、または現場の電源に依存しません。バッテリー蓄電と、ポール本体を360度包み込む柔軟なCIGS薄膜太陽光補充層を使用します。この太陽光層は補助的なものであり、無制限の電力を主張するものではありません。高さ約8 m、幅0.6 mの円筒形本体に約15 m²のラップを施した場合、銘板面積はおおよそ2.4-2.7 kWpですが、高日射地域における現実的な晴天時出力は、DCピークで約0.8-1.1 kW、1日あたり約6-9 kWhに近くなります。バンコクでのエンジニアリングでは、現地の発電量、日陰、モンスーン条件を再計算します。高出力のドローンおよびロボット任務は、5-20 kWhクラスの蓄電でバッファされ、デューティサイクルに基づいてスケジュールされます。
3. 警察購入者向けのドローン主導境界監視ワークフロー
提案されるバンコク港湾ユースケースは、警察が定義するパトロールグリッドから始まります。対象は、制限区域の端部、ゲートへの接近路、フェンスライン、貨物隣接通路、イベント週の群衆あふれ境界です。Sky Hubノードは、匿名の車両数、群衆密度、侵入、境界認識のためのローカル認識機能を備えたPTZカメラを搭載します。実運用機能として顔を識別したりナンバープレートを読み取ったりする必要はありません。目的は、境界状態が変化したか、その変化がドローン視点を必要とするか、人による承認付き対応が適切かを確立することです。
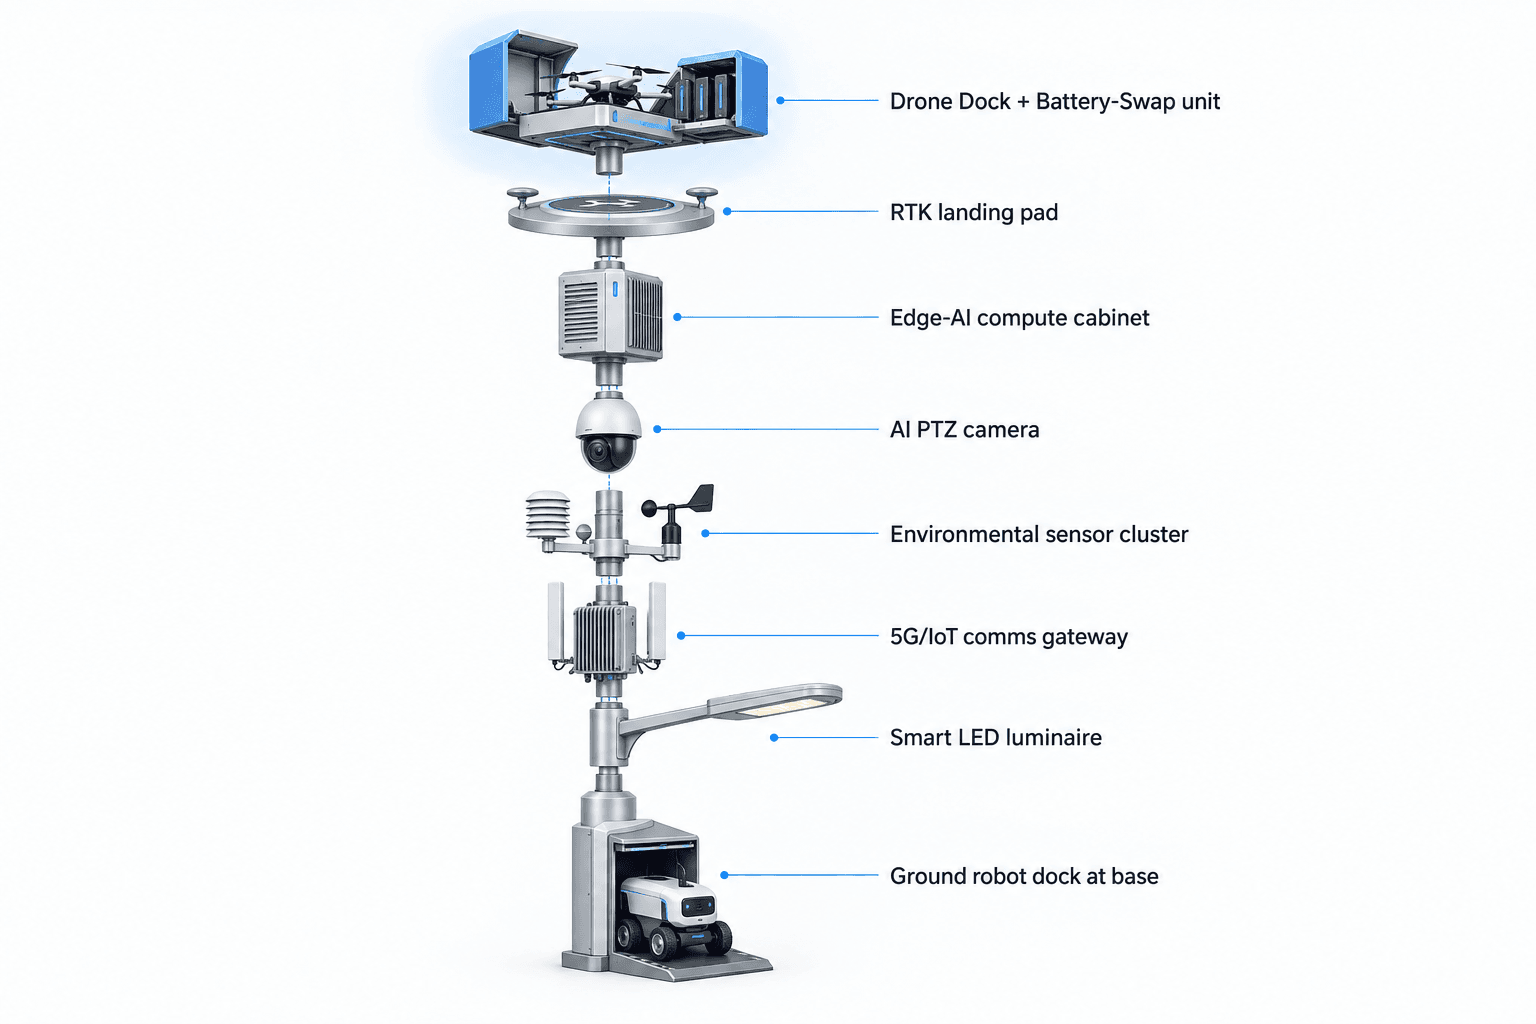
エッジAIが異常をスコアリングすると、COP司令ビューはイベント種別、位置セクター、信頼度帯、直近のセンサー文脈、バッテリー状態、通信状態、推奨タスク選択肢を提示します。警察オペレーターが次の手順を承認します。ドローンはノードから離陸し、地域パトロールを飛行し、エリアを点検し、帰還し、現地にオペレーターを配置することなく別タスクへ再配備できます。着陸後、背面サービス式の多ベイバッテリーマガジンが自動バッテリーホットスワップを行い、消耗したパックを充電済みパックに交換します。蓄電量と気象条件が許せば、複数の連続出動をスケジュールできます。
ドローン運用管理は、同じワークフローの一部です。ルート計画、充電・交換状態機械、タスクキューイング、機体健全性、ミッションログが含まれます。ポイントは、警察権限の代替ではなく、パトロールタスクレベルでの労務代替です。計画段階では、購入者は、反復的な夜間境界巡回、静的監視時間、車両巡回のうち、どれだけを自律ドローン出動と例外ベースの人間レビューへ移行できるかを評価できます。KPIは、週あたりの回避対象パトロール時間、対象となる手動点検巡回の自動化数、2つ目の現地チームを追加せずに完了するイベント週の異常確認数として設計すべきです。
地上ロボット運用は、低速の地上視点が空中点検より有用な条件で引き続き利用可能です。たとえば、サービス道路の確認、機器キャビネット点検、またはドローンがより詳細なレビュー対象としてエリアを示した後の連携などです。ヒューマノイドまたはサービスロボットは、パトロール、アラーム対応、点検、空中視点との連携を行い、ワイヤレス充電のためにポール基部へ戻ることができます。このバンコク事例では、主要テーマは引き続きドローン境界監視です。ロボットは、地上レベルの存在が有効なタスクのための第2の現場アセットです。
4. 人による承認付きC-UAS連携とデータガバナンス
イベント動線に近い港湾エリアでは、偶発的、好奇心によるもの、または悪意あるものを問わず、無許可の小型ドローン活動に直面する可能性があります。提案されるSentinel Sky Hub構成は、非致死性で人による承認付きのカウンターUAS連携を支援します。ポールは、自身のセンシングを通じて、また利用可能な場合には任意のパートナーセンサー入力を通じて、無許可ドローンを検知・追跡できます。レーダーはポールに内蔵されていません。最終的な現場設計にレーダーが含まれる場合、それはCOPへ統合される外部またはパートナー入力として扱われます。
承認された対応は、引き続き明確な範囲内に留まります。ポールは、人間の承認後、自身の友軍ドローンに対して、ソフトな空中ネット捕獲または近接接近による抑止を実行するよう指令できます。これは兵器システムではなく、ハードキルシステムでもなく、自律攻撃ワークフローでもありません。これは警察購入者にとって重要です。方針判断を明示する必要があるからです。検知と追跡は運用上の状況認識であり、いかなる緩和措置も承認され、記録され、リスクに対して比例的でなければなりません。
データガバナンスも同じローカル優先の考え方に従います。生映像とセンサーデータは、ローカル処理のためにポール上に保持されます。ポール外へ出る可能性があるメタデータは、匿名化されたイベントまたはステータス情報です。イベントクラス、セクター、タイムスタンプ、デバイス状態、タスク状態、バッテリー状態、通信状態、保守アラートが含まれます。この構成は、ローカル処理と最小化を中心に設計されているためPDPL/LGPD志向ですが、最終的なコンプライアンス文言、保存期間、監査制御は、購入者による法務およびエンジニアリング確認を必要とします。
したがって、部門横断の司令ビューは、デフォルトでは巨大なビデオウォールではありません。これは運用判断のためのCOPです。何がセンシングされ、何が評価され、誰が対応を承認し、ドローンまたはロボットが何を行い、どの証拠がローカルに記録され、どのメタデータが同期され、どの保守対応が必要かを示します。バンコク警察と港湾ステークホルダーにとって、これは生データの移動を狭く保ちながら、検知から判断、行動、記録までの説明可能な連鎖を作ります。
5. 提案されるバンコク単一パイロット導入の評価KPI
提案されるKPIの考え方は、達成済み成果の主張ではなく、労務代替計画です。現場作業の前に、購入者は手動パトロールのベースラインを定義すべきです。現在、夜間巡回、ゲート周辺確認、制限区域巡回、イベント週のスポット点検に、警察または委託警備の時間がどれだけ必要かを把握します。そのうえで、単一パイロット運用セルは、対象となる自動化をそのベースラインと比較できます。カバレッジ面積、検知率、遅延、削減額の主張を作り出す必要はありません。
有用な評価指標には、週あたりの対象手動パトロール自動化数、警察デスクから処理される対象例外レビュー数、シフトあたりの対象ドローン出動支援数、障害時間帯にローカル保存されるイベントログの対象割合、バッテリーおよびシステム健全性テレメトリによって回避される対象保守訪問数、1つのCOPワークフローから完了する部門横断インシデント記録の対象数が含まれます。これらの数値は購入者の入力値であり、最終的な設置場所とデューティサイクル設計後に再計算されます。
バンコクでは、季節的なスポーツイベント圧力により、この評価には時宜があります。トーナメントや公共イベントが都市内の移動を増やしても、港湾区域は停止しません。提案されるSky Hub構成は、交通規制、群衆、通信ストレスが通常より高い状況でも、警察が境界監視のリズムを維持する手段を提供します。また、あらゆるセンサーを生フィードのエクスポートに変えることなく、港湾運営者が警察と連携するための構造化された方法も提供します。その結果、1つのオフグリッドのフィジカルAI都市エッジノードを、ドローン優先の境界監視、ローカル処理、通信継続性、人による承認付き対応向けに構成するという、現実的な導入議論が可能になります。
システム構成
| 項目 | 構成 |
|---|---|
| 導入カテゴリ | 港湾境界監視向けcity-ai-pole / フィジカルAI都市エッジノード;純粋な非照明ポール |
| エネルギーシステム | 360°巻き付け型の柔軟なCIGS太陽光補充層を備えた、バッテリーバックアップ式の完全オフグリッドマイクロステーション;蓄電容量はデューティサイクルに応じて5-20 kWhクラスで設計 |
| エッジAIコンピュート | ポール上のJetsonクラス推論およびワークロードスケジューリングキャビネット;生映像とセンサーデータはローカルで処理 |
| ドローン運用 | 自律離陸、パトロール、点検、帰還、タスク再配備、背面サービス式の多ベイバッテリーホットスワップ |
| 通信の重点 | ローカルイベント処理、ストアアンドフォワード型ミッションログ、匿名化ステータスメタデータ同期、ネットワーク障害時のCOP継続性 |
| セキュリティセンシング | 匿名の車両数、群衆密度、侵入、境界認識のためのAI PTZカメラ |
| 環境モニタリング | 風速、風向、温度、湿度、気圧、騒音、PM10、PM2.5、照度 |
仕組み
- ポール上のカメラと環境センサーが、港湾境界の異常をローカルでフラグ付けする。
- エッジAIがイベントを分類し、侵入、群衆密度、または無許可ドローンとの関連性をスコアリングする。
- COPが匿名化メタデータ、ノード状態、推奨ドローンタスクを警察承認用に提示する。
- 承認されたドローン出動がセクターを点検し、帰還し、必要に応じて自動バッテリーホットスワップに入る。
- イベント記録、ミッションログ、通信状態、保守ステータスがローカルに保存され、利用可能時に同期される。
計画前提(参考値)
購入者が再計算できる例示的な計画入力値であり、達成済みの結果ではなく目標指標です。最終的なエンジニアリング確認が前提です。
| 指標 | 計画前提 | 参考値 |
|---|---|---|
| 点検労務 | ドローンパトロールが、イベント週の夜間シフトにおける反復的な手動境界確認を代替 | 自動化対象は約10-20パトロール巡回/週 |
| オペレーターモデル | 単一の警察承認デスクが、継続的な現地監視の代わりに例外ベースのアラートを監督 | 運用セルあたり約1名の承認オペレーター |
| 障害レジリエンス | 劣化したネットワーク時間帯に、ローカルログと匿名化メタデータをキューイング | 約1シフト分のミッション状態継続性を対象 |
| ドローン出動計画 | バッテリーホットスワップマガジンが、蓄電量と気象条件の範囲内で連続パトロールタスクを支援 | 計画入力として約3-6出動サイクル/日 |
| 手動エスカレーション | スコアリングされた異常と承認済み対応タスクのみが、人による現場フォローアップを必要とする | 定常確認の約50-70%をリモートレビュー対象 |
導入機器
- SOLARTODO Sentinel Sky Hub純粋スマートポール本体
- バッテリーバックアップ式オフグリッドエネルギーキャビネット
- 360°巻き付け型の柔軟なCIGS薄膜太陽光補充層
- AI PTZカメラおよびローカル認識モジュール
- JetsonクラスのエッジAIコンピュートモジュール
- 自律ドローン離陸、着陸、バッテリーホットスワップアセンブリ
- 地上ロボット用ワイヤレス充電ベース
- COP司令ビューソフトウェアインターフェース
よくある質問
Sky Hubはバンコク港湾道路向けの照明製品ですか?
いいえ。提案されるバンコク構成では、Sky Hubを純粋な非照明フィジカルAIエッジノードとして扱います。その目的は、港湾境界監視タスクのために、センシング、コンピュート、ドローン運用、ロボット支援、通信継続性、オフグリッド蓄電をホストすることです。照明アップグレードではなく、都市エッジインフラとして評価すべきです。
ネットワーク障害中、ノードはどのように稼働を継続しますか?
この設計では、推論、ミッション状態処理、イベントログ記録をポール上に配置します。生映像とセンサーデータはローカルに保持され、匿名化されたイベントおよびステータスメタデータのみがノード外へ出る可能性があります。広域リンクが劣化した場合でも、ノードは同期が可能になるまで、検知、スコアリング、ミッションのキューイング、ログ保存を継続できます。
バンコクのユースケースが港湾保安だけでなく警察に関連する理由は何ですか?
このシナリオには、境界監視判断、人による承認、エスカレーション記録、潜在的な無許可ドローン連携が含まれ、いずれも警察のガバナンスを必要とします。港湾チームはアクセス区域の知識と運用カレンダーを提供し、警察は共通状況図ワークフローを通じて、対応閾値、承認ルール、証拠取扱いの期待値を定義します。
提案構成は、人や車両の自動識別を主張していますか?
いいえ。センシング範囲は、匿名の車両数、群衆密度、侵入、境界認識のためのローカル認識に限定されています。この記事は、アクティブな顔認識やナンバープレート認識を主張していません。これにより、導入はデータ最小化の姿勢およびローカル処理の設計原則と整合します。
オフグリッドのソーラーラップは、無制限のドローンおよびロボット活動に電力を供給できますか?
いいえ。巻き付け型CIGS層は、バッテリーバックアップ式オフグリッドマイクロステーションの補助的な補充層です。垂直円筒ラップは、常に銘板出力を完全に発電するわけではありません。高出力のドローンおよびロボット任務は、最終的なバンコクの日射、日陰、気象分析後に、蓄電でバッファし、デューティサイクルに基づいてスケジュールする必要があります。
この構成ではカウンターUASはどのように扱われますか?
ノードは、友軍ドローン対応のための検知、追跡、指令連携を支援できますが、緩和措置は非致死性であり、人による承認がある場合に限られます。許可される対応には、承認後のソフトな空中ネット捕獲または近接接近による抑止が含まれます。レーダーを使用する場合、それは内蔵ポールハードウェアではなく、任意のパートナーセンサー入力です。
さらに詳しく
街路・キャンパス・公共空間で同様のフィジカルAI導入をご検討ですか? エンジニアリング相談を依頼する