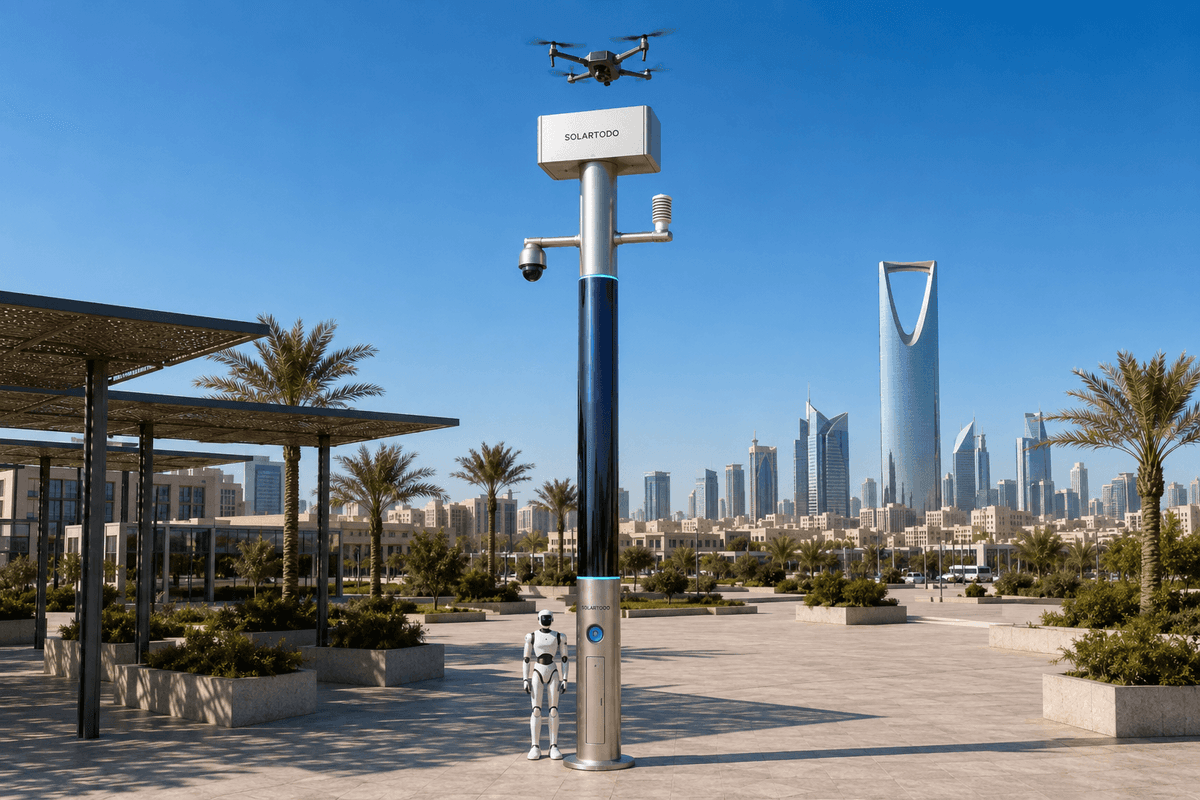
City AI Poleは、ローカルセンシング、エッジコンピュート、バッテリーで支えられた太陽光補給、ドローン運用、ロボット連携を、照明用途ではない1本の都市型ポールに統合した、完全オフグリッドのフィジカルAIエッジノードです。このバンコク向けパイロット構成では、SOLARTODO Sentinel Sky Hubが文化観光パーク運営者のキャンパス周辺警備と熱波時の火災対応巡回を支援します。
1. バンコクパイロットの背景
本パイロット報告型ケーススタディは、キャンパス型の外周を管理するバンコクの文化観光パーク運営者向けに提案されるSOLARTODO Sentinel Sky Hub配備を想定しています。運用環境は、タイの大規模集客施設に共通するものです。歩行者の混在した流れ、植栽エリア、サービス道路、外周ゲート、臨時イベント、夜間メンテナンス時間帯、そして煙、電気系統の故障、乾燥した植生、インシデント発見の遅れの可能性を高める熱波期間が含まれます。
中核となる都市業務は警備ですが、トリガーとなるシナリオは暑季条件下での火災対応です。運営者の課題は、手動巡回が遅いことにあります。警備員や施設チームは徒歩または車両で巡回ルートを回れますが、外周端部、庭園ゾーン、駐車場の縁、ユーティリティ区画は、巡回間隔の間に未観測のまま残る可能性があります。来場者のピーク時には、スタッフの注意は群衆管理とアクセス管理に向かいます。夜間には、確認すべき範囲は同じである一方、利用可能なスタッフ数が少なくなる場合があります。
提案される配備モードはキャンパス周辺型です。Sky Hubノードは、都市または施設の電力に依存せずに、ゲート、フェンスライン、サービス動線、火災リスクゾーンを観測できる外周および内部境界上の選定ポイントに配置されます。KPIの枠組みはカバレッジであり、達成済みの検知率を主張するものではありません。計画チームは、外周巡回計画のどの程度を継続的にセンシングできるか、いくつの巡回セグメントを自律ドローン出動でカバーできるか、ポール上でローカル異常がスコアリングされた後に、許可された対応をどれだけ迅速に派遣できるかを評価します。
これは製品データシートの確認作業ではありません。パーク運営者にとっての問いは運用上のものです。観光環境におけるプライバシー期待を尊重しながら、フィジカルAIエッジノードがどのように死角時間を減らすのか、という点です。Sentinelの答えは、未加工の映像およびセンサーデータをポール上でローカル処理し、共通運用状況ビューには匿名化されたイベントおよびステータスメタデータのみを送信し、ドローンまたはC-UAS対応アクションが観測を超えて進む前にヒューマンインザループの承認を用いることです。
2. ドローンネスト運用モデル
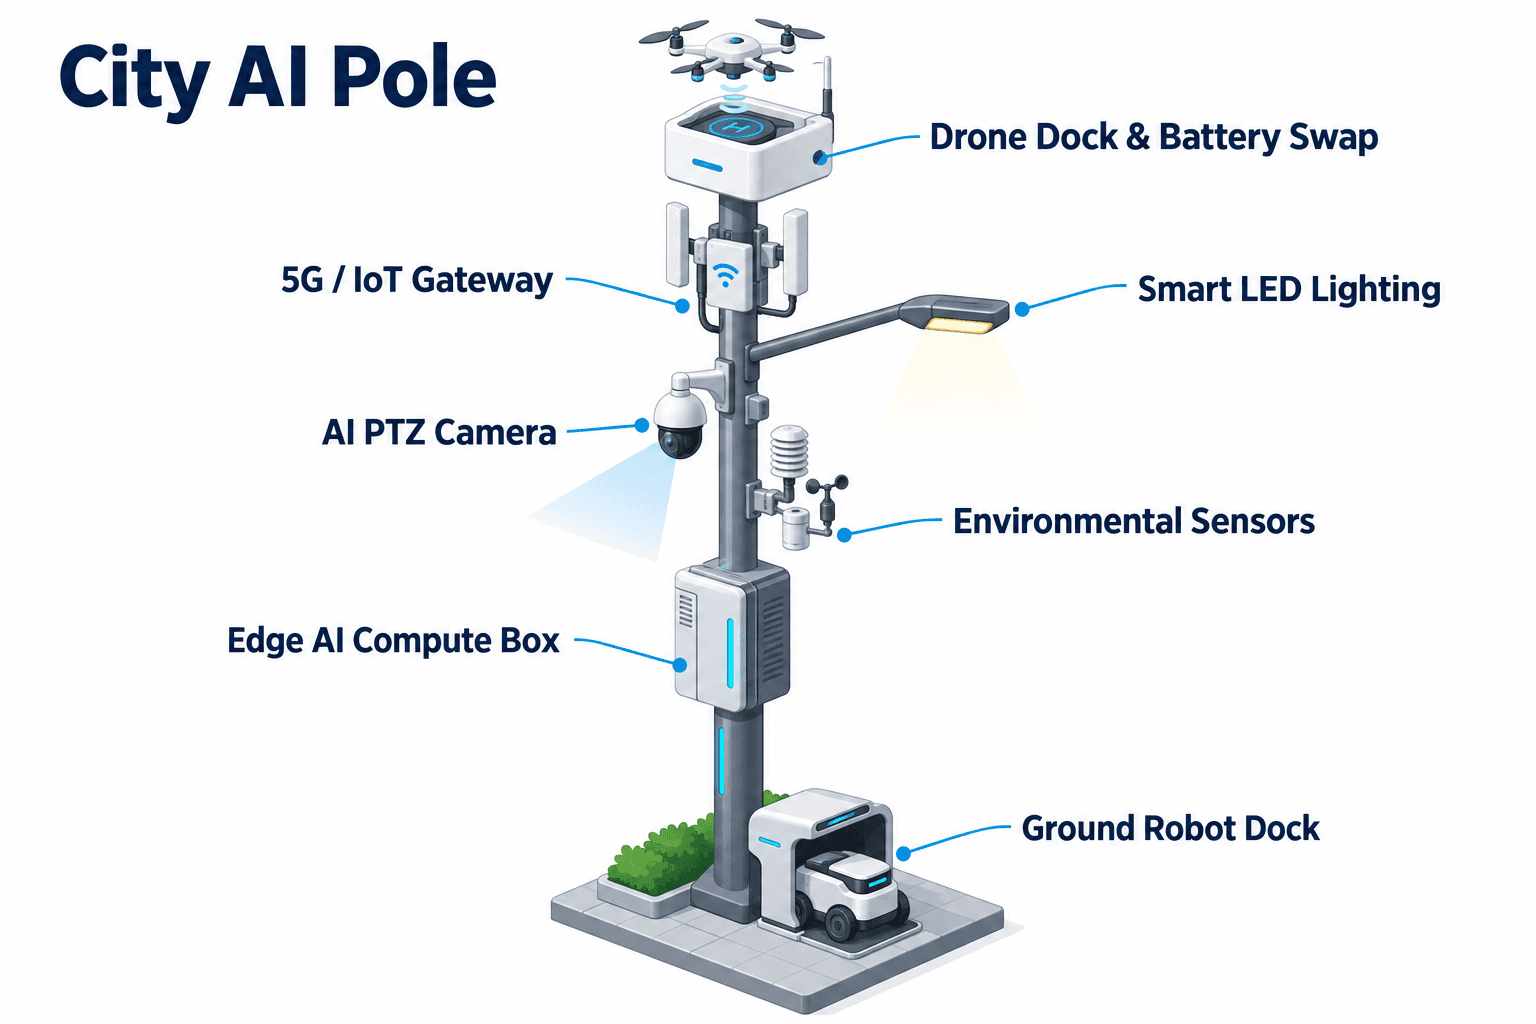
このバンコク構成におけるモジュールの焦点はドローンネストです。各Sky Hubは、PUREスマートポール、エネルギーストア、認識ポイント、エッジコンピュートキャビネット、自律ドローン運用ノードを備えた、完全オフグリッドのマイクロステーションとして機能します。ドローンのワークフローは、オペレーターがポールの横に立つことなく、巡回発進、エリア点検、帰還、バッテリー交換、タスク再配備を行えるよう設計されています。
遅い手動巡回の削減において、ドローンネストはカバレッジのリズムを変えます。警備員がパークの遠端に到達するのを待つ代わりに、指令デスクはルートセグメント、熱リスクゾーン、インシデント優先度に基づいて自律外周出動をスケジュールできます。ポール上のPTZカメラが煙のようなもや、不審な群衆移動、外周侵入、または異常なサービスレーン状態を検知すると、OTATODOはローカルワークロードをスケジュールし、イベントメタデータを記録し、承認済み評価のために項目を提示します。運営者がエスカレーションを確認した場合、ノードは自機のフレンドリードローンを発進させて空中から当該セグメントを点検し、運用ステータスを指令ビューにストリーミングし、帰還後、背面サービス式のマルチベイマガジンからバッテリーを交換し、次に割り当てられたセグメントへ再発進できます。
ホットスワップマガジンはカバレッジ計画において重要です。1回のドローン飛行で1つのセグメントを点検できますが、熱波により大規模キャンパス内に複数の監視エリアが発生する場合、連続した複数回の出動が必要になります。マルチベイ交換機構は着陸したドローンに充電済みパックを供給して業務に戻し、管理レイヤーはルート計画、充電または交換状態、タスクキュー、フリート健全性、ミッションログを追跡します。したがって計画指標は単なる飛行可用性ではなく、手動巡回クルーを追加せずに1シフトあたり何個の外周セグメントを点検できるかです。
地上ロボット運用が空地連携ループを完成させます。ヒューマノイドまたはサービスロボットは、通路の巡回、アラームへの対応、ドアの点検、空中ビューとの連携を行い、ワイヤレス充電のためにポール基部へ戻ることができます。この提案されるバンコクのユースケースでは、ドローンが外周および植栽区画の迅速なカバレッジを提供し、地上ロボットは歩行通路、建物の出入口、サービス入口など、物理的な存在が求められる場所で近接点検を担います。
3. エッジインテリジェンスとプライバシー
バンコクの文化観光施設は、公共に開かれた繊細な環境です。来場者は安全を期待しますが、同時に比例性のあるデータ取り扱いも期待します。そのためSentinel構成は、設計上PDPL/LGPD志向です。未加工映像と未加工センサーストリームはローカル処理のためポール上に留まり、匿名化されたイベントおよびステータスメタデータのみが指令ビューに送信される場合があります。
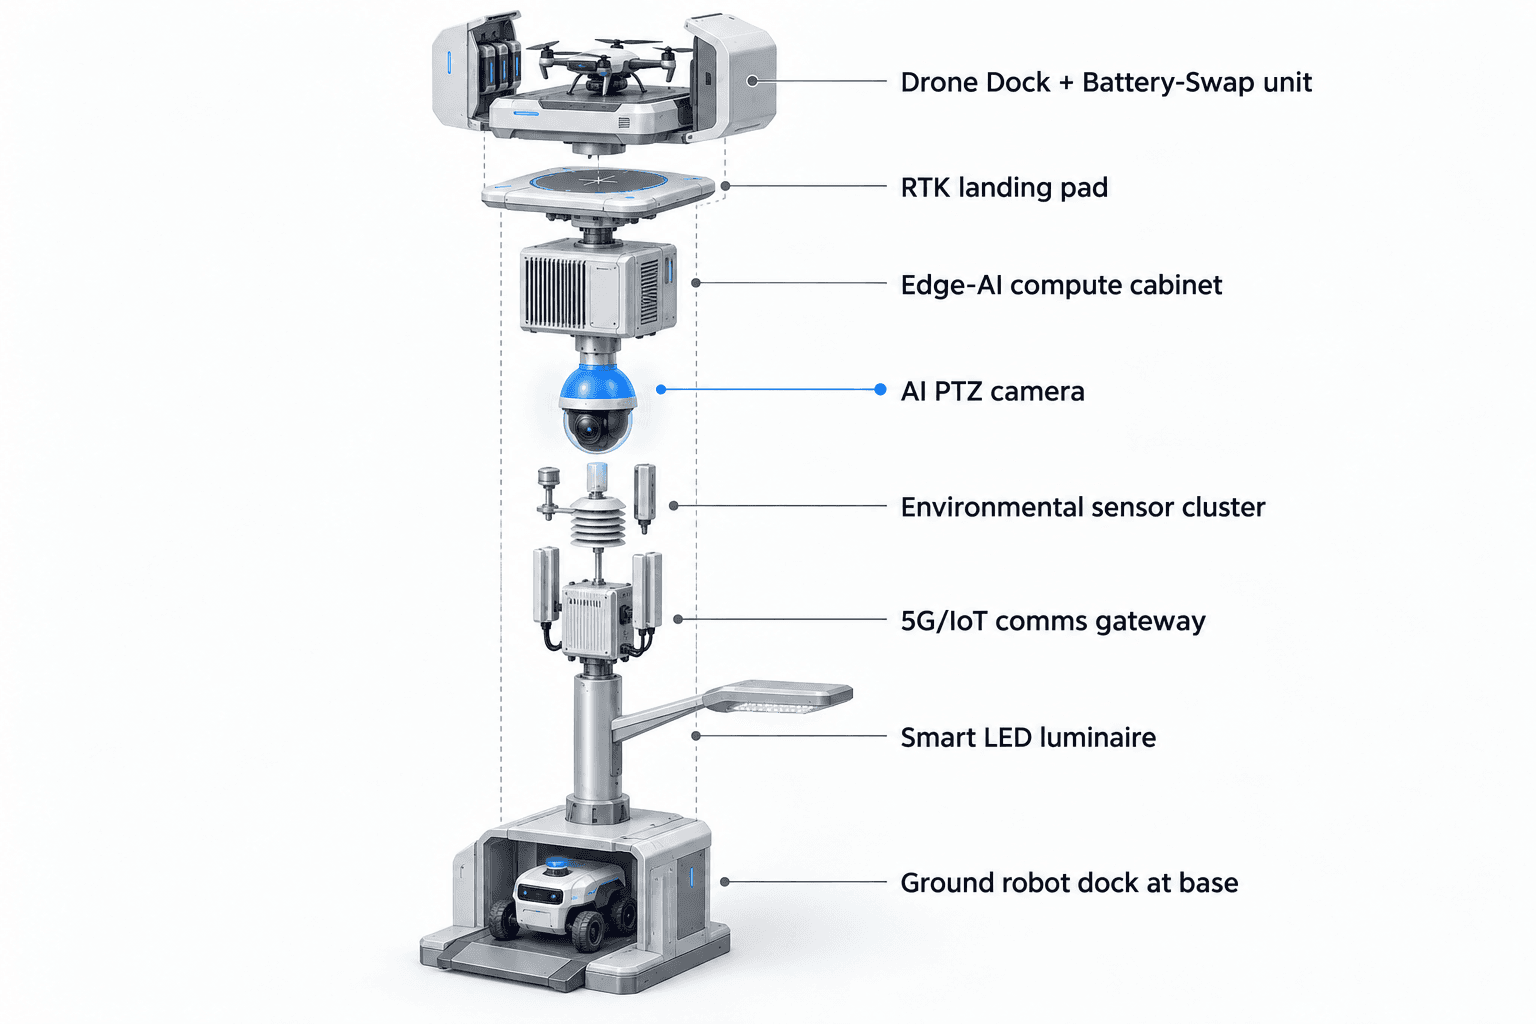
警備センシングレイヤーは、匿名の車両カウント、群衆密度、侵入、外周認識のためにローカル認識機能を備えたPTZカメラを使用します。顔認識またはナンバープレート認識を、稼働中の配備機能として前提にしていません。環境モニタリングは9つの運用入力を追加します。風速、風向、温度、湿度、気圧、騒音、PM10、PM2.5、照度です。熱波時の火災対応シナリオでは、これらの信号が、煙のような視覚的異常に直ちにドローン点検が必要か、風向が対応ルートに影響するか、巡回タスクを乾燥した植栽端部またはユーティリティゾーンへ優先変更すべきかを運営者が判断する助けになります。
エッジAIコンピュートは、最終的なエンジニアリング確認に応じてOrinクラスまたはThorクラスのJetsonクラスモジュールで実行されます。コンピュートの役割は実務的です。ローカル推論、イベントスコアリング、ミッションスケジューリング、ワークロード割り当て、データ最小化です。これはクラウドアップロード型モデルではありません。COP指令ビューは、センシング、承認済み評価と対応、エッジコンピュートスケジューリング、現場運用およびメンテナンスとして運用ループを提示します。これは、すべてのカメラフィードを中央の未加工データストリームに変えることなく、警備スタッフ、施設メンテナンス、緊急対応を調整しなければならないパーク運営者に必要な「センシングから評価、アクション、メンテナンスへ」というパターンに合致します。
Counter-UAS連携は、非致死性かつ人間が承認する安全機能として含まれます。ポールは、ローカルセンシングおよび統合されている場合は承認済みの任意パートナーセンサー入力を使用して、無許可ドローンを検知し追跡できます。その後、人間の承認後に、ノード自身のフレンドリードローンへソフトな空中ネット捕獲または接近抑止を指令できます。この構成ではレーダーはポールハードウェアではありません。必要な場合は、指令画面への任意の外部入力としてのみ扱われます。
4. オフグリッドエネルギーの実態
バンコク構成は完全オフグリッドとして設計されています。ポール上のバッテリー蓄電に加え、360度巻き付け型のフレキシブルCIGS薄膜太陽光補給を備え、送電網、都市電力、施設電力を必要としません。これは文化観光キャンパスにとって重要です。外周の設置場所は、便利な電源アクセスではなく、警備上の幾何条件で選ばれることが多いためです。掘削とユーティリティ依存を回避することで、サービス道路、外側フェンス、駐車場の端、または植栽された火災リスクゾーンの近くにノードを配置しやすくなります。
エネルギーモデルは慎重に記述する必要があります。ポールは、高さ約8メートル、幅約0.6メートルの垂直ボディの周囲に約15平方メートルのフレキシブルCIGS薄膜を搭載し、約2.4から2.7 kWpの公称値に相当します。垂直円筒は、全面を同時に使うのではなく、主に太陽に向いた投影面で直射日光を集めるため、高日射地域における現実的な晴天空時の出力は、おおむね0.8から1.1 kW DCピークであり、正午ちょうどではなく午前中頃または午後中頃にピークを迎えることが多く、そのような高日射条件では1日あたり約6から9 kWhとなります。
バンコクでの計画において重要な点は、この巻き付け型だけで無制限の自給自足を実現することではありません。CIGS層は、バッテリーで支えられたマイクロステーションのための補助的な補給レイヤーです。ドローン出動、ロボット巡回、センシング、コンピュート、通信は、5から20 kWhクラスの蓄電でバッファされ、デューティサイクルによりスケジュールされます。最終的な自律性は、バンコクの太陽光条件、日陰、モンスーン期の前提、ルート頻度、ドローンペイロード、ロボット充電需要、運営者が求める予備余力に依存します。
これにより、KPIの議論はより誠実なものになります。カバレッジ目標はデューティサイクルを中心に計画すべきです。1日あたり必要な巡回ルート数、熱波監視中に必要な火災対応チェック数、夜間に残しておくべき予備量、曇天期間を通じて維持可能な最低カバレッジなどです。提案されるパイロットでは、太陽光ラップ面積を継続的な高出力運用の保証として提示するのではなく、これらの計画入力に照らしてカバレッジ可用性を測定すべきです。
5. 評価計画
提案されるパイロットは、パーク運営者にとっての運用変更として評価されるべきです。ベースラインは手動巡回カバレッジです。ルート、頻度、スタッフ時間、未観測時間、インシデント引き継ぎ手順、文書化品質が含まれます。目標状態は、固定センシング、ドローン出動、ロボット対応、指令ビュー記録によって監督者がカバレッジをより明確に把握できる、エッジノード支援型の外周プログラムです。
実務的なパイロットでは、機微な測定値を公開せずに、キャンパス外周をルートセグメントに分割できます。各セグメントには巡回目的を割り当てます。通常の外周確認、火災リスクのある植栽点検、サービスレーン観測、ゲート隣接の群衆密度監視、またはアラーム後の近接点検です。その後、ドローンネストは空中カバレッジのスケジューリングエンジンになります。警備員は引き続き不可欠ですが、その業務は反復的な移動から、確認、介入、来場者対応へと移行します。
目標KPIはカバレッジです。計画チームは、自動空中点検に割り当てられた巡回セグメントの割合、人間の判断が必要なタスクのために確保された手動巡回の数、ルート計画により完了した熱波監視チェック数、ポール上にローカル証拠を保持した明確なミッションログを生成したイベントの割合を追跡できます。これらは評価指標であり、達成済みの成果を主張するものではありません。
最終的なエンジニアリング確認を前提として、バンコクの文化観光パーク運営者はこのパイロットを通じて4つの調達上の問いに答えることになります。完全オフグリッド配置が外周の幾何条件を改善するか、ドローンのホットスワップ能力が巡回ギャップを実質的に減らすか、ローカル処理がプライバシー期待に合致するか、そして熱波時の火災リスク期間にCOP指令ビューが警備、施設メンテナンス、緊急対応の連携を改善するかです。
システム構成
| 項目 | 構成 |
|---|---|
| 配備形態 | SOLARTODO Sentinel Sky Hub PUREスマートポール、キャンパス周辺配置向けの照明用途ではないフィジカルAIエッジノード |
| エネルギーシステム | 360°巻き付け型フレキシブルCIGS薄膜補給を備えた完全オフグリッドのバッテリー支援マイクロステーション、5-20 kWhクラス蓄電はエンジニアリング確認が前提 |
| ドローンネスト | 自律発進、帰還、背面サービス式マルチベイバッテリーホットスワップ、ルートタスク割り当て、ミッションログ、フリート健全性管理 |
| 警備センシング | 匿名の車両カウント、群衆密度、侵入、外周認識のためのAI PTZ認識。未加工映像はローカル処理 |
| 環境モニタリング | 風速、風向、温度、湿度、気圧、騒音、PM10、PM2.5、照度 |
| エッジAIコンピュート | ポール上推論、タスクスケジューリング、メタデータのみのレポート送信のためのJetsonクラスOrinまたはThorクラスエッジモジュール |
| ロボットおよびC-UAS連携 | ポール基部での地上ロボットワイヤレス充電に加え、無許可ドローン追跡に対する人間承認型の非致死性フレンドリードローン対応 |
仕組み
- ポール上のPTZおよび環境センサーが、煙のようなもや、侵入、群衆密度の変化、または外周異常を検知します。
- エッジAIがイベントをローカルで分類し、優先度をスコアリングし、未加工映像とセンサーデータをポール上に保持します。
- COP指令ビューが、匿名化されたイベントメタデータを人間による評価と承認のために提示します。
- 承認後、ドローンネストが点検出動を開始するか、近接対応のために地上ロボットを割り当てます。
- ドローンは帰還し、必要に応じて自動バッテリー交換を受け、次にキュー登録されたタスクへ再配備されます。
- OTATODOがミッションステータス、オペレーター判断、メンテナンス状態、フォローアップタスク履歴を記録します。
計画前提(参考値)
購入者が再計算できる例示的な計画入力値であり、達成済みの結果ではなく目標指標です。最終的なエンジニアリング確認が前提です。
| 指標 | 計画前提 | 参考値 |
|---|---|---|
| 外周カバレッジ | パイロットでは、空中点検計画のためにパークキャンパスの端部を概数の巡回セグメントに分割する | 運用サイクルあたり約10-20セグメントをスケジュール |
| 手動巡回の代替 | スタッフは介入業務を継続しつつ、ドローン巡回が反復的な外周観測ラウンドを代替する | 週あたり約20-40回の通常巡回パスを自動化対象に設定 |
| 熱波時の火災監視 | 暑季の監視期間中、植栽およびユーティリティ端部ゾーンに対して追加の空中確認をスケジュールする | 熱波トリガー中、1日あたり約4-8回の対象火災リスクチェック |
| バッテリー予備計画 | 高出力のドローンおよびロボットタスクは、無制限の太陽光出力ではなく、蓄電でバッファしデューティサイクルでスケジュールする | 運営者定義の予備余力を備えた5-20 kWhクラス蓄電 |
| インシデント文書化 | 承認されたすべての異常ワークフローが、ローカル記録と匿名化された指令ビューイベントメタデータを生成する | エスカレーションされたイベントの約100%を構造化ミッションログの対象に設定 |
導入機器
- 統合エッジキャビネットを備えたSOLARTODO Sentinel Sky Hub照明用途ではないポール本体
- 360°巻き付け型フレキシブルCIGS薄膜太陽光補給レイヤー
- バッテリー支援オフグリッド電源キャビネット、5-20 kWhクラス、現地エンジニアリングが前提
- 背面サービス式マルチベイバッテリーホットスワップマガジンを備えた自律ドローンネスト
- ローカル外周および群衆密度認識のためのAI PTZカメラ
- 9パラメータ環境センサーパッケージ
- ポール足元の地上ロボットワイヤレス充電ベース
- OTATODOエッジ運用ワークフローを実行するCOP指令ビューソフトウェア
よくある質問
SOLARTODO Sentinel Sky Hubはスマート街路灯ですか?
いいえ。この提案されるバンコク構成では、Sky HubはPUREスマートポールでありフィジカルAIエッジノードであって、照明資産ではありません。その目的は、キャンパス周辺警備と火災対応カバレッジのために、センシング、エッジコンピュート、オフグリッド蓄電、ドローン運用、ロボット連携、指令ビューのワークフローをホストすることです。
ポールには送電網、都市電力、または施設電力が必要ですか?
いいえ。提案構成は完全オフグリッドとして設計されており、ポール上のバッテリー蓄電と360°巻き付け型フレキシブルCIGS薄膜太陽光補給を使用します。太陽光レイヤーは補助的なものであり、現実的な出力は太陽に向いた投影面、天候、日陰、デューティサイクルに左右されます。高出力のドローンおよびロボット運用は蓄電でバッファされ、保守的にスケジュールされます。
バンコクの文化観光パーク運営者にとって、ドローンネストが重要な理由は何ですか?
ドローンネストは、外周カバレッジをスケジュール可能で反復可能な空中タスクに変えることで、遅い手動巡回に対処します。ポールにオペレーターがいなくても、発進、点検、帰還、マルチベイマガジンを通じたバッテリー交換、再配備が可能です。警備員は引き続き判断と介入を担いますが、反復的なルート観測は部分的に自動化できます。
この構成では来場者のプライバシーはどのように扱われますか?
アーキテクチャは設計上PDPL/LGPD志向です。未加工映像と未加工センサーデータはポール上に留まり、エッジAIによってローカル処理されます。運営者が別途管理するポリシーで異なる要件を定めない限り、指令ビューが受け取るのは匿名化されたイベントおよびステータスメタデータのみです。稼働中の警備機能は、匿名カウント、密度認識、侵入、外周認識です。
システムは顔認識またはナンバープレート認識を行いますか?
このケーススタディでは、顔認識またはナンバープレート認識について稼働中の配備機能は主張していません。提案される警備機能は、匿名の車両カウント、群衆密度、侵入検知、外周認識を中心に意図的に構成されています。これにより、パイロットは身元ベースの監視ではなく、カバレッジ、火災対応、運用連携に焦点を合わせます。
捏造された結果なしに、パーク運営者はROIをどのように評価すべきですか?
ROIは、事前に主張された成果ではなく、計画上の前提とパイロット測定を通じて評価すべきです。有用な入力には、週あたりに自動化する対象巡回セグメント、1日あたりの熱波時火災監視チェック、反復的な移動から対応へ移行したスタッフ時間、エネルギー予備余力、構造化ミッションログに記録されたエスカレーションイベントの割合が含まれます。
Counter-UASの役割は何で、何が除外されますか?
Counter-UAS連携は非致死性であり、人間の承認がある場合に限られます。ポールは無許可ドローンを検知・追跡し、承認後に自機のフレンドリードローンへソフトな空中ネット捕獲または接近抑止を指令できます。この構成では、撃墜、武器、自律攻撃、RFまたはGNSSジャミング、レーダーがポールに内蔵されているという主張は除外されます。
調達前に確認すべきエンジニアリング項目は何ですか?
最終的なエンジニアリング確認では、日陰とモンスーン前提下でのバンコクの太陽光発電量、バッテリー予備余力、ドローン出動デューティサイクル、ロボット充電需要、ポール配置、通信バックホール、任意のパートナーセンサー統合、メンテナンスアクセス、ローカルデータガバナンスポリシー、パイロット評価に使用する正確なカバレッジKPIベースラインを対象にすべきです。
さらに詳しく
街路・キャンパス・公共空間で同様のフィジカルAI導入をご検討ですか? エンジニアリング相談を依頼する