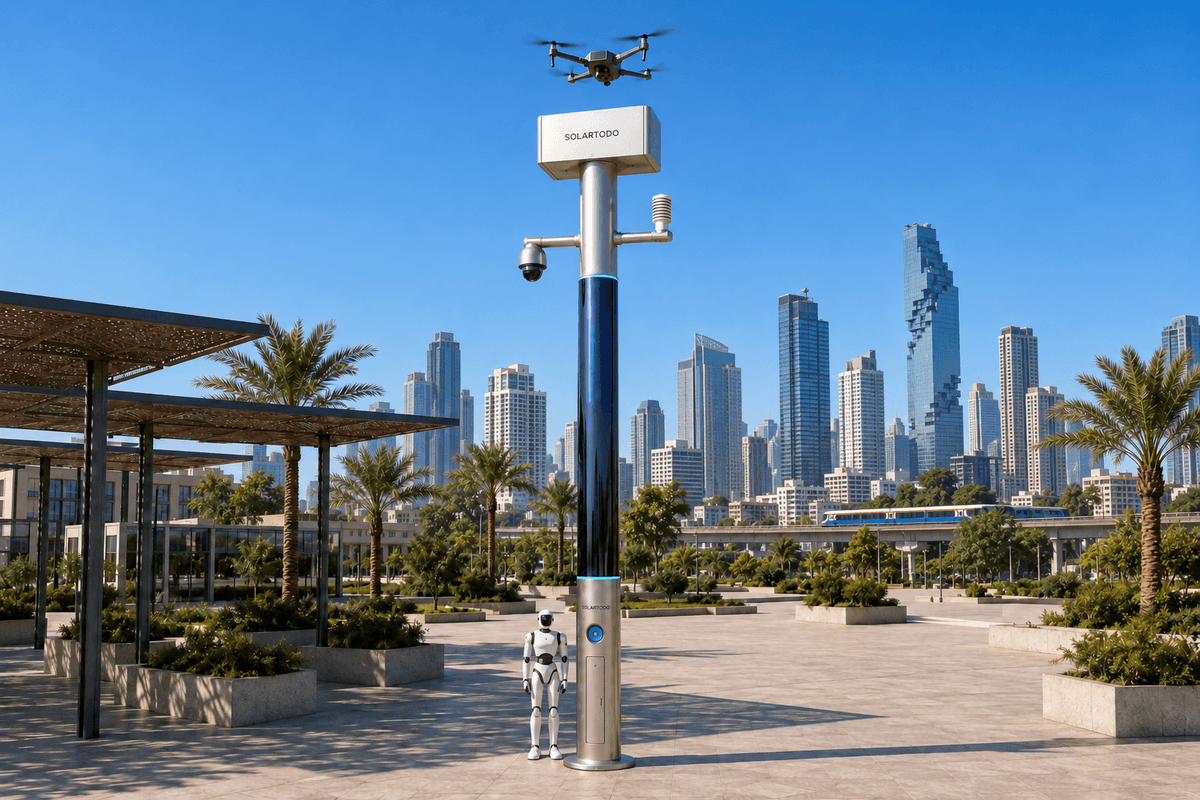
City AI Poleは、現地でのセンシング、演算、オフグリッド蓄電、ドローンおよび地上ロボットの運用を統合した、照明機能を持たないフィジカルAIエッジノードです。SOLARTODO SentinelのSky Hub形態は、ポール上でOTATODOを実行します。このバンコク向け構成案は、電力事業者による災害後の敷地境界監視を支援し、生の映像およびセンサーデータをポール内に保持しながら、PTZを起点とする夜間状況評価と承認済み巡回を連携させます。
1. 河川網沿いの休日期間中の警備業務を定義する
バンコクの電力事業者にとって、災害後の警備は、完全復旧を待つ設備の周囲の境界から始まります。対象には、河岸の施設、運河沿いの業務用出入口、配電インフラ脇のアクセス路などが含まれます。本事例案では、洪水後に生じた監視の空白箇所を選定し、SOLARTODO Sentinel Sky Hubノードを配置します。休日期間を、夜間監視体制を計画する契機としています。これは例示的な構成であり、特定顧客への導入や達成済みの成果を示すものではありません。
バンコクの河川網という環境では、境界計画は地図上にフェンスを描くだけでは済みません。水上からの接近経路、運河沿いの通路、橋、陸側の出入口には、それぞれ異なる観測位置が必要です。バンコク都庁の排水ポータルには、運河の地図、水位監視、排水ポンプシステムが掲載されており、本導入案の実施証拠ではなく、関連する地理的背景を提供しています。出典:バンコク排水ポータル。
ここでいう境界監視とは、電力設備の敷地外周と、陸域と水域が接する箇所を監視することです。想定外の接近を検知し、通常の移動と侵入の可能性を区別し、状況に見合った対応を承認することが目的です。国境での活動を意味するものではありません。
主な運用上の課題は夜間対応です。離れた場所にいる担当チームが警報を受けても、次の行動を選ぶための状況情報が不足する場合があります。そのため、本計画案ではPTZによる観測を最初の状況評価手段とし、巡回頻度を主要な評価指標とします。Sky Hubは、実運用中の成熟した製品であるSentinelの主力ポール型導入形態です。バンコクでの配置、稼働サイクル、受入基準の目標値は提案段階であり、最終的なエンジニアリング確認が必要です。
2. 復旧作業に伴う監視の空白箇所にPTZ中心の補完ノードを配置する
まず、電力事業者の警備、復旧、保守担当者が合同で現地を確認します。仮設フェンスの開口部、運河側からの接近経路、機材の仮置き場、通常の監視体制が機能しなくなった出入口を特定します。すべてのポールが同じ半径を監視できると想定せず、実際の見通しと安全なアクセスに基づいてノード位置を選定します。設置前に、基礎の状態、浸水リスク、保守作業用のアクセス、安全なドローン回収スペースを評価します。
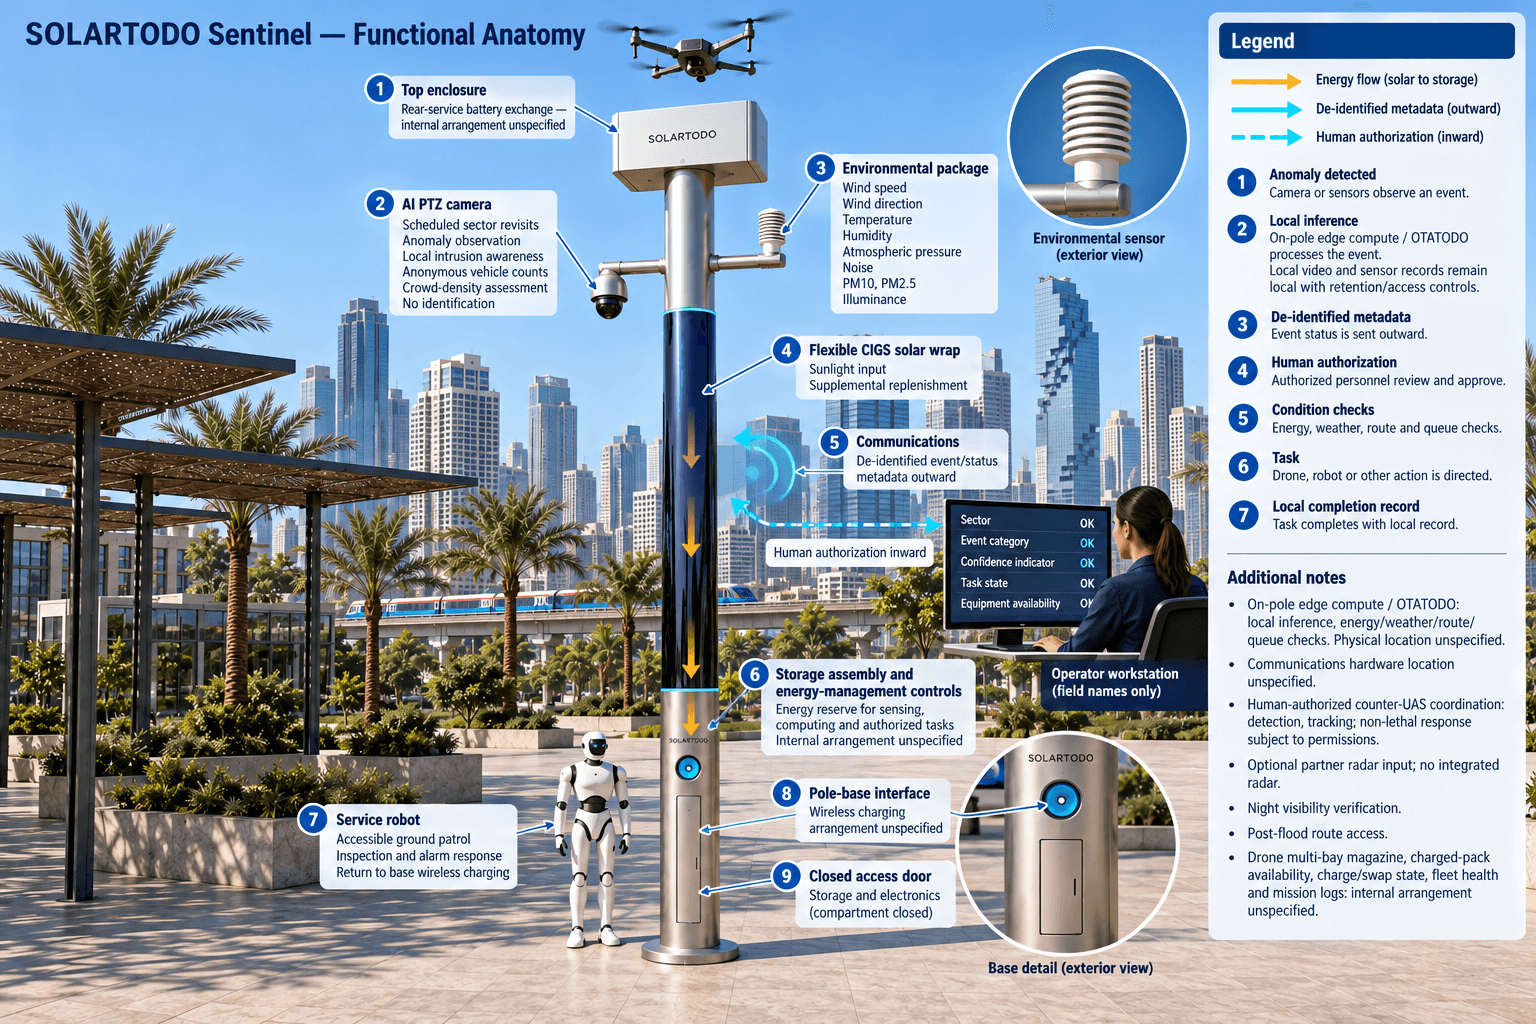
本構成案の中心はAI PTZカメラです。予定された撮影方向に従って、定義済みの境界セクターを繰り返し観測し、現地での認識処理により侵入の把握、個体を識別しない車両台数の集計、群衆密度の評価を支援します。イベント発生時には、カメラが該当セクターに向きを変え、現地での状況評価を支援します。これらの機能は本人や個体を特定するものではありません。夜間利用への適合性については、現場の視認性、水面の反射、植生、雨、カメラの動作限界を現地で確認する必要があります。低照度下での観測は、代表的な条件で検証しなければなりません。
Sentinelは、照明システムを持たないPUREスマートポールです。9つの統合機能には、インテリジェントポール、ドローン運用、ドローンの自動バッテリー交換、ドローン運用管理、地上ロボット運用、セキュリティセンシング、環境監視、エッジAI演算、人間の承認に基づく対UAS連携が含まれます。各機能は、個別に分断された監視を生み出すのではなく、共通の境界警備業務を支援します。
環境センサーパッケージは、風速、風向、温度、湿度、気圧、騒音、PM10、PM2.5、照度を測定します。風や視認性に関する観測は運用判断に活用し、照度は観測条件の記録に用います。カメラ映像が鮮明であることや環境測定値だけで、飛行を承認することはありません。保守チームは、災害後も回収場所と地上経路が利用可能であることを確認する必要があります。
3. 人間の承認に基づく一連の夜間対応を運用する
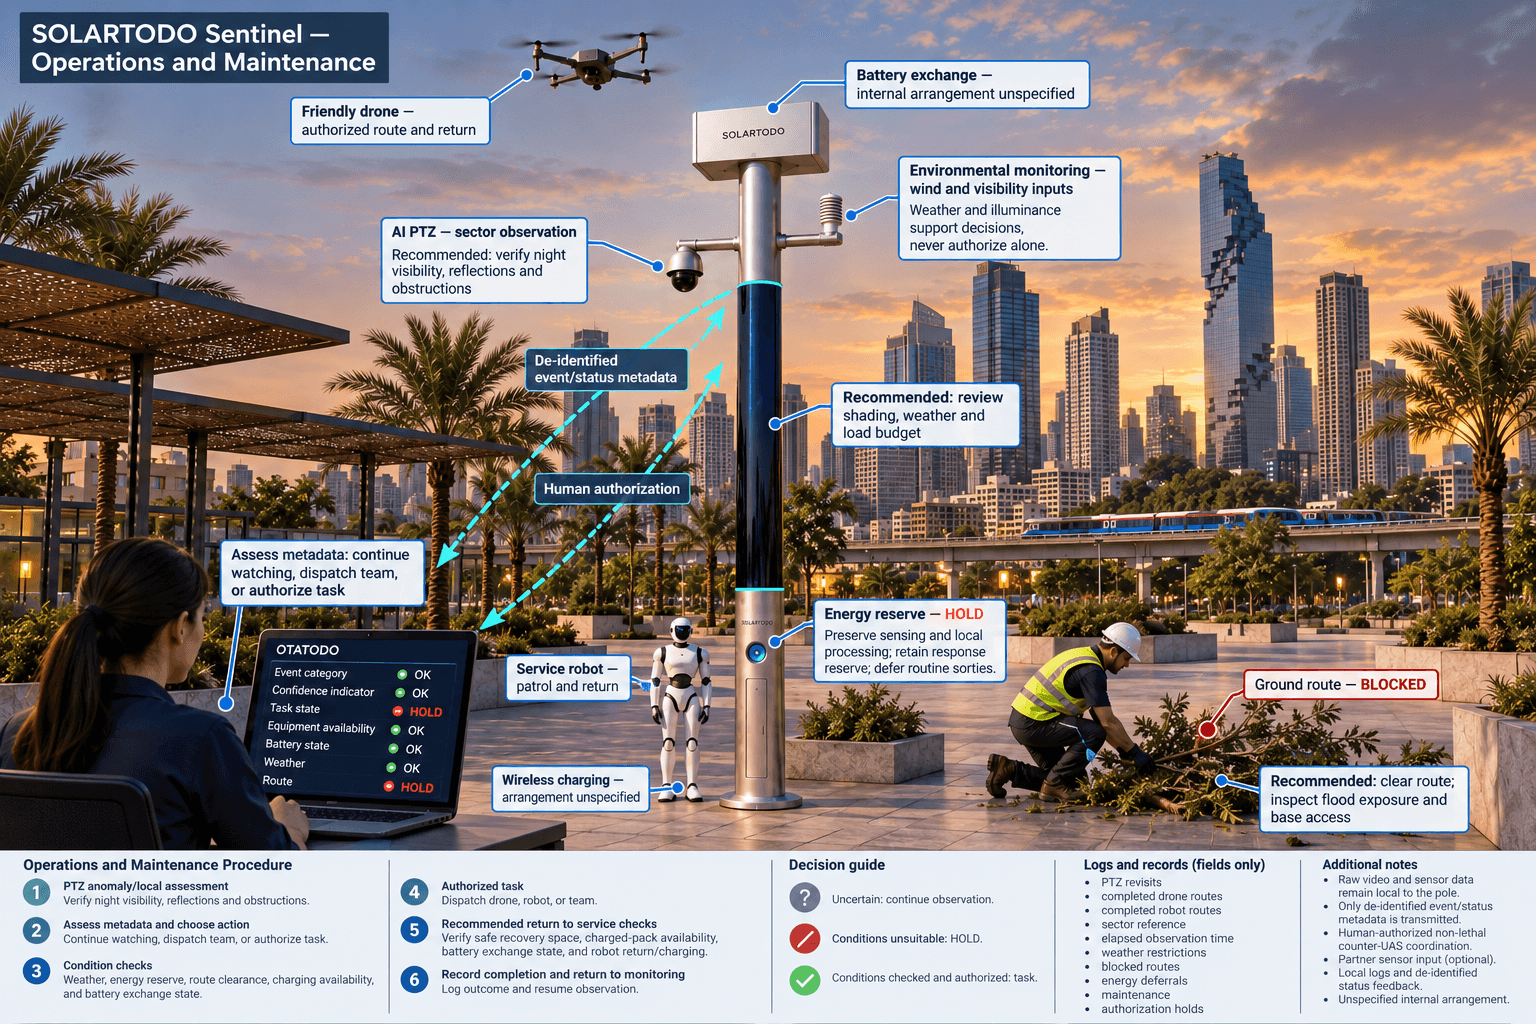
OTATODOは、共通状況図を用いた単一の指揮画面を通じて、センシング、承認に基づく状況評価と対応、エッジ演算のスケジューリング、現場運用と保守を接続します。本計画では、電力事業者の遠隔オペレーターは、対象セクター、イベント分類、信頼度指標、タスク状態、機器の利用可否など、非識別化されたイベントおよび状態のメタデータを受信します。生の映像とセンサーデータはポール内に保持され、現地の推論処理によって処理されます。遠隔での状況評価は、この情報範囲内で行う必要があります。
PTZのイベントは、まず現地での追加観測を開始させます。その後、オペレーターがイベントのメタデータを評価し、監視の継続、電力事業者の対応チームの派遣、現場タスクの承認のいずれかを選択します。エッジスケジューラーは、承認済みミッションを実行に移す前に、エネルギー予備量、気象入力、経路の利用可否、既存のタスクキューを確認します。不確かな観測は、不確かなものとして扱います。信頼度スコアは侵入の証明ではありません。
自陣営ドローンは、ポールにオペレーターを常駐させることなく、離陸し、許可された境界経路を点検し、帰還して次のタスクを受けることができます。着陸後は、複数ベイを備えたバッテリーマガジンが後部アクセス方式でバッテリーを自動交換し、再離陸用の充電済みパックを供給します。複数回の連続飛行が可能かどうかは、充電済みパックの在庫、運用条件、承認済みのエネルギー予算によって決まります。ドローン管理では、経路、充電・交換の状態遷移、タスクキュー、機体群の健全性、ミッションログを追跡します。
サービスロボットは、通行可能な地上経路での巡回、点検、警報対応を担い、上空からの観測と連携して、ワイヤレス充電のためにポール基部へ帰還します。無許可ドローンに対して、Sentinelは検知、追跡、指揮連携を支援します。適用される許可と運用条件に従い、人間が承認した非致死的対応に限り、自陣営ドローンに軟質ネットによる空中捕獲や近接接近による抑止を指示できます。レーダーはポールに内蔵されておらず、レーダー情報を利用する場合は、オプションのパートナー製センサーから入力します。
4. 休日期間の稼働サイクルに向けて完全オフグリッドのエネルギー予算を策定する
ノードは、ポール上の太陽光発電による補充電と蓄電池を使用し、電力系統、都市インフラ、設置場所からの給電を受けずに、完全オフグリッドで稼働します。本エネルギー構成案は、高さ約8 m、幅約0.6 mの円筒形本体の全周360°に巻き付けた約15 m²のフレキシブルCIGS薄膜と、約2.4–2.7 kWpの公称出力、5–20 kWhクラスの蓄電容量を組み合わせます。最終的な使用可能蓄電容量は、選定する構成と運用限界によって決まります。
公称出力を連続出力として扱ってはなりません。垂直な円筒では、巻き付けた面全体が同時に直射日光を受けるのではなく、太陽に面する投影面で直射日光を受けます。サウジアラビアのような日射量の多い地域を参考にすると、現実的な晴天時の出力は、DCピークで約0.8–1.1 kW、1日あたり約6–9 kWhで、ピークは正午よりも午前中盤または午後に現れる傾向があります。これらの数値は、バンコクの発電量予測ではありません。
バンコクでの設計では、現地の日陰、雲、雨、方位、温度、変換損失を考慮する必要があります。太陽光は補助的な補充電を担い、蓄電池は夜間運用と、より大きな電力を必要とするドローンやロボットのタスクに対応する緩衝役となります。蓄電池自体がエネルギーを生み出すわけではありません。継続運用には、収支の取れた負荷予算、計画的な補充電、発電不足が続く場合の明確な保守対応が必要です。
休日期間の監視に入る前に、電力事業者は優先順位を承認する必要があります。不可欠なセンシングと現地処理を維持し、対応用の予備エネルギーを確保したうえで、残りの予算内でのみ定常飛行を実施します。予備量が逼迫した場合は、優先度の低いタスクを延期します。エネルギーを理由とする延期をすべて記録し、巡回頻度の評価に実際の稼働可能状況を反映させます。これにより、運用上の約束は、太陽光による無制限の自給を主張するものではなく、計画に基づく測定可能なサービスとなります。
5. 巡回頻度を評価し、実務に使える運用記録を保持する
巡回を数える前に、その定義を定めます。PTZによるセクターの再観測、ドローンによる経路の完了、ロボットによる経路の完了は、それぞれ範囲の異なる独立した観測活動です。個別に集計し、共通の境界セクター参照情報を記録することで、活動の増加が、脆弱な接近経路の再観測に実際につながっているかを電力事業者が確認できるようにします。離陸、中止されたタスク、1か所の出入口の反復観測を、完了経路数の水増しに使ってはなりません。
監視時間帯あたりの完了巡回数と、同一セクターの有効な観測間の経過時間を、主要な評価指標とします。監視時間とセクター定義を比較可能な条件にそろえ、記録された基準値と合意した目標を比較します。気象制約、通行不能経路、エネルギーによる延期、保守による中断、人間の承認待ちを、集計値と併せて記録します。巡回頻度の増加目標は計画上の目標であり、対応の迅速化や事案の減少を示す証拠ではありません。
以下の例示的な前提条件は、製品性能を示唆することなく、購入検討者が監視能力とレビュー工数を計算できるようにするものです。本評価案では、イベントのメタデータが承認判断に十分な状況情報を提供するか、現地記録が調査を支援できるか、合意した運用範囲でバッテリー交換とロボットの帰還が安定して機能するかも確認する必要があります。未解決の監視空白は、設計または運用上の対応事項とします。
生の映像とセンサー記録は、定義済みの保存期間およびアクセス管理の下でポール内に保持し、外部へ送信できるのは非識別化されたイベントおよび状態のメタデータのみとします。このアーキテクチャは、現地処理を前提に設計され、PDPL・LGPDを志向するものとして説明し、認証取得や法令適合の確立を主張しないものとします。バンコク固有のプライバシー要件と運用要件は、別途確認が必要です。受入判断は、現地の証拠、検証済みの夜間観測、持続可能な巡回スケジュールに基づいて行い、最終構成はエンジニアリング確認を条件とします。
システム構成
| 項目 | 構成 |
|---|---|
| ノードとオペレーティングシステム | OTATODOを実行するSOLARTODO Sentinel Sky Hub PURE非照明型ポール。完全オフグリッド |
| セキュリティカメラ | 予定に基づく境界セクターの再観測とポール内での侵入評価を行うAI PTZ。夜間利用への適合性は現地で検証 |
| エッジAIとデータ | ポール内での推論とワークロードのスケジューリング。生の映像とセンサーデータは現地に保持し、外部送信は非識別化されたイベント・状態メタデータのみ |
| 太陽光発電と蓄電 | 全周360°に巻き付けた約15 m²のフレキシブルCIGS、公称出力2.4–2.7 kWp、5–20 kWhクラスの蓄電容量。最終的な容量設計はエンジニアリング確認が必要 |
| 空中・地上運用 | ドローンの自律帰還と、後部アクセス方式の複数ベイによるバッテリー交換。サービスロボットは基地へ帰還してワイヤレス充電 |
| 環境センシング | 風速・風向、温度、湿度、気圧、騒音、PM10、PM2.5、照度 |
| 指揮と連携 | 共通状況図によるタスク管理と人間による承認。非致死的な対UAS連携。内蔵レーダーなし |
仕組み
- PTZカメラが境界の異常を検知し、ポール内処理の対象として通知する。
- エッジAIが生データを現地に保持しながら、非識別化されたイベントメタデータを生成する。
- 人間のオペレーターがメタデータを評価し、状況に見合った対応を承認する。
- OTATODOがエネルギー、気象、経路の条件を確認してから、承認済みタスクをスケジュールする。
- ドローン、ロボット、または電力事業者のチームが、割り当てられた観測または対応を実施する。
- ノードがタスク完了を現地で記録し、巡回レビューのために非識別化された状態情報を共有する。
計画前提(参考値)
購入者が再計算できる例示的な計画入力値であり、達成済みの結果ではなく目標指標です。最終的なエンジニアリング確認が前提です。
| 指標 | 計画前提 | 参考値 |
|---|---|---|
| 基準となる巡回頻度 | 例示のみ:8時間の夜間監視中に境界経路を4回完了すると仮定。実際の基準値は別途設定する。 | 4経路 ÷ 8時間 = 0.5完了経路/時間 |
| 目標巡回頻度 | 例示のみ:同じ8時間の監視中に境界経路を8回完了する目標を評価。実現可能性は未検証。 | 8経路 ÷ 8時間 = 1完了経路/時間 |
| 計画上の経路増加数 | 例示のみ:休日期間中の5夜の監視について、1夜あたり目標8経路と基準4経路を比較。 | (8 − 4) × 5 = 計画上の追加20経路 |
| 予定された飛行タスクのエネルギー | 例示のみ:1回あたり0.25 kWhと仮定し、4回の飛行を予算化。充電損失、予備量、その他のノード負荷は含まない。 | 4 × 0.25 kWh = 仮定上の飛行エネルギー1 kWh |
| 評価レビュー工数 | 例示のみ:1回30分のレビューを週2回、4週間実施する計画。 | 2 × 4 × 30分 = 計画上のレビュー240分 |
導入機器
- フレキシブルCIGS太陽電池を巻き付けたSentinel Sky Hub非照明型ポール本体
- エネルギー管理制御を備えた蓄電池ユニット
- AI PTZカメラとポール搭載エッジ演算筐体
- 9項目の環境センサーパッケージ
- 後部アクセス方式の自動交換用複数ベイ式バッテリーマガジンを備えた自陣営の巡回ドローン
- ポール基部のワイヤレス充電インターフェースに対応するサービスロボット
- 非識別化されたイベントおよび状態情報を交換するための通信機器
よくある質問
これは検証済みのバンコクの顧客導入事例ですか?
バンコクでの特定の導入や達成済みの成果を主張するものではありません。実運用中の成熟したSentinelの機能を、電力事業者による災害後の境界警備業務に適用する運用事例案です。ノード位置、機器の容量設計、許可、評価目標については、現地評価と最終的なエンジニアリング確認が必要です。
照明システムがないポールで、どのように夜間対応を支援しますか?
PTZカメラが選定済みの境界セクターを繰り返し観測し、現地での異常評価を支援した後、承認済みのドローン、ロボット、または電力事業者のチームによるタスクにつなげます。カメラの適合性は、実際の夜間の視認性、雨、反射、障害物に照らして確認する必要があります。ポールには照明システムが含まれておらず、本提案はあらゆる暗所条件での観測を保証するものではありません。
太陽光発電でドローンとロボットを連続稼働させられますか?
高出力での連続稼働は想定していません。太陽光発電は、蓄電池を備えた完全オフグリッドノードに補充電し、蓄電池が予定されたタスクの電力需要を緩衝します。バンコクでの発電量と総負荷にはエンジニアリング評価が必要です。巡回頻度は利用可能なエネルギー予算内に収め、対応用の予備量、タスクの延期、保守体制を明確に定義する必要があります。
電力事業者の遠隔オペレーターは何を確認できますか?
遠隔指揮画面では、セクター参照情報、タスクの進捗、機器の利用可否など、非識別化されたイベントおよび状態のメタデータを受信できます。生の映像とセンサーデータは、現地処理のためにポール内に保持されます。現地のアクセス管理と保存体制は、生データの外部送信を伴わずに、承認されたレビューを支援できる必要があります。
このバンコク計画における境界監視とは何ですか?
陸側の出入口、運河沿いの通路、水域側からの接近経路が交わる電力設備の敷地境界を監視することです。本ワークフロー案は、想定外の動きを確認し、承認に基づく状況評価を支援し、現場観測を連携させます。国境での法執行を説明するものではなく、顔認識やナンバープレート認識によって人物を特定するものでもありません。
購入検討者は運用上の価値をどのように判断すべきですか?
まず、監視時間帯あたりの完了巡回数と、有効なセクター観測間の時間を一貫した定義で測定します。PTZの再観測、ドローンの経路、ロボットの経路は分けて扱います。目標を記録済みの基準値と比較し、気象、エネルギー、承認に伴う中断も記録します。これにより、活動数によって監視の空白が隠れたり、未検証の警備成果が示唆されたりすることを防ぎます。
さらに詳しく
街路・キャンパス・公共空間で同様のフィジカルAI導入をご検討ですか? エンジニアリング相談を依頼する