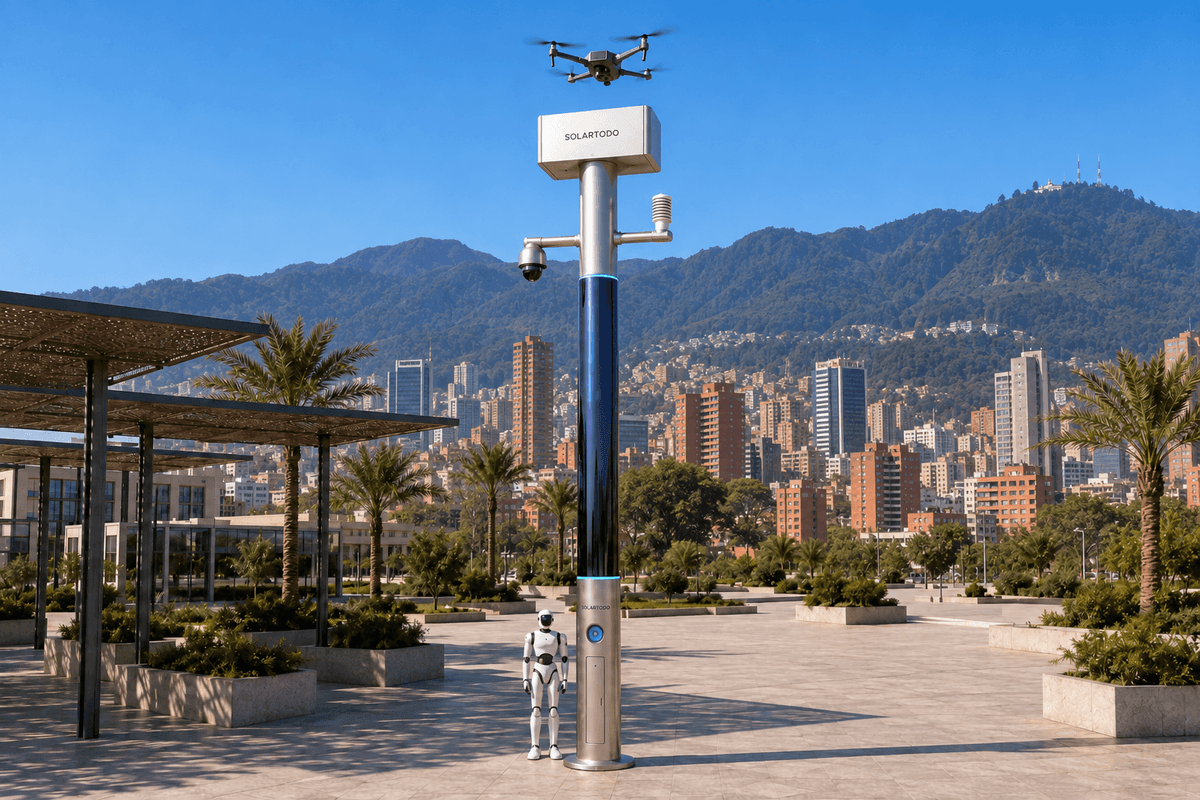
City AI Poleは、ローカルコンピューティング、センシング、通信、ドローンおよび地上ロボットの自律運用を統合した、フィジカルAIによる都市エッジノードです。SOLARTODO SentinelのSky Hubは、蓄電池を電源とし、太陽光で補充充電する、照明機能を持たない完全オフグリッド型ポールです。今回提案するボゴタ向け構成は、生データをポール内に保持しながら、交通当局によるキャンパス外周の洪水状況評価を支援します。
1. インシデント概要:夜間経済活動のピーク時に冠水した進入路
本レビューは、仮想的なインシデントから始まります。雨天の夜間経済活動のピーク時に、交通運行拠点の進入道路脇で滞水が発生します。帰着する業務車両、職員の移動、周辺の夜間活動によって、限られた通行スペースが混み合います。交通当局は、外周ルートが引き続き利用可能か、点検担当者がどこから接近すべきか、通常の通行を再開する前に再評価が必要かを判断する必要があります。
ボゴタには、固有の河川網という背景があります。サリトレ川、フチャ川、トゥンフエロ川はボゴタ川に流入しており、異なる流域の都市排水問題がつながっています。この地理的条件は、冠水した入口を個別の障害として扱うのではなく、流域を考慮した評価の必要性を示しています。ただし、特定のキャンパスの洪水リスクを立証するものではありません。出典:ボゴタ環境当局。
本導入案では、進入道路と関連する排水接続部にアクセスできるよう、工学的検討に基づくキャンパス外周の位置にSOLARTODO Sentinel Sky Hubを設置します。最終的な設置位置は、調査した洪水位、地盤条件、飛行に必要な離隔、保守アクセスによって決まります。ここでは、実在の顧客、設置台数、過去のインシデントについては主張していません。
運用上の中心課題は、ドローンの継続運用能力です。初回点検で閉塞の可能性を発見しても、作業班が到着するまでに状況が変わることがあります。手動での離陸とバッテリーの取り扱いを繰り返すと、職員の時間を消費します。そのため本レビューでは、ポールを拠点とする通信・整備サイクルによって、日常的な介入を減らしながら有用な再評価を継続できるかを検討します。運用費は、洪水の減少を仮定するのではなく、職員の工数、回避可能な現地対応、整備業務量を通じて評価します。
2. 検知レビュー:観測を行動につなげる通信
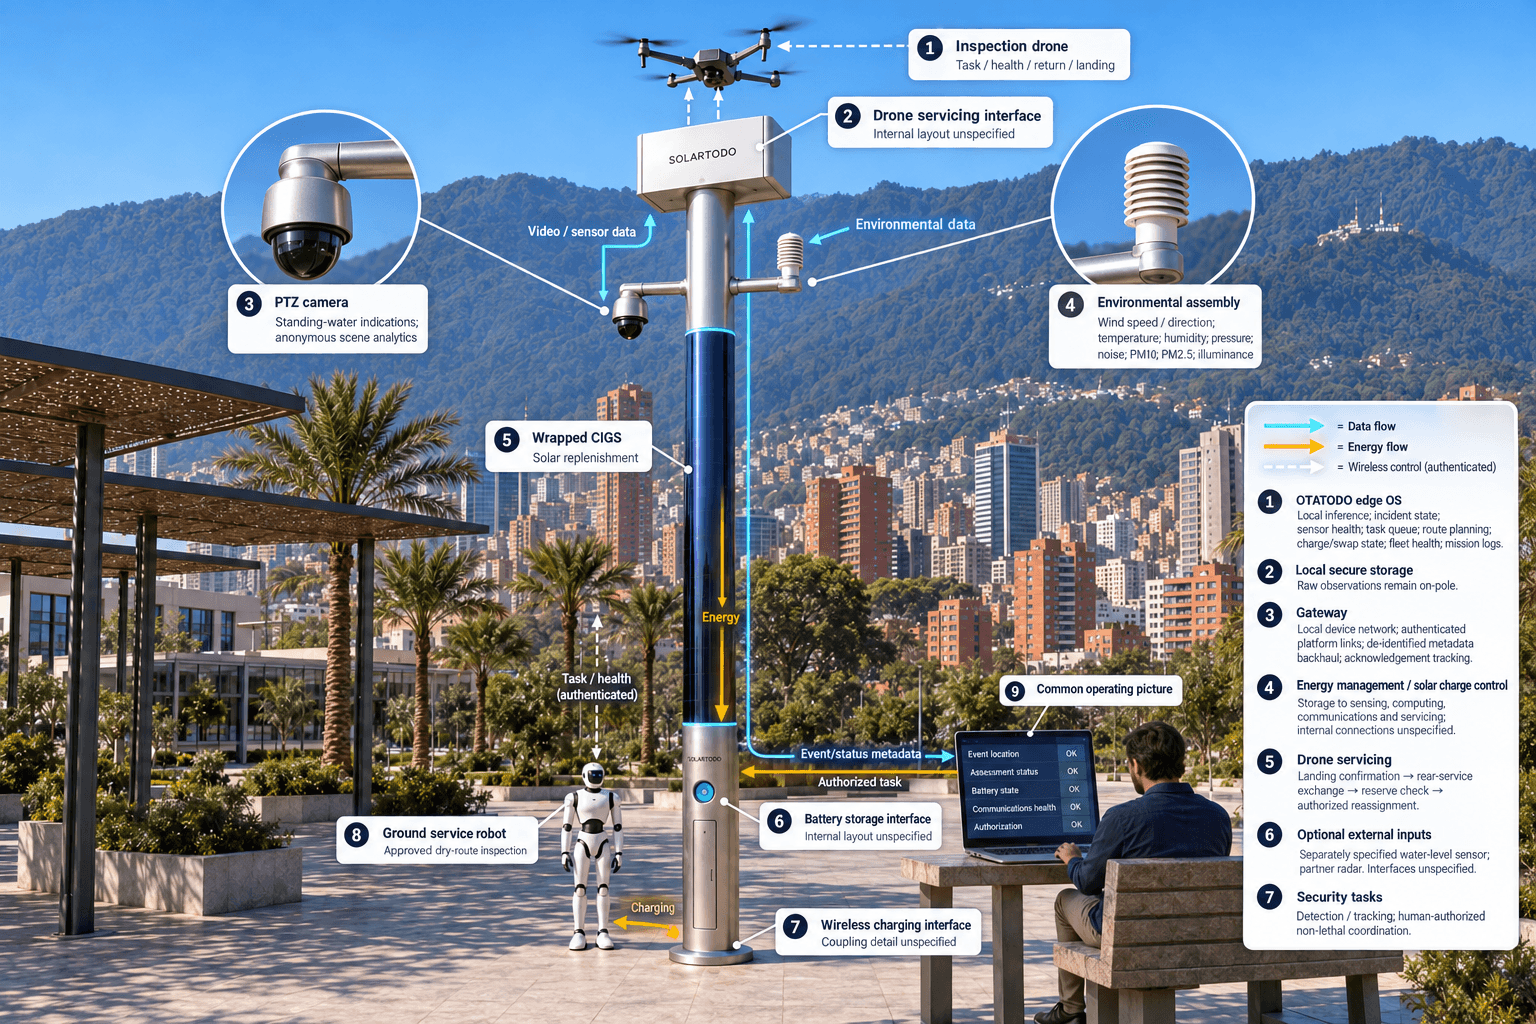
初期段階では、ポールのPTZカメラが、滞水の兆候、匿名化された車両台数、群衆密度、侵入、外周の状況を現地で把握します。視覚的な兆候は評価のきっかけになりますが、水深を確定したり、ルートの安全性を認証したりするものではありません。環境モジュールは、風速、風向、温度、湿度、気圧、騒音、PM10、PM2.5、照度の情報を追加します。水位の直接測定には、別途仕様を定めたセンサー入力が必要です。
通信は、この構成を統合する中核モジュールです。提案するノードは、ローカルデバイスネットワーク、認証済みのドローン・ロボット通信リンク、許可されたイベントメタデータを送信するための耐障害性を備えた無線バックホールを組み合わせます。設計段階では、アンテナ位置、外周の障害物、通信リンクの可用性、運用制御と通常報告の適切な分離を確定する必要があります。接続機能の追加に伴うエネルギー消費と保守費用も、運用モデルに含める必要があります。
ポール上のエッジOSであるOTATODOは、観測結果をインシデント識別子、センサーの健全性、タスク状態に関連付けます。生映像とセンサーデータはポール内に保持し、ローカルで処理します。外部に送信できるのは、非識別化されたイベントおよび状態のメタデータのみです。そのため、遠隔の共通状況図を表示する指令画面には、生映像ストリームではなく、イベント位置、評価状況、バッテリー状態、通信の健全性、承認要求が届きます。
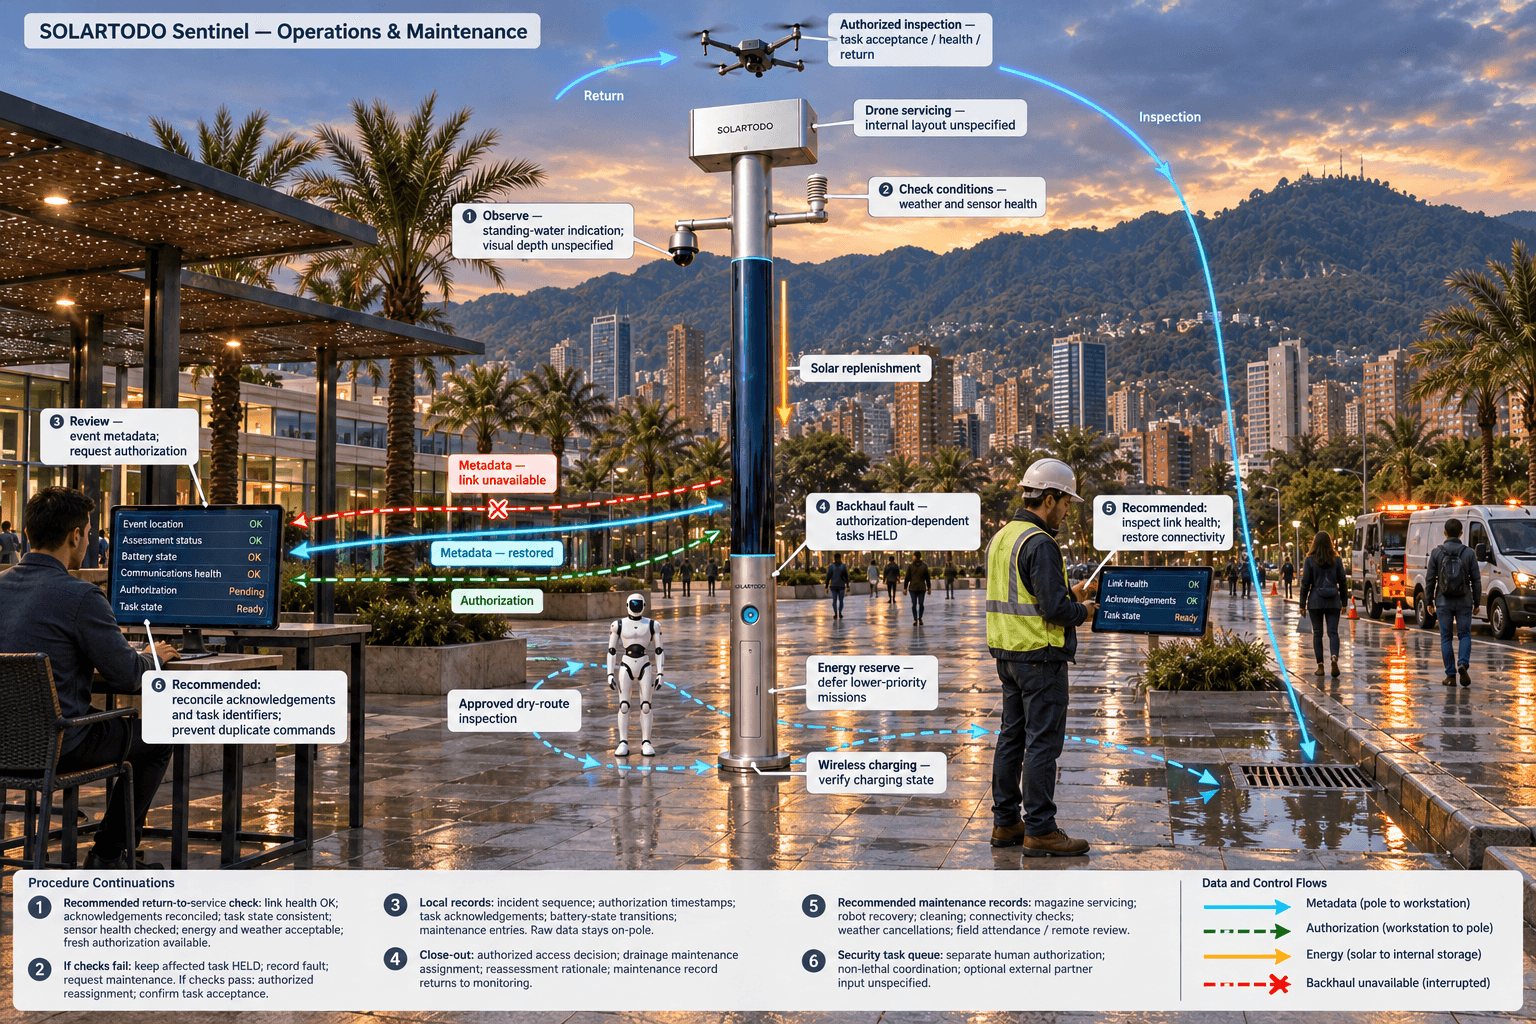
この区別は、夜間の混雑時に重要になります。配車・指令担当者には、現場への状況確認を繰り返さずに把握できる、一貫したインシデント状態が必要です。バックホールが利用できなくなった場合は、ローカル記録で経過を保持し、承認済みのローカル機能は運用規則に従って動作します。新たな人の承認が必要なタスクは、その承認が得られるまで保留します。接続復旧時には、誤ってコマンドを再実行しないよう、確認応答とタスク識別子を照合する必要があります。
3. 対応レビュー:出動サイクル全体を通じた継続運用の管理
権限を持つオペレーターがアラートを評価した後、ノードは承認された運用範囲内でドローン点検を計画します。ドローンは離陸し、割り当てられた外周区画を点検して、整備のために帰還します。通信では、タスク受諾、機体の健全性、帰還状況、着陸確認を伝達し、エッジスケジューラーが未完了の点検と、完了してレビュー待ちのミッションを区別できるようにします。
継続運用を支える処置は、着陸後に行われます。複数ベイを備えたバッテリーマガジンが後部サービス方式でバッテリーを自動交換し、着陸したドローンに次の割り当て出動用の充電済みパックを装着します。複数のベイにより、充電済みパックの在庫、充電用エネルギー、天候、機器の状態に応じて、複数回の連続出動を支援します。これにより、ポールのそばにオペレーターが待機する必要性を減らせますが、個々のバッテリーによる飛行時間を無制限に延ばすものではありません。
ドローン運用管理は、ルート計画、充電・交換の状態機械、タスクキュー、機体群の健全性、ミッションログを連携させます。再出動の前に、スケジューラーは残りの予備エネルギーと、次の観測が運用上有用な問いに答えるものかを確認します。利用可能なパックがあるという理由だけで同じルートを繰り返すと、交通運用上の判断を必ずしも改善しないまま、摩耗が増えることになります。
地上サービスロボットは、空中からの点検を補完します。承認済みの冠水していないルートを巡回し、アクセス可能な設備を点検し、またはアラームに対応した後、ポール基部に戻ってワイヤレス充電できます。共通の指令画面が空中・地上の割り当てを調整し、両プラットフォームが不要に同じ地点を調査することを防ぎます。洪水による冠水、不安定な路面、一般の人の往来は、ロボットの経路を制約します。通行規制、保守要員の派遣、通行再開に関する判断は、ローカルの観測と記録されたタスク結果を参考に、権限を持つ担当者が行います。
4. リソースレビュー:オフグリッド電源と対応権限
Sky Hubは、照明システムを持たないPUREスマートポールです。提案する円筒形本体は高さ約8 m、幅約0.6 mで、約15 m²のフレキシブルCIGS薄膜太陽電池を360°にわたって巻き付けます。約2.4–2.7 kWpの公称定格は、標準条件でのモジュール容量を示すものであり、円筒形設備の実運用で想定される出力ではありません。
各時点で直射日光を受けるのは、太陽に面した投影部分のみです。サウジアラビアのような日射量の多い地域では、晴天時の現実的な発電量はDCピーク出力でおよそ0.8–1.1 kW、1日あたり約6–9 kWhで、ピークは正午ではなく午前半ばまたは午後に現れます。これらの参考値は、ボゴタの発電量予測ではありません。現地の雲、日陰、設置形状、季節条件に基づく、設置場所ごとのエネルギー評価が必要です。
このノードは、電力系統、都市インフラ、敷地内電源のいずれにも接続しない完全オフグリッド型です。太陽光は補助的な補充充電を担い、5–20 kWhクラスの蓄電池が、コンピューティング、通信、交換用バッテリーの充電、ロボット充電の電力需要を緩衝します。蓄えられるエネルギーには限りがあります。スケジューラーは、不可欠なセンシングと通信のためにエネルギーを確保し、必要に応じて優先度の低いミッションを延期するとともに、ドローン用パックの再充電も考慮する必要があります。蓄電容量の選定と実現可能な稼働サイクルは、最終的な設計確認に従います。
同じ指令アーキテクチャが、例外的なセキュリティ事象にも適用されます。Sentinelは、無許可ドローンの検知・追跡を支援し、その後、人の承認に基づいて自陣営のドローンを連携させ、軟質ネットによる空中捕獲または近接接近による抑止を行います。いずれの対処措置も非致死的なものに限定され、適用される認可に従います。レーダーはポールに内蔵されておらず、オプションのパートナー製センサーから入力を受けることができます。洪水対応タスクとセキュリティタスクはリソースのスケジューリングを共有しますが、それぞれ固有の承認要件を維持します。
5. 終結レビュー:妥当な根拠のある基準値に対する運用工数の評価
提案するインシデント対応は、交通当局が通行に関する判断を記録し、必要な排水設備の保守を割り当て、追加観測の要否を決定した時点で終結します。共通状況図は、センシング、承認済みの評価・対応、エッジコンピューティングのスケジューリング、現場運用・保守をつなぎます。再評価要求の理由も、その結果として発生するドローンタスクと同じように明確に表示すべきです。
調達時の主な評価課題は、このサイクルが、測定されていない作業を別の場所に移すことなく、日常の運用工数を削減するかどうかです。候補となる指標には、バッテリー対応に費やした職員の作業時間、重複した点検依頼、インシデント記録の照合時間、定期保守工数などがあります。確認応答の欠落は不要な電話や現地訪問につながるため、通信性能も重要です。メッセージの送達成功だけでは、運用費上の効果を立証できません。
以下の例示計算は、再計算可能な業務量を示すものであり、達成済みの削減効果を示すものではありません。評価では、導入前後で同じタスク定義を比較し、天候による中止を記録し、遠隔監視とポールへの職員の現地対応を区別する必要があります。バッテリーマガジンの整備、ロボットの回収、清掃、接続管理、ローカルの証拠確認は、工数台帳に明示し続ける必要があります。機器の可用性は、予備エネルギーと未解決の通信障害と併せて評価すべきです。
受入れの証拠には、ローカルに保持されたインシデント記録、承認時刻、タスクの確認応答、バッテリー状態の遷移、保守記録が含まれます。外部向け報告に含められるのは、非識別化されたイベントおよび状態のメタデータのみであり、生のソース資料はポール内に残ります。このローカル処理設計はPDPL/LGPDを意識したものですが、認証取得やコロンビアの法令への適合が確立していることを主張するものではありません。交通当局は、適用される現地要件を別途確認する必要があります。
本事例は、成熟し、実運用されているSentinelの機能群をボゴタに適用する提案です。現地での導入実績や測定済みの成果は主張していません。調達判断は、設置場所の工学的検討、承認された運用評価、透明性のある運用工数の比較を経て行うべきです。
システム構成
| 項目 | 構成 |
|---|---|
| ポールと設置位置 | 照明機能を持たないPURE Sky Hubポール。高さ約8 m × 幅約0.6 mの円筒形本体。キャンパス外周への設置は、洪水対策および構造設計の検討に従います。 |
| オフグリッド電源 | 約15 m²の巻き付け式フレキシブルCIGS、公称定格2.4–2.7 kWp。5–20 kWhクラスの蓄電池。外部電源への接続なし。設置場所ごとの稼働サイクル評価を実施。 |
| エッジ処理とプライバシー | ポール上のAI推論とOTATODOによるワークロードのスケジューリング。生映像とセンサーデータはポール内に保持。外部送信は非識別化されたイベント・状態のメタデータのみ。 |
| 通信 | ローカルデバイスゲートウェイ、認証済みのドローン・ロボット通信リンク、耐障害性を備えた無線バックホール。確認応答の追跡とローカルでのイベント一時保存。 |
| センシング | 匿名化されたシーン解析を備えたPTZカメラ。風速、風向、温度、湿度、気圧、騒音、PM10、PM2.5、照度。 |
| ドローンとロボットの整備 | 後部サービス方式の自動バッテリー交換機構と複数ベイのマガジンを備えたドローン着陸インターフェース。基部でワイヤレス充電する地上サービスロボット。 |
| 指令と対応 | 人による承認、ミッションキュー、監査記録を備えた共通状況図。非致死的な対UAS対応の連携。オプションのパートナー製センサー入力。 |
仕組み
- ポール上の認識機能が、キャンパス進入路での滞水の可能性を検出します。
- ローカル推論が、アラートをセンサーの健全性、周囲の条件、インシデント状態に関連付けます。
- 権限を持つオペレーターが非識別化されたメタデータを確認し、点検タスクを承認します。
- エッジスケジューラーが、ドローンまたはロボットの出動前に通信、天候、エネルギーを確認します。
- 帰還したプラットフォームは、承認済みの次の任務に割り当てられる前に、バッテリー交換またはワイヤレス充電を完了します。
- 生の観測データはポール内に保持し、非識別化された判断、タスク状態、保守イベントによって指令画面を更新します。
計画前提(参考値)
購入者が再計算できる例示的な計画入力値であり、達成済みの結果ではなく目標指標です。最終的なエンジニアリング確認が前提です。
| 指標 | 計画前提 | 参考値 |
|---|---|---|
| 手動バッテリー対応の基準工数 | 例示のみ:週4回のバッテリー対応訪問を4週間行い、1回あたり20人・分を要すると仮定します。実際の現地対応を検証してください。 | 4回/週 × 20人・分/回 × 4週間 = 基準業務量320人・分。 |
| 遠隔インシデントレビューの業務量 | 例示のみ:週8件のインシデントレビューを4週間行い、1件あたり10人・分を要すると仮定します。達成済みの生産性向上を主張するものではありません。 | 8件/週 × 10人・分/件 × 4週間 = 計画上のレビュー業務量320人・分。 |
| 通信障害に伴う現地対応の想定工数 | 例示のみ:通信障害による訪問が月2回あり、各回に職員2人が30分を要すると仮定します。評価中に検証してください。 | 2回/月 × 2人 × 30分 = 想定される現地対応工数120人・分/月。 |
| ノードの定期保守に見込む工数 | 例示のみ:週1回の保守訪問を4週間行い、職員2人が45分間作業する工数を見込みます。 | 1回/週 × 2人 × 45分 × 4週間 = 保守の見込み工数360人・分。 |
| インシデント記録照合の基準工数 | 例示のみ:週12件の記録について、1件あたり5人・分の照合作業を4週間行うと仮定します。 | 12件/週 × 5人・分/件 × 4週間 = 基準照合工数240人・分。 |
導入機器
- 巻き付け式フレキシブルCIGS太陽電池を備えた、提案仕様のSky Hub円筒形ポール。
- エネルギー管理と太陽光充電制御を備えた蓄電池キャビネット。
- ポール上のエッジコンピューティングキャビネットと通信ゲートウェイ。
- PTZカメラと9項目の環境センサーユニット。
- 自律点検ドローン、着陸インターフェース、後部サービス方式の複数ベイ式バッテリーマガジン。
- 地上サービスロボットとポール基部のワイヤレス充電インターフェース。
- ローカルのセキュアストレージと、人による承認を伴う共通状況図コンソール。
よくある質問
この事例は、ボゴタの顧客に設置済みの導入事例ですか?
いいえ。仮想的なインシデントレビューを通じて提示する、キャンパス外周向けの構成提案です。Sentinelの機能は成熟し、実運用されているものとして説明していますが、ボゴタでの設置、顧客関係、達成済みの成果は主張していません。設置場所の選定、許認可、エネルギー容量の設計、運用上の受入れについては、別途確認が必要です。
洪水点検を繰り返す際、ポールはドローンの継続運用にどのように対応しますか?
ポールは、着陸後に後部サービス方式でバッテリーを自動交換し、繰り返しの出動を支援します。複数ベイのマガジンが充電済みパックを供給し、運用管理がルート、整備、タスクキューを調整します。連続出動は、充電済みパックの在庫、補充充電用エネルギー、天候、機体の状態、承認による制約を受けます。個々の飛行の航続時間が無制限になるわけではありません。
巻き付け式太陽電池だけで、ボゴタでの夜間連続運用に電力を供給できますか?
夜間運用には蓄えたエネルギーを使用します。巻き付け式CIGSは、日照が得られる時間帯に蓄電池を補充充電し、高出力を要するタスクは設計された稼働サイクルに従います。記載した1日あたり6–9 kWhの参考値は、日射量の多い地域の晴天条件に関するもので、ボゴタの値ではありません。現地のエネルギーモデリングによって、持続可能な業務量と必要な予備エネルギーを確定する必要があります。
交通当局は遠隔で何を受け取れますか?
遠隔の指令画面では、インシデント位置、承認状態、タスク進捗、機器の健全性、バッテリー状態など、非識別化されたイベントおよび状態のメタデータを受信できます。生映像とセンサーデータは、ローカル処理のためポール内に保持します。トラブルシューティングやインシデント終結時も含め、レビュー手順ではこの境界を維持する必要があります。
ポールは、冠水道路の安全性を判断したり、無許可ドローンに自動で対処したりしますか?
道路の通行判断は、権限を持つ担当者が行います。視覚的な観測だけで、安全な通行や水深を保証することはできません。対UASの対処措置にも人の承認が必要であり、自陣営のドローンによる軟質ネットでの空中捕獲や近接接近による抑止など、非致死的な連携に限定されます。レーダーは、オプションの外部センサー入力のみです。
さらに詳しく
街路・キャンパス・公共空間で同様のフィジカルAI導入をご検討ですか? エンジニアリング相談を依頼する