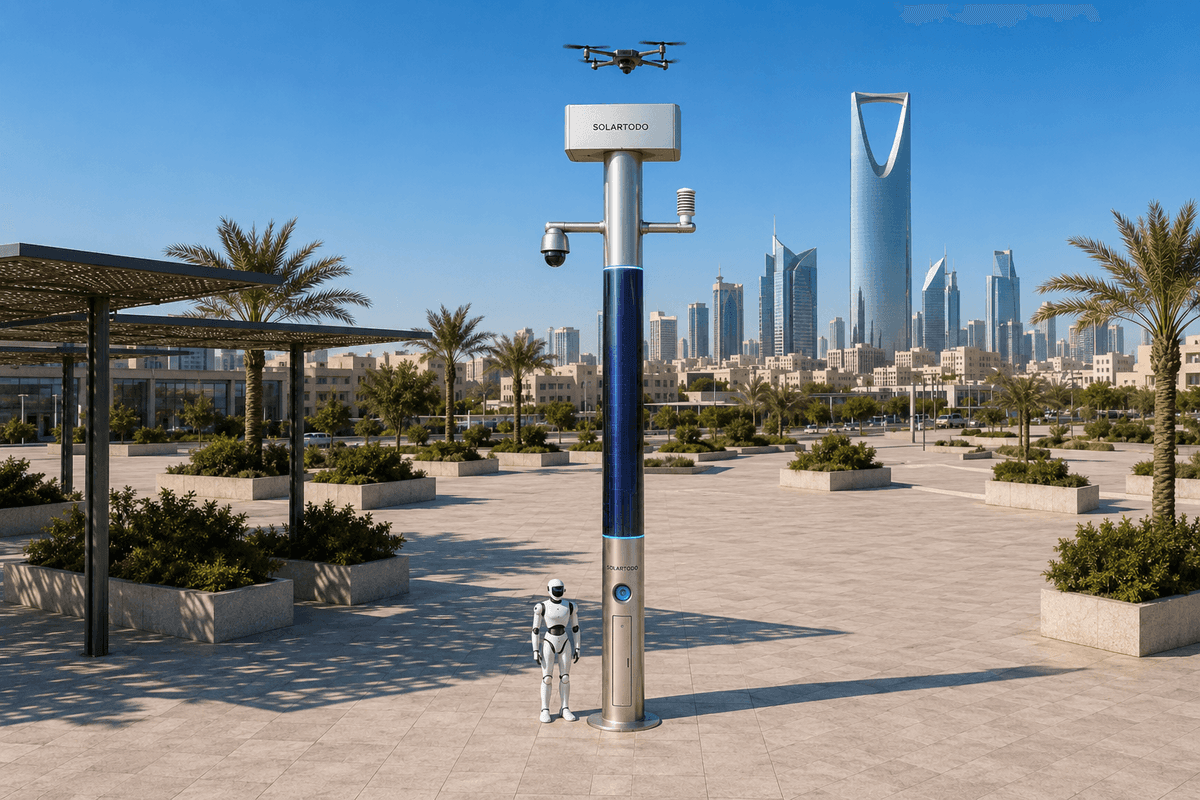
City AI Pole は、オフグリッド電源、ローカルコンピュート、センシング、ドローン運用、地上ロボット支援を1本の都市ポールに統合した、照明機能を持たない物理AIエッジノードである。ボゴタでは、SOLARTODO Sentinel Sky Hub を旧市街の洪水シーズン交通インシデント向けエッジノードのグリッドメッシュとして提案し、生データはポール上に保持し、匿名化されたイベントメタデータのみを送信する。
1. 都市課題と購入者の文脈
ボゴタの旧市街回廊は、あらゆる交通インシデントワークフローにとって要求の厳しい運用環境を生み出す。狭い道路、歴史的景観に配慮が必要な公共空間、歩行者と車両の混在、急峻な微地形、洪水シーズンの激しい雨により、立ち往生した車両、冠水した縁石側車線、軽微な衝突、倒れた枝、または塞がれたユーティリティアクセスポイントが、より広範な可用性の問題に発展し得る。本ケーススタディにおける都市課題は、照明用のスマート街路設備を設置することではない。電力ユーティリティの運用チームが、重要フィーダー、変電所、サービス路地、ケーブルチャンバー、洪水リスクの高いアクセスルート周辺で、より迅速なインシデント把握、より安全な現場派遣、より高いサービス継続性を必要とする地点に、照明機能を持たない物理AIエッジノードを配置することである。
このステークホルダーは、従来型の交通専用購入者ではなく電力ユーティリティである。そのためROIのロジックは変わる。ユーティリティが主に購入するのはカメラではなく、現場運用の可用性保護である。大雨の際には、最初の報告が不完全である、最寄りの作業班が道路状況を確認済みの形で把握できない、または制御室がバケットトラック、ロボット点検、ドローン点検、単純な交通調整依頼のいずれが必要か判断する前に、手動巡回が混雑した旧市街の道路を走行しなければならない、といった理由で、ユーティリティ作業班は時間を失うことがある。繰り返し発生する課題は、低速な手動巡回である。人員と車両が、問題を解決する前に、何が起きたのかを把握するために送り出される。
提案される SOLARTODO Sentinel Sky Hub 構成では、各ポールを自律型の都市エッジノードとして扱う。導入モードは完全オフグリッドポールのグリッドメッシュであり、これはノードの地区規模メッシュ配置を意味し、電力網への接続を意味しない。各ポールはバッテリーストレージと、360度巻き付け型の柔軟なCIGS薄膜太陽光補充機能を備えるため、ノードは都市電源、系統電源、または現地電源に依存しない。事業目的は、目標インシデント対応可用性を改善することである。すなわち、雨、渋滞、または地域の停電によって通常なら手動確認が遅れる状況でも、ユーティリティが状況認識を維持し、アクセス条件をトリアージし、適切なリソースを派遣できる時間の割合を高めることである。
2. 旧市街交通インシデント向けのグリッドメッシュ導入案
提案されるボゴタ構成では、Sky Hub ノードを、旧市街の選定された交差点、ユーティリティアクセス経路、サービスヤード周辺の外縁地点、洪水シーズンに運用上のボトルネックとなる道路区間に配置する。最終的な設置場所には、構造、文化財保護、通信、航空、日射条件、道路占用に関する工学的確認が必要となる。グリッドメッシュの考え方は意図的に選択的である。少数のインテリジェントポールにより、連続的な全面カバレッジや市全域への導入を主張するのではなく、優先ルートに対して重なり合う認識を形成する。
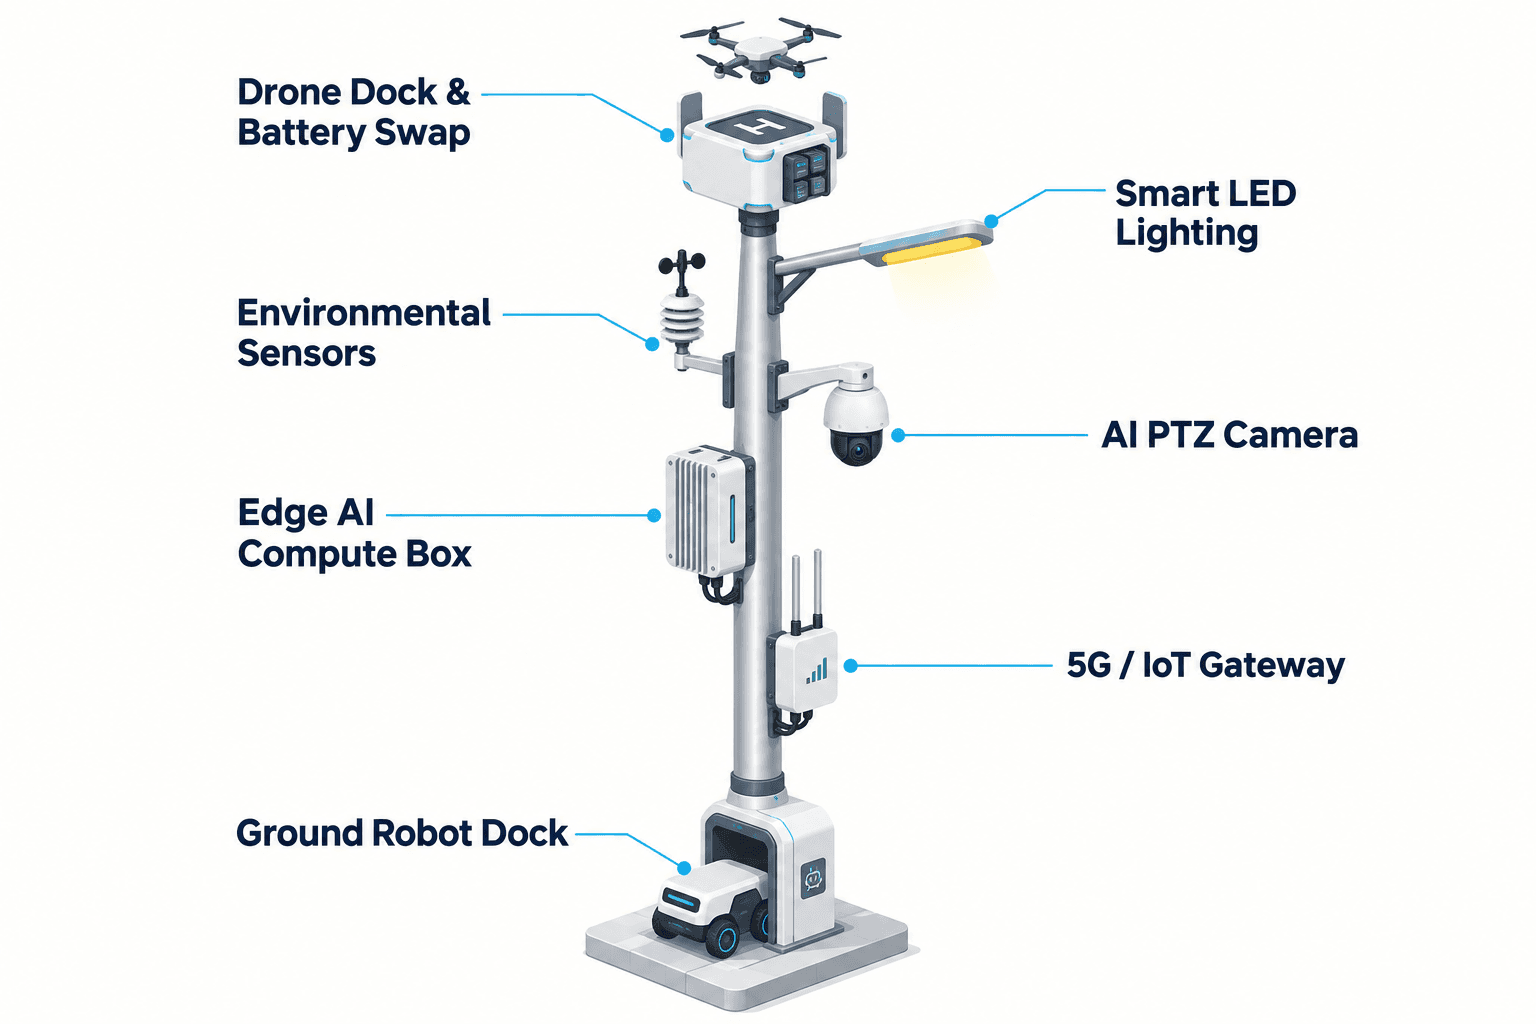
各 Sky Hub は、照明システムを持たない純粋なスマートポールである。その役割は、センシング、エッジAIコンピュート、エネルギーストレージ、ドローン運用、地上ロボット充電、運用調整をホストすることにある。ポールのPTZカメラとローカル認識機能は、サービス回廊で停止した車両、遮断された交差点付近の群衆密度、ユーティリティ外周への侵入、または作業現場周辺の異常な渋滞など、匿名の交通およびアクセス異常を監視する。9-in-1環境パッケージは、風速、風向、温度、湿度、気圧、騒音、PM10、PM2.5、照度の測定値を提供し、ユーティリティが交通インシデントと雨量強度、視界、大気質、建設騒音、または嵐の状況との関連を解釈するのに役立つ。
導入は、センシング、承認済み評価と対応、エッジコンピュートスケジューリング、現場運用と保守という運用ループを中心に設計される。共通運用状況図のコマンドビューは、各ノードから匿名化されたイベントおよびステータスメタデータを受信する。生映像と生センサーデータはポール上に保持され、ローカルで処理される。このローカルファースト設計は、認証を主張するものではないが、PDPL/LGPD志向のデータ処理を支援する。ユーティリティにとってCOPは実用的な運用レイヤーとなる。どのアクセスルートが塞がれているか、どのポールがドローン出動に十分な蓄電量を持っているか、ロボットがポール基部付近の低リスク領域を点検できるか、人間の監督者がドローン派遣を承認すべきか、または市の交通対応者と調整すべきかを把握できる。
3. 可用性エンジンとしてのエッジコンピュート
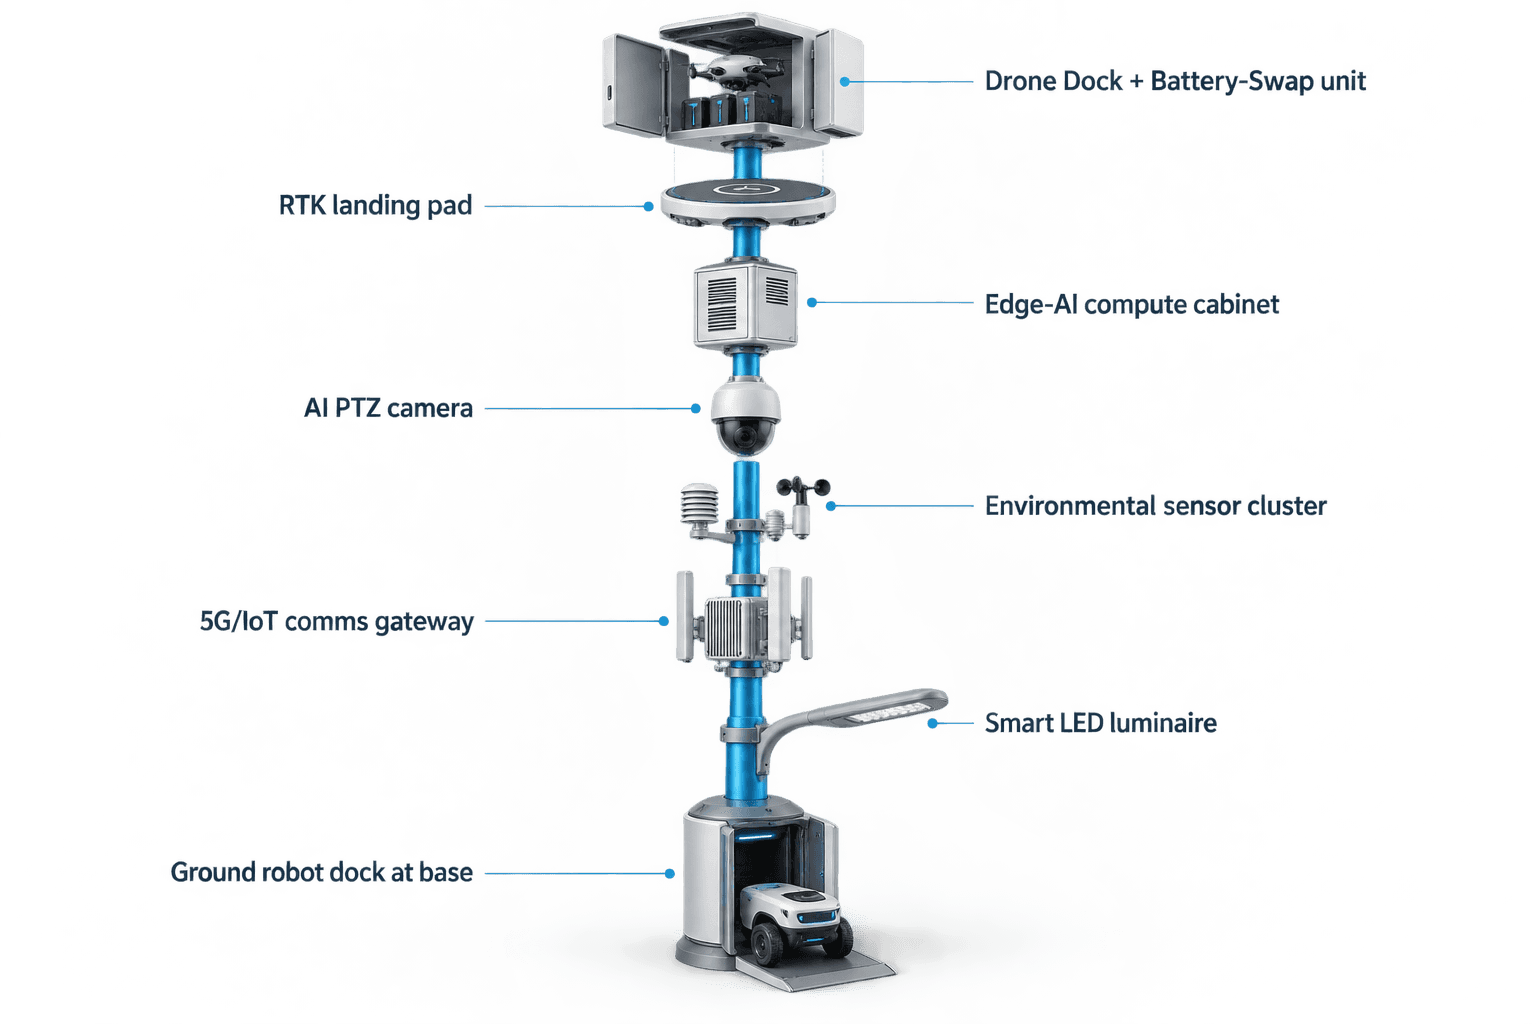
このボゴタケースにおけるモジュールの焦点は、エッジコンピュートである。低速な手動巡回モデルでは、制御室は人間の観察者、電話報告、モバイル作業班の写真、または第三者通知を待つ。提案される Sky Hub メッシュはこの順序を変える。ポール上のエッジモジュールがローカル推論を実行し、日常的な動きと対応が必要なイベントをフィルタリングし、インシデント種別をスコアリングし、次のワークロードをノード上で直接スケジュールする。ポールの外へ出る必要があるのは、結果として得られるイベント要約、ステータス更新、ミッションログメタデータのみである。
洪水シーズンの交通インシデントでは、ポールは遮断されたアクセス車線を分類し、変圧器に隣接する歩道付近の群衆密度を検知し、ユーティリティ作業区域周辺の外周侵入を認識し、そのイベントを地域の環境条件と相関させることができる。その後、高所からのルート点検のためにドローンタスクをキューに入れ、風況がローカルルールセットの範囲外であれば保留し、または離陸前に人間の承認を要求できる。地上ロボットが割り当てられた場合、ポールは基部からの短距離巡回をスケジュールし、空地連携の認識を調整し、ロボットをワイヤレス充電へ戻すことができる。これらは成熟した物理AIワークフローであるが、導入ケースは提案構成のままである。目標KPIは、達成済みの結果として述べるのではなく、試運転および運用中に測定されなければならない。
ドローン運用ワークフローは、オペレーターがポールのそばに立つことなく、離陸、地域巡回、点検、帰還、タスク再配置を支援する。複数ベイの背面サービス式バッテリーマガジンは、着陸後に自動バッテリー交換を行い、ローカルのデューティサイクル内で複数回の連続出動を可能にする。同じエッジコンピュートスタックが、ルート計画、充電または交換状態、タスクキュー、フリート健全性、ミッションログを管理する。無許可ドローンが検知・追跡された場合、ポールは、非致死性で人間が承認したソフトな空中ネット捕獲または接近抑止のために、友好的ドローンを調整できる。レーダーはポールのハードウェアとして扱わない。レーダー信号がある場合、それは地域ポリシーの下で統合される任意のパートナーセンサー入力となる。
4. オフグリッドエネルギーとデューティサイクルの現実
Sky Hub は完全オフグリッドのマイクロステーションとして提案される。この点は電力ユーティリティにとって重要である。なぜなら、ノードはユーティリティ自身の配電容量を消費せず、路側の現地電源を必要としないよう設計されるべきだからである。各ポールは、バッテリーストレージとポール上の太陽光補充機能を組み合わせる。基準となる円筒形ボディは、高さ約8メートル、幅0.6メートル前後の垂直ボディに、約15平方メートルの360度巻き付け型柔軟CIGS薄膜を使用し、銘板容量は約2.4から2.7 kWpである。銘板容量は現場出力を約束するものではない。
垂直円筒は、同時にラップ全体からではなく、主に太陽に向いた投影面を通じて直射日光を収集する。高日射の基準地域では、現実的な晴天時出力はおおよそ0.8から1.1 kW DCピークであり、通常は正午ちょうどではなく午前中ごろまたは午後中ごろにピークとなり、1日あたり約6から9 kWhである。ボゴタのサイト固有の発電量には、現地の太陽光モデリング、日陰レビュー、雨季の前提、最終的な工学的確認が必要となる。したがって主要な主張は、無制限の純粋な太陽光自給ではない。CIGS層は、バッテリーバックアップ付きの完全オフグリッド物理AIノードに対する補助的な補充システムである。
運用設計では、ボゴタ交通インシデント構成向けに5から20 kWh級のストレージを使用し、最終的なストレージ容量はデューティサイクルに合わせて決定される。エッジ推論、センシング、通信はベースラインワークロードとして動作する。より高電力のドローン出動、バッテリー交換、ロボット巡回、拡張イベント記録は、充電状態、天候、ミッション優先度、可用性目標に照らしてスケジュールされる。洪水シーズンには、COPがエネルギー状態と現場重要度に基づいてポールをランク付けできる。優先アクセス回廊の認識を最初に維持し、ストレージが低い場合は非重要巡回を延期し、ユーティリティ復旧ルートまたは重要インフラアクセスに影響するインシデントのためにドローン容量を確保する。
5. ROI分析と評価計画
ROIの枠組みは可用性であり、すでに達成されたコスト削減を主張するものではない。ボゴタの電力ユーティリティ購入者は、提案される Sky Hub グリッドメッシュを現在の手動巡回ワークフローと比較することで価値を再計算できる。最初の計画変数は巡回代替である。エッジで確認されたインシデントメタデータ、短時間のドローン点検、またはポール基部付近のロボット巡回により、どれだけの日常的な確認走行を置き換えられるか。第二の変数は派遣精度である。エッジノードがすでに障害物と環境コンテキストを分類していることで、制御室が初回派遣で適切な作業班、工具、ルートをどの程度送れるかである。
第三の変数は洪水シーズン中のサービス継続性である。完全オフグリッド運用は、ノードが都市電源、現地電源、または系統電源なしで動作するよう設計されることを意味する。旧市街の渋滞、雨、歴史的な街路形状により、回避できる探索的巡回の一つひとつが意味を持つ場所で、価値は最も大きくなる。第四の変数はデータガバナンスへの信頼である。生映像と生センサーデータはポール上に保持され、匿名化されたイベントまたはステータスメタデータのみがノードを離れるため、ユーティリティは、不要なデータ移動を抑えながらオペレーターに共通運用状況図を提供する、PDPL/LGPD志向のアーキテクチャを計画できる。
評価計画では、導入前に目標可用性を定義すべきである。ノードテレメトリがオンラインである優先時間の割合、エッジ生成のイベント要約を受け取る交通インシデントの割合、定義された気象ウィンドウにおけるドローンまたはロボットタスクの準備状況、作業班到着前にローカル証拠で支援された現場派遣の割合である。これらはマーケティング上の成果ではなく、試運転および運用KPIとして扱うべきである。信頼できる第一段階では、架空の展開数量やカバレッジ主張を避けるべきである。その代わりに、代表的な旧市街のボトルネックを選定し、発電量と取り付け条件を確認し、人間による承認ルールを検証し、定義された洪水シーズン評価期間にわたり手動巡回ベースラインとワークフローを比較する。
システム構成
| 項目 | 構成 |
|---|---|
| ポールカテゴリ | SOLARTODO Sentinel Sky Hub 純粋な非照明型 City AI Pole / 物理AIエッジノード |
| 導入モード | 完全オフグリッドノードによる選択的な旧市街グリッドメッシュ。都市電源、現地電源、系統電源への接続なし |
| エッジAIコンピュート | ローカルワークロードスケジューリングとイベントメタデータのみのエクスポートを備えた、Jetson級のポール上推論キャビネット |
| エネルギーシステム | 5-20 kWh級バッテリーストレージ、約15 m²の360°巻き付け型柔軟CIGS補充、約2.4-2.7 kWp銘板容量 |
| センシングパッケージ | 匿名車両カウント、群衆密度、侵入、外周認識向けAI PTZと、9パラメータ環境モニタリング |
| 空地運用 | 自律ドローン離陸、巡回、帰還、背面サービス式バッテリーホットスワップ、基部ワイヤレス充電付き地上ロボット巡回 |
| コマンドビュー | センシング、承認済み対応、エッジスケジューリング、ミッションログ、保守ステータス向けの共通運用状況図ダッシュボード |
仕組み
- ポール上のPTZと環境センサーが、ユーティリティアクセスルート付近の洪水シーズン交通異常をフラグする。
- エッジAIがイベントをローカルで分類し、運用影響をスコアリングし、生映像とセンサーデータをポール上に保持する。
- COPが、匿名化されたイベントメタデータ、ノードのエネルギー状態、推奨対応オプションを受信する。
- 人間の監督者が、イベントパケットに基づいてドローン点検、ロボット巡回、または現場作業班派遣を承認する。
- ポールがミッションをスケジュールし、ミッションログを記録し、フリート健全性を更新し、アセットを充電またはバッテリー交換へ戻す。
- ユーティリティが、目標可用性、巡回代替、派遣精度KPIに照らしてインシデントメタデータをレビューする。
計画前提(参考値)
購入者が再計算できる例示的な計画入力値であり、達成済みの結果ではなく目標指標です。最終的なエンジニアリング確認が前提です。
| 指標 | 計画前提 | 参考値 |
|---|---|---|
| 点検労務 | ドローンまたはロボットによる確認が、選定された旧市街のユーティリティアクセスポイントにおける日常的な手動交通インシデント確認巡回を代替する | 計画比較用に週あたり約8-12回の巡回を自動化 |
| 可用性ウィンドウ | 優先される洪水シーズン回廊では、定義された運用時間中にアクティブなエッジステータスとイベントメタデータが必要である | 優先時間中のテレメトリ可用性95%+を目標 |
| 派遣精度 | 制御室はユーティリティ作業班を送る前に、エッジで分類されたインシデント要約を受信する | 初回派遣前に1件の確認済みイベントパケットを目標 |
| ドローン準備状況 | 複数ベイのバッテリーマガジンが、地域の天候および承認ルールの範囲内で連続した短時間点検出動を支援する | 充電済みマガジンサイクルあたり約3-5回の短時間出動 |
| 手動エスカレーション | 人間の監督者が、ドローン離陸、C-UAS緩和調整、および規制対象となる対応手順を承認する | 規制対象アクションは100%人間参加型 |
| エネルギー予算 | 高電力のドローンおよびロボットタスクは、ストレージ状態、天候、ミッション優先度に照らしてスケジュールされる | 最終デューティサイクルにより5-20 kWhストレージクラスをサイジング |
導入機器
- SOLARTODO Sentinel Sky Hub 非照明型ポール本体
- 360°巻き付け型柔軟CIGS薄膜太陽光スキン
- BMSおよびMPPT制御付きバッテリーバックアップ型オフグリッド電源キャビネット
- OTATODOを実行するJetson級エッジAIコンピュートキャビネット
- ローカル匿名認識向けAI PTZカメラ
- 9パラメータ環境モニタリングパッケージ
- 複数ベイ背面サービス式バッテリーマガジン付きドローン格納庫
- ポール基部の地上ロボット用ワイヤレス充電インターフェース
よくある質問
このボゴタケーススタディは、既存の市全域展開を説明していますか?
いいえ。これはボゴタ旧市街の交通インシデントユースケース向けに、計画およびROI分析のために作成された提案型かつ例示的な導入構成である。特定の顧客名、設置数量、カバレッジエリア、認証、受賞、達成済みレイテンシ、または測定済み検知率を主張するものではない。すべてのKPIは、最終的な工学的確認の対象となる目標評価指標として扱うべきである。
なぜ電力ユーティリティが交通インシデント向けに City AI Pole を購入するのですか?
電力ユーティリティにとって交通インシデントが重要になるのは、それが作業班を妨げ、フィーダーや変電所へのアクセスを遅らせ、嵐からの復旧を複雑にし、または現場作業周辺の安全性に不確実性を生む場合である。提案される Sky Hub メッシュは、汎用的なスマートシティ可視化ではなく、洪水シーズン中のより迅速なローカル認識、より良い派遣証拠、より少ない探索的手動巡回という、運用可用性を中心に位置付けられている。
Sky Hub は都市電源またはユーティリティ系統を必要としますか?
いいえ。提案されるノードは完全オフグリッドであり、バッテリーストレージと360度巻き付け型の柔軟CIGS太陽光補充を組み合わせる。太陽光層は無制限のエネルギーとして提示されていない。これは補助的な補充層であり、ストレージがベースラインのセンシング、エッジコンピュート、通信、およびデューティサイクルに応じた高電力のドローンまたはロボットタスクをバッファする。
この構成では、どのデータがポールの外へ出ますか?
生映像と生センサーデータはポール上に保持され、エッジコンピュートモジュールによりローカルで処理される。COPは、匿名化されたイベントメタデータ、ステータスデータ、エネルギー状態、ミッションログ、保守指標を受信する。これはPDPL/LGPD志向のアーキテクチャを表す表現であり、導入が特定の規制の下ですでに認証済みであるという主張ではない。
ドローンバッテリーのホットスワップ機能は運用上何を変えますか?
ドローンがポールへ戻った後、背面サービス式の複数ベイマガジンが消耗したパックを充電済みパックに交換し、承認済みタスクキュー内で再離陸を支援できる。これによりユーティリティは、天候、エネルギー、承認の制約を引き続き尊重しながら、オペレーターをポールに配置することなく、洪水シーズンのインシデントウィンドウ中に複数回の短時間確認出動を計画できる。
旧市街の交通インシデントシナリオで、地上ロボットはどのように使用されますか?
ヒューマノイドまたはサービスロボットは、ポール基部付近で短距離の自律巡回を行い、遮断されたアプローチを点検し、ユーティリティ作業区域の外周を確認し、アラーム対応を支援し、ドローン観測と連携できる。タスク後は、ワイヤレス充電のために基部へ戻る。ロボットは空地運用ループの一部であり、承認済み現場作業班の代替ではない。
このケーススタディでは、Counter-UAS調整はどのように境界付けられていますか?
ポールは無許可ドローンを検知・追跡し、非致死性で人間が承認したソフトな空中ネット捕獲または接近抑止のために、自身の友好的ドローンを調整する場合がある。ワークフローは、検知、評価、承認、アクションを分離する。レーダーはポールに内蔵されていない。使用される場合、それは地域ポリシーにより管理される任意のパートナーセンサー入力となる。
ROIを判断するために、ユーティリティは何を測定すべきですか?
実用的な指標は、優先時間中のノードテレメトリの目標可用性、回避された手動確認巡回の数、エッジ確認済みイベントパケットで支援された派遣の割合、定義された気象ウィンドウ下でのドローンまたはロボットの準備状況、不完全なインシデント報告の削減である。これらは購入者が再計算すべき計画指標であり、達成済み成果として主張されるものではない。
さらに詳しく
街路・キャンパス・公共空間で同様のフィジカルAI導入をご検討ですか? エンジニアリング相談を依頼する