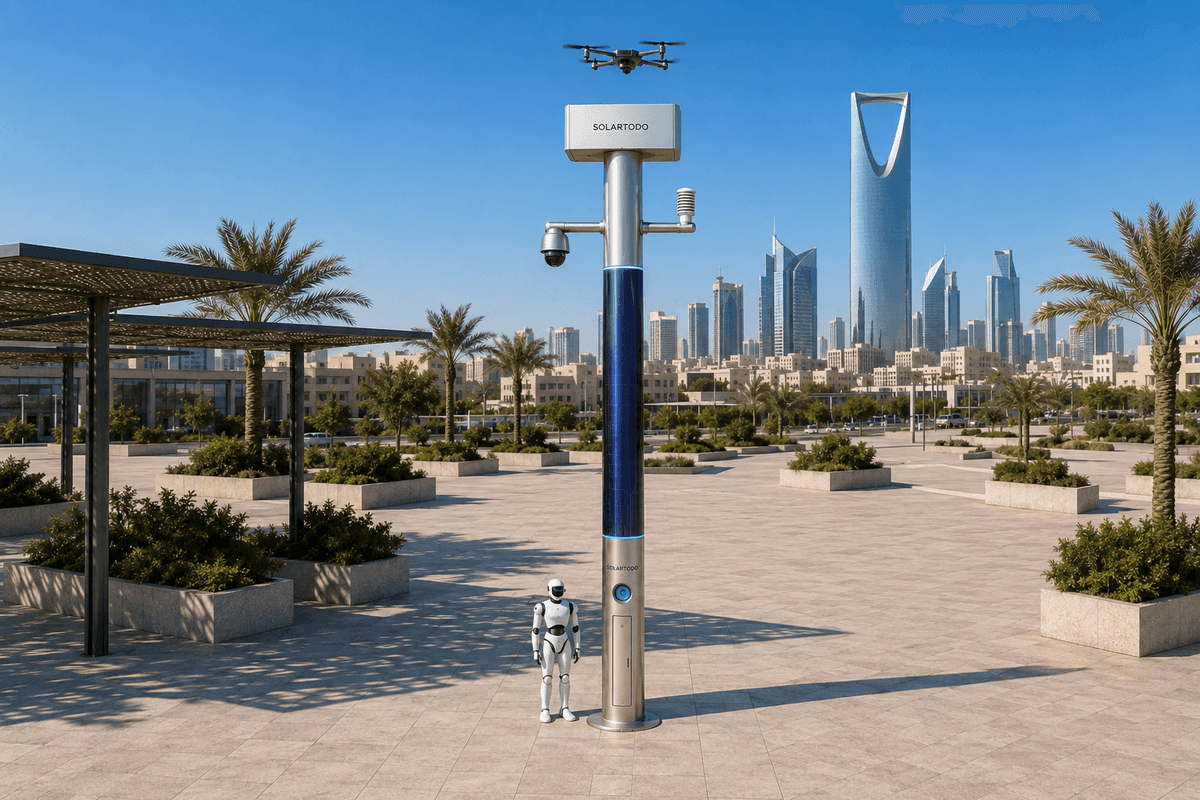
City AI Poleは、ローカルセンシング、エッジコンピューティング、オフグリッド電源、ドローン運用、ロボット支援を1本の都市型ポールに統合した、照明用途ではないフィジカルAIエッジノードである。本カイロ事例では、SOLARTODO Sentinel Sky Hubを、港湾型の公共サービス区域周辺における水道当局の境界監視、夜間対応、災害後の補完配備向けに構成している。
1. 都市課題と導入ロジック
このカイロ導入シナリオでは、購入者は、洪水被害、土木工事の不具合、火災、局所的なインフラ停止などの混乱事象の後も、港湾型の公共サービス境界を運用可能な状態に保つ責任を持つ水道当局である。運用区域は街路照明の回廊として扱わない。そこは管理された水道サービスのエッジであり、ゲート、岸壁に類似した荷役エリア、ポンプ、倉庫、保守ヤード、運河沿いのアクセス道路、一時バリアなど、夜間視認性、電力供給、迅速対応を保証しにくい場所で構成される。
季節的なトリガーは大規模スポーツイベント期間であり、道路混雑、人の移動、一時的なサービス需要により、手動巡回の信頼性が低下し得る。任務は境界監視である。不正侵入を検知し、通常のサービス作業と異常を区別し、人間が承認する対応を調整し、レビュー用の記録を維持する。主要テーマはロボット運用である。夜間対応のギャップは多くの場合、物理的なものだからである。フェンスラインの点検、アラームの確認、ポンプ収納部の確認、ゲートへの接近、または上空視点との連携を誰かが行う必要がある。
SOLARTODO Sentinel Sky Hubは、固定建物、ユーティリティ室、または系統延伸が利用できない、あるいは遅延している場所に設置される、成熟した稼働中のフィジカルAIノードとして提案される。モードは災害後の補完配備である。掘削工事や恒久的な現地電源を待たずに、自律センシング、コンピューティング、ドローン即応性、ロボット充電、ローカル運用制御を迅速に追加する。KPIは、達成済みの結果としてではなく、誤報率低減を中心に設定される。評価目標は、ローカル認識、ロボットによる確認、オペレーター承認によって、実際の境界事象に対する適時のエスカレーションを維持しながら、不要な出動を削減できるかどうかである。
2. オフグリッド電源計画
このカイロ計画におけるモジュールの焦点は電源である。災害後の補完配備は、セキュリティノードが損傷したインフラ上の新たな負荷になってしまうと失敗するためである。Sky Hubは、完全オフグリッドのマイクロステーションとして仕様化される。バッテリー蓄電に加え、ポール本体を360度取り巻く柔軟なCIGS薄膜太陽電池による補充発電を備える。運用前提として、都市電力、現地電源、または系統依存を使用しない。
ポールは、高さ約8メートル、幅0.6メートルの垂直本体に、約15平方メートルの巻き付け型柔軟CIGSを搭載し、公称で約2.4から2.7 kWpを発電する。実運用では、全面ラップが平板パネルのように照射されるわけではない。垂直円筒は主に太陽に向いた投影面で直射日光を受けるため、高日射条件における現実的な晴天空出力は、0.8から1.1 kW DCクラスのピークを中心に計画され、ピークは通常、正午ではなく午前中頃または午後中頃に現れる。日次の補充発電は、強日射地域で約6から9 kWh/日の一桁台のエネルギー寄与として計画される。
このエネルギーは、無制限の純太陽光自給として位置付けられていない。バッテリーバックアップ付きオフグリッドノードの補充レイヤーである。計画エンベロープでは5から20 kWhクラスの蓄電を用い、その上でドローン出動、ロボット充電、PTZ巡回、環境サンプリング、エッジ推論をデューティサイクルに基づいてスケジュールする。スポーツイベントの夜間には、境界監視センシング、ロボット即応性、選択的な上空確認ウィンドウを優先する。リスクが低い期間には、OTATODO edge OSスケジューラーにより、コンピューティングジョブ、バッテリー回復、巡回頻度を調整できる。
3. 夜間境界監視運用
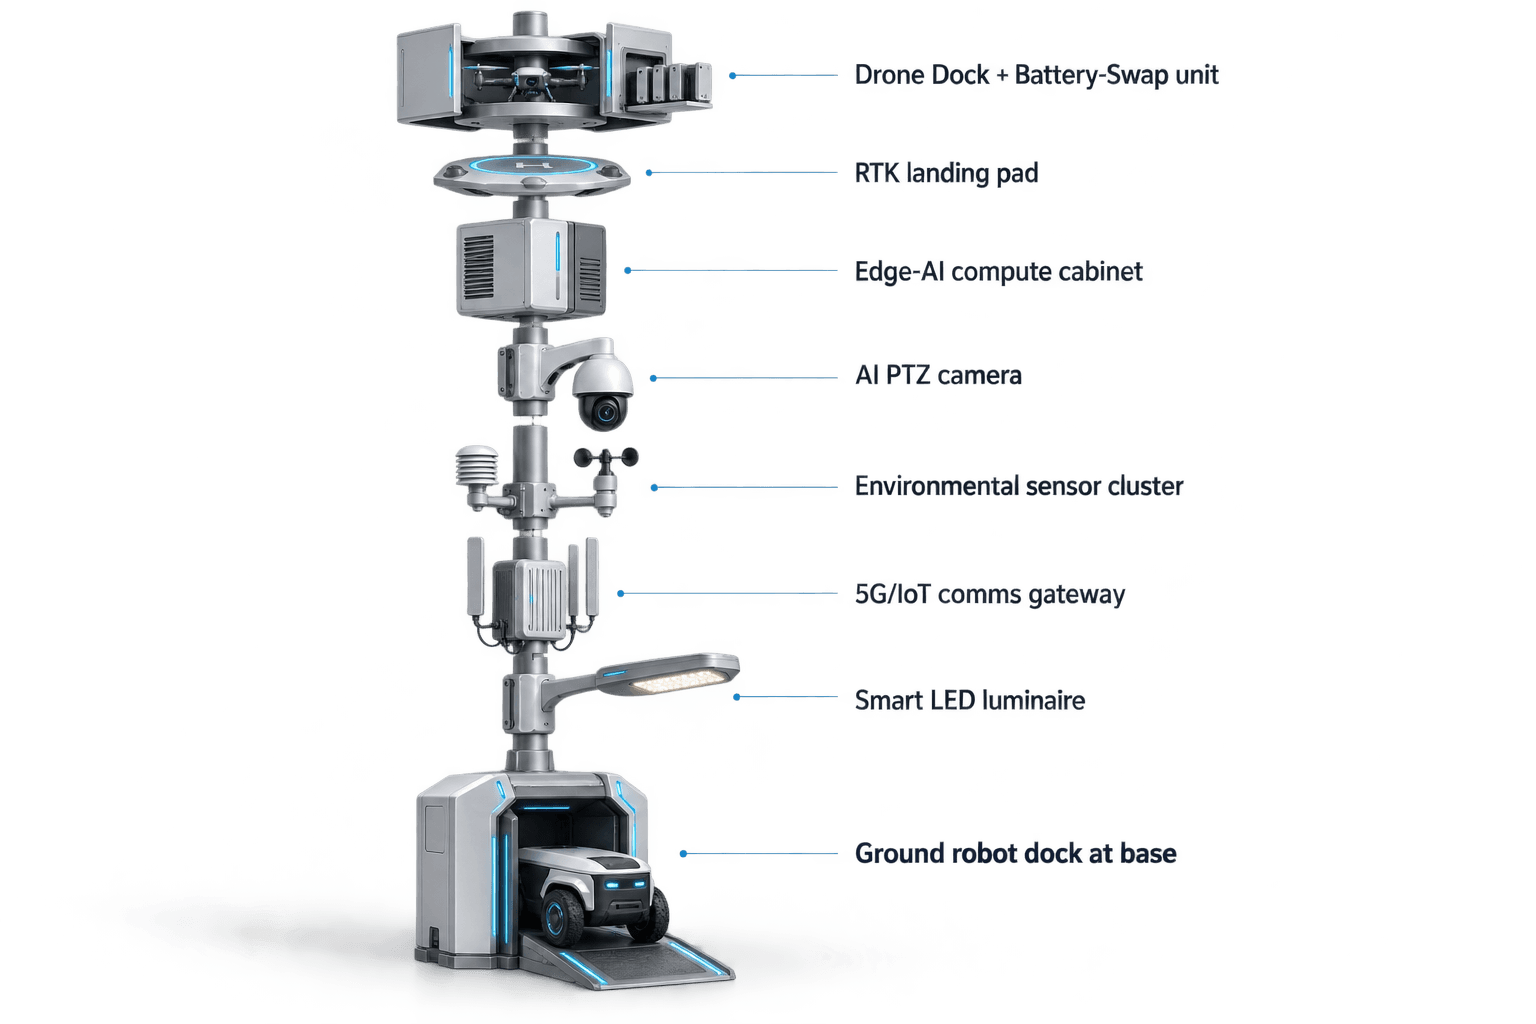
中核となる運用ループは、センシング、承認済み評価と対応、エッジコンピューティングのスケジューリング、そして現場運用と保守であり、単一の共通運用状況図コマンドビューに表示される。夜間、ポールのPTZカメラとローカル認識は、通常分析のために生映像をアップロードしない。生映像とセンサーデータはポール上に留まり、ローカルで処理される。指令レビューのためにポール外へ送信される可能性があるのは、匿名化されたイベントおよびステータスメタデータのみである。
典型的なイベントは、匿名の境界認識から始まる。制限ゲート付近の動き、通常と異なる車両停止、サービス入口での混雑、またはポンプヤードの立入禁止区域への人物侵入などである。エッジモジュールはイベントをローカルで分類・スコアリングし、許可済み保守スケジュールと照合したうえで、簡潔なアラートをオペレーターに提示する。イベントが不確実なままの場合、サービスロボットがポール基部から出動し、地上レベルの現場を点検して、ワイヤレス充電のために戻ることができる。上空からの確認の方が効率的な場合、ノードは短距離点検ルート用に味方ドローンを発進させ、その後、背面サービス式のマルチベイ・バッテリーマガジンによる自動バッテリーホットスワップのために帰還させることができる。
誤報率KPIには、出動前に証拠を重ねることで対応する。カメラ認識、環境コンテキスト、スケジュール照合、ロボット確認、オペレーター判断である。風が強く、砂ぼこりが多く、騒音の大きいカイロの夜間には、動きやセンサーノイズが発生し得る。ノードの目的は、人間を権限から排除することではない。警備チーム、保守要員、または緊急連絡担当が派遣される前に、人間の対応判断をより十分な情報に基づくものにすることである。
4. ロボット優先の現場対応
地上ロボットは、水道当局の境界における主要な夜間対応ツールとして構成される。自律巡回、アラーム対応、点検、空地連携、基地帰還型ワイヤレス充電を実行する。人間の巡回では、照明が不十分な産業エリアの路面、災害後のがれき、一時フェンス、泥、水たまり、またはイベント交通の混雑を横断する必要があるような場所で有用である。ロボットは権限を置き換えるものではない。ポールからの確認範囲を拡張するものである。
COPが境界監視アラートを示した場合、オペレーターはロボットに対し、ゲートの点検、制限エンクロージャへの接近、または上空のドローンとの連携を承認できる。ドローンは地域的なコンテキストを提供し、ロボットは障害物、フェンス損傷、滞水、煙、開いたサービスボックス、停止車両などの地上詳細を確認する。エッジノードは、ロボットミッション、PTZスキャン、ドローン状態マシンがバッテリーや推論能力を無秩序に奪い合わないよう、ポール上でコンピューティング負荷をスケジュールする。
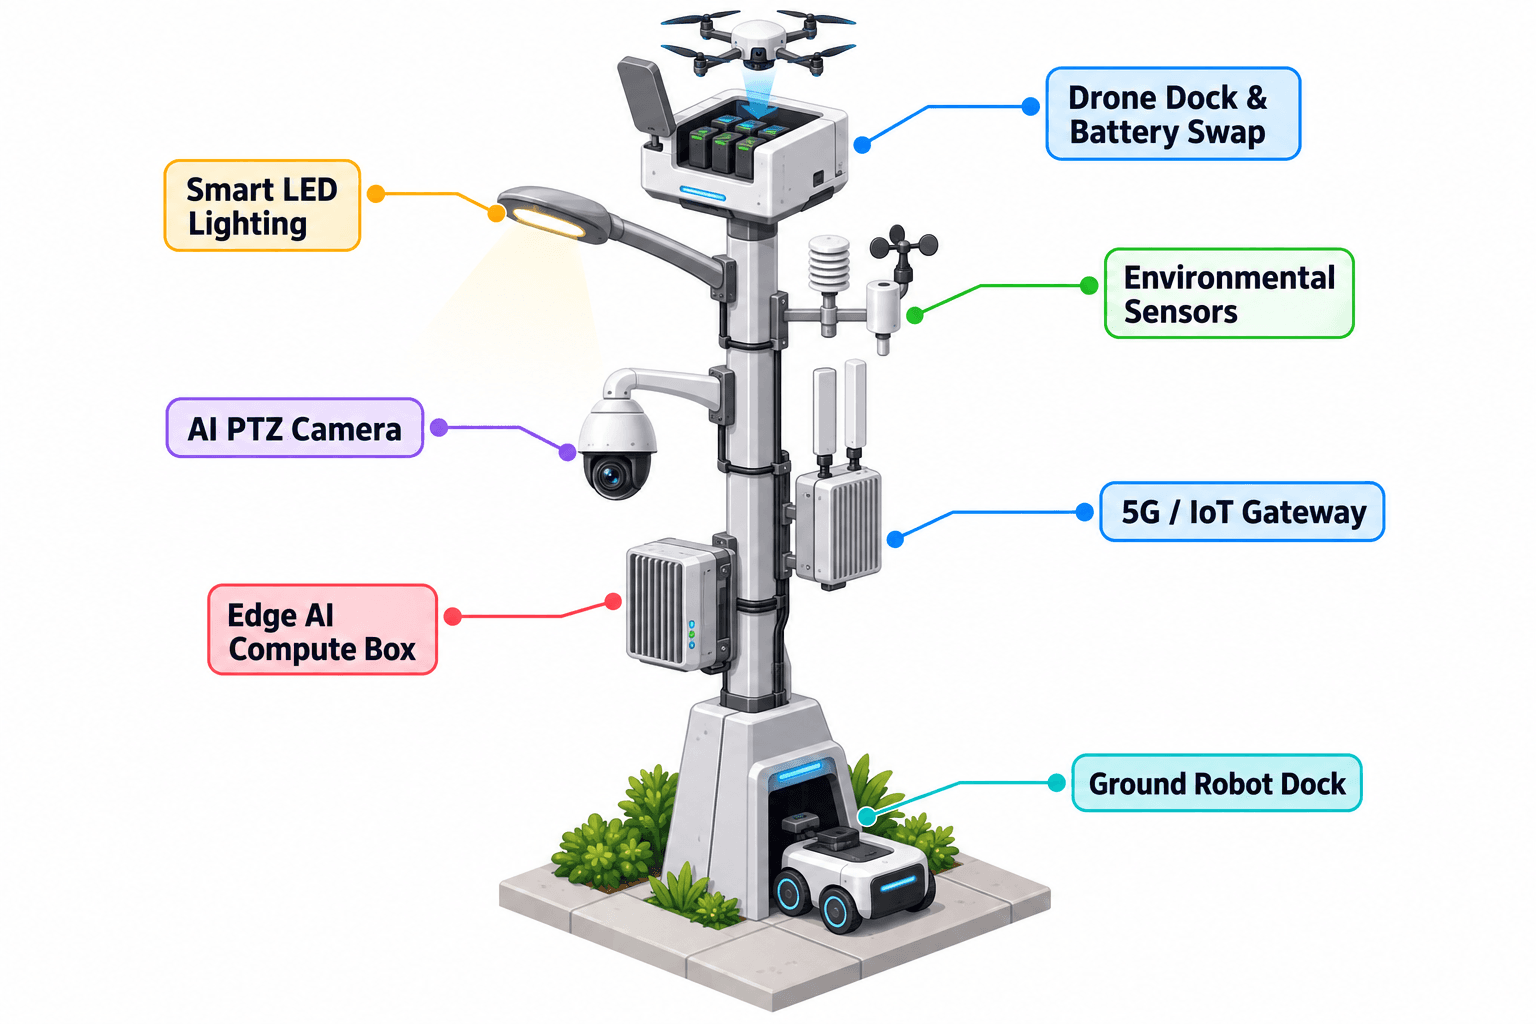
9-in-1の機能群は、製品チェックリストではなく運用スタックとして使用される。純粋なスマートポールは、照明システムなしで、センシング、コンピューティング、エネルギー、ドローン、ロボット運用をホストする。ドローン運用は、発進、巡回、点検、帰還、再展開を対象とする。バッテリーホットスワップマガジンは、保管された充電済みパックに基づいて、複数回の連続出動を支援する。ドローン運用管理は、ルート計画、充電または交換状態、キューイング、機体群の健全性、ログを対象とする。環境モニタリングは、風速、風向、温度、湿度、大気圧、騒音、PM10、PM2.5、照度を追加し、誤報やミッション安全性に影響し得る現場条件を説明する。
5. ガバナンス、C-UAS、評価
カイロ水道当局での使用に向けて、データガバナンスはローカル処理とPDPL/LGPD志向の運用原則に基づいて設計される。ノードは、生映像およびセンサーストリームがローカル推論のためにポール上に留まるよう構成される。コマンドビューが受け取るのは、匿名化されたイベントおよびステータスメタデータである。アラート種別、信頼度帯、位置ゾーン、バッテリー状態、ロボット状態、ドローン状態、保守状態、オペレーター操作などである。これにより、導入を生映像収集プログラムに変えることなく、監査可能性を支援する。
重要インフラ保護のため、対UAS連携も含まれるが、厳格な境界条件の下で行われる。ポールは自らのセンシングを使用し、利用可能な場合には任意のパートナーセンサー入力も用いて、無許可ドローンを検知・追跡できる。レーダーはポールに内蔵されていない。人間の承認があれば、ノードは味方ドローンに対し、軟式の空中ネット捕獲や近接接近による抑止など、非致死的な緩和措置を実行するよう指令できる。システムは撃墜プラットフォームではなく、ジャマーでも、自律攻撃システムでもない。
評価計画では、作り上げた成功主張を避ける。最初の運用ウィンドウに向けて、水道当局は目標となる計画入力を定義する。許容可能な誤報率帯、夜間巡回カバレッジスケジュール、人間レビューまでの最大時間目標、バッテリー予備方針、ロボットの充電帰還しきい値、インシデント記録形式である。スポーツイベント期間中、導入はイベントトリアージの品質によって判断される。回避可能な出動の削減、エスカレーション前の確認品質向上、安定したオフグリッド稼働時間、そして最終的なエンジニアリング確認を前提とした完全なミッションログである。
システム構成
| 項目 | 構成 |
|---|---|
| ポール種別 | SOLARTODO Sentinel Sky Hub純粋スマートポール。センシング、コンピューティング、エネルギー、ドローン、ロボット運用向けの照明用途ではないフィジカルAIエッジノード。 |
| 電源システム | 約15 m²の360°巻き付け型柔軟CIGS薄膜補充発電と5-20 kWhクラスの蓄電を備えた、完全オフグリッドのバッテリーバックアップ付きマイクロステーション。 |
| エッジAIコンピュート | ポール上のコンピュートキャビネット内に配置されたJetsonクラスのOrinまたはThorクラスのエッジモジュール。OTATODOによるローカル推論とワークロードスケジューリング。 |
| カメラとセンシング | 匿名の車両数計測、群衆密度、侵入、境界認識のためのAI PTZカメラ。風、粒子、騒音、照度を含む9つの環境チャネル。 |
| ドローン運用 | 自律発進、巡回、点検、帰還、タスク再展開、背面サービス式マルチベイ・バッテリー自動ホットスワップ。 |
| ロボット運用 | ヒューマノイドまたはサービスロボットによる巡回、アラーム対応、点検、空地連携、およびポール基部でのワイヤレス充電。 |
| データ処理 | 生映像とセンサーデータはポール上でローカル処理され、匿名化されたイベントおよびステータスメタデータのみが現地外へ送信される。 |
仕組み
- ポール上のPTZおよび環境センサーが、水道当局サービス港湾エッジにおける夜間境界異常を検知する。
- エッジAIがイベントをローカルで分類し、スケジュールコンテキストを確認し、生映像を外部送信せずに信頼度帯を付与する。
- COPが、匿名化されたイベントメタデータ、電源状態、推奨確認オプションを人間のオペレーターに提示する。
- 承認を受けて、地上ロボットがアラームゾーンを点検し、必要に応じて味方ドローンが上空確認ルートを実行する。
- オペレーターは、却下、監視、職員派遣、または無許可ドローンに対する非致死的C-UAS連携の承認を判断する。
- ノードは、イベントメタデータ、ミッションログ、ロボット充電状態、ドローン交換状態、保守メモをレビュー用に記録する。
計画前提(参考値)
購入者が再計算できる例示的な計画入力値であり、達成済みの結果ではなく目標指標です。最終的なエンジニアリング確認が前提です。
| 指標 | 計画前提 | 参考値 |
|---|---|---|
| 点検労務 | 目標計画入力: ロボット巡回とドローン確認により、スポーツイベント需要急増期間中の夜間境界手動巡回を削減する。 | 評価用に週あたり約10-20回の手動巡回相当を自動化。 |
| 誤報率 | 目標計画入力: 通常出動前に、ローカル認識とロボットまたはドローン確認によってアラームを検証する。 | 購入者定義の削減目標。一般的には回避可能な出動の20-40%削減帯としてモデル化される。 |
| オフグリッド耐障害性 | 目標計画入力: 障害発生後に近隣の系統電力または現地電源が利用できない場合でも、バッテリー予備により境界監視運用を支える。 | 最終デューティサイクルに基づいて5-20 kWhクラスの蓄電を設定。 |
| 上空確認能力 | 目標計画入力: マルチベイ・バッテリーマガジンにより、手動バッテリー保守前に複数回の短時間点検出動を連続実行できる。 | 計画上、高優先度の夜間ウィンドウあたり約3-6回の短時間出動。 |
| オペレーター負荷 | 目標計画入力: COPは生の連続フィードではなく、スコア付きイベント、ミッション状態、エネルギー状態を提示する。 | ノードクラスターあたり約1つの統合コマンドビュー。 |
導入機器
- 巻き付け型柔軟CIGS層を備えたSOLARTODO Sentinel Sky Hubオフグリッドポール本体
- 電源スケジューラー付きのバッテリーバックアップ型ポール上エネルギーキャビネット
- OTATODOを実行するポール上エッジAIコンピュートキャビネット
- ローカル境界認識用AI PTZカメラ
- 9チャネル環境モニタリングパッケージ
- 自律ドローン発進機構および背面サービス式バッテリーホットスワップマガジン
- ポール基部の地上ロボット用ワイヤレス充電インターフェース
- オペレーター承認とログのためのCOPコマンドビュー統合
よくある質問
Sky Hubはカイロ道路向けのスマート街路灯ですか?
いいえ。この導入では、照明システムを持たない純粋なスマートポールとして仕様化されている。役割は、水道当局の港湾型境界向けのフィジカルAIエッジインフラであり、ローカルセンシング、オフグリッド電源、エッジコンピューティング、ドローン運用、ロボット充電、コマンドビュー連携を担う。公共街路照明として設計または位置付けられていない。
現地電源なしで、災害後にノードはどのように運用できますか?
提案構成は完全オフグリッドである。バッテリー蓄電と、ポール本体の360°巻き付け型柔軟CIGS薄膜太陽電池による補充発電を組み合わせる。太陽電池層は補助的な補充電源として扱われ、無制限のエネルギーではない。高出力のロボットおよびドローンタスクは、5-20 kWhクラスの蓄電でバッファされ、デューティサイクルに基づいてスケジュールされる。
夜間対応業務でロボットが重要な理由は何ですか?
夜間には、カメラアラートだけでは、混乱した水道サービス境界を横断して作業班を派遣する十分な根拠にならない場合がある。地上ロボットは、ゲート、バリア、ポンプ収納部、地上レベルの危険を点検し、その後ワイヤレス充電のためにポール基部へ戻ることができる。これにより、オペレーターは出動前に第二の現場証拠を得られる。
システムは生映像を遠隔管制室へアップロードしますか?
意図されたデータ設計では、生映像とセンサーデータはローカル処理のためポール上に保持される。コマンドビューは、アラート種別、ゾーン、信頼度帯、ミッション状態、バッテリー状態など、匿名化されたイベントおよびステータスメタデータを受け取る。これはPDPL/LGPD志向の設計であり、最終的な法務およびエンジニアリング確認を前提とする。
達成済みの結果を主張せずに、誤報率はどのように評価されますか?
購入者が目標となる誤報率削減を定義し、運用ウィンドウ中に測定する。評価では、カメラのみのアラートと、ローカル分類、スケジュールコンテキスト、ロボット点検、またはドローン確認で検証されたアラートを比較する。本ケーススタディは目標計画入力のみを使用しており、達成済みの検知数または削減数は主張しない。
Sky Hubは水道当局の境界付近の無許可ドローンに対応できますか?
はい。ただし、非致死的かつ人間が承認した境界内に限られる。ポールはオンボードセンシングと任意のパートナーセンサー入力を使用して、無許可ドローンを検知・追跡できる。オペレーター承認後、味方ドローンが軟式の空中ネット捕獲または近接接近による抑止を行う場合がある。ジャミング、撃墜、自律攻撃は実行しない。
レーダーはポールハードウェアに含まれていますか?
この構成では、レーダーは内蔵ポールハードウェアとして扱われていない。水道当局が特定の境界または空域リスクに対してレーダー入力を必要とする場合、共通運用状況図への任意のパートナーセンサーフィードとして検討できる。最終的なセンサー構成は、エンジニアリング確認の対象である。
カイロのスポーツイベント期間に、なぜこれが有用なのですか?
スポーツイベント期間には、重要サービスインフラ周辺で混雑、一時的なアクセス変更、夜間業務負荷が増加する可能性がある。災害後補完配備型のSky Hubは、手動巡回のタイミングが予測しにくい状況で、水道当局に境界監視確認用のローカルなオフグリッドノードを提供する。目的は、より良いトリアージ、より明確な記録、回避可能な出動の削減である。
さらに詳しく
街路・キャンパス・公共空間で同様のフィジカルAI導入をご検討ですか? エンジニアリング相談を依頼する