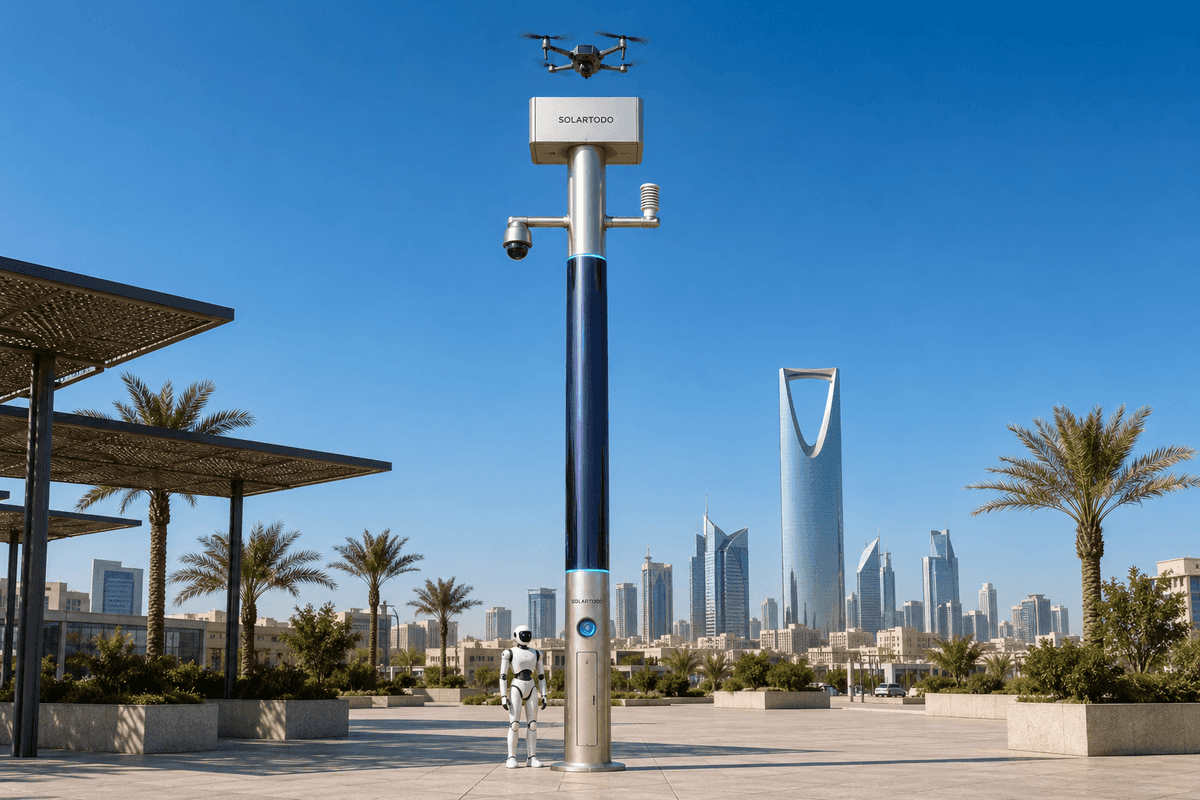
City AI Poleは、センシング、エッジコンピュート、オフグリッド蓄電、ドローン運用、ロボット運用、指令調整を1本のポール型マイクロステーションに統合した、照明用途ではないフィジカルAIエッジノードです。カサブランカでは、提案されるSentinel Sky Hub構成により、工業団地の環境・エコロジーチーム向けに、ローカルPTZ認識と認可済みドローン点検を用いた河川断面モニタリングを、RAWデータを外部に出さずに支援します。
1. カサブランカの業務背景:工業用水域断面周辺の休日夜間対応
この提案型パイロット報告構成は、モロッコ・カサブランカの工業団地外縁部における夜間点検を担当する環境・エコロジー関係者を対象にしています。対象エリアは、一般的な都市美化回廊や照明プロジェクトではありません。河川断面モニタリング地点、排水路側のアクセス道路、外周境界、サービスヤード、小橋、産業活動と受水経路の接点といった、実務的な低高度点検ゾーンです。
季節的なトリガーは休日期間です。休日には、工業施設の監督体制が縮小し、請負業者が交代し、廃棄物の移動が変化し、夜間の対応チームが手薄になる可能性があります。中核的な課題は、市にセンサーが不足していることではありません。日没後に確認された異常状態が、固定カメラの確認、手動派遣、巡回チームが物理的に断面地点へ到達するまでの間に生じるギャップに留まる可能性があることです。環境・エコロジー業務では、臭気苦情、目視可能な排出、閉塞した水路、モニタリング地点付近への侵入、不審な車両移動などについて、記録された初期確認が必要な場合、この遅延が重要になります。
KPIの枠組みは巡回頻度です。購入者は、オペレーターがポールの横に立つことなく、夜間あたりの定期および例外駆動の点検回数をシステムが増やせるか、また各点検が共通運用状況図の指令ビューで確認可能な構造化イベント記録を生成するかを評価すべきです。本パイロットは、達成済みの検知率、カバレッジエリア、応答遅延を主張するものではありません。これらの値は、現地エンジニアリング、ルート設計、ローカル無線評価、市独自の運用ルールを通じて確認されるべきです。
選択された導入モードは河川断面です。ノードを汎用的に分散配置するのではなく、提案レイアウトでは、PTZカメラが断面へのアプローチ、水路縁、近隣アクセス地点、事故を示唆し得る車両または群衆のパターンを観察できる場所にSky Hubポールを配置します。これによりポールは、低高度の目視確認のためにドローンを指示し、必要に応じてベースゾーンから地上ロボット対応を調整できる、オフグリッド点検マイクロステーションになります。
2. 提案ノード構成:PTZ主導のエッジ認識、ドローン優先の点検
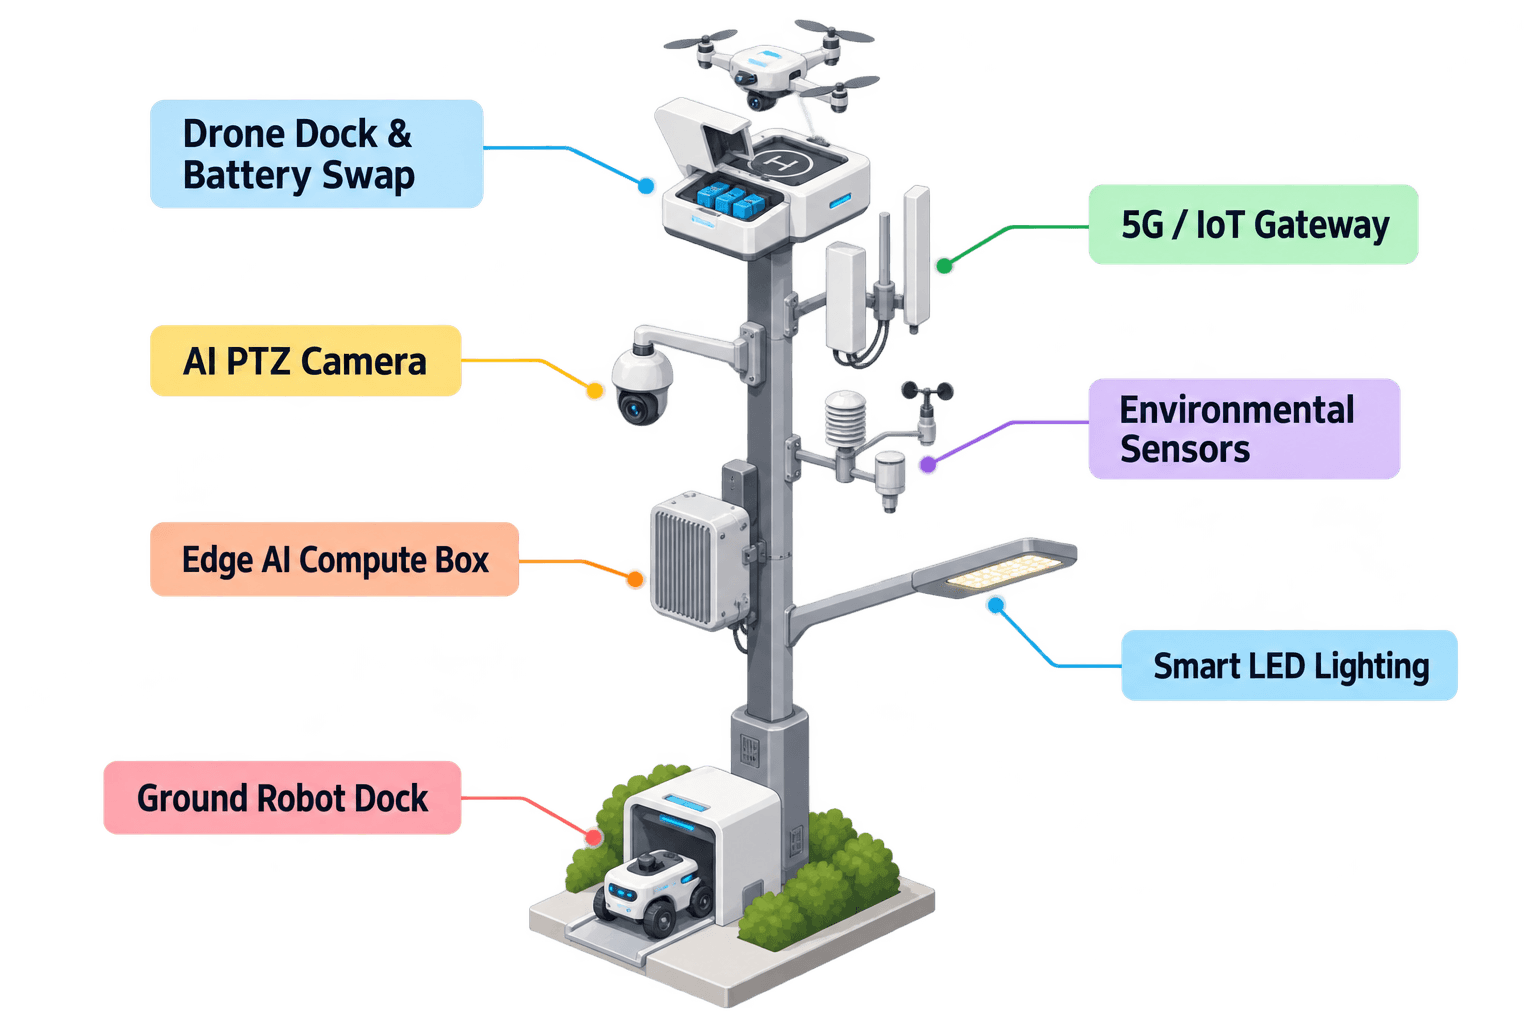
提案されるカサブランカのノードは、エッジでOTATODOを実行する成熟したポール型フィジカルAIエッジノードであるSOLARTODO Sentinel Sky Hubです。これは照明システムを持たない純粋なスマートポールです。本ケースでの目的は照明ではなく、工業団地の河川断面におけるセンシング、コンピュート、エネルギー、ドローン、ロボットのワークフロー運用です。
モジュールの中心はPTZカメラです。PTZは、断面、サービス道路、水路堤、外周ラインにわたる能動的な観察を提供します。ローカル認識は、匿名化された車両カウント、群衆密度、侵入、外周認識を支援します。これは個人識別システムとして提示されるものではなく、実運用中の顔認識またはナンバープレート認識に依存しません。運用上の価値は、PTZが適切な場所を監視し、異常をローカルで分類し、環境・エコロジー担当オペレーターがノードのドローンを派遣するか判断するのに十分意味のある、非識別化されたイベントを作成できることです。
認可後、ドローンワークフローは、現場にオペレーターが立ち会わなくても、離陸、低高度点検、帰還、タスク再展開を支援します。背面保守型のマルチベイ・バッテリーマガジンは、着陸後に自動ホットスワップを実行します。機体は充電済みパックを受け取り、デューティサイクルとバッテリー状態が許せば、システムは追加出撃を準備できます。管理レイヤーは、ルート計画、タスクキューイング、充電および交換状態、フリート健全性、ミッションログを処理します。これは、1人の夜間オペレーターが中央指令ビューから複数の断面イベントを監督する必要がある休日に特に重要です。
地上ロボットワークフローは、このパイロットの説明では二次的ですが、ノードの統合機能セットの一部であり続けます。ヒューマノイドまたはサービスロボットは、自律巡回、アラーム対応、ポール基部エリアでの点検、空地連携を実行し、その後ワイヤレス充電のために帰還できます。河川断面のユースケースでは、現地の安全ルールとルート確認を前提に、ドローンが上空から点検する一方で、ロボットがアクセス可能な堤、フェンスライン、サービスベイを確認できることを意味します。
3. オフグリッドエネルギーとローカルデータ処理:実用的であり、無制限ではない
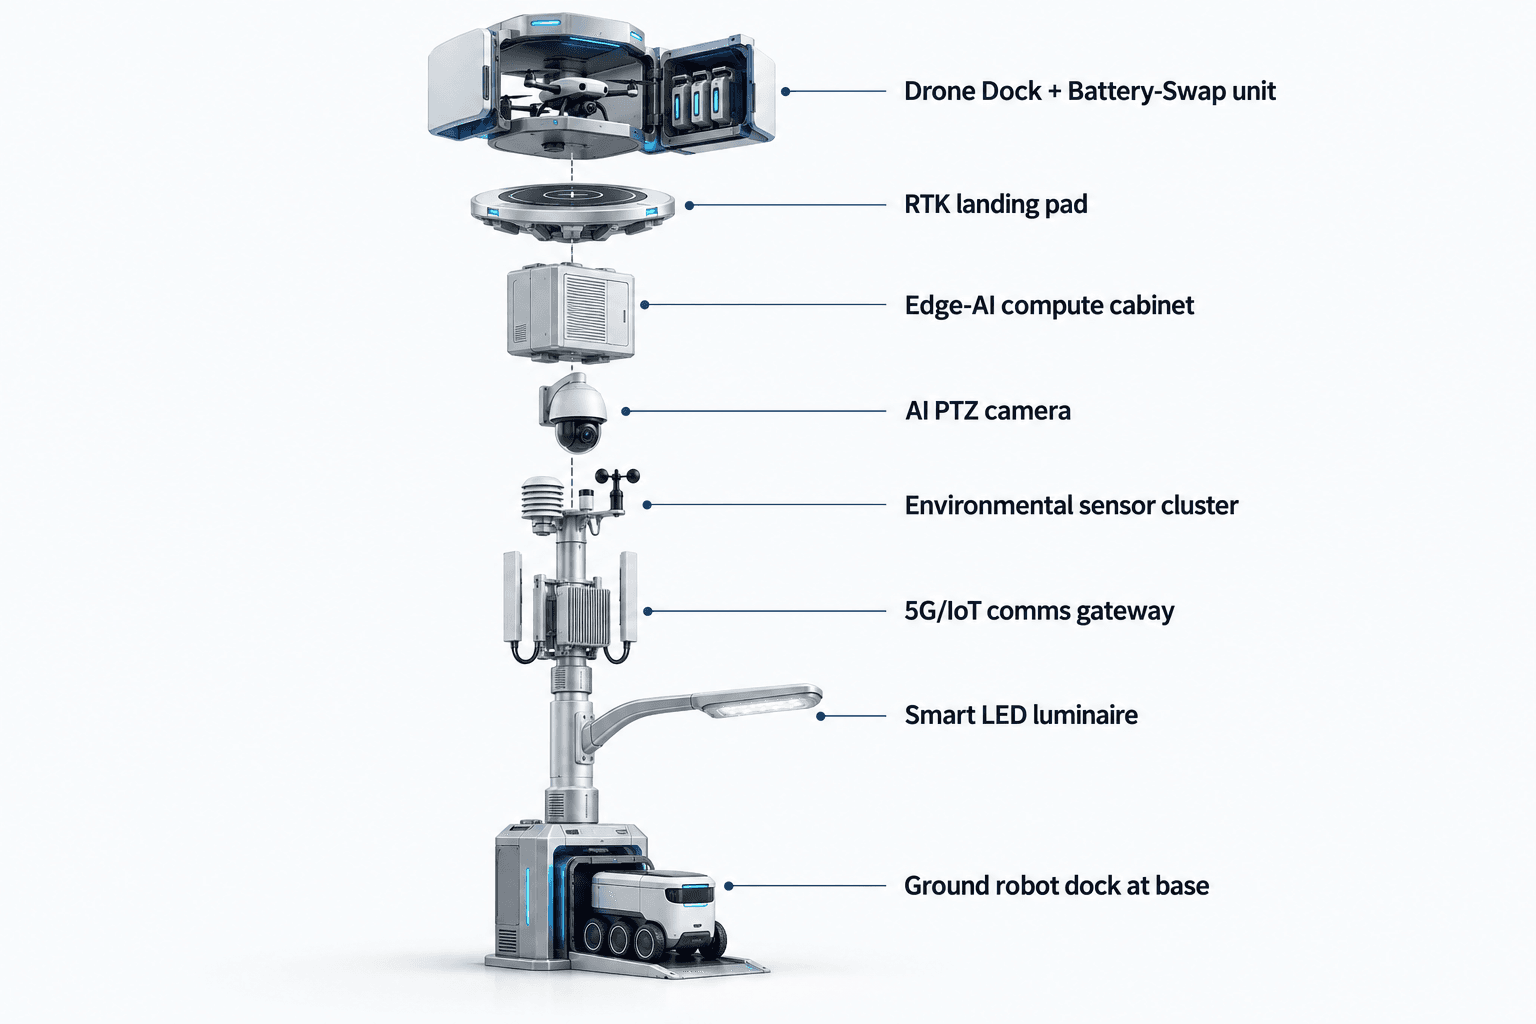
提案されるSky Hubノードは完全オフグリッドであり、市、電力網、現場電源に依存しません。エネルギーアーキテクチャは、ポール上の太陽光補充を備えたバッテリーバックアップ型マイクロステーションです。ポールは、高さ約8 m、幅約0.6 mの垂直円筒体に、約15 m²の360度巻き付け型フレキシブルCIGS薄膜太陽電池を搭載し、公称範囲は約2.4から2.7 kWpです。
計画モデルは現実的でなければなりません。垂直円筒は全周で同時に直達日射を集めるわけではなく、主に太陽に面した投影部分で直達日射を集めます。サウジアラビアのような高日射量のベンチマーク地域では、晴天時の出力期待値はおおむね0.8から1.1 kW DCピークで、通常は正午ではなく午前中頃または午後中頃にピークとなり、1日あたり約6から9 kWhです。カサブランカの最終発電量は、ローカル太陽光評価、日陰調査、季節別気象プロファイル、設置ジオメトリ、実際のデューティサイクルによって確認されるべきです。
このため、CIGSレイヤーは、無制限の純太陽光発電の主張ではなく、完全オフグリッドのバッテリーバックアップ型ノード向けの補助的な補充として理解されるべきです。高出力のドローンおよびロボットタスクは、5から20 kWhクラスの蓄電でバッファされ、デューティサイクルによりスケジュールされます。休日夜間対応期間中、指令ビューは各出撃を個別に扱うのではなく、巡回頻度、バッテリー状態、ドローン待機状態、ロボット充電状態、エネルギー予算をまとめて優先順位付けすべきです。
データ処理も同じ実務的な規律に従います。RAW映像およびセンサーデータはポール上に留まり、選択構成に応じてOrinクラスまたはThorクラスのコンピュートを用いるJetsonクラスのエッジモジュールでローカル処理されます。ポール外へ送信され得るのは、非識別化されたイベントおよびステータスメタデータのみです。このアーキテクチャは、ローカル処理、最小化、監査可能性を前提として設計されているためPDPL/LGPD志向ですが、最終的な法令遵守、データ保持ポリシー、標識、調達文言、運用認可は購入者レビューおよび現地法律顧問の対象です。
4. 運用ループ:PTZ異常から認可済み低高度点検まで
日々の運用パターンは、センシング、認可された評価と対応、エッジコンピュート・スケジューリング、現場運用保守という1つの指令ループに従います。共通運用状況図ビューでは、環境・エコロジーチームがすべてのポールからの連続RAWフィードを監視する必要はありません。システムは、断面ステータス、PTZイベントカード、ドローン待機状態、バッテリー状態、環境測定値、ミッションログを構造化された運用メタデータとして提示すべきです。
典型的な休日夜間イベントは、PTZカメラが異常をフラグ付けすることから始まります。水路付近での異常な車両滞留時間、制限されたサービスエリア内の動き、外周境界での密集、閉塞の可能性、または排出地点により近い点検が必要であることを示す視覚的証拠などです。OTATODOはポール上でローカル推論をスケジュールし、イベントをスコアリングします。その後、イベントは、位置、時刻、信頼度カテゴリ、設定済みのカメラスナップショットポリシー、バッテリーステータス、推奨点検経路とともにオペレーターへ提示されます。オペレーターは市のルールに従って対応を認可します。
認可後、ドローンは低高度点検ルートに向けて離陸します。タスクキューと気象状態に応じて、短い断面通過、水路縁通過、または外周ループを飛行する場合があります。PTZが継続的な活動を確認している場合、または環境センサーパッケージが確認に値する状態を示している場合、ミッションは再展開できます。着陸後、ホットスワップ・マガジンはバッテリーを交換し、エネルギースケジューリングを前提に、別の出撃に向けてドローンを待機状態へ戻すことができます。
環境モニタリングは雑音ではなく文脈を追加します。9-in-1パッケージは、風速、風向、温度、湿度、大気圧、騒音、PM10、PM2.5、照度を測定します。風の測定値は、ドローン出撃を実施すべきかどうかに影響します。粒子状物質、騒音、基本的な気象測定値は、オペレーターが苦情や夜間異常を解釈するのに役立ちます。照度は照明機能ではなく、環境値として扱われます。
カウンターUAS連携は厳密に限定されます。無許可ドローンが工業団地の断面付近に現れた場合、ポールは利用可能なセンシング入力を通じて検知および追跡を支援でき、人間が認可したソフトな空中ネット捕獲または近接接近による抑止などの非運動的対応のために、ノードの友好ドローンへ指令できます。レーダーはポールハードウェアではありません。購入者が統合する場合に限り、任意のパートナーセンサー入力として扱うことができます。撃墜、ジャミング、拒否、自律攻撃、武器化された対応は、この構成には含まれません。
5. 評価計画:エンジニアリング確認を前提とした巡回頻度目標
カサブランカの購入者にとって、提案パイロットの価値は、一般的な技術チェックリストではなく、巡回頻度と対応準備状態の指標を通じて評価されるべきです。計画上の問いは単純です。環境・エコロジーチームは、RAWデータをローカルに保持し、オフグリッド運用を維持し、規制対象の行為に対する人間の認可を保ちながら、休日中に優先度の高い河川断面周辺の夜間点検回数を増やせるか、ということです。
評価では、定期巡回とイベント駆動巡回を分けるべきです。定期巡回は、夜勤開始時、中間時間帯、夜明け前など、定義された時刻に計画されるドローン点検通過です。イベント駆動巡回は、PTZまたは環境トリガーの後に開始されます。有用なパイロット設計では、手動のみの休日カバレッジと、Sky Hubノードが反復的なPTZスキャン、ドローン待機状態、構造化イベントログを提供する支援モデルを比較できます。数値は、現地で検証されるまでは目標計画入力として扱うべきです。
パイロットでは、運用規律も追跡すべきです。すべてのイベントは、ミッションログ、意思決定記録、バッテリー状態記録、保守ステータスを生成すべきです。風、エネルギー状態、または認可ステータスによりドローンが離陸しない場合も、それを記録すべきです。これにより、環境・エコロジー管理者にとってシステムはより有用になります。何が起きたかだけでなく、なぜノードが動作した、または動作しなかったのかを確認できるためです。
実務的な受入レビューでは、PTZ視野、太陽光曝露、安全なドローン回廊、ロボットベースへのアクセス、通信品質、データ保持ポリシー、COPロール、休日の人員配置手順を確認します。これらの条件が確認されれば、SOLARTODO Sentinel Sky Hubは、カサブランカの工業団地における河川断面モニタリング向けのフィジカルAIエッジノード層として評価できます。すなわち、オフグリッド、ローカル処理、ドローン対応、ロボット対応であり、投機的な自動化主張ではなく巡回頻度を中心に設計されたものです。
システム構成
| 項目 | 構成 |
|---|---|
| 導入アーキタイプ | 環境・エコロジー夜間対応モニタリング向けの工業団地河川断面ノード |
| ポールプラットフォーム | SOLARTODO Sentinel Sky Hub純スマートポール、非照明、完全オフグリッド |
| カメラ | 360度巡回ビュー、匿名化された車両カウント、群衆密度、侵入および外周認識向けAI PTZカメラ |
| エッジAIコンピュート | Jetsonクラスのポール搭載推論モジュール、OrinクラスまたはThorクラス構成は最終エンジニアリング確認が必要 |
| エネルギーシステム | 5-20 kWhクラスのバッテリー蓄電に加え、約15 m²の360度巻き付け型フレキシブルCIGS補充、約2.4-2.7 kWp公称 |
| ドローン運用 | 自律離陸、低高度点検ルート、帰還、マルチベイ背面保守型バッテリーホットスワップ、タスク再展開 |
| データポリシー | RAW映像およびセンサーデータはポール上で処理され、非識別化されたイベントおよびステータスメタデータのみがノード外へ送信され得る |
仕組み
- PTZカメラが河川断面を巡回し、夜間異常をローカルでフラグ付けする。
- エッジAIがイベントを分類し、優先度をスコアリングし、RAW映像をポール上に保持する。
- COPが、非識別化イベントメタデータ、バッテリー状態、気象状態、推奨点検ルートを認可済みオペレーターに提示する。
- オペレーターが、現地ルールと安全条件に従ってドローン点検を承認するか、タスクを保留する。
- ドローンが低高度の断面通過を実施し、ポールへ帰還し、別の出撃がキューに入っている場合はバッテリーホットスワップを受ける。
- OTATODOが、意思決定、ミッションログ、環境コンテキスト、エネルギー状態、保守ステータスをレビュー用に記録する。
計画前提(参考値)
購入者が再計算できる例示的な計画入力値であり、達成済みの結果ではなく目標指標です。最終的なエンジニアリング確認が前提です。
| 指標 | 計画前提 | 参考値 |
|---|---|---|
| 夜間巡回頻度 | 目標モデルでは、手動のみの休日点検と、定期およびイベント駆動のドローン巡回を比較する | ノード1基あたり一晩に約3-6回の断面巡回機会 |
| 手動派遣スクリーニング | PTZ主導のローカルイベントスコアリングにより、現場チーム派遣前に定型的な異常をスクリーニングする | 低優先度確認の約30-50%をまずリモートで確認 |
| ドローン待機状態 | マルチベイ・バッテリーホットスワップにより、現場デューティサイクル内で連続出撃を支援する | 保守レビュー前に約2-4回の短時間点検出撃 |
| エネルギー予算管理 | バッテリー蓄電が高出力のドローンおよびロボットタスクをバッファし、CIGSが日中に補充する | 5-20 kWh蓄電クラス、デューティサイクルによりスケジュール |
| イベント文書化 | 各認可済み点検は、意思決定記録、ミッションログ、バッテリー状態、非識別化イベントメタデータを生成する | トリガーされたタスクの100%で構造化ログ取得を目標 |
導入機器
- 360度巻き付け型フレキシブルCIGSレイヤーを備えたSOLARTODO Sentinel Sky Hubポール本体
- バッテリーバックアップ型オフグリッド電源キャビネット
- AI PTZカメラパッケージ
- JetsonクラスのエッジAIコンピュートキャビネット
- 9-in-1環境センサーパッケージ
- マルチベイ背面保守型バッテリーホットスワップ・マガジンを備えた自律ドローンベイ
- ヒューマノイドまたはサービスロボット向けワイヤレス充電ベースインターフェース
- OTATODOのイベント、ミッション、健全性ワークフローを実行するCOP指令ビューソフトウェア
よくある質問
これは測定済み結果を伴うカサブランカでの完了済み展開ですか?
いいえ。これは、カサブランカ工業団地の河川断面シナリオ向けに提案される例示的なパイロット報告構成です。巡回頻度、出撃回数、スクリーニング比率、文書化目標は、購入者が再計算できる計画上の前提です。最終数量、ルート、カバレッジ、性能値には、現地調査、エンジニアリング確認、運用ルール承認が必要です。
このシナリオでPTZカメラが主導モジュールである理由は何ですか?
課題は休日夜間対応であり、最初の運用ニーズは、断面異常が点検に値するかどうかを確認することです。ローカル認識を備えたPTZカメラは、水路縁、サービス道路、外周アプローチを巡回し、ドローン出撃が認可される前に、オペレーター確認用の非識別化イベントを作成できます。
ドローンワークフローは環境・エコロジーチームをどのように支援しますか?
ドローンは、オペレーターが認可した場合に迅速な低高度点検通過を提供します。特に、手動アクセスが遅い場合、人員が少ない場合、または断面が日没後に点検しにくい場合に有効です。ホットスワップ・マガジンにより、機体は連続した短時間出撃に備えられ、ミッションログは何を、なぜ点検したかを記録します。
ポールは電力網、市、または現場電源を必要としますか?
いいえ。提案されるSky Hub構成は、完全オフグリッドのバッテリーバックアップ型マイクロステーションとして設計されています。巻き付け型フレキシブルCIGSレイヤーが補助的な補充を提供し、5-20 kWhクラスの蓄電がドローン、ロボット、センシング、コンピュート、通信負荷をバッファします。最終デューティサイクルは、ローカル太陽光発電量とミッション頻度に照らして設計する必要があります。
運用中にポール外へ出るデータは何ですか?
デフォルトでは、RAW映像およびセンサーデータはローカル処理のためにポール上に留まります。指令ビューが受け取るのは、イベント種別、時刻、ノード健全性、エネルギー状態、気象コンテキスト、ミッションログエントリなどの非識別化イベントおよびステータスメタデータです。これは、認証や最終的な法令遵守を主張することなく、PDPL/LGPD志向のアーキテクチャを支援します。
システムは現場付近の無許可ドローンに対応できますか?
ノードは、ソフトな空中ネット捕獲や近接接近による抑止などの非運動的措置について、自身の友好ドローンとの検知、追跡、人間認可型連携を支援できます。これは撃墜、ジャミング、拒否、自律攻撃、または兵器システムではありません。レーダーを使用する場合、それは任意のパートナーセンサー入力に限られます。
購入者はパイロット承認前に何を確認すべきですか?
購入者は、PTZ視線、安全なドローンルート、現地航空許認可、断面アクセスルール、太陽光曝露、バッテリーデューティサイクル、通信品質、ロボット経路安全性、データ保持ポリシー、標識要件、COP認可ロールを確認すべきです。これらの確認により、例示的な構成はエンジニアリング済み導入計画へと変わります。
さらに詳しく
街路・キャンパス・公共空間で同様のフィジカルAI導入をご検討ですか? エンジニアリング相談を依頼する