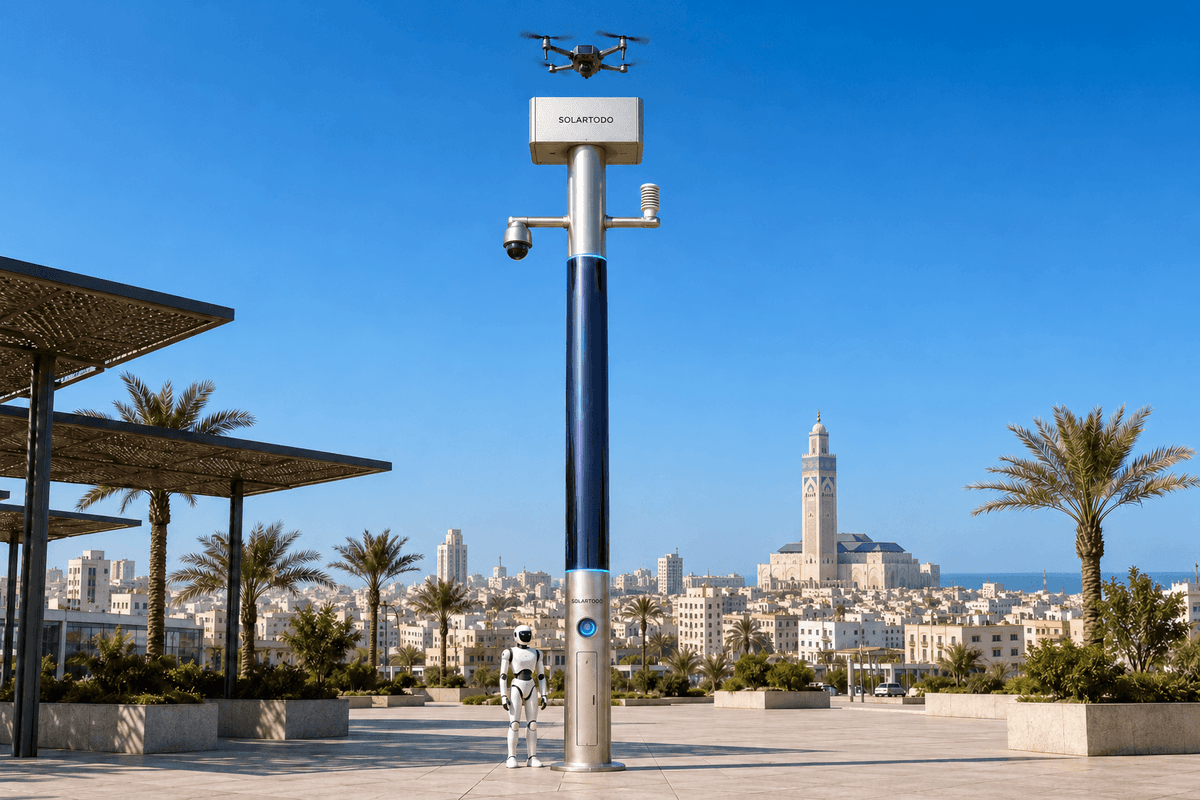
City AI Poleは、ローカルコンピューティング、センシング、通信、蓄電、ドローンと地上ロボットの連携運用を組み合わせた、照明機能を持たないフィジカルAIエッジノードです。SOLARTODO SentinelのSky Hubモデルは、エッジでOTATODOを実行します。今回提案するカサブランカ向け構成は、洪水期における工業団地の一時的な境界監視を支援し、生データをポール上で処理して、個人を識別できないように処理されたイベントおよび状態メタデータのみを共有します。
1. 投資判断の論点:一時的なカバレッジで外周の死角を解消できるか
カサブランカの工業団地運営者にとって、洪水期への備えには、仮設バリケード、配送経路の迂回、駐車中のトレーラー、立入制限によって外周の状況が変わっても、状況把握を維持することが含まれます。本ケースでは、洪水期の物流業務を支援する、一時的なイベント対応配備案を検討します。ここでいう境界監視とは、工業団地の業務上の境界、ゲート、隣接するアクセス通路を監視することです。購入者が判断すべき点は実務的です。移設可能なエッジノードによって、イベント期間中、それまで見えなかった区域を観測し、対応につなげられるようになるでしょうか。
このシナリオを検討する地域的な根拠は、文献にも記録されています。OECDのモロッコに関するリスク管理レビューには、2010年にカサブランカのシディ・ベルヌーシ工業地区で大規模な洪水が発生したことが記載されています。この過去の事例は事前対策の検討を裏付けますが、所在地を特定していない物件の現在の洪水リスクを証明するものではありません。排水、アクセス、標高、通信の条件については現地調査が必要です。OECDリスク管理政策レビュー:モロッコ
本配備案は、SOLARTODO Sentinelの稼働中のSky Hub機能を、この運用課題に適用するものです。例示的な構成を説明しており、カサブランカで完了した顧客導入や測定済みの成果を示すものではありません。工業団地運営者は、機器を配置する前に、一時的な境界、観測の優先事項、イベント期間、承認に関する責任分担を定める必要があります。
主要な評価指標はカバレッジです。対象区域をカバー済みとみなすには、合意した観測タスクを実行でき、ノードが関連する観測内容をローカルで解釈でき、対応可能なイベント情報が担当運用者に届くことが必要です。地図上にカメラのアイコンがあるだけでは、カバレッジが確保されているとはいえません。この定義により、センシング、エッジコンピューティング、通信を、工業団地運営者が実際に活用できる判断へと結び付けます。
2. リターンの源泉:観測を実務に活かす通信
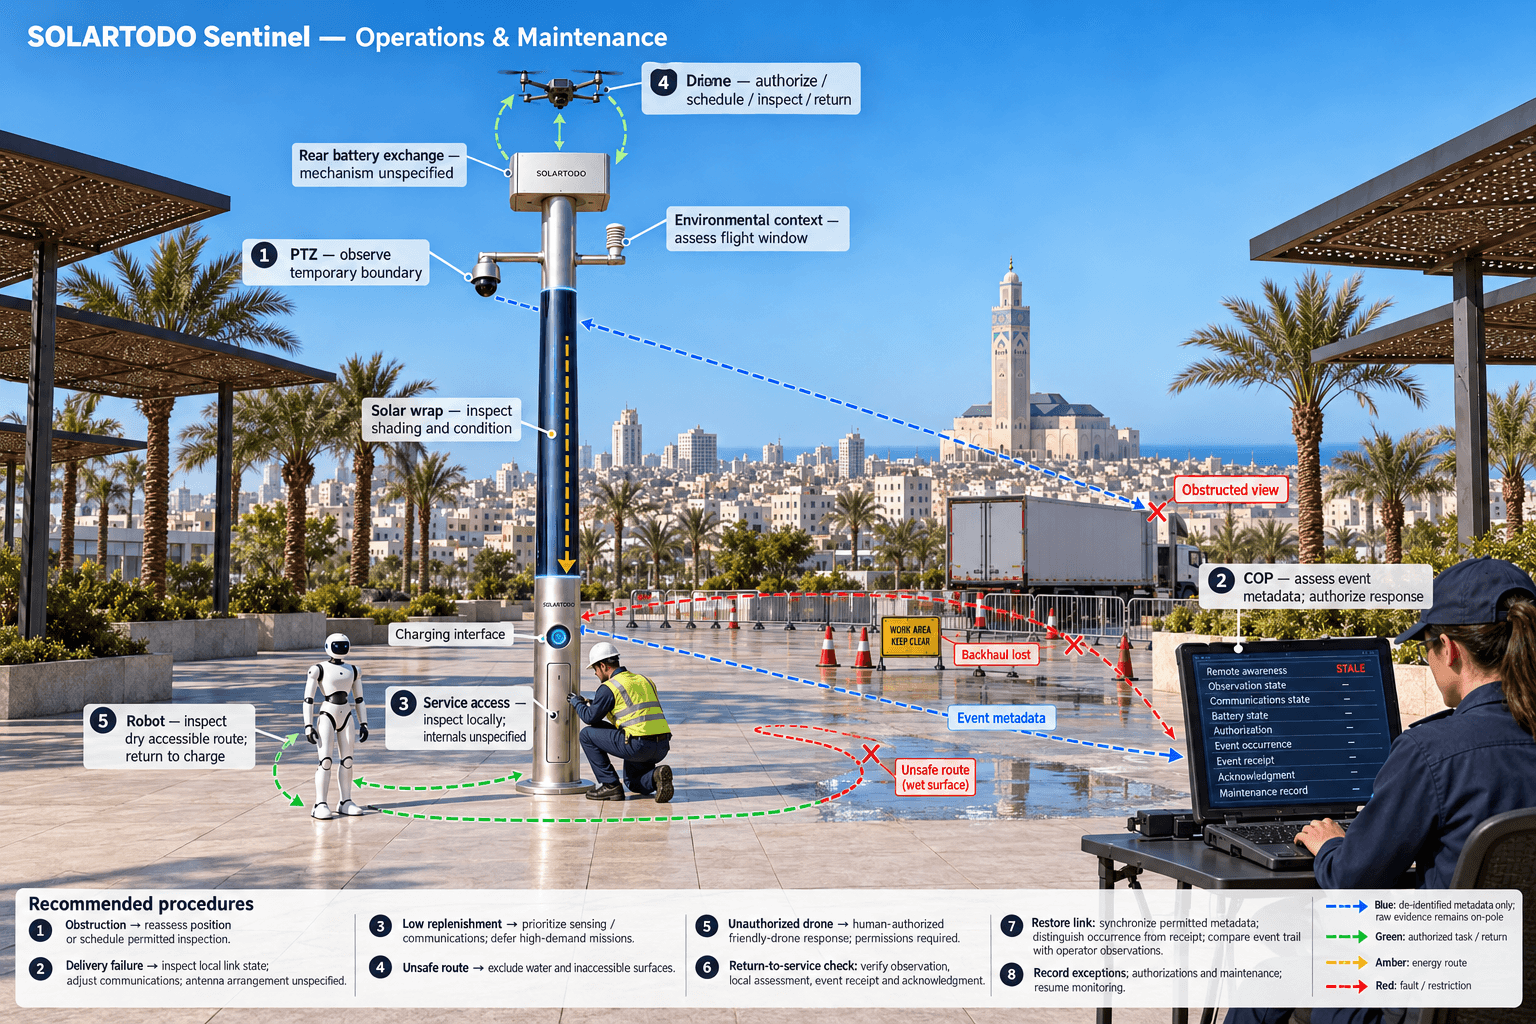
通信における主な課題は、ローカルでの観測から承認された対応までの連続性です。一時的な外周境界は、恒久設備が対応できる速度を超えて変化する場合があります。トレーラーが視界を遮ったり、配送経路の変更によって活動範囲が既設カメラの有効画角から外れたりすることがあります。そのため、本提案のノードは、ポール上の産業用通信ゲートウェイ、ローカル運用リンク、現地調査に基づく無線バックホール構成を組み合わせます。リンクの選定、アンテナの配置、予備経路の有無については、最終的なエンジニアリング確認が必要です。
OTATODOは、ポール上で推論を実行し、ワークロードをスケジューリングします。カメラ解析、環境データ処理、ミッション調整、エネルギー管理はローカルで行います。通信層は、個人を識別できないように処理されたイベント、タスク受領確認、機器の稼働健全性、状態変化を、共通状況図の指揮画面へ送信します。生の映像とセンサーデータはポール上に保持され、遠隔指揮画面には生映像も生のセンサーストリームも送信されません。
このアーキテクチャにより、バックホールが中断している間もカバレッジを評価できます。ノードは、許可されたローカルセンシングを継続し、イベントをポール上に記録できます。一方、指揮画面では、遠隔で把握できる情報が古くなっている、または利用できないことを表示します。ローカル処理が継続しているという理由だけで、遠隔カバレッジが途切れず維持されているかのように表示してはいけません。その後の同期では、許可されたイベントおよび状態メタデータを送信し、イベント発生時刻と受信時刻を区別するタイムスタンプを付与します。
運営者は、代表的な一時障害物と通信条件の下で、各優先区域を評価する必要があります。有用な記録では、区域、観測状態、通信状態、イベント受領確認、承認された対応を関連付けます。これらの記録を確認すれば、死角の原因が物理的な遮蔽物、観測の不足、イベント配信の失敗のいずれにあるかを把握できます。原因ごとに、再配置、定期点検、通信調整という異なる対策が必要です。この診断上の価値が、本提案のリターンの中心となります。
3. 統合ノードがカバレッジを対応へつなげる仕組み
Sky Hubは、照明システムを持たないPUREスマートポールです。9つの統合機能により、物理筐体、ドローン運用、ドローンの自動バッテリー交換、ドローン管理、地上ロボット運用、セキュリティセンシング、環境モニタリング、エッジコンピューティング、対UAS連携を結び付けます。本ケースでは、個々の機器を独立して運用するのではなく、通信とローカルコンピューティングの層を通じて外周の状況把握を支援することを目的としています。
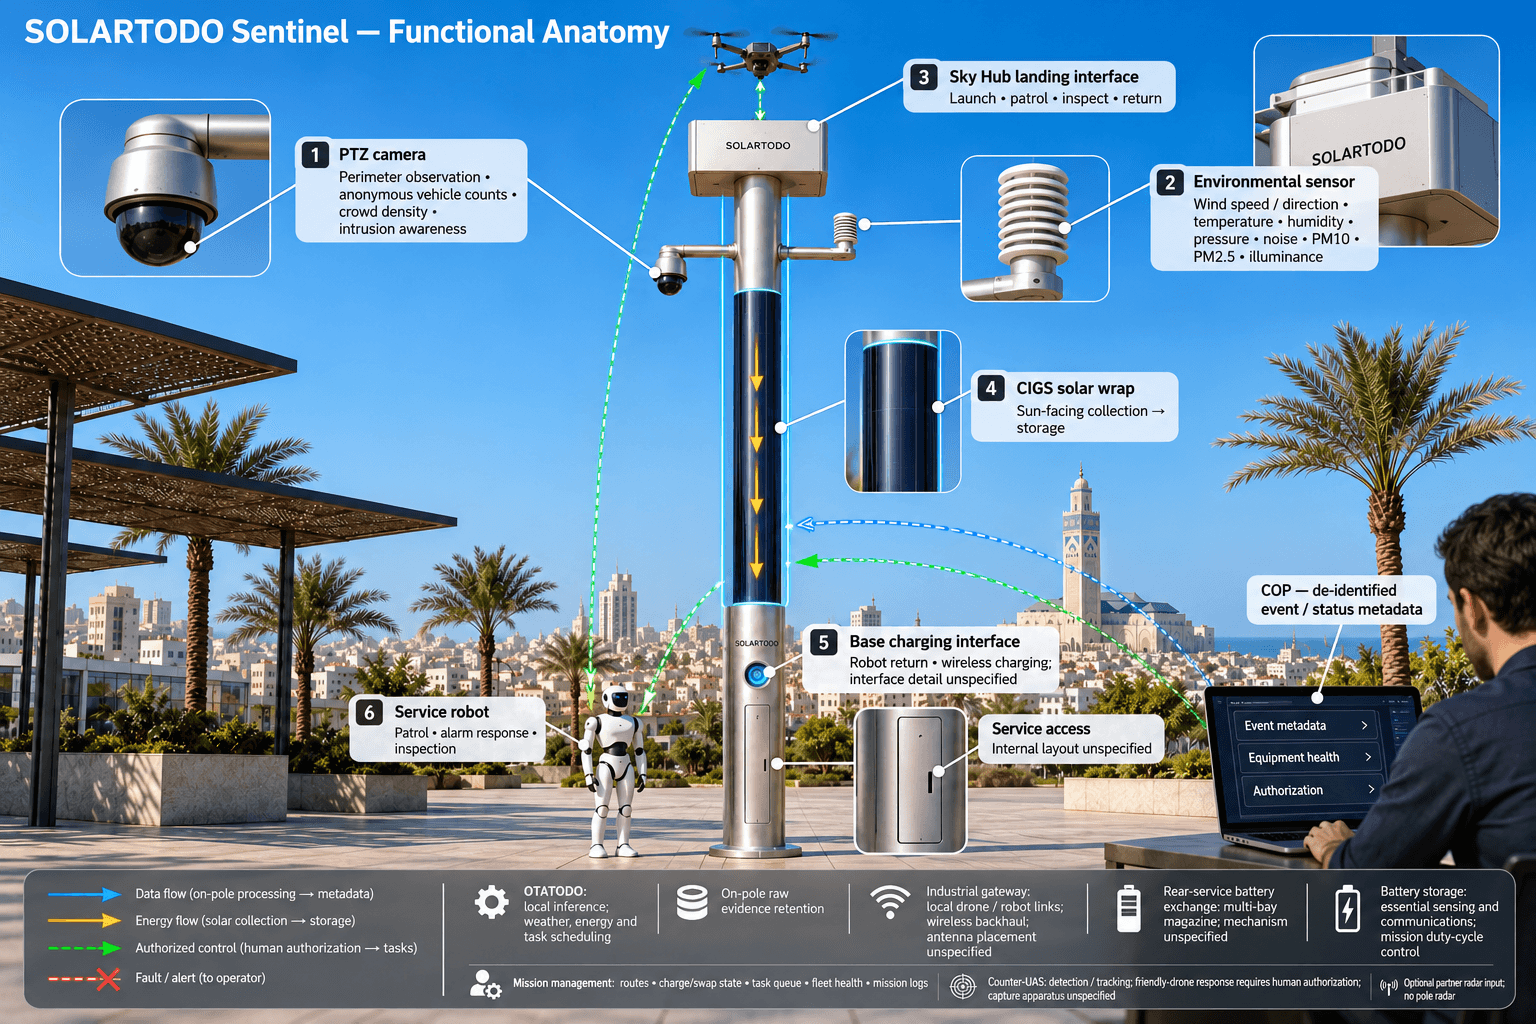
PTZカメラは、匿名での車両台数計測、群衆密度の把握、侵入の把握、外周観測を支援します。9機能一体型の環境センサーパッケージは、風速、風向、温度、湿度、気圧、騒音、PM10、PM2.5、照度を測定します。これらの測定値は運用状況を判断するための情報であり、浸水深を直接測定するものではありません。風の状況は空中点検を実施すべきかの判断材料となり、ローカルでの認識処理は評価が必要な障害物を検知できます。
ドローン運用は、ポールに運用者を常駐させることなく、離陸、区域巡回、点検、帰還、次のタスクへの再出動に対応します。着陸後は、背面保守機構が複数ベイのマガジンを用いてバッテリーを自動交換します。複数の充電済みバッテリーパックにより、エネルギーと運用上の制限内で連続した出動を支援します。ミッション管理は、経路、充電・交換ステートマシン、待機中のタスク、機体群の稼働健全性、ミッションログを調整します。無制限または継続的な飛行が可能であることを意味するものではありません。
サービスロボットまたはヒューマノイド地上ロボットは、自律巡回、警報対応、点検、空地連携を支援し、ワイヤレス充電のためにポール基部へ帰還します。洪水期の経路設定では、危険な水域、走行に適さない路面、通行できない通路を除外する必要があります。空中・地上のいずれの運用も、物理的な入退場管理や、インシデントに対する運営者の責任を代替するものではありません。
共通状況図は、センシング、承認された評価と対応、エッジコンピューティングのスケジューリング、現場運用・保守を結び付けます。無許可ドローンに対して、Sentinelはイベントを検知・追跡し、ソフトな空中ネット捕獲または近接接近による抑止を目的として、人の承認に基づく自陣営ドローンへの指令を支援します。この非致死性・非キネティックなワークフローには、関連する運用権限が必要です。レーダーはポール搭載ハードウェアではなく、レーダー情報を利用する場合は、提携先センサーからのオプション入力となります。
4. オフグリッドの制約もROI計算に含める
Sky Hubは、ポール上の太陽光による補充電と蓄電池を用いた完全オフグリッド方式のため、一時配備において電源接続への依存を回避できます。電力系統、都市設備、設置先施設の電源は使用しません。ただし、接続が不要になることと、エネルギー制約がなくなることは別です。提案する運用スケジュールでは、コンピューティング、通信、センシング、バッテリー交換、ロボット充電に加え、不可欠な状況把握を維持するための予備電力も考慮する必要があります。
円筒形の本体は、高さ約8メートル、幅約0.6メートルで、約15平方メートルのフレキシブルCIGS薄膜太陽電池を360度に巻き付けており、公称容量は約2.4–2.7 kWpです。巻き付けられた全面に同時に直射日光が当たるわけではありません。直射日光による集光は太陽に面する投影面に依存するため、公称容量を常時利用可能な電力として扱ってはいけません。
サウジアラビアのような日射量の多い地域を参考にすると、晴天時の現実的な出力は、DCピークで約0.8–1.1 kW、1日当たり6–9 kWhで、ピークは正午ではなく午前中半ばまたは午後に生じます。これらは参考値であり、カサブランカにおける発電量予測ではありません。エネルギー収支を承認する前に、現地の日陰、天候、向き、変換損失、季節条件を評価する必要があります。
太陽光は、蓄電池を備えたマイクロステーションの補助的な補充電源です。5–20 kWhクラスの蓄電容量が、ドローンやロボットの高出力タスクに必要な電力を補い、デューティサイクルのスケジューリングによって需要を抑えます。洪水期のスケジュールでは、補充電量が減少した際に、不可欠なセンシングと通信を優先する必要があります。カバレッジ評価では、延期したミッションとエネルギー不足による利用不能を記録しなければなりません。そうしなければ、合意したタスクを実行するだけのエネルギーがない機器に対して、全面的なカバレッジがあると誤って計算するおそれがあります。
5. 再計算可能な事業性評価とエビデンスに基づく判断
工業団地運営者は、最初のリターン計算において、根拠のない金銭的な投資回収ではなく、運用上の単位を使用するべきです。優先区域、必要な観測時間帯、各区域をカバー済みと認める条件を定義します。そのうえで、カバー済み区域時間を必要区域時間で割って算出します。比較時には分母を固定し、一時的なイベントによって境界が変更された場合は、その内容を開示します。
以下の例示的な前提は、この比較の組み立て方を示しています。仮想的な計画入力値であり、現地の統計、測定済みの製品性能、達成済みの成果ではありません。例えば、12区域を1日10時間、20日間観測する場合、必要区域時間は2,400となります。同じ必要区域時間に対して異なるカバレッジの前提を比較することで、改善を約束することなく、提案する改善内容を明確にできます。
別途、作業工数を計算することで、死角を確認するための人手による巡回を何回削減できる可能性があるかを推定できます。運営者は、実際に削減される作業と、イベント確認、ドローン監督、ロボット支援、バッテリー整備、保守へ移る作業を区別する必要があります。設置、移設、許認可、通信の手配、撤去に要する工数も記録します。これらの入力値がなければ、一時配備が運用ワークフロー全体から見て妥当な水準以上に効率的に見える可能性があります。
受入判断は、変化する障害物、更新が途絶えた通信情報、飛行できない時間帯、地上経路の制限、太陽光による補充電量の低下を含む、代表的なエビデンスに基づくべきです。イベント履歴を運用者の観測と照合し、権限がある場合は、ポール上にある生の証拠データをローカルで確認します。遠隔報告には、個人を識別できないように処理されたイベントおよび状態メタデータのみを含めます。ローカル処理とPDPL/LGPDを意識した設計は、認証や法令遵守を証明するものではなく、運営者はモロッコの要件を別途評価する必要があります。
最終的な判断は、提案構成が、今回のカサブランカにおける一時的な運用に対して、配備と支援の工数を正当化するだけの、信頼でき、対応につながる外周カバレッジを提供するかどうかです。合意したカバレッジ目標、文書化した例外事項、確認済みのエンジニアリング計画に照らして承認します。本ケースでは、カバレッジの向上、人員削減、顧客の受入れ、金銭的リターンのいずれも、達成済みとは主張していません。
システム構成
| 項目 | 構成 |
|---|---|
| 物理筐体 | 照明機能を持たないPURE円筒形スマートポール、高さ約8 m、幅約0.6 m。一時設置位置は、基礎、風荷重、アクセスに関するエンジニアリング検討を条件とする |
| エッジコンピューティングとデータ | ポール上でのAI推論とOTATODOによるワークロードのスケジューリング。生の映像とセンサーデータはポール上で保持・処理 |
| 通信 | 産業用ゲートウェイ、ドローン・ロボット用のローカル運用リンク、現地調査に基づく無線バックホール。外部への送信は、個人を識別できないように処理されたイベント・状態メタデータに限定 |
| セキュリティ・環境センシング | PTZカメラに加え、風速、風向、温度、湿度、気圧、騒音、PM10、PM2.5、照度を監視 |
| ドローン・ロボット設備 | ドローン着陸インターフェース、背面保守方式の複数ベイ自動バッテリー交換機構、地上ロボット用ワイヤレス充電ベース |
| オフグリッド電源 | 巻付け式フレキシブルCIGS約15 m²、公称容量2.4–2.7 kWp、5–20 kWhクラスの蓄電設備。容量とデューティサイクルは最終的なエンジニアリング確認が必要 |
仕組み
- ポール上のセンシングが、合意した優先区域内で外周の異常を検知する。
- エッジAIが観測内容をローカルで評価し、個人を識別できないように処理されたイベントを生成する。
- COPがイベントメタデータを提示し、人による評価と対応の承認につなげる。
- OTATODOが、エネルギー、天候、通信の制限に照らして、承認された点検をスケジューリングする。
- ドローンまたは地上ロボットが許可されたタスクを実行し、バッテリー交換または充電のために帰還する。
- ノードが生の証拠データをポール上に保持し、許可されたイベント、承認、保守のメタデータを記録する。
計画前提(参考値)
購入者が再計算できる例示的な計画入力値であり、達成済みの結果ではなく目標指標です。最終的なエンジニアリング確認が前提です。
| 指標 | 計画前提 | 参考値 |
|---|---|---|
| 必要カバレッジ | 例示のみ:20日間の一時的なイベントにおいて、12の優先区域を1日10時間観測する必要があると仮定。 | 12 × 10 × 20 = 必要区域時間2,400 |
| 比較基準 | 例示のみ:20日間にわたり、各日10時間を通じて、12区域中7区域がカバー済みの条件を満たすと仮定。 | 7 × 10 × 20 = カバー済み区域時間1,400。1,400 ÷ 2,400 × 100 = 想定カバレッジ58.3% |
| 提案するカバレッジ目標 | 例示のみ:同じ必要区域時間2,400に対し、20日間、1日10時間、10区域をカバーする目標を評価。 | 10 × 10 × 20 = 目標カバー済み区域時間2,000。2,000 ÷ 2,400 × 100 = 83.3%。2,000 − 1,400 = 目標とする追加区域時間600 |
| 削減可能性のある人手による確認工数 | 例示のみ:1回30分の人手による死角確認巡回を1日2回、20日間にわたって削減できると仮定。削減分として計上する前に検証する。 | 2 × 30 × 20 = 1,200分、すなわち追加の監督・整備工数を差し引く前で20時間の削減可能性 |
| 評価レビュー工数 | 例示のみ:1回30分のレビューを週2回、4週間実施する計画。 | 2 × 4 × 30 = 240分、すなわち計画レビュー工数4時間 |
導入機器
- エンジニアリング設計に基づく仮設取付設備を備えた、照明機能のないSOLARTODO Sentinel Sky Hubポール
- OTATODOを実行するポール上のエッジコンピューティングキャビネット
- 現地調査に基づくアンテナを備えた産業用通信ゲートウェイ
- PTZカメラと9機能一体型環境センサーアセンブリ
- 背面保守方式の複数ベイ式バッテリー交換機構を備えたドローン運用モジュール
- ポール基部のワイヤレス充電インターフェースに対応するサービスロボット
- 巻付け式フレキシブルCIGS太陽電池アセンブリと蓄電池
よくある質問
これは検証済みのカサブランカ導入事例ですか。
本記事は、カサブランカの工業団地運営者向けに提案する一時的な構成を説明しています。導入済みの顧客プロジェクトや達成済みの成果を記録したものではありません。Sentinelの稼働中の機能を製品面の基盤としていますが、現地での配置、通信、エネルギー容量の選定、運用許可、カバレッジの受入判断については、最終的なエンジニアリング確認が必要です。
本ケースにおける境界監視とは何ですか。
境界監視は、工業団地の外周、一時的な入退場境界、隣接する業務用通路を対象とします。評価では、洪水期のイベント中に活動や障害物が変化することで生じる死角に焦点を当てます。国境への配備を説明するものではなく、運営者が承認された責任範囲を超える権限を持つことを意味するものでもありません。
運営者はカバレッジをどのように測定すべきですか。
配備前に、優先区域と必要な観測期間を定義します。合意した観測タスクが利用可能で、対応可能なイベント情報が担当運用者に届く場合に限り、その区域をカバー済みとして計上します。視界の遮蔽、通信情報の更新遅延、エネルギー制限、実行できないミッションを記録し、固定した必要区域時間に対するカバー済み区域時間を計算します。
ポールには外部電源への接続が必要ですか。
いいえ。Sky Hubは完全オフグリッド方式で、巻付け式フレキシブルCIGS太陽電池による補充電と蓄電池を使用します。太陽光出力は、円筒形の受光形状と現地条件によって制限されます。蓄電池が高出力運用に必要な電力を補い、スケジューリングが需要を管理します。カサブランカ固有の自立稼働時間とミッションの実行可能性を判断するには、太陽電池の公称容量に基づく仮定ではなく、確認済みの季節別エネルギー収支が必要です。
遠隔指揮画面にはどのような情報が届きますか。
ポール外への送信が許可されるのは、個人を識別できないように処理されたイベントおよび状態メタデータのみです。生の映像とセンサーデータは、ローカル処理のためポール上に保持します。指揮画面では、生のストリームを受信することなく、イベント時刻、対象区域、機器状態、承認状況を表示できます。PDPL/LGPDを意識した設計はローカル処理を支援しますが、認証やモロッコの要件への準拠を証明するものではありません。
ポールにスタッフがいなくても、ドローンやロボットの運用を継続できますか。
ノードは、現場に運用者を常駐させることなく、ドローンの自律離陸、巡回、帰還、自動バッテリー交換、再出動を支援します。地上ロボットも巡回し、ワイヤレス充電のために帰還できます。運用は、承認されたミッション、利用可能なエネルギー、天候、安全な経路、通信条件の範囲内に制限され、人を介した承認は引き続き指揮ワークフローの一部となります。
対UAS連携にはどのような制限がありますか。
ノードは無許可ドローンを検知・追跡し、ソフトな空中ネット捕獲または近接接近による抑止を目的として、人の承認に基づく自陣営ドローンへの指令を支援します。これは、関連する許可と運用手順を条件とする、非致死性・非キネティックな連携機能です。レーダーはポールに内蔵されておらず、提携先センサーからのオプション入力として情報を提供する場合があります。
さらに詳しく
街路・キャンパス・公共空間で同様のフィジカルAI導入をご検討ですか? エンジニアリング相談を依頼する