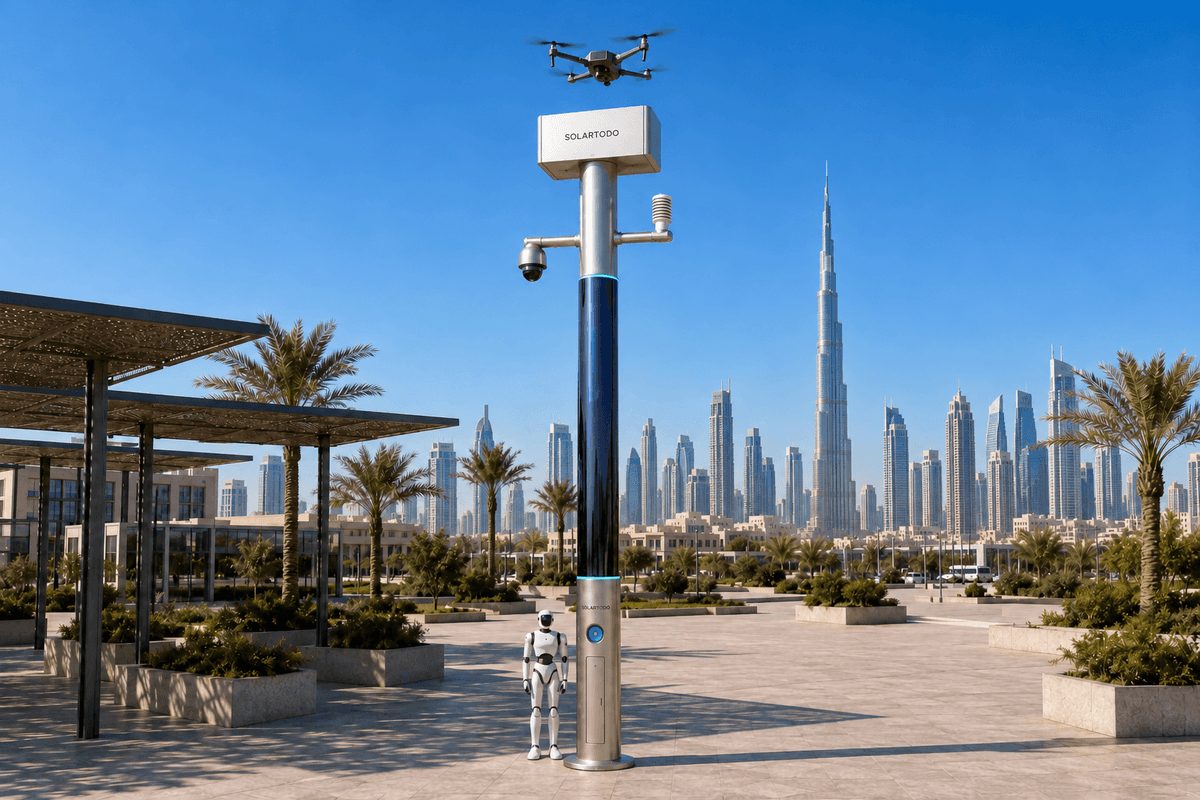
City AI Poleは、ローカルコンピューティング、センシング、通信、蓄電、ドローンと地上ロボットの連携運用を統合した、照明機能を持たないフィジカルAIエッジノードです。SOLARTODO SentinelのSky Hub形態は、エッジでOTATODOを実行します。このドバイ向け配備案では、電力事業施設の外周に完全オフグリッドのノードを配置し、証拠を現地で収集するとともに、人間が承認した警備対応を連携させます。
1. 調達概要:旧市街の電力事業施設境界における休日期間の警備
調達の目的は、ドバイ旧市街にある電力事業施設の外周で、休日期間の運用中における証拠収集を強化することです。例示するコリドーは、管理された業務用出入口と、隣接する歩行者の接近経路との間にある施設境界に沿っています。ここで扱うのは、ゲート、境界のくぼみ、保守用出入口の近くで警報が発生した際に、当直チームが事象の経緯を再構成するために繰り返し人員を派遣せず、何が起きたかを確認できるかという、実務上の警備課題です。
これはSentinelの実運用中の機能を用いた構成案であり、ドバイで完成した設置事例の報告ではありません。電力事業者の顧客名、配備数量、達成済みの成果については主張していません。旧市街という想定環境により、狭い接近経路、歩行者と業務車両の混在、配慮を要する視線範囲、既存建物の周辺での慎重な配置が設計上の優先事項となります。休日の活動は、人員配置と出入りのパターンを見直す計画上の契機ですが、実際の影響は購入者自身の記録から確認する必要があります。
購入主体は、通信、施設管理、調達の担当者が支援する電力事業者の警備・運用チームです。主な課題は証拠の分散です。警報記録、巡回メモ、機器の状態が別々に管理されていると、調査担当者が時系列、対応権限、機器の利用可否を確定できない場合があります。そのため、この調達案はカメラの台数ではなく、通信で支える証拠ワークフローを中心に据えています。
ポールの設置位置を確定する前に、調達範囲として施設内の対象コリドー、観測が許可される区域、権限を持つ対応者、保持に関する責任を明確にする必要があります。受入試験では、エスカレーション対応範囲を維持しながら、定義された反復業務をシステムが代替できるかを検証すべきです。Sky Hubは照明システムを備えないPUREスマートポールです。本提案における用途は、警備センシング、エッジコンピューティング、現場運用の連携であり、最終的な技術確認を前提とします。
2. コリドー構成案:通信によって証拠を活用可能にする
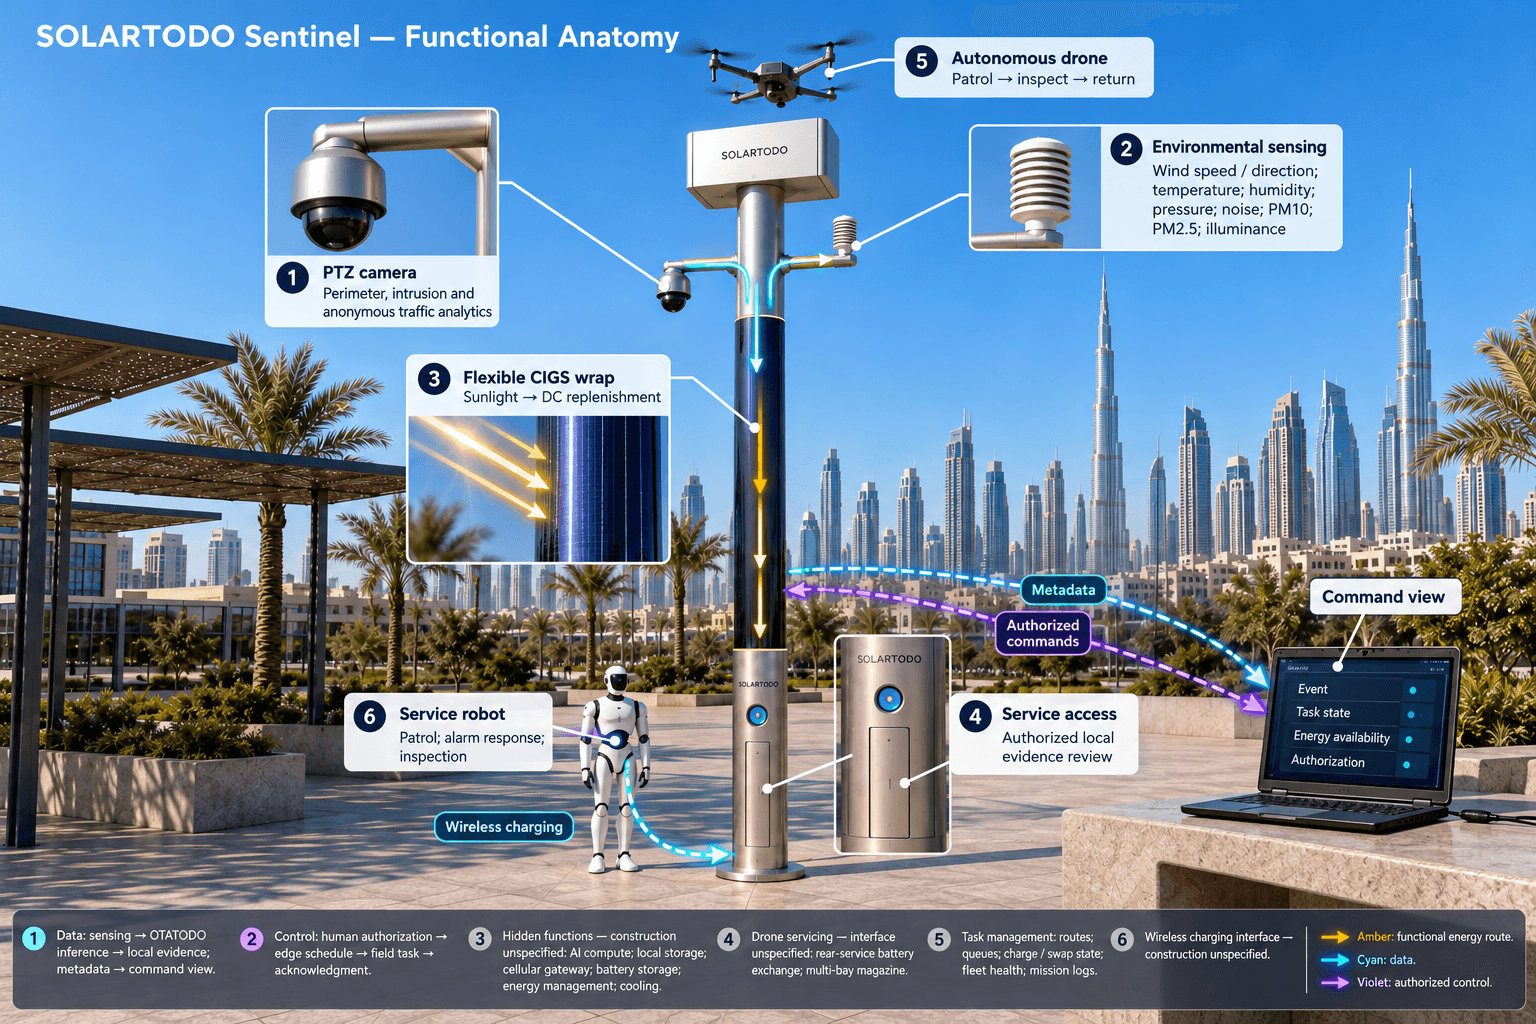
通信は、この配備を統合する中核モジュールです。提案構成では、現地センシング、エッジ実行環境、ドローンの整備・補給、ロボットの充電を1つの運用シーケンスに接続します。安全なセルラーアップリンクを介し、送信が許可された非識別化済みのイベント・状態メタデータを、電力事業者の共通状況図を表示する指揮画面に送信する想定です。最終的な無線方式、アンテナ配置、ネットワーク構成の選定にはコリドーの現地調査が必要であり、通信範囲や遅延性能は前提としていません。
各ポールは、生の映像とセンサーデータを現地で処理・保持します。遠隔指揮画面が受信するのは、イベント識別子、非識別化済みの分類、タスク状態、利用可能なエネルギー、承認記録です。生の映像ストリームは受信しません。権限を持つ担当者は、ポールでの管理されたアクセスを通じて元の証拠を確認します。この区別は入札仕様書のインターフェース仕様に明記し、一見便利な遠隔閲覧機能によって、データ境界が暗黙のうちに変更されないようにする必要があります。
通信設計では、コマンド認証、タイムスタンプの同期、確認応答、メッセージ欠落時の明確な処理を要件とすべきです。指示が送信されたことと、現場タスクが受理または完了したことは異なります。調達要件では、接続中断後も含め、これらの状態を区別できることを求めるべきです。メタデータの遅延配信では、元の記録を外部に送信することなく、当初のイベント順序を保持する必要があります。
統合構成案は、照明機能のないポール、ドローンの自律離陸・巡回・点検・帰還・再出動、複数ベイ式マガジンを使用した背面サービス方式の自動バッテリー交換、ドローン運航管理を組み合わせます。この管理レイヤーは、経路、充電・交換状態、タスクキュー、機体群の健全性、ミッションログを連携管理します。地上ロボットの運用では、巡回、警報対応、点検、空地連携が加わり、ロボットはポール基部に戻ってワイヤレス充電を行います。
その他の機能は、警備センシング、9項目の環境モニタリング、ポール上のAIコンピューティング、人間の承認に基づくC-UAS連携です。PTZカメラは、匿名での車両台数計測、群衆密度、侵入、外周状況の把握に対応します。環境センシングでは、風速、風向、温度、湿度、気圧、騒音、PM10、PM2.5、照度を測定します。これらの機能を組み合わせることで、イベントの内容と、現場対応が運用上適切であったかを説明しやすくなります。
3. 運用例:1つの事案に、承認に基づく対応履歴を集約
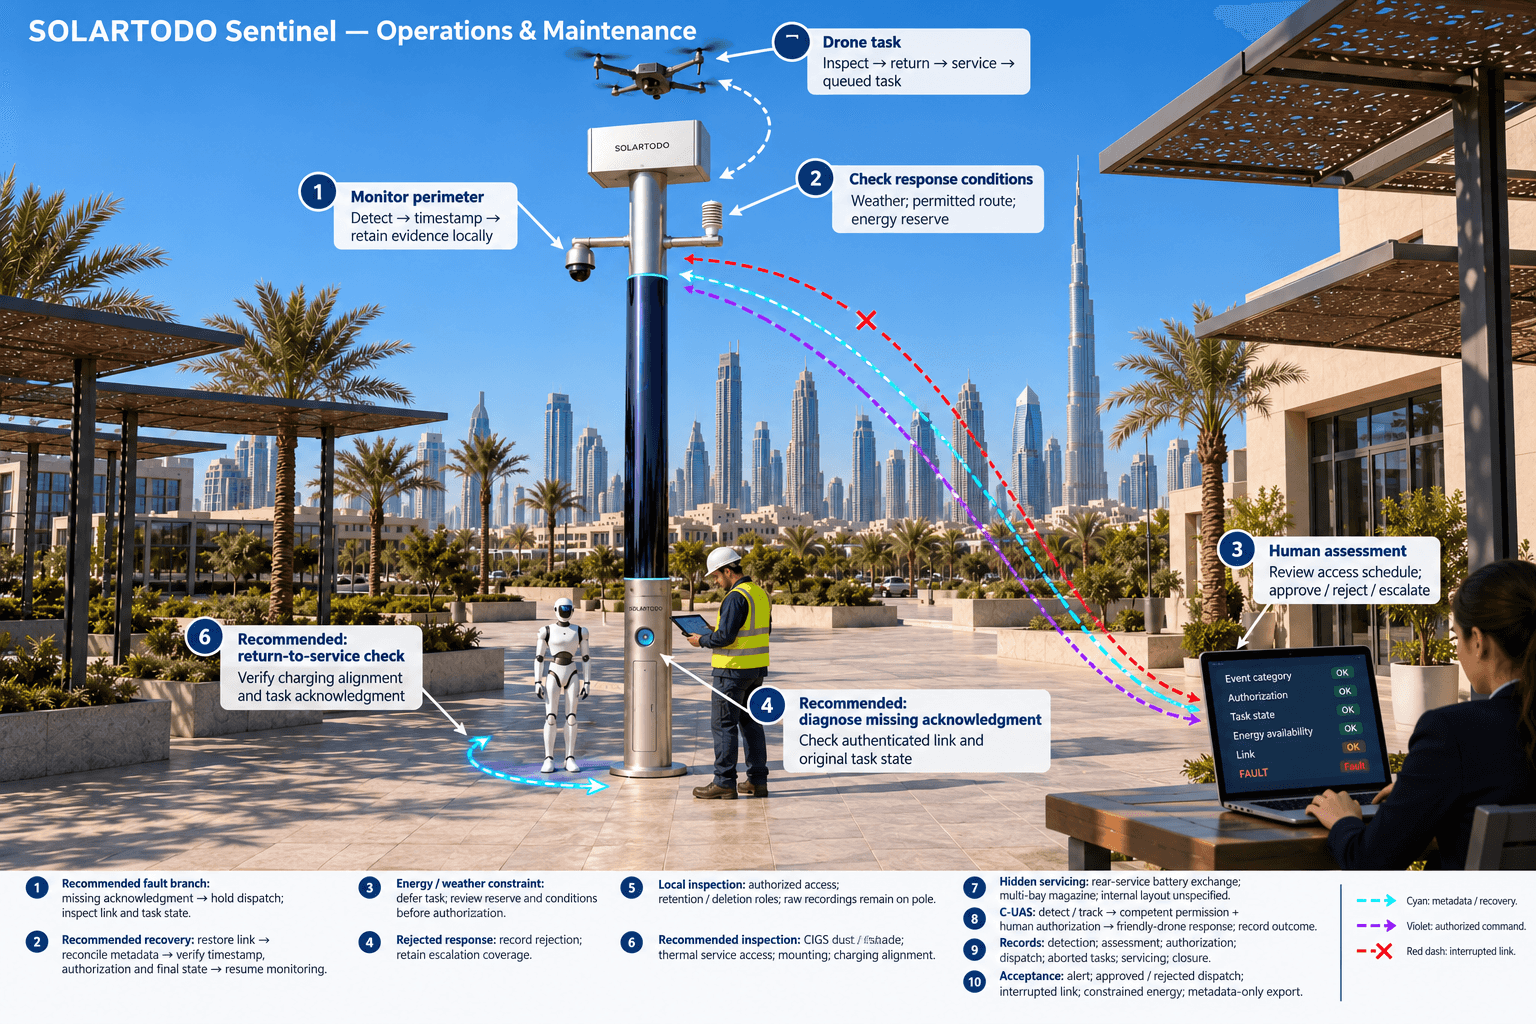
休日期間中に施設の業務用出入口付近で発生する警報を例に考えます。PTZカメラが、設定された外周境界を横切る動きを検知します。ローカル推論は観測結果を場所と時刻に関連付け、可能な範囲で通常の匿名通行と区別し、イベント記録を作成します。生の記録はポール内に保持されます。非識別化済みのイベントメタデータは共通状況図の画面に送られ、電力事業者の権限を持つ当直チームが評価します。
オペレーターは、イベント区分、入退場スケジュール、機器の状態、利用可能な対応手段を確認します。システムは、センシング、権限に基づく評価と対応、エッジコンピューティングのスケジューリング、現場運用と保守という一連のループ全体を支援します。指揮画面では、事案と関連タスクをまとめて管理します。人間による承認は、自動スケジューリングの中に隠れた前提ではなく、記録された判断として可視化されます。
承認済みの点検タスクについて、エッジ実行環境は、経路の許可条件、気象条件、エネルギー予備量に応じて、地上ロボットまたは自律ドローンの出動をスケジュールします。サービスロボットは、アクセス可能な境界区間を点検し、基部に戻ってワイヤレス充電できます。ドローンは、許可された外周の接近経路を点検して帰還し、背面サービス方式の自動交換によって充電済みバッテリーを受け取り、キュー内の別タスクに向けて再離陸できます。複数のマガジンベイにより、利用可能なバッテリーとエネルギー予算の範囲内で、ポールにオペレーターを常駐させずに連続出動できます。
無許可ドローンのイベントでは、別の承認経路を使用します。Sentinelは機体を検知・追跡し、ノード自身の味方ドローンとの連携を調整します。所管当局が許可し、人間が明示的に承認した場合、対応にはソフトな空中ネット捕獲または近接接近による抑止を含めることができます。ワークフローは非致死的で、人間の承認に基づくものです。レーダーはポールのハードウェアには含まれず、レーダーを利用する場合は、任意のパートナーセンサー入力として扱います。
作成される記録は、検知、評価、承認、出動、整備・補給、終結を関連付けます。通信障害、中止されたタスク、保守作業も、成功した対応とともに可視化する必要があります。この履歴こそが調達の目的です。手作業による経緯の再構成を減らし、誰がどの対応を承認し、機器が実際に何を行ったのかを、より明確に説明できるようにします。
4. 購入前に確認すべき技術条件と情報境界
提案する各ノードは完全オフグリッドであり、系統電力、都市電源、施設電源を使用せず、ポール上の太陽光発電によるエネルギー補充と蓄電池を使用します。円筒形構成では、高さ約8 m、幅約0.6 mの本体に、約15 m²のフレキシブルCIGS薄膜を360°巻き付け、銘板容量は約2.4–2.7 kWpです。銘板容量を、巻き付け面全体から同時に得られる現場出力と見なしてはいけません。
垂直円筒は、太陽に面する投影面で直達日射を受けます。提示されている高日射条件での参考範囲は、快晴時のDCピーク出力が約0.8–1.1 kW、1日当たりの発電量が6–9 kWhで、ピークは通常、正午ではなく午前の中頃または午後に現れます。これらは技術上の参考値であり、検証済みのドバイ向け発電量予測ではありません。周辺建物、季節的な日陰、高温、粉じん、保守アクセスについては、現地固有の評価が必要です。
太陽光発電は、蓄電池を備えたマイクロステーションへの補助的なエネルギー補充手段です。提案する蓄電容量は5–20 kWhクラスであり、使用可能容量と予備量は実測負荷に基づいて選定します。蓄電池は、ドローンやロボットの高出力タスクに対するバッファーとなりますが、エネルギーを追加で生み出すものではありません。調達では、常時センシング、通信、コンピューティング、冷却、バッテリー交換、充電を含むエネルギー予算を求めるべきです。タスクのデューティサイクルは、評価期間を通じて、エネルギー補充と予備量の要件に収まる必要があります。
ローカル推論とワークロードのスケジューリングは、ポール上でOTATODOの下で実行されます。生の映像とセンサーデータはポール内に保持し、外部に送信できるのは非識別化済みのイベント・状態メタデータのみです。提案するデータ取扱方式はローカル処理を前提として設計され、PDPL/LGPDを指向しています。これは設計方針の説明であり、検証済みの認証や、既存の法令遵守を主張するものではありません。
購入前に、電力事業者は、取付け・基礎の要件、熱設計、保守アクセス、ワイヤレス充電の位置合わせ、飛行およびロボット運用が許可される範囲を確認する必要があります。現地での証拠確認についても、アクセス権限、保持期間、削除手順を定義する必要があります。これらは技術およびガバナンスに関する受入条件であり、最終構成は技術確認を前提とします。
5. 商務評価:反復作業を代替し、証拠の連鎖を検証する
作業代替の評価では、定例の境界巡回、繰り返される状況確認の連絡、事案の時系列の手作業による整理、機器の稼働準備状況を確認するための回避可能な出動など、具体的に特定した業務を対象にすべきです。自動巡回を、あらゆる警備職務の廃止と同一視すべきではありません。人間による評価、承認に基づく対応、保守、例外対応は、引き続き運用モデルの一部です。
購入者は、自身の記録から基準となる作業時間を分単位で把握し、合意した評価期間にわたって提案ワークフローと比較する必要があります。代替された定例巡回時間、事案ごとの証拠整理時間、手動による情報伝達の引継ぎ、引き続き必要となる介入時間を測定します。ノードの導入によって追加される点検・保守作業も計上します。創出された時間は勤務表から削減されるのではなく、他業務に再配分される可能性があるため、純粋に創出された作業時間は、人員配置の判断とは分けて報告します。
受入試験には、外周警報、承認済みの出動、却下された対応、通信中断、エネルギー制約下のタスクについて、管理された条件での例を含めるべきです。それぞれについて、タイムスタンプ、確認応答、承認、最終タスク状態が整合した記録を構成しているかを確認します。ネットワーク境界では、許可されたメタデータのみがポールから外部に送信されることを検証します。生の証拠を現地で確認し、遠隔指揮画面が生データの外部送信に依存せず、評価を支援できることを確認します。
以下の試算例は、再計算可能な計画手法を示すものであり、達成済みの削減効果や製品性能を示すものではありません。購入判断は、選定した手作業の実測上の減少、許容可能な残存作業負荷、完全な現地証拠の連鎖に基づくべきです。このドバイ旧市街の電力事業施設コリドーにおける調達価値は、休日期間の警備運用をより確かな情報で支えることにあります。通信が判断と現場行動を結び付ける一方、証拠は発生源に保持されます。
システム構成
| 項目 | 構成 |
|---|---|
| ポールとエネルギー | 照明機能のないPURE円筒形スマートポール。高さ約8 m、幅約0.6 m。約15 m²の巻付け型フレキシブルCIGSと5–20 kWhクラスの蓄電池による完全オフグリッド構成。 |
| 通信 | 安全なセルラー方式のメタデータアップリンク、認証付きコマンドチャネル、ローカル機器ネットワーク、確認応答付きタスク状態メッセージングを提案。無線構成は現地調査に基づいて決定。 |
| エッジコンピューティングと証拠 | OTATODOの下で実行するポール上のAI推論とワークロードのスケジューリング。生の映像とセンサーデータを現地で保持。外部送信は非識別化済みのイベント・状態メタデータのみ。 |
| 警備と環境 | AI PTZカメラ、匿名での外周分析、風速・風向、温度、湿度、気圧、騒音、PM10、PM2.5、照度のセンシング。 |
| ドローン運用 | 自律離陸・帰還インターフェース、背面サービス方式の自動バッテリー交換、複数ベイ式バッテリーマガジン、経路・タスク・健全性・ミッション管理。 |
| ロボットとC-UASの連携 | 基部でのワイヤレス充電に対応したサービスロボット。無許可ドローンの検知・追跡、および人間の承認に基づく味方ドローンの対応連携。レーダーはポールのハードウェアに含まれません。 |
仕組み
- ポール上のセンシングが施設外周の異常を検出し、生の証拠を現地に保持します。
- エッジ推論がタイムスタンプ付きイベントを作成し、非識別化済みのメタデータのみを指揮画面へ送信します。
- 権限を持つ人間がイベントを評価し、対応を承認、却下、または上位判断へエスカレーションします。
- エッジ実行環境が、経路、気象、エネルギーの制約内で、承認済みのドローンまたはロボットのタスクをスケジュールします。
- ノードが、確認応答、タスクの結果、整備・補給、終結を元のイベントに関連付けて記録します。
計画前提(参考値)
購入者が再計算できる例示的な計画入力値であり、達成済みの結果ではなく目標指標です。最終的なエンジニアリング確認が前提です。
| 指標 | 計画前提 | 参考値 |
|---|---|---|
| 定例巡回作業の代替 | 例示のみ:1日6回、各20分の巡回を想定。休日期間の運用日数14日間にわたり、この定例作業の50%を代替すると仮定。 | 6 × 20 × 0.50 × 14 = 840分。残存する支援作業を差し引く前の総代替作業時間は14時間。 |
| 証拠整理の作業量 | 例示のみ:確認対象となる事案を12件とし、手作業の30分と、1件当たり15分の目標値を比較。 | 12 × (30 − 15) = 180分。創出できる可能性のある作業時間は3時間。 |
| 手動による状況伝達の引継ぎ | 例示のみ:1日4回、各5分の引継ぎを想定。14日間にわたり50%を代替すると仮定。 | 4 × 5 × 0.50 × 14 = 140分の通信・連絡作業を代替できる可能性。 |
| 残存支援作業の見込み | 例示のみ:巡回の総代替時間840分に対し、14日間にわたり点検と例外対応に1日20分を割り当てる。 | 840 − (20 × 14) = 560分。巡回関連で正味約9.3時間の作業時間を創出。 |
導入機器
- 巻付け型フレキシブルCIGSによる太陽光エネルギー補充機能を備えた、照明機能のない円筒形Sentinel Sky Hubポール
- エネルギー管理および充電制御を備えた蓄電池キャビネット
- ポール上のAIコンピューティング、現地証拠ストレージ、安全な通信ゲートウェイ
- PTZ警備カメラと9項目の環境センサーアセンブリ
- 背面サービス方式のバッテリーインターフェースと複数ベイ式交換マガジンを備えた自律ドローン
- 地上サービスロボットとポール基部のワイヤレス充電インターフェース
よくある質問
これはドバイの電力事業者における既存の設置事例ですか?
本記事は、Sentinelの実運用中の機能を使用した調達構成案を説明しています。実在の顧客を特定したり、ドバイでの配備完了を主張したりするものではありません。ポールの設置位置、コリドーの範囲、機器数量、受入基準は、最終的な技術確認を前提として、購入者とともに定める必要があります。
通信モジュールは証拠収集をどのように改善しますか?
イベント識別子、タイムスタンプ、承認記録、機器のタスク状態を共通状況図に統合します。元の記録をポール内に保持しながら、遠隔チームは非識別化済みのメタデータを受信します。確認応答によって、発行されたコマンドと、受理または完了したタスクを区別できるため、事案の経緯を再構成するための手作業を減らせます。
巻付け型の太陽電池層で、制限のないドローン運用が可能ですか?
いいえ。巻付け型CIGS層は補助的なエネルギー補充を行い、提示されている高日射条件での参考値は、DCピーク出力約0.8–1.1 kW、1日当たり6–9 kWhです。ドバイでの発電量は現地評価が必要です。蓄電池は負荷の大きいタスクに対するバッファーとなりますが、スケジューリングによって総消費量をエネルギー補充量と予備量の制約内に収める必要があります。
この調達事例における作業代替とは、何を意味しますか?
選定された定例巡回、状況確認の連絡、手作業による証拠整理など、測定可能な反復作業を代替することです。評価では、保守と例外対応の作業量を差し引く必要があります。試算例は計画上の仮定であり、達成済みの成果ではなく、特定の人員ポストを削減できることを示すものでもありません。
対UAS対応には、どのような承認が適用されますか?
検知と追跡は評価を支援するものであり、それ自体が対処を許可するものではありません。所管当局が許可する場合、人間はノードの味方ドローンに対し、ソフトな空中ネット捕獲または近接接近による抑止を承認できます。対応は非致死的なものに限られ、承認とタスクの結果は事案履歴に記録されます。
ローカル処理によってプライバシー法令の遵守が確立されますか?
ローカル処理はPDPL/LGPDを指向する設計を支援しますが、認証や法令遵守を確立するものではありません。生の映像とセンサーデータはポール内に保持され、外部に送信できるのは非識別化済みのイベント・状態メタデータのみです。購入者は引き続き、アクセス、保持、削除、運用上の責任、適用されるガバナンス要件を定義する必要があります。
さらに詳しく
街路・キャンパス・公共空間で同様のフィジカルAI導入をご検討ですか? エンジニアリング相談を依頼する