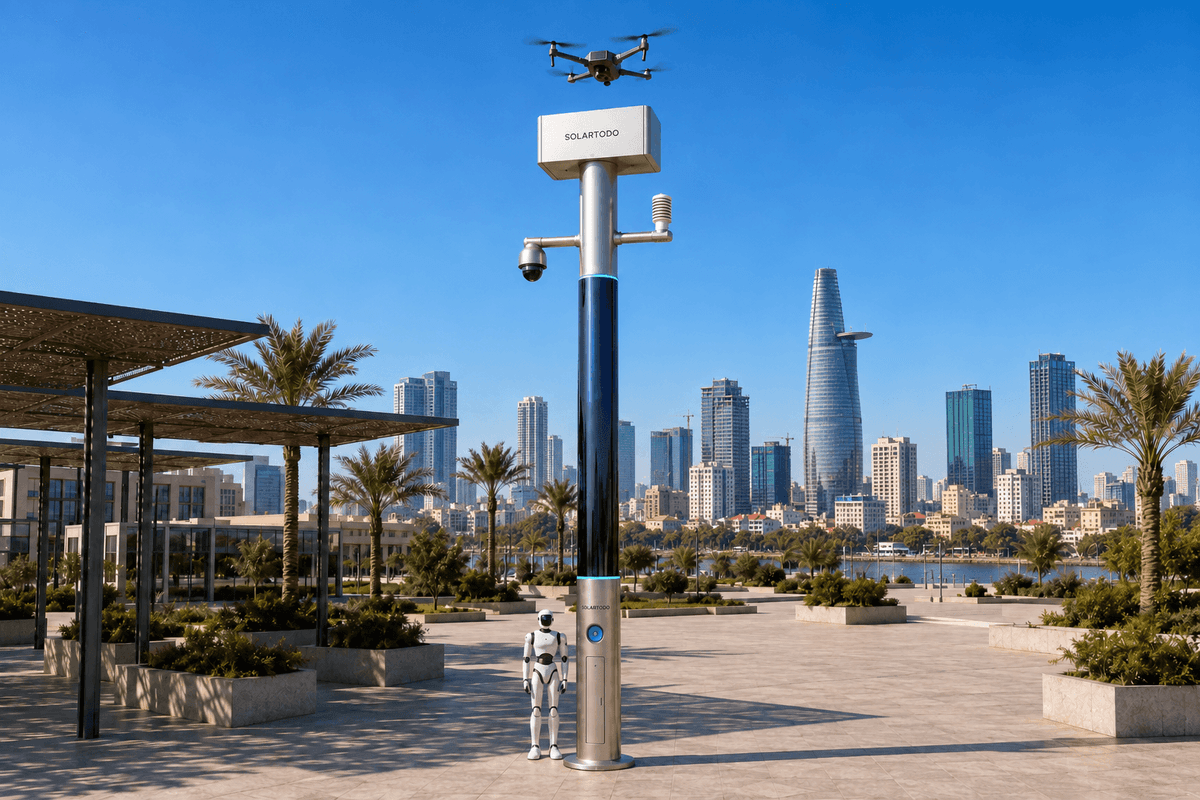
City AI Poleは、ローカルコンピューティング、センシング、蓄電、ドローンと地上ロボットの連携運用を統合した、照明機能を持たないフィジカルAIエッジノードです。SOLARTODO SentinelのSky Hub形態では、ポール上でOTATODOを実行します。本ホーチミン市工業団地向け導入案は、完全オフグリッド電源、ドローンの自動バッテリー交換、人が承認する運用連携を用いて、河川横断面にわたる火災対応の監視を支援します。
1. レビューの概要:スポーツイベント中の火災警報が浮き彫りにする監視範囲の課題
ここで検討するインシデントは、計画策定のための例示シナリオであり、実際の火災や受注済みの導入案件を報告するものではありません。工業団地で予定するスポーツイベントの運用時間帯に、河岸のサービスヤード付近で煙が発生しているとの通報を危機管理窓口が受けます。内陸側の道路からの進入経路は倉庫に遮られる一方、対岸からは有用な観測角度が得られる可能性があります。直ちに必要なのは、安全に状況を確認できる区域、見えないままの区域、対応要員が進入すべき場所を明確にすることです。
ホーチミン市は、この課題を検討する具体的な舞台となります。同市の工業・物流地域には、同市の投資貿易促進機関が工業団地として掲載しているヒエップフオックが含まれます。これは地域の工業的背景を示すものであり、SOLARTODOとの顧客関係を示すものではありません。ホーチミン市ITPCの工業団地掲載情報。
提案構成は、この地域における工業団地の河川に面した境界のうち、選定した区間を対象とします。スポーツイベントは、一時的な計画策定の契機となります。歩行者の集合場所、サービス車両、緊急車両の進入経路を一体的に検討する必要があります。特定のイベント、主催者、参加人数を想定事実として示すものではありません。
危機管理部門の購入担当者にとって、本レビューでは対応速度に先立って監視範囲を問います。指令窓口は、実際に観測した区域と、問題がないと推定した区域を区別できるでしょうか。固定カメラはゲートを映していても、倉庫の河川側は見えていない可能性があります。ドローンはその遮蔽を解消できますが、エネルギー補給のために帰還すると、監視の空白が再び生じる可能性があります。そのため、本導入案ではポールの自動バッテリー交換機能と、それによって支援できる運用上の監視範囲を中心に据えています。
2. 死角の再構成:河川横断面を軸とした設計
本導入案では、河川横断面を、工業団地側の岸、水面、対岸の許可された観測区域をつなぐ運用回廊として扱います。これは監視範囲の幾何学的な構成であり、1台のカメラが建物を透視できる、あるいはドローンが制限なくあらゆる水路を横断できるという主張ではありません。ポールの最終設置位置、飛行可能範囲、観測権限は、最終的なエンジニアリング確認と必要な許認可を条件とします。
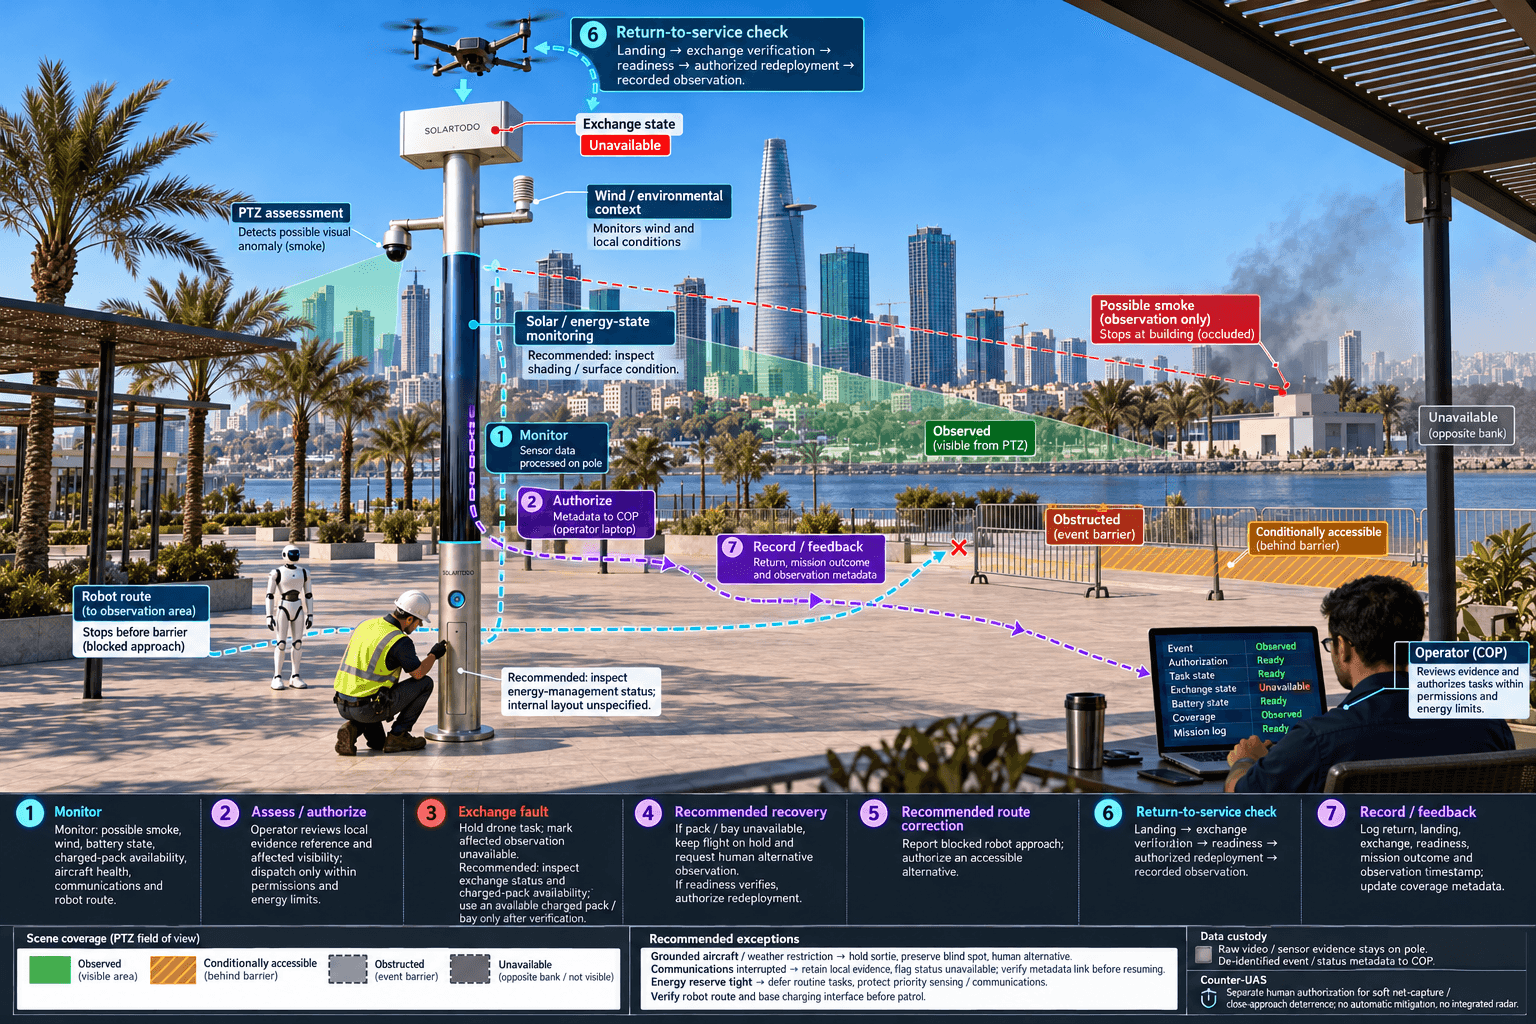
レビューではまず、優先観測区域を地図上に示します。対象は、煙の通報地点、隣接する倉庫の壁面、水辺へのアクセス経路、緊急時の集合場所、対応要員の進入経路です。次に、調査担当者が、ポールに取り付けたPTZカメラで設置位置から実際に観測できる範囲を記録します。遮蔽された区域は、公称のカメラ監視半径に埋もれさせず、明確な確認タスクとして扱います。ドローンによる観測で上空からの視点を加え、地上ロボットは通行可能な経路や外周の状況を地上から確認します。
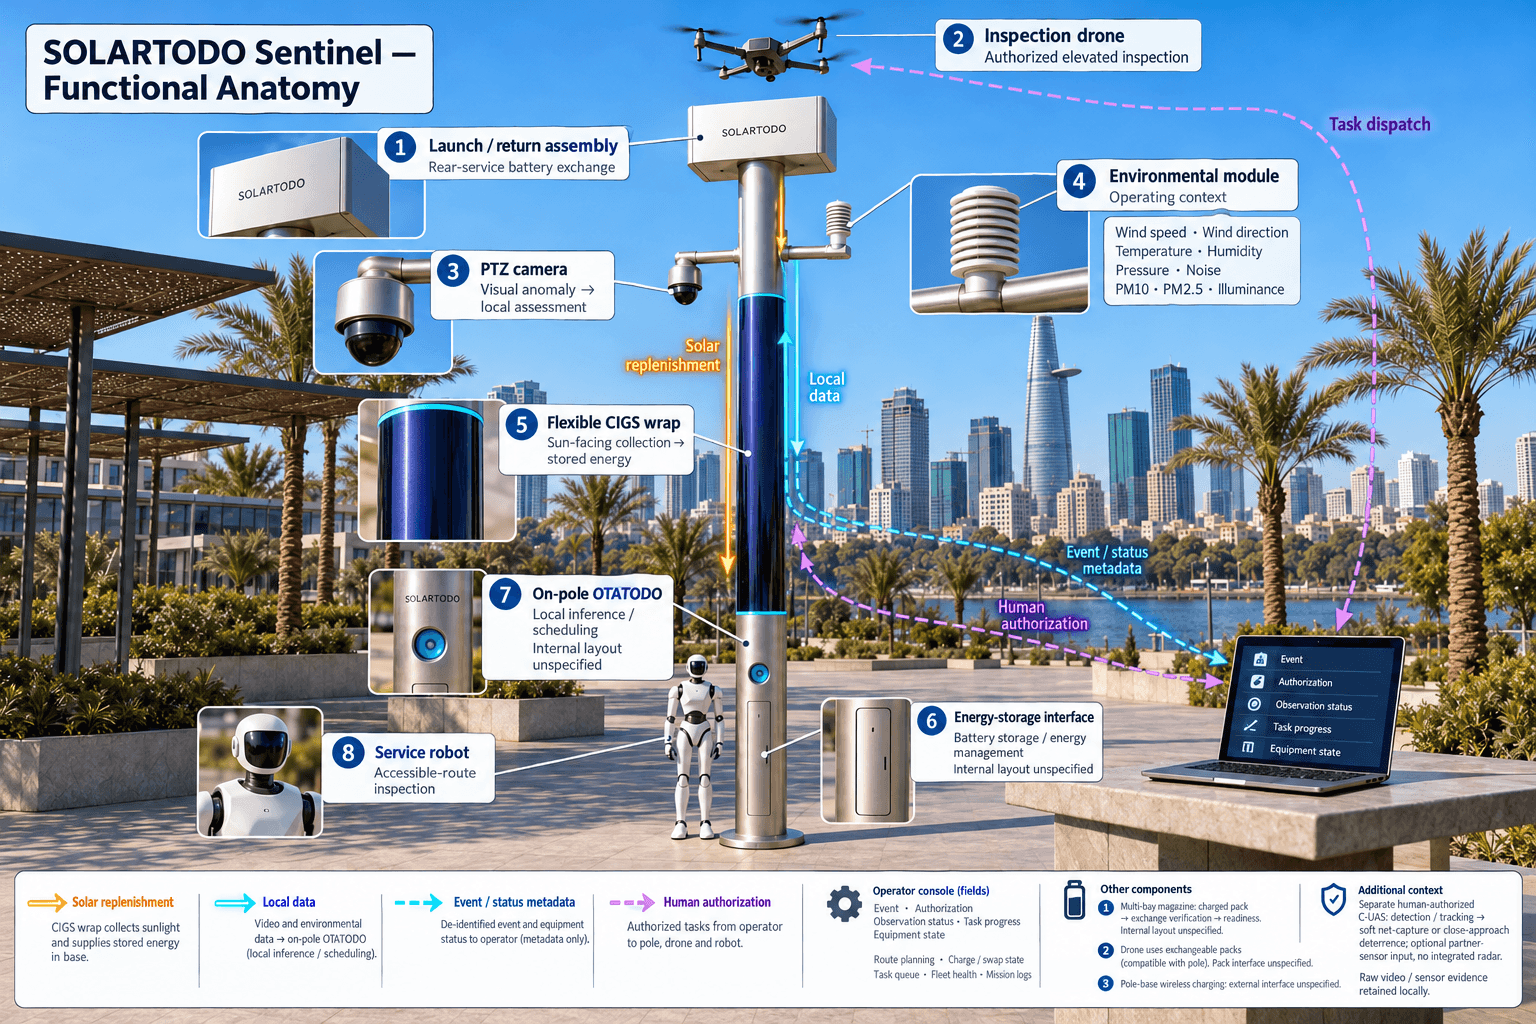
Sky Hubは、SOLARTODO Sentinelの旗艦となるポール形態の導入構成で、照明システムを持たないPUREスマートポールです。監視範囲の課題が生じる場所で、センシング、エッジコンピューティング、蓄電、空地連携運用の基盤となります。ポール上の太陽光発電による補充電と蓄電池を使用する完全オフグリッド構成であり、電力系統、都市設備、現場の電源を使用しません。
配置にあたっては、ドローンの安全な離着陸空間、ロボットのポール基部へのアクセス、保守用の作業空間、スポーツイベントの集合区域との離隔を確保する必要があります。河岸の環境への曝露、基礎の条件、洪水位、日陰、保守アクセスについても現地評価が必要です。これらの作業を行う前に、導入数量や監視面積を設定することはありません。購入者向けの成果物は、観測可能、遮蔽あり、条件付きでアクセス可能、利用不可の各区域と、その分類理由を示す地図です。
3. 対応の再構成:バッテリー交換による観測タスクの継続支援
例示するインシデントの流れでは、PTZカメラが視覚的な異常を検出し、ローカル評価の対象として通知します。環境測定値が状況把握を補助し、危機管理オペレーターが警報を評価して適切な対応を承認します。煙の可能性を示す兆候は評価のための入力情報であり、本ノードを認証済みの火災検知器として位置付けるものではありません。ドローンには、遮蔽された倉庫壁面と河岸を調べるための承認済み点検ルートが与えられ、ポールの現場にオペレーターを配置する必要はありません。
監視範囲に関する決定的な課題は、その機体が帰還しなければならないときに現れます。Sky Hubの複数ベイ式バッテリーマガジンは、背面サービス方式で自動交換を行います。着陸したドローンに充電済みパックを装着し、システムが交換状態を検証したうえで、ミッションキューから再出動させることができます。複数のベイにより、充電済みパック、機体の状態、エネルギー予算が許す場合には連続した出動を支援します。これにより現場で人がバッテリーを交換することへの依存は減りますが、着陸、交換、確認、移動に要する時間がなくなるわけではありません。
ドローン運用管理は、ルート計画、充電・交換の状態機械、タスクのキュー管理、機体群の健全性、ミッションログを結び付けます。交換の失敗や充電済みパックの不足は、監視範囲の制約として明示しなければなりません。指令画面で、予定された飛行を観測完了として表示してはいけません。再出動準備中は、PTZカメラの監視と地上巡回が対応を支援できますが、それぞれの視認限界を明確に示す必要があります。
サービスロボットまたはヒューマノイドロボットは、許可された通行可能な経路を点検し、進入経路の障害を報告し、警報対応を支援して、飛行中のタスクと連携できます。充電時にはポール基部へ戻り、ワイヤレス充電を行います。利用可能であるという理由だけで、危険な火災環境に進入することはありません。現場指揮は人間の対応要員が担い、ノードは現地観測と連携した現場支援を提供します。
4. 指揮運用のレビュー:データを現地に保持した共通運用状況の把握
OTATODOは、ポール上のエッジコンピューティング層とスケジューリング層を担います。提案するコンピューティングモジュールは、ローカル推論を実行し、認識処理、ドローン運用、ロボットタスク、エネルギー管理の間でワークロードを割り当てます。生の映像およびセンサーデータはポール上に保持され、ローカルで処理されます。外部へ送信できるのは、個人を識別できない形に処理したイベントおよび状態のメタデータのみです。そのため、遠隔の共通作戦状況図(COP)指令画面では、生の映像・データを外部に送信する代わりに、イベントの位置、観測状況、タスクの進捗、機器の状態を使用します。
運用ループは、センシング、承認された評価と対応、エッジコンピューティングのスケジューリング、現場運用・保守を組み合わせます。本インシデントレビューでは、指令窓口が、報告された異常から評価、承認、出動タスク、記録された結果までを追跡できる必要があります。また、優先区域が現在観測中なのか、出動待ちなのか、観測不可なのかも確認できる必要があります。匿名の車両台数、群衆密度、侵入および外周状況の把握は、顔認識やナンバープレート認識を行うと主張することなく、アクセス状況の説明に役立ちます。
9-in-1環境モジュールは、風速、風向、温度、湿度、気圧、騒音、PM10、PM2.5、照度を測定します。これらの測定値は運用状況を判断するための情報を提供しますが、粒子状物質の測定値だけで火災の場所や深刻度を確定することはできません。風の観測値は、機体の運用限界や現場指揮官の指示と併せて、飛行判断にも用いられます。
対無人航空機システム(C-UAS)の連携は、人の承認を必要とする独立したワークフローとして扱います。無許可のドローンを検知・追跡した場合、権限を持つ担当者は、承認された条件下で、ノード側の味方ドローンにソフト方式の空中ネット捕獲または近接飛行による抑止を指示できます。対処は非致死的かつ非キネティックです。レーダーはポールに内蔵されておらず、レーダー情報を利用する場合は、オプションのパートナーセンサー入力から取得します。侵入警報や緊急事態が発生しても、それだけで対処が自動的に許可されることはありません。
5. エネルギーのレビュー:有限のオフグリッド予算で監視範囲を維持
提案する円筒形ポールは、高さ約8 m、幅0.6 mの本体の全周360°に、約15 m²のフレキシブルCIGS薄膜を巻き付けます。約2.4–2.7 kWpの公称定格と、現地での発電出力は区別する必要があります。垂直円筒が直射日光を受けるのは太陽に面した投影面であり、巻き付けた全面が同時に直射日光を受けるわけではありません。
サウジアラビアのような日射量の多い地域の参考値として、晴天時の現実的な出力はDCピークで約0.8–1.1 kW、1日あたり約6–9 kWhです。発電量のピークは正午ではなく、午前の半ばや午後に生じる場合があります。これらの数値は、ホーチミン市の発電量予測ではありません。現地の日陰、季節ごとの天候、表面状態、設置形状に基づく、現場固有のエネルギー評価が必要です。
太陽光発電は、蓄電池を備えた完全オフグリッドのマイクロステーションにおいて、補助的な補充電を担います。提案する蓄電容量は5–20 kWhクラスで、最終容量は合意したワークロードとエンジニアリングレビューにより決定します。蓄電池は、ドローンやロボットの高出力動作を支えますが、無限のエネルギーを生み出すものではありません。充電済みのドローン用パック在庫も蓄えられたエネルギーであり、いずれ補充電が必要になります。
したがって危機管理レビューでは、監視範囲とエネルギー状態を併せて検討する必要があります。スポーツイベントの運用時間帯に先立ち、スケジューリングによって優先センシング、通信、承認された対応タスクのためのエネルギーを確保します。予備エネルギーが不足し始めた場合、定期点検を延期できます。天候、機体の状態、バッテリーの利用可否により飛行できない場合、COPは影響を受ける死角を明示し、代替観測や出動について人が判断できるよう支援しなければなりません。受入評価で問うのは、有限のリソースが、最も優先度の高い監視ニーズに透明性をもって割り当てられているかどうかです。
6. レビューの判定方針:改善を主張する前に監視範囲を評価
提案する受入評価の枠組みでは、合意した運用時間帯に、合意した優先区域が実際に観測されたことを検証して測定します。カメラによる視認とドローンによる観測、予定ミッションと完了タスク、一時的な監視と連続観測を区別します。河川横断面の状況を確認済みとみなせるのは、記録された観測とそのタイムスタンプで裏付けられる範囲に限ります。観測していない岸は、特定済みの監視の空白として残ります。
バッテリー交換の評価では、帰還、着陸、交換検証、準備完了、再出動をそれぞれ別の状態として記録する必要があります。これにより、レビュー担当者は、観測の空白のうち、機体の移動、交換作業、天候による制限、ミッションの優先順位付けに起因する部分を判断できます。複数の充電済みパックは繰り返しの出動を支援できますが、その能力を、裏付けのない途切れのない上空監視という主張に置き換えてはいけません。
付随する計算は仮の計画入力値であり、購入者は現地調査済みの区域、承認された観測間隔、実測したタスク消費エネルギーに置き換えることができます。これらは達成済みの結果、現地の統計、製品性能の保証ではありません。評価には、通常運用、バッテリーベイが1つ使用できない状態、機体が飛行できない状態、通信の中断、イベント設備によってロボットの経路が塞がれた状態を含める必要があります。それぞれの条件で、指令画面が監視範囲を正確に示し続けられるかを検証します。
本レビューの判定方針は、最終的なエンジニアリング確認、現場へのアクセス、運用許可を条件とする工業団地向け構成案です。SOLARTODO Sentinelは成熟したワークフローを持つ実運用中の製品として提示していますが、この特定のホーチミン市の設備がすでに存在するとは主張していません。ローカル処理設計はPDPL/LGPDを志向していますが、認証やベトナム法への適合を主張するものではありません。調達は、合意した監視範囲図、エネルギーとデューティサイクルの予算、危機管理部門が独立して検証できる証拠要件に基づいて進める必要があります。
システム構成
| 項目 | 構成 |
|---|---|
| ポールと配置形状 | 照明機能を持たないPURE円筒形エッジノードポール。高さ約8 m、幅0.6 m。河川横断面を観測する配置案 |
| オフグリッド電源 | 全周360°に巻き付けた約15 m²のフレキシブルCIGS、公称定格2.4–2.7 kWp。5–20 kWhクラスの蓄電池。外部電源接続なし |
| エッジコンピューティングとデータ | OTATODOを実行するポール上のAIコンピューティング。ローカル推論とワークロードのスケジューリング。生の映像およびセンサーデータをポール上に保持 |
| ドローン運用とバッテリー交換 | 自律的な離陸、点検、帰還、再出動。背面サービス方式の自動バッテリー交換と検証済みの準備状態を備えた複数ベイ式マガジン |
| 地上ロボット運用 | 承認された巡回、点検、警報対応を行うサービスロボットまたはヒューマノイドロボット。基地帰還後のワイヤレス充電 |
| セキュリティおよび環境センシング | ローカル認識機能を備えたPTZカメラ。9項目の環境測定:風速、風向、温度、湿度、気圧、騒音、PM10、PM2.5、照度 |
| 指揮連携 | 人による承認、ミッションログ、監視範囲の状況を備えたメタデータベースのCOP。人が承認する非致死的なC-UAS連携。内蔵レーダーなし |
仕組み
- ポール上の認識処理が煙の可能性がある異常を検出し、ローカルに保持する証拠の参照情報を記録します。
- ローカル推論が環境情報を加え、影響を受ける観測区域を特定します。
- 危機管理オペレーターがイベントを評価し、点検タスクを承認します。
- OTATODOが、エネルギー制約の範囲内でドローンの出動と安全な地上ロボット支援をスケジュールします。
- 帰還したドローンは、承認された再出動の前に、背面サービス方式のバッテリー交換とその検証を受けます。
- 生の証拠データはポール上に保持し、個人を識別できない形に処理したイベント、承認、監視範囲の状態に関するメタデータでCOPを更新します。
計画前提(参考値)
購入者が再計算できる例示的な計画入力値であり、達成済みの結果ではなく目標指標です。最終的なエンジニアリング確認が前提です。
| 指標 | 計画前提 | 参考値 |
|---|---|---|
| 優先区域の監視率目標 | 例示のみ:10の優先区域を定義し、合意したレビュー時間帯に8区域で観測を検証することを目標とします。 | 8 ÷ 10 × 100 = 80%の区域監視率目標。達成済みの結果ではありません |
| 観測時間帯のカバー率 | 例示のみ:120分間の運用時間帯を計画し、選定した優先区域で90分間の有効な観測を目標とします。 | 90 ÷ 120 × 100 = 75%の観測時間帯カバー率目標 |
| バッテリー交換記録のレビュー作業量 | 例示のみ:6件の交換記録を各5分でレビューします。これは文書レビューの入力値であり、交換所要時間を示すものではありません。 | 6 × 5 = 30分のレビュー作業計画 |
| 使用可能な蓄電容量の計画 | 例示のみ:公称蓄電容量10 kWhを選択し、30%をタスクに割り当てない予備容量として確保します。この簡易計算では変換損失を除外します。 | 10 × (1 − 0.30) = 7 kWh。変換損失およびその他の運用負荷を差し引く前の値 |
| 仮の出動エネルギー割当量 | 例示のみ:1回あたり0.5 kWhと仮定し、4回の出動分を計上します。この仮定は、機体と充電の実測データに置き換えてください。 | 4 × 0.5 = 2 kWhの仮の出動エネルギー割当量 |
導入機器
- フレキシブルCIGS太陽電池を巻き付けた、照明機能を持たない円筒形Sentinel Sky Hubポール
- エネルギー管理制御を備えた蓄電池キャビネット
- ポール上のAIコンピューティングとローカル証拠ストレージ
- PTZカメラと9-in-1環境センシングモジュール
- 複数ベイ式の背面サービス用バッテリーマガジンを備えたドローン離着陸装置
- 対応する交換式バッテリーパックを備えた点検用ドローン
- ポール基部のワイヤレス充電パッドを備えたサービスロボットまたはヒューマノイドロボット
- 個人を識別できない形に処理したイベントおよび状態のメタデータ用通信ゲートウェイ
よくある質問
これはホーチミン市の既存顧客への導入事例ですか?
本ケーススタディは、提案構成と例示的なインシデントレビューのシナリオを説明しています。設置済みの顧客拠点、実際の火災、達成済みの監視結果を示すものではありません。SOLARTODO Sentinelは実運用中の製品ですが、ここで説明する具体的な河川横断面の配置、機器選定、運用手順には、現地評価と最終的なエンジニアリング確認が必要です。
自動バッテリー交換は監視計画をどのように改善しますか?
背面サービス方式の自動交換により、ポールの現場でオペレーターがバッテリーを交換せずに、着陸したドローンへ充電済みパックを装着できます。複数のマガジンベイは、エネルギーと機器の準備状態が許す場合に連続した出動を支援します。ただし、帰還飛行、着陸、交換検証、再出動の間には観測の空白が生じる可能性があるため、監視範囲の評価にはこれらの動作も含める必要があります。
電力系統や工業団地の電源なしでポールを運用できますか?
はい。提案システムは、ポール上のCIGS太陽光発電による補充電と蓄電池を組み合わせた完全オフグリッド構成です。電力系統、都市設備、現場の電源に依存しません。太陽光による補充電には限りがあるため、最終的な蓄電容量、充電済みパック在庫、ドローンとロボットのデューティサイクルは、合意したワークロードと現地条件に合わせて設計する必要があります。
危機管理の指令画面は、生の映像をリアルタイムで受信しますか?
生の映像およびセンサーデータは、ローカル処理のためにポール上に保持されます。外部へ送信できるのは、個人を識別できない形に処理したイベントおよび状態のメタデータのみです。そのため、遠隔のCOPは、メタデータを通じてタスクの状態、イベントの概要、監視範囲の情報を表示します。調達時には、生の映像・データの外部送信を前提とせず、この運用モデルが購入者の現場指揮ニーズを満たすことを確認する必要があります。
産業施設で火災が疑われる場合、このシステムでは何を確認できますか?
本システムは、ローカルカメラ認識、環境情報、承認された上空または地上からの点検により、状況評価を支援します。観測済みの区域、障害物のある進入経路、残る死角の特定に役立ちます。視覚的な異常や粒子状物質の測定値だけでは火災を確定できず、提案構成は専門の火災検知設備や緊急対応要員に代わるものではありません。
ドローンによる対応とC-UAS活動は誰が承認しますか?
指定された危機管理オペレーターが、承認済みの手順の範囲内でインシデント対応タスクを承認します。C-UASによる対処には、別途、人による承認と適用される権限が必要です。許可される連携には、検知、追跡、および承認された条件下でのソフト方式の空中ネット捕獲または近接飛行による抑止を行うための味方ドローンへの指示が含まれます。警報そのものが対処を許可することはなく、レーダーはポールに内蔵されていません。
購入者は構成を受け入れる前に何を検証すべきですか?
購入者は、現地調査による視認範囲、飛行許可、安全な運用区域、ロボットのアクセス、環境上の制限、予備エネルギー、バッテリー交換の動作を検証する必要があります。受入記録には、合意した時間帯に優先区域が実際に観測されたかどうかを示す必要があります。ローカル処理はPDPL/LGPDを志向していますが、この表現は認証やベトナムの要件への適合を証明するものではなく、これらの義務については別途評価が必要です。
さらに詳しく
街路・キャンパス・公共空間で同様のフィジカルAI導入をご検討ですか? エンジニアリング相談を依頼する