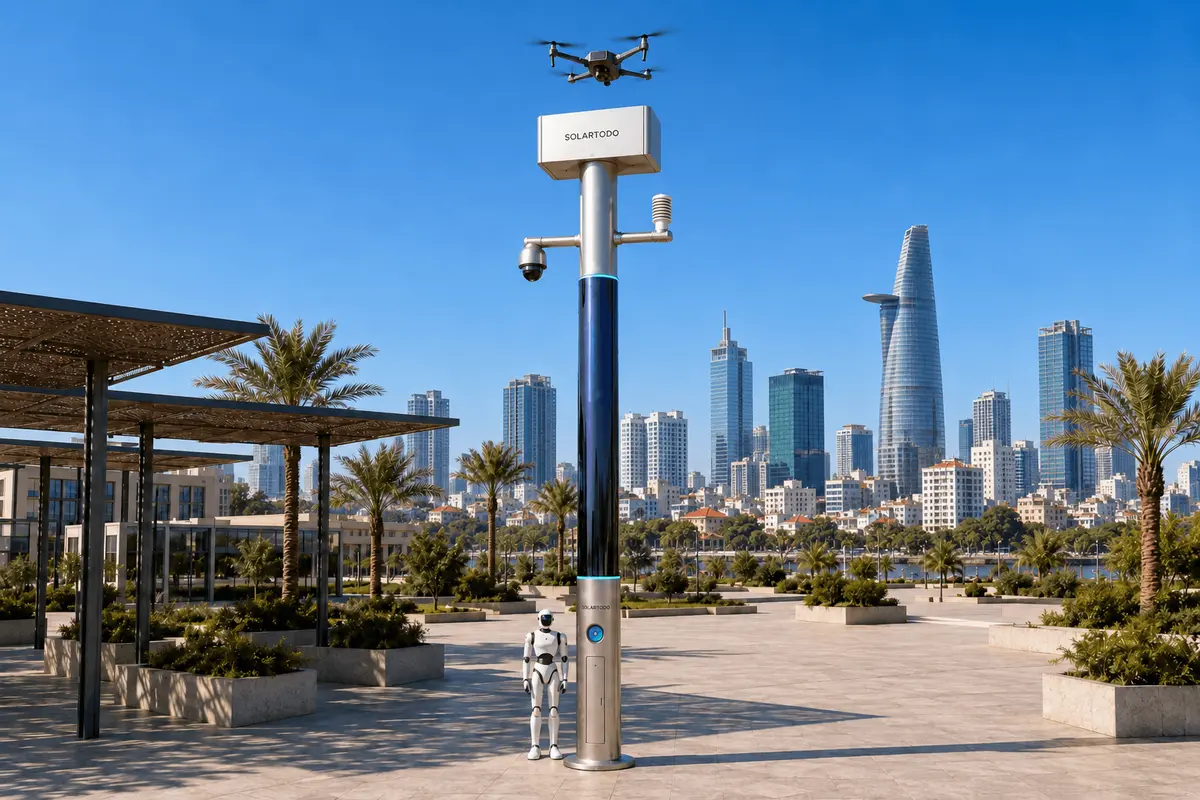
City AI Poleは、ローカルコンピューティング、センシング、自律型ドローンと地上ロボットの運用、オフグリッド蓄電を組み合わせた、照明を備えないフィジカルAIエッジノードです。SOLARTODO SentinelのSky Hub型は、ポール上でOTATODOを実行します。このホーチミン市向け構成案は、ロボットの連携、現地での状況評価、人の承認に基づく出動を通じて、電力事業者の洪水期における火災対応点検を支援します。
1. 河川網を踏まえて電力事業者の業務を定義する
ホーチミン市の電力事業者にとって、洪水期の火災対応は、設備周辺で何が起きているか、作業員が接近できるかを把握することから始まります。運用対象区域の案では、サイゴン川やニエウロック–ティゲーなどの水路に関連する電力施設の敷地、運河沿いのアクセス経路、インフラ設備の外周を結びます。豪雨と潮汐の影響は、同市の洪水要因として報告されています。本計画で重要なのは、その運用上の意味です。通常点検時に通行できる経路でも、事案発生時には再評価が必要になる場合があります。出典:世界銀行の洪水リスク評価。
計画上の課題は、人手による巡回に時間がかかることです。警報や通報によって電力施設の敷地付近で発煙が疑われる場合、事案責任者が次の対応を判断するまでに、担当者は現場へ移動し、安全な観察地点を確保し、外周を点検し、結果を伝達する必要が生じます。進入経路の浸水は、不確実性や繰り返しの移動を増やす可能性があります。これらは検討のために設定した業務フロー上の仮定であり、特定の顧客で測定された状況ではありません。
したがって、このケーススタディは、SOLARTODO Sentinelの成熟した実運用中の機能を用いた参考導入計画を示すものです。ホーチミン市に導入済みの機体群や、達成済みの削減効果を報告するものではありません。現場での主な活動手段は地上ロボットとし、エッジコンピューティングと必要に応じたドローン観察で支援します。購入者の目的は、事案に関する判断の説明責任を維持しながら、回避可能な点検作業を減らすことです。電気的隔離、消火活動、危険区域への立ち入りは、引き続き資格と権限を持つ担当者が行います。
2. 独立した運用ノードをグリッドメッシュ状に配置する
提案するグリッドメッシュは、電力事業者の各拠点に独立したノードを配置する運用構成です。ここでいうグリッドは地理的なサービス配置を意味し、各Sky Hubは電力系統、都市側電源、設置先電源に接続せず、完全なオフグリッドで稼働します。配置は、設備へのアクセス、ロボットの経路、安全なドローン運用区域、通信の利用可能性に基づいて決定します。地図上で隣接する場所でも地上からのアクセス条件が大きく異なる場合があるため、均一な間隔のルールよりも、運河の横断箇所やゲートの位置が重要になります。
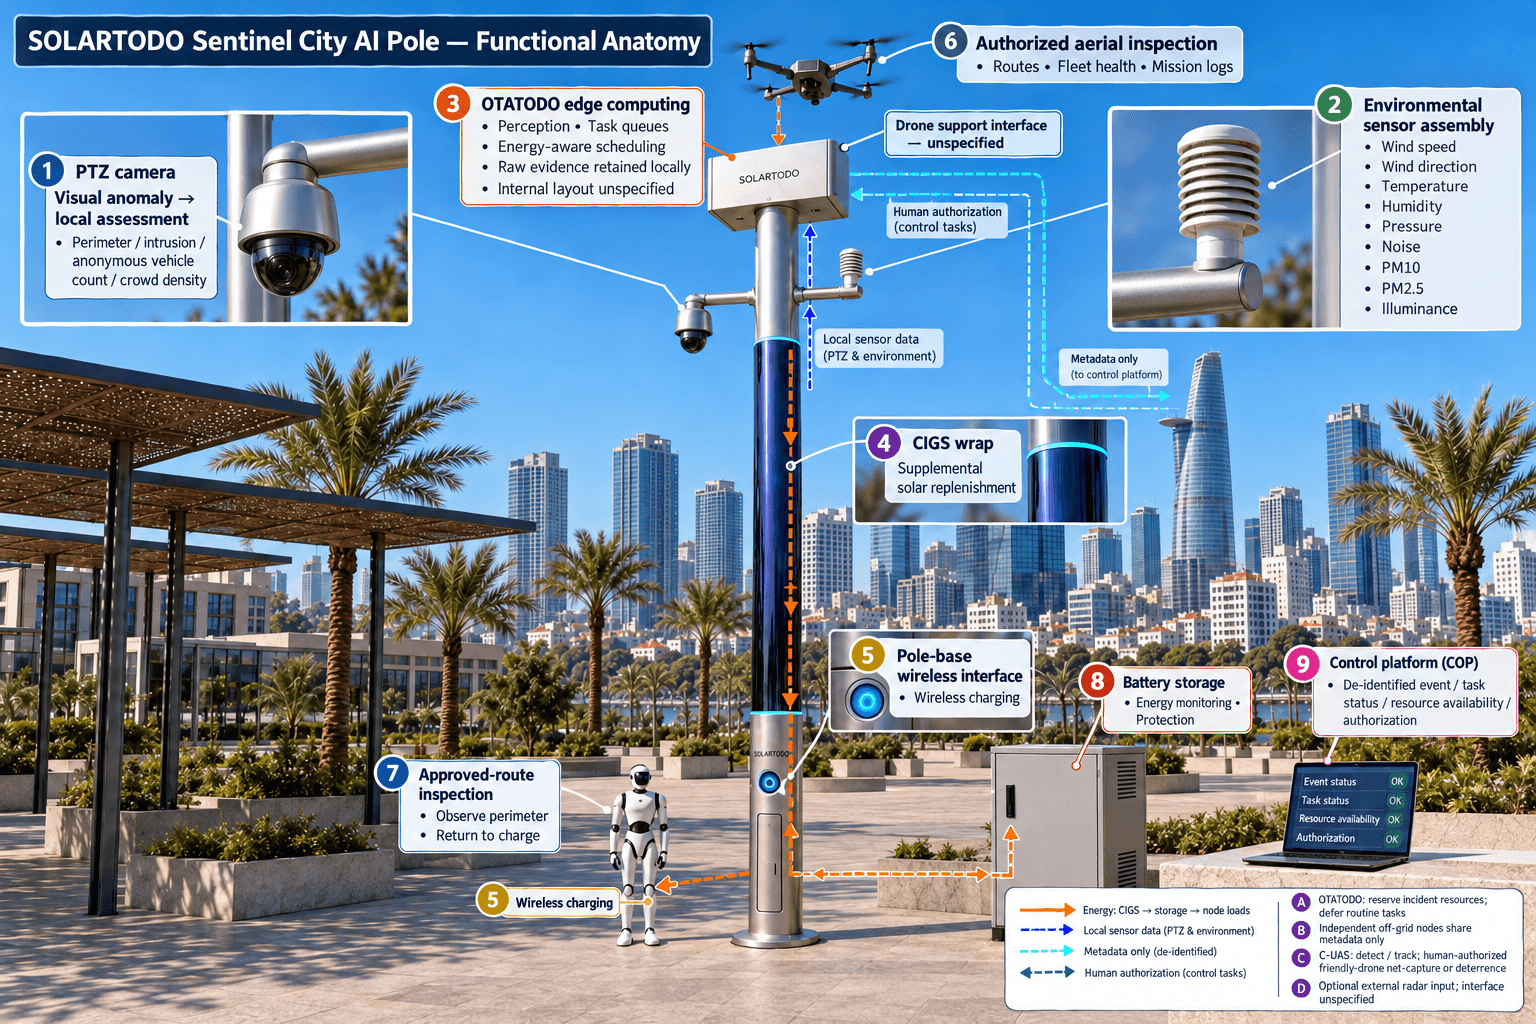
各ノードは、照明システムを持たないPUREスマートポールです。統合機能には、ポールプラットフォーム、ドローン運用、ドローンの自動バッテリー交換、ドローン運用管理、地上ロボット運用、セキュリティセンシング、環境モニタリング、エッジAIコンピューティング、人の承認に基づくC-UAS連携が含まれます。OTATODOがこれらの機能をローカルでスケジューリングします。本構成案では、すべてのモジュールを常時稼働させるのではなく、ロボットのタスク管理、カメラによる認識、事案の優先順位付け、エネルギーを考慮したスケジューリングに計算資源を重点配分します。
サービスロボットは、承認済み経路の巡回、警報への対応、アクセス可能な観察地点の点検を行い、ポール基部へ戻ってワイヤレス充電します。地上点検だけでは事案責任者の確認事項を解決できない場合は、ドローンが上空からの視点を補います。複数ベイを備えたバッテリーマガジンは、着陸後に機体後部から自動交換を行い、充電済みバッテリー、気象条件、運用許可が整っている場合に連続出動を可能にします。経路計画、充電・交換の状態遷移、タスクキュー、機体群の稼働状態、ミッションログにより、オペレーターがノードに常駐せずに運用できます。
最終的な配置には、基礎、浸水リスク、充電のためのアクセス、保守アクセス、電気的危険源からの離隔について、技術的な確認が必要です。メッシュ連携では、個人を識別できないよう処理したタスクと状態のメタデータを共有します。隣接ノード間で生の映像やセンサーデータを交換することはありません。
3. ロボットを優先する検知・評価・対応サイクルを運用する
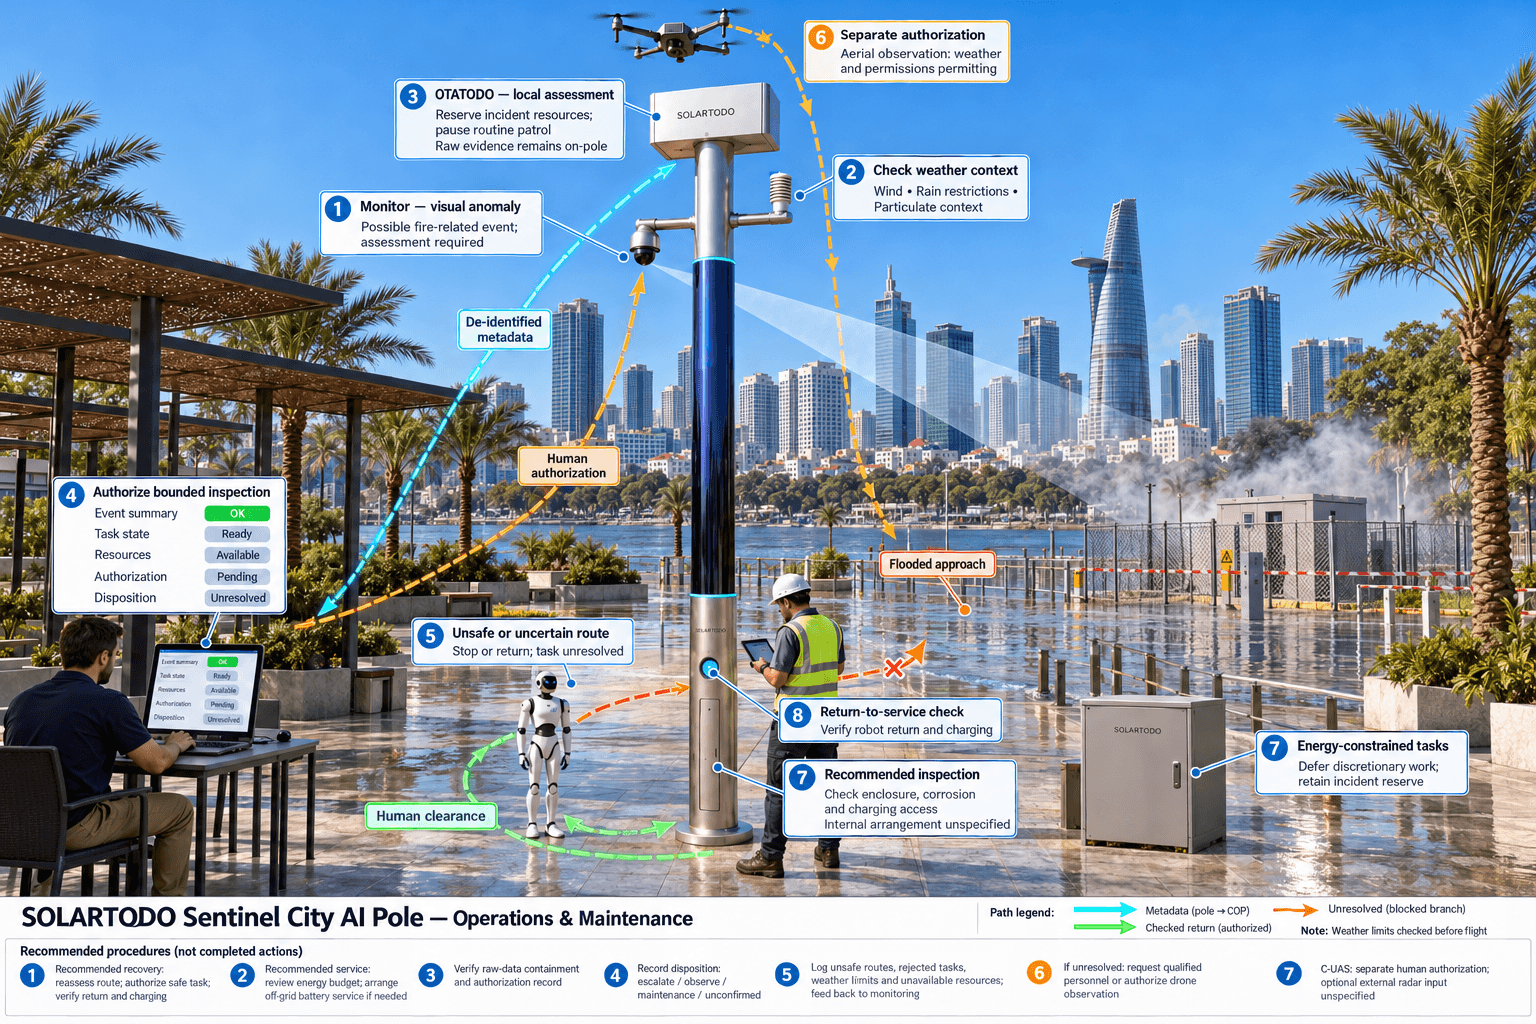
想定事例では、PTZカメラが電力施設の外周付近で視覚的な異常を識別することから対応が始まります。ポール上の認識処理は、電気火災の発生を確定するのではなく、評価対象のイベントを生成します。環境測定値として、風速、風向、温度、湿度、気圧、騒音、PM10、PM2.5、照度が状況把握を補助します。粒子状物質の変化だけで燃焼を確定することはできず、この構成は専用の熱検知機器や認証済み火災検知機器の搭載を意味しません。
共通状況図(COP)の指揮画面は、センシング、権限に基づく評価と対応、エッジ計算資源のスケジューリング、現場の運用・保守を結びます。画面には、個人を識別できないよう処理したイベント概要、タスク状態、利用可能な資源、承認記録が表示されます。生の映像とセンサーデータは、生成元のポールに保持され、ローカルで処理されます。現地担当者は、管理されたポール上のアクセスを通じて保存済みの証拠を確認できます。遠隔での判断には、許可されたメタデータと既定の事案連絡手段を使用します。
監督者が点検を承認すると、OTATODOはロボットに承認済みの観察経路を割り当てます。ロボットは危険区域の境界外から、アクセス可能な進入経路と外周の状態を確認します。浸水箇所への進入、通電が疑われる設備への接近、消火活動は行いません。経路が危険または安全性不明となった場合は、運用規則に従って停止または帰還し、点検タスクが未解決であることを報告します。その後、事案責任者は有資格者の派遣を要請するか、適用される許可と気象上の制限の範囲内でドローン観察を承認できます。
エッジ側のスケジューリングは、対応中の事案に資源を確保し、通常巡回を延期するとともに、タスクを受理、一時停止、または却下した理由を記録します。ロボットはタスク終了後、ワイヤレス充電のために帰還します。事案の終了には、人による処置判断が必要です。判断には、上位対応への移行、観察継続、保守要員の派遣、未確認事案としての記録が含まれます。自動化は、重大な可能性のある警報を人知れず終了させることなく、その判断を支援します。
4. 洪水期に向けたエネルギーとデータの境界を設計する
Sky Hubは蓄電池を使用し、太陽光発電で補助的に充電します。提案するポールには、高さ約8 m、幅0.6 mの円筒形本体の全周360°に、約15 m²のフレキシブルCIGS薄膜を巻き付け、銘板容量は約2.4–2.7 kWpとします。この銘板値は、運転中に同時に得られる出力ではありません。直射日光が当たるのは、巻き付けた表面全体ではなく、円筒の太陽に面した投影部分です。
サウジアラビアのような日射量の多い地域を参考にすると、晴天時に現実的に見込める発電量は、DCピーク出力が約0.8–1.1 kW、1日当たり6–9 kWhであり、ピークは正午ではなく午前半ばや午後に生じる可能性があります。これらの数値は、ホーチミン市の発電予測ではありません。現地の日陰、雲量、降雨、温度、季節条件を踏まえ、別途発電量を評価する必要があります。太陽光による補充電だけで、制限のないドローンとロボットの活動を維持できると想定してはなりません。
5–20 kWhクラスの蓄電設備が、計算処理、センシング、通信、充電、飛行支援の負荷を緩衝します。容量の選定には、包括的なエネルギー収支、使用可能な予備電力の想定、低発電が長期化した場合のオフグリッド蓄電池保守計画が必要です。OTATODOは、高出力タスクをデューティサイクルに基づいてスケジューリングし、事案対応用の予備電力を確保し、エネルギーが制約される場合は任意の活動を延期します。また、設計では、浸水時にも安全を確保できる機器の設置高さ、筐体要件、防食対策、保守手順を定める必要があります。
データガバナンスも、境界を明示するという同じ原則に従います。生の映像とセンサーデータはポール上に保持し、外部に送出できるのは、個人を識別できないよう処理したイベントと状態のメタデータのみです。この設計は、ローカル処理を通じてPDPL/LGPDを志向するものであり、認証取得や法令遵守の確立を主張するものではありません。ベトナムの法的要件、保存期間、アクセス権限、事案記録に関する責任については、導入前に別途検討が必要です。
5. 監査可能な作業記録を通じて運用費を評価する
提案する事業性評価では、作業時間、再訪問、保守作業を通じて運用費を測定します。ロボットによる点検がすべて作業員の出動を不要にすると想定すべきではありません。火災が確認された場合、電気的危険がある場合、観察結果が曖昧な場合には、直ちに現場対応が必要になる可能性があります。有用な比較は、現地での点検によって回避可能な移動を減らし、有資格の対応者が到着する前に得られる情報を改善できるかどうかです。
導入前に、電力事業者は比較可能な巡回タスクについて、移動時間、観察時間、関与する人数、再訪問、記録作成の基準値を設定する必要があります。そのうえで、これらの作業を、ロボットの監督、イベント確認、ノード保守、清掃、蓄電池保守、接続管理と比較します。評価期間中に事案が少なかったことで削減効果を誤認しないよう、通常点検と事案対応は分けて分析する必要があります。
以下の参考計算は、再計算可能な計画用入力値であり、現地の統計や製品性能を示すものではありません。購入者が設定する目標には、完了した通常点検1件当たりの人時の削減、再確認のための訪問回数の削減、報告作業の軽減などを含められます。記録には、却下されたタスク、危険な経路、気象制限、利用できなかった資源も含める必要があります。これらの例外を記録することで、見かけ上の労務削減が有用な自動化によるものか、作業の未完了によるものかを説明できます。
受入条件には、追跡可能な承認記録、ロボットの正常帰還と充電の確認、生データがポール外に出ないことの検証、季節別エネルギー収支のレビューを含める必要があります。C-UASは、別個の許可管理下にある機能です。ノードは無許可のドローンを検知・追跡し、人の承認を受けて、自らの味方ドローンにソフト方式の空中ネット捕獲または近接接近による抑止を指示します。レーダーは、任意の外部連携センサー入力としてのみ利用できます。調達判断は、技術的な確認と実測した業務フローの証拠に基づいて行う必要があります。達成済みの削減効果、導入数量、カバー範囲を示唆するものではありません。
システム構成
| 項目 | 構成 |
|---|---|
| ポールとオペレーティングシステム | OTATODOを実行するPURE非照明型Sky HubフィジカルAIエッジノード。照明システムなし |
| エッジコンピューティングとデータ | ポール上での推論とワークロードのスケジューリング。生の映像とセンサーデータはローカルに保持。外部送出は個人を識別できないよう処理したイベント・状態メタデータのみ |
| 地上ロボット運用 | 承認済み巡回経路、警報対応点検、空地連携、ポール基部でのワイヤレス充電に対応するサービスロボット |
| ドローン運用 | 自律離陸、巡回、点検、帰還、再出動。複数ベイを備えた機体後部からの自動バッテリー交換 |
| セキュリティおよび環境センシング | 匿名での車両数計測、群衆密度、侵入、外周状況の把握に対応するPTZ。9項目の環境測定 |
| オフグリッドエネルギー | 約15 m²の巻き付け型フレキシブルCIGS、銘板容量2.4–2.7 kWp。5–20 kWhクラスの蓄電設備。エネルギー収支の確認が必要 |
| C-UAS連携 | 検知、追跡、人の承認に基づく味方ドローンによるソフト方式のネット捕獲または近接接近による抑止。レーダーは任意の外部入力のみ |
仕組み
- ポール上の認識処理が火災に関連する可能性のある異常を検出し、生の証拠データをローカルに保持します。
- エッジコンピューティングが現地の観察結果を関連付け、個人を識別できないよう処理した評価概要を配信します。
- 人間の監督者がCOPを通じて、範囲を限定したロボット点検を承認します。
- OTATODOが、安全性とエネルギーの制限内で、ロボットおよび別途承認されたドローン観察をスケジューリングします。
- 事案責任者が上位対応への移行または終了を記録し、ローカルログに証拠とタスク履歴を保持します。
計画前提(参考値)
購入者が再計算できる例示的な計画入力値であり、達成済みの結果ではなく目標指標です。最終的なエンジニアリング確認が前提です。
| 指標 | 計画前提 | 参考値 |
|---|---|---|
| 通常点検の基準労務量 | 参考例のみ:月20回の巡回、1回当たり2人、1人当たり30分。 | 20 × 2 × 30 ÷ 60 = 20人時/月 |
| ロボット支援時の確認労務量 | 参考例のみ:同じ20回の通常巡回について、各回1人の確認担当者が10分を要する想定。タスクの同等性を検証すること。 | 20 × 1 × 10 ÷ 60 = 3.33人時/月 |
| 追加のノード保守労務量 | 参考例のみ:月4回の追加保守訪問について、各回1人の技術者が移動を含め60分を要する想定。 | 4 × 1 × 60 ÷ 60 = 4人時/月 |
| 通常業務の正味労務削減余地 | 参考例のみ:基準の20時間から、確認の3.33時間と保守の4時間を差し引く。緊急時の現場対応は除外。 | 20 − 3.33 − 4 = その他の運用間接業務を算入する前の潜在的削減量12.67人時/月 |
| 事案記録の作成 | 参考例のみ:月8件の記録について、手作業では15分、構造化イベントログを使用する場合は10分を要する想定。別途評価すること。 | 8 × (15 − 10) ÷ 60 = 潜在的削減量0.67人時/月 |
導入機器
- 巻き付け型フレキシブルCIGSによる太陽光補充電を備えたSky Hub非照明型ポール
- エネルギー監視・保護機能を備えた蓄電池キャビネット
- OTATODOを実行するポール上のエッジコンピューティング筐体
- PTZカメラおよび9項目測定の環境センサーアセンブリ
- サービスロボットおよびポール基部のワイヤレス充電インターフェース
- 複数ベイを備え、機体後部から自動交換するバッテリーマガジン付き巡回ドローン
- 個人を識別できないよう処理したイベント・状態メタデータ用の通信機器
よくある質問
これはホーチミン市に導入済みの事例ですか?
この記事は、SOLARTODO Sentinelの成熟した実運用中の機能を用いた、ホーチミン市向けの参考構成案を説明しています。現地の顧客、導入台数、達成済みの成果を特定するものではありません。設置場所、運用許可、エネルギー設備の容量設計、受入基準は、最終的な技術確認と購入者による評価が必要です。
グリッドメッシュとは、ポールが電力系統からの電気を使うという意味ですか?
グリッドメッシュは、独立したノードの地理的配置と、連携したタスク対応範囲を表します。各ポールは完全なオフグリッドであり、電力系統、都市側電源、設置先電源を使用せず、蓄電池とポール上のCIGS太陽光発電による補充電を利用します。季節別のエネルギー計画では、低発電が長期化する場合に備え、タスクの上限、予備電力、蓄電池保守を定める必要があります。
火災が疑われる際、ロボットには何ができますか?
ロボットは、承認済み経路に沿って許可された点検を実施し、アクセス可能な外周の状態を観察し、警報の評価を支援し、上空からの観察と連携できます。定められた危険区域の外にとどまり、ワイヤレス充電のために帰還します。消防隊員の代替や電気的隔離は行わず、警報が発生したという理由だけで危険な浸水箇所への進入が許可されることもありません。
遠隔の指揮画面には、どのような情報が届きますか?
遠隔のCOPが受信するのは、タスクの進捗、利用可能な資源、承認記録など、個人を識別できないよう処理したイベント・状態メタデータのみです。生の映像とセンサーデータは、ローカル処理のために生成元のポールに保持されます。現地の証拠へのアクセス、保存、監査手順には明確なガバナンスが必要です。PDPL/LGPDを志向した設計は、認証取得やベトナム法への適合を確立するものではありません。
電力事業者は運用コスト上の価値をどのように評価すべきですか?
電力事業者は、同等の完了済みタスクについて、人時、再訪問、記録作成の作業量を比較したうえで、監督、保守、清掃、蓄電池保守、通信の間接業務を算入する必要があります。緊急時の現場対応は別途評価すべきです。提示した計算は仮定に基づく計画資料です。有意義な削減効果を主張するには、実測した運用記録と、必要な点検作業が実際に完了したことの確認が必要です。
ドローン運用とC-UAS介入はどのように管理されますか?
ドローン管理では、経路、充電・交換状態、待機中のタスク、機体群の稼働状態、ミッションログを扱い、出動は運用許可と気象上の制限に従います。C-UAS介入には人の承認が必要であり、味方ドローンによるソフト方式の空中ネット捕獲または近接接近による抑止に限定されます。レーダーはポールに内蔵されていません。任意の外部連携センサーから検知入力を受けることができます。
さらに詳しく
街路・キャンパス・公共空間で同様のフィジカルAI導入をご検討ですか? エンジニアリング相談を依頼する