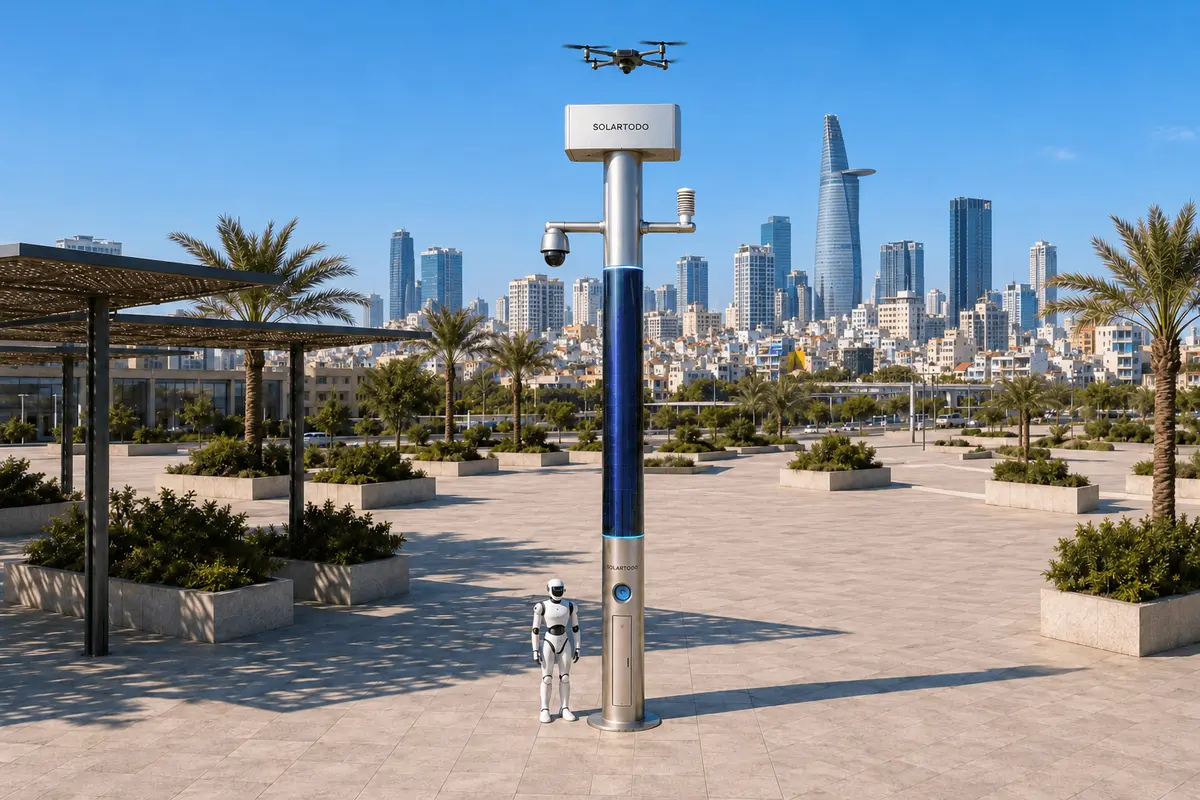
City AI Poleは、センシング、ローカルコンピューティング、自律型ドローン運用、地上ロボット支援を統合した、照明機能を持たないフィジカルAI都市エッジノードです。SOLARTODO SentinelのSky Hub形態は、蓄電池とポール搭載の太陽光による補充電を使用し、エッジでOTATODOを実行します。本提案のホーチミン市向け構成は、暴風雨被害後の工業団地内にある水道事業体の敷地外周警備を支援します。
1. 調達要件:暴風雨被害後の警備連携を復旧する
ホーチミン市の工業団地内にある事業拠点を管理する水道事業体にとって、調達上の課題は、暴風雨被害後に外周監視の連携体制を復旧することです。想定する敷地には、処理施設、ポンプ設備、業務用ゲート、保守用アクセス経路が含まれます。台風シーズンへの備えが調達の契機となります。復旧作業を継続しながら、損傷した境界を評価し、保守作業と侵入を区別し、適切なチームを派遣するための、繰り返し適用できる方法が必要です。
本事例では、主力のSky Hubポール形態を採用したSOLARTODO SentinelフィジカルAIエッジノードによる災害後の補完配置を提案します。特定顧客への導入や、達成済みの成果を報告するものではありません。Sentinelは、すでに実運用されている製品として紹介していますが、ホーチミン市での配置、構成、運用目標は提案段階にあり、最終的なエンジニアリング確認が必要です。調達カテゴリはcity-ai-poleであり、エッジコンピューティング、自律型ドローン運用、地上ロボット運用によって警備業務を支援します。
中心的な問題は、部門間の分断です。警備部門はフェンスの警報を記録し、水道運用部門は請負業者がバルブ格納設備を修理していることを把握し、保守部門は立入許可を管理している場合があります。共通のインシデント記録がなければ、各部門が個別に確認を始める可能性があります。復旧中は、この分断による負担が特に大きくなります。施錠されていないように見えるゲートが、許可された作業用出入口なのか、損傷した障壁なのか、侵入経路なのかを見極める必要があるためです。
したがって、調達の目的は、意思決定の追跡可能性を確保しながら、外周インシデント1件の解決に要する運用工数を削減することです。評価指標案には、重複派遣、報告内容の突合に要した職員の作業時間、回避可能な現地点検、保守工数が含まれます。いずれも達成済みの削減効果ではありません。運用コストに関する妥当性を認める前に、事業体自身が記録したベースラインと比較する必要があります。
2. 構成の判断:PTZカメラを共通の観測点にする
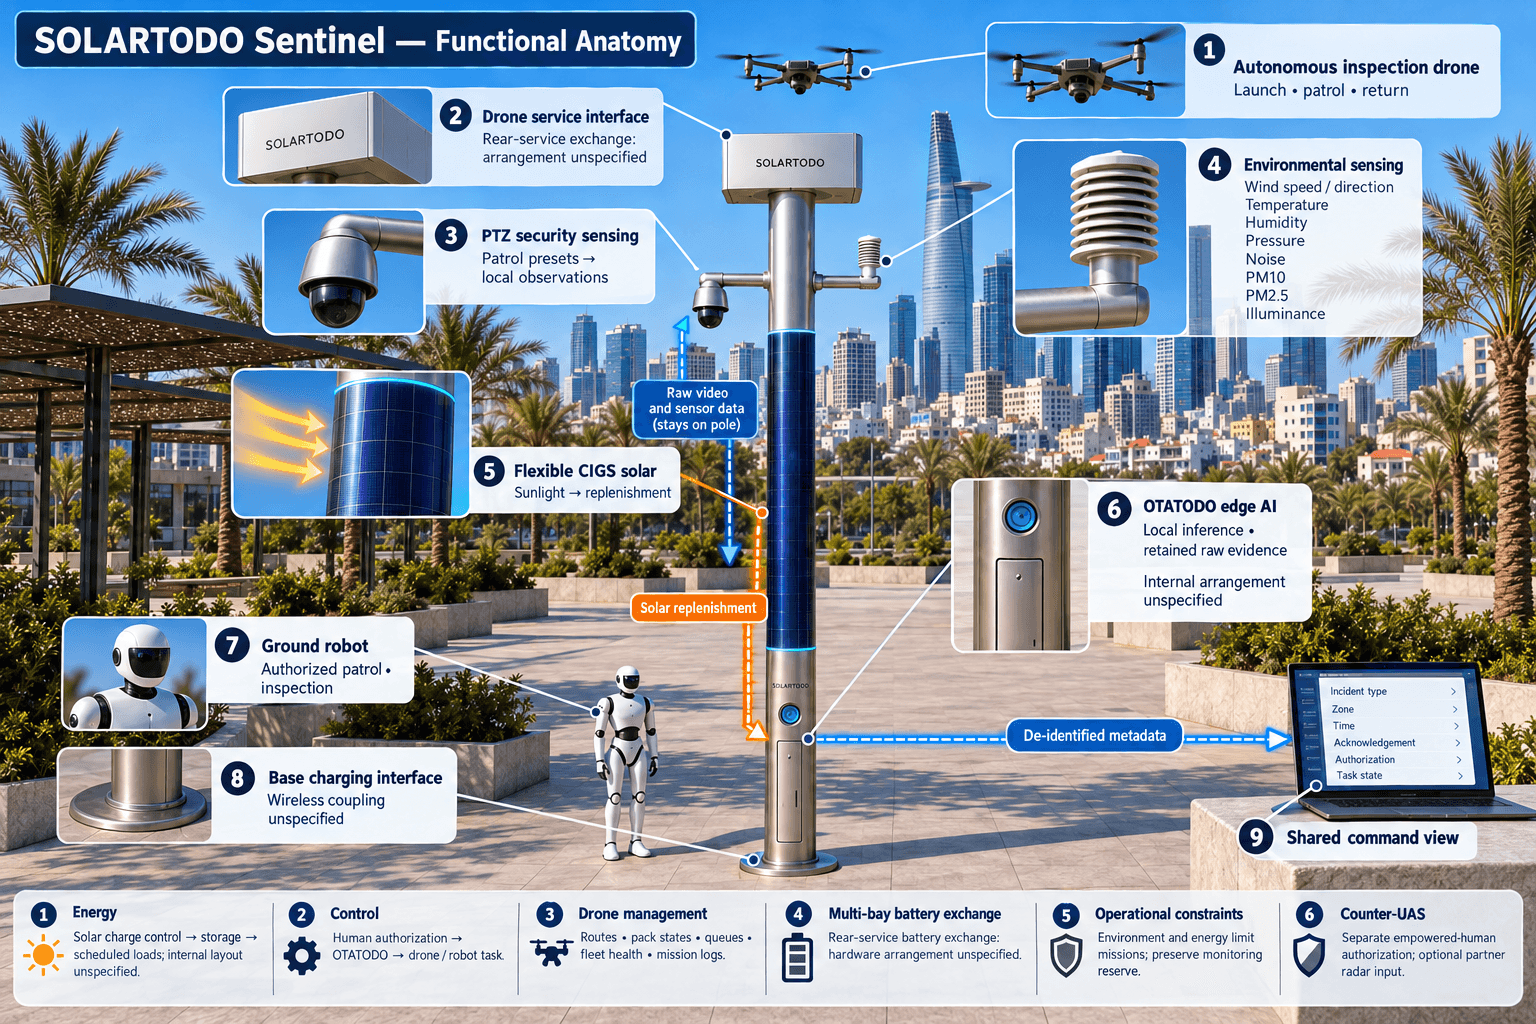
この構成では、PTZカメラが主要な警備モジュールです。巡回プリセットは、現地調査済みのゲート、フェンスの切り替わり箇所、水道設備への進入路をカバーする想定です。ローカル認識処理により、匿名の車両台数計測、群衆密度の把握、侵入検知、外周状況の把握を支援します。カメラの設置位置と監視除外区域には、実際の見通し、植生、仮設の復旧工事、隣接敷地を反映する必要があります。本提案は、高所に設置した1台のカメラで建物、豪雨、遮蔽物を透過して監視できるとは想定していません。
OTATODOは、ポール搭載のエッジAIモジュール上で動作し、カメラの観測情報をローカル処理するとともに、エネルギーとミッションの優先順位を踏まえて処理負荷をスケジューリングします。生映像と生のセンサーデータはポール内に保持します。共通の指令画面が受信するのは、インシデント種別、区域、時刻、確認応答、タスク状態など、個人を特定できないよう処理されたイベントおよび状態メタデータのみです。権限を持つ職員は、事業体のアクセス規則と保存規則に従い、保存された証拠をローカルで確認できます。
Sentinelの9つの統合機能が、この運用モデルを支えます。照明機能を持たない専用インテリジェントポール、自律型ドローン運用、ドローンバッテリーの自動ホットスワップ、ドローン運航管理、地上ロボット運用、PTZ警備センシング、9項目の環境監視、エッジAIコンピューティング、人間の承認に基づく対無人航空機システム(counter-UAS)連携です。ポールに照明システムはありません。蓄電池と自前の太陽光による補充電を使用する完全オフグリッド構成であり、電力系統、都市側電源、敷地内電源を使用しません。
環境センサーパッケージは、風速、風向、温度、湿度、気圧、騒音、PM10、PM2.5、照度を測定します。これらの測定値は、運用担当者による状況判断とタスクのスケジューリングに役立ちます。照度の測定は、照明機器の搭載を意味しません。調達時には、PTZカメラを受入評価の中心に据える必要があります。ローカルで生成されたイベントが、警備、水道運用、保守の各部門に対し、次に誰が対応するかを判断するための十分に明確な共通基盤を提供できるかを確認します。
3. 運用の判断:個別の警報を、承認された1つの対応につなげる
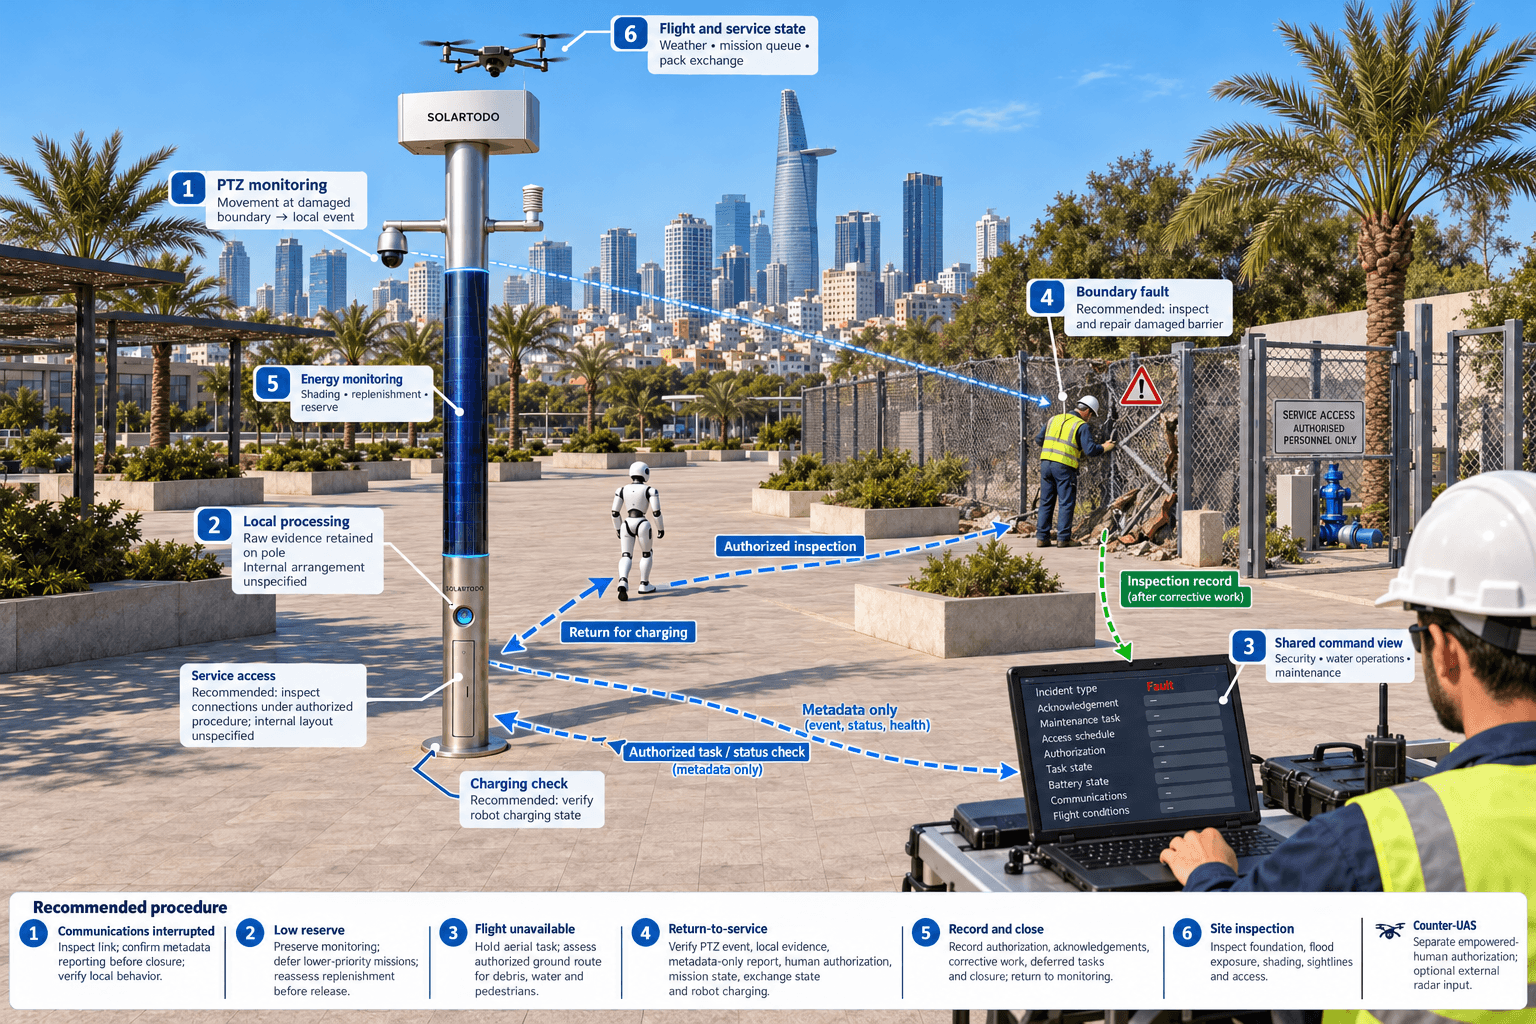
復旧作業中の外周イベントを例として考えます。カメラが、立入制限のある業務用進入路付近の損傷した境界を通過する動きを検知します。エッジモジュールは観測情報を設定済みの区域に関連付け、個人を特定できないよう処理されたイベントを生成します。共通状況図を表示する指令画面で、警備部門はそのイベントを保守タスクの状態および水道運用部門の立入予定と照合します。その後、責任を持つ担当者が対応を承認するか、追加確認を求めるか、状況が説明できたイベントを終了します。
これにより、センシング、承認に基づく評価と対応、エッジコンピューティングのスケジューリング、現場運用および保守という一連の継続的なループを実現します。共通のインシデント識別子によって、最初の観測、各部門の確認応答、承認、派遣タスク、終了記録を結び付けます。部門ごとの責任は維持しつつ、各部門の判断を同じ運用上の文脈で可視化します。これが重複作業を減らす仕組みであり、ダッシュボードだけで削減効果が生まれるわけではありません。
適切な航空点検では、ノードがドローンの離陸、区域巡回、点検、帰還、次のタスクへの再出動を支援し、ポールの現場に操縦担当者を常駐させる必要はありません。ドローン運航管理は、経路計画、充電・交換のステートマシン、タスクキュー、機体群の健全性、ミッションログを管理します。着陸後は、複数ベイを備えたバッテリーマガジンが機体後部から自動交換を行い、消耗したパックを充電済みのパックに置き換えます。複数のベイにより、エネルギー、気象、運用上の制約内で連続出動を支援します。
サービスロボットまたはヒューマノイドロボットは、承認された地上巡回、警報対応、点検を実施し、航空タスクと連携して、ポール基部に戻りワイヤレス充電できます。経路については、がれき、滞留水、路面状態、歩行者の活動状況を確認する必要があります。無許可のドローンが検知・追跡された場合、counter-UAS連携には別途承認判断が必要です。権限を持つ担当者は、味方側ドローンに対し、軟質ネットによる空中捕獲または近接接近による抑止を指示できます。これは非致死的な対処です。レーダーはポールに内蔵されておらず、レーダー情報を利用する場合は、提携先センサーからのオプション入力となります。
4. 設計の判断:復旧時の条件に合わせてオフグリッドの稼働サイクルを設計する
災害後の補完配置は、既存インフラを前提とせず、利用可能な敷地条件に合わせて設計する必要があります。ポールの設置候補位置について、基礎の安定性、浸水リスク、保守アクセス、カメラの見通し、太陽光の遮蔽、ドローンとロボットの安全な運用空間を調査する必要があります。ホーチミン市の水道事業拠点では、復旧車両、仮置き資材、修復された構造物が観測やアクセスを妨げないかを、事業体が明確に検討する必要があります。構造面および環境面の適合性には、最終的なエンジニアリング確認が必要です。
円筒形の構成では、高さ約8メートル、幅約0.6メートルの本体の全周360度に、約15平方メートルのフレキシブルCIGS薄膜太陽電池を巻き付けます。公称容量は約2.4–2.7 kWpです。この定格値を、現地での連続出力として扱ってはなりません。直射日光が当たるのは円筒の太陽に面した投影部分であり、巻き付けた全面が均等に照らされるわけではありません。
参考として、サウジアラビアのような日射量の多い地域における現実的な晴天時の出力は、DCピークで約0.8–1.1 kW、1日当たり約6–9 kWhです。ピークは必ずしも正午ではなく、午前半ばまたは午後に発生します。これらの数値は参考条件であり、ホーチミン市での発電予測ではありません。現地の遮蔽、季節的な雲量、降雨、最終的な設置形状を踏まえた、敷地固有のエネルギー評価が必要です。
太陽光は、蓄電池を備えた完全オフグリッドのマイクロステーションにおいて、補助的な補充電を担います。5–20 kWhクラスの蓄電容量は負荷を緩衝しますが、エネルギーを生み出したり、高出力の動作を中断なく継続できると保証したりするものではありません。調達仕様では、PTZセンシング、演算、通信、ドローン用バッテリーパックの充電、ロボット充電を含む稼働サイクル別のエネルギー収支を要求する必要があります。OTATODOのスケジューリングは、合意された監視用の予備電力量を維持し、必要に応じて優先度の低いミッションを延期する必要があります。復旧手順では、電力系統、都市側電源、敷地内電源への接続を前提とせず、発電量が低い状態の長期化に対処する必要があります。
5. 商務上の判断:大きな削減数値より、運用価値の証拠を受入基準にする
水道事業体は、部門ごとの責任を明確にした運用成果を調達する必要があります。警備部門は外周状況の評価とインシデントのエスカレーションを担当し、水道運用部門は設備の重要度とアクセス制約を特定し、保守部門は現地点検と是正作業を担当します。調達では、これらの責任をイベントの振り分け、確認応答、終了手順に反映することを要求する必要があります。共通の指令画面では、未完了の引き継ぎを可視化し、新しいインターフェース内で部門の縦割りが再現されないようにする必要があります。
評価では、類似するインシデント区分を比較し、職員の作業工数を一貫した方法で記録する必要があります。日常的な請負業者の立入確認を、現物修理が必要な暴風雨で損傷した境界と比較すべきではありません。有用な指標には、インシデント1件当たりの突合時間、期間当たりの重複訪問回数、定期点検工数、不完全な記録の確認に要した時間が含まれます。本事例に付属する例示計算は、計画用の算術にすぎません。購入者が再計算できる方法を示すものであり、削減効果の予測や現地実績の証拠ではありません。
受入検証には、立会いによるPTZイベント生成、ポール内での証拠確認、メタデータのみの報告、人間による承認、ミッションのスケジューリング、バッテリー交換、ロボット充電を含める必要があります。試験では、通信の中断、蓄電残量の低下、飛行できない条件も確認する必要があります。目的は、何がローカルで継続し、何が承認待ちとなり、延期されたタスクがどのように記録されるかを明らかにすることです。想定上の検知率、遅延、監視面積、導入数量は、こうした敷地固有の証拠に代わるものではありません。
データガバナンスも、同じ調達パッケージに含める必要があります。Sentinelはローカル処理を前提に設計され、PDPL-LGPDを指向したアプローチを採用しています。ただし、この表現は認証や、ベトナム法への適合性判断を意味しません。事業体は、受入前に、適用されるベトナムの要件、アクセス権限、保存期間、監査責任を確認する必要があります。信頼できる調達判断は、検証済みの設計適合性と、測定された運用工数に基づくべきです。本提案事例は、ホーチミン市での展開完了も、達成済みのコスト削減も主張していません。
システム構成
| 項目 | 構成 |
|---|---|
| ノード形態 | Sky Hub照明非搭載専用スマートポール。高さ約8 m、幅約0.6 mの円筒形本体。照明システムなし |
| PTZ警備センシング | 匿名の車両台数計測、群衆密度の把握、侵入検知、外周状況の把握に対応する、ローカル処理型PTZ巡回プリセット |
| エッジ演算とデータ | OTATODOを実行するポール搭載AI推論モジュール。生映像とセンサーデータはポール内に保持し、報告は個人を特定できないよう処理されたメタデータのみ |
| オフグリッド電源 | 全周360°に巻き付けた約15 m²のフレキシブルCIGS、公称容量2.4–2.7 kWp、5–20 kWhクラスの蓄電容量。最終的な容量設計にはエンジニアリング確認が必要 |
| 空中・地上運用 | ドローンの自律離陸・帰還、複数ベイを使用する機体後部からのバッテリー交換、ミッション管理、ロボットの基地でのワイヤレス充電 |
| 環境センシング | 風速、風向、温度、湿度、気圧、騒音、PM10、PM2.5、照度 |
| 指令連携 | 共通のインシデント識別子、部門別タスク状態、人間による承認、非致死的なcounter-UAS連携 |
仕組み
- ポール搭載のPTZカメラが、設定済みの敷地外周区域内の動きを検知します。
- エッジAIが観測情報をローカル処理し、個人を特定できないよう処理されたイベントメタデータを発行します。
- 警備部門が、共通の指令画面で保守部門と水道運用部門のタスク状態を確認します。
- 権限を持つ担当者が、適切な点検または対応を承認します。
- OTATODOが、気象、アクセス、エネルギーの制約内でドローンまたはロボットのタスクをスケジューリングします。
- 生の証拠データをポール内に保持したまま、インシデント記録に承認、タスク状態、終了情報を記録します。
計画前提(参考値)
購入者が再計算できる例示的な計画入力値であり、達成済みの結果ではなく目標指標です。最終的なエンジニアリング確認が前提です。
| 指標 | 計画前提 | 参考値 |
|---|---|---|
| インシデント情報の突合工数 | 例示のみ:月20件のインシデントについて、突合時間15分と目標10分を比較します。実測した職員の作業記録で検証してください。 | 20 × (15 − 10) = 仮に回避できる作業工数は月100人・分 |
| 重複点検工数 | 例示のみ:月4回の重複訪問の回避を評価し、各訪問では職員2人が30分を費やすとします。削減が達成済みとは想定していません。 | 4 × 2 × 30 = 回避可能な重複作業は月240人・分 |
| 定例レビューの作業量 | 例示のみ:週2回のレビューを4週間実施し、各30分のレビューに職員2人が参加する計画とします。 | 2 × 4 × 2 × 30 = 計画上の評価工数は480人・分 |
| 予防保守の作業量 | 例示のみ:月2回の保守訪問を計画し、各回で職員2人が60分作業するとします。設計に基づく保守計画に置き換えてください。 | 2 × 2 × 60 = 計画上の保守工数は月240人・分 |
導入機器
- フレキシブルCIGSを巻き付けたSky Hub照明非搭載円筒形ポール一式
- エネルギー管理と太陽光充電制御を備えた蓄電池一式
- ポール上での認識処理とローカル証拠保存に対応するPTZカメラ
- OTATODOを実行するエッジAI演算キャビネット
- 複数ベイを使用する機体後部からのバッテリー交換装置を備えた自律型点検ドローン
- 基地のワイヤレス充電位置を備えたサービスロボットまたはヒューマノイドロボット
- 9項目の環境センサー一式
- 個人を特定できないよう処理されたイベントおよび状態メタデータ用の通信機器
よくある質問
これはホーチミン市で実際に完了した顧客導入事例ですか?
本記事は、工業団地内にある水道事業体の拠点向けに、提案段階の構成を例示するものです。顧客を特定するものでも、現地導入の完了や達成済みの成果を主張するものでもありません。Sentinelは実運用中の製品ですが、この場所に固有の構成には、現地調査、エンジニアリング確認、購入者による受入が必要です。
PTZモジュールは、部門の運用工数削減にどのように役立ちますか?
PTZモジュールは、ローカル処理された外周イベントを生成し、保守および水道運用のタスクと共通のインシデント識別子で結び付けることができます。職員は、別のチームを派遣する前に、観測された活動が許可済みかどうかを確認できます。突合時間や重複訪問の削減効果は、想定するのではなく、事業体のベースラインと比較して測定する必要があります。
外部電源に接続せずにポールを運用できますか?
はい。提案するアーキテクチャは、ポール搭載のCIGS太陽電池による補充電、蓄電池、スケジューリングされた処理負荷を組み合わせた完全オフグリッド構成です。持続可能な稼働サイクルは、利用可能な太陽光と蓄電容量によって制限されます。設計では、発電量の低い期間に備える予備電力量の方針を含め、監視、演算、通信、機体・ロボットの充電を一体で見積もる必要があります。
共通の指令画面はカメラの生映像を受信しますか?
いいえ。生映像とセンサーデータは、ローカル処理と管理されたローカル確認のため、ポール内に保持します。外部に送信できるのは、個人を特定できないよう処理されたイベントおよび状態メタデータのみです。共通の指令画面は、生映像の送信を必要とせず、インシデント状態、責任分担、承認を調整します。アクセス規則と保存規則は、引き続き調達要件となります。
ドローンの連続出動とロボット運用は、どのように支えられますか?
着陸したドローンには、複数ベイを備えたバッテリーマガジンを使い、機体後部からの自動交換によって充電済みパックを装着します。ミッション管理は、経路、バッテリー状態、キュー、機体群の健全性を調整します。地上ロボットはポール基部に戻ってワイヤレス充電します。タスクの繰り返し実行には、利用可能なエネルギー、気象、安全な経路、運用承認による制約があります。
counter-UASの対処には、どのような権限が必要ですか?
検知と追跡だけでは、介入する許可は得られません。軟質ネットによる空中捕獲や近接接近による抑止をノードの味方側ドローンに指示する場合を含め、非致死的な対応には権限を持つ担当者の承認が必要です。購入者は、適用される許可と手順を確立する必要があります。レーダーはポールの搭載機器ではなく、提携先センサーからのオプション入力に限られます。
水道事業体は、調達の受入前に何を検証すべきですか?
事業体は、ローカルPTZ処理、メタデータのみの報告、共通のインシデント処理、承認制御、エネルギーを考慮したタスクのスケジューリングを立会い確認する必要があります。基礎と浸水条件への適合性、保守アクセス、飛行制約、ロボット経路も確認する必要があります。ローカル処理設計やPDPL-LGPDを指向するという表現は、認証やベトナムの要件への適合を証明するものではありません。
さらに詳しく
街路・キャンパス・公共空間で同様のフィジカルAI導入をご検討ですか? エンジニアリング相談を依頼する