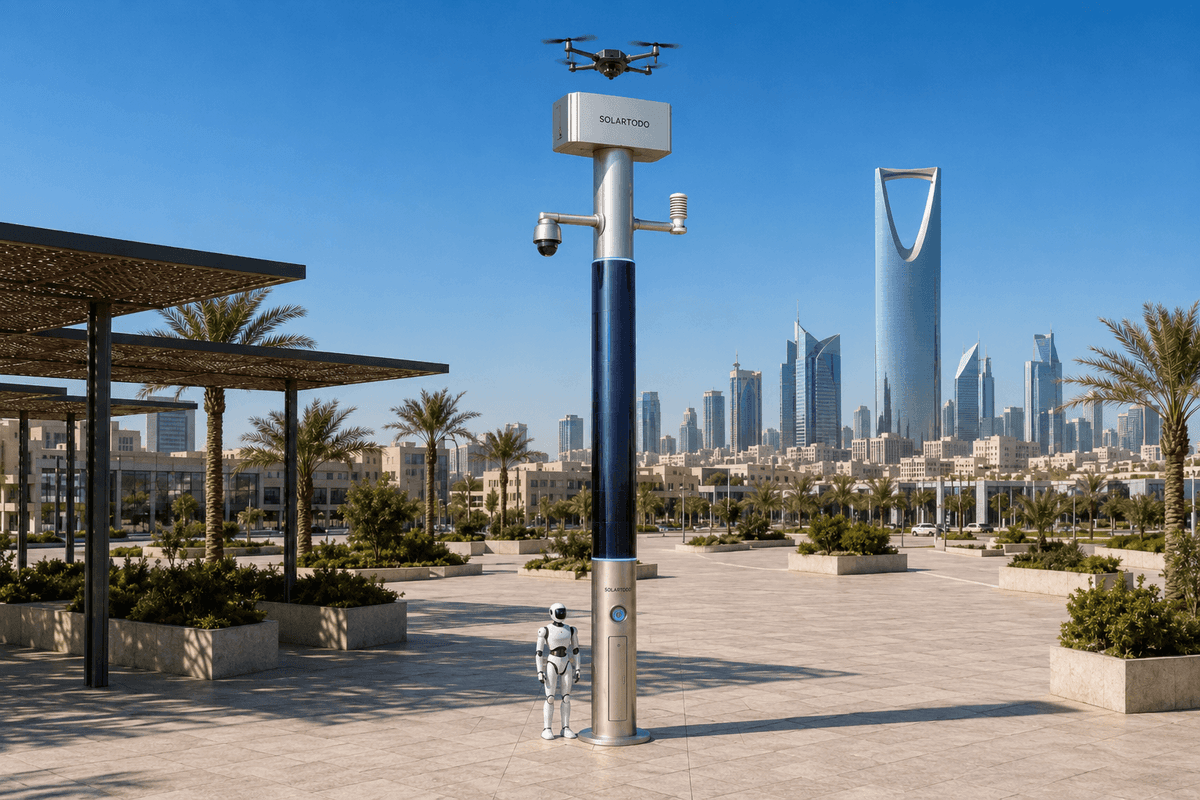
City AI Pole、本ケースではSOLARTODO Sentinel Sky Hubは、ローカルセンシング、エッジコンピュート、ドローン運用、地上ロボット支援、蓄電、太陽光による補充電を統合した、完全オフグリッド、非照明型のPhysical-AIエッジノードである。このクアラルンプール向け構成は、停電リスクの高い丘陵地帯および回廊エリアにおける電力会社の夜間巡回を支援しつつ、生データをポール上でローカル処理する。
1. 調達背景:クアラルンプール、電力会社、夜間巡回
クアラルンプールは谷盆地に形成された高密度な熱帯の首都であり、丘陵性の都市縁辺部、高架道路、ユーティリティ回廊、排水路、変電所、キャンパス、工業地区、森林斜面が住宅および商業負荷中心の近くに位置している。電力会社にとって難しい課題は、通常気象下で設備を維持することだけではない。より難しい調達課題は、台風シーズンの広域的な暴風雨影響、北東モンスーンによる豪雨、強い突風、斜面流出、植生の揺動、部分的な通信障害、夜間のアクセス制約が発生する場面に現れる。作業員は、ネットワーク自体が劣化している状況で、フィーダー警報、境界アラート、資産付近の地すべりリスク、公共安全に関する通報に対応しなければならない場合がある。
本ケースでは、提案されるSOLARTODO Sentinel Sky Hubの導入を、夜間巡回向けPhysical-AIエッジノードポールのグリッドメッシュとして位置付ける。ここでいうグリッドメッシュとは、都市電力への依存ではなく、ユーティリティ関連ゾーンに沿った分散型の運用メッシュを意味する。各ノードは完全オフグリッドであり、蓄電池に加え、ポール本体に360度巻き付けたフレキシブルCIGS薄膜太陽電池による補充電を備える。これは純粋なスマートポールであり、照明システムは含まない。価値は照明ではない。価値は、都市通信が断続的な状況でも持続するローカルインテリジェンス、自律的な現場運用、レジリエントな共通運用状況図レポーティングにある。
購入者は、脆弱な各地点に常時人員を配置することなく、停電状況での応答時間を短縮する方法を評価する電力会社である。提案される調達範囲では、夜間の手動巡回が遅くなりやすい変電所、丘陵斜面のフィーダー回廊、ケーブル引き込みエリア、サービス道路、工業団地境界、重要な境界区間を優先する。KPIの枠組みは、応答時間改善目標である。すなわち、異常検知から検証済みトリアージまで、検証済みトリアージから承認済み出動まで、出動から記録された現場証跡までの時間を短縮することである。これらは評価目標であり、達成済み結果の主張ではない。また、最終的なエンジニアリング確認、現地調査、運用ルールの対象となる。
2. ユーティリティ運用ループにおけるノードの役割
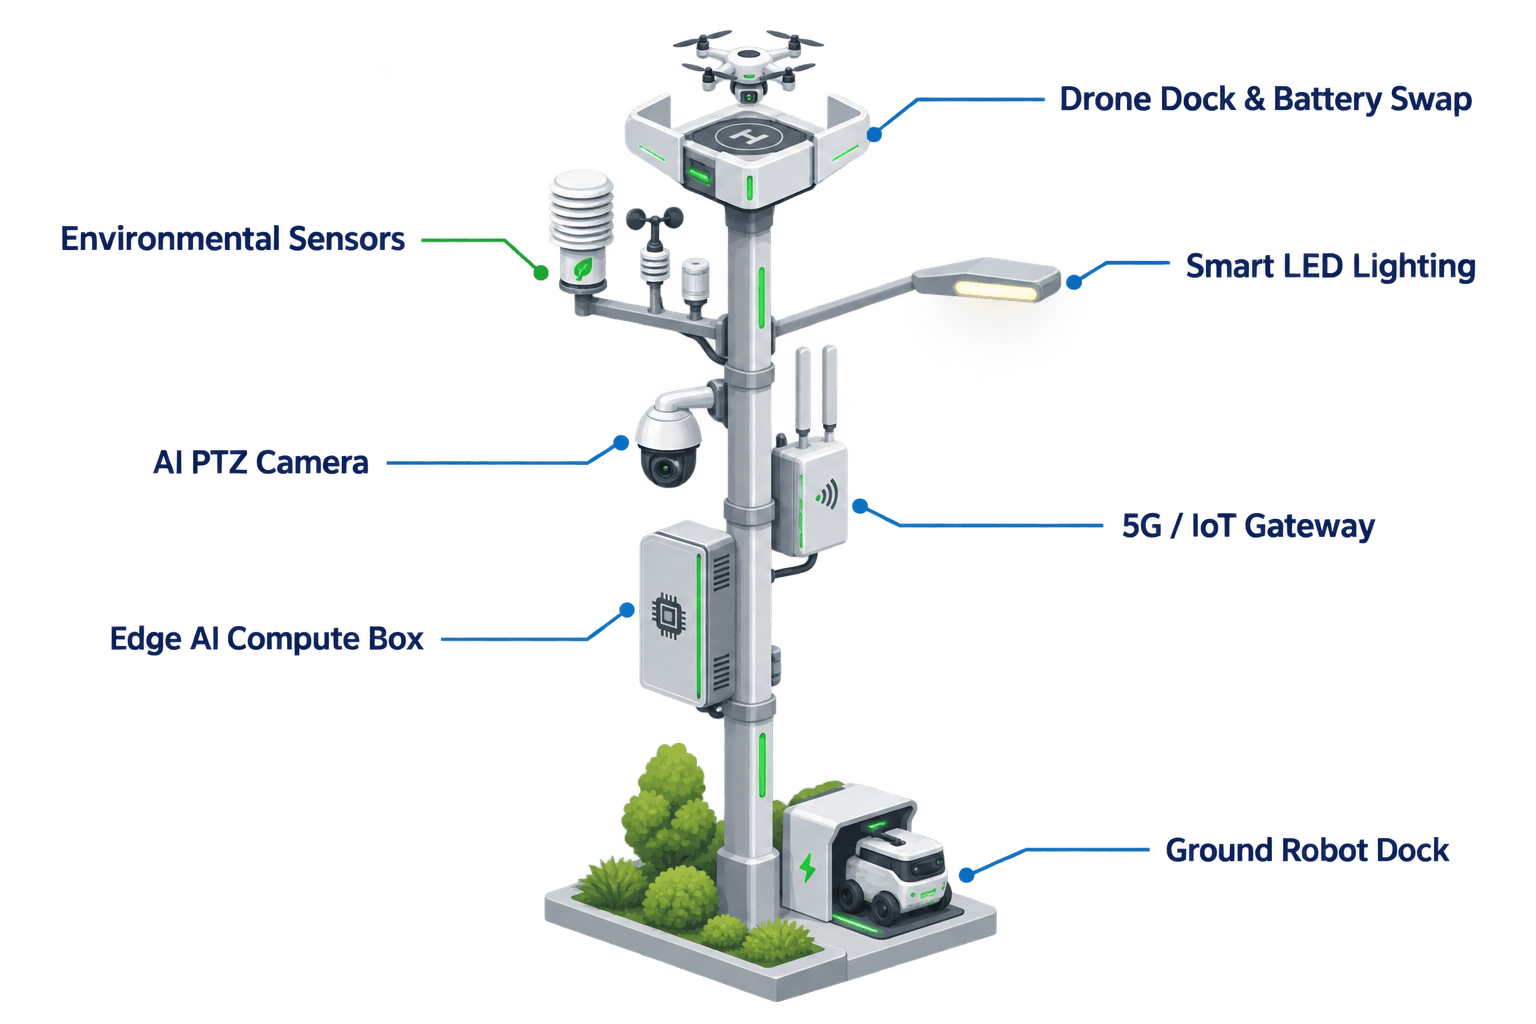
Sky Hubノードは、汎用的なポール設置ではなく、電力会社の業務を中心に構成される。その運用ループは、センシング、承認済み評価と対応、エッジコンピュートのスケジューリング、現場運用、保守で構成され、単一のCOPコマンドビューに表示される。PTZカメラとローカル認識サービスは、匿名化された車両数、人群密度、侵入、境界付近の動き、環境トリガーを監視する。環境パッケージは、風速、風向、温度、湿度、気圧、騒音、PM10、PM2.5、照度を追跡し、嵐の夜におけるローカルな気象および現場状況の記録をオペレーターに提供する。
エッジAIコンピュートは、調達プロファイルに応じてOrinクラスまたはThorクラスの性能範囲にあるJetsonクラスのモジュールにより、ポール上で実行される。生の映像およびセンサーストリームはポール上に留まり、ローカル処理される。ノード外へ出る可能性があるのは、非識別化されたイベント、ヘルス、ステータスのメタデータのみである。クアラルンプールのユーティリティ運用において、これは重要である。停電対応はしばしば公共の監視下で、かつ私有地周辺で行われるためである。このデータ姿勢は、認証取得を主張するものではないが、ローカル処理と最小化を支援するPDPL/LGPD指向の設計である。
ノードは、同一のコマンドビューから3つの現場レイヤーを調整できる。第一に、ローカル異常を検知して分類する。第二に、ポール上でコンピュート、電力予算、ミッション優先度をスケジューリングする。第三に、運用ポリシーおよび必要に応じた人間の承認の下で、自律ドローン出動、地上ロボット巡回、またはその両方を指示する。例えば、丘陵縁辺部の変電所における夜間の境界異常は、ローカルでスコアリングされ、COPへ要約され、短時間のドローン点検に割り当てられる一方、サービスロボットはより近距離の地上対応または追加点検に備えてポール基部で待機できる。ネットワークが不安定な場合でも、ノードはローカルイベント処理を継続し、メタデータ同期が可能になるまでミッション記録を保存する。
3. 応答時間モジュールとしてのバッテリー交換
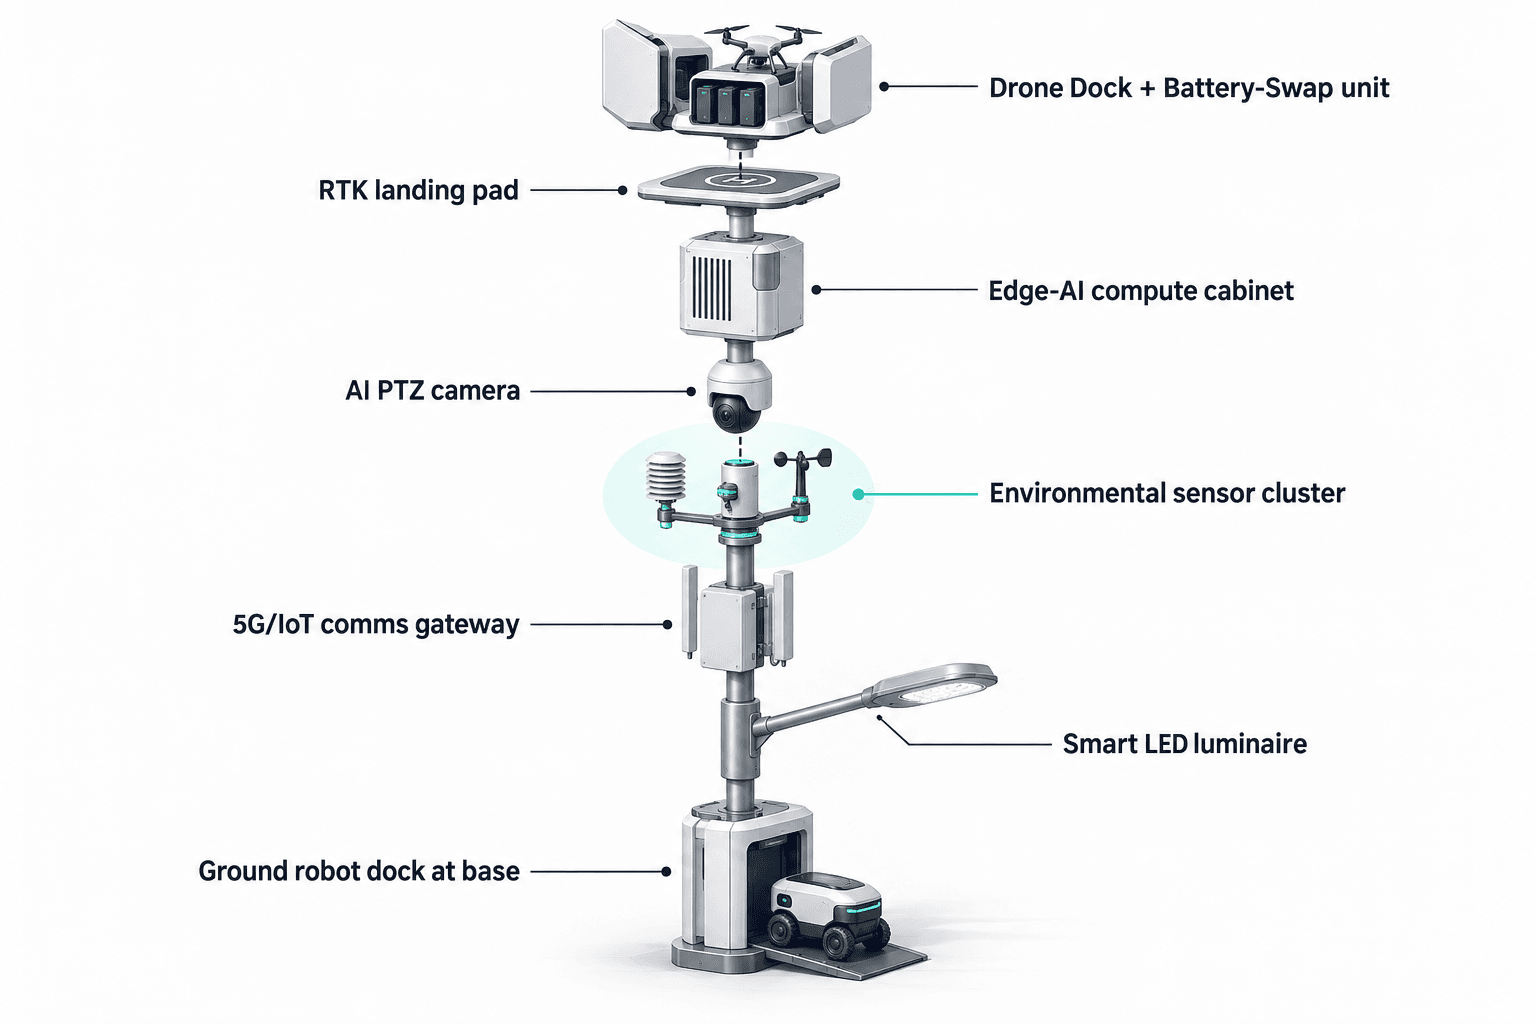
このクアラルンプールケースにおけるモジュールの焦点は、ドローン用バッテリーのホットスワップシステムである。ネットワーク停止状況での応答時間は、作業員や手動バッテリー交換を待たずに、ノードが現場運用を継続できるかどうかに左右されるためである。Sky Hub構成には、背面サービス式のマルチベイバッテリーマガジンが含まれる。着陸したドローンはポールへ戻り、サービス位置にアラインし、消耗したパックを充電済みパックと交換して再離陸できる。複数のベイにより連続した複数回の出動を支援し、ステートマシンがベイの空き状況、バッテリー状態、着陸クリアランス、ミッションキューイング、再離陸承認を管理する。
嵐の夜のユーティリティシナリオでは、これにより調達ロジックが変わる。従来の点検計画は多くの場合、作業員が拠点から車両で出発し、雨や通行止めの道路を通って現場に到着し、警報の原因が植生接触、不法侵入、洪水、設備筐体の損傷、または通信の誤警報であるかを目視確認することに依存している。Sky Hubグリッドメッシュは、一次検証を資産の近くへ移動させる。ノードはローカルな夜間巡回ルートを実行し、ドローンをバッテリー交換のために帰還させ、次の優先区間の点検へ再展開できる。その間、COPはミッションログとエッジ分類されたイベントメタデータを記録する。
同じバッテリー交換ロジックは、エネルギー管理とも統合されている。ポールは完全オフグリッドだが、太陽光レイヤーは無制限の自給電源として表現されるものではない。垂直円筒形の本体には、高さ約8 meter、幅0.6 meterの形状に、約15 square metersの360-degree wrapped flexible CIGS thin-filmが搭載され、公称出力は約2.4 to 2.7 kWpである。垂直円筒は全周が同時に発電するのではなく、主に太陽に面した投影部分で直達日射を受けるため、高日射地域における現実的な快晴時出力はおおむね0.8 to 1.1 kW DC peakであり、通常は午前半ばまたは午後半ばにピークを迎え、1日あたり約6 to 9 kWhとなる。クアラルンプールのサイト発電量は、現地の日影および気象評価によって確認する必要がある。そのため、高出力のドローンおよびロボット作業は、5 to 20 kWh-classの蓄電でバッファされ、デューティサイクル、バッテリー状態、嵐対応の優先度、ミッション緊急度に基づいてスケジューリングされる。
4. 停電リスクの高い地形向けグリッドメッシュ導入パターン
提案されるクアラルンプールでの調達では、連続した街路景観としてではなく、地形および資産パターンにまたがるユーティリティ向けの運用メッシュとしてノードを配置する。優先ゾーンには、樹木の多い斜面付近のフィーダー回廊、夜間視認性が限られる変電所境界、洪水隣接のサービス道路、工業団地境界、キャンパスのエネルギー資産、手動確認が遅くなりやすい丘陵縁辺部のアクセス地点が含まれる。山岳都市というアーキタイプは、クアラルンプールが遠隔の山間町であるという主張ではなく、局所的な急勾配、植生圧、排水の流れ、アクセス道路の制約として表現される。
各Sky Hubはローカルなマイクロステーションとして機能する。その純粋なスマートポール本体には、センシング、コンピュート、蓄電、ドローンサービス、ロボット支援、通信が搭載される。地上ロボットのワークフローは、電力会社に第二の対応モードを提供する。すなわち、ポール周辺ゾーンでの自律巡回、警報対応、アクセス可能な地上経路の点検、ドローンとの空地連携、ワイヤレス充電のためのポール基部への帰還である。ドローンは、見通し、斜面、水、アクセス障壁によって地上移動が遅くなる場所で、高所または広域の点検を提供する。両者を組み合わせることで、作業員を派遣する前に、緊急性の高い現場イベントと低優先度の異常を切り分けやすくなる。
Counter-UAS連携は、重要なユーティリティ資産付近の無許可ドローンに対する範囲限定の安全ワークフローとして含まれる。ポールは無許可ドローンを検知・追跡し、認可された場合に限り、ノード自身の友好的ドローンにソフトな空中ネット捕獲または近接抑止を実行させることができる。これは非運動的で、人間の承認を伴う緩和策である。撃墜ではなく、ジャミングではなく、自律攻撃ではなく、武器機能でもない。レーダーはポールに内蔵されていない。必要な場合、レーダーはローカルCOPへの任意またはパートナーセンサー入力としてのみ扱われる。
グリッドメッシュ方式の調達上の利点はレジリエンスである。ネットワーク停止中でも、各ノードはローカルの意思決定支援とタスク記録を保持する。接続が利用可能な場合、電力会社のコマンドビューは、非識別化されたステータス、イベント要約、ミッションログ、エネルギー状態、保守フラグを受信する。接続が劣化している場合でも、ノードは承認済みルールの範囲内で、センシング、ローカル推論、ミッションスケジューリング、現地対応を継続する。目標KPIは、より速い検証済み状況認識である。すなわち、警報から分類済み状況、承認済み現場対応までの経路を短縮することである。
5. 評価方法と購入者ガバナンス
提案される評価は、マーケティング上の主張ではなく、運用受け入れ基準として調達要件に記載すべきである。電力会社の購入者は、夜間巡回における目標応答時間帯を定義できる。異常からローカル分類、ローカル分類からCOPアラート、COPアラートから人間の判断、人間の判断からドローン離陸、ドローン帰還からホットスワップ完了、次ルートへの再展開までである。これらの目標は、現実的な気象時間帯、低照度条件、部分的通信、バッテリー状態の制約、現地固有の地形制約の下で試験されるべきである。
ガバナンスはハードウェアと同じくらい重要である。COPは、検知、意思決定支援、アクチュエーションを分離すべきである。匿名カウント、密度推定、境界イベント、環境計測値、ドローンのミッション状態、ロボット状態、バッテリーマガジン状態、ノードヘルスはまとめて表示できる一方、生映像はポール上でローカル処理されたままとする。規制対象のアクション、特にC-UAS連携や第三者に影響する対応については、Human-in-the-loopの承認が引き続き必要である。ミッションログには、ノードが何を検知したか、エッジAIが何をスコアリングしたか、オペレーターが何を承認したか、どの資産が出動したか、どの非識別化結果が保存されたかを記録すべきである。
クアラルンプールでは、調達にサイトエンジニアリング確認も含めるべきである。太陽光曝露、雨荷重、風況、腐食環境、通信カバレッジ、サービスアクセス、ドローン運用許可、ロボット走行経路の適合性、蓄電池容量、保守周期である。Sky Hub製品は、成熟した稼働中のPhysical-AIエッジノード能力として位置付けられるが、正確なノード数、設置場所、デューティサイクル、KPI目標は、電力会社の回廊に合わせてエンジニアリングする必要がある。これにより、ビジネスケースの信頼性が保たれる。ポールは街路灯ではなく、汎用カメラマストでもなく、無制限の太陽光マシンでもない。これは、停電圧力が最も高まる時でもローカルインテリジェンスと現場対応を維持するために設計された、オフグリッドの都市AIノードである。
システム構成
| 項目 | 構成 |
|---|---|
| ポール形状 | SOLARTODO Sentinel Sky Hubの純粋なスマートポール、非照明、完全オフグリッドの円筒形本体 |
| エネルギーシステム | ~15 m² 360°巻き付けフレキシブルCIGS薄膜、5-20 kWh級蓄電、デューティサイクルスケジューリング |
| エッジAIコンピュート | ポール上のJetsonクラス推論モジュール、OrinまたはThorクラスのプロファイル、ローカルワークロードスケジューリング |
| ドローンサービス | 自律離陸、帰還、背面サービス式マルチベイバッテリーホットスワップ、タスク再展開 |
| 地上ロボット支援 | ポール基部ワイヤレス充電と連携した巡回および点検調整 |
| センシングパッケージ | 匿名車両数、人群密度、侵入、境界認識向けAI PTZ;9パラメータ環境モニタリング |
| データ処理 | 生映像およびセンサーデータはポール上でローカル処理;非識別化されたイベントおよびステータスメタデータのみ外部送信の可能性 |
仕組み
- ポール上センシングが、ユーティリティ資産付近の夜間境界異常または環境異常をフラグする。
- エッジAIがイベントをローカルで分類し、優先度をスコアリングし、生映像およびセンサーデータをポール上に保持する。
- COPが、非識別化されたイベントメタデータ、ノードのエネルギー状態、バッテリー交換状況、推奨対応を表示する。
- 人間のオペレーターが、必要に応じてドローン離陸、ロボット出動、または範囲限定のC-UAS連携を承認する。
- ドローンが点検を完了し、自動バッテリーホットスワップのために帰還し、キューが追加出動を必要とする場合は再展開する。
- ミッションログ、応答タイムスタンプ、非識別化されたステータスメタデータが、KPIレビューおよび保守計画のために記録される。
計画前提(参考値)
購入者が再計算できる例示的な計画入力値であり、達成済みの結果ではなく目標指標です。最終的なエンジニアリング確認が前提です。
| 指標 | 計画前提 | 参考値 |
|---|---|---|
| 応答時間評価 | 夜間巡回中のローカル異常フラグからCOPイベント要約までの目標間隔 | ~1-3 minutesの目標計画帯 |
| 点検労務 | 停電リスクの高い夜に、選定された手動確認移動をドローン巡回で代替 | 優先ゾーンあたり~5-10 patrol checks/weekを自動化 |
| バッテリー交換の連続性 | マルチベイマガジンが手動補充前の連続出動を支援 | サービスウィンドウあたり~3-6 short sorties |
| 作業員出動フィルタリング | トラック出動前にローカルエッジ分類が緊急イベントと低優先度異常を切り分け | 検証対象として~20-40% triage reduction target |
| 停電時レジリエンス | 断続的バックホール中もノードがローカル推論とミッションログ記録を継続 | 蓄電量依存で~4-12 hours local autonomy target |
| 環境コンテキスト | 9パラメータのセンサー記録が嵐の夜のインシデントレビューを支援 | イベントごとに~1 local condition snapshot、加えて定期ヘルスレポート |
導入機器
- SOLARTODO Sentinel Sky Hub非照明ポール本体
- 360°巻き付けフレキシブルCIGS薄膜太陽電池レイヤー
- 5-20 kWh級蓄電および電力管理キャビネット
- 背面サービス式マルチベイドローンバッテリーホットスワップマガジン
- 自律ドローン運用ベイおよび着陸・サービスインターフェース
- 地上ロボット向けポール基部ワイヤレス充電インターフェース
- ローカル認識機能付きAI PTZカメラ
- 9パラメータ環境モニタリングセンサーパッケージ
よくある質問
Sky Hubはクアラルンプールの道路照明向けスマート街路灯ですか?
いいえ。本調達ケースでは、Sky Hubは照明システムを持たない純粋なスマートポールとして指定されている。その役割は、電力ユーティリティゾーン向けのPhysical-AIエッジ運用であり、ローカルセンシング、エッジ推論、ドローン運用、地上ロボット支援、蓄電、太陽光補充電、COPレポーティングを担う。街路照明のアップグレードとして範囲設定、予算化、評価すべきではない。
バッテリー交換モジュールは、ネットワーク停止中の応答時間にどのように影響しますか?
マルチベイバッテリーマガジンにより、帰還したドローンは現地オペレーターなしで充電済みパックを受け取り、再離陸できる。夜間巡回中、これにより点検出動間の待機時間を短縮し、検証を資産の近くに維持できる。KPIは、現地試験前の保証結果ではなく、異常フラグから承認済み離陸、帰還、交換、再展開までの目標間隔として測定すべきである。
完全オフグリッド設計とは、ポールが太陽光だけで無制限のドローンおよびロボットミッションを実行できるという意味ですか?
いいえ。ポールは都市、現地、またはグリッド電力に依存しないため完全オフグリッドであるが、CIGSラップは無制限のエネルギー源ではなく補充電レイヤーである。高出力のドローンおよびロボット作業は、5-20 kWh級の蓄電でバッファされ、デューティサイクル、現地天候、バッテリー状態、運用優先度に基づいてスケジューリングされる。
提案されるクアラルンプール構成では、どのデータがポール外へ出ますか?
生映像およびセンサーデータはポール上に留まり、ローカル処理される。コマンドビューが受信する可能性があるのは、非識別化されたイベント要約、ミッションステータス、ヘルステレメトリ、エネルギー状態、保守フラグである。これはPDPL/LGPD指向のローカル処理に関する表現であり、購入者によるレビューなしに導入がすでに認証済みまたは法令適合済みであると主張するものではない。
ノードはユーティリティ巡回中に顔やナンバープレートを識別できますか?
本ケースでは、能動的な顔認識またはナンバープレート認識機能は主張していない。セキュリティセンシングの範囲は、ローカル認識を用いた匿名車両数、人群密度、侵入、境界認識である。これにより、調達の焦点はID監視ではなく、ユーティリティ運用、状況認識、プライバシーを意識したイベントトリアージに置かれる。
重要なユーティリティインフラ周辺のCounter-UASはどのように扱われますか?
Counter-UAS連携は、検知、追跡、人間承認による非致死的対応に限定される。ノードは、運用ルールで許可される場合に、自身の友好的ドローンへソフトな空中ネット捕獲または近接抑止を指示できる。これは撃墜システムではなく、RFまたはGNSSを妨害せず、自律攻撃も行わない。レーダーが必要な場合、それは任意のパートナーセンサー入力にすぎない。
調達承認前に電力会社は何を確認すべきですか?
購入者は、現地の太陽光曝露、蓄電池容量、ドローン運用許可、ロボット走行経路品質、バックホールカバレッジ、耐候性、サービスアクセス、サイバーセキュリティガバナンス、人間による承認手順を確認すべきである。KPI目標は、データシートから仮定するのではなく、クアラルンプールの夜間降雨条件および部分的通信条件下で試験されるべきである。
さらに詳しく
街路・キャンパス・公共空間で同様のフィジカルAI導入をご検討ですか? エンジニアリング相談を依頼する