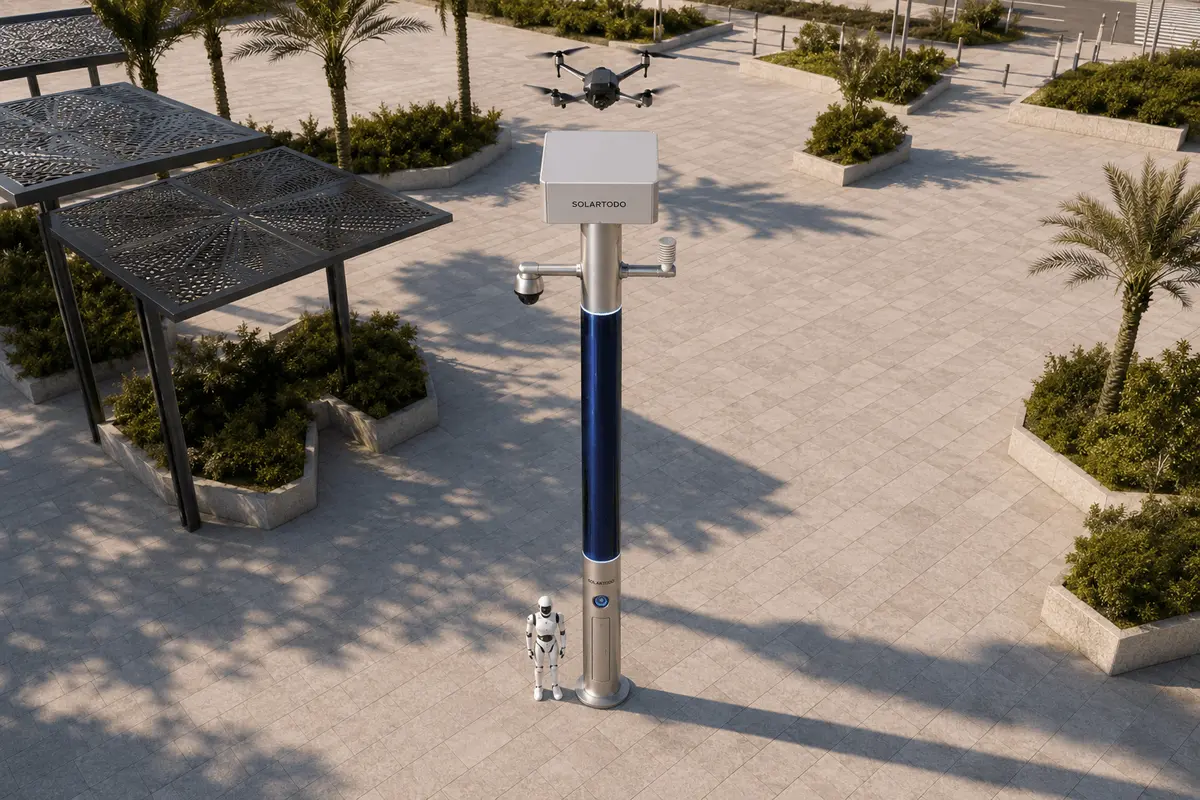
City AI Pole、本件ではSOLARTODO Sentinel Sky Hubは、オフグリッド蓄電、巻き付け型CIGS太陽光補充、ローカルエッジコンピュート、センシング、ドローン運用、地上ロボット運用を組み合わせた、照明機能を持たない物理AIエッジノードである。このラゴス構成は、生データをポール上で処理しながら、水道当局向けのホリデー期間限定ウォーターフロント境界監視を支援する。
1. 実証の背景:ラゴスのウォーターフロントにおけるホリデー運用
ラゴスは商業中心地であると同時に、文化観光都市でもある。ホリデー期間中は、ラグーン周辺、フェリー接岸部、イベント遊歩道、ビーチ、ホテル地区、非公式桟橋、サービス道路、排水路、運河沿いの保守区域におけるウォーターフロントの人流や移動を、通常の巡回体制で監督することが難しくなる。水道当局にとっての運用上の問いは、単なる警備ではない。公共アクセスの継続性、環境状況の把握、水インフラ付近の異常な動きの迅速な認識である。
本実証案では、SOLARTODO Sentinel Sky Hubを、選定されたウォーターフロントのサービス境界周辺における境界監視向けの臨時イベント用物理AIエッジノードポールとして導入する。ここでいう境界とは、制御されたエッジを指す。すなわち、立入制限のあるポンプ資産、取水口、排水保守区域、ラグーン沿いの臨時イベント区域、請負業者アクセス地点、公共の観光動線とユーティリティ運用の間の安全バッファ周辺の境界線である。これは都市全域の監視として位置付けられるものではなく、名称付きの公共プログラムや恒久的な展開を前提とするものでもない。
課題は、手作業の巡回が遅いことである。混雑するホリデー期間中、手作業のチームは、長いウォーターフロント境界を歩き、気象曝露を確認し、報告された侵入が実際のものかを確かめ、発生事象を記録するために固定拠点へ戻ることに多くの時間を費やし得る。臨時のSky Hubノードは、このワークフローを変える。ポールがセンシングし、ローカルで分類し、適切な場合には承認済みのドローン出動または地上ロボット巡回を割り当て、監督者向けに共通状況図のビューを提示する。KPIは慎重な計画上の意味で労働代替として定義される。つまり、どれだけの日常的な点検ループを自動化または振り替えられるかであり、人員が削減される、または成果がすでに達成されたと主張するものではない。
2. 導入形態:ユーティリティ負荷ではなく、臨時オフグリッド・エッジノード
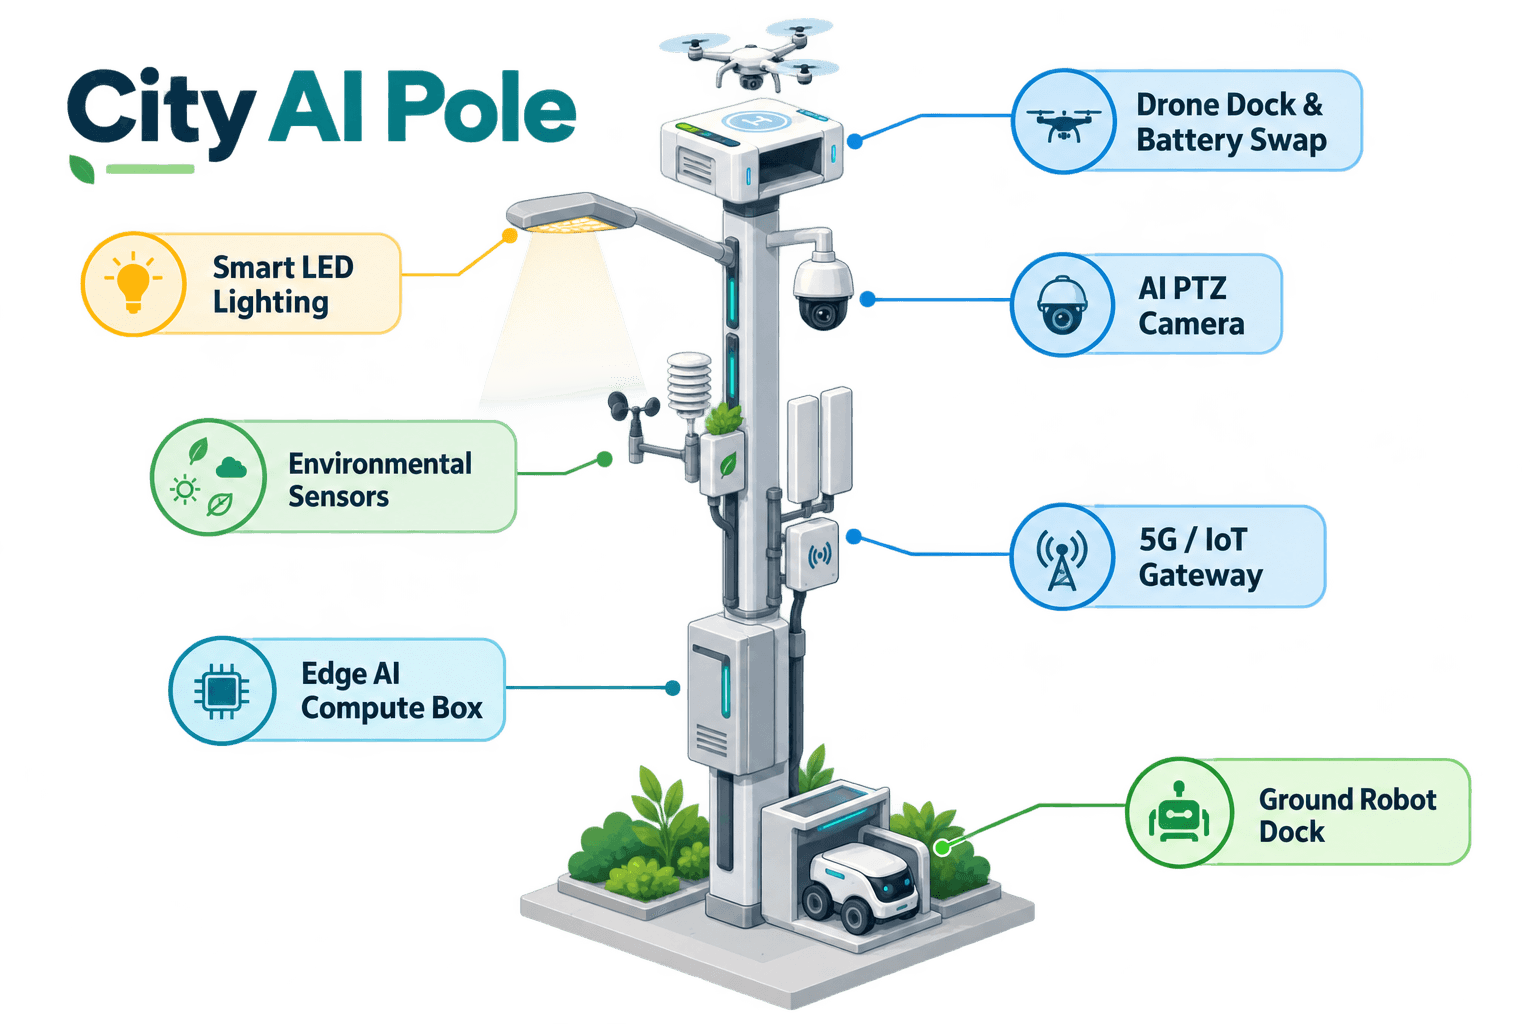
ラゴスのケースでは、Sky Hubは純粋なスマートポールとして提案される。照明機能を持たないインテリジェントポールであり、センシング、エッジコンピュート、バッテリーバックアップ付きエネルギー、ドローン運用、地上ロボット運用を搭載する。これは照明器具プラットフォームではなく、照明システムを含まない。臨時イベントにおける価値は、このユニットが完全オフグリッドとして設計されている点にある。送電網、市、会場、または現地電源に依存しないため、有用な巡回地点が整備済みのユーティリティキャビネットの横ではなく、ウォーターフロント境界付近にある場合に重要となる。
エネルギー設計は現実的に捉える必要がある。一般的なSky Hubの円筒形本体は、高さ約8メートル、幅0.6メートルの垂直部分に、約15平方メートルの360度巻き付け型フレキシブルCIGS薄膜太陽光を搭載し、銘板容量はおよそ2.4-2.7 kWpである。垂直円筒は全面ラップを一度に発電面として使うのではなく、主に太陽に面した投影部分で直達日射を受けるため、非常に高い日射地域の晴天時における現実的な出力はDCピークで約0.8-1.1 kWであり、多くの場合、正午ちょうどではなく午前中頃と午後中頃に強く、1日あたり約6-9 kWhとなる。ラゴスでのエンジニアリング確認では、沿岸湿度、雲量、日陰、雨季条件、設置曝露に応じてこれを調整することになる。
本実証では、CIGS層は無制限の自給を意味するものではなく、バッテリーバックアップ付きマイクロステーションへの補助的な補充として扱われる。高出力のドローン出動、ロボット巡回、PTZ動作、通信バースト、ローカルAIワークロードは、5-20 kWh級の蓄電でバッファリングされ、デューティサイクルによりスケジュールされる。運用上の利点は、導入の独立性である。水道当局チームは、ホリデー巡回の課題が存在する場所にエッジノードを配置し、恒久的な電力インフラを先に構築することなく、巡回自動化、気象曝露、イベントログ、保守工数を評価できる。
3. 気象センサー主導の環境監視
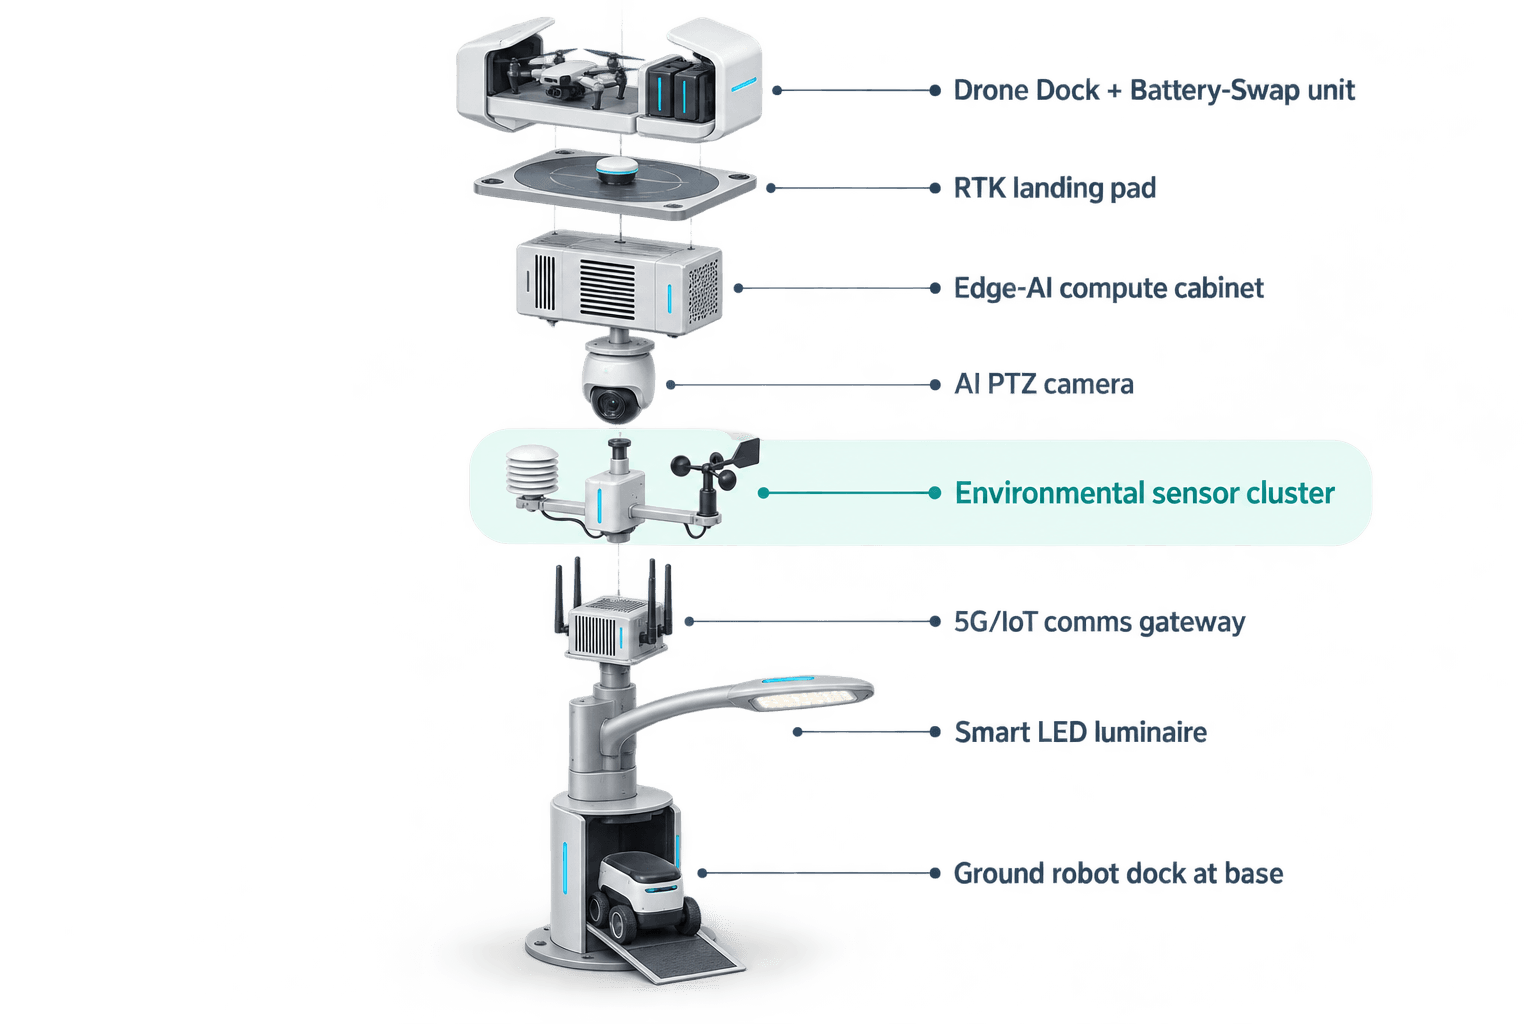
本実証におけるモジュールの焦点は気象センサースタックである。環境コンテキストこそが、巡回カメラをウォーターフロント運用ツールへと変えるためである。環境監視パッケージには、風速、風向、温度、湿度、大気圧、騒音、PM10、PM2.5、照度が含まれる。ラゴスでは、これらの信号は実用的である。風はラグーン周辺のドローン出動可能時間に影響し、湿度、粒子状物質、気圧は視界や荒天移行リスクの説明に役立ち、照度はポールに照明機能があると主張することなく、低照度の巡回条件を監督者が理解する助けとなる。
ポールのPTZカメラは、匿名化された車両カウント、群衆密度、侵入、境界認識のためのローカル知覚を支援する。提案構成では、顔認識またはナンバープレート認識を有効な機能として主張しない。生映像とセンサーストリームはポール上に留まり、Jetson級エッジモジュール、Orin級またはThor級がローカル推論とワークロードスケジューリングを実行する。コマンドビューに向けてノード外へ出る可能性があるのは、イベントタイプ、重大度、タイムスタンプ、センサー状態、ミッション状態、機器健全性など、非識別化されたイベントまたは状態メタデータのみである。
水道当局にとって、これは気象ステーションを運用上のフィルターにする。風向と風速が不利な場合、COPはドローン出動ではなく、地上ロボット点検または手作業での確認を推奨できる。イベント境界付近で大気質、騒音、群衆密度が上昇した場合、ノードは生フィードをアップロードせずに境界認識の優先度を高められる。大気圧と湿度が天候変化を示唆する場合、ドローン巡回間隔を短縮し、バッテリー予備を保護できる。その結果は、一般的なセンサーダッシュボードではない。いつ監視するか、いつ機械を派遣するか、いつ人を派遣するか、そしていつ人間の承認を待つかを判断するためのエビデンスレイヤーである。
4. 空地連携の境界監視オペレーションループ
ラゴス実証は、センシング、承認された評価と対応、エッジコンピュートスケジューリング、現場運用と保守として知られるオペレーションループに従う。共通状況図のコマンドビュー上では、これは個別デバイスのダッシュボードではなく、1つのワークフローとして表示される。ポールが境界異常、気象変化、待ち行列の蓄積、または無許可の飛行物体を検知する。ローカルエッジシステムがイベントをスコアリングする。人間の監督者が規制対象となる対応を承認する。ポールがドローン、ロボット、または手作業の現場対応をスケジュールする。イベントはレビュー用のメタデータとして記録される。
ドローン運用は、オペレーターがポールのそばに立つことを必要とせず、発進、地域巡回、点検、帰還、タスク再展開に用いられる。ドローンのバッテリーホットスワップシステムは、着陸後の自動背面サービス交換のためにマルチベイ・バッテリーマガジンを使用し、気象、バッテリー状態、空域許可、デューティサイクル計画を条件として、複数回の連続出動を可能にする。管理レイヤーは、ルート計画、交換状態、タスクキュー、フリート健全性、ミッションログを扱う。
地上ロボット運用は、空中巡回が最適でない場合の第2の対応モードを提供する。ヒューマノイドまたはサービスロボットは、短いウォーターフロントのアクセスレーンを点検し、ゲートに接近し、ドローンビューと連携し、ワイヤレス充電のためにポール基部へ戻ることができる。C-UAS連携については、ポールは自前のセンサーと任意のパートナーセンサー入力を使って無許可ドローンを検知・追跡できる場合がある。ただし、レーダーはポールに内蔵されていない。いかなる対処も非運動的で、人間が承認した場合に限られる。ノードは、承認済みルールの下で、友軍ドローンにソフトな空中ネット捕獲または近接接近による抑止を指令できる場合がある。ジャミング、撃墜、自律攻撃、または武器化された対応は行わない。
5. 評価モデル:主張済み成果ではなく、労働代替目標
提案される実証は、水道当局の運用研究として評価されるべきである。主要KPIは、狭義のB2Bにおける労働代替である。すなわち、日常的な手作業巡回ループを自動化、短縮、または例外ベースの対応に転換できることである。実証では、週あたりに自動化された日常巡回、例外対応へ振り替えられたスタッフ時間、気象上安全な出動可能時間を確認するために費やした時間、完全なメタデータ記録を持つイベントの割合、COPが十分な非識別化エビデンスを提供したことで回避された手作業確認の数など、目標計画入力を追跡すべきである。
これは最終的なエンジニアリング確認を前提とする、提案型の例示構成である。完了済みのラゴス導入、具体的なノード数量、カバー範囲、検知率、レイテンシー、認証、受賞、または達成済み成果を主張するものではない。現地エンジニアリングでは、基礎またはバラスト戦略、風曝露、塩気を含む空気に近い環境での腐食保護、セルラーまたはプライベートネットワークの可用性、空域許可、ホリデー時の群衆管理ルール、水道当局の運用手順、地域のプライバシーレビューを引き続き確認する必要がある。
データ取り扱いの姿勢は、設計言語としてPDPL/LGPD志向である。ローカル処理、生データはデフォルトでポール上に保持、エクスポートは非識別化されたイベントおよび状態メタデータに限定、検知、意思決定支援、作動の間に監査可能な分離を置く。ラゴスのステークホルダーにとっての実用的価値は、水道当局がホリデー期間のウォーターフロント境界監視を、より少ない低速な手作業ループ、より良い環境コンテキスト、より明確なヒューマンインザループ意思決定によって運用できるよう支援する、臨時・オフグリッド・ロボット対応・ドローン対応のエッジノードである。
システム構成
| 項目 | 構成 |
|---|---|
| ポールカテゴリー | City-AI-pole / 物理AI都市エッジノード;照明システムを持たない純粋な非照明スマートポール |
| エネルギーシステム | 360度巻き付け型フレキシブルCIGS薄膜による補充を備えた、完全オフグリッドのバッテリーバックアップ付きマイクロステーション |
| 環境監視 | 風速、風向、温度、湿度、大気圧、騒音、PM10、PM2.5、照度 |
| エッジAIコンピュート | ローカル推論とワークロードスケジューリング向けの、ポール上Jetson級エッジモジュール、Orin級またはThor級 |
| カメラと知覚 | 匿名化された車両カウント、群衆密度、侵入、境界認識向けAI PTZ |
| ドローンおよびロボット運用 | 自律出動管理、マルチベイ・ドローンバッテリーホットスワップ、基部ワイヤレス充電を備えたヒューマノイドまたはサービスロボット巡回 |
| データ取り扱い | 生映像とセンサーデータはポール上に留まり、非識別化されたイベントおよび状態メタデータのみが外部へ出る可能性がある |
仕組み
- ポール上の気象センサーとPTZセンシングが、異常な境界状態をフラグする。
- エッジAIが生データをエクスポートせずにイベントをローカルで分類し、信頼度をスコアリングする。
- 監督者がCOPを確認し、ドローン、ロボット、または手作業対応を承認する。
- ノードがバッテリーおよび気象状態に応じて、出動、ロボット巡回、または保守タスクをスケジュールする。
- システムがレビュー用に、非識別化イベントメタデータ、ミッション状態、オペレーター判断を記録する。
計画前提(参考値)
購入者が再計算できる例示的な計画入力値であり、達成済みの結果ではなく目標指標です。最終的なエンジニアリング確認が前提です。
| 指標 | 計画前提 | 参考値 |
|---|---|---|
| 日常的なウォーターフロント巡回ループ | ホリデーイベント期間中、ドローンとロボット巡回が選定された反復的な手作業境界確認を代替する | 週あたり約10-20件の巡回ループを自動化対象とする |
| 点検労働 | COPレビュー後、手作業チームは予定された徒歩ループから例外対応へ移行する | 月あたり約30-50スタッフ時間を再配置対象とする |
| 気象意思決定支援 | 気象センサーしきい値が、ドローン、ロボット、または手作業対応のいずれを用いるかを導く | 出動判断の約80%をセンサーコンテキスト付きで記録 |
| イベント記録 | 検証済みの各異常は、状態メタデータとオペレーター判断履歴を含む非識別化イベント記録を生成する | イベントログ完全性目標約90% |
| 臨時導入の生産性 | オフグリッド配置により、臨時ホリデーカバレッジ中に整備済み現地電源への依存を回避する | 1ノードが1つの優先ウォーターフロント境界セグメントを支援、エンジニアリング確認を条件とする |
導入機器
- SOLARTODO Sentinel Sky Hub純粋スマートポール本体
- CIGS太陽光補充を備えたバッテリーバックアップ付きオフグリッド・エネルギーキャビネット
- 9-in-1環境センサーパッケージ
- ローカル境界認識向けAI PTZカメラ
- ポール上エッジ推論キャビネット
- マルチベイ・バッテリーホットスワップマガジン付き自律ドローンベイ
- ポール基部の地上ロボット用ワイヤレス充電インターフェース
- ヒューマンインザループ運用向けCOPコマンドビューソフトウェア
よくある質問
Sky Hubはラゴス向けのスマート街路灯として提案されていますか?
いいえ。本ケースでは、純粋な非照明のCity AI Poleであり、物理AIエッジノードです。ラゴスのユースケースは、水道当局のステークホルダー向けの臨時イベント用ウォーターフロント境界監視であり、公共照明または照明インフラではなく、センシング、ローカルコンピュート、ドローン運用、ロボット運用、オフグリッド蓄電を中心としています。
ポールは送電網、市、会場、または現地電源なしで稼働できますか?
はい。提案構成は、ポール上CIGS太陽光補充を備えた完全オフグリッドのバッテリーバックアップ付きマイクロステーションとして設計されています。太陽光ラップは無制限の電力を主張するものではなく、補充層です。ドローンとロボットのワークロードは蓄電でバッファリングされ、デューティサイクルによりスケジュールされます。最終的な容量設計はラゴス現地エンジニアリングを条件とします。
水道当局にとって、気象センサーモジュールが重要な理由は何ですか?
ウォーターフロントの巡回判断は、風、湿度、気圧、粒子状物質、騒音、視界コンテキストに強く影響されます。9-in-1環境パッケージは、ドローン出動、地上ロボット巡回、または手作業対応のいずれが適切かを判断する助けとなります。また、システムを生データ輸出プラットフォームにすることなく、イベントレビューのための構造化されたコンテキストを作成します。
システムは生映像やセンサーフィードをクラウドプラットフォームへアップロードしますか?
提案されるデータ姿勢はローカルファーストです。生映像とセンサーストリームはデフォルトでポール上で処理・保持されます。COPビューまたは承認済み報告のためにポール外へ出る可能性があるのは、イベント分類、時刻、重大度、デバイス健全性、バッテリー状態、オペレーター判断記録など、非識別化されたイベントまたは状態メタデータのみです。
本実証は、顔認識、ナンバープレート認識、または認証済みコンプライアンスを主張していますか?
いいえ。有効なセンシング表現は、匿名化された車両カウント、群衆密度、侵入、境界認識に限定されています。コンプライアンス表現も範囲を限定しています。アーキテクチャはPDPL/LGPD志向であり、ローカル処理向けに設計されていますが、本ケーススタディは認証、完了済み法務承認、またはすでに検証済みのコンプライアンス状態を主張するものではありません。
このラゴスシナリオでは、counter-UASはどのように扱われますか?
counter-UAS連携は、規制対象であり人間が承認するものとして扱われます。ポールは、承認された場合には任意のパートナーセンサー入力を含め、無許可ドローンを検知・追跡できる場合がありますが、レーダーはポールに内蔵されていません。いかなる対応も非運動的であり、承認済みルールの下で指令された友軍ドローンによるソフトなネット捕獲または近接接近による抑止などに限られます。
さらに詳しく
街路・キャンパス・公共空間で同様のフィジカルAI導入をご検討ですか? エンジニアリング相談を依頼する