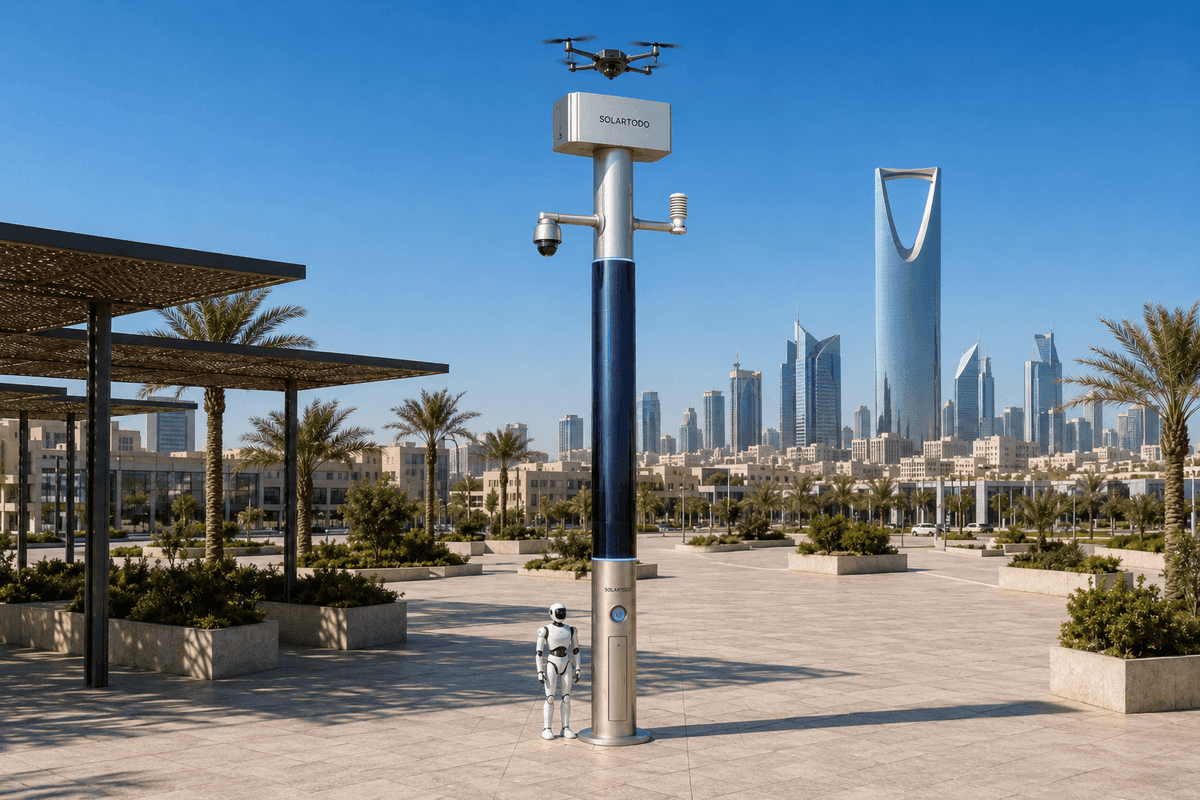
シティAIポールは、オフグリッド電源、ポール上センシング、エッジコンピューティング、ドローン運用、地上ロボット運用、指揮ビュー連携を組み合わせた、照明を伴わない物理AIエッジノードです。本リスボン導入案では、SOLARTODO Sentinel Sky Hubが旧市街のキャンパス外周における緊急管理の夜間巡回を支援し、生データをローカル処理したうえで、匿名化されたイベントまたはステータスのメタデータのみを共有します。
リスボンの任務:旧市街における熱波時の夜間巡回
リスボン旧市街の運用環境は、緊急管理にとって非常に厳しい条件を伴います。アルファマ、バイシャといった歴史地区、および隣接する公共施設や大学キャンパスの外縁部では、狭い進入路、夜間歩行者密度の変化、河岸部の風への曝露、熱を保持しやすい石材表面、日没後の観光客の移動、制約の多い車両アクセスが重なります。熱波期間中、市の任務は単にエリアを「監視」することではありません。外周が安全な状態を維持しているか、熱ストレスを受けやすい場所で群衆が形成されつつあるか、侵入または医療リスクの兆候が現れているか、軽微な事案が部門横断の出動要請に発展する前に職員を派遣すべきかを把握することです。
本ケーススタディは、リスボン旧市街の文脈におけるキャンパス外周導入向けに提案されるSOLARTODO Sentinel Sky Hub構成を整理するものです。購入主体は緊急管理部門のステークホルダーですが、ワークフローは意図的に部門横断型です。市民保護、キャンパス警備、市政運用、施設管理、モビリティ調整、委託保守の各部門が、同一の共通運用状況図を必要とします。課題は、手動巡回の遅さです。警備員または市の巡回チームが歴史的な外周を徒歩で巡回する場合、一度に確認できるのは1本の路地、1つのゲート、または1つのサービスヤードに限られ、夜間点検は反復的で、遅延しやすく、人手を多く要する作業になりがちです。
ここでのSky Hubは、従来型の公共空間向けユーティリティポールでも照明製品でもなく、シティAIポール/物理AI都市エッジノードとして位置づけられます。照明システムを持たない純粋なスマートポールです。ポールの役割は、センシング、コンピューティング、電源、ドローンおよびロボット運用をエッジに集約し、緊急管理チームが定例巡回型から例外対応型の巡回へ移行できるようにすることです。最終的なエンジニアリング確認を前提として、本導入案では、手動巡回の遅さが現在OPEX圧力を生んでいる、機微なキャンパス外周ポイントの周辺に、各ノードをオフグリッド型マイクロステーションとして配置します。
運用センターとしてのエッジコンピューティング
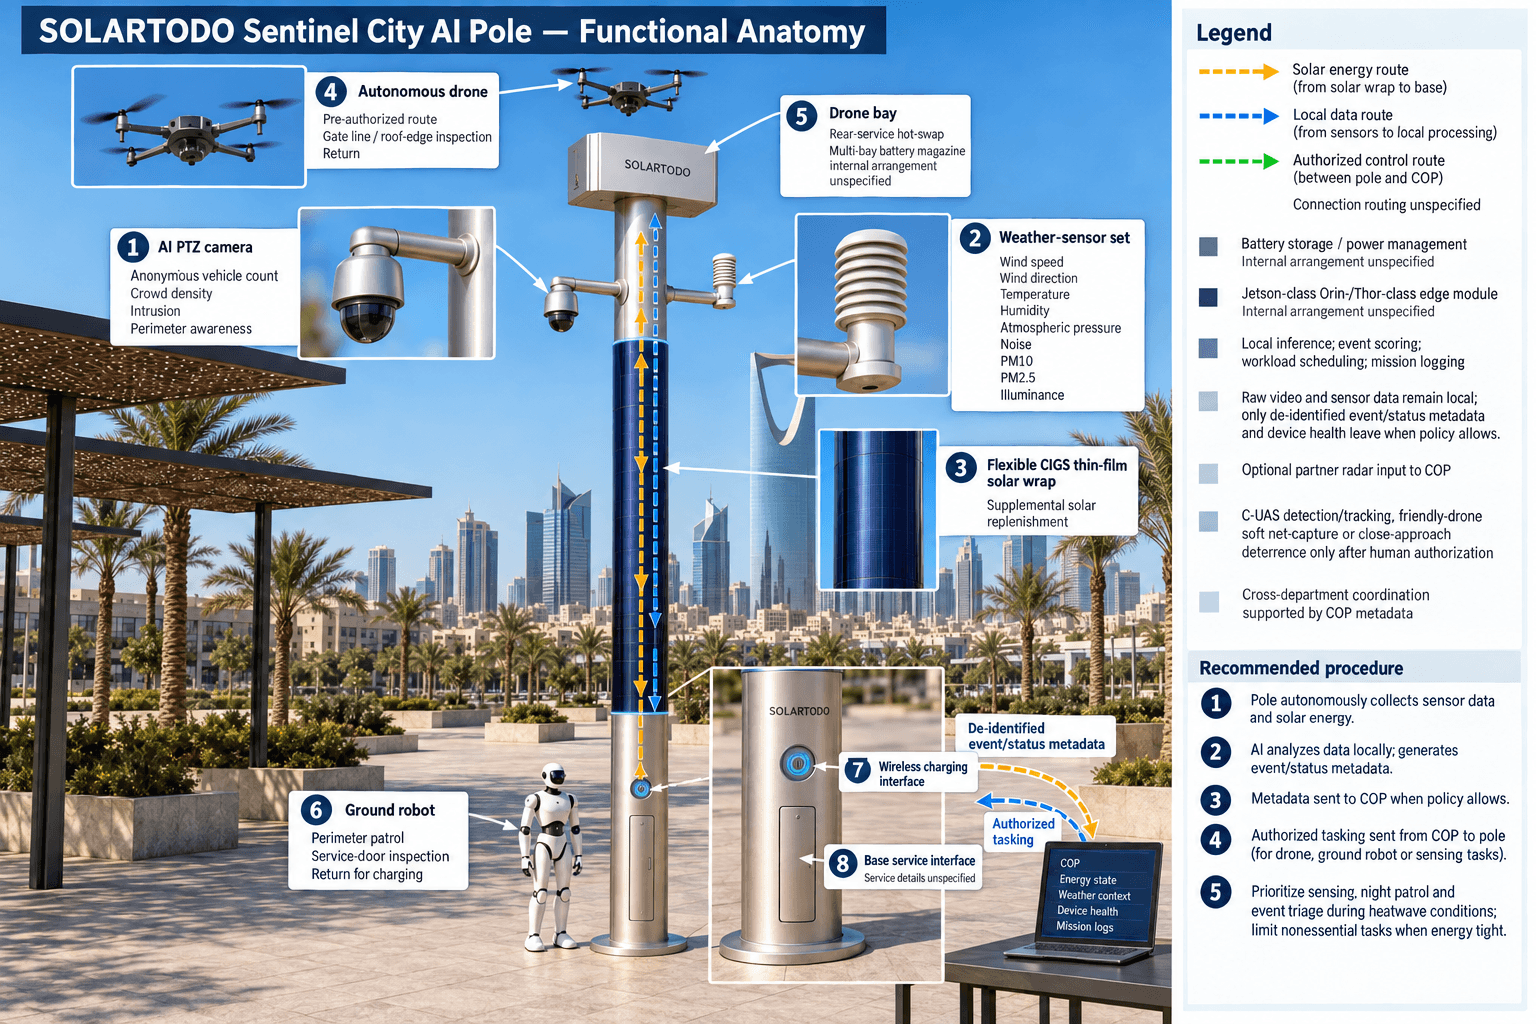
主要な設計選択はエッジコンピューティングです。密集した旧市街環境では、生映像や継続的な環境データをリモートプラットフォームへストリーミングすることは、運用コストが高く、プライバシー面で慎重な扱いが必要であり、ネットワーク混雑時には脆弱です。Sky Hub構成では、生映像およびセンサーデータをポール上に保持します。ローカル推論、イベントスコアリング、ワークロードスケジューリング、ミッションログ記録は、ポール上のJetsonクラスのエッジモジュールで実行され、ポリシー上許可される場合に限り、匿名化されたイベントメタデータ、デバイス健全性、ステータス概要のみがノード外へ送信されます。
リスボンの緊急管理にとって、これは単なる追加のカメラ映像ではなく、実用的なCOP指揮ビューを生み出します。ポールは、PTZカメライベント、匿名車両カウント、群衆密度推定、侵入および外周認識、さらに9-in-1気象センサー群を統合します。気象センサー群には、風速、風向、温度、湿度、気圧、騒音、PM10、PM2.5、照度が含まれます。熱波の夜には、この気象データ群が意思決定レイヤーになります。高い残留温度、弱い風、高い騒音、低下した照度、歩行者密度の変化は、職員を各地点へ手動確認に派遣しなくても巡回優先度を変化させる根拠になります。
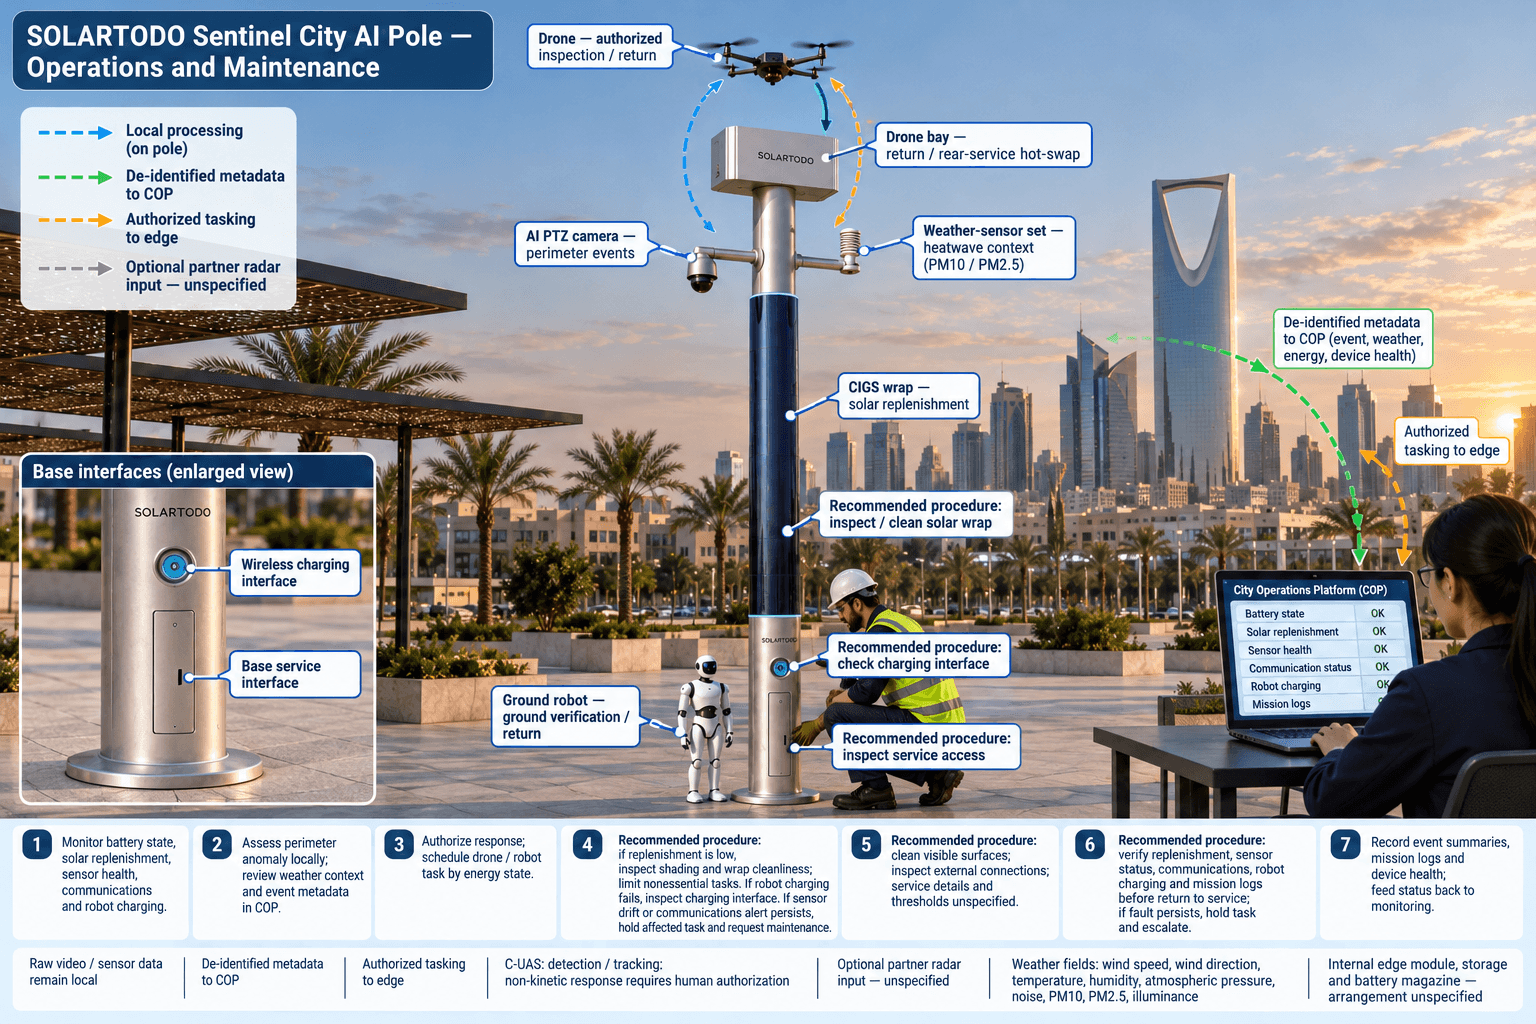
運用ループは「センシング → 承認済み評価/対応 → エッジコンピューティングによるスケジューリング → 現場運用および保守」に従います。検知および評価は、行動とは分離されます。ポールは外周の異常を分類し、ドローンまたは地上ロボットのタスクを推奨し、そのイベントをCOPに提示できます。規制対象またはエスカレーションを伴う対応については、緊急管理職員が承認経路に残ります。これは信頼性にとって重要です。成熟したエッジノードは状況認識までの時間を短縮できますが、法的権限、現場指揮判断、地域の交戦規則に置き換わるものではありません。
現地オペレーターなしの空地連携対応
夜間巡回の自動化に価値があるのは、意味のある判断に対する人間の統制を維持しながら、手動巡回のうち遅く反復的な部分を削減できる場合に限られます。提案されるリスボン構成では、Sky Hubは自律ドローン出動、地上ロボット巡回、ポールを起点とした空地連携タスクを支援します。ドローンはノードから離陸し、事前承認済みの地域巡回ルートを飛行し、ゲートラインまたは屋根縁の進入経路を点検し、ポールへ帰還して背面サービス側のバッテリーホットスワップ工程に入ることができます。マルチベイ式バッテリーマガジンは、着陸したドローンの消耗したバッテリーパックを充電済みパックと交換するため、現地にオペレーターが常駐しなくても連続出動をスケジューリングできます。
地上ロボットの役割は補完的です。ヒューマノイドまたはサービスロボットが直近の外周を巡回し、アラームに対応し、サービスドアを確認し、上空からの視界だけでは不十分なエリアを点検し、航空アセットと連携し、ポール基部へ戻ってワイヤレス充電を行います。ドローンは路地、中庭、屋根線をまたぐ迅速な状況把握を提供し、ロボットは本来であれば徒歩巡回が最初に派遣される場所で、より近距離の地上レベル確認とプレゼンスを提供します。
C-UAS連携では、ポールが未承認ドローンを検知・追跡し、人間の承認後に限り、自機の友好的ドローンへソフトな空中ネット捕獲または近接接近による抑止を指令できます。対処姿勢は非運動的であり、権限に基づくものです。レーダーはポール内蔵ハードウェアとして扱われません。必要な場合、レーダーはCOPへのオプションまたはパートナーセンサー入力として利用できます。この区別はリスボンの調達チームにとって重要です。なぜなら、この構成は、自律的な執行や禁止された妨害手法を主張することなく、検知、追跡、指揮連携、承認済み対応を支援するものとして正確に位置づけられるからです。
オフグリッド電源と熱波時のデューティサイクル
本導入は完全オフグリッドとして設計されています。ポール上の太陽光補給とバッテリー蓄電により、電力網、市、または現地電源への依存をなくします。リスボン提案では、約8メートル高、約0.6メートル幅の垂直ボディに、約15平方メートルの360度巻き付け型フレキシブルCIGS薄膜を備えた円筒形Sky Hub本体を用い、約2.4~2.7 kWpの公称出力を得ます。この公称出力を現場出力と混同すべきではありません。垂直円筒は、いかなる時点でも直射日光に対して太陽方向の投影面しか提示せず、巻き付け面全体が同時に有効になるわけではありません。
計画の誠実性を保つため、SOLARTODOはこのCIGS層を、無制限の太陽光自給ではなく、バッテリーバックアップ付きマイクロステーションの補助的な補給源として扱います。サウジアラビアのような高日射地域では、同等の垂直円筒巻き付け構成により、現実的には晴天時ピークで約0.8~1.1 kW DCを発生し、多くの場合、正午ちょうどではなく午前中盤または午後中盤にピークを迎え、1日あたり約6~9 kWhを生産します。リスボン固有の発電量、日陰、塩害曝露、歴史的街路のキャニオン効果、季節角度については、エンジニアリング段階で確認する必要があります。
これはOPEXに関わります。高出力のドローン出動、ロボット巡回、エッジAIワークロードは、5~20 kWhクラスの蓄電によってバッファされ、デューティサイクルに基づいてスケジューリングされます。熱波時には、エネルギー予算が逼迫している場合、ノードは不要不急のタスクを制限しながら、夜間巡回、環境センシング、イベントトリアージを優先できます。目標は、あらゆるワークロード下で恒久運用を主張することではありません。ローカル電源、ローカルコンピューティング、スケジュール化された自律性を組み合わせることで、トラック出動、手動巡回頻度、現地電源工事を削減することです。
部門横断KPIの整理
緊急管理の購入主体にとって、KPIに関する議論は、達成済み成果の主張ではなくOPEX計画として整理されるべきです。提案されるリスボン導入は、調達前に部門が巡回効率を評価するための共通の方法を提供します。どれだけの反復的な外周点検を自動化できるか、出動前にどれだけのアラーム確認をドローンまたはロボットで処理できるか、どれだけの手動気象確認をローカル計測で置き換えられるか、保守を反応型の現地訪問ではなくデバイス健全性に基づいてどれだけ計画化できるか、という観点です。
市民保護部門は、熱波および群衆リスクのメタデータを確認します。キャンパス警備は、外周イベントと承認済み巡回タスクを確認します。施設管理は、バッテリー、太陽光補給、センサー健全性、ロボット充電状態を確認します。モビリティ部門または市政運用部門は、継続的な生映像を受け取ることなく、匿名車両カウントと密度の手掛かりを確認します。保守部門は、清掃、バッテリー状態、通信状態、気象センサーのドリフトに関するアラートを確認します。COPは共有運用レイヤーとなり、生データはポール上にローカル保持されます。
現実的な評価は、市全域展開の主張ではなく、小規模でエンジニアリング済みの外周計画から始めるべきです。候補地点は、手動巡回負担、夜間リスクプロファイル、太陽光曝露、無線カバレッジ、文化遺産上の制約、ドローン運用許可、ロボット経路の実現可能性に基づいて選定されます。成功指標は、計画上の目標入力として測定されます。自動化された巡回数、リモート確認によって回避された人的出動、気象トリガーによるタスク変更、定義済みデューティサイクル下でのエネルギー自律性、削減された保守訪問です。最終的な数量、カバレッジ、受け入れ基準は、現地調査、安全レビュー、航空認可レビュー、ローカルエンジニアリング検証の後にのみ確定すべきです。
システム構成
| 項目 | 構成 |
|---|---|
| ポールカテゴリ | SOLARTODO Sentinel Sky HubシティAIポール/物理AI都市エッジノード;照明を伴わない純粋なスマートポール |
| エネルギーシステム | 約15 m²の360°巻き付け型フレキシブルCIGS薄膜補給を備えた、完全オフグリッドのバッテリーバックアップ付きマイクロステーション |
| エッジAIコンピューティング | ローカル推論、ワークロードスケジューリング、イベントメタデータ生成向けのポール上JetsonクラスOrin/Thorクラスエッジモジュール |
| セキュリティセンシング | 匿名車両カウント、群衆密度、侵入、外周認識向けAI PTZカメラ |
| 気象センサー群 | 風速、風向、温度、湿度、気圧、騒音、PM10、PM2.5、照度 |
| 空地連携運用 | 自律ドローンの離着陸、マルチベイ式バッテリーホットスワップ、ルート計画、ミッションログ、地上ロボットのワイヤレス充電 |
| データ処理 | 生映像およびセンサーデータはポール上でローカル処理;匿名化されたイベント/ステータスメタデータのみが現地外へ送信される場合があります |
仕組み
- ポール上のPTZおよび気象センサーが、熱波条件下の夜間外周異常を検知します。
- エッジAIが生映像またはセンサーストリームを外部送信せずに、イベントをローカル分類し緊急度をスコアリングします。
- COPが、匿名化されたイベントメタデータ、エネルギー状態、気象コンテキスト、推奨されるドローンまたはロボットのタスクを提示します。
- 緊急管理職員が、対応レベルおよび該当する場合は規制対象のC-UAS連携を承認します。
- ドローンまたは地上ロボットが割り当てられた点検を実施し、ポールへ戻って充電またはバッテリー交換を行います。
- ミッションログ、イベント概要、デバイス健全性、OPEX評価データが部門横断レビュー向けに記録されます。
計画前提(参考値)
購入者が再計算できる例示的な計画入力値であり、達成済みの結果ではなく目標指標です。最終的なエンジニアリング確認が前提です。
| 指標 | 計画前提 | 参考値 |
|---|---|---|
| 手動夜間巡回 | 目標自動化により、定例的な外周徒歩巡回を、人間の監督下での例外主導型確認に置き換える | 週あたり約10~20件の定例確認を自動化 |
| アラーム確認 | ルール上許可される場合、職員派遣前にドローンまたはロボットが一次確認を実施する | 低重大度アラームの約30~50%をリモートでトリアージ |
| 気象トリガー運用 | 熱波時の巡回優先度に、ローカルの温度、風、湿度、騒音、PM、照度の測定値を使用する | 夜あたり約3~5回の動的な巡回優先度更新 |
| エネルギーOPEX | オフグリッドバッテリーとCIGS補給により、選定された外周ポイントでの掘削または現地電源接続を回避する | ノードあたり対象となる系統電源接続は0件 |
| 保守計画 | 技術者を派遣する前に、デバイス健全性、バッテリー状態、センサーステータスを確認する | ノードあたり月約1回の計画保守枠 |
導入機器
- SOLARTODO Sentinel Sky Hub照明なしポール本体
- フレキシブルCIGS薄膜ソーラーラップ
- 5~20 kWhクラスのバッテリー蓄電および電源管理キャビネット
- AI PTZカメラアセンブリ
- 9-in-1環境モニタリングパッケージ
- ポール上エッジAIコンピューティングキャビネット
- マルチベイ式バッテリーホットスワップマガジン付き自律ドローンベイ
- ポールレベルの地上ロボット用ワイヤレス充電ベース
よくある質問
Sky Hubはリスボン向けスマート街路灯の置き換えですか?
いいえ。本ケーススタディにおいて、Sky Hubは照明を伴わない純粋なスマートポールであり、物理AIエッジノードです。その目的は、照明サービスを提供することではなく、キャンパス外周の夜間巡回などの都市業務向けに、エッジコンピューティング、センシング、オフグリッド電源、ドローン運用、ロボット運用、指揮ビュー連携をホストすることです。
この導入は歴史的都市エリアでどのようにプライバシーを保護しますか?
提案アーキテクチャはローカル処理を前提に設計されています。生映像およびセンサーデータはポール上に保持され、ポール上のエッジモジュールで処理されます。指揮ビューは匿名化されたイベントメタデータ、ステータスデータ、ミッションログを受け取る場合がありますが、継続的な生フィードは標準運用モデルではありません。この姿勢はPDPL/LGPDを意識したものであり、現地の法務レビューを前提とします。
ポールは系統電源または現地電源なしで運用できますか?
はい。提案されるSky Hub構成は、バッテリー蓄電と360度巻き付け型フレキシブルCIGS薄膜ソーラー補給を使用する完全オフグリッド設計です。ソーラー層は補助的なものであり、無制限のエネルギーを主張するものではありません。ドローンおよびロボットのワークロードは蓄電でバッファされ、天候、バッテリー状態、デューティサイクルに応じてスケジューリングされます。
気象センサーモジュールは通常のセキュリティ監視に何を追加しますか?
熱波時の夜間巡回シナリオでは、ローカル気象が運用上のコンテキストになります。風、温度、湿度、気圧、騒音、PM10、PM2.5、照度は、緊急管理チームが巡回の優先順位を付け、群衆の快適性リスクを理解し、ドローンまたはロボットのタスクを調整し、環境ストレスと通常の外周移動を区別するのに役立ちます。
C-UASワークフローは未承認ドローンに対して自律的に作動しますか?
いいえ。ポールは未承認ドローンを検知・追跡し、人間の承認および適用される権限規則がある場合に限り、自機の友好的ドローンを連携させてソフトな空中ネット捕獲または近接接近による抑止を行えます。姿勢は非運動的かつ統制されたものです。本ケーススタディは、自律的な執行または禁止された妨害手法を前提としていません。
リスボンは調達前に何を評価すべきですか?
購入主体は、太陽光曝露、文化遺産上の制約、通信カバレッジ、ドローン運用許可、ロボット経路の実現可能性、熱波時の運用ポリシー、データ処理要件、保守アクセスを確認すべきです。OPEX目標は、達成済み成果として扱うのではなく、地域の巡回スケジュール、人員モデル、インシデント件数、承認済みデューティサイクルに基づいて再計算すべきです。
さらに詳しく
街路・キャンパス・公共空間で同様のフィジカルAI導入をご検討ですか? エンジニアリング相談を依頼する