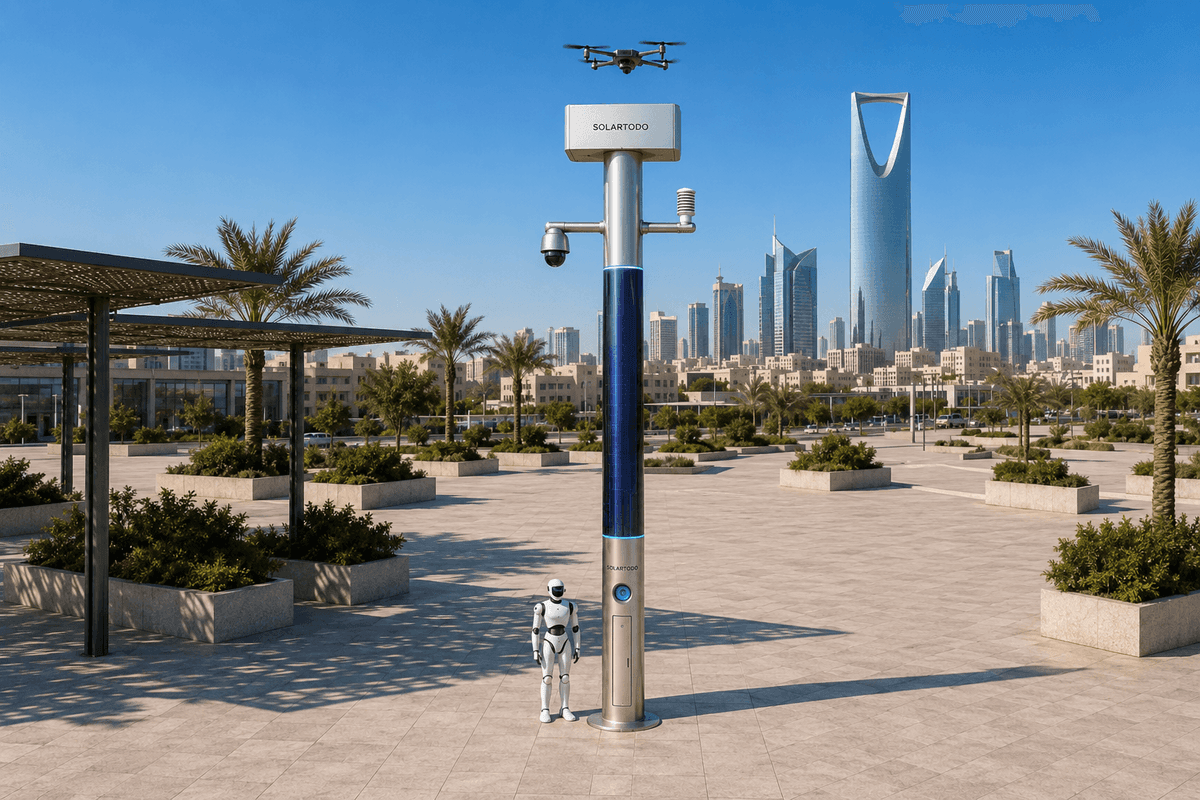
City AI Pole は、オフグリッド電源、ローカルセンシング、エッジコンピュート、ドローン運用、地上ロボット支援を1本の都市ポールに統合する、照明機能を持たないフィジカルAIエッジノードです。リスボンでは、SOLARTODO Sentinel Sky Hub を、ポールから生映像を外部へ送信せずに、交通当局の境界監視、環境モニタリング、ホリデー期間のカバレッジを行う河川横断セクション型導入として提案します。
1. リスボンのタスク背景:ホリデーピーク時の旧市街河川横断セクション
リスボン旧市街のモビリティ環境では、フェリーターミナル、トラムの進入経路、鉄道接続、クルーズ船周辺の人流、丘陵地の歩行者ルート、歴史的街路、テージョ川沿いといった多くの運用上の圧力が、狭い都市の縁に集中しています。ホリデー期間中、交通当局の関心は旅客処理能力だけではありません。水域、岸壁、橋梁、公共広場、サービスレーン、制限運用エリアの間で変化する境界全体にわたる状況カバレッジも重要です。
本パイロット報告の構成では、河岸を単一の線ではなく横断セクションとして扱います。提案する SOLARTODO Sentinel Sky Hub ノードは、進入経路、桟橋脇の待機エリア、外周境界の遷移部、車両サービス地点、近隣の旧市街歩行者回廊など、河川沿いの選定されたスライスを観測・調整できる位置に配置されます。目的は、交通当局の指令ビュー向けの環境および運用状況把握であり、公共照明でも、生映像の継続的な外部送信でもありません。
季節的なトリガーは、旅客密度、非公式な駐車、騒音、一時的バリア、延長運用時間、天候変化が相互に影響し得るホリデー期の急増需要です。交通当局は、河岸の外周が混雑しつつあるか、風況がドローン点検に適しているか、騒音や粒子状物質の測定値が通常の計画しきい値を上回る傾向にあるか、またはターミナルから職員を離れさせずにローカルアラームを確認するため地上ロボットを派遣すべきかを把握する必要があります。
この構成で選定された課題は、ドローンの稼働持続性です。河川横断セクションでは、ドローンが桟橋端部、進入道路、制限区域の間を迅速に移動できるため、空中巡回には価値があります。しかし稼働時間は、バッテリーサイクル、帰還タイミング、気象ウィンドウ、各出動ごとに現地オペレーターを配置しないための要件によって制約されます。この導入設計では、Sky Hub が管理されたデューティサイクルの一部として、ドローンの発進、巡回、点検、帰還、自動リアサービス式バッテリーホットスワップ、再展開を支援します。
KPIの枠組みはカバレッジです。主張済みの距離、検知率、達成済み応答時間ではなく、需要の高い期間中に、当局が選定された河岸セクションに対する状況把握をどれだけ一貫して維持できるかを評価対象とします。カバレッジは、完了した計画巡回ウィンドウ、観測された横断セクションのチェックポイント、取得された環境サンプル、完了したロボット確認タスク、人間の意思決定のために共通運用状況ビューへ送信されたイベントメタデータによって測定されます。
2. 提案ノード構成:街路照明ではないオフグリッド・フィジカルAI
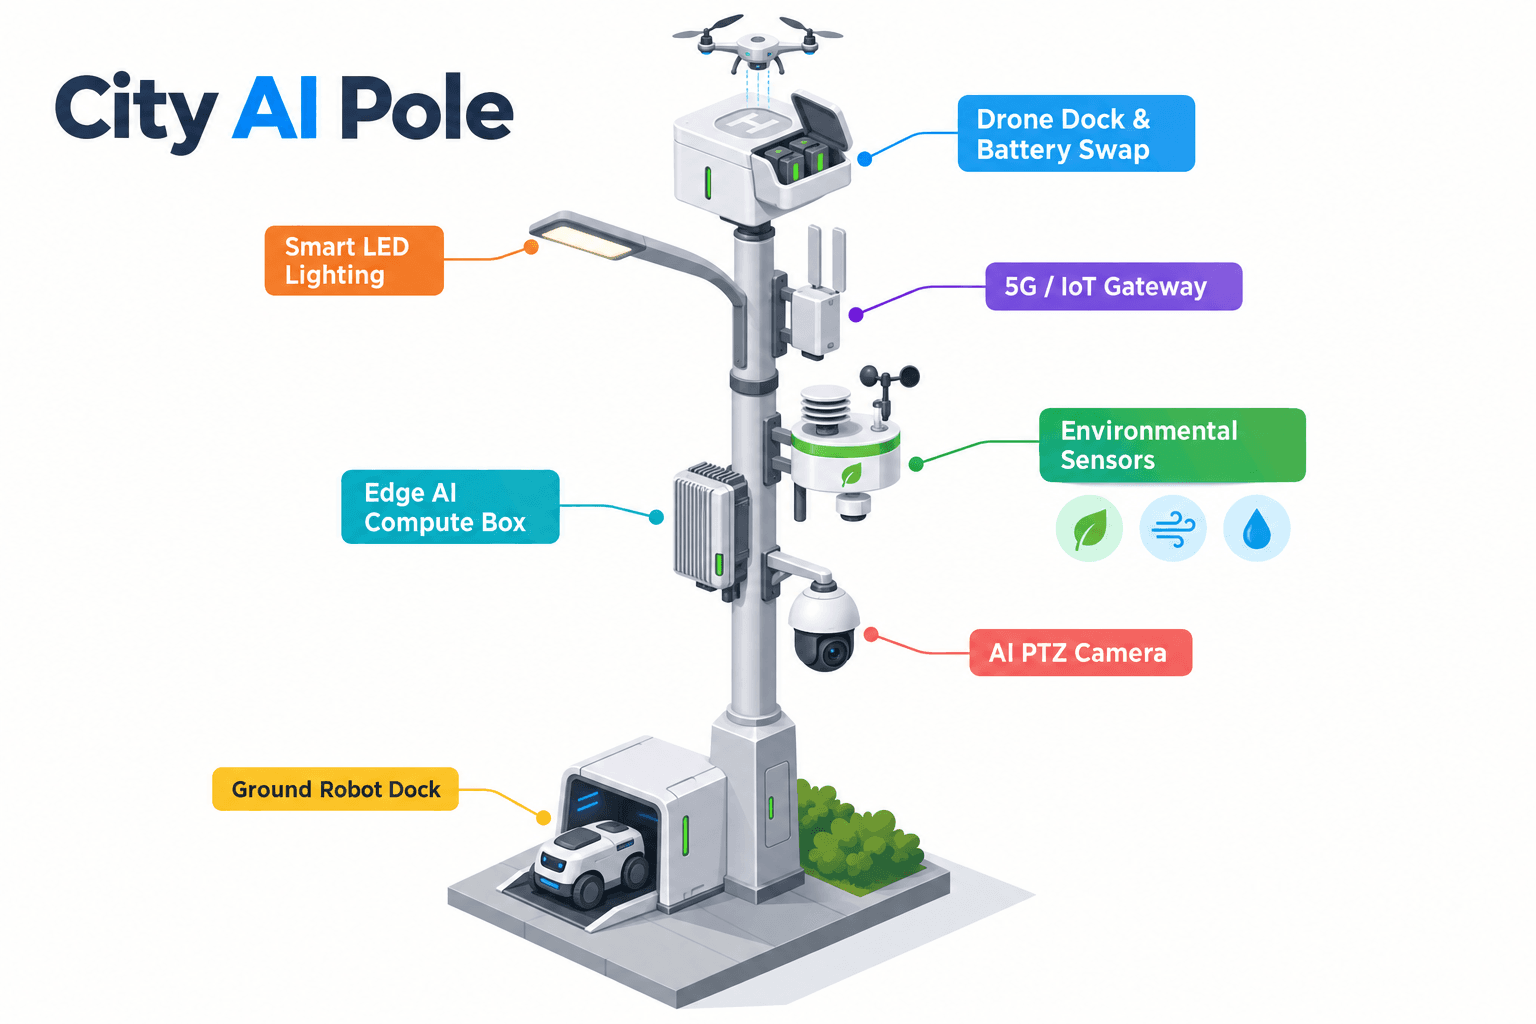
提案するノードは、Sky Hub のポール形態導入としての SOLARTODO Sentinel です。照明システムを持たない純粋なスマートポールです。スマート街路灯ではなく、ランプヘッドを含まず、系統電源、都市電源、または現地電源に依存しません。このポールは、エッジコンピュート、センシング、ドローン運用、地上ロボット運用を備えた、完全オフグリッドのバッテリーバックアップ付きフィジカルAIマイクロステーションとして構成されます。
リスボンのユースケースは季節性があり、移動性が高く、運用上の慎重さが求められるため、エネルギー設計が重要です。ポールには、高さ約8 m、幅約0.6 mの垂直筐体上に、約15 m²の360度巻き付け型フレキシブルCIGS薄膜太陽光層が搭載され、定格容量は約2.4–2.7 kWpです。この垂直ラップは、全表面が同時に発電するものと解釈すべきではありません。円筒面は主に太陽に面した投影部分で直達日射を受けます。高日射地域では、現実的な晴天時出力はおおよそ0.8–1.1 kW DCピークで、通常は正午ではなく午前中頃または午後中頃にピークを迎え、1日あたり約6–9 kWhです。リスボンでの計画では、最終的なエンジニアリング確認の前に、現地の日射量、遮蔽、河岸の風、季節ごとのデューティ前提を適用する必要があります。
したがって、CIGS層は、無制限の純太陽光自給を主張するものではなく、完全オフグリッドのバッテリーバックアップ付きステーションに対する補助的な補充電源として扱われます。高出力のドローンおよびロボットタスクは、5–20 kWhクラスの蓄電によってバッファリングされ、デューティサイクルに従ってスケジュールされます。ホリデー期間の運用ウィンドウ中、当局は蓄電状態、天候、ミッション緊急度に応じて、巡回頻度、ドローン再展開、ロボット確認、環境サンプリングを優先できます。
エッジAIコンピュートは、ローカル推論とワークロードスケジューリングのためにポール上に収容されます。Jetsonクラスのエッジモジュール、OrinまたはThorクラスは、コンピュートベンダーを主題にすることなく技術的に指定できます。生映像とセンサーデータはポール上に保持され、ローカルで処理されます。指令ビューへポール外に送信される可能性があるのは、群衆密度帯、匿名車両数、侵入フラグ、ドローンのバッテリー状態、風況、ロボット充電状態、ミッションログ参照など、匿名化されたイベントおよびステータスメタデータのみです。
環境モニタリングでは、9-in-1センサーセットが風速、風向、温度、湿度、大気圧、騒音、PM10、PM2.5、照度をカバーします。これらの測定値は、海風、暑熱、粉じん、騒音、群衆状況が、ドローン出動の適否、代わりにロボット巡回を派遣すべきか、交通ノード周辺の人員配置やアクセス制御を変更すべきかに影響し得るリスボンの河岸において重要です。
3. 運用シナリオ:地上ロボットを重視した境界監視
運用シナリオは境界監視であり、リスボンにおいては都市と水辺の境界および隣接する交通外周部における監督下の状況把握と解釈されます。目的は軍事化された管理ではありません。ターミナルの端部、制限サービス経路、ドック遷移部、橋梁進入部、河岸の群衆エリアで何が起きているかを把握し、どの現場アセットが確認または対応すべきかを判断する、実務的な交通当局向けカバレッジです。
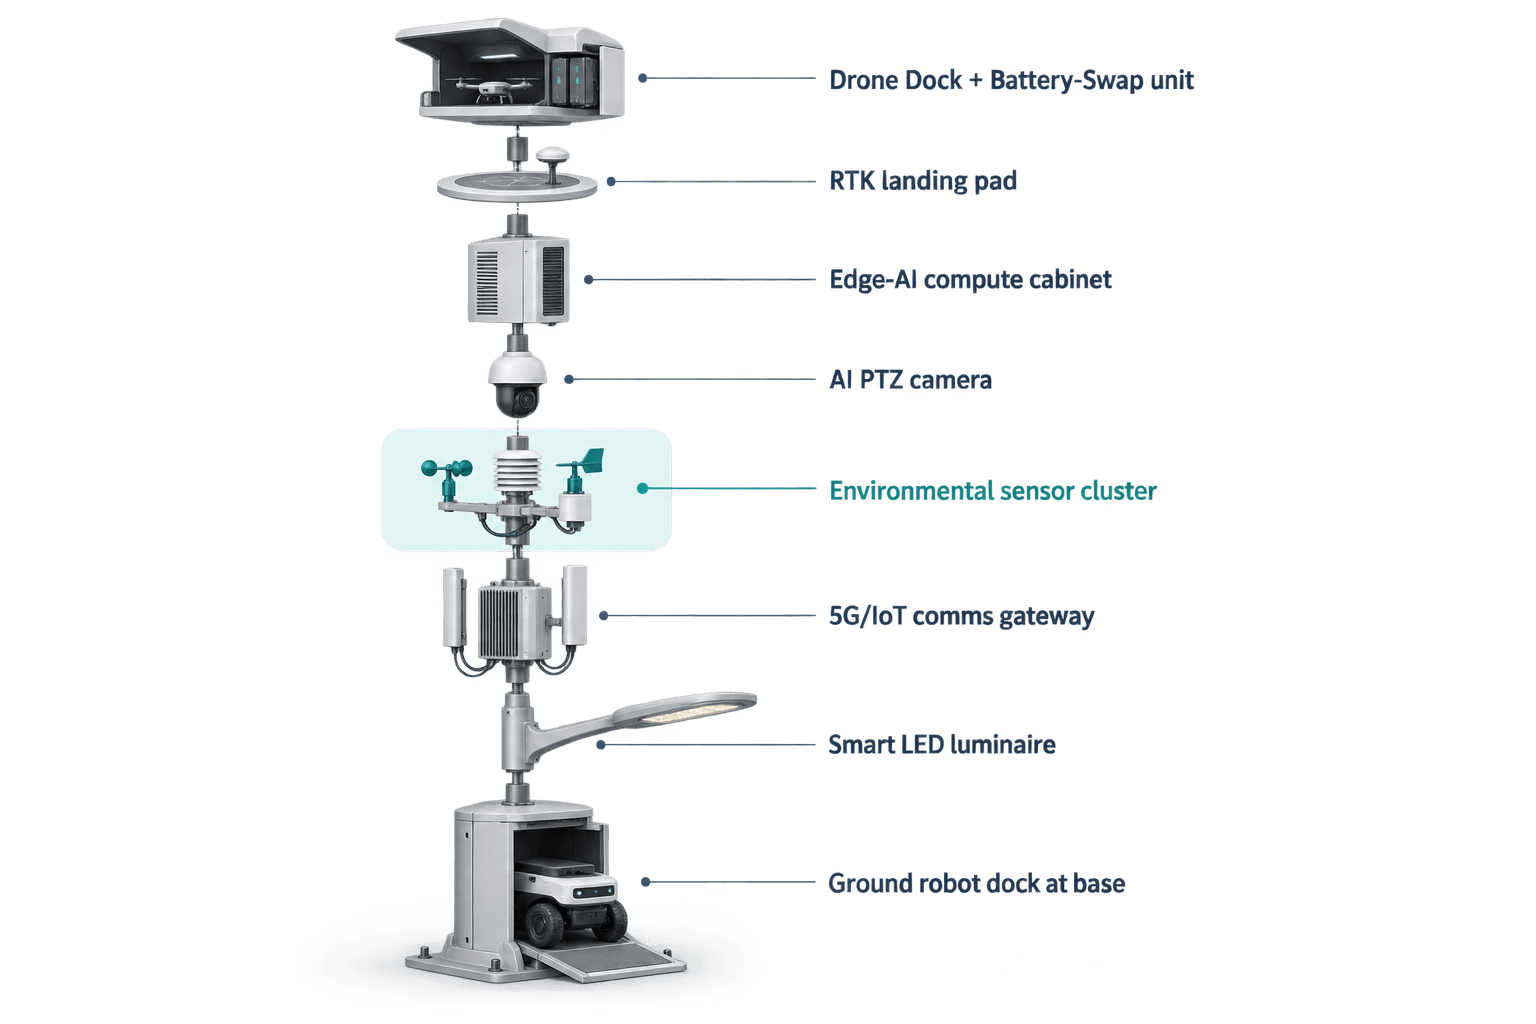
モジュールの重点は地上ロボット運用です。Sky Hub の基部は、ヒューマノイドまたはサービスロボットが自律的に巡回し、アラームに対応し、アクセス地点を点検し、空中観測と連携し、ワイヤレス充電のために帰還できる、ロボット対応サービス地点として機能します。これは、ドローンの稼働持続性という課題がドローンだけでは解決できないため重要です。風が強まる場合、バッテリー交換中の場合、空中ルートを後の点検のために温存すべき場合、または確認に地上レベルでの近接が必要な場合、ロボットがカバレッジの安定化役となります。
典型的なホリデー期間のシーケンスは、ポール上のセンシングから始まります。PTZカメラとローカル認識レイヤーが、群衆密度の変化、匿名車両の蓄積、制限外周への侵入、通常運用ルールとは異なる河岸の移動パターンを識別する場合があります。環境パッケージは、風、騒音、粒子状物質、照度の条件を確認します。その後、エッジスケジューラーが、そのイベントをカメラ確認、地上ロボット派遣、ドローン出動、または空地連携タスクのいずれで処理するのが適切かを判断します。
イベントが地上からアクセス可能な場合、サービスロボットはポール基部を離れて現地を点検でき、ポールは匿名化されたステータスメタデータでCOPを更新し続けます。イベントに空中からの文脈が必要な場合、ドローン運用システムは出動を開始し、計画ルートをたどり、横断セクションのチェックポイントを点検し、帰還し、マルチベイバッテリーマガジンから自動リアサービス式バッテリー交換を受けることができます。複数のベイにより、デューティサイクル計画とバッテリー状態を前提として、複数回の連続出動を支援します。
Counter-UAS連携は、非致死かつ人間が承認するワークフローとして含まれます。ポールは、ローカルセンシングと、設計上組み込まれる場合の任意のパートナーセンサー入力を使用して、無許可ドローンを検知・追跡できます。レーダーはポールに内蔵されていません。必要な場合、レーダーは任意の外部またはパートナーセンサー入力としてのみ扱われます。人間の承認後、ノードは自機の友軍ドローンに対し、ソフトな空中ネット捕獲または近接接近による抑止を指示できます。このワークフローには、撃墜、ハードキル措置、RFまたはGNSSジャミング、妨害効果、自律攻撃、武器化された対応は含まれません。
指令ビューは、センシング、承認された評価と対応、エッジコンピュートのスケジューリング、現場運用および保守として知られる運用ループを統合します。実務上、これは交通当局が、イベント分類、信頼度帯、アセット可用性、エネルギー状態、環境適合性、ミッション状態、ログを1つの共通運用状況画面で確認できることを意味します。エスカレーションされた対応においては、人間による承認が引き続き制御点となります。
4. カバレッジKPI:パイロットで評価する内容
本パイロット報告の枠組みでは、達成済み成果の主張を避けます。代わりに、最終的なエンジニアリング確認を前提として、リスボンの交通当局が試験できる目標評価指標を定義します。中心的なKPIは、選定された河川横断セクション全体のカバレッジです。すなわち、ポール、ドローン、地上ロボットを組み合わせた構成が、ホリデーピーク時に、カメラのみまたは手動巡回のみの構成よりも一貫した状況把握を維持できるかを評価します。
カバレッジは、購入者が再計算できる運用単位で評価すべきです。たとえば、計画担当者は、フェリー進入部、サービスゲート、歩行者のボトルネック地点、河岸バリア区間、車両待機エリアに横断セクションのチェックポイントを定義できます。その場合、目標指標は、運用ウィンドウごとに完了した予定チェック数となり、ドローンタスク、ロボットタスク、固定センシングはそれぞれ別々に集計されます。これにより、曖昧な技術主張が監査可能な運用計画に置き換わることを防ぎます。
ドローンの稼働持続性は、タスク継続性を通じて間接的に測定されます。1機のドローンが無期限に飛行できるかを問うのではなく、ノードがバッテリー予備しきい値に達する前に何件の計画空中点検を完了できるか、着陸したドローンが自動バッテリー交換後にどれだけ速くタスクキューへ再投入できるか、天候またはエネルギールールにより作業がどの程度の頻度で地上ロボットへ移行するかを当局が評価します。太陽光層がエネルギーを補充し、バッテリー蓄電がミッションピークを吸収するため、これはより信頼性の高い測定方法です。
環境カバレッジも交通KPIです。風速と風向は空中運用の実現可能性を左右し、騒音、PM10、PM2.5、温度、湿度、気圧、照度は旧市街河岸沿いの運用条件の把握に役立ちます。ホリデー期間中、これらの測定値は、待機列の誘導、一時的な人員配置、現場点検、ローカル異常が環境要因、運用要因、またはセキュリティ関連かどうかの判断を支援できます。
データガバナンスも評価の一部です。Sky Hub はローカル処理とPDPL/LGPD指向の取り扱いを前提に設計されており、生映像とセンサーデータはポール上に保持されます。パイロットでは、イベント種別、タイムスタンプ、位置ゾーン、アセット状態、環境値、ミッションログ参照など、匿名化されたイベントおよびステータスメタデータのみがCOPへ送信されることを検証します。これにより、不必要なデータ移動を制限しながら交通運用を支援します。
したがって、評価の成功は、誇張された主張ではなく計画上の証拠によって定義されます。対象巡回カバレッジ、タスク完了、バッテリー状態の安定性、環境サンプリングの完全性、人間の承認記録、保守負荷が評価対象です。最終的な配置、エネルギー自律性、センサー幾何、通信可用性、ロボットルート設計は、引き続き現地調査とエンジニアリング確認の対象です。
5. 購入者への要点:リスボン交通運用向けの実用的なエッジノード
リスボンの交通当局にとって、提案する SOLARTODO Sentinel Sky Hub 導入の価値は、既存システムをすべて置き換えることではありません。価値は、センシング、環境モニタリング、空中運用、地上点検、ローカルコンピュートが、都市電源や現地電源を引かずに連携する必要がある難しい水辺の場所に、オフグリッドのフィジカルAIノードを構築できる点にあります。
旧市街という文脈は重要です。リスボンの河岸は、景観上繊細で、運用密度が高く、季節変動があります。照明機能を持たないインテリジェントポールは、システムを街路照明として位置付けることを避け、導入目的を交通カバレッジ、外周状況把握、環境条件、現場運用に集中させます。ポール形態により、エッジスタック、エネルギーシステム、ドローンサービスワークフロー、ロボット充電インターフェースを1つの管理された場所に収容できます。
地上ロボット重視は、ホリデー運用に特に関連します。ドローンが充電中、バッテリー交換中、または風により待機している間、ロボットは閉鎖ゲートの点検、一時的バリアの確認、サービス経路の確認、侵入フラグへの対応、空中ビューとの連携を行えます。これにより、当局が単一のアセット種別に依存しないため、カバレッジのレジリエンスが高まります。
提案するパイロットは、測定可能な評価としてスコープ設定すべきです。選定された河川横断セクションのゾーン、定義されたホリデー運用ウィンドウ、対象カバレッジチェックポイント、計画されたドローンデューティサイクル、地上ロボット巡回ルート、環境しきい値を定めます。出力は、人間の監督者が、いつ観測し、いつ派遣し、いつ対応を承認し、いつ保守またはレビューのためにイベントを記録するかを判断するのに役立つ共通運用状況ワークフローであるべきです。
したがって Sky Hub は、複雑な水辺環境における交通当局のカバレッジのための、フィジカルAI都市エッジノードとして理解するのが最も適切です。エッジコンピューティング、自律ドローン運用、地上ロボット運用、ローカルセンシング、オフグリッドエネルギー、人間承認型対応を1つの現場ステーションに統合しつつ、生データをポール上に保持し、太陽光を無限のエネルギー保証ではなく現実的な補充電源として扱います。
システム構成
| 項目 | 構成 |
|---|---|
| 導入モード | 最終的な現地調査を前提とした、リスボン旧市街の選定された水辺交通ゾーン向け河川横断セクション配置 |
| ポール種別 | SOLARTODO Sentinel Sky Hub 純粋スマートポール。照明システムを持たない非照明型フィジカルAIエッジノード |
| エネルギーシステム | 約15 m²の360°巻き付け型フレキシブルCIGS補充電源と5–20 kWhクラス蓄電を備えた、完全オフグリッドのバッテリーバックアップ付きマイクロステーション |
| エッジAIコンピュート | ローカル推論、ワークロードスケジューリング、イベントメタデータ生成のためのポール上Jetsonクラスエッジモジュール |
| セキュリティセンシング | 匿名車両数、群衆密度、侵入、外周状況把握のためのAI PTZ認識 |
| 環境パッケージ | 風速、風向、温度、湿度、大気圧、騒音、PM10、PM2.5、照度 |
| ロボットおよびドローン運用 | ポール基部での地上ロボットのワイヤレス充電に加え、ドローンの発進、巡回、帰還、自動マルチベイバッテリーホットスワップ、ミッション記録 |
仕組み
- ポール上センシングが、河岸の異常、環境しきい値、または外周イベントをフラグ付けする。
- エッジAIがイベントをローカルで分類し、カメラ、ロボット、ドローン、または組み合わせによる確認の適合性をスコアリングする。
- 人間の監督者がCOPプロンプトを確認し、エスカレーションされた現場対応を承認する。
- スケジューラーがエネルギー、天候、ミッション状態に応じて、地上ロボットを派遣する、ドローン出動を開始する、またはその両方をキューに入れる。
- ノードが、運用レビューのためにミッション状態、バッテリー状態、環境測定値、匿名化されたイベントメタデータを記録する。
計画前提(参考値)
購入者が再計算できる例示的な計画入力値であり、達成済みの結果ではなく目標指標です。最終的なエンジニアリング確認が前提です。
| 指標 | 計画前提 | 参考値 |
|---|---|---|
| カバレッジチェックポイント | 交通当局がホリデー運用ウィンドウ向けに固定の河川横断セクションチェックポイントを定義する | ゾーンごとに約10–20チェックポイントを計画 |
| 点検労務 | ドローンおよびロボット巡回により、ピーク期間中の反復的な手動外周巡回の必要性を低減する | ゾーンごとに週約5–10件の定常巡回を自動化 |
| ドローン継続性 | 自動バッテリーホットスワップにより、ポールにオペレーターを常駐させずにタスク再展開を支援する | 予備確認前に約3–6回の連続出動を計画 |
| 地上確認 | 空中派遣が天候またはバッテリー制約を受ける場合、地上ロボットがローカルアラーム確認を処理する | 低リスク確認タスクの約50–70%をロボットトリアージ対象に設定 |
| 環境サンプリング | 9-in-1環境測定値を運用文脈のために定期的な計画間隔で取得する | 約5–15分のサンプリング周期を設定可能 |
| データ最小化 | 生映像とセンサーデータはポール上に保持し、COPは匿名化されたイベントおよびステータスメタデータを受信する | 100%生データローカル処理を目標 |
導入機器
- SOLARTODO Sentinel Sky Hub 非照明型スマートポール本体
- 360°巻き付け型フレキシブルCIGS薄膜太陽光層
- 5–20 kWhクラスのポール上バッテリー蓄電キャビネット
- ポール上エッジAIコンピュートキャビネット
- ローカル認識用AI PTZカメラ
- 9-in-1環境センサーパッケージ
- マルチベイバッテリーホットスワップマガジン付き自律ドローンベイ
- ポール基部の地上ロボット用ワイヤレス充電インターフェース
よくある質問
これはリスボン向けのスマート街路灯導入ですか?
いいえ。提案する Sky Hub 構成は、照明システムを持たない純粋なスマートポールであり、フィジカルAI都市エッジノードです。街路灯のアップグレードとして扱うべきではありません。導入タスクは、選定された旧市街河岸の横断セクションに沿った交通当局のカバレッジ、環境モニタリング、ドローン運用、地上ロボット支援です。
このシステムはドローンの稼働持続性という課題にどのように対応しますか?
この設計では、1機のドローンが継続的に運用できるとは想定しません。代わりに、ポールが発進、巡回、帰還、自動リアサービス式バッテリー交換、タスクキューイング、再展開を管理します。複数のバッテリーベイが連続出動を支援し、エッジスケジューラーがバッテリー状態、蓄電予備、天候、ミッション優先度を用いて、飛行すべきタイミングと作業を地上ロボットへ移すタイミングを判断します。
このパイロット構成で地上ロボットはどのような役割を果たしますか?
地上ロボットは、カバレッジを安定させる現場アセットです。ポール基部から離れて巡回、点検、アラーム対応、近距離確認を行い、その後ワイヤレス充電のために帰還できます。これは、風況によりドローン出動が制限される場合、バッテリー交換中の場合、または人間の監督者が運用判断の前に地上レベルの確認を必要とする場合に特に有用です。
生映像はポールから外部へ出たり、中央クラウドへアップロードされたりしますか?
提案するデータ取り扱いモデルでは、生映像とセンサーデータをローカル処理のためにポール上に保持します。共通運用状況ビューが受信するのは、イベントカテゴリ、ゾーン、タイムスタンプ、環境測定値、ミッション状態、アセット健全性など、匿名化されたイベントまたはステータスメタデータのみです。この設計はPDPL/LGPD指向であり、最終的な法務およびエンジニアリングレビューを前提とします。
ポールは河岸付近でCounter-UAS対応を実行できますか?
Counter-UASワークフローは、非致死かつ人間が承認する連携に限定されます。ポールはローカルセンシングと任意のパートナーセンサー入力を使用して無許可ドローンを検知・追跡し、ソフトなネット捕獲または近接接近による抑止のために友軍ドローンへ指示する前に、監督者の承認を要求できます。ジャミング、撃墜、ハードキル行為、自律攻撃は行いません。
オフグリッドの太陽光層は無制限運用に十分ですか?
無制限の自給性は主張していません。ポールはバッテリー蓄電とポール上CIGS補充電源を組み合わせるため完全オフグリッドですが、高出力のドローンおよびロボットタスクはデューティサイクルでスケジュールされます。垂直太陽光ラップは補助的な補充層であり、最終的な自律性はリスボンの現地条件、遮蔽、季節、ワークロード、予備方針に依存します。
交通当局はパイロット中に何を測定すべきですか?
最も強い評価軸は、一般的な技術性能ではなくカバレッジです。当局は、完了した計画チェックポイント、バッテリー交換後に再展開されたドローン出動、完了したロボット確認タスク、取得された環境サンプル、人間の承認記録、バッテリー予備の安定性、COPに表示される匿名化イベントメタデータの品質を測定できます。
さらに詳しく
街路・キャンパス・公共空間で同様のフィジカルAI導入をご検討ですか? エンジニアリング相談を依頼する