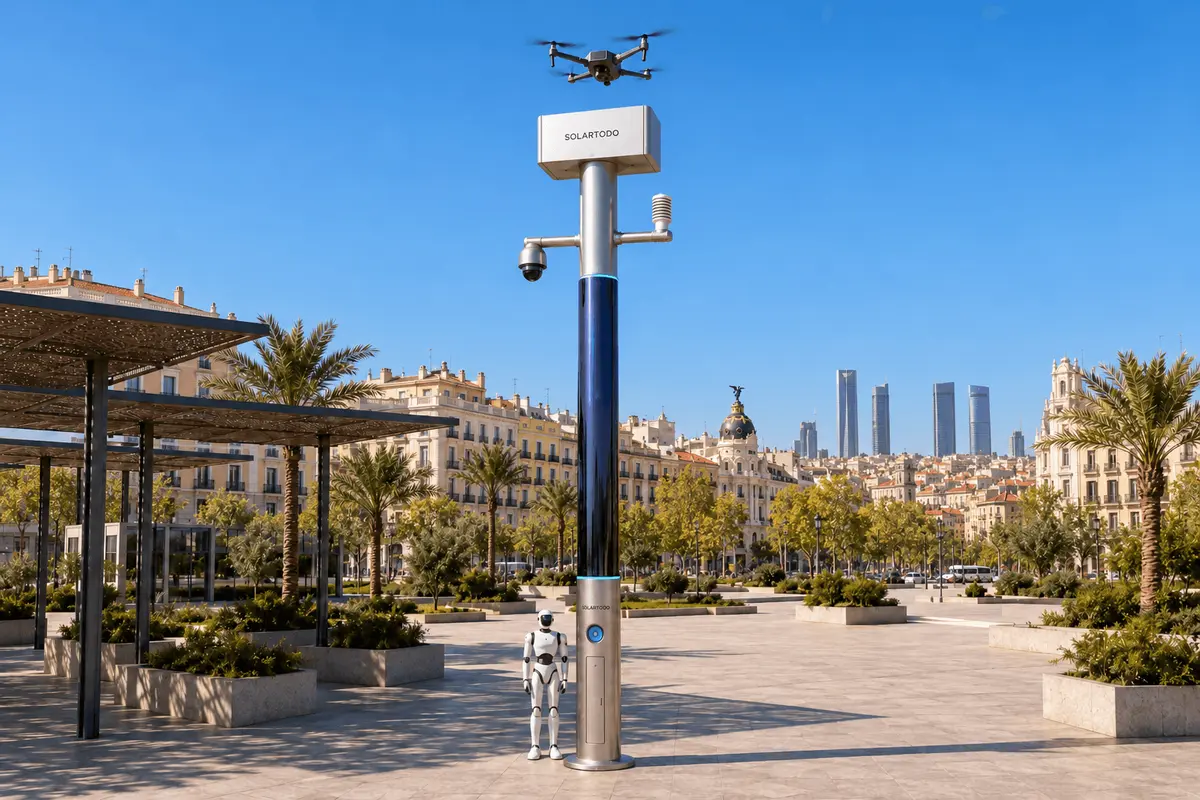
City AI Poleは、ローカルコンピューティング、センシング、蓄電池、太陽光による補充電、ドローンと地上ロボットの連携運用を統合した、照明機能を持たないフィジカルAIエッジノードです。SOLARTODO SentinelのSky Hub形態は、エッジでOTATODOを実行します。今回提案するマドリードのドライポートキャンパスへの導入では、ローカル推論とエネルギー状況を考慮したスケジューリングを活用し、災害後の熱波下における復旧期間中の外周巡回頻度を高めます。
1. 調達概要:環境巡回の実施頻度を回復する
調達の目的は、被害を伴う仮想の事故によって通常の点検ルートが寸断されたマドリード地域のドライポート物流キャンパスで、熱波下でも外周の環境点検を繰り返し実施できる状態を回復することです。購入主体はキャンパスの環境管理チームであり、施設管理、警備、復旧調整の担当者と連携します。直面する課題は、人手による巡回に時間がかかることです。担当者は一時的な立入制限に対応し、離れた外周区間を点検したうえで、次の巡回を始める前に戻って観察結果を記録する必要があります。
マドリードにおける港湾の形態は内陸型です。マドリード・コスラダのドライポートは、地域の貨物輸送を海上輸送の玄関口と結んでおり、今回のキャンパス外周シナリオに適した背景を提供します。この地理的背景は、バルセロナ港による内陸ターミナルの説明に記載されています。提案するキャンパスは例示用であり、本記事は同ターミナルを顧客として挙げるものでも、現地への設置を主張するものでもありません。
調達計画上は、局所的な火災で外周の一部が損傷し、点検地点へのアクセスが途絶えたと仮定します。その後の熱波により、徒歩巡回を繰り返し継続することがさらに難しくなります。復旧作業が続く間、粉じん、騒音、損傷したフェンス、変化する通行条件を定期的に観察する必要があります。これらはシナリオ上の仮定であり、マドリードで報告された事故や現地で測定された状況ではありません。
提案する対応は、現地調査済みの復旧地点にSOLARTODO Sentinel Sky Hubノードを配置し、災害後に不足した機能を補完することです。Sky Hubは、成熟した稼働実績のあるフィジカルAI製品Sentinelの主力ポール型導入形態です。マドリード向け構成は引き続き提案段階であり、最終的な技術確認を要します。購入判断では、実際の復旧上の制約のもとで、ポール上のコンピューティングが所定の巡回頻度を維持できるかを重視すべきです。
2. 技術選定:個別のセンサーではなく、エッジスケジューラーを調達する
調達要件の中心はエッジコンピューティングです。OTATODOはポール上で観察データを処理し、点検タスクに優先順位を付け、利用可能なエネルギー、機器の稼働準備状況、人による承認に応じて処理や運用をスケジューリングします。これにより、通常タスクをキューに登録する前に担当者がすべての観察結果を確認しなくても、環境センシングを現場での対応につなげられます。例外的な対応や制限対象の対応には、引き続き承認手続きを適用します。
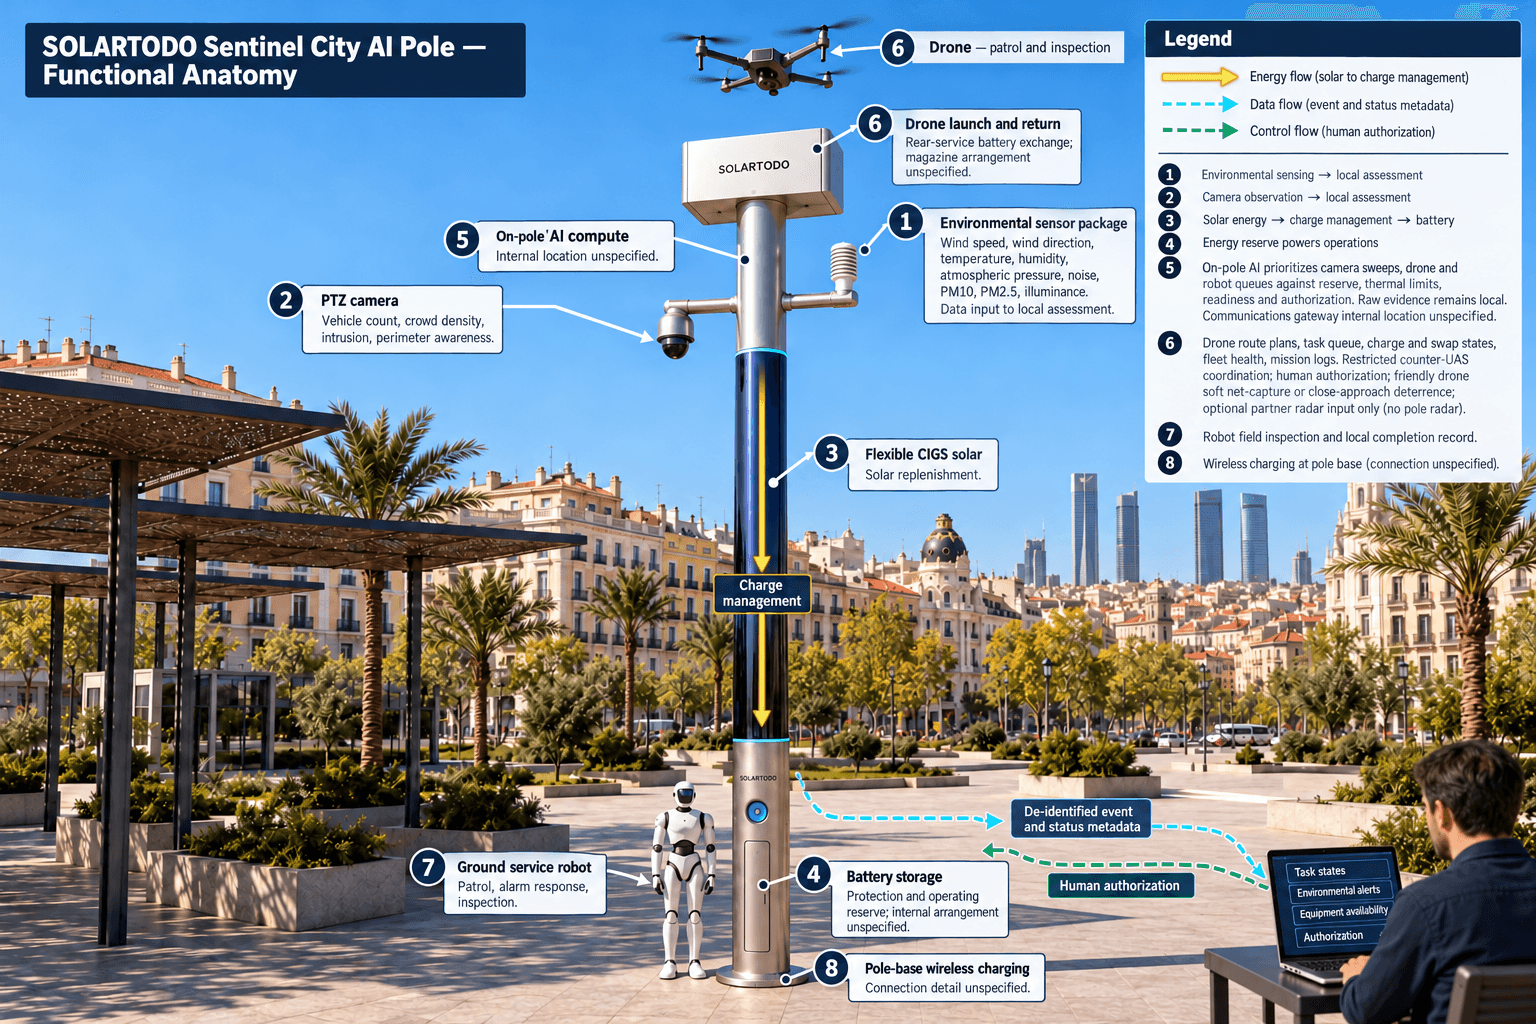
Sky Hubは、照明機能を持たないスマートポール、ドローン運用、ドローンバッテリーの自動ホットスワップ、ドローン運用管理、地上ロボット運用、セキュリティセンシング、9項目の環境監視、エッジAIコンピューティング、対無人航空機システム(C-UAS)連携という9つの機能領域を統合しています。今回の購入主体にとっての価値は、これらが共通の外周点検スケジュールを支えることにあります。ポールには照明システムを搭載しません。
環境センサーパッケージは、風速、風向、温度、湿度、気圧、騒音、PM10、PM2.5、照度を測定します。ローカル処理により、観察結果を点検区域に関連付け、確認が必要な状況を提示できます。PTZカメラは、匿名での車両台数計測、群衆密度の把握、侵入検知、外周状況の把握を支援します。環境測定値は運用判断の背景情報を提供しますが、別途の計測器検証なしに、規制対応水準の測定値として示すべきではありません。
ポール上の推論モジュールは、競合する処理や運用も管理します。予定されたカメラ走査、ロボット点検要求、ドローン出動のそれぞれが、計算資源とエネルギーを無制限に利用できると想定してはなりません。調達では、優先順位ルールの文書化、キューの可視化、タスクを延期した理由の提示を要件とすべきです。熱波時には、バッテリー予備容量とともに、温度上の制約もスケジューリングに反映する必要があります。
生の映像とセンサーデータはポール内に保持し、ローカルで処理します。外部へ送信できるのは、非識別化されたイベントおよび状態のメタデータのみです。そのため、共通作戦状況図が受け取るのは、生の映像やデータではなく、タスクの状態、環境アラート、機器の利用可否です。このローカル処理設計はPDPL/LGPDを志向したものであり、認証の取得やスペインにおける法令遵守の確立を主張するものではありません。
3. 運用設計:観察結果を反復可能な巡回につなげる
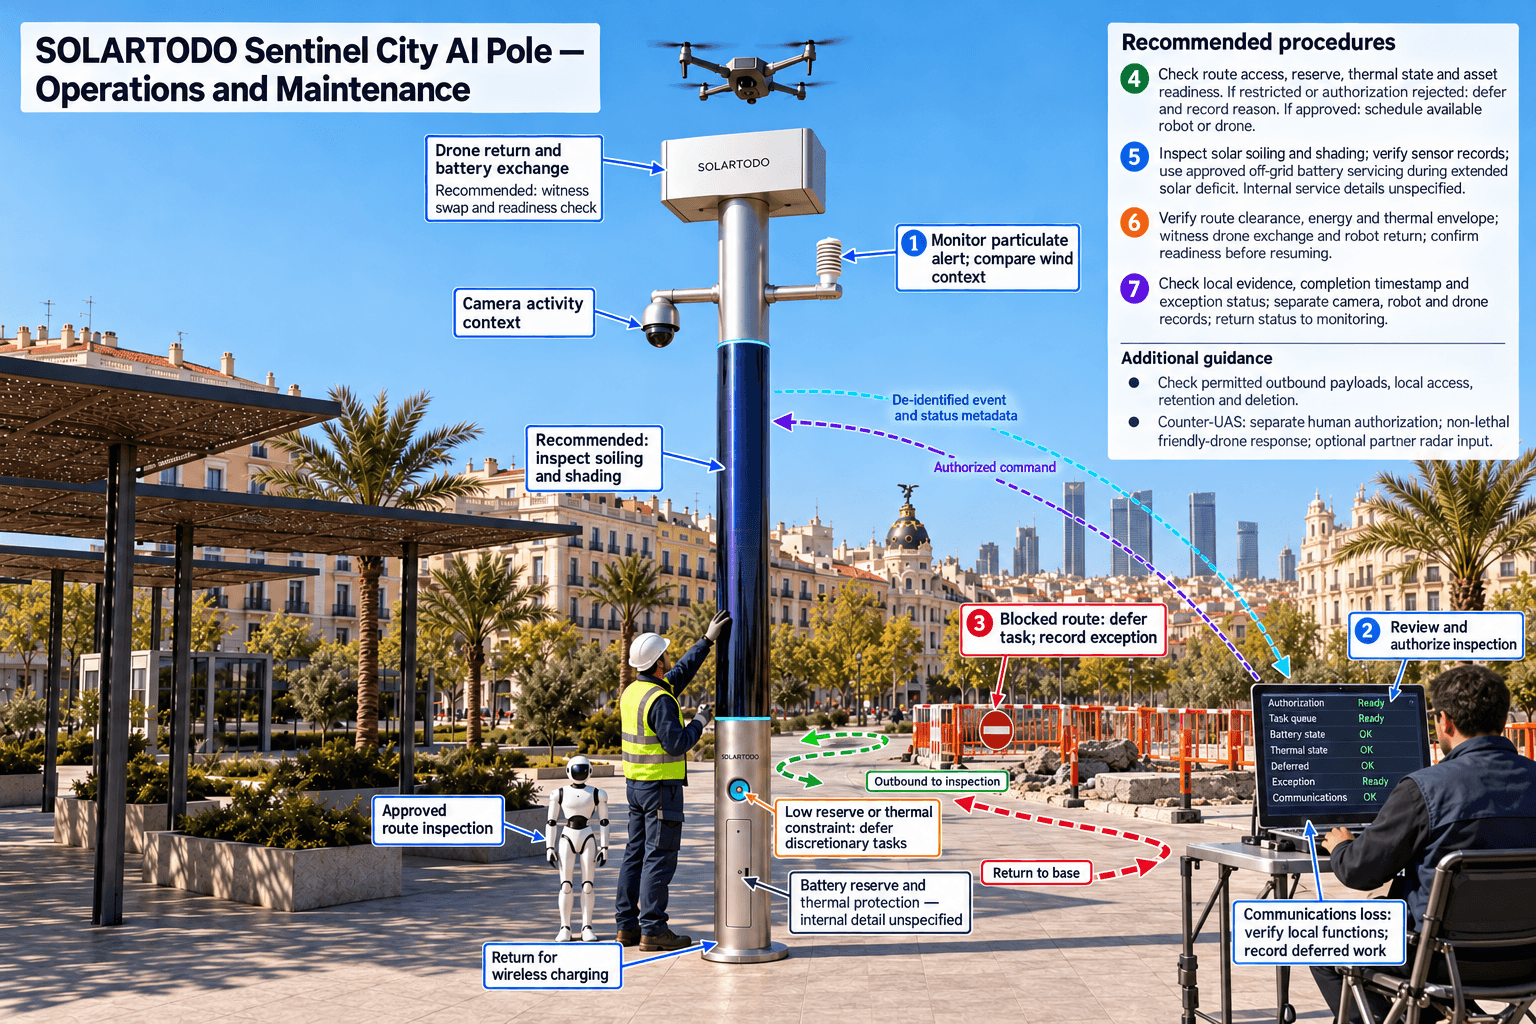
運用ループは、センシング → 承認を伴う評価と対応 → エッジコンピューティングによるスケジューリング → 現場運用と保守、という流れです。これらの段階を、共通作戦状況図の単一の指揮画面で接続します。環境管理責任者は、点検が必要な外周区間、承認済みのタスク、利用可能な機材、期限を超過している点検を確認できます。人が判断に関与する制御も、同じタスク履歴で確認できます。
例えば、復旧区域の境界付近で粒子状物質のアラートが発生すると、風向、直近の測定値、カメラから得た活動状況を用いたポール上での評価を開始できます。システムは、未確認の原因を断定せずに環境異常を記録します。権限を持つ確認担当者が点検対応を選択し、エッジスケジューラーが、ルートへのアクセス、エネルギー予備量、運用許可に応じて利用可能な地上ロボットまたはドローンを割り当てます。
地上サービスロボットは、自律巡回、警報対応、点検を行い、航空側の運用フローと連携し、ポール基部へ戻ってワイヤレス充電します。走行ルートは、調査済みの路面と承認済みの復旧用通路に限定すべきです。路面の損傷、通路の閉塞、作業員の移動は、タスクを延期または迂回させる理由となり、その例外を該当区間に関連付けて記録します。
ドローンの運用フローは、現場に操縦者を常駐させずに、発進、区域巡回、点検、帰還、次のタスクへの再出動に対応します。複数ベイを備えたバッテリーマガジンが、着陸後に後部アクセス方式で自動交換を行い、再発進用の充電済みバッテリーパックを供給します。複数ベイにより連続出動を支え、運用管理機能はルート計画、充電・交換状態、タスクキュー、機体群の健全性、ミッションログを追跡します。遠隔監督と運用承認は、引き続き導入設計の一部です。
C-UAS連携は、別系統の制限付き対応経路です。ノードは無許可ドローンを検知・追跡し、人による承認がある場合に限り、自らの味方ドローンに対して、ソフト方式の空中ネット捕獲または近接接近による抑止を指示します。これは非致死性の連携対応です。レーダーはポールの搭載機器ではなく、レーダー情報を利用する場合は、オプションのパートナー製センサー入力となります。環境巡回の調達によって、この対応の実行許可が自動的に付与されると解釈してはなりません。
4. 技術確認の関門:オフグリッドのエネルギー収支内で巡回頻度を維持する
Sky Hubは、ポール上の太陽光による補充電と蓄電池を用いる完全オフグリッド型であり、電力系統、都市インフラ、敷地設備からの給電を使用しません。この独立性は復旧時の機能補完に適していますが、調達仕様では持続可能なエネルギー収支を定める必要があります。蓄電は需要変動を吸収するものであり、エネルギーを生み出すものではありません。高出力タスクを繰り返すには、補充電と予備量の確保に関する戦略が必要です。
提案する円筒形の本体は、高さ約8メートル、幅約0.6メートルで、約15平方メートルのフレキシブルCIGS薄膜太陽電池を360°に巻き付け、公称容量は約2.4–2.7 kWpです。巻き付けた面の全体に、同時に直射日光が当たるわけではありません。垂直な円筒が受ける直射日光は、太陽側の投影面積に応じて決まるため、公称容量を現場での実出力として扱ってはなりません。
サウジアラビアのような高日射地域を参考にすると、晴天時の現実的な出力は、DCピークでおおむね0.8–1.1 kW、1日当たり約6–9 kWhであり、ピークは正午ではなく午前の中頃または午後に現れます。これらの数値は、この構成について提供された技術的な参考値であり、マドリードでの発電量予測ではありません。マドリードでの調達には、季節、方位、障害物、温度、汚れ、復旧現場での遮光を対象とする現地固有の評価が必要です。
5–20 kWhクラスのバッテリー構成は、実測した基礎消費量、使用可能容量、運用上の予備量、想定するドローンとロボットの稼働サイクルに基づいて選定すべきです。スケジューラーは、必須の監視によって予備量が尽きる前に、任意の活動を削減または延期する必要があります。熱波への技術対策では、筐体温度、バッテリー保護、演算性能の抑制、保守時のアクセスも考慮すべきです。
発注前に、太陽光による補充電が長期間不足した際、系統接続を導入せずに蓄電量をどのように回復させるか、供給者に文書化を求めてください。その結果として定まる運用可能範囲によっては、出動頻度が制限されたり、承認済みのオフグリッドでのバッテリー整備体制が必要になったりする場合があります。受入確認では、太陽光による無制限の自給を前提とせず、その運用可能範囲内で合意した巡回スケジュールを実証すべきです。
5. 評価と採用決定:区間ごとの完了点検数を測定する
主要KPIは巡回頻度、すなわち定義した区間ごと、運用時間枠ごとの、完了した有効な外周点検の回数です。有効な点検には、承認済みのルートまたは観察地点、ローカルに保持された十分な証拠、完了時刻、例外の有無と状態が必要です。カメラ走査、ロボット巡回、ドローン出動は別々に集計し、点検しやすい1区間を何度も観察したことで、未点検の外周が見えなくなることを防ぐべきです。
提案構成を評価する前に、観察を通じて人手巡回の基準値を確立します。予定された点検、完了した点検、未実施の時間枠、遅延理由を記録します。評価では、復旧作業に伴うアクセス条件と暑熱による制限を考慮し、同等の区間と運用時間枠を比較します。計画頻度と実施頻度の両方を報告してください。キューに登録されたタスクは、完了した巡回ではありません。
計画用の例として、12時間の時間枠で3時間ごとに点検すると4回の巡回となり、2時間ごとなら6回となります。これは、ルートの実行可能性とエネルギーの利用可能性を条件として、50%の頻度向上を目標とするものです。これらの数値は仮想の調達計画用入力値であり、Sentinelが達成した性能やマドリードで実測された統計ではありません。購入者は、自らの基準値と承認済みのサービス要件に置き換えるべきです。
評価には、ルートの閉塞、バッテリー予備量の低下、温度上の制約、通信断、承認要求の却下を含めるべきです。ノードが合意したローカル機能を維持し、延期した作業を記録し、利用できない機材を準備完了として表示しないかを確認します。生の映像とセンサーデータがポール内に保持され、外向けメッセージには許可された非識別化済みのイベントまたは状態のメタデータのみが含まれることも、別途検証してください。
採用決定は、設置場所の承認、文書化されたエネルギー収支、立会いで確認したバッテリー交換とロボット帰還の一連の動作、追跡可能な承認記録、合意した条件を網羅する巡回頻度ログといった証拠に基づくべきです。環境管理チームは、センサーの検証と保守に関する責任分担も確認すべきです。これにより、調達判断の根拠が具体化します。提案段階のマドリードのドライポート復旧向け導入は、ローカルコンピューティングと明確な制約を持つオフグリッド運用計画に支えられた、反復可能な外周観察を実証することで受入承認を得るものです。
システム構成
| 項目 | 構成 |
|---|---|
| ポール形状と太陽電池 | 照明機能を持たない円筒形ポール。高さ約8 m × 幅0.6 m。約15 m²の巻き付け型フレキシブルCIGS太陽電池、公称容量2.4–2.7 kWp |
| オフグリッド電源 | 5–20 kWhクラスの蓄電池、太陽光充電管理、予備量を考慮したスケジューリング。最終容量は技術確認により確定 |
| エッジコンピューティングとデータ | OTATODOを実行するポール上のAI推論モジュール。生データをローカルに保存。外部送信は非識別化されたイベントおよび状態のメタデータのみ |
| セキュリティと環境 | PTZカメラに加え、風速、風向、温度、湿度、気圧、騒音、PM10、PM2.5、照度を測定 |
| ドローン運用 | 発進・帰還インターフェース、複数ベイを備えた後部アクセス方式のバッテリー交換、ルート計画、タスクキュー、ミッションログ |
| 地上運用 | 調査済みの外周ルートを走行するサービスロボット、空地間のタスク連携、ポール基部でのワイヤレス充電 |
| 指揮と承認 | 人による承認記録と、制限付きの非致死性C-UAS連携を備えた共通作戦状況図インターフェース |
仕組み
- ポール上のセンシングが、環境または外周の異常を検知します。
- ローカルAIが状況を評価し、生の証拠データをポール内に保持します。
- 人の確認担当者が、共通作戦状況図(COP)で必要な現場対応を承認します。
- OTATODOが、エネルギー、ルート、承認の制約に基づき、利用可能な機材をスケジューリングします。
- ドローンまたはロボットが割り当てられた区間を点検し、バッテリー交換またはワイヤレス充電のために帰還します。
- ノードが完了をローカルに記録し、非識別化されたイベントおよび状態のメタデータのみを送信します。
計画前提(参考値)
購入者が再計算できる例示的な計画入力値であり、達成済みの結果ではなく目標指標です。最終的なエンジニアリング確認が前提です。
| 指標 | 計画前提 | 参考値 |
|---|---|---|
| 基準となる巡回頻度 | 例示のみ:運用時間枠を12時間とし、3時間ごとに1回の巡回を完了すると仮定。実際に観察した基準値に置き換えてください。 | 12時間 ÷ 1回当たり3時間 = 運用時間枠当たり4回 |
| 目標巡回頻度 | 例示のみ:運用時間枠を12時間とし、2時間ごとに1回の巡回を目標とすると仮定。ルート、エネルギー、承認の面で実行可能性を検証してください。 | 12 ÷ 2 = 目標6回;(6 − 4) ÷ 4 × 100 = 頻度向上目標50% |
| 区間点検の作業量 | 例示のみ:外周を4区間に定義し、1日当たり目標6回の巡回で各区間を毎回点検すると仮定。 | 4区間 × 6回 = 1日当たり目標24区間点検 |
| イベント確認の作業量 | 例示のみ:確認対象のイベント要約が1日当たり8件あり、人による確認に各3分かかると仮定。 | 8件の要約 × 3分 = 1日当たり予定確認時間24分 |
| 評価サンプル | 例示のみ:評価期間を10日間、目標巡回を1日当たり6回とし、無効として別途記録した時間枠を除外すると仮定。 | 10日 × 6回 = 評価用の予定巡回60回 |
導入機器
- 巻き付け型フレキシブルCIGS太陽電池を備えた、照明機能のないSky Hubポール
- 充電管理・保護機能を備えた蓄電池キャビネット
- ポール上のAI演算モジュールとローカルストレージ
- PTZカメラ
- 9項目の環境センサーパッケージ
- 複数ベイのバッテリーマガジンを備えたドローン発進・帰還ユニット
- 地上サービスロボットとポール基部のワイヤレス充電器
- 許可されたメタデータと指揮通信を扱う通信ゲートウェイ
よくある質問
これは記録で確認できるマドリードの顧客導入事例ですか?
いいえ。これは、例示用のマドリード地域のドライポートキャンパスに向けた調達構成案です。復旧の原因となる事故、運用スケジュール、評価計算はいずれも仮定です。地域のドライポートという背景は実在しますが、特定のターミナルを顧客として示しておらず、現地への設置、数量、達成結果も主張していません。
人手巡回の遅さが課題なのに、なぜエッジコンピューティングを優先するのですか?
センサーを増やすだけでは、繰り返し実施できる巡回スケジュールは確立しません。ポール上のコンピューティングは、観察結果をタスクの優先順位、機材の利用可否、バッテリー予備量、承認状況に結び付けます。購入者は、延期・失敗したタスクの明確な記録を維持しながら、この連携によって合意した運用時間枠内の区間別完了点検数が増えるかを評価すべきです。
巻き付け型太陽電池で、ドローンとロボットを無制限に稼働できますか?
いいえ。巻き付け型CIGS層は、蓄電池を備えた完全オフグリッドステーションを補充電します。公称出力は連続出力と同じではなく、高日射地域の参考値はマドリードの予測値ではありません。ドローンとロボットの稼働負荷は、現地固有のエネルギー収支、使用可能な蓄電容量、予備量の確保方針、持続可能な稼働サイクルの範囲内に収める必要があります。
どのような情報をポールの外部へ送信できますか?
外部へ送信できるのは、非識別化されたイベントおよび状態のメタデータのみです。生の映像とセンサーデータは、ローカル処理と保存のためにポール内に保持します。調達では、外向け送信データ、ローカルアクセス制御、保存期間の設定、削除手順を検証すべきです。PDPL/LGPDを志向した設計とは設計上の方針を表すものであり、認証やスペインでの法令遵守の確立を意味しません。
ドローンの自律運用によって、人による承認は不要になりますか?
いいえ。承認済みの運用体制の範囲内であれば、発進、点検、帰還、バッテリー交換、再出動は、現場に操縦者を常駐させずに実行できます。人による監督は、引き続き指揮ワークフローの一部です。特にC-UAS対処には人による承認が必要であり、ノードの味方ドローンを用いた非致死性のソフト方式の空中ネット捕獲または近接接近による抑止に限定されます。
環境管理を担当する購入者は、受入前に何を要求すべきですか?
現地調査に基づく構成、センサー検証記録、エネルギーと温度の運用可能範囲、立会いで確認したドローンとロボットの整備動作、追跡可能なタスクログを要求してください。未実施の時間枠と例外も含め、外周区間ごとの完了巡回頻度を評価します。最終受入は、最終的な技術確認を条件として、合意した条件下で立会い確認された証拠に基づくべきです。
さらに詳しく
街路・キャンパス・公共空間で同様のフィジカルAI導入をご検討ですか? エンジニアリング相談を依頼する