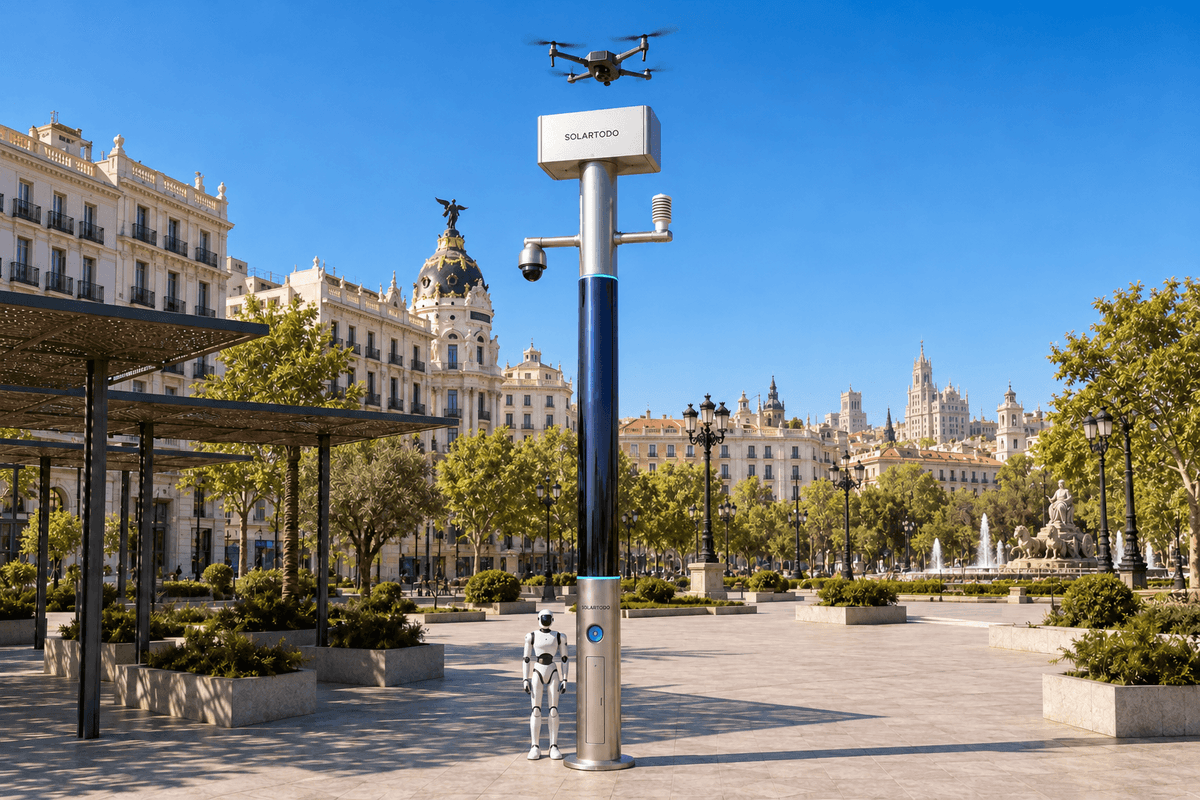
City AI Poleは、センシング、ローカルコンピューティング、自律型ドローン支援、地上ロボット運用を統合した、照明機能を持たないフィジカルAI都市エッジノードです。SOLARTODO SentinelのSky Hub形態は、蓄電池と太陽光によるエネルギー補充を使用し、完全オフグリッドでポール上のOTATODOを稼働させます。このマドリード向け提案構成は、人による承認の下で、災害後の警備点検、ドローンの自動バッテリー交換、証拠データのローカル保持を支援します。
1. マドリードの課題:イベント活動の再開前に点検の継続性を回復する
都市管理上の課題は、仮想的な復旧上の問題から始まります。季節のスポーツイベントを前に、暴風雨被害によって地区外周と隣接するレクリエーションルートへのアクセスが途絶えたという想定です。担当者には、損傷した柵、立ち入りが制限された出入口、保守用進入路を繰り返し観察する必要があります。関連付けられていない写真を集めるだけでは不十分です。管理者には、何が変化したか、どこで点検が中断したか、どの発見事項に現地確認が必要かを示す、追跡可能な一連の記録が必要です。
マドリードは、市中心部を高山地形とみなすことなく、山岳地域とのつながりを持つ現実的な舞台を提供します。公式観光資料では、シエラ・デ・グアダラマが市の北西に位置するとされ、地域全体の山岳レクリエーションが紹介されています。本提案は、この山岳環境のモデルを、都市周縁部の起伏のある進入路とその点検上の制約に当てはめるものであり、保護対象の山岳地域内への設置を示唆するものではありません。マドリード州の観光情報
提案する導入は、災害後の体制補完です。被災した警備対象区域の外周をカバーでき、構造面の評価を受けた位置に、SOLARTODO Sentinel Sky Hubを設置します。目的は、復旧およびイベント準備期間中の低高度点検と証拠収集です。ここでは、マドリードの顧客、災害、イベント契約、設置数量の存在を主張していません。この構成は、成熟した稼働実績のある製品機能を、例示的な地域業務に適用するものであり、最終的な技術確認を条件とします。
購入者の主要評価指標は、証拠要件を満たす巡回頻度です。これは、運用時間枠ごとに、確認可能なローカル記録を伴って完了した点検周回数を意味します。離陸回数だけを数えると、天候、観察の欠落、未解決の警報によって点検が利用不能であっても、活動量が評価されてしまいます。
2. 投資効果の仕組み:バッテリー交換が反復点検を支える
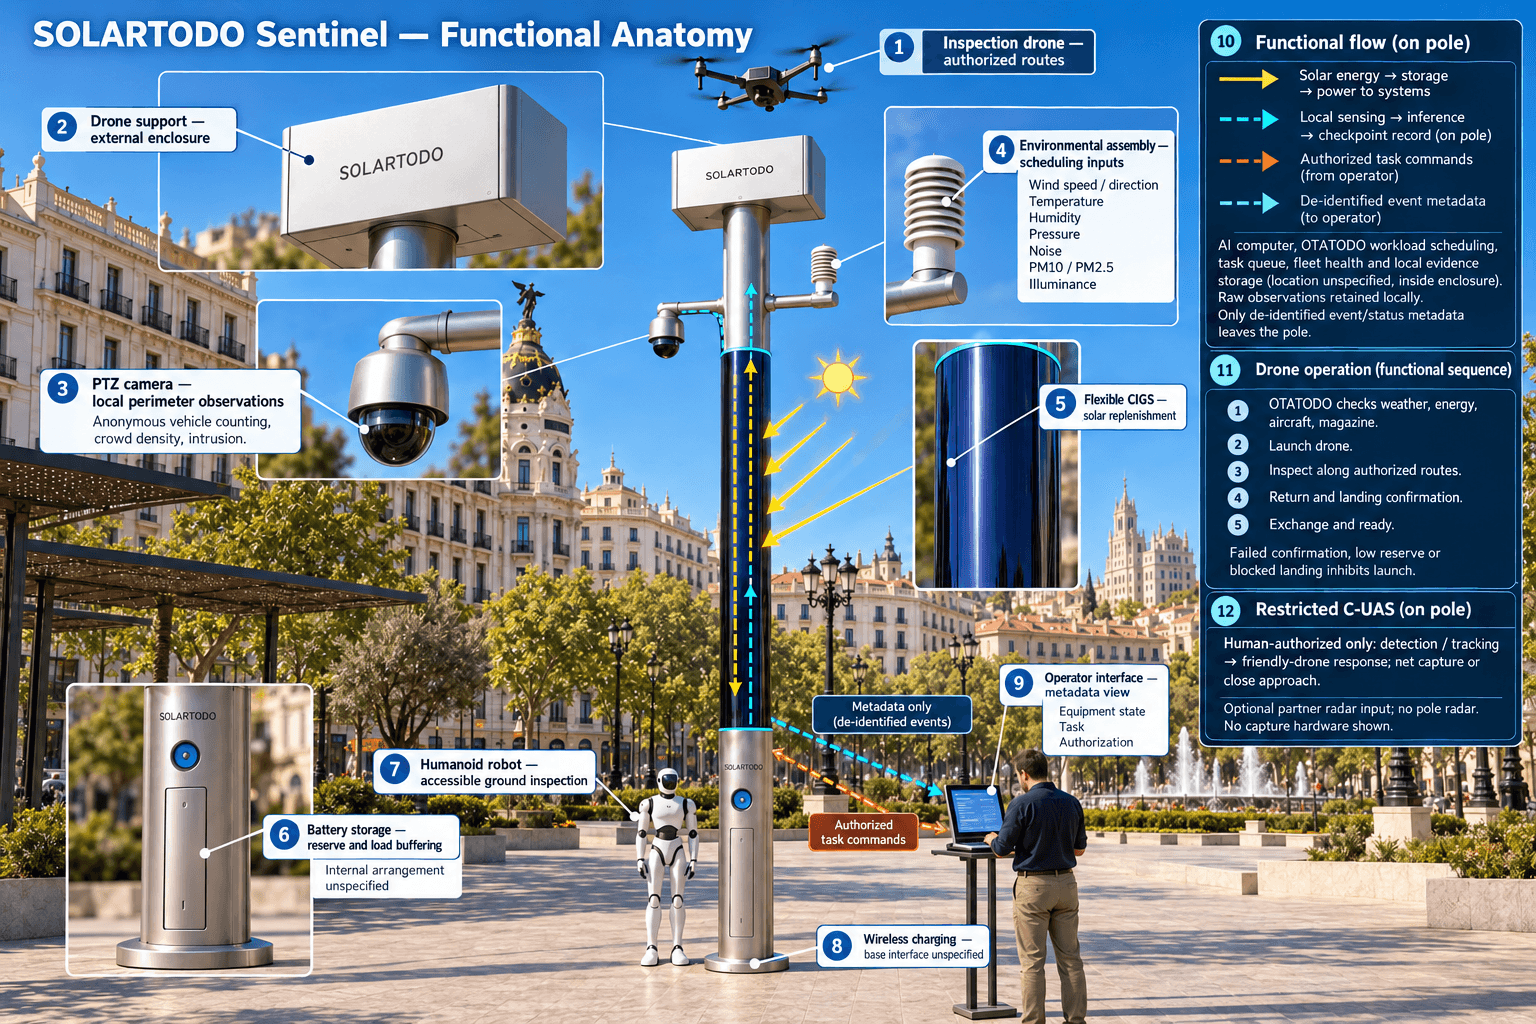
この業務では、バッテリー交換モジュールが設備投資と巡回頻度を結び付けます。ドローンは承認済みのルートで離陸し、指定された外周設備を点検した後、帰還して着陸します。複数ベイを備えたバッテリーマガジンが、機体後部からの自動交換を実行し、次の任務への再投入前に、消耗したバッテリーパックを充電済みパックへ交換します。複数のベイにより連続出動を支援しますが、その範囲は充電済みパックの在庫、エネルギー補充能力、天候、保守要件によって制限されます。
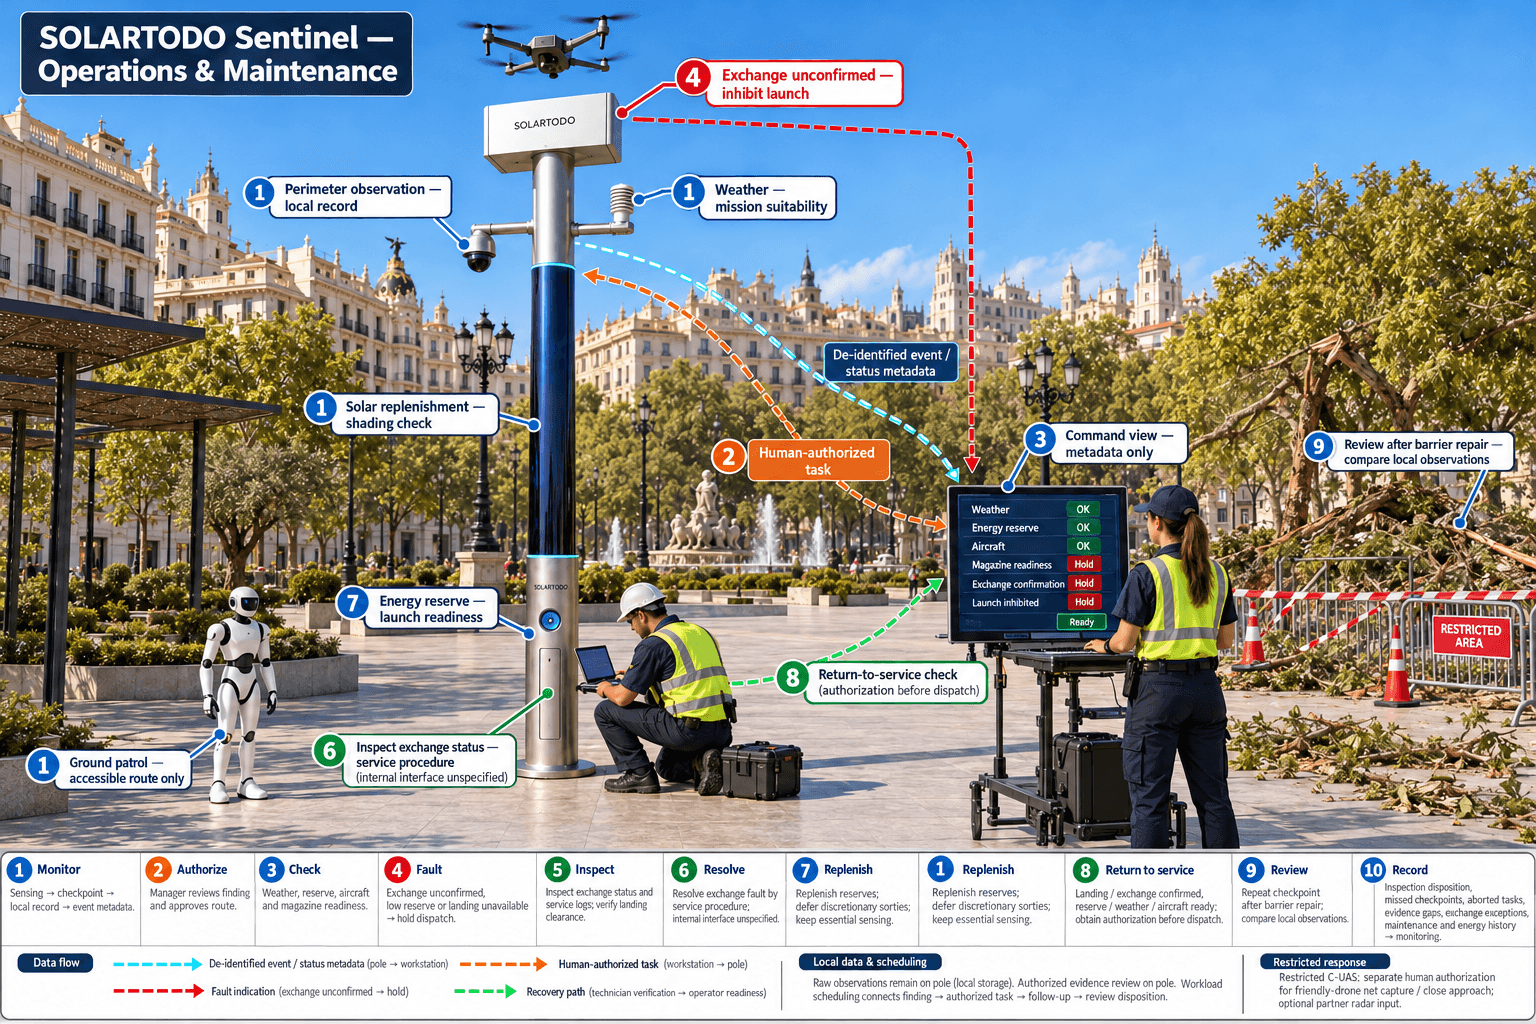
運用上の利点は、ポールのそばに操作者を常駐させずに、点検間の継続性を確保できることです。これは、一定の再出動準備時間や無制限の稼働時間を保証するものではありません。ルート計画、充電・交換ステートマシン、タスクのキュー管理、機体群の健全性、ミッションログが、各帰還と次の任務を連携させます。交換完了を確認できない場合、予備エネルギーが不足している場合、または着陸場所を利用できない場合は、次の離陸を阻止し、保守対応の必要を通知します。
マドリードの都市管理者にとって、同じルートを繰り返すことは、損傷したゲート、仮設境界、アクセス通路について比較可能な観察記録を得ることにつながります。修理チームが完了を報告した後、追跡点検で同じタスク参照に基づいて再確認できます。ローカル記録は、当初の発見事項、承認された任務、その後の観察を結び付け、追加点検の必要性について、根拠を示せる判断を支援します。
したがって、導入効果は、運用負担に対して利用可能な点検がどれだけ増えるかという観点から評価すべきです。保守訪問、バッテリーの取り扱い、遠隔監督、証拠確認は、引き続きその負担に含まれます。自動交換はポールで繰り返し発生する中断を解消できますが、得られた観察結果が対応の根拠となるかを判断する責任は、自治体職員が引き続き担います。
3. 単一の指揮画面でセンシング、承認、現場作業をつなぐ
Sky Hubは、照明システムを備えない純粋なスマートポールです。統合された機能は、センシング、承認に基づく評価と対応、エッジコンピューティングによるスケジューリング、現場運用と保守という一連の運用サイクルを支援します。共通状況図を表示する指揮画面が、タスク識別子、機器状態、非識別化されたイベントメタデータを通じて、これらの段階を結び付けます。生の映像とセンサーデータはポール上に保持され、ローカルで処理されます。指揮画面から生の画像を外部に送信することはありません。
PTZカメラは、匿名の車両計数、群衆密度の推定、侵入検知、外周状況の把握を支援します。環境監視では、風速、風向、温度、湿度、気圧、騒音、PM10、PM2.5、照度も測定します。これらの観測は、点検の背景情報とスケジューリングの入力情報になります。ただし、飛行制限や、ミッションを実施できる条件かどうかについての権限を持つ担当者の判断に代わるものではありません。
ポール上のエッジAIはローカル推論を実行し、OTATODOを通じてワークロードをスケジューリングします。ドローン管理は、離陸、区域巡回、点検、帰還、再投入を調整します。サービスロボットまたはヒューマノイドロボットは、通行可能な場所での地上巡回、警報対応、近接点検を支援し、その後ポール基部へ戻ってワイヤレス充電を行います。空地連携により、管理者は、安全性を確保できないがれきの上にロボットを送り込んだり、損傷したすべてのルートを通行可能とみなしたりすることなく、相互補完的な観察を割り当てられます。
対無人航空機システム(C-UAS)の連携は、独立した制限付きの対応経路です。ノードは無許可のドローンを検知・追跡し、人による承認を受けた場合に限り、自陣営のドローンに指令して、空中でのネットによるソフト捕獲または近接飛行による抑止を実施できます。レーダーはポール搭載機器ではありません。レーダー情報を利用する場合は、提携先センサーからのオプション入力となります。通常の点検スケジューリングが、対処措置の承認を与えることはありません。
4. オフグリッドのエネルギー収支が巡回の上限を定める
提案するノードは、ポール上の太陽光によるエネルギー補充と蓄電池により、電力網、自治体設備、設置場所からの給電を使わず、完全オフグリッドで稼働します。高さ約8 m、幅約0.6 mの円筒形本体に、約15 m²のフレキシブルCIGS薄膜を巻き付け、公称容量は約2.4–2.7 kWpです。この公称値を、現場での連続出力やドローン充電に使用できる電力とみなしてはなりません。
垂直円筒は、巻き付けられた表面全体で同時に直射日光を受けるのではなく、太陽に面する投影面で受光します。提示されているサウジアラビアなどの高日射地域の参考値は、晴天時のDCピーク出力が約0.8–1.1 kW、1日当たりの発電量が約6–9 kWhで、ピークは正午ではなく午前中頃または午後に現れます。これらは参考条件であり、マドリードでの発電量予測ではありません。現地の日陰、季節、温度、設置形状について技術評価が必要です。
5–20 kWhクラスの蓄電池は、コンピューティング、センシング、バッテリー交換、ドローンバッテリーへのエネルギー補充、ロボット充電に対するバッファーとなります。最終的な使用可能容量には、予備容量の運用方針、変換損失、バッテリー状態を反映する必要があります。蓄えられたエネルギーには限りがあり、継続的な需要は運用期間中の補充量と整合していなければなりません。マガジンのベイ数を増やすと即時の出動可能回数は増えますが、エネルギー自体が増えるわけではありません。
スポーツイベントの運用時間枠では、管理者は点検周回に優先順位を付け、安全な帰還・回収と必須のセンシングに必要な予備エネルギーを確保すべきです。スケジューラーは、利用可能なエネルギーが減少すると、任意実施のミッションを減らします。受入評価では、条件のよい午後の離陸回数を報告するのではなく、繁忙な運用時間枠の後の回復も含め、代表的な天候と日陰条件の下で持続可能な巡回間隔を検証すべきです。
5. ROI分析:証拠要件を満たす巡回頻度を測定する
提案する事業評価では、金銭的価値を算定する前に、運用上の効果を評価します。適格巡回とは、承認済みの周回であり、必須のチェックポイントを網羅し、完全なローカル点検記録を作成し、確認後の処置が文書化されたものと定義します。未確認のチェックポイント、中止した飛行、利用不能な証拠は別途記録します。これにより、既存の点検プロセスと提案するバッテリー交換ワークフローを比較する際、巡回頻度を意味のある指標として維持できます。
以下の例示的な前提条件は、計画用の概数であり、達成実績や検証済みのマドリードの統計ではありません。これらの入力条件では、8時間の運用時間枠で点検間隔を2時間とすると、計画周回数は4回です。目標間隔を1時間とすると8回になります。その差は、スケジューリング上の目標機会を表します。実際に適格となる周回数は、天候、エネルギー制限、許可、保守、証拠の品質によって決まります。検知精度、カバー面積、応答遅延を推定するものではありません。
確認作業の負担も、同じ計算に含める必要があります。観察が増えると、特に暴風雨被害によって警報が繰り返し発生する場所では、確認作業が増える可能性があります。都市管理者は、運用時間枠ごとの適格周回数に加え、適格周回当たりの確認時間、交換時の例外事象、保守訪問、予備容量基準の遵守を追跡すべきです。比較可能なルートとチェックポイントの定義により、点検の継続性が改善したのか、単に各巡回の対象範囲が変わっただけなのかを区別しやすくなります。
調達判断は、ローカル記録の確認、バッテリー交換ログ、エネルギー履歴、保守記録を含む、合意済みの評価を経て行うべきです。保持規則、アクセス権限、証拠の取り扱い手順については、責任主体を明確にする必要があります。ローカル処理はPDPL/LGPDを意識した設計上の位置付けであり、認証取得やスペインでの法令遵守の確立を主張するものではありません。マドリード向け構成は引き続き提案段階であり、その価値は、最終的な技術確認を条件として、検証された巡回の継続性と利用可能な証拠に左右されます。
システム構成
| 項目 | 構成 |
|---|---|
| 導入形態 | 照明機能を持たない純粋なSky Hubポール。円筒形本体は約8 m、幅約0.6 m。基礎とアクセスは技術確認を条件とする |
| オフグリッド電源 | 約15 m²の巻き付け式フレキシブルCIGS、公称容量約2.4–2.7 kWp。5–20 kWhクラスの蓄電池。外部電源接続なし |
| ドローンのバッテリー交換 | 複数ベイを備えた充電済みパック用マガジン、機体後部からの自動交換、着陸確認、充電・交換インターロック |
| エッジコンピューティングと記録 | ポール上のAI推論、OTATODOによるワークロードスケジューリング、ローカル証拠保存。外部送信できるのは非識別化されたイベント・状態メタデータのみ |
| 警備・環境センシング | PTZカメラ、および風速、風向、温度、湿度、気圧、騒音、PM10、PM2.5、照度のセンサー |
| 地上運用 | サービスロボットまたはヒューマノイドロボット、通行可能な巡回ルート、ポール基部でのワイヤレス充電 |
| 指揮連携 | 共通状況図、人による承認、ミッションログ、自陣営ドローンを用いた制限付きC-UAS連携。レーダーの内蔵なし |
仕組み
- ポール上のセンシングが外周の異常を検出し、生の観測データをローカルに保持する。
- エッジAIが発見事項を点検チェックポイントに関連付け、非識別化されたイベントメタデータを作成する。
- 権限を持つ管理者がイベントを確認し、適切な点検タスクを承認する。
- OTATODOが出動前に、天候、エネルギー、機体、バッテリーマガジンの準備状態を確認する。
- ドローンが点検して帰還し、次の出動が予定されている場合は、機体後部からの自動バッテリー交換を完了する。
- ポールが証拠をローカルに保持し、確認後の処置、追跡タスク、保守上の例外事象を記録する。
計画前提(参考値)
購入者が再計算できる例示的な計画入力値であり、達成済みの結果ではなく目標指標です。最終的なエンジニアリング確認が前提です。
| 指標 | 計画前提 | 参考値 |
|---|---|---|
| 基準となる計画巡回頻度 | 例示のみ:8時間の運用時間枠で、2時間ごとに1周回。 | 8時間 ÷ 2時間/周回 = 運用時間枠当たり4計画周回 |
| 目標計画巡回頻度 | 例示のみ:同じ8時間の運用時間枠で、1時間ごとに1周回を目標とする。 | 8時間 ÷ 1時間/周回 = 8計画周回。8 − 4 = 追加目標4周回 |
| 証拠確認の作業量 | 例示のみ:1日当たり8適格周回、1周回当たり確認時間5分、評価期間10日。 | 8 × 5 × 10 = 計画確認作業時間400分 |
| 計画されたドローンのエネルギー需要 | 例示のみ:8回の出動で、それぞれ0.3 kWhを消費。実測したミッション消費量に置き換える。 | 8 × 0.3 kWh = ミッション用エネルギー2.4 kWh。補充時の損失およびノードのその他の負荷は含まない |
| 蓄電池の運用可能量 | 例示のみ:公称蓄電容量10 kWh、予備容量への割当30%。変換損失を考慮する前の値。 | 10 kWh × (1 − 0.30) = 損失および負荷配分を考慮する前の残量7 kWh |
導入機器
- 照明機能を持たないSky Hubポール本体と構造設計された基礎
- 巻き付け式フレキシブルCIGSエネルギー補充層と蓄電池筐体
- 点検用ドローンと、機体後部から自動交換する複数ベイ式バッテリーマガジン
- PTZ警備カメラと9項目の環境センサーユニット
- ポール上のAIコンピューター、OTATODOランタイム、ローカル証拠ストレージ
- ポール基部でのワイヤレス充電に対応するサービスロボットまたはヒューマノイドロボット
- 非識別化メタデータおよび承認済みタスク指令用の通信機器
よくある質問
これはマドリードで既に導入されている事例ですか?
本記事は、SOLARTODO Sentinelの成熟した稼働実績のある機能を使用する、マドリード向け提案構成を説明しています。現地への設置、顧客契約、達成実績を主張するものではありません。設置位置、業務範囲、エネルギー容量設計、評価基準は、選定された復旧区域に合わせて確認する必要があります。
自動バッテリー交換によって毎時の巡回が保証されますか?
いいえ。毎時の巡回は、例示的なスケジューリング目標です。自動交換は、充電済みパックが利用可能な場合に連続出動を支援しますが、実際の頻度はルート所要時間、天候、予備エネルギー、保守、承認によって決まります。離陸回数だけでなく、利用可能なローカル証拠を伴って完了した周回を評価してください。
指揮センターは点検の生映像を受信できますか?
生の映像とセンサーデータはポール上に保持され、ローカルで処理されます。外部送信できるのは、非識別化されたイベント・状態メタデータのみです。購入者は導入前に、承認されたポール上の証拠確認、アクセス制御、保持、監査の手順を定義すべきです。これには、ローカル記録をインシデント調査にどう活用するかも含まれます。
都市管理者はスポーツイベントの警備効果をどのように評価すべきですか?
同等のルートと運用時間枠で、証拠要件を満たす巡回頻度を比較し、確認作業、保守訪問、エネルギー制限も考慮してください。スポーツイベントの準備には点検の継続性を確保する期限が生じますが、それを理由に、無制限の飛行や自動的な対処措置を前提とすることはできません。人による承認は、引き続き運用プロセスの一部です。
さらに詳しく
街路・キャンパス・公共空間で同様のフィジカルAI導入をご検討ですか? エンジニアリング相談を依頼する