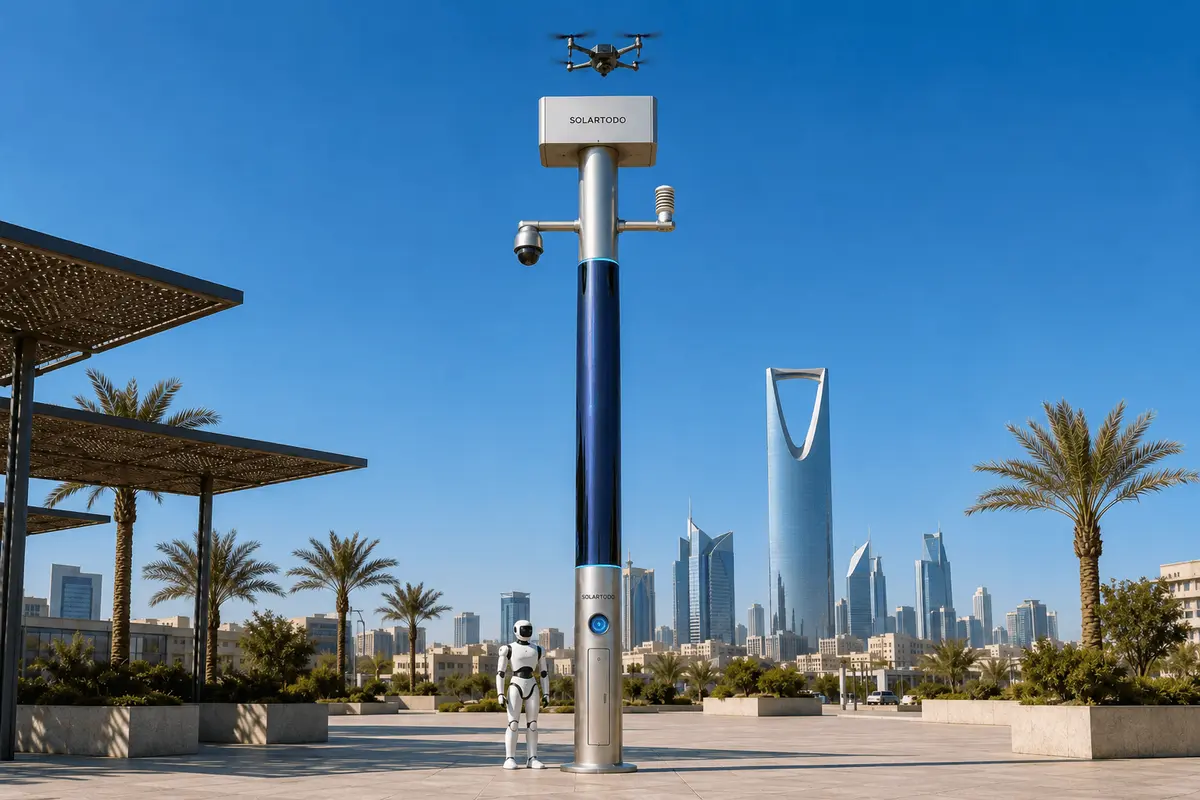
City AI Pole / SOLARTODO Sentinel Sky Hubは、バッテリーストレージ、360度巻き付け型CIGS太陽光補給、ローカルAIコンピュート、センシング、ドローンネスト運用、ロボット支援を組み合わせた、完全オフグリッドの非照明型フィジカルAIエッジノードです。このマナーマ構成では、危機管理チームが交通ハブ区域を点検し、熱波に関連した混乱後に匿名化された証跡を収集することを支援します。
マナーマの緊急対応コンテキスト
マナーマは、交通回廊、港湾隣接の物流、空港アクセスルート、ウォーターフロント地区、コーズウェイの移動、駐車施設、サービス道路、重要インフラの外周が近接している、コンパクトで移動性の高い湾岸地域の首都です。深刻な熱波時には、機器故障、立ち往生した車両、屋外作業員の露出、アクセス制御インシデント、交通結節点付近の混雑、緊急対応活動後の損傷として混乱が現れる可能性があります。危機管理の関係者にとって、課題は対応速度だけではありません。何が起きたのか、どこでアクセスが遮断されているのか、点検間で何が変化したのか、通常運用再開前にどの資産を優先的に確認すべきかを把握するための証跡収集です。
本事例研究は、マナーマの交通ハブ区域に災害後インフィルノードとしてSOLARTODO Sentinel Sky Hubポールを導入するための、最終的なエンジニアリング確認を条件とした提案構成を示します。目的は、制御室、巡回チーム、航空規則を置き換えることではありません。目的は、固定インフラが利用できない、過負荷になっている、またはインシデント後に拡張するには遅すぎる可能性があるエッジ領域に、局所的なフィジカルAI能力を追加することです。各Sky Hubは、統合ドローンネスト、ローカル認識、環境センシング、バッテリーバックアップ電源、共通運用状況ビューを備えた成熟した都市エッジノードとして動作します。
導入モードは災害後インフィルです。熱波関連の緊急事態、計画された交通中断、インフラ故障、または外周インシデントの後、優先ギャップにオフグリッドノードを配置します。システムは電力網、都市電源、または現地電源なしで稼働するよう設計されているため、配置は掘削、キャビネット電源、即時のユーティリティ利用可能性ではなく、カバレッジと安全上のジオメトリに焦点を当てることができます。購入者にとって主要KPIはカバレッジです。つまり、すべての低価値または危険な点検場所へ最初に人員を送ることなく、1ノード、1デューティサイクルあたり、どれだけの優先点検作業を可視化、反復可能化、監査可能化できるかです。
導入アーキテクチャ
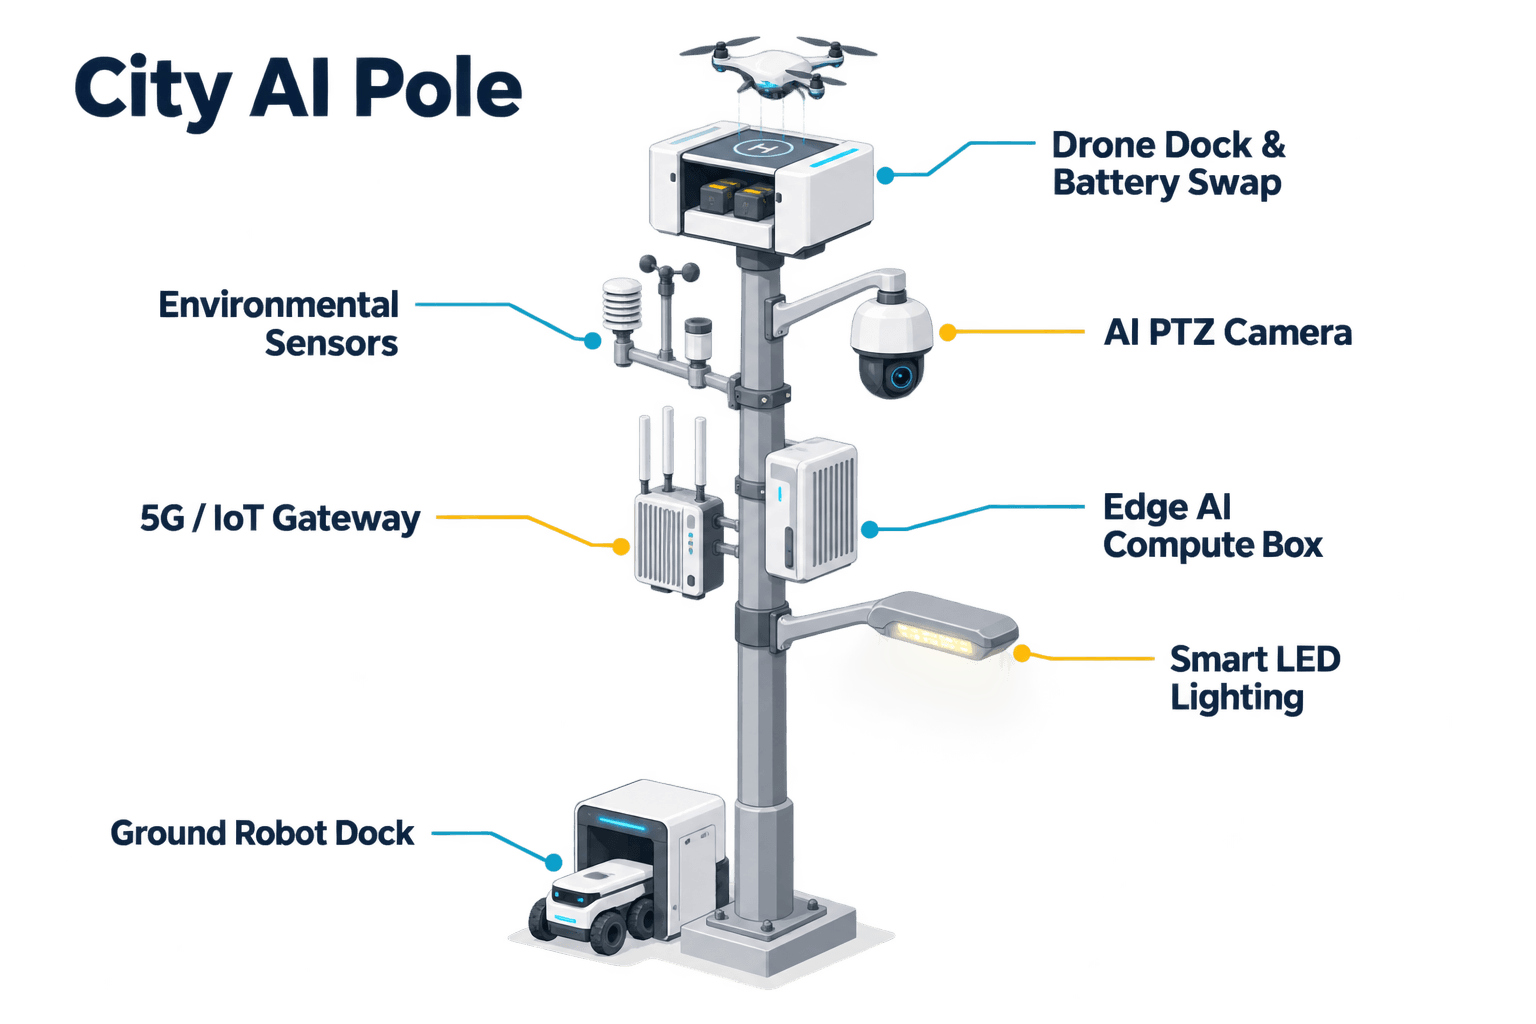
提案するマナーマ向けアーキテクチャの中心は、従来型のアメニティ資産ではなく、フィジカルAI都市エッジノードとしてのSky Hubポールです。ポール本体は、電源、コンピュート、センシング、ドローン運用、ロボット支援スタックを、単一の現場導入可能な形態に収容します。360度巻き付け型の柔軟なCIGS薄膜層は、高さ約8 m、幅約0.6 mの垂直円筒本体の周囲で補助的な太陽光補給を提供し、有効ラップ面積は約15 m2、銘板容量は約2.4-2.7 kWpです。実運用では、ラップ全体が同時に直射日光を受けるわけではありません。高日射の晴天時における現実的な計画範囲は、DCピーク約0.8-1.1 kWで、通常は正午ではなく午前半ばと午後半ばにピークを迎え、約6-9 kWh/dayです。
このエネルギーモデルは信頼性にとって重要です。Sky Hubが完全オフグリッドであるのは、垂直太陽光面だけで無制限の運用を約束するからではなく、ポール上の補給とバッテリーバックアップストレージを組み合わせるからです。高出力のドローンおよびロボットタスクは、5-20 kWhクラスのストレージでバッファされ、デューティサイクルによりスケジューリングされます。コマンドワークフローは、緊急でない飛行を延期し、緊急点検ルートを優先し、対応タスクのための予備エネルギーを維持できます。これは、冷却負荷、バッテリー挙動、飛行計画に保守的な運用マージンが必要となる熱波時に特に重要です。
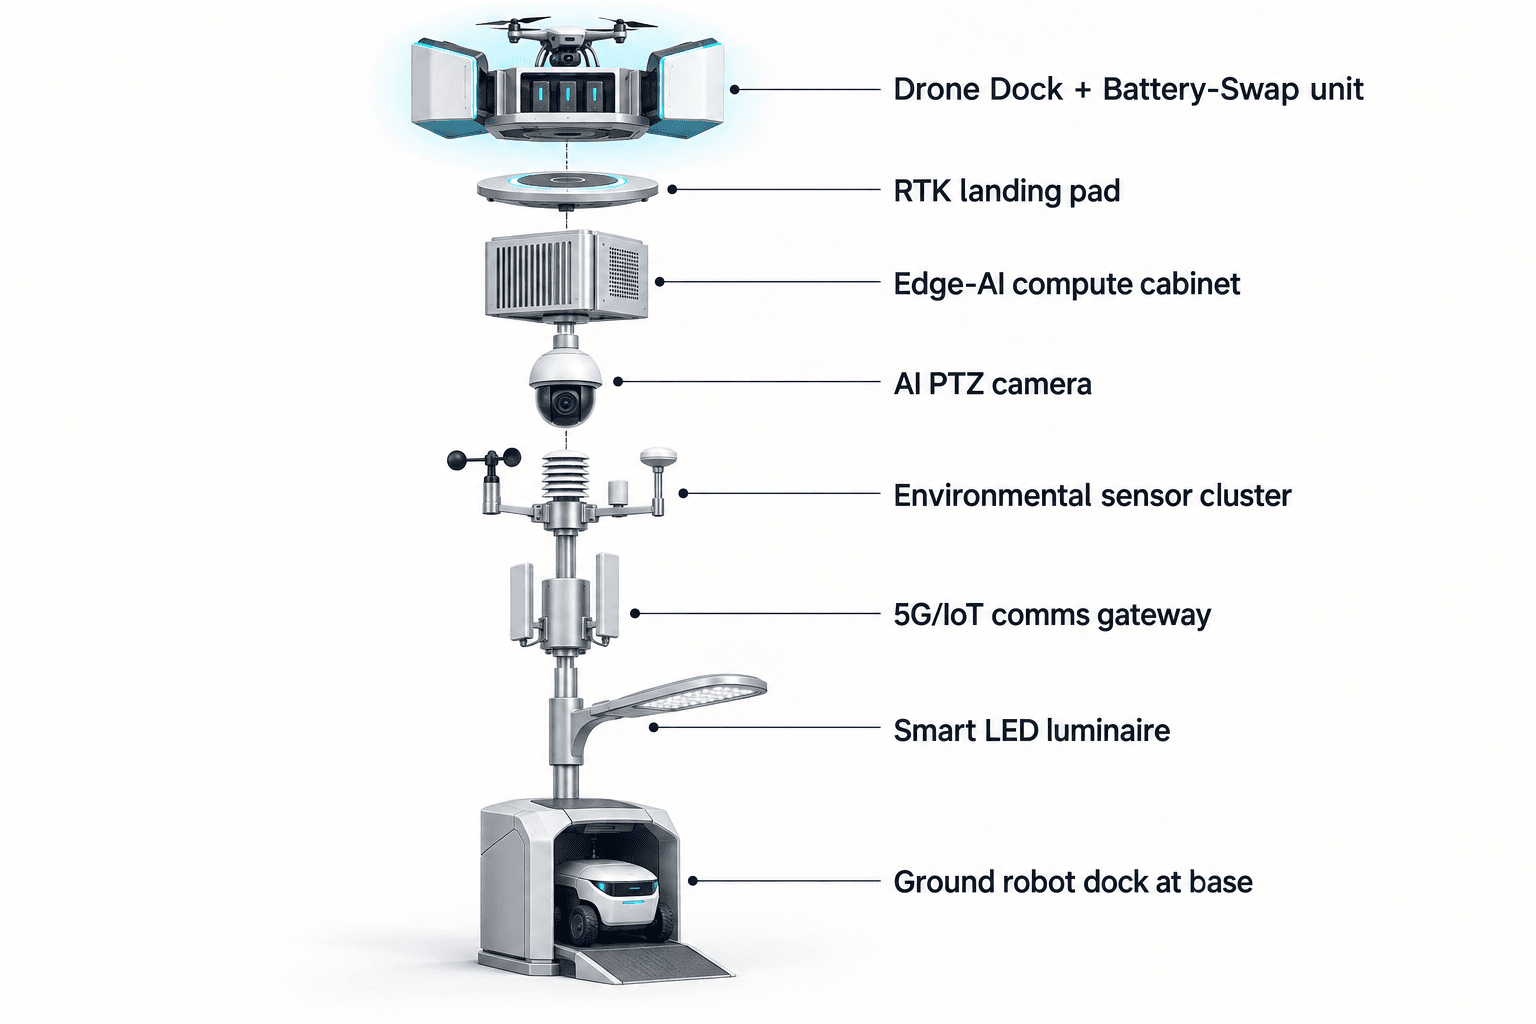
交通ハブのアーキタイプでは、ノードは進入路、アクセス道路、ステージングエリア、露出した外周エッジ、インターチェンジ、サービスヤード、緊急車両ルートを観測できる位置に配置されます。ドローンネストモジュールは、離陸、帰還、バッテリーホットスワップ、再展開、ミッションログ、フリート健全性ステータス、ルート計画を提供します。着陸したドローンは、マルチベイマガジンから自動化された後方サービス式バッテリー交換を受けることができ、ルート長、天候、空域許可、ペイロード、現地運用ルールを条件として、複数回連続の飛行を可能にします。ポール上のPTZカメラと環境スイートは、各飛行の前後にコンテキストを提供します。地上ロボット運用は、適切な路面と手順が確認された場合、基地周辺の巡回、アラーム対応、点検、空地連携、帰還時のワイヤレス充電を支援できます。
証跡ワークフロー
マナーマの危機管理における中心的な課題は、生の機微データを都市全体で移動させることなく、防御可能な運用記録を構築することです。Sentinelはローカルエッジ処理によってこれに対応します。生の映像およびセンサーストリームはポール上に留まり、ローカルで処理されます。COPビューへノード外に出る可能性があるのは、イベント種別、信頼度帯、タイムスタンプ、ノード健全性、ルートステータス、環境測定値、オペレーター判断記録など、匿名化されたイベントおよびステータスメタデータのみです。
運用ループは、センシング、許可された評価と対応、エッジコンピュートスケジューリング、現場運用保守に従います。熱波を契機とする点検は、交通進入路付近の通常と異なる車両停止、騒音上昇、群衆密度の変化、または制限サービス外周への侵入を示すPTZスイープから始まる場合があります。エッジモジュールはイベントをローカルで分類し、緊急度をスコアリングし、権限を持つオペレーターに証跡カードを提示します。オペレーターは、ドローン飛行を承認したり、別のカメラ角度を要求したり、ローカル確認のために地上ロボットを派遣したり、手動フォローアップ対象としてイベントを記録したりできます。
承認後、ドローンネストは広域監視ではなく証跡収集を重視するルートを割り当てます。飛行では、インフラ状態、アクセス障害、待ち行列形成、露出した機器、外周侵害の兆候、または対応後現場ステータスについて、低高度点検コンテキストを取得できます。着陸後、バッテリーホットスワップマガジンは、タスクキューが追加パスを必要とする場合の再展開を支援します。ミッションログは、ルート意図、コマンド承認、交換状態、環境測定値、イベントメタデータ、保守ステータスを記録します。これにより、顔認識、ナンバープレート認識、または生画像の中央集約アップロードを主張することなく、危機管理レビューのための構造化された記録を作成します。
Counter-UAS連携は、非致死かつ人間が承認するワークフローとして扱われます。無許可ドローンがローカルまたは承認済みパートナーセンサー入力を通じて検知・追跡された場合、Sky Hubは承認後、自身の友軍ドローンによるソフトな空中ネット捕獲または近接接近による抑止を調整できます。レーダーを使用する場合でも、それはポールハードウェアではなく、任意のパートナーセンサー入力としてのみ扱われます。目的は外周認識と制御された対応連携であり、自律攻撃ではありません。
カバレッジROI分析
このマナーマのユースケースにおける経済的フレーミングは、達成済み削減効果の主張ではなく、カバレッジROIであるべきです。購入者は、1つのオフグリッドノードが、定義された緊急対応時間枠内で点検、再点検、文書化できる優先資産の割合を増やすかどうかを評価できます。カバレッジは、対象ルート数、点検頻度、現場再訪間隔、観測された優先チェックポイントの割合、または監督者レビュー用に作成された証跡パッケージ数として表現できます。
熱波による混乱後の手動点検は、多くの場合、アクセス、安全性、日照、要員、文書化の一貫性によって制約されます。Sky Hubのドローンネストは、初動確認を現地の自律資産へ移すことで計画上の前提を変えます。危機管理チームは、検証済みの例外、危険条件、または直接介入が必要な復旧作業に人的展開を温存できます。価値が最も高いのは、同じ回廊またはハブを繰り返し確認しなければならない場合です。再開前、群衆移動後、機器リセット後、外周安定化中、または現場保守との連携中などが該当します。
提案するROIモデルは再計算可能であるべきです。計画担当者は、週あたりに自動化する点検ルート数、ルートごとの優先チェックポイント数、回避される手動訪問数、レビューされる証跡パッケージ数、イベントクラスごとのオペレーターエスカレーション数といった丸めた目標入力から始めることができます。制約も含める必要があります。高温時のデューティサイクル、ストレージ予備、ドローン許可、現地空域制約、ポール配置、見通し、ネットワーク可用性、保守アクセスです。システムは完全オフグリッドであるため、モデルではバッテリー予備ポリシーと太陽光補給の前提を分けて含めるべきです。CIGS層は有用な補給を提供しますが、ドローンおよびロボットのワークロードはストレージ、天候、ミッション優先度に基づいてスケジューリングする必要があります。
B2B調達において、これにより事例の信頼性が保たれます。ここでSky Hubは、都市全体を即座に変革するもの、または国家規模のロールアウトとして販売されているわけではありません。これは、熱波ストレス後にカバレッジ、証跡品質、対応連携が重要となる特定の交通ハブギャップ向けのインフィル能力です。最終的なエンジニアリングでは、コミットされた導入計画の前に、設置場所、許可、ルート範囲、ストレージ容量、通信、保守時間枠、現地データガバナンス要件を確認する必要があります。
購入者適合性
最も適合する関係者は、混在する交通およびインフラ区域におけるインシデント後の可視性を調整する責任を持つ危機管理組織です。購入者は、交通事業者、港湾または物流管理者、警察、民間防衛、地区当局、施設所有者と協働する場合がありますが、運用要件は共通しています。恒久的な電源付きインフラを待たず、また最初にすべての場所へチームを送ることなく、信頼できる現場状況を迅速に作成することです。
マナーマにおける実務的な導入仮説は、選定された交通ハブのエッジで、Sky Hubノードをオフグリッドの観測・アクションポイントとして使用することです。これらは、ドローン対応およびロボット対応の現場基地、ローカルAIトリアージ、環境コンテキスト、コマンドビュー連携を提供します。9-in-1の能力セットは統合されたままですが、タスク主導で運用されます。純粋なスマートポールが機能をホストし、ドローンネストが点検飛行を実行し、ホットスワップが再展開を延長し、運用管理がルート、キュー、ログ、健全性を統制し、ロボットが地上レベルの対応を支援し、PTZセンシングが匿名カウントと外周認識を支援し、環境モニタリングが熱波と空気質のコンテキストを追加し、エッジコンピュートが生データをローカルに保持し、Counter-UAS連携が必要時に承認済みの非致死的な保護行動を追加します。
したがって調達上の問いは、都市がもう1つの汎用スマート資産を必要としているかどうかではありません。危機管理担当者が、熱波による混乱後の交通ハブ区域で、点検、文書化、行動調整を行う反復可能なオフグリッド手法を必要としているかどうかです。その答えが「はい」である場合、SOLARTODO Sentinel Sky Hubは、最終数量、ノード間隔、航空承認、運用手順、統合範囲を現地エンジニアリングの対象として残しつつ、購入者に具体的なノード構成と測定可能なカバレッジフレームワークを提供します。
システム構成
| 項目 | 構成 |
|---|---|
| ポール構成 | 純粋な非照明型スマートポール。バッテリーストレージと360度巻き付け型の柔軟なCIGS太陽光補給を備えた、完全オフグリッドのフィジカルAIエッジノード |
| ドローンネスト | 自律離陸、着陸、帰還、タスク再展開、ルート計画、ミッションログ、フリート健全性、マルチベイ後方サービス式バッテリーホットスワップ |
| エッジAIコンピュート | Jetsonクラスのポール上推論モジュール、OrinまたはThorクラス。生の映像およびセンサーデータをポール上に保持しながらローカルワークロードをスケジューリング |
| セキュリティセンシング | 匿名の車両カウント、群衆密度、侵入、外周認識、オペレーターがレビューするイベント証跡のためのAI PTZカメラ |
| 環境モニタリング | 風速、風向、温度、湿度、大気圧、騒音、PM10、PM2.5、照度 |
| エネルギーシステム | 約15 m2の垂直CIGSラップ、約2.4-2.7 kWpの銘板容量、高日射計画条件における現実的な晴天時ピーク約0.8-1.1 kW DCおよび約6-9 kWh/day、5-20 kWhクラスのストレージでバッファ |
| コマンドビュー | センシング、承認済み評価、対応承認、エッジワークロードスケジューリング、現場O&M、匿名化メタデータレビューのための共通運用状況ダッシュボード |
仕組み
- ポール上のPTZおよび環境センサーが、交通ハブアクセスルート付近の異常をフラグ付けします。
- エッジAIがイベントをローカルで分類し、COP向けに匿名化された証跡カードを作成します。
- 権限を持つオペレーターがドローン点検ルートを承認するか、地上ロボットによる確認を割り当てます。
- ドローンネストが離陸させ、ルートステータスを記録し、着陸させ、再展開が必要な場合はバッテリーホットスワップを実行します。
- COPが、レビュー用にミッションログ、イベントメタデータ、オペレーター判断、エネルギー状態、O&Mステータスを保存します。
計画前提(参考値)
購入者が再計算できる例示的な計画入力値であり、達成済みの結果ではなく目標指標です。最終的なエンジニアリング確認が前提です。
| 指標 | 計画前提 | 参考値 |
|---|---|---|
| 点検カバレッジ | ドローン飛行が、通常であれば反復的な手動目視点検を必要とする選定済み交通ハブチェックポイントをカバーする | 運用サイクルあたり約20-40の優先チェックポイントを対象 |
| 手動巡回の代替 | 自動化された低高度点検が、チームを例外箇所へ派遣する前に初動確認の証跡を提供する | 週あたり約5-10回の手動初動確認巡回を自動化対象 |
| 証跡パッケージ | 承認された各イベントまたはルートが、匿名化メタデータと保持されたローカル生データを含む、構造化された監督者レビュー用記録を生成する | 週あたり約10-30件のレビュー可能な証跡パッケージを計画 |
| 再展開の継続性 | マルチベイバッテリーホットスワップは、ストレージ予備と天候制限が許す場合に、承認済みの連続飛行を支援する | 保守レビュー前に約3-6回の連続短距離飛行を計画 |
| エネルギー予備 | 高出力のドローンおよびロボットタスクは、バッテリー予備、太陽光補給、熱条件、優先度クラスに基づいてスケジューリングされる | 5-20 kWhクラスのストレージを現地デューティサイクルごとに容量設定 |
導入機器
- SOLARTODO Sentinel Sky Hub非照明型ポール本体
- 360度巻き付け型の柔軟なCIGS薄膜太陽光層
- 5-20 kWhクラスのバッテリーストレージキャビネット
- マルチベイバッテリーホットスワップマガジンを備えた自律ドローンネスト
- AI PTZカメラおよびローカル認識スタック
- 9パラメータ環境センサースイート
- JetsonクラスのエッジAIコンピュートモジュール
- ポール基部の地上ロボット用ワイヤレス充電インターフェース
よくある質問
ここで説明されているマナーマ導入は、達成済みのプロジェクト成果ですか?
いいえ。これは、マナーマにおける危機管理計画向けの提案かつ例示的なB2B構成であり、最終的なエンジニアリング確認を条件とします。達成済みの成果、導入数量、認証済み性能、特定顧客による採用、固定されたカバレッジエリア、または測定済み検知率を主張するものではありません。KPI値は、購入者が再計算できる計画入力です。
交通ハブのシナリオがSky Hubに強く適合するのはなぜですか?
交通ハブ区域は、移動、インフラ、制限アクセス、サービス道路、公共安全上の負荷が小さな運用エリアに集中しています。熱波関連の混乱後、危機管理担当者は、最初に人員をあらゆる場所へ送ることなく、反復可能な証跡収集を必要とします。ドローンネスト付きエッジノードは、オフグリッドの現場位置から選定ルートを点検し、状況を文書化し、トリアージを支援できます。
ポールは生の映像を中央プラットフォームへアップロードしますか?
いいえ。データ処理設計では、生の映像およびセンサーデータをローカル処理のためポール上に保持します。COPは、イベント種別、タイムスタンプ、ルート状態、環境測定値、エネルギー状態、オペレーター判断など、匿名化されたイベントおよびステータスメタデータを受け取ります。これはPDPL/LGPD志向のアーキテクチャであり、正式認証の主張ではありません。
購入者は太陽光およびバッテリーに関する主張をどのように解釈すべきですか?
Sky Hubは、バッテリーストレージが運用ワークロードをバッファし、巻き付け型CIGS層がエネルギーを補給するため、完全オフグリッドとして設計されています。垂直太陽光面は、無制限の自給自足としてではなく、高日射条件で晴天時DCピーク約0.8-1.1 kW、概ね6-9 kWh/dayとして現実的に計画すべきです。
ドローンバッテリーホットスワップモジュールは運用上何を変えますか?
マルチベイバッテリーマガジンにより、着陸したドローンは自動化された後方サービス交換を通じて充電済みパックを受け取り、承認された場合にタスクへ戻ることができます。これは、天候、ストレージ予備、保守ステータス、空域許可、現地運用手順が継続展開を許す場合、証跡収集のための連続点検飛行を支援します。
Sentinelは顔認識またはナンバープレート認識を行いますか?
この構成では、能動的な顔認識またはナンバープレート認識は主張されていません。セキュリティセンシングのワークフローは、匿名の車両カウント、群衆密度、侵入、外周認識を中心に構成されています。イベントはローカルで処理され、コマンドワークフローを通じてレビューされ、適切な場合にはポール外では匿名化メタデータとしてのみ表現されます。
この構成ではCounter-UASはどのように扱われますか?
Counter-UAS連携は非致死かつ人間が承認するものです。ノードは無許可ドローンを検知・追跡し、承認後に自身の友軍ドローンへソフトな空中ネット捕獲または近接接近による抑止を実行させる場合があります。レーダーはポールに内蔵されていません。関連する場合でも、任意のパートナーセンサー入力に限られます。
さらに詳しく
街路・キャンパス・公共空間で同様のフィジカルAI導入をご検討ですか? エンジニアリング相談を依頼する