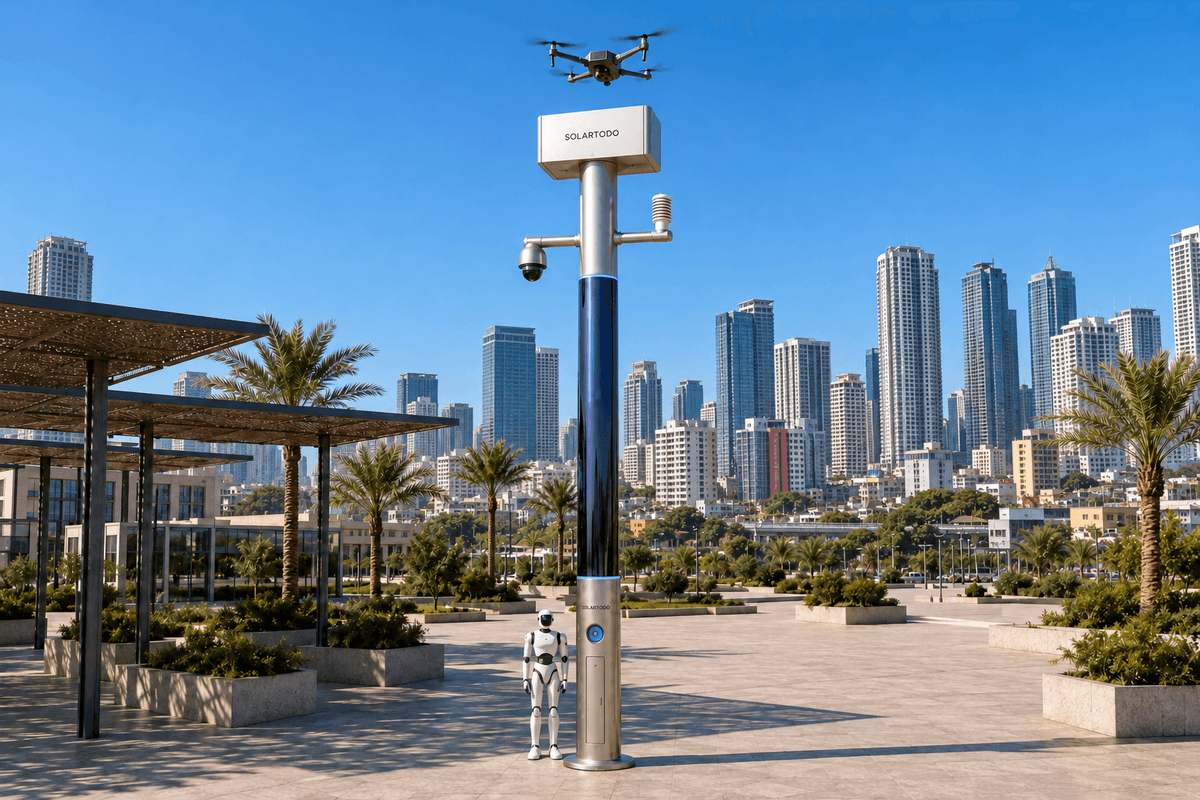
City AI Poleは、ローカルコンピューティング、センシング、自律型ドローン運用、地上ロボット支援を統合した、照明機能を持たないフィジカルAIエッジノードです。SOLARTODO SentinelのSky Hub型は、蓄電池とポール上の太陽光発電による補充電を利用し、エッジでOTATODOを実行します。このマニラ向け導入案は、生映像とセンサーデータを各ポール内に保持しながら、文化・観光エリア全体で、人の承認に基づく夜間の火災状況評価を連携させます。
1. 都市の業務課題を定義する:熱波時の夜間火災状況評価
マニラの都市管理における運用上の課題は具体的です。来訪者の通行、緊急対応要員の経路、文化遺産を守りながら、夜間指令チームが火災の疑われる現場周辺の状況を有用な形で把握するには、どうすればよいでしょうか。本ケーススタディでは、選定した文化・観光エリアの周辺にSOLARTODO Sentinel Sky Hubノードをグリッドメッシュ状に配置する案を示します。これは計画段階の構成を説明するものであり、マニラでの設置完了や性能実績を示すものではありません。Sentinelは、実運用中の成熟した製品として位置付けられていますが、現地の設置場所と運用条件については、最終的な技術確認が必要です。
イントラムロスは、具体的な計画の背景となります。公式の来訪者向け情報には、サンチャゴ要塞、マニラ大聖堂、サン・アグスティン教会などの文化遺産が掲載されています。これらの場所は文化・観光上の背景を示すものであり、記載によって参加、調達、設備設置の許可を意味するものではありません。実際の観測対象エリアと対応経路は、市が現地調査と関係者との協議を通じて選定します。イントラムロス管理局の来訪者向け情報
季節的な運用開始の契機は、熱波への備えを強化する期間です。都市管理部門は、公式の気象情報と独自の対応手順を併用し、人員配置、点検の優先順位、蓄電池の予備容量を調整します。PAGASAは、備えに関する判断に活用できる暑さ指数情報を公開しています。ただし、高温に関する警報だけで火災の発生が確認されるわけではありません。PAGASAの暑さ指数情報
評価すべき主な成果はカバー率です。これは、合意した優先地点のうち、夜間の対象時間帯に指令チームが承認済みで運用上有用な状況評価を得られる地点の割合を指します。各ポールを中心に理論上の円を描くことよりも、ドローンネストの利用可能性、安全な飛行アクセス、明確な指揮責任が重要です。
2. 対応経路に沿ってドローンネストのメッシュを配置する
導入計画は、優先観測エリア、離陸候補地点、歩行者の活動状況、緊急対応要員のアクセス、飛行除外区域を地図に整理することから始まります。イントラムロスの外周付近や、来訪者の移動経路をつなぐ場所にある候補地点を、個別に評価します。文化遺産の眺望、基礎工事の制約、着陸時のクリアランス、通信、保守時のアクセスによって適否が決まります。文化遺産の構造物への設置は想定していません。
グリッドメッシュとは、独立したノードの空間的な配置と通信連携を表します。電力接続を意味するものではありません。各Sky Hubは完全オフグリッドであり、電力系統、市の電源、現地施設の電源を使用しません。隣接ノード間では非識別化されたイベントおよび状態のメタデータを交換し、別のノードが使用中、電力制約下、または利用不能な場合に、指令画面で利用可能なネストを特定できるようにします。生映像とセンサーデータは、取得元のポール内に保持します。
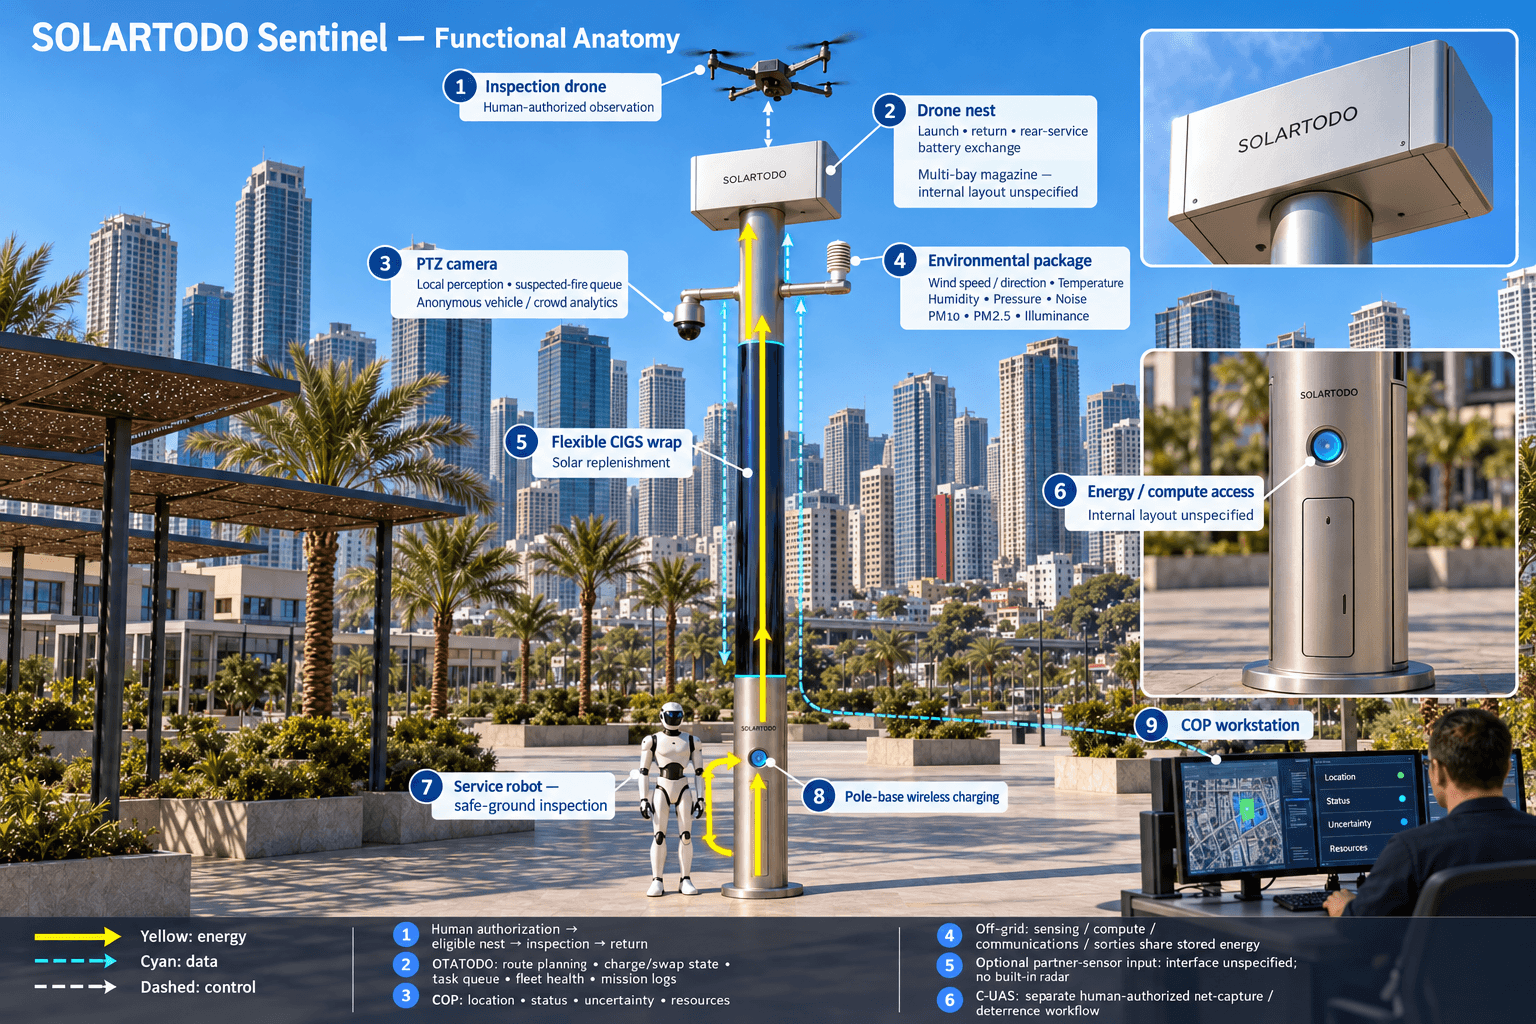
この構成の運用の中心はドローンネストです。承認された離陸後、ドローンは地域巡回または対象を絞った点検を行い、帰還した後、待機中の次の任務を受けることができます。着陸後は、複数ベイを備えたバッテリーマガジンが、後部アクセス方式による自動バッテリー交換を行います。充電済みパックにより再離陸でき、複数のベイにより、機体、バッテリー、エネルギーの制限内で連続した複数回の出動に対応できます。ネストのそばに操作者を配置する必要はありませんが、指令側の監督と承認は継続します。
したがって、カバー範囲には任務間の継続性も含まれます。計画チームは、最初のドローンが帰還またはバッテリー交換をしている間に、隣接するネストが点検任務を引き受けられるかを検証する必要があります。また、障害物、気象上の制限、運用許可の制約によって観測できない場所も特定しなければなりません。こうした空白は、市のカバー範囲図に明示する必要があります。
3. 承認に基づく検知から対応までの一連の流れを運用する
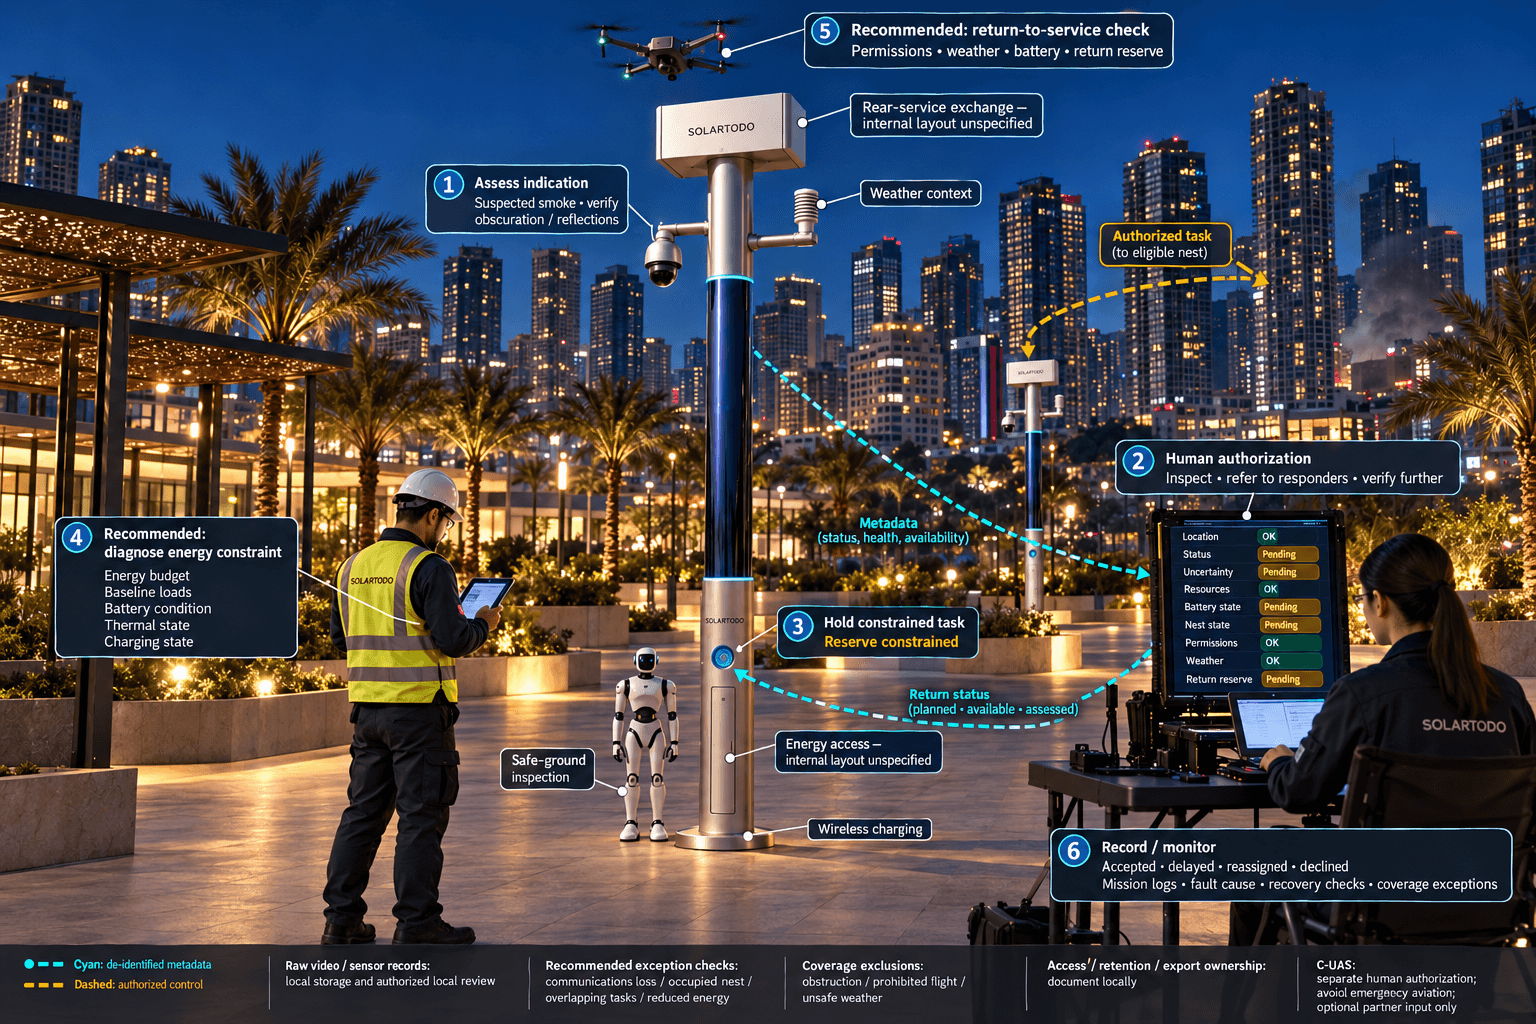
夜間は、ポール上のPTZカメラが、侵入検知、外周状況の把握、匿名の車両台数集計、群集密度の把握のためのローカル認識を担います。煙や火災が疑われる兆候は、評価待ちキューに登録されますが、自動的に確認済みの緊急事態として扱われるわけではありません。暗さ、視界の遮蔽、反射によって判読が制限されるため、カメラの適合性と夜間観測手順について現地検証が必要です。本システムでは、顔認識やナンバープレート認識を有効な機能として使用しません。
OTATODOはローカル推論の実行をスケジュールし、利用可能な状況情報とイベントを関連付けます。環境センサーパッケージは、風速、風向、温度、湿度、気圧、騒音、PM10、PM2.5、照度を測定します。風や粒子状物質の測定値は評価を支援できますが、それだけで火災を証明するものではありません。非識別化されたイベント概要は、位置、状態、不確実性、利用可能な対応リソースとともに、共通状況図(COP)の指令画面に届きます。
指定された承認担当者が概要を確認し、ドローンによる点検を要請するか、報告を消防対応要員へ直接引き継ぐか、追加の確認を求めるかを判断します。ドローン運用管理機能は、任務を実行に移す前に、経路の許可、気象上の制限、バッテリーの状態、帰還用予備電力、ネストの利用可能性を確認します。経路計画、充電・交換ステートマシン、タスクキュー、機体群の健全性管理、ミッションログによって、再現性のある運用を支援します。機体は、緊急航空活動を妨げたり、安全でない火災環境に進入したりしてはなりません。
ドローンの役割は観測と点検であり、消火ではありません。ミッションの生映像とセンサー記録は、ローカル処理および承認された現地確認のため、関連するポール内に保持します。ポール外へ送出できるのは、非識別化されたイベントまたは状態のメタデータのみです。対応要員には、遠隔での生映像配信を前提とせず、行動判断に使える概要を提供します。
サービスロボットまたはヒューマノイドロボットは、安全な地上接近経路の点検、警報対応の支援、空中での任務との連携を行えます。充電時にはポール基部へ戻り、ワイヤレス充電を行います。燃えている建物への進入は割り当てません。共通の運用サイクルは、センシング、承認に基づく評価と対応、エッジコンピューティングのスケジューリング、現場運用と保守で構成され、全段階を通じて人による承認を明示します。
4. 現実的なエネルギー収支で夜間のカバー範囲を維持する
夜間対応のカバー範囲は、蓄えたエネルギーに依存します。提案する円筒型Sky Hubは、高さ約8 m、幅0.6 mの本体の全周360°に、約15 m²のフレキシブルCIGS薄膜を巻き付けます。太陽光発電の公称容量は約2.4–2.7 kWpです。これらの寸法は、照明システムを持たない純粋なスマートポールの仕様を示しています。
公称容量を、現場での連続出力として示してはなりません。垂直な円筒が直射日光を受けるのは、太陽に面した投影部分であり、巻き付けた面全体が同時に受光するわけではありません。サウジアラビアのような日射量の多い参考地域では、晴天時の現実的な発電量は、DCピーク出力がおよそ0.8–1.1 kW、1日当たり約6–9 kWhで、ピークは正午よりも午前の中頃または午後に生じる傾向があります。これらの参考値は、マニラの発電量予測ではありません。
CIGS層は、完全オフグリッドで蓄電池を備えたマイクロステーションに、補助的な補充電を提供します。提案する蓄電容量は5–20 kWhクラスで、最終容量は、実測した基礎負荷、バッテリーの動作制限、気象条件に対する余裕、想定デューティサイクルによって決定します。蓄電池は、ドローン交換時の高出力負荷、バッテリー充電、ロボット稼働に伴う負荷を緩衝しますが、新たなエネルギーを生み出すものではありません。継続運用には、補充電量と消費量のバランスを検証する必要があります。
マニラ向けの設計では、日陰、雲量、季節条件、高温、風の影響、バッテリーの熱管理を考慮する必要があります。夜間の対象時間帯に入る前に、OTATODOはセンシング、演算、通信、承認された出動にエネルギー予算を割り当てます。優先度の低い巡回は延期し、緊急時の状況評価能力を確保できます。エネルギーや気象条件によってミッションを実施できない場合、COPはカバー範囲の喪失を明示し、別の利用可能なリソースへ任務を振り向けなければなりません。
5. カバー範囲を評価し、例外を記録して運用を管理する
都市管理部門は、システムを評価する前に、カバー率の分母を定義する必要があります。優先地点をカバー済みと数えるのは、記録された条件下で、合意した評価任務を実行できる場合に限ります。具体的には、ネストが利用可能で、許可が有効であり、予備電力が十分にあり、観測によって運用上の問いに答えられることが必要です。計画上のカバー範囲、利用可能なカバー範囲、評価に成功した地点を区別します。視界が遮られた場所や飛行が禁止された場所を、運用上のカバー範囲として数えてはなりません。
評価には、通常の夜間巡回、重複する事案への対応要請、ネストの利用不能、通信断、利用可能なエネルギーの減少を含める必要があります。各任務を受け付けた、遅延させた、再割り当てした、または断った理由を記録します。その結果として生じた空白を、消防対応要員、文化施設の関係者、保守担当者と確認します。以下の例示計算は、再計算可能な計画上の入力条件を示すものです。いずれも、マニラでの実測性能、導入の確約、成果の約束を表すものではありません。
ローカル処理はガバナンスのあり方にも影響します。生映像とセンサーデータはポール内に保持します。アクセス制御、保存期間、現地確認手順、非識別化したデータの外部出力について、責任主体を文書化する必要があります。本設計は、ローカル処理を通じてPDPL/LGPDを指向していますが、認証やフィリピン法令への適合証明ではありません。運用前に、適用される現地要件と航空関連の許可を別途確認する必要があります。
対無人航空機システム(C-UAS)の連携は、権限に制約される独立したワークフローです。Sentinelは無許可ドローンを検知・追跡し、人の承認を得た場合に限り、自システム側のドローンへ指令を出し、空中でのソフトなネット捕獲または接近による抑止を行います。そのような運用は、火災対応を妨げないようにしなければなりません。ポールにレーダーは内蔵されておらず、オプションのパートナー製センサーから入力を受けることができます。この機能が、自動的な介入権限を与えるわけではありません。
最終的な運用計画では、承認、飛行監督、バッテリー整備、ロボットのアクセス、現地での証拠確認、障害後の復旧について責任を割り当てる必要があります。受入判定には、機器が存在することから推測した主張ではなく、カバー範囲に関する観測記録と技術的な確認が必要です。
システム構成
| 項目 | 構成 |
|---|---|
| ノード形状とエネルギー | 照明機能を持たない純粋な円筒型ポール。高さ約8 m、幅0.6 m。約15 m²のフレキシブルCIGSを巻き付け、5–20 kWhクラスの蓄電池を備えた完全オフグリッド構成。最終的な技術確認が必要。 |
| ドローンネスト | 後部アクセス方式の自動バッテリー交換機構と、充電済みパックを収容する複数ベイ式マガジンを備えた、自律離陸・帰還インターフェース。 |
| ドローン運用管理 | 経路計画、充電・交換ステートマシン、ミッションキュー、機体群の健全性監視、ミッションログ。 |
| エッジコンピューティングとデータ | OTATODOを実行するポール上のAIコンピューティング。ローカル推論と生データの保持。外部出力は非識別化されたイベント・状態メタデータのみ。 |
| セキュリティと環境 | 匿名解析機能を備えたPTZカメラ。風速、風向、温度、湿度、気圧、騒音、PM10、PM2.5、照度のセンシング。 |
| 地上ロボット用インターフェース | 安全な区域での巡回、警報対応、点検を行うサービスロボットまたはヒューマノイドロボットに対応し、ポール基部でワイヤレス充電を実施。 |
| 連携 | メタデータ通信メッシュと、人の承認に基づくCOP。非致死的なC-UAS連携。オプションのパートナー製センサー入力に対応し、レーダーは非内蔵。 |
仕組み
- ポール上の認識機能が、火災の疑われる兆候をローカル評価の対象として検出する。
- OTATODOがセンサーの状況情報を関連付け、非識別化されたイベント概要を発行する。
- 承認担当者が運用上の制約を確認したうえで、対応を決定する。
- スケジューラーが条件を満たすドローンネストを割り当て、帰還用エネルギーを確保する。
- ドローンが点検して帰還し、必要に応じて自動バッテリー交換を受ける。
- 生の記録はポール内に保持し、非識別化された結果とカバー範囲の例外をCOPに反映する。
計画前提(参考値)
購入者が再計算できる例示的な計画入力値であり、達成済みの結果ではなく目標指標です。最終的なエンジニアリング確認が前提です。
| 指標 | 計画前提 | 参考値 |
|---|---|---|
| 優先地点のカバー率目標 | 例示のみ:優先観測地点を20か所と定義し、合意した夜間運用条件下で16か所を評価可能にすることを目標とする。 | 16 ÷ 20 × 100 = 80%の目標カバー率。達成済みの成果ではない。 |
| 夜間カバー範囲の評価時間 | 例示のみ:1晩当たり8時間、5晩にわたって評価する。 | 8 × 5 = 40時間の評価を計画。 |
| 点検任務の需要 | 例示のみ:1晩当たり6件の点検任務を想定し、各任務に10分間の空中観測を割り当てる。 | 6 × 10 = 1晩当たり60分間の空中観測。移動、予備分、バッテリー交換は含まない。 |
| 蓄電容量の配分試算 | 例示のみ:公称蓄電容量10 kWhを起点とし、任務別の技術検討に先立ち、その60%を計画上のエネルギー枠に割り当てる。 | 10 × 0.60 = 6 kWhを計画上配分。検証済みの使用可能容量や稼働時間を主張するものではない。 |
| 運用レビューの所要時間 | 例示のみ:毎週2回、各30分間のレビューを4週間実施する。 | 2 × 4 × 30 = 240分間のレビューを計画。 |
導入機器
- 円筒状にフレキシブルCIGSを巻き付けたSky Hub純粋スマートポール一式の提案構成
- エネルギー管理および保護制御を備えた蓄電池キャビネット
- 複数ベイ式バッテリーマガジンと後部アクセス方式の交換機構を備えたドローンネスト
- 承認された夜間運用向けに構成した点検用ドローン
- ポール上のエッジコンピューティング筐体とローカルストレージ
- PTZカメラと9項目の環境センサーパッケージ
- ポール基部のワイヤレス充電インターフェースに対応したサービスロボットまたはヒューマノイドロボット
- メタデータ用メッシュ通信機器
よくある質問
これは、検証済みの成果を持つマニラの設置済みプロジェクトですか?
いいえ。これは、Sentinelの成熟した実運用中の機能を用いた、マニラ向け構成案と運用のケーススタディです。契約済みの顧客、設置数量、達成済みのカバー率を示すものではありません。実際の場所、許可、エネルギー収支、受入基準については、現地評価と最終的な技術確認が必要です。
グリッドメッシュとは、ポールが市の電力を使用するという意味ですか?
グリッドメッシュは、空間的な配置と通信連携を指します。各ポールは完全オフグリッドで、蓄電池とポール上のCIGS太陽光発電による補充電を利用します。太陽光発電の出力には限界があり、気象にも左右されるため、設計では補充電量と、基礎消費量および予定されたドローン・ロボットの任務とのバランスを取る必要があります。太陽光による無制限のエネルギー自給を主張するものではありません。
ドローンネストは、繰り返し行う夜間点検をどのように支援しますか?
承認された出動の後、ドローンはネストに帰還し、後部アクセス方式の自動バッテリー交換を受けます。複数ベイ式マガジンが充電済みパックを供給し、運用上の制限内で連続した複数回の出動に対応します。スケジューラーは次の任務を割り当てる前に、バッテリーの健全性、利用可能なパック、予備電力、気象、経路の許可を確認します。
市の指令部は、生映像を遠隔で視聴できますか?
この構成では、生映像とセンサーデータをポール内に保持し、ローカル処理と承認された現地確認に使用します。ポール外へ送出できるのは、非識別化されたイベントおよび状態のメタデータのみです。そのため、遠隔の指令画面では、生映像を中央プラットフォームへ送出するのではなく、概要、任務の状態、リソースの利用可能性を使用します。
この導入案におけるカバー率とは何ですか?
カバー率とは、合意した優先地点のうち、記録された条件下で、承認された評価任務を運用上実行できる地点の割合です。観測品質、ネストの利用可能性、許可、気象、予備電力に左右されます。地図上の半径だけではカバー範囲を証明できず、評価では、障害物で見えない地点、利用不能な地点、除外された地点を特定する必要があります。
火災対応と対無人航空機システム(C-UAS)運用には、どのような制限がありますか?
ドローンは点検と状況評価を支援するものであり、消防隊員に代わるものでも、安全でない運用条件に入るものでもありません。C-UAS連携には人の承認が必要であり、ノードの自システム側ドローンによる、非致死的な空中でのソフトなネット捕獲または接近による抑止に限定されます。レーダーは、オプションのパートナー製センサー入力としてのみ利用できます。
さらに詳しく
街路・キャンパス・公共空間で同様のフィジカルAI導入をご検討ですか? エンジニアリング相談を依頼する