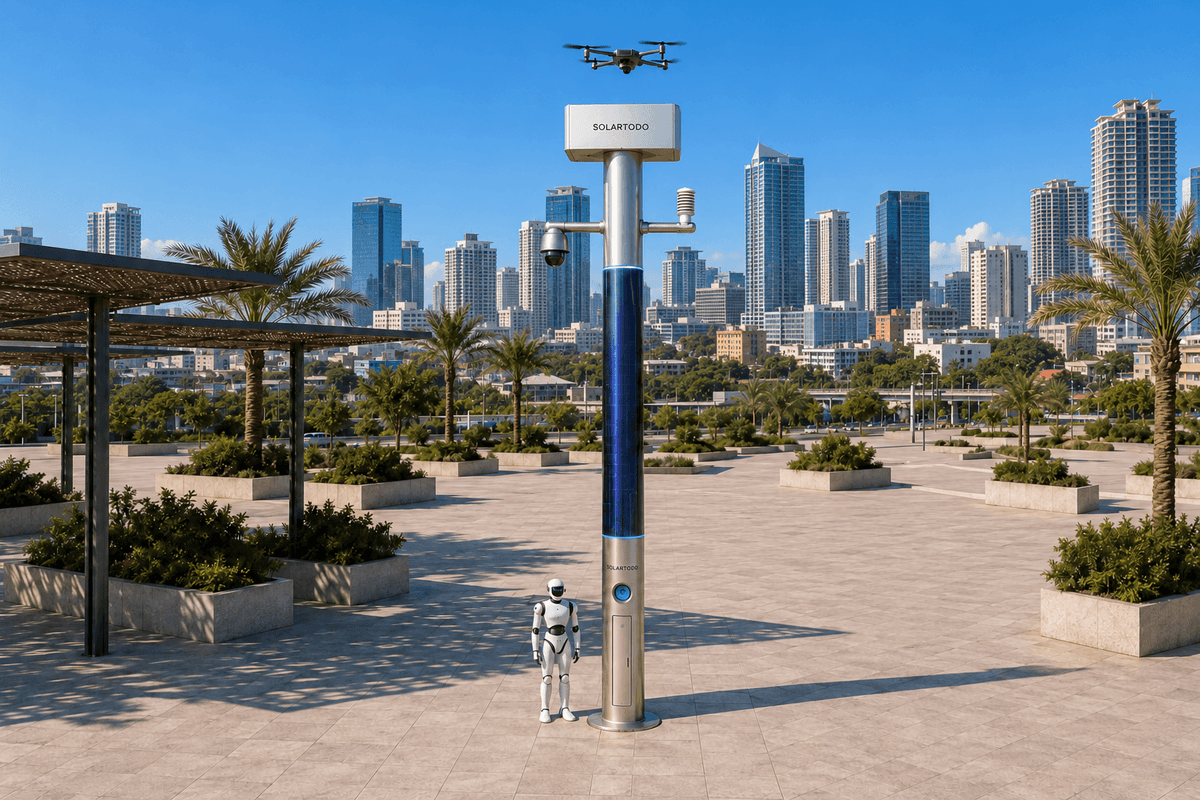
City AI Poleは、地域のセンシング、コンピューティング、通信、蓄電、ドローンおよび地上ロボットの運用を統合した、照明機能を持たないフィジカルAIエッジノードです。SOLARTODO SentinelのSky Hub形態は、エッジでOTATODOを実行します。マニラのキャンパス外周を対象とする本導入案は、完全オフグリッドのエネルギーと人の承認に基づく運用を用い、生データをポール内に保持しながら、交通当局のための環境監視を伴う夜間巡回を支援します。
1. 評価概要:イベント会場となるキャンパス周辺での環境監視の継続性
マニラの交通当局にとって、スポーツイベント開催シーズンには、具体的な運用上の課題が生じます。夕方の来場、イベント終了後の退場、その後の閑散時間帯を通じて、キャンパス外周の環境状況を継続して把握できるかという課題です。本導入案は、キャンパスのゲート、シャトル乗降場への進入路、歩行者エリアの境界、業務用出入口を対象とします。目的は、信頼できる夜間巡回サービスを維持しながら、安全な移動に影響する状況を交通運用の監督担当者が評価できるよう支援することです。
本事例は、パイロット報告書の形式で提示する導入案です。評価の対象は設置場所の適合性と運用性能であり、実運用に供されているSentinelの成熟した機能を実験的なものとして位置付けるものではありません。特定のキャンパス、当局との契約、設置数量、達成済みの成果を示すものではありません。構成、運用許可、受入基準は、最終的な技術確認を要します。
山岳都市の運用モデルは、傾斜した進入路や高地の集水域につながる経路を備え、マニラ地域にサービスを提供するキャンパスを検討するための視点として適用します。マニラ中心部を山岳地帯と表現するものではありません。候補地の選定では、地形、植生、建物が電波の不感地帯、巡回時のアクセス困難箇所、風の受け方の変化を生むかどうかを確認します。通信の中断は、待機、タスクの再指示、不要な帰還を通じて、ドローンの有効な飛行可能時間を消費する場合があるため、これらの条件は重要です。
本評価では環境監視を中心に据えます。風、大気中粒子、騒音、気温は、イベント開催シーズンの巡回判断に必要な状況情報となります。PAGASAは、フィリピンの一般的な雨季を6月~11月としているため、イベント日程がこの期間と重なる場合は、気象条件に応じたスケジュール調整が重要になります。実際の運用条件は、季節に基づく想定ではなく、現地観測で確認する必要があります。出典:PAGASA「フィリピンの気候」。
2. 提案構成:有効な飛行可能時間を確保する通信
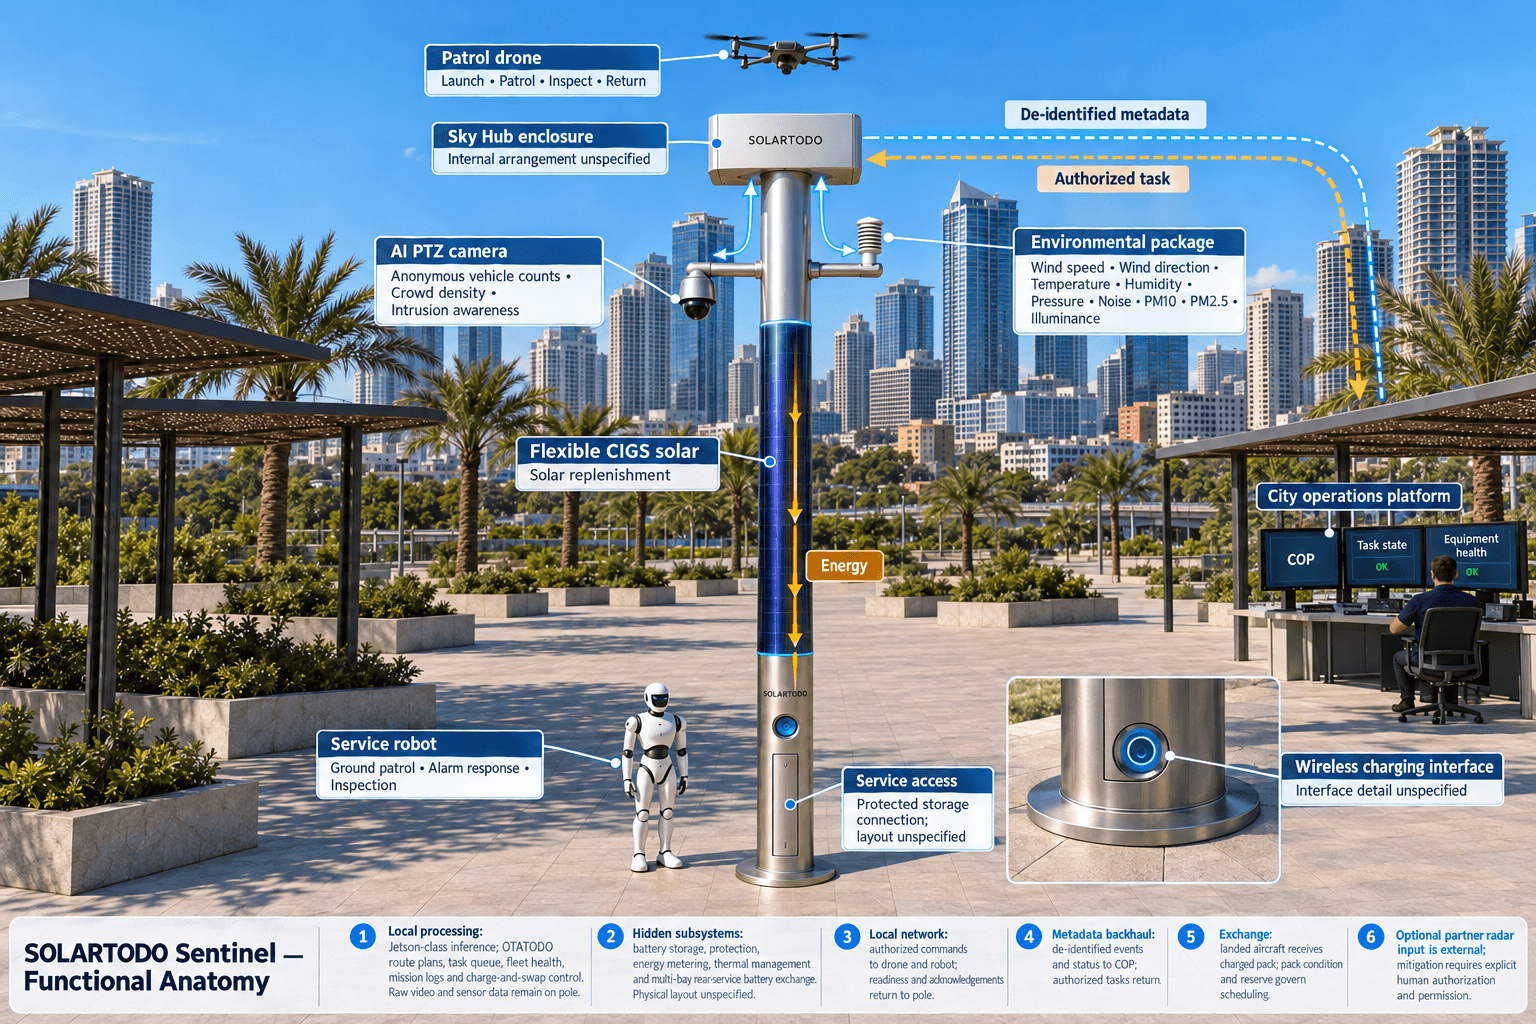
Sky Hubは、照明システムを備えないPUREスマートポールです。キャンパス外周向けの提案構成は、環境センシング、AI PTZカメラ、ポール内コンピューティング、通信、自律型ドローン支援、地上ロボット支援を組み合わせます。この物理構成により、当局が信頼できる状態情報と判断に活用できる環境情報を必要とする運用境界に、これらの機能を配置します。
統合の主な焦点は通信です。提案設計では、ノード、航空機、ロボットの連携にローカル運用ネットワークを使用し、非識別化されたイベントおよび状態メタデータには、別途管理するバックホールを使用します。通信リンクの選定、アンテナ配置、フェイルオーバー動作には、外周の現地調査が必要です。経路の多様化が有効なのは、選択した経路が共通のカバレッジ欠落箇所や共通障害点を回避できる場合に限られ、継続的な接続を保証するものではありません。
OTATODOは、経路計画、充電・交換ステートマシン、タスクキュー、機体・ロボット群の稼働状態、ミッションログをポール内で管理します。Jetsonクラスのエッジモジュールがローカル推論を実行し、ワークロードをスケジュールします。コマンドには承認コンテキストとタスク識別子を付与し、確認応答の遅延によって意図しない重複出動が発生しないようにします。評価では、イベント当夜の運用前に、リンク切断、再接続、古いメッセージ、確認応答の処理を試験する必要があります。
ドローンの継続運用には、有効なミッションのスケジュール管理と、次の出動に向けた準備の自動化で対応します。出動後に着陸した機体には、複数ベイ式バッテリーマガジンから、後部サービス機構による自動交換で充電済みパックを装着します。複数の準備済みベイが連続出動を支えますが、パックの状態、再充電、予備エネルギーが条件となります。この交換のために現場へオペレーターを配置する必要はありません。
この機構は、バッテリー1個の飛行時間を延長するものではありません。ミッション間の手作業によるパック交換への依存を減らします。通信は、パックの準備状況、着陸状態、タスク優先度、帰還指示を同期させることで、その利点を実運用で活用できるようにします。また、バックホールが利用できない場合も、ローカル制御が所定の動作を維持します。
3. 夜間巡回の手順:環境センシングから承認済みの対応へ
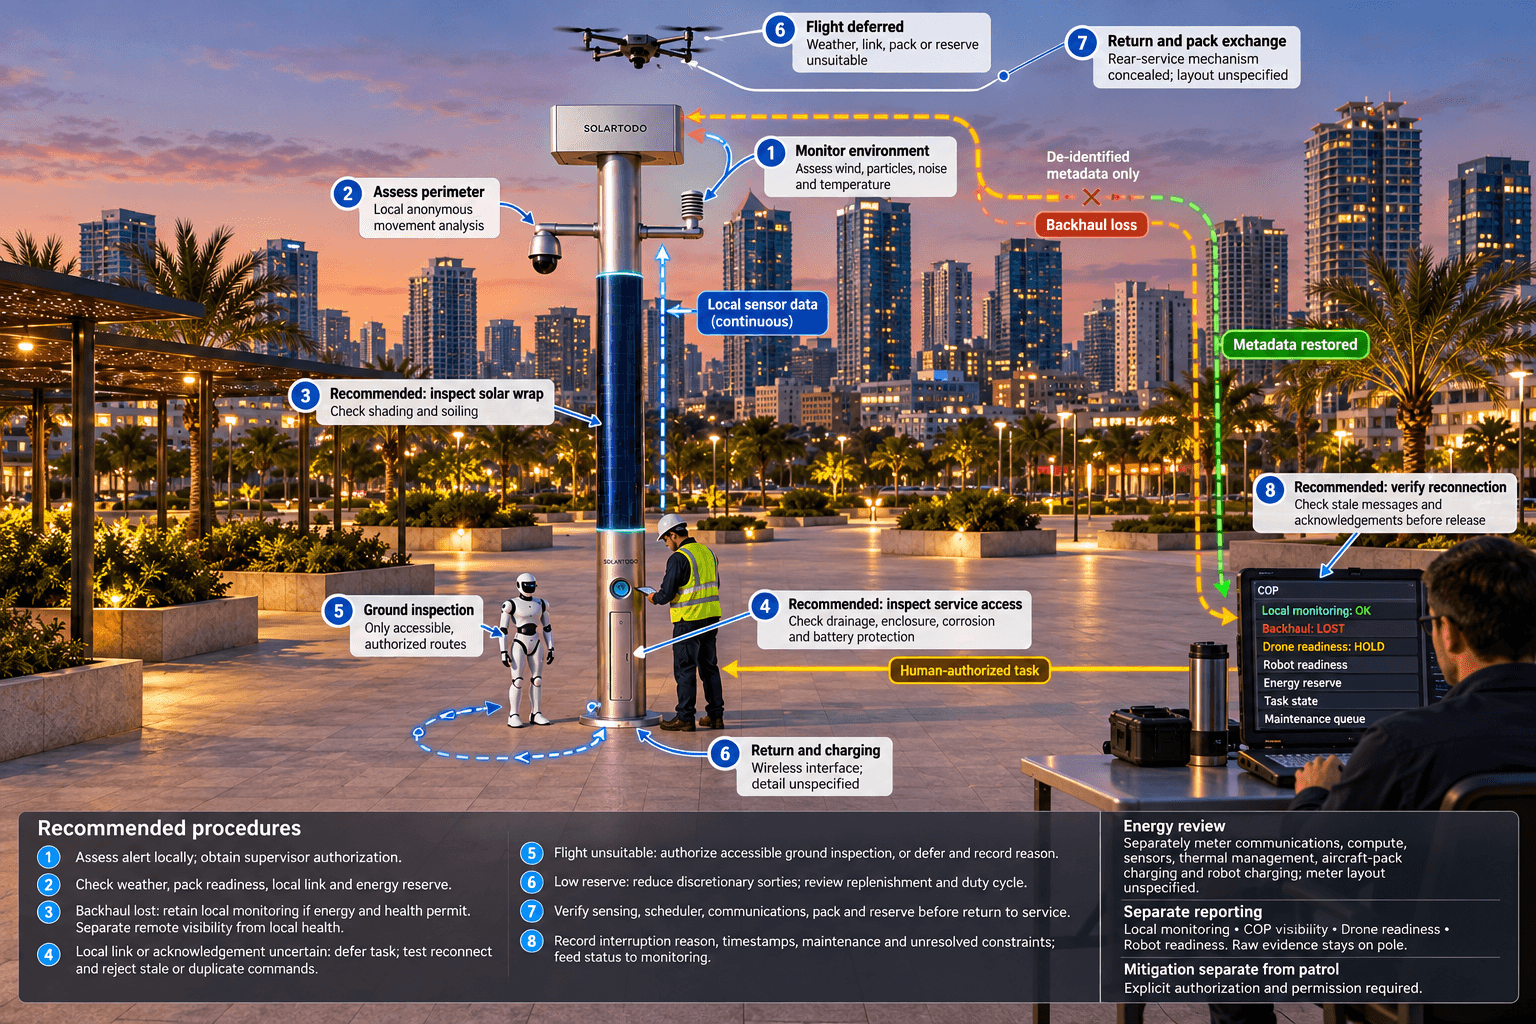
イベント当夜の提案手順は、現地の環境観測と外周状況の把握から始まります。9機能一体型の環境センサーパッケージは、風速、風向、気温、湿度、気圧、騒音、PM10、PM2.5、照度を測定します。これらの測定値はポール設置地点の状況を把握するためのものであり、キャンパス全域の曝露マップを作成するものでも、規制対応水準の測定が必要な場面で専門機器に代わるものでもありません。
PTZカメラは、ローカル認識処理によって、匿名での車両計数、群衆密度の評価、侵入検知、外周状況の把握を支援します。例えば、シャトル乗降場への進入路付近で発生した環境アラートを、匿名の移動傾向や現在の機体準備状況と併せて評価できます。当局は、運用前にエスカレーションのしきい値と点検の優先順位を定めます。アラートは評価の開始を促すものであり、それだけで危険の存在を確定したり、介入を正当化したりするものではありません。
共通状況図(COP)の指揮画面は、センシング、承認に基づく評価と対応、エッジコンピューティングのスケジュール管理、現場運用・保守をつなぎます。監督担当者が点検タスクを承認し、ローカルスケジューラーが気象条件の適合性、利用可能なパック、通信状態、予備エネルギーを確認します。自律出動は、承認された運用範囲内での離陸、エリア巡回、点検、帰還、タスクへの再投入を含みます。人による監督のために、ポールのそばへ人員を配置する必要はありません。
サービスロボットは、地上巡回、警報対応、点検、空地連携を支援し、ポール基部に戻ってワイヤレス充電を行います。地上タスクは、飛行に適さない場合の別の点検手段となりますが、経路自体が通行可能で、使用を承認されていることが条件です。単に活動回数を増やすために、航空機やロボットを出動させるべきではありません。
Sentinelは、無許可ドローンの検知と追跡にも対応し、自陣営のドローンを指揮・連携させて、ソフト方式の空中ネット捕獲や近接飛行による抑止を行えます。このような対処は非致死的なものであり、明示的な人の承認と、適用される許可を必要とします。通常の環境巡回とは別の運用です。レーダーはポール本体のハードウェアに含まれず、レーダー情報を利用する場合は、オプションのパートナーセンサー入力のみを通じて取得します。
4. オフグリッド設計:予備エネルギーが夜間の可用性を左右する
提案するノードは、ポール上の太陽光発電によるエネルギー補充と蓄電池を使用する完全オフグリッド構成であり、電力系統、都市設備、設置場所からの電源供給を使用しません。高さ約8 m、幅0.6 mの円筒形本体には、360°全周に巻き付けた約15 m²のフレキシブルCIGS薄膜太陽電池を搭載し、公称容量はおよそ2.4–2.7 kWpです。この公称値を、常時利用できる運用電力とみなしてはなりません。
垂直な円筒が直射日光を受けるのは、太陽に面する投影部分であり、巻き付けた全面が同時に直射日光を受けるわけではありません。サウジアラビアのような日射量の多い地域では、晴天時の現実的な発電量は、DCピーク出力で約0.8–1.1 kW、1日当たり6–9 kWhであり、ピークは必ずしも正午ではなく、午前半ばと午後に現れます。これらは参考条件であり、マニラの発電量予測ではありません。現地の日陰、雲量、方位、汚れ、変換損失については、別途評価が必要です。
マニラの夜間巡回では、太陽光発電を、蓄電池を備えたマイクロステーションの補助的なエネルギー補充手段と位置付けます。提案する蓄電容量は5–20 kWhクラスであり、最終容量は、実測負荷、使用可能なバッテリー容量、必要な運用予備量に基づいて選定します。蓄電は時間をまたいでエネルギーを融通しますが、連夜の運用で消費したエネルギーを補うものではありません。そのため、補充が不十分な場合は、任意出動の削減やサービススケジュールの見直しが必要になることがあります。
評価では、通信、コンピューティング、センサー、熱管理、機体用パックの充電、ロボットの充電を個別に計測する必要があります。OTATODOは、合意した監視・制御用の予備量を維持しながら、デューティサイクルに基づいて高出力タスクをスケジュールします。機体用パックが充電済みでも、その再充電が次の必須巡回時間帯の運用を損なう場合、それだけを理由に離陸させることはできません。
機械・電気設計のレビューでは、風荷重、排水、筐体保護、腐食環境、バッテリー保護、保守アクセスを検討する必要があります。これらは技術的な確認項目であり、認証取得を示唆するものではありません。可用性は、太陽電池の見た目の面積ではなく、エネルギー収支全体と保守可能な設置構成に依存します。
5. 評価方法:中断を明示した可用性報告
主要KPIは、合意した夜間巡回時間帯におけるサービス可用性です。当局は、評価開始前に「サービス提供可能な1分間」を定義する必要があります。具体的には、必要な環境センシングが稼働し、ローカルスケジューリングが正常で、必須通信が合意した運用状態を満たし、割り当てられたサービスに十分な予備量がある状態です。可用性は、サービス提供可能時間(分)を予定サービス時間(分)で割って求めます。ここでは、達成済みの割合を示していません。
報告では、ローカル監視の可用性、遠隔COPでの状況表示、ドローンのミッション準備状況、地上ロボットの準備状況を区別する必要があります。そうしなければ、センサーの正常稼働によって機体用パックの不足が見えなくなったり、バックホール障害がノード全体の故障と誤認されたりするおそれがあります。切断中のローカル運用継続性と遠隔での状況表示は異なる特性であり、それぞれのタイムスタンプと中断理由を個別に保持する必要があります。
計画用の計算例により、レビュー作業量を設定できます。4夜、各6時間で、観測時間帯は合計24時間となります。この時間帯に30分間の中断があったと仮定すると、可用性は97.9%と算出されます。これは計算例であり、製品の保証、測定結果、推奨される受入しきい値ではありません。購入者は、すべての入力値を、実際のイベント日程と承認済みのサービス定義に置き換える必要があります。
生の映像およびセンサーデータはポール内に保持し、ローカルで処理します。ポール外へ送信できるのは、非識別化されたイベントおよび状態メタデータのみです。COPは運用概要を受信し、権限を持つ担当者による詳細な証拠データの確認はローカルで行います。本設計はローカル処理とPDPL/LGPDの原則を志向していますが、認証取得や、フィリピン法への適合が確認済みであることを主張するものではありません。保存期間、アクセス制御、現地のプライバシー上の義務については、購入者による別途の確認が必要です。
最終評価報告書では、サービスを提供できなかった各時間帯、通信がドローンの有効な飛行可能時間に影響したか、パック交換が連続する任務をどのように支えたか、予定時間帯を通じて予備量を維持できたかを説明する必要があります。保守作業と未解決の現地制約も記録します。これにより交通当局は、展開実績を推し量るのではなく、スポーツイベント時の運用条件から得られた証拠に基づいて、キャンパスへの導入案を判断できます。
システム構成
| 項目 | 構成 |
|---|---|
| ポールおよびエネルギー | 照明機能を持たない円筒形本体、高さ約8 m、幅0.6 m。全周に巻き付けた約15 m²のフレキシブルCIGS、公称容量2.4–2.7 kWp。完全オフグリッド。 |
| 蓄電池 | 運用予備量の確保とデューティサイクルに基づくスケジュール管理を備えた、5–20 kWhクラスの蓄電を提案。最終的な使用可能容量は技術確認を要します。 |
| エッジコンピューティングおよび通信 | ポール内推論とOTATODOによるスケジュール管理。ローカル運用ネットワークと、別途管理するメタデータ用バックホールを備え、アンテナ配置は現地調査に基づいて決定。 |
| 環境センシング | 風速、風向、気温、湿度、気圧、騒音、PM10、PM2.5、照度。 |
| セキュリティセンシング | ローカルでの匿名車両計数、群衆密度評価、侵入検知、外周状況把握に対応するAI PTZカメラ。 |
| ドローン運用 | 自律離陸、巡回、点検、帰還。複数ベイ式マガジンを使用した、後部サービス機構による自動バッテリー交換。 |
| 地上運用 | 巡回、点検、警報対応、空地連携を行うサービスロボット。ポール基部でのワイヤレス充電に対応。 |
仕組み
- キャンパス外周の夜間巡回中に、ポール上の環境センサーがしきい値の超過を検知します。
- ローカル推論が、環境状況を匿名の移動情報および機器の準備状況と関連付けます。
- COPが、権限を持つ監督担当者による評価のために、非識別化されたイベントメタデータを表示します。
- OTATODOが、通信、気象、エネルギーを確認した後、承認済みのドローンまたはロボットによる点検をスケジュールします。
- 現場の機体またはロボットがバッテリー交換またはワイヤレス充電のために帰還し、保守上の例外事項がキューに登録されます。
- 生の証拠データはポール内に保持し、非識別化されたタスク結果と可用性タイムスタンプでCOPを更新します。
計画前提(参考値)
購入者が再計算できる例示的な計画入力値であり、達成済みの結果ではなく目標指標です。最終的なエンジニアリング確認が前提です。
| 指標 | 計画前提 | 参考値 |
|---|---|---|
| 予定評価時間帯 | 例示のみ:4夜、1夜当たり6時間観測する想定。当局のイベント日程に置き換えてください。 | 4 × 6 = 予定時間24時間、1,440分に相当。 |
| 可用性の計算 | 例示のみ:1,440分の時間帯に、サービスを提供できない時間が30分あると仮定。目標値でも測定結果でもありません。 | (1,440 − 30) ÷ 1,440 × 100 = 仮定上の可用性は約97.9%。 |
| 確保する基礎エネルギー | 例示のみ:監視、コンピューティング、通信の合計負荷を100 W、稼働時間を6時間と仮定。推進、充電、追加の熱管理負荷は含みません。 | 100 W × 6 h ÷ 1,000 = 基礎エネルギー0.6 kWh。 |
| 機体バッテリーの必要エネルギー | 例示のみ:1回の出動当たり0.2 kWhを使用する出動を6回予定し、エネルギー補充の総合効率を80%と仮定。実際の機体消費量を確認してください。 | 6 × 0.2 kWh ÷ 0.80 = ステーション側のエネルギー1.5 kWh。 |
| 報告書レビュー工数 | 例示のみ:1回30分のレビューを週2回、4週間実施する想定。 | 2 × 4 × 30 = 240分、予定レビュー工数4時間。 |
導入機器
- フレキシブルCIGS太陽電池を全周に巻き付けた、照明機能を持たないSky Hubポールの提案構成
- 保護機能およびエネルギー計測機能を備えた蓄電池キャビネット
- ポール内エッジコンピューティング・通信キャビネット
- PTZカメラおよび9機能一体型環境センサーアセンブリ
- 後部サービス用バッテリーインターフェースを備えた自律巡回ドローン
- 複数ベイ式のドローン用自動バッテリー交換マガジン
- サービスロボットおよびポール基部のワイヤレス充電インターフェース
よくある質問
これは検証済みのマニラ導入報告書ですか?
本記事は、マニラ向けの構成案と評価方法を例示したものです。顧客契約、設置数量、達成済みの運用成果を示すものではありません。製品の基盤はSentinelの実運用機能ですが、キャンパスの配置、通信設計、許可、エネルギー収支、受入基準については、現地固有の確認が必要です。
通信モジュールはドローンの飛行可能時間にどのように対応しますか?
通信は、タスク優先度、機体状態、パックの準備状況、帰還指示を連携させ、利用可能な飛行エネルギーを有効な点検に充てられるようにします。ローカルでのスケジュール管理と、あらかじめ定義した再接続動作により、回避可能な待機や重複出動を減らします。自動バッテリー交換は後続の出動を支えますが、通信も交換も、個々のバッテリーパックの飛行可能時間を延長するものではありません。
外部電源に接続せず、夜間を通して運用できますか?
システムは、ポール上の太陽光発電によるエネルギー補充と蓄電池を組み合わせた完全オフグリッド構成です。夜間運用は、使用可能な蓄電量、実測負荷、予定されたドローンおよびロボットの活動に依存します。5–20 kWhクラスの蓄電容量は、現地条件に応じた設計が必要です。日射量の少ない日が続く場合は、必須の監視・制御を維持するために、デューティサイクルの縮小が必要になることがあります。
マニラに山岳都市の運用モデルを用いるのはなぜですか?
このモデルは、傾斜したアクセス経路や高地の集水域との接続を備え、マニラ地域にサービスを提供するキャンパスの評価を導くものであり、マニラ中心部を山岳地帯と位置付けるものではありません。現地調査で、実際の地形、電波の不感地帯、巡回上の制約を確認する必要があります。その結果に基づき、通信経路の多様化や点検経路の見直しが運用可用性の向上につながるかを判断します。
交通当局の指揮画面にはどの情報が届きますか?
ポール外へ送信できるのは、タスク状態、機器の稼働状態、可用性タイムスタンプなど、非識別化されたイベントおよび状態メタデータのみです。生の映像およびセンサーデータは、ローカル処理と権限を持つ担当者による現地確認のために、ポール内に保持します。ローカル処理およびPDPL/LGPDを志向した設計自体が、認証取得や、適用されるフィリピンの要件への適合を証明するものではありません。
天候や接続状況によって空中巡回ができない場合はどうなりますか?
スケジューラーは承認済みの運用限界に従い、出動を延期した理由を記録します。バックホールが利用できない間も、エネルギーと機器の稼働状態を条件として、ローカル監視を継続できます。サービスロボットが、通行可能で承認済みの地上経路を点検することもできます。気象制限、通信中断、機体・ロボットの準備状況は、可用性報告書でそれぞれ区別して表示します。
対無人航空機システム(C-UAS)の連携では、自律的な介入が可能ですか?
無許可ドローンの検知と追跡は評価を支援できますが、対処には明示的な人の承認と、適用される運用許可が必要です。ノードは、自陣営のドローンを連携させ、ソフト方式の空中ネット捕獲や近接飛行による抑止を行えます。この非致死的なワークフローは環境巡回とは別であり、レーダーはオプションのパートナーセンサー入力を通じてのみ利用できます。
さらに詳しく
街路・キャンパス・公共空間で同様のフィジカルAI導入をご検討ですか? エンジニアリング相談を依頼する