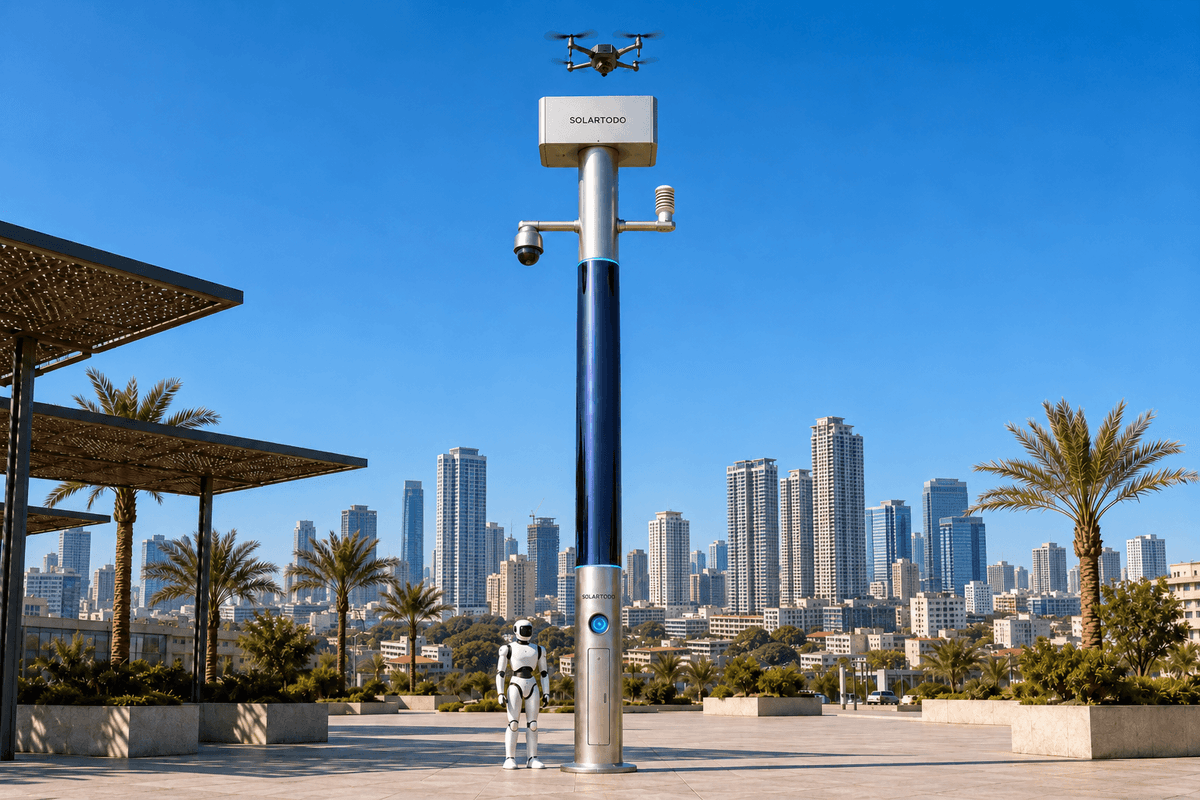
City AI Poleとは、ローカルコンピューティング、センシング、自律型ドローンの運用支援、地上ロボットの運用を組み合わせた、フィジカルAIの都市エッジノードです。SOLARTODO SentinelのSky Hubは、エッジでOTATODOを稼働させる、照明機能を持たない完全オフグリッド型ポールです。今回のマニラ導入案は、水道当局による交通拠点の環境点検を支援するもので、生データを各ポールに保持し、非識別化されたイベントおよびステータスのメタデータのみを共有します。
1. 事象の概要:祝日期間の排水アラートには、判断を裏付ける証拠が必要
本レビューは、例示的な事象から始まります。Undasの祝日に伴う出発客の集中期間中、水道当局に、マニラの交通結節点の脇で水が滞留しているとの報告が届きます。点検対象区域の案は、ターミナルへの進入路、排水路、パシッグ川沿いの区域へ向かう保守用アクセス路を結ぶ範囲です。これらは計画上の場所であり、顧客への導入実績を示すものではありません。運用上の判断課題は、目視できる水が、対応を要する排水口の閉塞を示すのか、一時的な地表面の滞水なのか、あるいは追加確認が必要な状況なのかを見極めることです。
祝日期間の運用では、証拠収集が中心的な課題となります。報告によって懸念事項を把握できても、その位置、継続性、保守上の重要性まで確定できるとは限りません。空撮画像で障害物を確認できても、地上からの進入経路は不明な場合があります。また、複数の報告が同じ事象を指している可能性もあります。未検証のアラートすべてに作業員を派遣すると、点検能力を消費し、乗客の移動がある場所でのアクセス調整を複雑にするおそれがあります。
評価には季節条件も含めます。PAGASAはフィリピンの雨季を6月から11月と説明しており、この祝日期間に降雨関連の点検を計画上の検討事項とすることには合理性があります。ただし、特定の日の天候を予測するものではありません。出典:PAGASAの気候概要。
提案する対応では、SOLARTODO Sentinel Sky Hubノードを、メッシュ通信で接続する空間的なグリッドとして配置します。ここでいうグリッド・メッシュは配置トポロジーを表し、各ポールは完全オフグリッドです。本事象レビューでは、ローカルのエッジコンピューティングが証拠を集約し、承認された点検を支援し、監査可能な保守判断につなげる流れを追います。評価の焦点は誤報率です。マニラでの導入成果、顧客による推奨、削減実績を主張するものではありません。
2. 証拠の再構成:エスカレーション前にローカルで分類
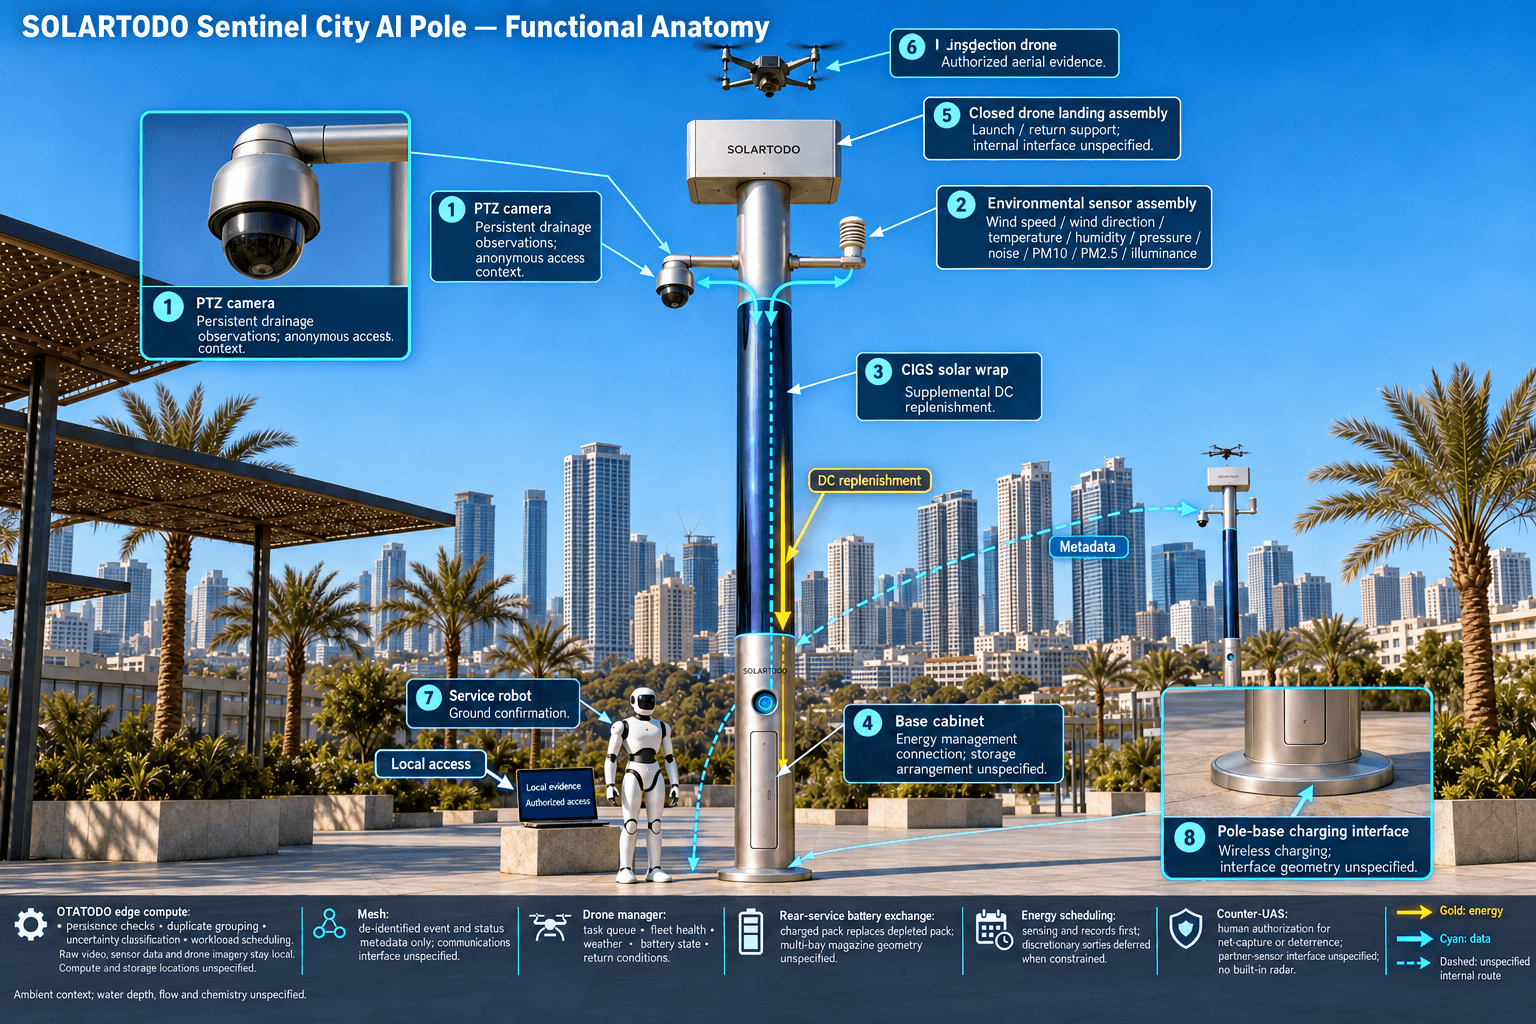
想定する事象の流れでは、ポールのPTZカメラが排水口付近で継続的な視覚的変化を検出します。OTATODOはローカル推論をスケジュールし、時系列で観測を確認し、候補イベントを定義済みの点検区域に関連付けます。匿名の車両台数集計と群集密度の推定値は、アクセス状況の把握に役立ちます。侵入検知と境界監視は、人物の特定や車両ナンバーの読み取りを行わずに、環境点検と立入制限のある保守区域内の活動を区別することを支援します。
統合環境センサーパッケージは、風速、風向、温度、湿度、気圧、騒音、PM10、PM2.5、照度を測定します。これらの測定値は、視認性、曝露状況、点検条件を把握するための背景情報となります。水の化学的性状、排水流量、水深は測定しません。そのため、適切な点検によって状況が確認されるまでは、視覚的な兆候は候補となる状態にとどまります。
これらを統括する機能が、エッジコンピューティングモジュールです。繰り返し観測された内容をまとめ、不確実な分類と対応可能なアラートを区別し、最初の検知とその後の評価の関連を保持します。メッシュ全体では、非識別化されたイベント識別子とステータス概要によって、隣接区域からの報告の相関付けを支援します。各ポールは自らの生映像とセンサーデータを保持し、隣接ノード間で生データのストリームを交換することはありません。
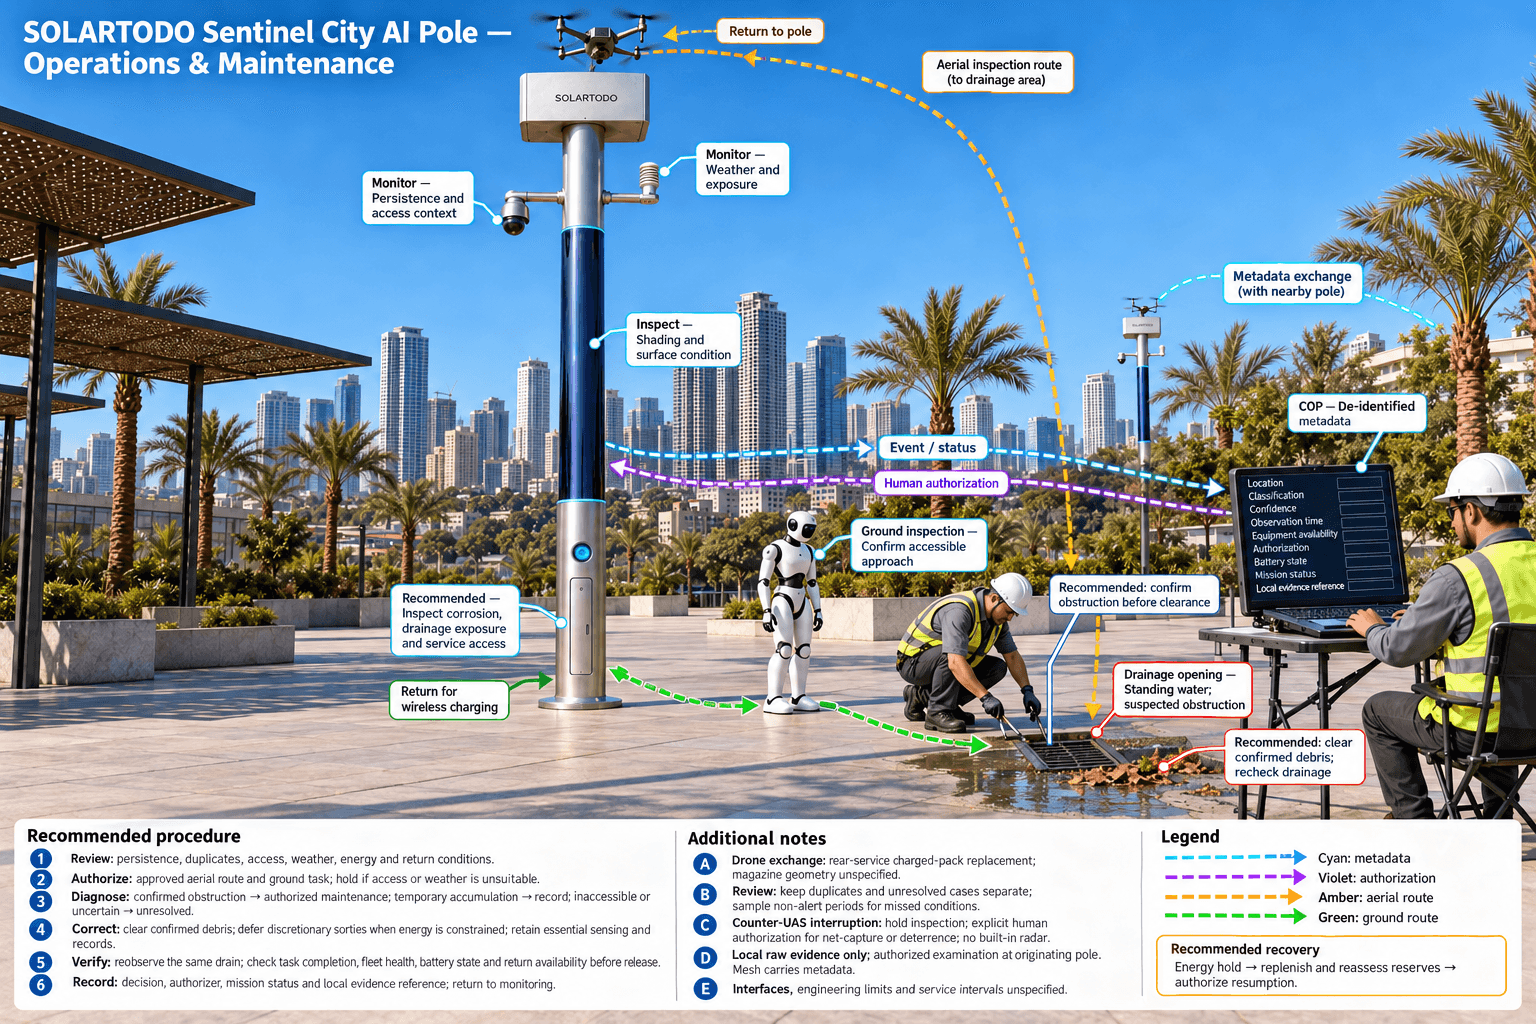
共通状況図(COP)の指揮画面には、位置、分類、信頼度、観測時刻、機器の利用可否、承認状態が表示されます。遠隔のレビュー担当者は、エスカレーションや不確実性の理由を含む、非識別化されたメタデータを受け取ります。承認に基づく元の証拠の確認は、発生元ポールへのアクセスを通じて行います。この区別は水道当局にとって重要です。簡潔なイベント概要が出動判断を支援する一方、追跡可能なローカル記録が、その後の事象レビューの根拠を保持します。
3. 承認に基づく対応:低高度点検と地上での確認
権限を持つレビュー担当者が追加の証拠を必要と判断すると、ドローン運用マネージャーが承認済みの低高度点検ルートを選択します。タスクキュー、機体群の健全性、気象入力、バッテリー状態、帰還条件を確認します。承認された運用条件の範囲内で、ドローンは離陸、排水路沿いの点検、帰還を行い、ポールに操縦者を常駐させずに再出動できます。乗客エリアと車両の移動は、引き続きルート選択と離陸承認の制約条件となります。
着陸後は、複数ベイを備えたバッテリーマガジンが、機体後部からの自動バッテリー交換を行います。消耗したバッテリーパックを充電済みのパックに交換し、次の予定された飛行を可能にします。複数のベイによって、充電済みパックの在庫、エネルギー残量、運用制限の範囲内で連続した飛行に対応します。ルート計画、充電・交換の状態遷移、ミッションログは、引き続きポール上のマネージャーが調整します。ドローンの生画像は発生元ポールに保持され、外部へ送信できるのは非識別化された所見とミッションステータスのみです。
サービスロボットは、地上点検を補完します。承認された保守ルートの巡回、アラームへの対応、アクセス可能な排水口への進入経路の確認、空中点検タスクとの観測調整が可能です。ロボットはワイヤレス充電のためにポール基部へ戻ります。事象記録では、確認された障害物と疑われる障害物を区別し、アクセス不能な場所は未解決として記録します。不完全な点検を、確認済みとして扱うことはありません。
対無人航空機システム(Counter-UAS)の連携は、人による承認を必要とする独立した機能です。無許可のドローンが点検を妨げた場合、ノードはその機体を検知・追跡し、自システムのドローンと連携して、空中でのソフトネット捕獲または近接飛行による抑止に対応できます。いずれの対処にも、人による明示的な承認と適切な運用範囲が必要です。ポールにレーダーは内蔵されていません。オプションの提携先センサーからの入力で、検知を補完できます。
4. エンジニアリングレビュー:有限のエネルギー予算内でメッシュ運用を継続
Sky Hubは、照明システムを備えない純粋なスマートポールです。マニラ向けの提案構成では、完全オフグリッドのマイクロステーションに、センシング、エッジコンピューティング、ドローン支援、ロボット運用を統合します。各ポールは、ポール上の太陽光発電による充電と蓄電池を使用し、電力系統、都市設備、設置場所からの電源を使用しません。メッシュ接続は、この独立したエネルギー構成を変えることなく、ノード間の連携を可能にします。
円筒形の本体は高さ約8メートル、幅約0.6メートルで、約15平方メートルのフレキシブルCIGS薄膜太陽電池を360度にわたって巻き付けています。約2.4–2.7 kWpという公称定格は、実際の発電量と区別する必要があります。直射日光が当たるのは円筒の太陽に面する投影部分であり、巻き付けた表面全体に同時に当たるわけではありません。
サウジアラビアのような日射量の多い地域を参考とした場合、晴天時の現実的な発電出力はDCピークで約0.8–1.1 kW、1日当たり約6–9 kWhで、ピークは一般に正午ではなく午前半ばまたは午後に現れます。これらの数値は、マニラにおける発電量予測ではありません。運用スケジュールを設定する前に、現地の日陰、雲量、方位、温度、設置形状を評価する必要があります。
巻き付け型太陽電池は、補助的な充電を担います。5–20 kWhクラスの蓄電池が、ドローンやロボットの高出力タスクに必要な電力を補いますが、利用可能なエネルギーと充電量には限りがあります。そのためOTATODOは、計算処理の需要、通信、センシング、バッテリー充電、予備電力の要件に応じて稼働周期をスケジュールします。エネルギーが制約される期間は、必須のセンシングと事象記録を優先し、任意の飛行を延期する方針を提案しています。最終設計では、蓄電容量、構造上の風荷重、排水に伴う曝露、防食、熱管理、保守アクセスの確認が必要です。信頼できる事象レビューでは、エネルギー不足による延期を、点検完了ではなくサービス上の制約として記録します。
5. レビュー判断:見逃しを隠さずに誤報を評価
水道当局向けに提案する受入評価プロセスは、共通のラベル付けルールの策定から始まります。対応が必要なアラートには、合意した点検または保守対応を要する状態の証拠が必要です。誤報とは、エスカレーションされた後に、そのルールに基づいて対応不要と確認されたアラートです。未解決の案件は、判定が確定するまで別に管理します。重複通知も別に追跡し、通知の集約によって分類スコアが見かけ上改善しないようにします。
運用報告では、誤報割合を、対応不要と確認されたエスカレーション件数を、判定済みの全エスカレーション件数で割った値とします。購入者が正式な偽陽性率を求める場合は、陰性の観測時間枠にも追加でラベルを付け、偽陽性を、偽陽性と真陰性の合計で割って算出する必要があります。両方の分母を明記することで、異なるチームが同じ名称で比較できない率を報告する事態を防ぎます。
比較可能な祝日の運用期間を対象に、既存のレビュープロセスと、提案するエッジ支援ワークフローを比較します。事象の定義、点検区域、判定ルールは一定に保ちます。継続性の確認、重複のグループ化、承認された空中からの確認が、不要なエスカレーションを減らすかを調べます。また、アラートが発生していない期間を抽出し、未解決案件をレビューして、見逃された状態を明らかにします。点検の網羅性が低下している場合、誤報の数値が下がるだけでは十分ではありません。
レビューは、保守判断、説明責任を負う承認者、ローカルに保持された証拠への参照情報をもって終了します。COPは、センシング、承認に基づく評価と対応、エッジコンピューティングのスケジューリング、現場運用・保守を、1つの連続したループとして記録します。SOLARTODOの運用実績のある機能が提案構成の基盤となりますが、マニラでの設置詳細と受入基準値は、最終的なエンジニアリング確認の対象です。データの取り扱いはローカル処理を前提に設計され、PDPL/LGPDを指向していますが、認証取得や、フィリピンの法令への適合確認を意味するものではありません。
システム構成
| 項目 | 構成 |
|---|---|
| ポールと配置トポロジー | 照明機能を持たない円筒形Sky Hub。高さ約8 m、幅約0.6 m。メッシュ通信を備えた空間グリッド構成。完全オフグリッド。 |
| エッジAIコンピューティング | OTATODOを稼働させるポール上の推論モジュール。ローカルのワークロードスケジューリング、イベント相関付け、生データ保存に対応。 |
| セキュリティセンシング | 匿名の車両台数集計、群集密度、侵入検知、境界監視のためのローカル認識機能を備えたPTZカメラ。 |
| 環境モニタリング | 9項目を測定:風速、風向、温度、湿度、気圧、騒音、PM10、PM2.5、照度。 |
| 空中・地上運用 | ドローンの自律着陸・離陸支援、複数ベイによる機体後部からのバッテリー交換、ミッションマネージャー、サービスロボット、基部でのワイヤレス充電。 |
| エネルギーシステム | 約15 m²の巻き付け型フレキシブルCIGS、公称定格約2.4–2.7 kWp。5–20 kWhクラスの蓄電池。容量は最終設計で確定。 |
| Counter-UAS連携 | 検知・追跡と、人による承認に基づく自システムのドローンによるソフトネット捕獲または近接飛行による抑止。レーダーは非内蔵。 |
仕組み
- ポール上の認識機能が、排水区域で継続する異常を検出し、生の証拠データをローカルに保持します。
- エッジコンピューティングが観測の相関付けと重複のグループ化を行い、非識別化されたイベントメタデータを配信します。
- 人のレビュー担当者が、アクセス、天候、エネルギー状態を確認したうえで点検を承認します。
- ノードが、低高度のドローン点検と、必要に応じた地上ロボットによる確認をスケジュールします。
- 水道当局が事象を判定し、保守または追加調査を割り当てます。
- COPが、承認、ミッションステータス、発生元ポールにあるローカル証拠への参照情報を記録します。
計画前提(参考値)
購入者が再計算できる例示的な計画入力値であり、達成済みの結果ではなく目標指標です。最終的なエンジニアリング確認が前提です。
| 指標 | 計画前提 | 参考値 |
|---|---|---|
| 例示的な誤報割合 | 例示のみ:判定済みのエスカレーション100件のうち、20件が対応不要と確認されたと仮定します。これらは仮想の評価入力値です。 | 20 ÷ 100 × 100 = 20%という例示的な誤報割合であり、達成実績や受入基準値ではありません。 |
| 手作業によるレビュー工数 | 例示のみ:1つの評価期間中に、100件のエスカレーションそれぞれに6分のレビューが必要と仮定します。 | 100 × 6 = 600分、すなわち10時間の仮想的なレビュー工数。 |
| 重複レビューの削減余地 | 例示のみ:20件の重複通知それぞれに、個別のレビューで4分が必要になると仮定します。 | 20 × 4 = 80分のレビューを回避できる可能性があります。効果として計上する前に、集約の正確性を検証してください。 |
| 非アラート期間のサンプリング工数 | 例示のみ:アラートが発生していない観測時間枠を1日10件、5日間レビューし、1件当たり3分を割り当てます。 | 10 × 5 × 3 = 150分を、見逃された状態を調査するための計画的なサンプリングに充てます。 |
導入機器
- 巻き付け型フレキシブルCIGS太陽電池を備えた、照明機能のない円筒形Sky Hubポール。
- エネルギー管理コントローラーを備えた蓄電池キャビネット。
- ポール上のエッジコンピューティングモジュールとローカル証拠ストレージ。
- PTZカメラと9項目の環境センサーユニット。
- 機体後部からの自動バッテリー交換インターフェースを備えた点検用ドローン。
- 複数ベイを備えたドローン用バッテリーマガジンと着陸ユニット。
- ポール基部のワイヤレス充電インターフェースに対応するサービスロボット。
- 非識別化されたイベントおよびステータスを交換するためのメッシュ通信機器。
よくある質問
これはマニラの顧客への実際の導入事例ですか?
本記事は、例示的な事象レビューを通じて、マニラ向けの提案構成を説明しています。顧客への設置事例を特定するものでも、現地での達成実績を主張するものでもありません。SOLARTODO Sentinelの運用実績のある機能が製品上の基盤となりますが、設置場所の選定、許認可、運用手順、エネルギー容量の設計、評価基準値については、プロジェクトごとの確認が必要です。
グリッド・メッシュとは、ポールに都市からの電力供給が必要という意味ですか?
グリッド・メッシュは、空間的な配置と通信トポロジーを表します。各ポールは完全オフグリッドで、巻き付け型CIGS太陽電池による充電と蓄電池を使用し、電力系統、都市設備、設置場所からの電源を必要としません。ただし、利用可能なエネルギーは稼働周期を制約するため、ドローンの飛行、ロボットの充電、計算処理のワークロードは、検証済みの現地エネルギー予算に基づいてスケジュールする必要があります。
生データをポールに保持したまま、水道当局はどのように証拠を確認できますか?
遠隔の指揮画面が受け取るのは、分類、タイムスタンプ、承認記録、ミッション結果を含む、非識別化されたイベントおよびステータスのメタデータのみです。生映像とセンサーデータは発生元ポールに保持されます。承認に基づく詳細な証拠確認は、そのポールへのローカルアクセスによって行い、保存期間、アクセス権限、記録の完全性を維持する手順は、設計時に規定します。
環境センサーで排水の閉塞や水の汚染を証明できますか?
9項目のセンサーパッケージは、粒子状物質、風、照度を含む、大気および周辺環境の状態を測定します。水深、流量、水の化学的性状を直接測定するものではありません。カメラによる観測と空中または地上での点検が評価を支援しますが、水質に関する結論には、別途仕様を定めたサンプリングまたは計測機器と、適切な検証手順が必要です。
購入者は誤報に関する性能をどのように評価すべきですか?
評価前に、事象の定義と分母について合意してください。対応不要と確認されたエスカレーションを、判定済みアラートに占める割合として報告し、正式な偽陽性率を算出する場合は、ラベル付けされた陰性の観測時間枠を使用します。重複、未解決案件、見逃された状態は別々に追跡してください。仮想的な計算を実測された改善として提示せず、同等の運用期間を比較してください。
さらに詳しく
街路・キャンパス・公共空間で同様のフィジカルAI導入をご検討ですか? エンジニアリング相談を依頼する