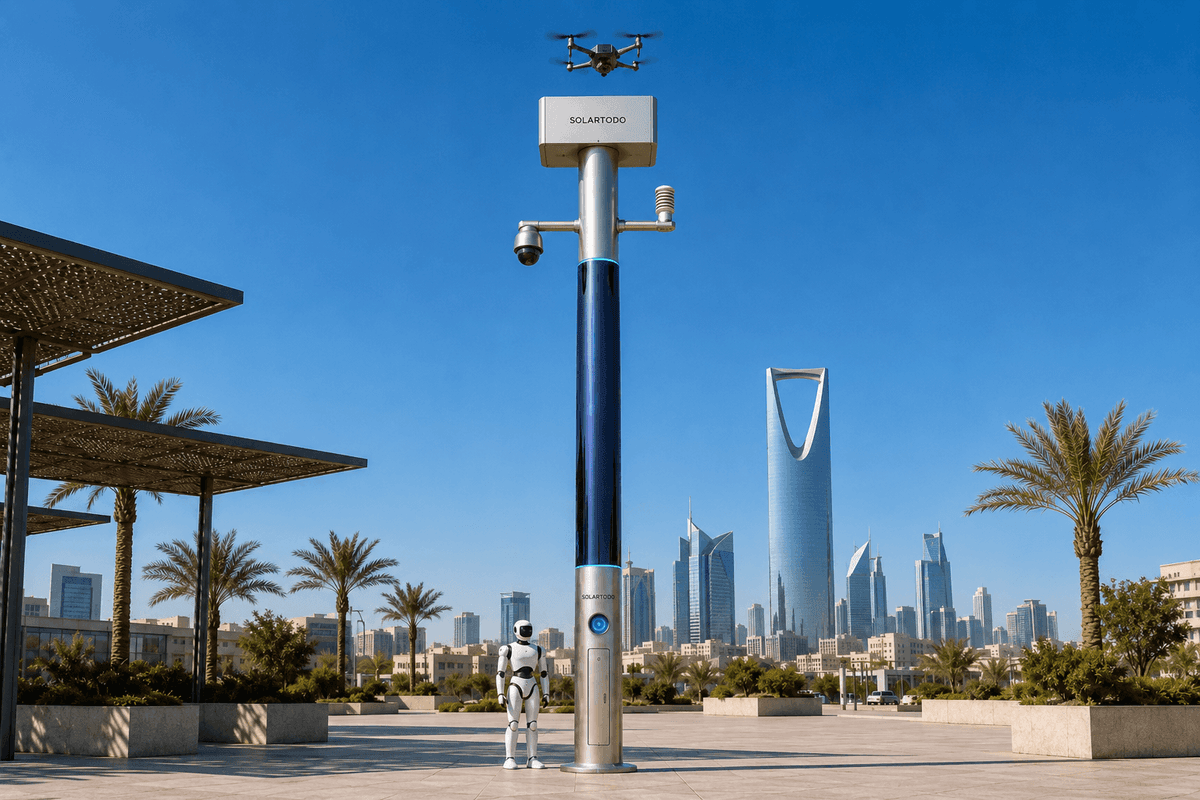
City AI Pole / SOLARTODO Sentinel Sky Hubは、照明用途ではない完全オフグリッドのフィジカルAIエッジノードであり、ポール搭載型の蓄電、巻き付け型CIGS太陽光補充、エッジコンピュート、センシング、自律ドローン運用、地上ロボット充電、C-UAS連携を組み合わせる。このメキシコシティ構成では、熱波期間中のキャンパス外周夜間巡回と、PDPL/LGPDを意識した証拠収集を支援する。
都市業務と導入コンテキスト
メキシコシティの高密度なCBD環境は、キャンパス外周、複合用途施設、ビジネス地区、重要拠点境界を担当するエコ環境チームにとって、運用が難しい時間帯を生み出す。熱波期間にはその業務負荷がさらに高まる。夜間気温の上昇により屋外活動が長引き、現場チームに負荷がかかり、環境関連の苦情が増え、長い外周ライン全体で手作業による証拠収集の一貫性が低下する可能性がある。提案するSOLARTODO Sentinel Sky Hubの導入は、製品紹介ではなく、この都市業務を中心に位置付けられる。すなわち、キャンパス外周ゾーンを夜間も観測可能に保ち、説明可能な環境・セキュリティ証拠を収集し、市、電力網、または施設インフラから電力を引かずに運用可用性を維持することである。
この構成は、メキシコシティCBDのキャンパス外周という典型環境を想定している。対象は、出入口、サービス道路、荷捌きエリア、内部中庭、ユーティリティ隣接ゾーン、外部セットバックラインなど、エコ環境オペレーターが、何が、いつ起き、どの対応が承認されたかを共通して把握する必要がある場所である。このポールはPUREスマートポールであり、フィジカルAIエッジノードであって、公共照明設備ではない。その役割は、センシング、コンピュート、エネルギー、ドローン運用、地上ロボット運用を、1つのオフグリッド型マイクロステーションに集約することである。
季節的なトリガーは熱波運用期間である。この期間中、施設では外周侵入、ゲート付近の群衆密度、異常な車両移動、騒音スパイク、粒子状物質の変化、局所的な安全上の懸念に対して、より頻繁な夜間巡回が必要になる場合がある。本導入の目的は、完了済みの公共展開や達成済み成果を主張することではない。購入者が目標可用性、証拠の完全性、デューティサイクル、現地のデータ取扱要件に照らして評価できる、最終的なエンジニアリング確認を前提とした例示的な構成を定義することである。
運用コンセプト:ドローンポートと地上ロボットのループ
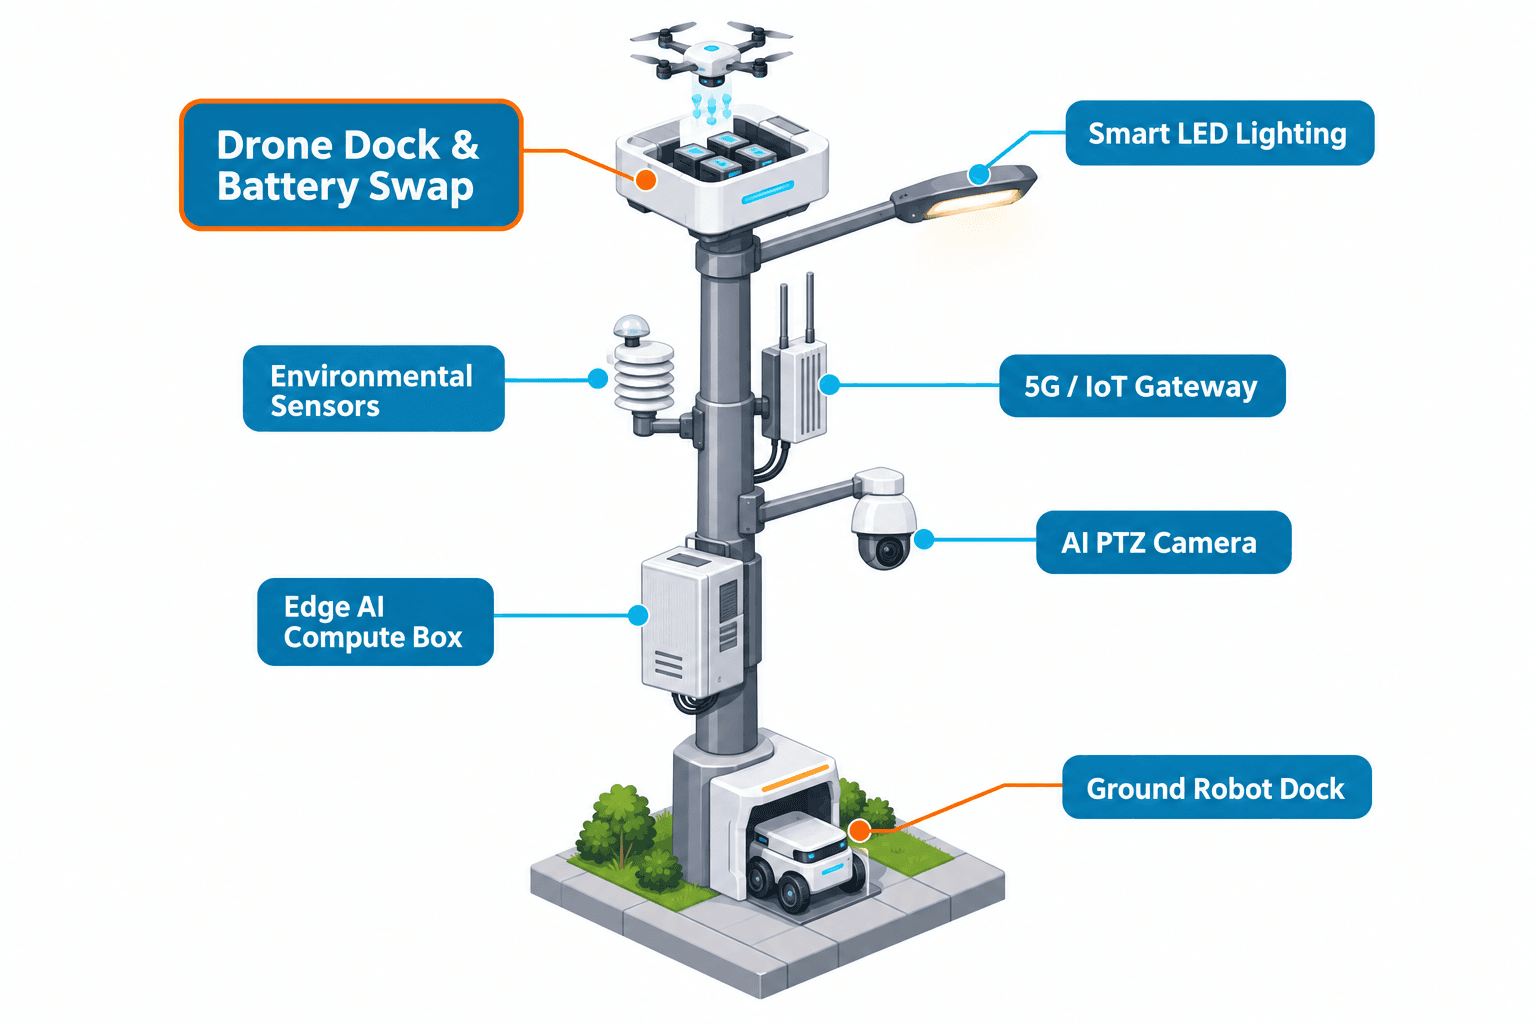
Sky Hubは、キャンパス外周の夜間巡回向けのコンパクトなドローンポート兼ロボット対応エッジノードとして配置される。通常の巡回サイクルでは、ポール搭載PTZカメラと環境センサー群がポール設置位置から外周を監視する。ローカル認識は、異常な車両台数、群衆密度の上昇、制限エリア端部への侵入、または熱波夜間における騒音や粒子状物質の動きなどの環境異常といった、シーン内の変化を検知する。
エッジコンピュートキャビネットは、生の映像データとセンサーデータをポール上で処理する。生ストリームはポール上に保持される。共通状況図のビューに送られるのは、匿名化されたイベントおよびステータスメタデータのみである。具体的には、時刻、位置ゾーン、イベント分類、信頼度帯、センサー状態、ドローン準備状態、ロボット充電状態、ミッションログ状態である。これは、PDPL/LGPDを意識した運用姿勢にとって重要であり、機微な生データを現場デバイスの外へ移動する必要性を減らしながら、監督者が対応を承認するために十分な文脈を提供する。
ドローン運用では、ポールがルート計画、発進準備、自律ソーティー派遣、帰還、ホットスワップ式バッテリー交換、フリート健全性、ミッションログを管理する。夜間巡回で空中視点が必要な場合、権限を持つオペレーターがCOPからルートをリリースできる。ドローンは発進し、外周区間を点検し、ポールへ戻り、背面サービス式の自動バッテリー交換に入る。マルチベイマガジンは、設定されたデューティサイクルとエネルギー予算に応じて、消耗したパックを充電済みパックに交換することで、複数回の連続ソーティーを支援できる。
本ケースにおけるモジュールの焦点は地上ロボットである。ロボットは、空中巡回では置き換えられない、より低速で近接した点検レイヤーを担う。キャンパス端部を移動し、アラーム地点に接近し、ゲートエリアを確認し、環境苦情に目視可能な発生源があるかを確認し、ドローンの上空視点と連携し、ワイヤレス充電のためにポール基部へ戻る。これは自律的な執行能力を主張するものではない。センシング、承認済みの評価と対応、エッジコンピュートによるスケジューリング、その後の現場運用と保守という構造化された運用ループであり、すべてが人間参加型の承認を備えた1つのCOP指揮ビューに表示される。
証拠収集とデータ取扱
中核的な課題は証拠収集である。エコ環境の関係者は、適時性があり、整理され、説明可能な資料を必要とすることが多い。巡回ログ、センサー文脈、ローカルイベント分類、オペレーター承認、ロボット対応記録、ドローンソーティー記録、保守状態などである。手作業の夜間巡回では、熱波条件によって人員配置パターンが変化する場合、外周エリアが互いに離れている場合、またはインシデントが複数のセンサーと現場アクションにまたがる場合に、ギャップが生じる可能性がある。
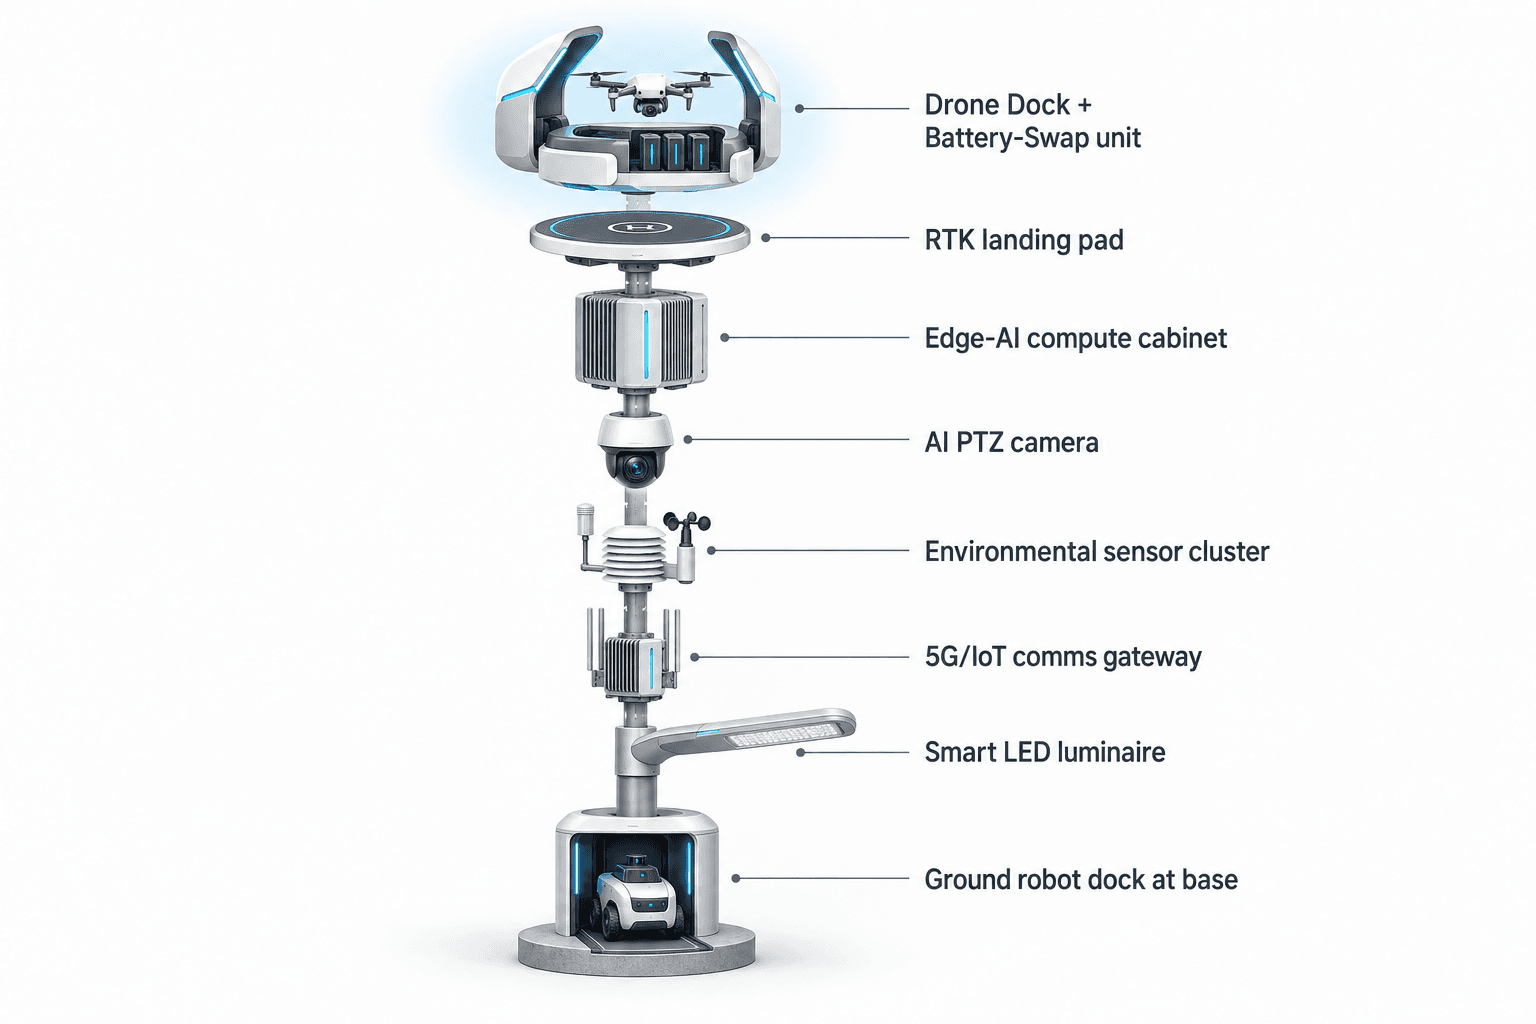
提案構成では、証拠は生データのエクスポートではなく、イベントパッケージとして構築される。Sky Hubは、PTZ認識レイヤー、9つの環境チャンネル、ドローンミッション状態、地上ロボット状態、承認履歴からイベントメタデータを記録する。ポールは、匿名の車両台数、群衆密度、侵入、外周認識をローカルで分類できる。アクティブな顔認識やナンバープレート認識は主張しない。この区別は調達において重要である。証拠の目的は、広範な本人識別データの収集ではなく、運用上の説明責任と状況再構成であるためだ。
熱波時の夜間巡回ケースでは、COPは時系列に紐づいた一連の流れを表示できる。たとえば、サービス入口付近で騒音とPM2.5が上昇し、カメラが異常な移動パターンを検知し、地上ロボットが低速で境界を点検するよう割り当てられ、短時間の上空確認のためにドローンソーティーが承認される。エッジノードは、これらのタスク間でコンピュートと電力をスケジューリングし、状態遷移を記録し、匿名化されたイベントおよびステータスメタデータのみを指揮ビューへ送信する。
C-UAS連携も、制御された証拠および対応ワークフローとして位置付けられる。ポールは、自身の認識スタックと、利用可能な場合はオプションのパートナーセンサー入力を使って、無許可ドローンを検知・追跡できる。レーダーはポール内蔵ハードウェアとして扱わない。人間の承認により、ノードは味方ドローンに対し、ソフトな空中ネット捕獲または近接接近による抑止を実行するよう指示できる。導入表現は非運動的かつ人間承認型にとどまり、本ケーススタディはこのノードを自律兵器またはスペクトラム拒否システムとして位置付けない。
オフグリッドエネルギーと可用性計画
可用性は、このメキシコシティ提案におけるKPIの枠組みである。購入者は、Sky Hubを無制限の太陽光自律性という主張で評価するのではなく、バッテリーでバックアップされたオフグリッド型マイクロステーションが、合意された夜間時間帯に優先巡回機能を利用可能に保てるかどうかで評価すべきである。このポールは、高さ約8 m、幅0.6 m前後の垂直筐体に、約15 m²の360度巻き付け型フレキシブルCIGS薄膜を搭載し、銘板容量は約2.4-2.7 kWpである。垂直円筒は全面ラップ全体で同時に直射日光を集めるのではなく、主に太陽に面した投影面で集光するため、高日射地域における現実的な晴天時出力はおおむね0.8-1.1 kW DCピークであり、通常は正午ではなく午前中頃または午後中頃にピークを迎え、1日あたり約6-9 kWhとなる。
メキシコシティでは、最終的な発電量は、現地エンジニアリング、日陰解析、季節別日射量、大気質、取付仕上げ、清掃間隔、デューティサイクルモデリングによって確認する必要がある。CIGS層は、完全オフグリッドステーションの補助的な補充電源として扱うべきであり、継続的な高出力運用を保証するものではない。主たるエネルギーバッファは5-20 kWhクラスのバッテリーシステムである。ドローン再発進頻度、ロボット巡回時間、センサー記録ウィンドウ、エッジ推論ワークロード、通信デューティサイクルは、この蓄電容量の範囲に照らしてスケジューリングすべきである。
したがってROI分析は、可用性目標から開始すべきである。購入者は、必要な夜間巡回カバレッジ時間、目標ノード稼働率、最小連続ドローンソーティー数、シフトあたりのロボット巡回サイクル、証拠パッケージ完了率、許容保守間隔を定義できる。価値は、ポールが夜間の証拠収集ギャップを減らし、対応ログを標準化し、施設側の電源工事を必要とせずに熱波期間中の巡回能力を利用可能に保つときに生まれる。最終的なビジネスケースは、現地の労務モデル、インシデント量、セキュリティ規則、環境報告ニーズ、最終的なエンジニアリング確認を用いて再計算する必要がある。
購入者評価とROIロジック
エコ環境の購入者にとって、最も有効な評価軸はガジェット数ではない。キャンパス外周が、死角を減らし、より明確な記録を備えて運用しやすくなるかどうかである。Sky Hubは、エッジカメラ、環境チャンネル、ドローンポート、ホットスワップマガジン、地上ロボット充電ベース、エッジAIスケジューリング、C-UAS連携を1つのオフグリッドノードに統合する。これにより購入者は、実用的なテスト構造を得られる。現在の手動巡回カバレッジと証拠品質を、反復的な巡回区間を自動化しながら承認と例外対応を人に残す目標運用モデルと比較できる。
例示的なROIモデルでは、各運用レイヤーに計画入力を割り当てられる。ドローン巡回は、反復的な外周徒歩巡回の一部をスケジュール済みソーティーで置き換える。地上ロボットは、夜間スタッフが施設内を横断しなければならない近接点検やアラーム対応ルートを担う。エッジ処理は、ポール外へ生データを送信する必要性を低減する。COPは、事後に散在した巡回メモ、センサー測定値、インシデント記録をまとめる時間を短縮する。すべての便益は、夜間巡回ウィンドウが始まる時点でノードが準備できていることに依存するため、可用性が支配的な指標となる。
提案されるメキシコシティ導入は、最終的な現地設計によって、ポール配置、太陽光曝露、蓄電容量、ドローン運用範囲、ロボットルートの安全性、ワイヤレスカバレッジ、環境センサー校正、保守アクセス、現地運用ルールが確認された後にのみ受け入れるべきである。本ケースは、達成済み成果、実名顧客、認証済みコンプライアンス、固定的な検知率、都市規模カバレッジを主張しない。証拠収集、ドローンポート準備状態、地上ロボット対応、オフグリッド可用性が主要な調達論点となる、熱波に敏感なCBDキャンパス外周向けの信頼性ある構成を定義するものである。
システム構成
| 項目 | 構成 |
|---|---|
| 導入形態 | SOLARTODO Sentinel Sky Hub、CBDキャンパス外周運用向けの照明用途ではないフィジカルAIエッジノードポール |
| エネルギーシステム | 360度巻き付け型フレキシブルCIGS薄膜太陽光補充と5-20 kWhクラス蓄電を備えた、完全オフグリッドのバッテリーバックアップ型マイクロステーション |
| エッジAIコンピュート | OrinまたはThorクラスのJetson級ポール搭載推論・ワークロードスケジューリングキャビネット。生映像とセンサーデータをローカル処理 |
| ドローンポート運用 | 自律発進、巡回、点検、帰還、背面サービス式バッテリーホットスワップ、タスクキューイング、フリート健全性、ミッションログ |
| 地上ロボットモジュール | ヒューマノイドまたはサービスロボットによる巡回、アラーム対応、近接点検、空地連携、ワイヤレス帰還充電 |
| センシングパッケージ | 匿名の車両台数、群衆密度、侵入、外周認識向けPTZ認識、および9つの環境チャンネル |
| C-UAS連携 | 人間承認による味方ドローンのソフトネット捕獲または近接接近抑止を伴う検知・追跡。オプションのパートナーセンサー入力のみ |
仕組み
- ポール搭載PTZ認識または環境センサーが、熱波時の夜間ウィンドウ中に外周異常を検知する。
- エッジAIがイベントをローカルで分類し、COP指揮ビュー向けに匿名化されたメタデータを作成する。
- 人間の監督者が、対応を承認する前にイベントスコア、巡回文脈、利用可能なドローンまたはロボットの状態を確認する。
- Sky Hubが、承認されたタスクに従って、ドローンソーティー、地上ロボットルート、または空地連携対応を派遣する。
- ノードが、イベントタイムライン、センサー文脈、承認ステップ、ミッション状態、保守ステータスを証拠パッケージとして記録する。
- 現場運用チームがパッケージをレビューし、イベントをクローズし、今後の巡回デューティサイクルまたは保守タスクを調整する。
計画前提(参考値)
購入者が再計算できる例示的な計画入力値であり、達成済みの結果ではなく目標指標です。最終的なエンジニアリング確認が前提です。
| 指標 | 計画前提 | 参考値 |
|---|---|---|
| 夜間巡回自動化 | ドローンとロボット巡回が、熱波時の夜間ウィンドウにおける反復的な手動外周徒歩巡回の一部を置き換える | 週あたり約10-20回の自動巡回サイクルを目標 |
| 証拠パッケージの完全性 | 各適格イベントには、タイムスタンプ、ゾーン、センサー文脈、承認記録、ドローンまたはロボットのアクション、ミッションログを含めるべきである | レビュー対象インシデントについて90-95%の完全なイベントパッケージを目標 |
| ノード可用性 | バッテリー蓄電、太陽光補充、デューティサイクルスケジューリングを、合意された巡回ウィンドウに合わせて設計する | 定義された夜間巡回時間中の95-98%可用性を目標 |
| ドローンソーティー継続性 | マルチベイホットスワップマガジンにより、手動サービスが必要になる前に短時間の連続巡回ミッションを支援する | 設定された巡回ブロックあたり約3-6回の連続ソーティー機会 |
| 地上ロボット活用 | ロボットが、夜間スタッフにとって負荷の高い近接点検およびアラーム対応ルートを担う | 夜間シフトあたり約1-3本の対応ルートを目標 |
導入機器
- 360度巻き付け型フレキシブルCIGS薄膜層を備えたSOLARTODO Sentinel Sky Hubポール本体
- 最終現地設計に応じた5-20 kWhクラスのバッテリーバックアップ型オフグリッド電源キャビネット
- ローカル推論とタスクスケジューリング用のポール搭載エッジAIコンピュートキャビネット
- 外周認識および匿名カウント用途向けPTZ認識カメラ
- 9チャンネル環境センサーセット:風速、風向、温度、湿度、気圧、騒音、PM10、PM2.5、照度
- 背面サービス式マルチベイバッテリーホットスワップマガジンを備えた自律ドローンポートモジュール
- ポール基部に統合された地上ロボット用ワイヤレス充電ベース
- 人間参加型承認とミッションログのための共通状況図コマンドダッシュボード
よくある質問
Sky Hub構成は、既存の市電源または施設電気工事を置き換えることを意図していますか?
はい。この提案される外周用途では、Sky Hubはバッテリー蓄電とポール搭載CIGS太陽光補充を使用する完全オフグリッドノードとして指定されています。太陽光層は補助的なものであり、無制限の自給自足と解釈すべきではありません。最終的な蓄電容量、巡回頻度、保守間隔は、現地固有のエネルギーモデリングを通じて確認する必要があります。
これはセキュリティチームだけでなく、エコ環境の関係者にどのように役立ちますか?
この導入は、熱波時の夜間運用における証拠収集を中心に構成されています。環境チャンネル、ローカル認識、ドローン巡回ログ、地上ロボット点検記録がイベントパッケージに統合されます。これにより、エコ環境チームは、生映像やセンサーストリームをポール外へ移動せずに、騒音、粒子状物質、温度、湿度、外周活動を相関付けられます。
このメキシコシティのキャンパス外周シナリオで、地上ロボットが重要な理由は何ですか?
ドローンは迅速な空中点検を提供しますが、地上ロボットはゲート、サービス道路、セットバック端部、アラーム地点に沿った近接かつ低速の確認を担います。検知されたエリアに接近し、ドローンの上空視点と連携し、現地状況を記録し、制御された巡回ワークフロー内でワイヤレス充電のためにポール基部へ戻ることができます。
ポールは顔またはナンバープレートで人や車両を識別しますか?
この提案構成では、アクティブな本人識別機能は主張していません。PTZ認識レイヤーは、匿名の車両台数、群衆密度、侵入、外周認識を目的としています。生映像とセンサーデータはローカル処理のためにポール上に保持され、匿名化されたイベントおよびステータスメタデータのみが指揮ビューへ送られることを想定しています。
調達において可用性はどのように評価すべきですか?
可用性は、継続的な高出力活動に関する広範な主張ではなく、合意された夜間巡回ウィンドウに照らして測定すべきです。購入者は、バッテリー、太陽光補充、ドローンホットスワップサイクル、ロボット充電サイクル、エッジコンピュートワークロードが、熱波運用期間中に必要な巡回スケジュールに対してノードを準備状態に保てるかをテストできます。
このケーススタディでは、カウンターUASはどのように扱われますか?
C-UASは、連携型、非運動的、人間承認型の対応として扱われます。ポールは、自身の認識スタックと、利用可能な場合はオプションのパートナーセンサー入力を使用して、無許可ドローンを検知・追跡します。監督者は、味方ドローンに対してソフトな空中ネット捕獲または近接接近による抑止を実行するよう承認でき、そのイベントはミッションログに記録されます。
さらに詳しく
街路・キャンパス・公共空間で同様のフィジカルAI導入をご検討ですか? エンジニアリング相談を依頼する