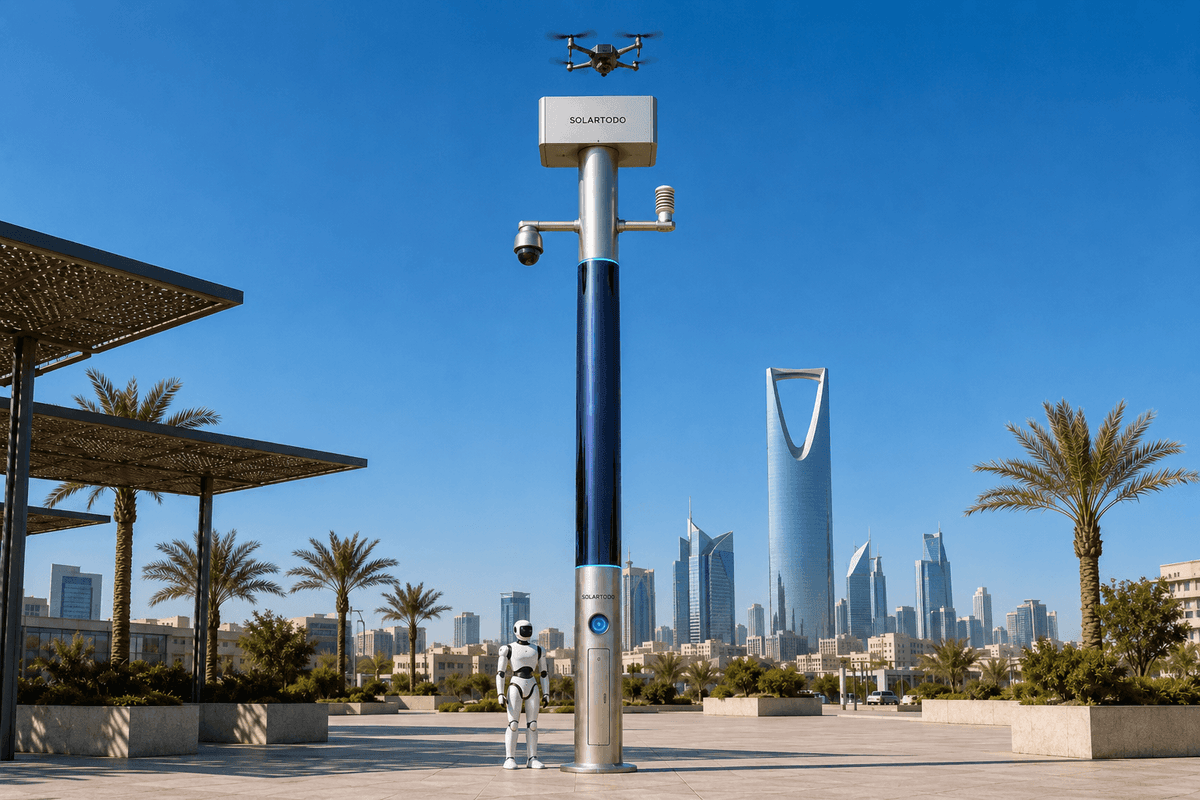
City AI Pole / SOLARTODO Sentinel Sky Hub は、照明を目的としないフィジカルAI都市エッジノードである。オフグリッドかつバッテリーバックアップ付きのポールに、ポール上センサー、エッジコンピュート、ドローンのバッテリー交換運用、地上ロボット充電、コマンドビュー・ワークフローを統合する。メキシコシティ向けの本構成では、未加工の映像およびセンサーデータをローカルで処理しながら、交通キャンパス外周部の巡回を支援する。
1. 都市課題と運用コンテキスト
メキシコシティの交通関連施設群は、単一で明確な境界ではない。地下鉄駅、バス乗換拠点、車両基地、歩道橋、サービスヤード、排水路、運河化された水路、保守用道路、露店の多い公共外縁部が、河川ネットワーク型の都市パターンを形成している。つまり、多数の曲がり角、交差部、アンダーパス、非公式なアクセス地点を伴う長い線状回廊である。交通当局にとって、運用上の問題は距離だけではない。分断性である。警備チームはゲートやプラットフォームではカバレッジを持っていても、車両基地の壁沿い、サービスレーンの角、運河沿いの接近路、駐車場の外縁部、ナイトエコノミーへつながる深夜の歩行者ルートでは、なおブラインドスポットに直面し得る。
本ケーススタディは、最終的なエンジニアリング確認、現地調査、許認可、航空レビュー、当局の運用規則を前提として、メキシコシティの交通キャンパス外周部におけるSOLARTODO Sentinel Sky Hubの提案型・例示的構成を示すものである。課題は、各ノードで送電網、市電力、または施設電源に依存せずに、計画された巡回頻度と外周部認識を高めることである。ここでのSky Hubは、都市AIポールおよびフィジカルAI都市エッジノードとして位置付けられ、街路景観設備でも照明資産でもない。照明システムは搭載しない。その価値は、エッジコンピューティング、自律ドローン運用、地上ロボット運用、センシング、エネルギーバッファリング、コマンド連携を、1つのオフグリッド現場ノードに統合する点にある。
季節的な契機はナイトエコノミー期間である。夕方、週末、イベント、ホリデー商戦、駅周辺活動の延長時間帯が該当する。これらの時間帯には、交通当局は低視認エリアを常時手動巡回することを避けながら、より頻繁な外周部チェックを必要とする。提案する導入モードは、交通キャンパス外縁部を囲むノードのグリッドメッシュである。各ノードはローカルセクターをカバーし、匿名化されたイベントおよびステータスメタデータを共通運用画面に共有し、隣接ノードと巡回タスクを連携できる。未加工の映像およびセンサーデータはローカル処理のためポール上に留まり、ポール外へ出る情報は、ポリシーに従いイベント概要、アラート、ヘルスステータス、ミッションログ、その他の匿名化メタデータに限定される。
2. グリッドメッシュ型エッジコンピューティング計画
提案する運用計画では、固定視界が途切れる外周部地点にSky Hubノードを配置する。対象は、車両基地の角、運河または排水路沿いの接近路、歩道橋の着地部、サービス道路の入口、ヤード壁面のセットバック、交通用地と商業的なナイトエコノミーエリアの共有境界などである。正確な台数と間隔はここでは示さない。見通し、日射、飛行経路、土木的な設置、無線、セキュリティの各調査が必要だからである。計画原則は、単一の中央カメラフィードではなく、重複する観測セクターとタスクの引き継ぎによって、メッシュがブラインドスポットを閉じることである。
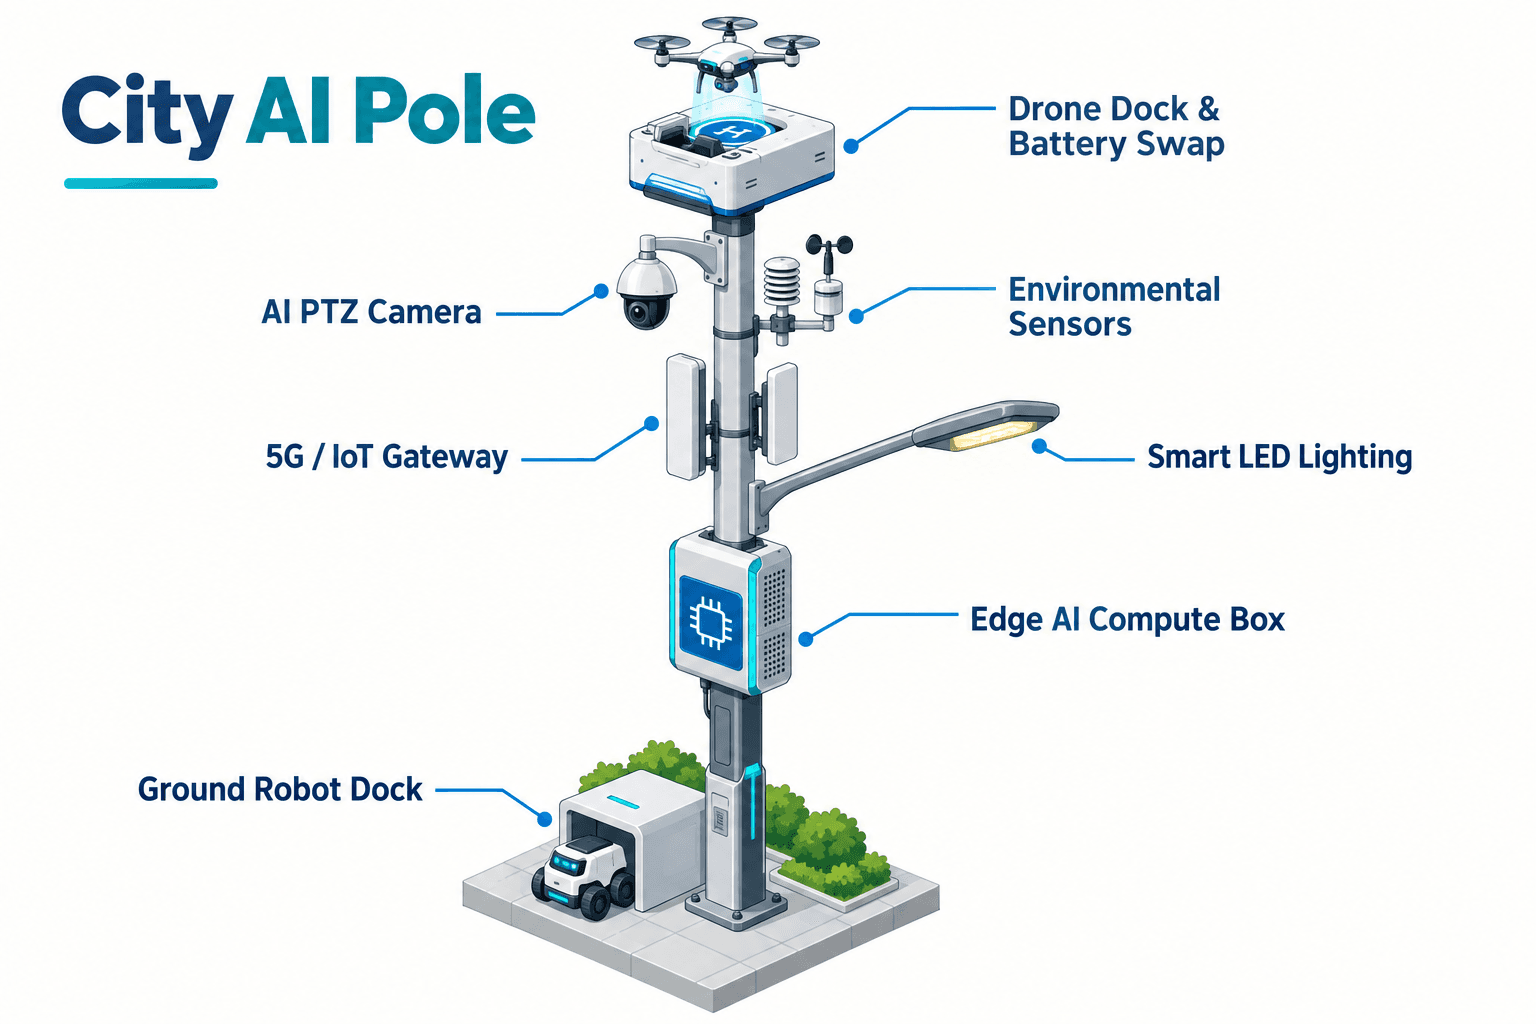
各ノードは、Jetsonクラスのコンピュートモジュール上でOTATODOをエッジ実行する。ローカル推論は、匿名の車両カウント、群衆密度、侵入、外周部認識、環境計測、エネルギー予算管理、ドローンミッションスケジューリング、ロボットタスク割り当て、イベント優先順位付けを支援する。交通コマンドビューは、セクターステータス、イベントカテゴリ、信頼度帯、バッテリー状態、巡回キュー、ドローン交換状態、ロボット充電状態、保守フラグを含む共通運用画面を受け取る。これは、未加工の連続映像を現地外へストリーミングする設計ではない。
データ姿勢はPDPL/LGPD志向である。設計上のローカル処理、ポリシーで制御されたイベントメタデータのエクスポート、送信前の匿名化を優先する。この表現は重要である。認証取得や自動的な法令遵守を主張するものではない。メキシコのプライバシー期待、内部保存ポリシー、調達要件、運用規則に照らして当局がレビューできる技術アーキテクチャを提供するものである。
メキシコシティの混在した建築環境において、エッジコンピューティングは運用継続性も保護する。ネットワーク停止によってローカル認識が失われるべきではない。ノードは、接続が回復してコマンドビューへ更新を送るまでの間も、センシング、分類、スケジューリング、ログ記録、ローカル証拠記録の保持を継続できる。交通キャンパス外周部では、重要な瞬間がしばしば最も都合の悪い条件、すなわち雨、混雑、イベント、部分的な接続性、夜勤人員の不足時に発生するため、これは不可欠である。
3. バッテリー交換式巡回頻度モデル
本導入におけるモジュール上の焦点は、Sky Hubのドローンバッテリー・ホットスワップシステムである。交通当局のターゲットKPIは巡回頻度、すなわちナイトエコノミー時間帯に外周部セクターを空中および地上アセットでどれだけ頻繁に確認できるかである。従来型のドローン運用では、オペレーターが機体を回収し、充電し、再発進させ、または物理的に整備する必要がある場合に時間を失う。Sky Hubは、ポールをサービス拠点にすることで計画モデルを変える。
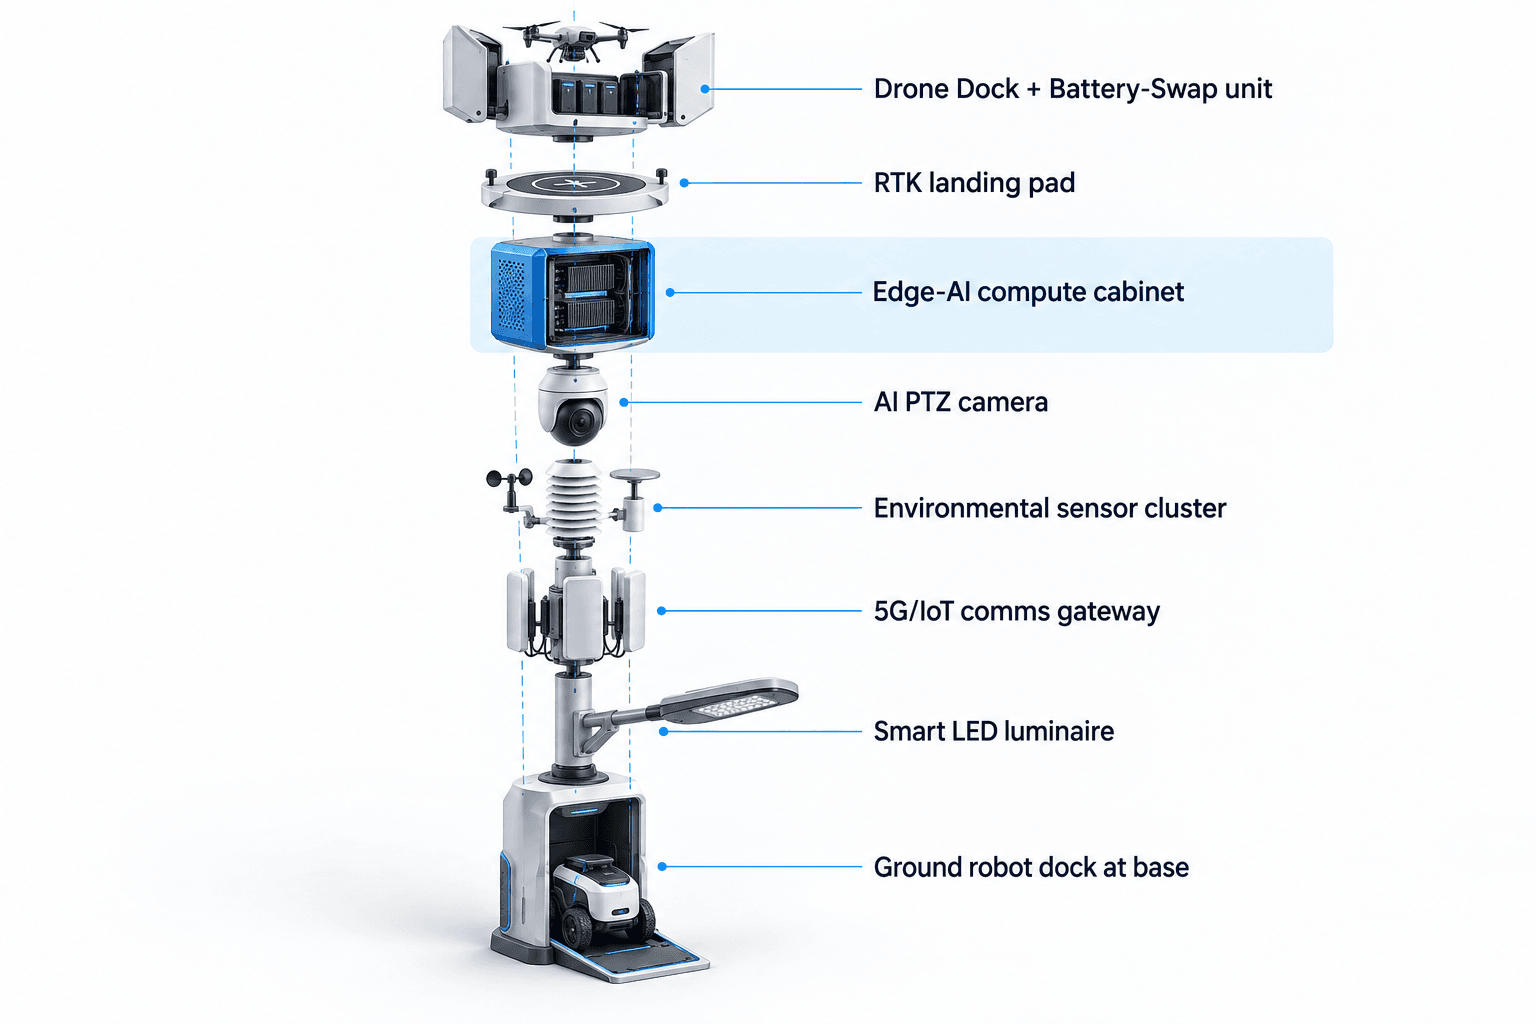
ドローンはノードから、地域巡回、点検ルート、アラーム対応、または再配置タスクのために発進する。着陸後、背面サービス式バッテリー交換システムが使用済みパックを取り外し、充電ベイへ配置し、充電済みパックをインデックスし、機体へ挿入し、状態を確認し、交換を記録し、次のソーティーをキューに入れる。複数のバッテリーベイにより、天候、飛行規則、エネルギー予算、現地承認、保守ポリシーを条件として、複数回の連続ソーティーが可能になる。通常の再発進サイクルのために、オペレーターがポールのそばに立つ必要はない。
目的は、無制限の飛行や無制限の太陽光自給を主張することではない。ポールは、バッテリー蓄電と360度巻き付け型のフレキシブルCIGS薄膜補充を組み合わせることで完全オフグリッドである。高さ8 m、幅0.6 mの垂直円筒ボディには約15 m²のCIGSが搭載され、公称出力は約2.4-2.7 kWpである。垂直円筒は全面ラップではなく太陽に面した投影面で直達日射を受けるため、高日射地域における現実的な晴天時出力はおおよそ0.8-1.1 kW DCピーク、1日あたり約6-9 kWhである。メキシコシティでの最終的な発電量には、現地の太陽光モデリングが必要である。計画上の要点は、CIGSがバッテリーバックアップ付きマイクロステーションを補充し、高出力のドローンおよびロボットタスクは5-20 kWhクラスの蓄電によりバッファリングされ、デューティサイクルによってスケジュールされることである。
交通当局にとって、巡回頻度KPIは、1夜あたりの計画ソーティー数、1時間あたりに確認された対象外周部セクターの割合、アラームから空中確認までの平均時間、定型確認から例外対応へ振り向けられた手動巡回数、承認済みエネルギー予算内で完了したソーティーの割合として評価できる。
4. 空地連携レスポンスループ
運用ループは、センシング、承認済みの評価と対応、エッジコンピュートによるスケジューリング、現場運用および保守を、1つの共通運用画面ワークフローとして扱う。ローカル知覚機能を持つPTZカメラが、匿名の群衆密度変化、車両移動、侵入パターン、外周部異常を監視する。環境セットは、風速、風向、気温、湿度、気圧、騒音、PM10、PM2.5、照度を測定し、ドローンまたは地上ロボットを派遣する前に、指令担当者と自動化ルールへコンテキストを提供する。
ポールがキャンパス外周部のブラインドスポット付近で異常を検知すると、OTATODOがイベントをローカルで分類し、スコアリングする。コマンドビューは、イベント種別、セクター、時刻、ローカル信頼度帯、現在のエネルギー状態、ドローン準備状態、ロボット準備状態、推奨タスクを表示する。人間のオペレーターまたは承認済みルールセットが対応を承認できる。対応として、上空確認のためにドローンを派遣する、地上レベル点検のためにヒューマノイドまたはサービスロボットを送る、あるいは運河沿いの接近路、ヤードゲート、橋の着地部で空地確認が必要な場合に両方を連携させることができる。
地上ロボット運用は、自律巡回、アラーム対応、点検、空地連携、ポール基部での帰還後ワイヤレス充電を中心に計画される。ロボットは、スタッフの巡回代替として扱われるものではない。反復可能な巡回ルートへ観測を拡張し、ステータスを共通運用画面へ戻す現場アセットである。
Counter-UAS連携は、境界を明確に保つ。ポールは、ローカルセンシングとオプションのパートナーセンサー入力を用いて、無許可ドローンを検知・追跡する場合がある。レーダーはポール内蔵ではない。責任を持つ人間の当局者および運用規則により承認された場合、ノードは友軍ドローンに対し、ソフトな空中ネット捕獲または近接接近による抑止を指令する場合がある。本計画は、撃墜、ハードキル効果、ジャミング、拒否、または自律攻撃を除外する。検知、意思決定支援、承認、行動、監査は分離されたままである。
5. 調達および評価計画
メキシコシティの交通当局にとって、Sky Hubの導入妥当性は製品データシートではなく、運用計画として評価されるべきである。推奨される調達視点は、どのブラインドスポットが実質的に減るのか、ナイトエコノミーのピーク時に巡回頻度がどう変化するのか、人間の権限を弱めずにどれだけの定型確認を自動化できるのか、システムが意思決定をどれだけ明確に記録するのか、そしてオフグリッドのエネルギー予算が意図されたデューティサイクルをどれだけ支えられるのかである。
実務的な評価は、現地ウォークスルー、外周部リスクマップ、日射レビュー、プライバシー影響レビュー、飛行経路および現地航空レビュー、ロボットルート調査、通信調査、COP統合ワークショップから始まる。提案されたグリッドメッシュは、その後セクターごとに構成できる。一部のノードはドローンソーティーを重視する場合がある。他のノードは、ロボットの帰還・充電、環境テレメトリ、または外周部認識を重視する場合がある。共通ルールは、各ノードがローカルで処理し、標準では匿名化されたイベントおよびステータスメタデータのみをエクスポートし、送電網または施設電源から独立して稼働することである。
成功は、固定された普遍的な数値として売り込むべきではない。メキシコシティには、微気候、垂直方向の遮蔽物、樹冠、密度の高い公共外縁部、季節的な降雨パターンがある。誠実なB2Bコミットメントは、再計算可能なモデルである。すなわち、1夜あたりの対象巡回数、ルートあたりの対象セクター数、バッテリー予備率ポリシー、太陽光補充見積もり、交換サイクルの前提、人間による承認ワークフロー、監査フィールドである。これこそが、交通当局にとって導入を信頼できるものにする。設計によってブラインドスポットを減らし、スケジューリングによって計画巡回頻度を高め、エッジ検知から承認済み行動、記録された結果までの流れをより明確にするのである。
システム構成
| 項目 | 構成 |
|---|---|
| ノード種別 | SOLARTODO Sentinel Sky Hub、純粋な非照明型city-ai-pole / フィジカルAI都市エッジノード |
| エネルギーシステム | 360度巻き付け型フレキシブルCIGS補充と5-20 kWhクラス蓄電計画を備えた、完全オフグリッドのバッテリーバックアップ付きマイクロステーション |
| エッジAIコンピュート | ローカル知覚、スケジューリング、イベントスコアリング、ワークロード管理を実行するポール上Jetsonクラス推論モジュール |
| ドローンモジュール | 自律発進、巡回、着陸、マルチベイ背面サービス式バッテリーホットスワップ、再発進、ミッションログ、フリートヘルス状態 |
| 地上ロボットモジュール | 自律外周巡回、点検、アラーム対応、空地連携、ポール基部でのワイヤレス充電 |
| センシングパッケージ | 匿名車両カウント、群衆密度、侵入、外周部認識に対応するAI PTZ、および9項目環境モニタリング |
| データ処理 | 未加工の映像およびセンサーデータはポール上に留まり、匿名化されたイベントおよびステータスメタデータのみがポリシーにより外部送信可能 |
仕組み
- ポール上センシングが、マッピング済みブラインドスポットセクター内の外周部異常にフラグを立てる。
- エッジAIがイベントをローカルで分類し、匿名化されたステータスメタデータのみをCOPへ送信する。
- 人間のオペレーターが、イベント、エネルギー状態、巡回キュー、推奨対応をレビューする。
- 承認後、ノードがドローン、地上ロボット、または空地連携タスクを派遣する。
- OTATODOがミッション状態、バッテリー交換状態、対応結果、保守フラグを記録する。
計画前提(参考値)
購入者が再計算できる例示的な計画入力値であり、達成済みの結果ではなく目標指標です。最終的なエンジニアリング確認が前提です。
| 指標 | 計画前提 | 参考値 |
|---|---|---|
| 巡回頻度 | 1つのノードが、自動バッテリーホットスワップを用いてナイトエコノミー時間帯に反復的なドローンソーティーをスケジュールする | 1ノードあたり1夜4-8回の空中巡回を目標 |
| 手動点検負荷 | 定型的な外周部確認を、固定的な徒歩巡回から例外主導の人間によるレビューおよび対応へ移行する | 1シフトあたり2-4件の定型巡回セグメントの自動化を目標 |
| ブラインドスポットレビュー | 調査後、グリッドメッシュノードを角、橋の着地部、サービス道路外縁、運河沿いの接近路、ヤードのセットバックに配置する | 優先ブラインドスポットセクターの80-100%をノードまたは引き継ぎルートへ割り当てることを目標 |
| エネルギー予備率 | ドローンおよびロボットタスクを、バッテリー状態、天候、太陽光補充予測、最低予備率ポリシーに照らしてスケジュールする | 非重要ソーティー前に20-30%の予備率維持を目標 |
| コマンドワークフロー | イベントは、未加工の連続映像をエクスポートせずに、検知、判断、行動、記録の各ステップについて構造化ログを生成する | 承認済み対応の100%をイベントメタデータ付きで記録することを目標 |
導入機器
- 360度巻き付け型フレキシブルCIGS表面を備えたSOLARTODO Sentinel Sky Hubオフグリッドポール本体
- バッテリー蓄電キャビネットおよび電力管理システム
- OTATODOを実行するポール上エッジコンピュートキャビネット
- ローカル外周部知覚用AI PTZカメラ
- 9項目環境モニタリングセンサーセット
- ドローン発進およびマルチベイ式バッテリーホットスワップモジュール
- 背面サービス式交換可能バッテリーインターフェースを備えた友軍巡回ドローン
- ポール基部の地上ロボット用ワイヤレス充電パッド
よくある質問
Sky Hubはスマート街路灯ですか、または照明を含みますか?
いいえ。本構成におけるSky Hubは、純粋な非照明型スマートポールおよびフィジカルAIエッジノードです。スマート街路灯ではなく、照明資産として指定されておらず、その価値をランプヘッドや照明器具に依存しません。導入ケースは、エッジコンピューティング、ドローン運用、ロボット運用、センシング、エネルギー蓄電、コマンド連携に関するものです。
提案されているメキシコシティのグリッドメッシュは、どのようにブラインドスポットを減らしますか?
メッシュは汎用的なカバレッジではなく、外周部の分断箇所を中心に計画されます。調査後、車両基地の角、運河沿いの接近路、橋の着地部、サービス道路の入口、ヤード壁面のセットバックにノードを配置します。各ノードはローカルセクターを処理し、イベントメタデータを共通運用画面に提供し、その地点で送電網電源を必要とせずにドローンまたは地上ロボットへタスクを引き継げます。
なぜバッテリーホットスワップが巡回頻度KPIの中心なのですか?
巡回頻度は、ソーティー後にドローンがどれだけ早く運用へ戻れるかに依存します。マルチベイ式ホットスワップモジュールにより、着陸したドローンは自動の背面サービス式交換で充電済みパックを受け取り、承認済みタスクキューに従って再発進できます。これにより、計画は単発飛行から、エネルギー、天候、保守、現地運用規則を条件とする計画的な連続巡回へ変わります。
システムは未加工映像をクラウドプラットフォームへアップロードしますか?
提案するデータ姿勢では、未加工の映像およびセンサーデータはローカル処理のためポール上に保持されます。コマンドビューは、イベントカテゴリ、セクター、時刻、ヘルス、エネルギー状態、ミッション状態など、匿名化されたイベントおよびステータスメタデータを受け取ります。これは設計上PDPL/LGPD志向ですが、最終的なコンプライアンス文言は購入者の法務レビューと設定済みポリシーに依存します。
ポールは市電力または施設電源なしで稼働できますか?
はい。提案するSky Hub構成は、バッテリー蓄電とポール上CIGS太陽光補充を組み合わせた完全オフグリッドです。太陽光層は無制限の自給として説明されるものではありません。バッテリーバックアップ付きマイクロステーションの補充源であり、高出力のドローンおよびロボットタスクは、デューティサイクル、蓄電容量、予備率ポリシー、最終的な現地別太陽光モデリングによって管理されます。
本計画におけるCounter-UAS連携とは何を意味しますか?
これは、ノードが無許可ドローンを検知・追跡し、人間による承認後かつ運用規則の範囲内でのみ、友軍ドローンに対してソフトな空中ネット捕獲または近接接近による抑止を指令する場合があることを意味します。本計画は、撃墜、ハードキル手法、RFまたはGNSSジャミング、拒否効果、自律攻撃を除外します。レーダーを使用する場合、それはオプションのパートナーセンサー入力であり、ポール内蔵ハードウェアではありません。
KPIは達成済みの結果として主張されていますか?
いいえ。本ケーススタディにおける巡回頻度、ブラインドスポット、予備率、ワークフローの数値は、購入者評価のための例示的な計画入力です。実地結果、認証済み性能値、または保証として主張するものではありません。交通当局は、現地調査、ルート設計、空域レビュー、プライバシーレビュー、最終的なエンジニアリング確認の後に、これらを再計算することになります。
さらに詳しく
街路・キャンパス・公共空間で同様のフィジカルAI導入をご検討ですか? エンジニアリング相談を依頼する