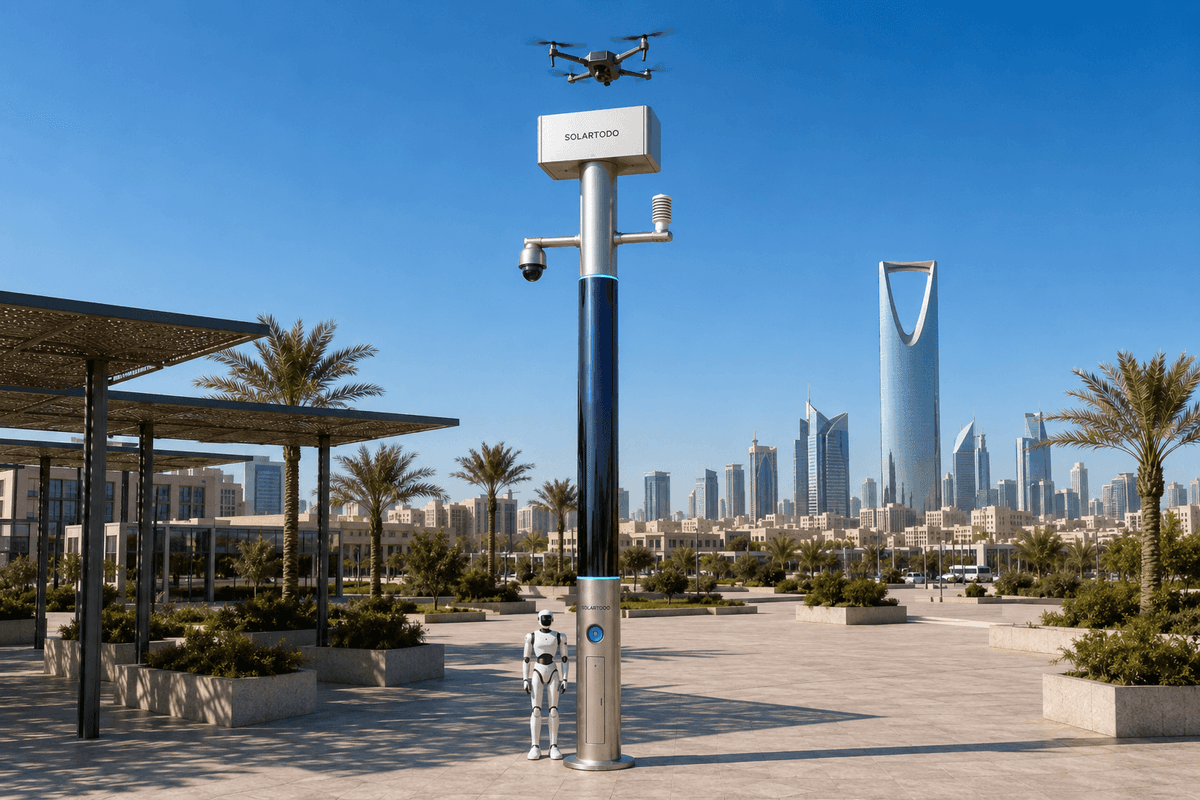
City AI Poleは、オフグリッド電源、センシング、エッジコンピューティング、ドローン運用、地上ロボット運用を、ポール形状の都市型ステーションに統合する、照明機能を持たない物理AIエッジノードである。本メキシコシティ事例では、SOLARTODO Sentinel Sky Hubを交通ハブ・キャンパス外周向けに提案し、認可された現場対応を調整しながら生データをローカルに保持する。
都市の課題
メキシコシティの危機管理チームは、交通ハブ周辺で難しい運用パターンに直面している。通常の通勤者数、イベント時の急増、非公式な縁石沿いの活動、排水路の横断、サービス道路、歩道橋、周期的なセルラー通信の混雑が、同じ回廊内で同時に発生し得る。季節的なスポーツイベントでは、その負荷はさらに大きくなる。スタジアムやアリーナ周辺では、深夜の乗客がMetro、Metrobús、タクシー、配車サービス、シャトルの乗り換え地点へ集中し、一時的な販売業者、バス、緊急車両によって利用可能な外周スペースが圧迫される可能性がある。提案されるSentinel Sky Hubの導入は、一般的な都市ファニチャーのアップグレードではなく、この課題に対応するものとして位置づけられる。都市側の目的は、主な課題がネットワーク停止または通信品質低下の時間帯である場合にも、交通ハブ・キャンパス外周を観測可能かつ対応可能な状態に保つことである。
導入方式は河川横断断面レイアウトである。ノードは、運河化された河川、排水路、または掘り下げられたモビリティ回廊の両側に配置され、橋、アンダーパス、保守用ランプ、歩行者横断部に配慮する。メキシコシティでは、多くの高交通量回廊が人工的に整備された水路や道路区間に沿う、またはそれらを横断するため、これは重要である。外周インシデントは、駅、車両基地、イベント・キャンパスの管理上の境界を尊重するとは限らない。広場から橋のたもとへ移動し、さらに固定ファイバー、現場電源、巡回カバレッジが弱いサービス道路や排水路の縁へ移る可能性がある。Sky Hubは、そうしたギャップをまたいでローカルな共通運用状況を維持する、完全オフグリッドの物理AIノードとして提案される。これは照明システムを持たない純粋なスマートポールである。その役割は、照明ではなく、センシング、エッジコンピューティング、エネルギー、ドローン運用、ロボット運用である。
調達適合性
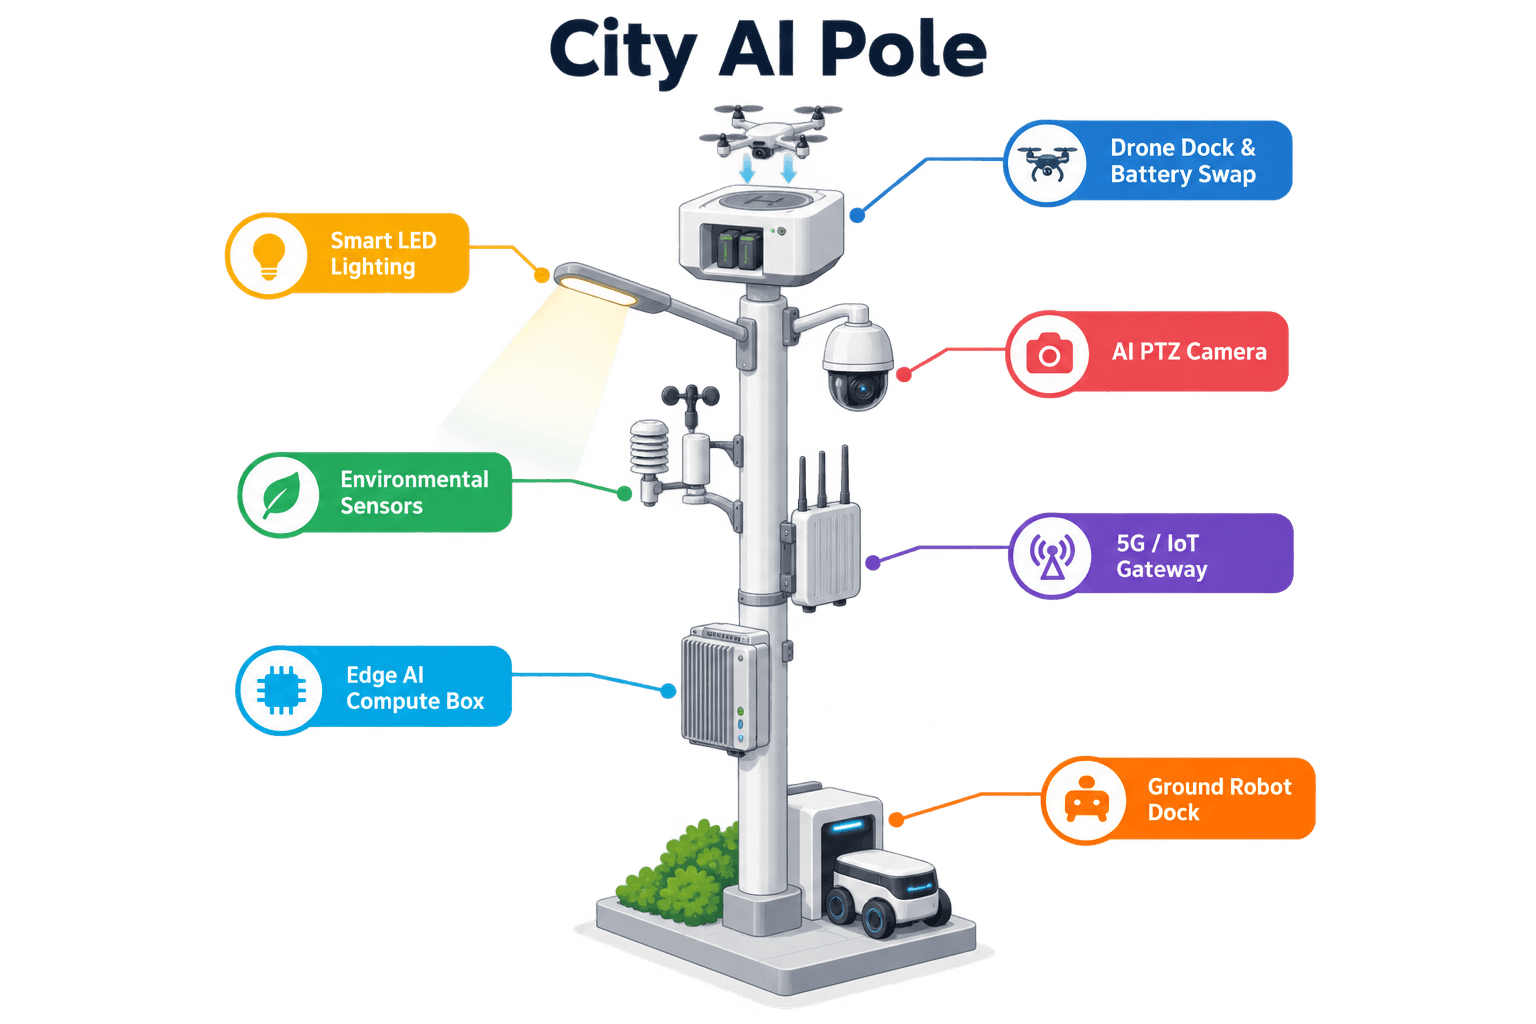
危機管理部門の調達担当者にとって、調達上の問いは、単に別のカメラを設置できるかどうかではない。より難しい問いは、ネットワークが劣化し、イベントの進行時間が迫り、現場チームがすでに逼迫している状況で、都市が運用継続性を維持できるかである。この提案構成では、各Sky Hubが自己完結型のエッジ・マイクロステーションとして機能する。バッテリー蓄電がデューティサイクルを担い、約15 m2の360度巻き付け型フレキシブルCIGS薄膜太陽光がシステムを補充する。CIGS層は、無制限の太陽光自給ではなく、補助的な補充手段として正直に扱われる。垂直円筒形の本体は、およそ2.4-2.7 kWpの公称太陽光容量を持つが、任意の時点で直射日光を受けるのは太陽に面した投影部分のみであるため、高日射地域における現実的な晴天時出力は、約0.8-1.1 kW DCピーク、1日あたり約6-9 kWhである。メキシコシティでのエンジニアリング確認により、現地の日陰、大気質、季節、降雨、ノードの向きに応じて、これらの計画値を調整する必要がある。
したがって、調達事例の中心はopex管理である。Sky Hubは、認可された人員、緊急手順、無線規律の必要性をなくすものではない。ポール上で一次センシング、分類、ミッションスケジューリング、記録作成を行うことで、不要なトラック出動や手動確認の移動を削減する。生映像とセンサーデータはローカル処理のためノード上に保持され、匿名化されたイベントおよびステータスのメタデータのみがポール外へ送信され得る。このPDPL/LGPD志向のデータ姿勢は、認証取得を主張するものではなく、ローカル処理と監査可能性を支援するよう設計されている。ネットワーク停止中でも、ノードは外周異常の検知、ミッションログの維持、ローカルワークロードのスケジューリング、後続同期用の証跡パケット準備を継続できる。購入者はこれを、帯域幅を大量に消費するリモートカメラ端末ではなく、キャンパス外周の継続性を支えるレジリエントな運用ノードとして評価できる。
バッテリー交換運用
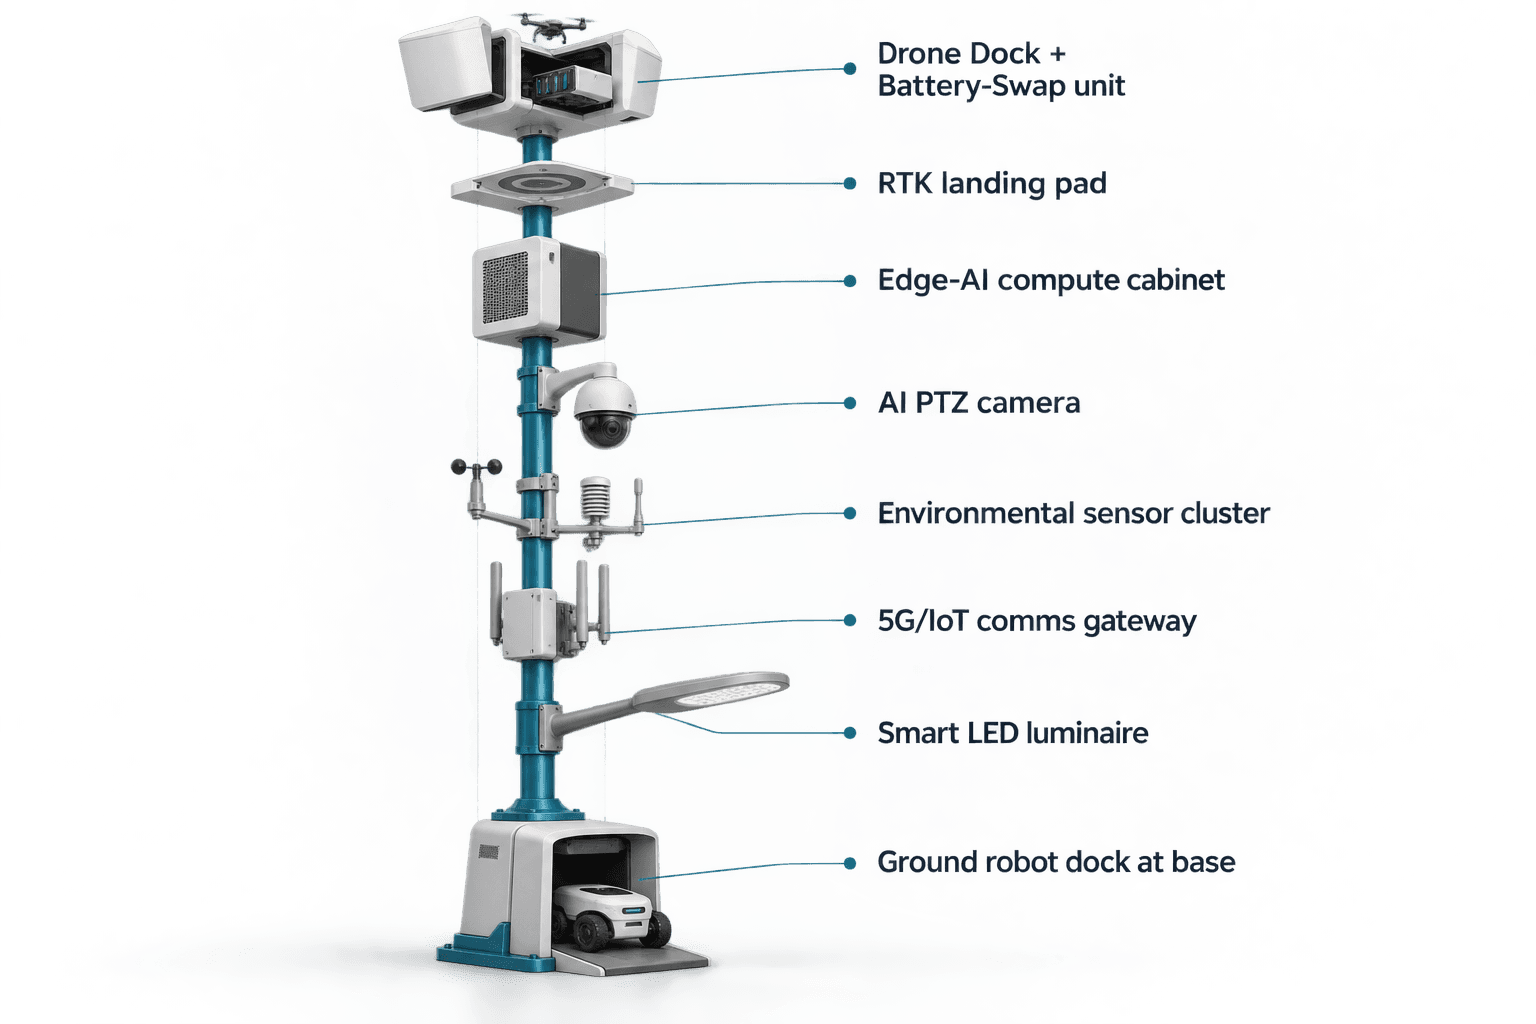
本メキシコシティ事例におけるモジュールの焦点は、ドローンバッテリーのホットスワップである。交通ハブ外周では、スポーツイベントによる急増時に、橋へのアプローチ確認、遮断されたサービス道路の確認、排水路横断部の点検、ゲート外での群衆増加の確認、その後のポールへの帰還といった短時間の出動を繰り返す必要がある。従来型のドローン運用では、各バッテリーサイクルごとに回収、充電、再発進へ人員を投入するため、すぐに労務負荷が高くなる。Sky Hubは、バッテリーワークフローをポール上部のドローン運用ステーション内に配置することで、このopex構造を変える。
着陸したドローンはSky Hubへ戻り、ランディングベイ上で位置合わせを行い、マルチベイマガジンから自動化された背面サービス方式のバッテリー交換を受ける。消耗したパックが取り外され、充電済みパックが挿入され、ステートマシンが交換を検証し、ドローンは次の認可済みミッションへ再発進できる。複数のベイにより、デューティサイクル、天候、空域認可、蓄電レベル、運用者ルールに従い、複数回の連続出動を支援する。その価値は連続飛行を主張することではなく、バッテリー交換を現場での手動中断から管理されたエッジ運用へ変える制御された方法にある。
同じノードは、ルート、タスクキュー、充電および交換状態、フリート健全性、ミッションログも管理する。通信リンクが劣化している場合でも、ポールはローカルでのスケジューリングと記録保持を継続し、接続が復旧した後に匿名化されたステータスおよびイベントメタデータのみを共有できる。地上ロボット運用は、空中ループを補完する。サービスロボットまたはヒューマノイドロボットは、基部外周を巡回し、ローカルアラームに対応し、アクセス可能な地上レベル資産を点検し、空中視点と連携し、ワイヤレス充電のためにポール基部へ戻ることができる。空と地上のワークフローを合わせることで、センシング、認可された評価と対応、エッジコンピューティングによるスケジューリング、現場運用・保守を、1つのCOPコマンドビューで支援する。
制御境界
提案されるメキシコシティ構成のセキュリティセンシングは、匿名車両カウント、群衆密度、侵入、外周認識のためのローカル認識機能を備えたPTZカメラを使用する。能動的な顔認識やナンバープレート認識は主張しない。環境モニタリングは、風速、風向、温度、湿度、大気圧、騒音、PM10、PM2.5、照度により運用コンテキストを支援する。これは交通ハブ周辺で有用である。天候、粉じん、騒音、群衆負荷、視界が、ドローン派遣と緊急対応の判断の両方に影響するためである。
エッジAIコンピューティングは、ポール上のJetsonクラスモジュールとして指定され、最終的なエンジニアリング確認に応じてOrinクラスまたはThorクラスとなる。モジュールはローカル推論を実行し、ワークロードをスケジューリングし、カメラ認識、ドローンミッション計画、環境センシング、ロボット充電、低電力運用のどれを優先するかを管理する。これはクラウドカメラとして位置づけられていない。生映像と生センサーストリームはデフォルトでポール上に保持され、イベント概要、健全性ステータス、監査エントリ、匿名化アラートが通常の出力となる。
Counter-UAS連携は意図的に境界づけられている。無許可ドローンが検知・追跡された場合、ノードは人間が認可するソフトな空中ネット捕獲または接近抑止ワークフローのために、友軍ドローンを調整できる。これは非致死的であり、権限に基づく。システムは撃墜ツールではなく、RFまたはGNSS拒否システムでもなく、自律攻撃システムでもない。レーダーはポールに内蔵されていない。調達パッケージがレーダー相当の認識を必要とする場合、それはCOPへ入力される任意のパートナーセンサー入力として扱い、現地の承認および交戦規則に従うべきである。
Opex評価
提案される評価は、主張された結果ではなく、目標計画入力を伴う調達事例として記述されるべきである。都市は、スポーツイベント週におけるベースラインの外周運用と、Sky Hub支援モデルを比較できる。ベースラインには、手動巡回、監督者呼び出し、一時的なカメラトレーラー、ドローンのバッテリー取り扱い、無線確認、インシデントメモの統合、イベント後レポート作成が含まれ得る。Sky Hubモデルは、これらの反復作業の一部を、ポール上での検知、自動バッテリー交換、ローカル証跡パッケージ化、ロボットチェックイン、共有COPキューへ置き換える。
有用なopex上の問いには、夜間外周チェックのうちどれだけを手動の一次確認からドローンまたはロボット確認へ移行できるか、車両を派遣する前にどれだけのインシデントをローカルでトリアージできるか、ノードにバッテリー技術者を配置せずにどれだけのドローン出動を支援できるか、ミッションログ、センサー状態、認可記録がエッジで作成されることでイベント後の照合作業をどれだけ短縮できるか、が含まれる。これらは購入者による再計算のための目標指標であり、達成済みの成果ではない。
最終的なエンジニアリング確認では、基礎、風曝露、現地の日陰における太陽光発電量、バッテリー容量、空域手順、通信フォールバック、橋および排水路の視線、保守アクセス、プライバシーレビュー、緊急指令統合を検証する必要がある。提案されるSky Hubアプローチの強みは、交通ハブ外周を物理AI運用の問題として扱う点にある。オフグリッド電源、エッジコンピューティング、自律ドローン支援、ロボット充電、センシング、人間が認可する対応が、1つのノードアーキテクチャとして調達される。
システム構成
| 項目 | 構成 |
|---|---|
| ポール形態 | 照明機能を持たない純粋なスマートポール。本提案のキャンパス外周ノードでは約8 mの円筒形本体で、構造確認の対象 |
| エネルギーシステム | 360度巻き付け型フレキシブルCIGS太陽光補充とデューティサイクルスケジューリングを備えた、完全オフグリッドのバッテリーバックアップ型マイクロステーション |
| ドローンモジュール | ポール上部での自律発進、着陸、マルチベイ背面サービス方式バッテリーホットスワップ、ルートキューイング、ミッションログ |
| エッジAIコンピューティング | ポール上のJetsonクラス推論モジュール、ローカルワークロードスケジューリング、ローカル暗号化イベントストレージ |
| セキュリティセンシング | 匿名車両カウント、群衆密度、侵入、外周認識のためのAI PTZ認識 |
| 環境モジュール | 風速、風向、温度、湿度、大気圧、騒音、PM10、PM2.5、照度 |
| 地上ロボットインターフェース | 巡回、点検、アラーム対応、空地連携のための基部側ワイヤレス充電およびタスク調整 |
仕組み
- ポール上のPTZおよび環境センサーが、河川横断断面のキャンパス外周沿いで異常を検知する。
- エッジAIがイベントをローカルで分類し、危機管理レビュー用にスコアリングする。
- COPが匿名化アラート、エネルギーステータス、推奨されるドローンまたはロボットタスクを提示する。
- 認可されたオペレーターが、現場対応の実行前に対応を承認する。
- ドローンが発進し、必要に応じて自動バッテリーホットスワップのために帰還し、次のタスクへ再展開する。
- ノードは生データをローカルに保存し、匿名化されたイベント、ステータス、監査メタデータのみをエクスポートする。
計画前提(参考値)
購入者が再計算できる例示的な計画入力値であり、達成済みの結果ではなく目標指標です。最終的なエンジニアリング確認が前提です。
| 指標 | 計画前提 | 参考値 |
|---|---|---|
| 点検労務 | スポーツイベント運用時間帯において、ドローンとロボットによる一次確認が選定された手動外周巡回を代替する | 週あたり約10-20回の巡回チェックを自動化 |
| バッテリー取り扱い | 自動ドローンバッテリーホットスワップにより、短時間出動を繰り返す際の現場バッテリー交換要員の必要性を低減する | イベント時間帯あたり約4-8回の連続出動サイクルを計画 |
| トラック出動 | ローカルトリアージとエッジ健全性レポートにより、ネットワーク劣化中の非重要派遣を削減する | 回避可能な確認の約20-30%削減を目標 |
| レポート作成 | ミッションログ、センサー状態、人間による認可記録が、イベント後レビューのためにノードで取得される | イベントシフトあたり約1つの共有インシデントタイムライン |
| 接続レジリエンス | ネットワーク停止中もローカル処理を継続し、復旧後に匿名化メタデータをアップロードする | 約24-72時間のローカル記録バッファを目標 |
導入機器
- SOLARTODO Sentinel Sky Hubオフグリッドポールノード
- BMSおよびデューティサイクルコントローラー付きバッテリー蓄電キャビネット
- 360度巻き付け型フレキシブルCIGS薄膜太陽光層
- 自律ドローン着陸およびバッテリーホットスワップモジュール
- マルチベイドローンバッテリーマガジン
- AI PTZカメラおよびローカル認識パイプライン
- 9パラメーター環境モニタリングパッケージ
- 地上ロボットのワイヤレス充電および調整インターフェース
よくある質問
Sky Hubはメキシコシティ向けのスマート街路灯または照明アップグレードですか?
いいえ。本調達事例では、Sky Hubは照明システムを持たない純粋なスマートポールおよび物理AIエッジノードとして指定されています。その機能は、交通ハブ・キャンパス外周周辺におけるエッジコンピューティング、センシング、オフグリッド電源、自律ドローン運用、地上ロボット連携、危機管理ワークフロー支援です。
完全オフグリッドのエネルギー設計は、ネットワーク停止中の運用にどのように影響しますか?
エネルギー設計は通信ネットワークとは別です。バッテリー蓄電がローカルのデューティサイクルを支え、巻き付け型CIGS層が太陽条件の許す範囲でノードを補充します。ネットワーク停止中でも、ポールは都市または現場電源に依存せず、ローカル推論、イベント記録、ワークロードスケジューリング、認可済み現場タスクの準備を継続できます。
季節的なスポーツイベントのシナリオで、ドローンバッテリーのホットスワップが重要なのはなぜですか?
スポーツイベントによる急増は、ゲート、橋へのアプローチ、サービス道路、排水路横断部にわたり、多くの短時間点検ニーズを生みます。自動バッテリーホットスワップにより、着陸したドローンは充電済みパックを受け取り、各サイクルごとにオペレーターをポールに配置せずに再発進できます。これにより、人員配置の前提を低く、計画しやすく保ちながら、反復出動を支援します。
提案構成では、どのデータがポール外へ送信されますか?
生映像と生センサーストリームは、デフォルトでポール上にローカル処理および保持されます。通常の外部データフローは、匿名化されたイベントメタデータ、デバイスステータス、ミッションログ、監査サマリーです。これは、正式な認証を主張するものではなく、ローカル処理とデータ最小化のためのPDPL/LGPD志向の設計姿勢です。
導入には顔認識またはナンバープレート認識が含まれますか?
いいえ。本事例におけるセキュリティセンシングの範囲は、匿名車両カウント、群衆密度、侵入、外周認識です。本記事では、顔認識またはナンバープレート認識を能動的に導入される機能として位置づけていません。将来的に規制対象となる本人識別ワークフローを行う場合は、別途の法的根拠、ガバナンス、明示的な認可が必要です。
法的境界を越えずにCounter-UASをどのように扱いますか?
ノードは無許可ドローンを検知・追跡し、人間のレビューのためにCOPへ状況を提示できます。いかなる緩和措置も非致死的で人間が認可するものであり、許可される場合に友軍ドローンへソフトな空中ネット捕獲または接近抑止を実行させることなどが含まれます。ポールはハードキルまたはジャミングシステムではありません。
さらに詳しく
街路・キャンパス・公共空間で同様のフィジカルAI導入をご検討ですか? エンジニアリング相談を依頼する