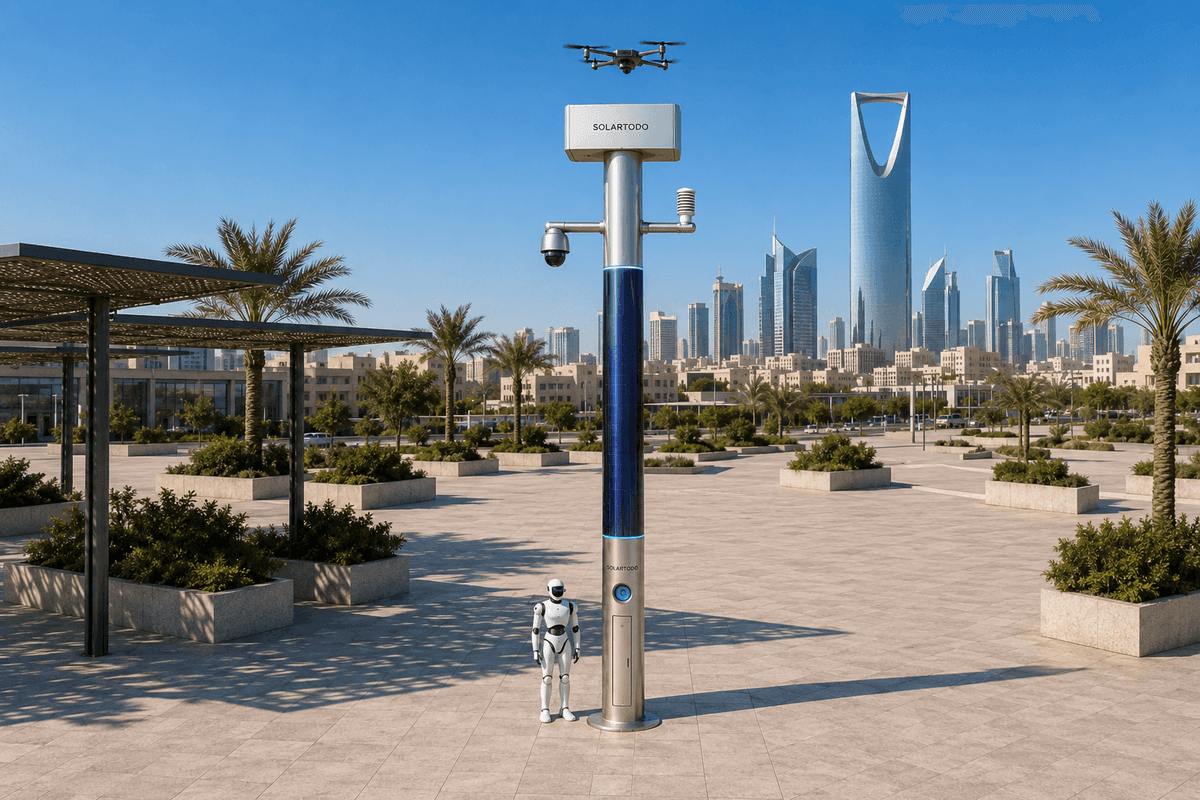
City AI Poleは、オフグリッド電源、ローカルセンシング、エッジコンピュート、ドローン運用、ロボット運用、コマンドワークフローを1つのポール型ステーションに統合した、照明機能を持たない物理AI都市エッジノードです。このメキシコシティのケースでは、SOLARTODO Sentinel Sky Hubは、電力公益事業者の産業キャンパスにおける一時イベント向け境界警備に対し、死角削減と対応時間評価を目的として構成されています。
調達背景
産業団地環境内で一時イベントを準備するメキシコシティの電力公益事業者にとって、警備上の課題は一般的な監視カバレッジではありません。イベント境界が固定されたキャンパス警備レイアウトを超えて拡張される際に生じる、短期間の死角群です。アクセスゲート、請負業者用駐車場、仮設ヤード、変圧器サービスレーン、一時物流通路は、数週間にわたり移動する可能性があります。既存の固定カメラは主要入口を引き続きカバーできる場合がありますが、フェンスラインの斜め方向の視界、暗いサービス路地、保管エリア、緊急アクセスルートについては、継続的な運用認識を確保できないことがよくあります。熱帯低気圧シーズン中は、メキシコシティ自体が内陸に位置していても、メキシコ湾岸および太平洋岸に影響する嵐が地域物流を混乱させ、請負業者の急な移動を生み、信頼性の高い自律型現場点検の必要性を高める可能性があります。したがって、この調達ケースでは、最終的なエンジニアリング確認を前提として、Sentinel Sky Hubを産業キャンパス境界向けの一時イベント警備レイヤーとして位置付けます。提案される導入は、市全域への展開、名称付きの公共プログラム、または達成済みの性能結果を前提としていません。定義されたイベント期間中に、購入者が一連のオフグリッド物理AIエッジノードポールを、対応時間目標、巡回代替の前提、死角解消の優先順位に照らしてどのように評価できるかを示すものです。
導入設計
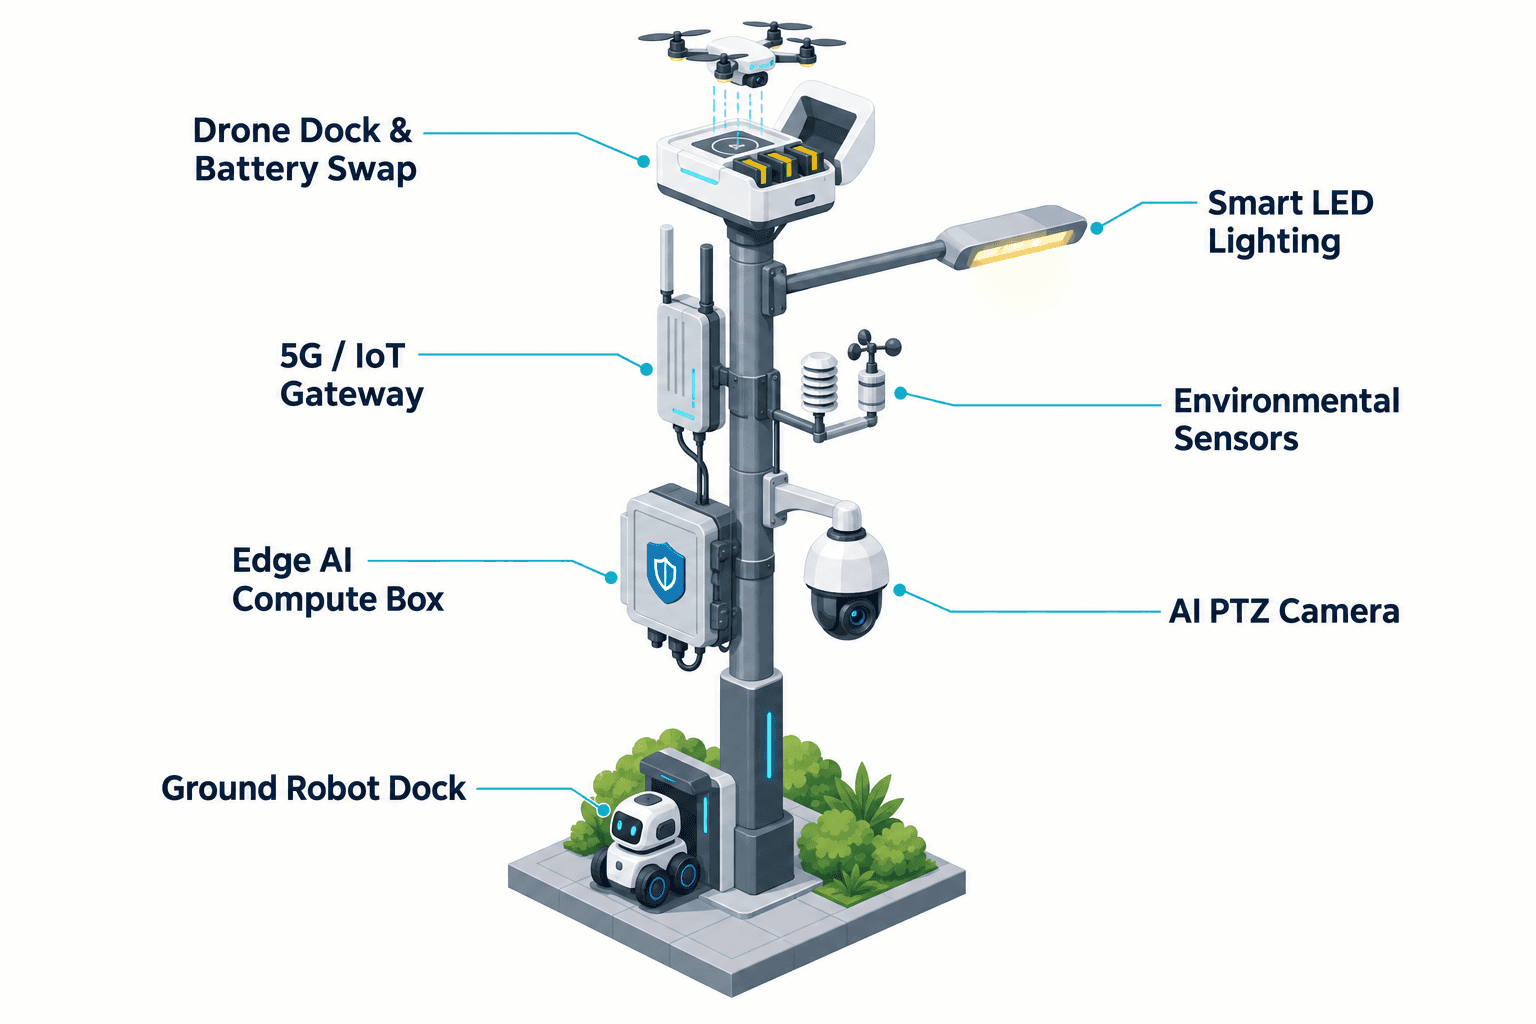
提案構成では、SOLARTODO Sentinel Sky Hubを照明システムのない純粋なスマートポールとして使用します。各ポールは、バッテリー蓄電、360度巻き付け型の柔軟なCIGS薄膜太陽光補充、エッジAIコンピュート、PTZセキュリティセンシング、環境モニタリング、ドローン運用、地上ロボット運用を組み合わせた、完全オフグリッドのマイクロステーションです。このポールは、電力網、市、または現場の電源を必要としません。垂直円筒形の本体は、高さ約8メートル、幅0.6メートルの形状に、約15平方メートルの柔軟なCIGSを搭載し、銘板出力はおよそ2.4から2.7 kWpです。任意の時点で直射日光を受けるのは太陽に面した投影部分のみであるため、計画ではこの巻き付け型太陽光を無制限の太陽光自給ではなく、補助的なエネルギー補充として扱うべきです。高日射地域では、現実的な晴天時出力は約0.8から1.1 kW DCピーク、1日あたり約6から9 kWhです。メキシコシティのイベント計画では、さらに現地の天候、日陰、大気質、現場形状による低減を考慮する必要があります。そのため、高出力のドローンおよびロボットタスクは、5から20 kWh級の蓄電によりバッファされ、デューティサイクルに基づいてスケジュールされます。キャンパス境界では、調達時に通常、一時ゲート、フェンスラインの屈曲部、機材仮置きエリア、固定カメラが車両や構造物の背後を確認できない場所にノードを配置します。目的は警備管制室を置き換えることではなく、掘削、発電機燃料、電力網許可への依存なしに、境界部に移動可能な共通運用状況図レイヤーを提供することです。
バッテリースワップ運用
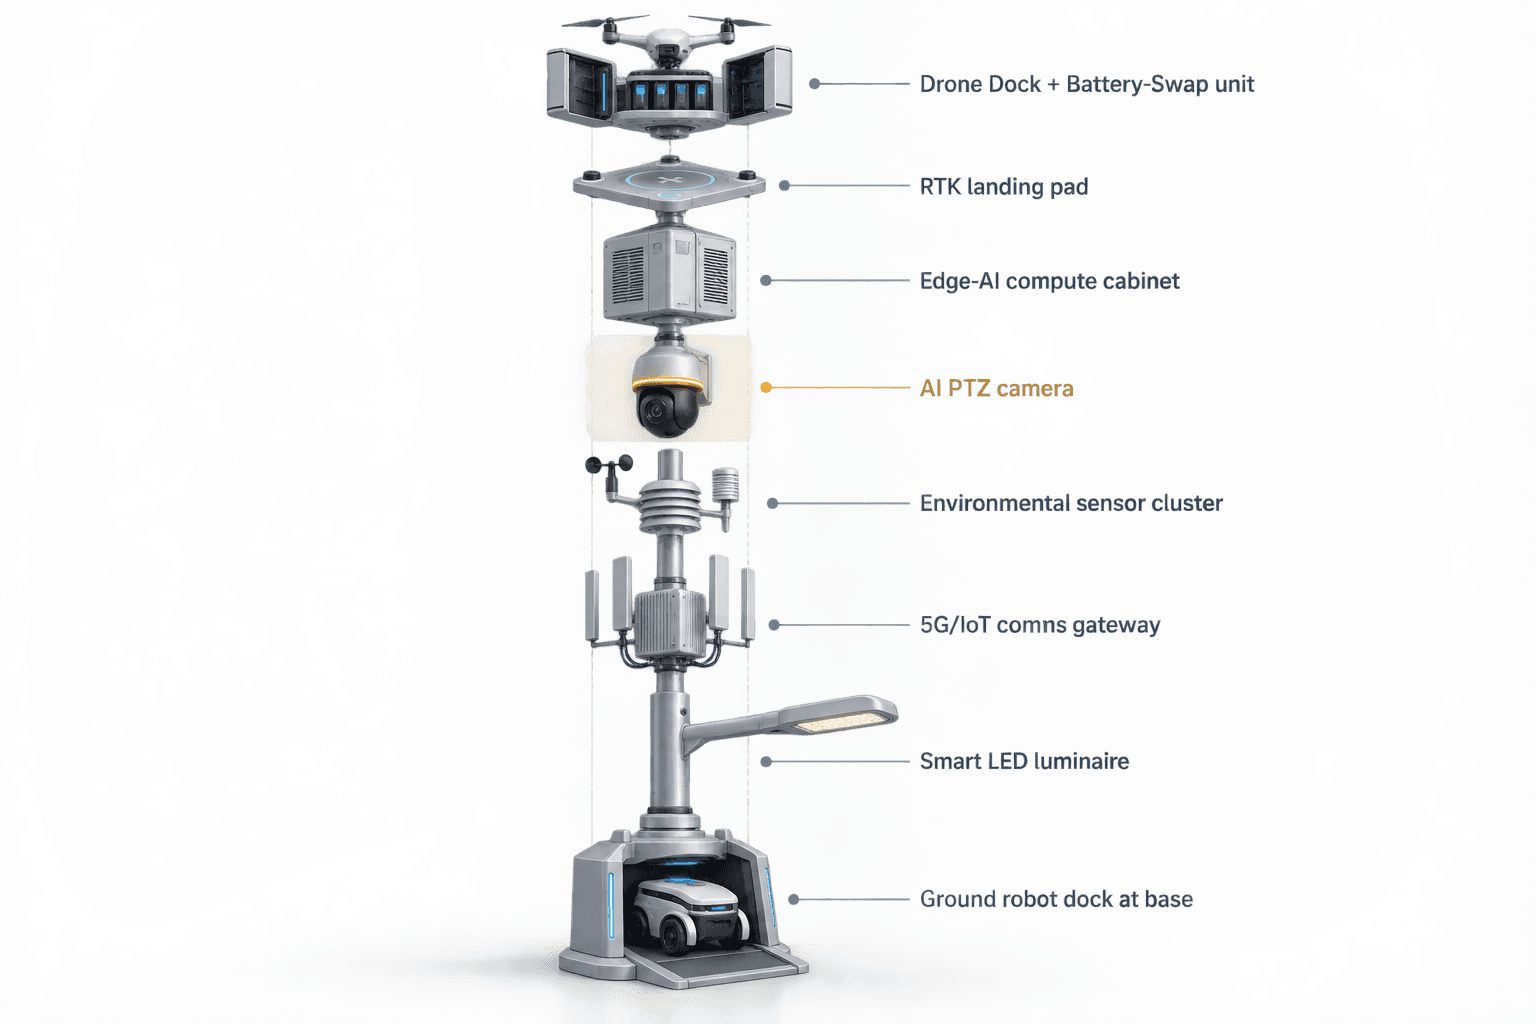
このケースのモジュール上の重点はドローンバッテリーのホットスワップです。ドローンが着陸し、複数ベイの背面保守用バッテリーマガジンを通じて消耗したパックを交換し、現場にオペレーターを置かずに再離陸できる場合、対応時間への影響が最も大きいためです。一時イベント境界では、最初の出動がフェンスアラームを点検し、2回目がサービスレーン内の不審車両ルートを追跡し、3回目が風雨後の機材ヤードを確認する場合があります。手動のバッテリープロセスでは、警備チームが着陸エリアに人員を派遣し、バッテリーを取り扱い、ミッションを記録し、次のタスクに向けてドローンを解除する必要があります。Sky Hubは代わりに、ポール上で充電と交換の状態機械を管理します。着陸したドローンを認識し、パックを交換し、充電済みベイを割り当て、ミッション状態を更新し、人間による承認がある場合に次のルートを解放します。複数のベイにより、蓄電状態、気象制限、現場ルールを条件として、イベント警備計画内で複数の連続出動が可能になります。同じノードは、空撮映像だけでは不十分なフェンスやサービス道路での近接点検に向けて、地上ロボットを調整することもできます。ロボットはワイヤレス充電のためにポール基部へ戻り、ドローンは上空からの点検と迅速なルート確認を担当します。無許可ドローンの認識については、Sky Hubはローカルセンシングおよび任意のパートナーセンサー入力を使用して対象を検知・追跡できますが、レーダーはポールに内蔵されていません。いかなる対処も非致死性であり、人間の承認を受けたものに限られます。例えば、ノードの友軍ドローンにソフトな空中ネット捕獲または接近抑止を指示する方法です。このワークフローは、撃墜、ジャミング、拒否効果、武器、自律攻撃を明示的に除外します。
データとCOP
運用ループは、センシング、承認済み評価と対応、エッジコンピュートスケジューリング、現場運用、保守で構成され、すべて共通運用状況図のコマンドビューを通じて提示されます。PTZカメラとローカル認識は、匿名の車両カウント、群衆密度、侵入、境界認識に使用されます。この構成では、顔認識またはナンバープレート認識を有効な導入済み機能として主張していません。環境モニタリングでは、風速、風向、温度、湿度、大気圧、騒音、PM10、PM2.5、照度を追加し、オペレーターが風、粉塵、雨、視界条件に応じてドローンルートを変更すべきか、代わりに地上ロボットを派遣すべきかを判断できるようにします。エッジAIコンピュートは、ローカル推論を実行し、ポール上でワークロードをスケジュールします。生映像とセンサーデータはポール上に保持され、ローカルで処理されます。ポール外に送信される可能性があるのは、匿名化されたイベントおよび状態メタデータのみです。これは、ローカル処理とプライバシー配慮型運用に向けたPDPL-LGPD指向の設計表現であり、認証取得または既に準拠済みであるとの主張ではありません。調達上、購入者は最終受入前に、データ保持設定、監査ログ、ロールベース承認、メタデータスキーマ、人間による承認ポイント、証拠エクスポートポリシーを文書化するようベンダーおよびインテグレーターに求めるべきです。
評価指標
これは提案段階の一時イベント構成であるため、KPIの枠組みでは、主張された結果ではなく、目標および評価指標を使用すべきです。主要KPIは対応時間です。すなわち、警備チームが境界異常から、承認済みの空中または地上対応へ移行し、その後COP内の記録済みイベントパッケージに到達するまでの速さです。副次指標には、死角点検頻度、自律巡回による代替、着陸後のドローンターンアラウンド時間、定義されたデューティサイクル下で利用可能な連続出動回数、視界の悪い境界エリアへ警備員を送らずに解決されたアラームの割合が含まれます。メキシコシティの熱帯低気圧シーズン計画期間中、電力公益事業者は、風速しきい値、降雨時停止、太陽光の低減、バッテリー予備容量ポリシー、手動オーバーライド手順を含む悪天候時ルールもテストすべきです。調達ケースでは、設置前に現地調査、電磁波および航空レビュー、境界リスクマップ、緊急アクセスレビュー、最終エネルギーモデルを要求する必要があります。受入は、文書化されたワークフロー、ヒューマンインザループ承認、生データのローカル処理、オフグリッド電源挙動、イベント期間中の信頼性に基づくべきです。最も強いビジネスケースは、汎用的なスマートシティ提案ではありません。警備レイアウトが一時的である場合に、電力公益事業者の産業キャンパスにおいて、境界の死角を測定可能な形で削減し、検知から対応までのサイクルをより短く、より再現性の高いものにすることです。
システム構成
| 項目 | 構成 |
|---|---|
| ポール形態 | 一時イベント向けキャンパス境界警備用の、照明機能を持たない純粋なSky Hub物理AIエッジノードポール |
| 電源システム | 360度巻き付け型の柔軟なCIGS補充とデューティサイクルスケジューリングを備えた、完全オフグリッドのバッテリーバックアップ付きマイクロステーション |
| ドローンバッテリースワップ | 自動パック交換と承認済み連続出動のための、背面保守型複数ベイバッテリーマガジン |
| エッジAIコンピュート | ローカル認識、ワークロードスケジューリング、ミッション状態ロジックのための、ポール搭載Jetson級推論キャビネット |
| セキュリティセンシング | 匿名の車両カウント、群衆密度、侵入、境界認識のためのAI PTZカメラ |
| 環境パッケージ | 風速、風向、温度、湿度、大気圧、騒音、PM10、PM2.5、照度 |
| ロボット運用 | ポール基部でのワイヤレス充電と空地タスク引き継ぎを備えた、地上サービスロボット巡回調整 |
仕組み
- ポール搭載PTZセンシングが、マッピング済み死角ゾーン内の境界異常をフラグします。
- エッジAIがイベントをローカルで分類し、匿名化された状態メタデータをCOPへ送信します。
- 人間のオペレーターが状況を確認し、対応を承認し、ドローン、ロボット、または組み合わせタスクを選択します。
- Sky Hubが、予備エネルギールールを維持しながら、出動、バッテリースワップ状態、ルートをスケジュールします。
- ドローンまたは地上ロボットがエリアを点検し、ポールへ戻り、ミッション状態を記録します。
- COPがイベントメタデータ、オペレーター操作、アセット健全性、保守フォローアップを保存します。
計画前提(参考値)
購入者が再計算できる例示的な計画入力値であり、達成済みの結果ではなく目標指標です。最終的なエンジニアリング確認が前提です。
| 指標 | 計画前提 | 参考値 |
|---|---|---|
| 対応時間目標 | 異常検知から承認済み出動までを、現行の警備員派遣ワークフローに照らして評価する | 確認済みアラート後の発進判断について約5分の目標 |
| 点検労務 | イベント期間中、ドローン巡回が反復的な手動境界確認を代替する | 週あたり約20の定期巡回セグメントを自動化 |
| ドローンターンアラウンド | バッテリーホットスワップにより、連続出動間の手動パック取り扱いを回避する | 着陸後の地上インターバルについて約3から5分の目標 |
| 死角カバレッジ | 一時ポールは、マッピング済みのフェンスライン屈曲部、サービスレーン、仮設ヤードのギャップに配置される | 約6から10の優先死角に巡回ルートを割り当て |
| エネルギー予備容量 | 高出力タスクはバッテリー状態と気象による低減に照らしてスケジュールされる | ノードあたり5から20 kWh級の蓄電計画帯 |
導入機器
- SOLARTODO Sentinel Sky Hub純スマートポール本体
- 柔軟な360度CIGSソーラーラップ
- 5から20 kWh級バッテリー蓄電キャビネット
- 複数ベイドローンバッテリーホットスワップマガジン
- 自律巡回ドローンインターフェースおよび着陸サービスモジュール
- 地上サービスロボット用ワイヤレス充電ベース
- AI PTZセキュリティカメラ
- 9項目環境モニタリングパッケージ
よくある質問
Sky Hubはスマート街路灯ですか?
いいえ。この調達ケースでは、Sky Hubは照明システムを持たない純粋なスマートポールおよび物理AIエッジノードとして規定されています。その役割は、街路照明や道路照明の置き換えではなく、境界センシング、ローカルコンピュート、ドローン運用、ロボット運用、オフグリッド電源管理、コマンドワークフロー支援です。
一時イベント中、システムはどのように給電されますか?
このノードは、完全オフグリッドのバッテリーバックアップ付きマイクロステーションとして設計されています。柔軟なCIGSソーラーラップがエネルギーを補充しますが、無制限の純粋な太陽光自給としては扱いません。ドローンおよびロボットのワークロードは、バッテリー状態、気象による低減、予備容量ルール、イベントの対応時間優先順位に照らしてスケジュールされます。
なぜ電力公益事業者のキャンパスでドローンバッテリーホットスワップに注目するのですか?
バッテリーホットスワップは対応時間計画に直接影響します。着陸したドローンは、ポールの複数ベイマガジンを通じて充電済みパックを受け取り、次の承認済みタスクに向けて再離陸できるため、現場でのバッテリー取り扱いへの依存を減らせます。一時イベントの死角により、短時間に複数の点検需要が発生する場合に重要です。
どのデータがポール外へ送信されますか?
想定される運用モデルでは、生映像とセンサーデータをローカル処理のためにポール上に保持します。共通運用状況図ビューに向けてノード外へ送信される可能性があるのは、匿名化されたイベントおよび状態メタデータのみです。これはPDPL-LGPD指向のアーキテクチャ表現であり、最終的な法務、セキュリティ、データガバナンスレビューを通じて検証されるべきです。
この構成には顔認識またはナンバープレート認識が含まれますか?
このケースでは、顔認識またはナンバープレート認識について、有効な導入済み機能は主張していません。セキュリティセンシングの範囲は、匿名の車両カウント、群衆密度、侵入、境界認識です。調達チームは、これらの制限を受入基準およびオペレーター訓練資料で明確にしておくべきです。
このケースではCounter-UAS連携はどのように機能しますか?
ポールは、ローカルセンシングおよび任意のパートナーセンサー入力を使用して無許可ドローンを検知・追跡できますが、レーダーはポールに内蔵されていません。いかなる対処も非致死性で、人間の承認を受けたものに限られます。例えば、ノードの友軍ドローンによるソフトな空中ネット捕獲または接近抑止です。
調達承認前に何を検証すべきですか?
購入者は、現地調査、最終エネルギーモデル、航空および安全レビュー、通信評価、データ保持設計、人間による承認ワークフロー、イベント固有の巡回マップを要求すべきです。受入では、定義された一時イベント期間中の目標対応時間、ドローンターンアラウンド、死角タスクカバレッジ、信頼性を測定すべきです。
さらに詳しく
街路・キャンパス・公共空間で同様のフィジカルAI導入をご検討ですか? エンジニアリング相談を依頼する