概要
モンテレイの産業回廊には、40 m間隔で約38基のSOLARTODO Sentinel City AI Poleノードを配置し、オフグリッド運用のためにノード当たり5–20 kWhの蓄電容量を備える構成が適しています。本ガイドは構成と調達を評価するものであり、導入完了を主張するものではありません。
重要なポイント — モンテレイの回廊における判断事項
モンテレイ向けの標準的な38ノード構成では、産業施設の外周運用、洪水を考慮した配置、ローカルデータ処理、およびエネルギー制約を踏まえた空中・地上点検スケジュールを優先する必要があります。
- 約38ノードを40 m間隔で配置する構成は、回廊規模の設計に相当し、エンジニアリングによる確認が必要です。
- Data Méxicoの2022年の工業団地データによると、モンテレイ市には13の工業団地が登録されており、対象を絞った外周用途の根拠となります。
- 各ノードは5–20 kWhクラスの蓄電設備を使用します。実測したセンシング、演算、冷却、移動機器の負荷に基づいて容量を選定してください。
- 太陽光による補充電の公称容量は2.4–2.7 kWpであり、良好な基準条件下での晴天時の動作ピークである約0.8–1.1 kW DCとは異なります。
- 各環境計測パッケージは、PM2.5、PM10、風、温度、湿度を含む9項目を測定します。
- メキシコのNOM-107-SCT3-2019では、自動化されたドローン機能とは別に航空運用の許可が必要です。
- 38のローカル処理境界により、生映像とセンサー記録は取得元のポール内に保持され、外部に送信できるのは非識別化されたイベントおよび状態のメタデータに限られます。
モンテレイの市場背景
モンテレイに登録された13の工業団地は、市全域を一律にカバーすると主張するよりも、38基の自律点検ノードにとって有力な初期市場となります。
メキシコ経済省によると、Data Méxicoの2020年国勢調査プロフィールには、市の人口1,142,994人、2010年からの人口増加率0.66%が記録されています。同省の2022年工業団地データセットによると、モンテレイには13の工業団地が登録されています。これらの数値は都市圏全体ではなく市を対象としており、境界が明確な工業団地、キャンパス、インフラ施設の外周に調達の重点を置く根拠となります。経済省、Data México
高温、粉じん、季節的な流出水
モンテレイは内陸に位置し、山岳の影響を受ける地形を持つため、メキシコの沿岸港湾とは異なる環境曝露特性があります。2026年に参照したヌエボ・レオン州の公式気候情報ページによると、州全体の夏季平均最高気温は約34°C、1月の平均最低気温は約5°C、年間平均降水量は654 mmです。これらは地域的な一次評価値であり、モンテレイの観測所の極値や機器の適格性評価限界ではありません。ヌエボ・レオン州の農業当局は「主な降雨は夏季に発生する」と述べており、季節ごとの運用条件を評価する必要性を裏付けています。ヌエボ・レオン州の気候情報
したがって、粉じんの堆積、バッテリー温度、排水については、それぞれ個別の技術確認が必要です。ヌエボ・レオン州政府(2023)によると、都市圏とサンタ・カタリナ川の関係には、ハリケーン、熱帯低気圧、豪雨後に繰り返される洪水が含まれます。搬入経路、基礎、ロボットの走行ルート、保守作業位置は、洪水の流下経路や流出水によって機器が孤立する場所を避ける必要があります。ヌエボ・レオン州の洪水リスクに関する発表
市の資産所有と航空運用上の境界
モンテレイ市政府(2026)によると、市議会は16 October 2026に更新版のリスクアトラスを承認しました。購入者は、基礎やアクセス経路を確定する前に、候補区画をこのアトラスと照合して評価する必要があります。公共空間での調達では、市の資産所有主体を特定し、Protección Civilと調整する必要があります。一方、民間敷地では、アクセス、警備対応、保守の責任主体を特定する必要があります。モンテレイ市のリスクアトラスに関する通知
メキシコのNOM-107-SCT3-2019は、飛行場から9.2 km、ヘリポートから0.900 kmという一般的な離隔規定や特別許可手続きを含む、RPASの運用要件を定めています。これらの規定に従い、自動巡回が一律に認められると想定するのではなく、設置場所ごとに航空運用の審査を行う必要があります。空中ミッションの開始前に、適用される運用許可を航空当局に確認する必要があります。NOM公式本文
推奨技術構成
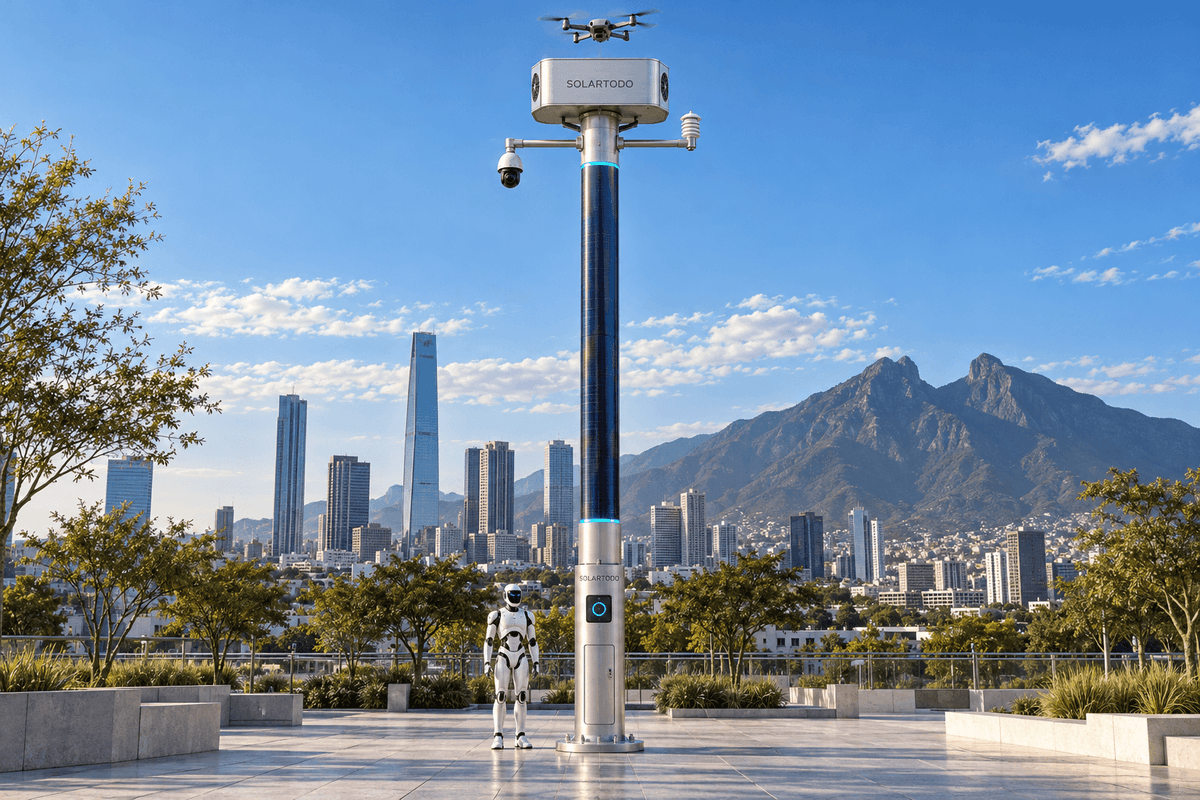
標準的な38基の導入では、Sky HubのフィジカルAI構成を使用し、自律点検ワークフロー、9項目の環境センシング、独立管理されるオフグリッド蓄電設備を組み合わせます。
適切な区分は、電力系統電圧やポール高さによる区分ではなく、ロボットおよびドローンに対応した都市エッジノードです。この構成には構造寸法のクラス表が提供されていないため、基礎荷重、耐風性、アンカー固定、揚重要件は承認済みの設計図面に基づく必要があります。約38基をモンテレイの選定された回廊または境界が明確な敷地に割り当て、初期配置の想定として約40 m間隔を使用します。調達範囲を定義する際は、SOLARTODOのフィジカルAIソリューションのアーキテクチャをご確認ください。
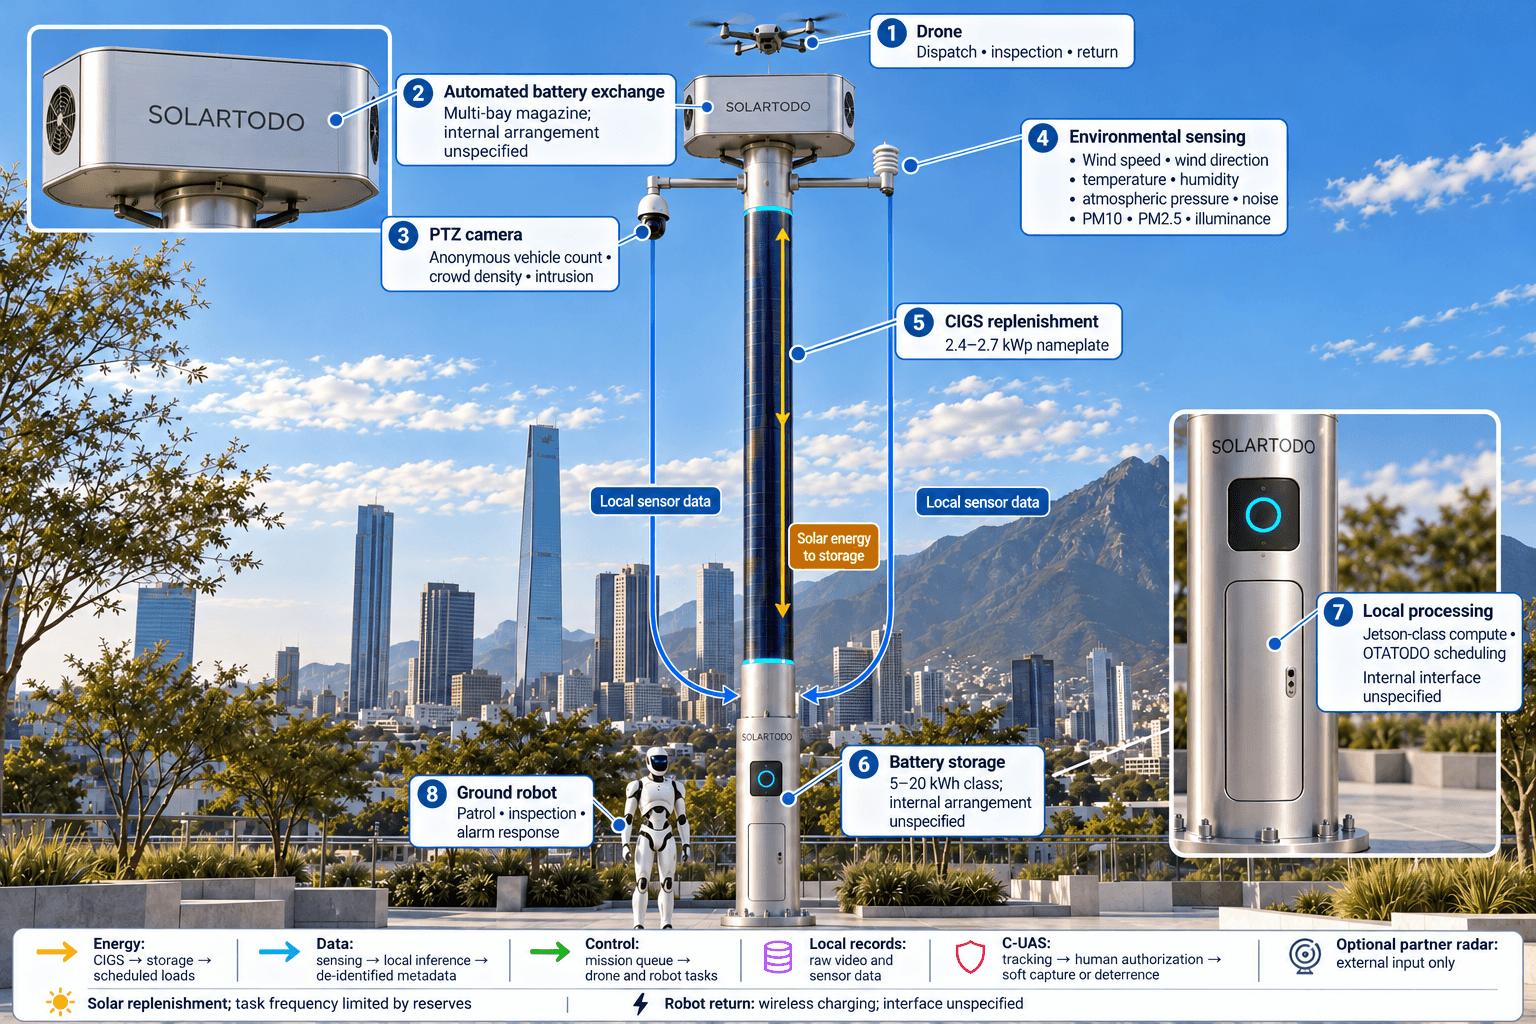
各ノードは、ローカル認識、OTATODOのワークロードオーケストレーション、自律型ドローンの整備、地上ロボット支援を組み合わせます。ドローン運用には、ポールにオペレーターを常駐させずに行う出動、点検ルート飛行、帰還、自動バッテリー交換、その後のタスク割り当てが含まれます。地上ロボットは、巡回、点検、警報対応、空地連携タスクを実行した後、ワイヤレス充電のために帰還します。ミッションキューでは、すべてのノードが同時に最大稼働するように計画するのではなく、優先イベント用の余力を確保する必要があります。
単一の指令画面で、センシング、許可された対応、ワークロードのスケジューリング、保守状態を統合します。味方ドローンによる軟質ネットを用いた空中捕獲や近接接近による抑止を含む対UAS介入には、引き続き人による承認が必須です。検知や追跡そのものが迎撃を許可するわけではなく、レーダー情報を使用する場合は、オプションの外部パートナー製センサーから取得します。これらの成熟したワークフローを運用できる場所は、現地の航空および警備に関する許可によって決まります。
技術仕様
提案する38ノードの仕様は、5–20 kWhクラスの蓄電設備、Jetsonクラスのローカルコンピューティング、9項目の環境測定、自動ドローンバッテリー交換を組み合わせたものであり、最終的な技術確認が必要です。
- **数量と配置:**SOLARTODO Sentinel City AI Pole約38基を、選定した場所に当初約40 m間隔で配置する計画です。
- **製品アーキテクチャ:**センシング、演算、ドローン整備、地上ロボット運用を備えたSky Hubポール型フィジカルAIステーションで、照明システムはありません。
- **エネルギー構成:**ポール上のフレキシブルCIGSによる補充電を備えた、バッテリー駆動の完全オフグリッド運用であり、電力系統、市の電源、敷地電源には接続しません。
- **太陽光定格:**公称容量は約2.4–2.7 kWpです。良好な高日射量の基準条件での出力は、ピーク約0.8–1.1 kW DCおよび6–9 kWh/dayであり、モンテレイでの発電量を保証するものではありません。
- **蓄電設備:**ノード当たり5–20 kWhクラスの容量です。使用可能なエネルギーは、予備容量設定、温度、変換損失、経年劣化によって異なります。
- **コンピューティング:**推論ワークロードと熱設計上の許容範囲に基づいて選定する、JetsonクラスのOrinまたはThorクラスの処理機能です。
- **環境監視:**風速、風向、温度、湿度、気圧、騒音、PM10、PM2.5、照度。
- **セキュリティ認識:**PTZ支援による匿名車両計数、群衆密度推定、侵入検知、外周状況把握。
- **移動機器向けサービス:**複数ベイによる自動ドローンバッテリー交換、ミッションのスケジューリング、機体群の健全性記録、地上ロボットとの連携、ロボットのワイヤレス充電。
- **データ境界:**生映像とセンサー記録は各ポール内に保持され、外部に送信できるのは非識別化されたイベントおよび状態のメタデータに限られます。
IECは、IEC 62619:2022が「産業用途で使用されるリチウム二次単電池および電池の安全な運用」を対象としていると説明しています。調達時には、適用されるバッテリー試験の証拠を要求するとともに、筐体保護、熱挙動、構造計算、保護接地を個別に確認する必要があります。IEC 62619の引用は、ポール全体やその移動機器用バッテリーパックの認証を証明するものではありません。IEC 62619:2022
導入アプローチ
提案する38ノードの展開は、区画の評価、構成承認、物流、土木工事、設置、立会検収の順に進め、航空運用の許可は別途管理する必要があります。
購入確約前の調査
埋設インフラの位置調査、地盤調査、洪水評価、通信試験、ロボット走行ルートの評価から開始します。40 m間隔であっても、隣接ノード間で障害物、基礎条件、歩行者の動線、排水条件が異なる場合があります。安全な保守アクセスと、許可された航空運用に必要な空間を含め、すべての設置位置を個別に確認してください。
調達と設置
承認済みの部品表では、ポール機器、航空機、ロボット資産、バッテリーマガジン、蓄電容量、通信サービス、オプションのセンサー統合を区別する必要があります。出荷書類では、バッテリー輸送とメキシコの輸入要件に対応し、梱包計画では組立済みで出荷するか、モジュール単位で出荷するかを明確にする必要があります。技術者は、外部の運転用電源への依存を生じさせずに、基礎、建方方法、保護ボンディング、現地の電気保護を決定する必要があります。
購入者は、導入を設計リリース、工場検査、現地検収、運用引き渡しという4つの検収段階で構成できます。妥当な日程は、サプライヤーのリードタイム、通関審査、土木工事の順序、許可要件に基づいて設定するものであり、ここでは固定の完了日は定めていません。試運転では、ローカル推論、生データの域内保持、メタデータの外部送信制御、自動整備、気象条件による運用抑止、予備エネルギーの動作、人による承認記録を検証する必要があります。
期待性能とROI
約38ノードについて、信頼できる投資効果は点検生産性とインフラ工事の回避に左右される一方、5–20 kWhの蓄電容量がミッション頻度と予備電力の持続時間を制約します。
過大なカバー範囲を主張しない能力評価
38本のポールを一直線に並べると37区間となり、40 m間隔では最初と最後の位置の間は約1,480 mです。複数の回廊に分ける場合、この延長の配分は異なりますが、いずれの配置も検知距離や市全域のカバーを証明するものではありません。サービス対象範囲は、カメラの視線、遮蔽物、飛行許可、ロボットのアクセス可能性に基づいて決定する必要があります。
提案するノード群全体の蓄電容量は、提示されたノード当たりの範囲から計算すると、公称190–760 kWhとなります。これは分散した容量であり、あるポールが別のポールの蓄電エネルギーを利用できると想定することはできません。同様に、良好な条件での基準値6–9 kWh/dayに38を掛けると228–342 kWh/dayになりますが、これは基準値に基づく算術計算にすぎず、現地発電量の予測ではありません。
NRELのPVWatts Version 5マニュアル(2014)によると、代表的な気象条件による推定値には、約年間±10%、**月間±30%**の誤差が生じる場合があります。これらの数値は当該モデリング手法を説明するものであり、この巻き付け型CIGS設備について検証済みの不確実性範囲ではありません。モンテレイでの評価では、高日射量の基準値をそのまま適用するのではなく、現地の気象、日陰、温度、汚れ、形状に即したモデリングが必要です。NREL PVWattsマニュアル
回収保証ではなく運用を評価する
年間換算した所有コストを、点検移動、反復的な手動訪問、インシデントの初期判定、電源接続工事の回避による検証済みの削減額と比較してください。ソフトウェアサポート、通信、バッテリー交換、清掃、校正、保険、飛行管理上の義務も含めます。単純投資回収期間は、追加投資額を正の年間純便益で割って求めますが、購入者の運用記録と範囲を明確にした見積書がなければ、具体的な回収期間や削減率を裏付けることはできません。
成果と影響
提案する38ノードの検収プログラムでは、調達チームが運用上または財務上の便益を評価する前に、点検完了状況、イベントの品質、エネルギー予備量、承認の追跡可能性を測定する必要があります。
有用な指標には、承認済みのミッション実施時間枠ごとの完了点検数、確認済みアラート当たりの対応可能なイベント数、ノード当たりの保守時間、完了タスク当たりのエネルギー消費量があります。購入者が承認した基準値を設定し、気象による中止と、機器故障や許可上の制限を区別してください。これらは提案する評価指標であり、モンテレイで報告された実績ではありません。
比較表
提案する38か所のプログラム全体では、統合されたSky Hubアーキテクチャが点検ワークフローを集約する一方、個別の固定センサーと移動点検チームにも、それぞれ固有の運用上の利点があります。
| 判断要素 | SOLARTODO Sentinel City AI Pole | 個別のセンサーと移動点検チーム |
|---|---|---|
| 計画数量 | 約38基の統合ノード | 機器数とチーム数は調査が必要 |
| 初期配置 | 約40 m間隔 | 個々の機器の機能に応じた配置 |
| 運転用エネルギー | 完全オフグリッド、ノード当たり5–20 kWhクラスの蓄電設備 | 選定機器によって構成が異なる |
| 環境測定 | 対応機器を備えたノード当たり9項目 | 個別の計測器が必要な場合がある |
| ドローン整備 | 複数ベイによる自動バッテリー交換 | 整備方法は選定した構成による |
| 地上点検 | 自律ロボットのワークフローと帰還時のワイヤレス充電 | 作業員または個別管理のロボット |
| 生データの取り扱い | 取得元のポールに保持 | サブシステムごとに指定が必要 |
| 主な制約 | 統合された稼働サイクルとミッションの調整 | 個別の運用・保守インターフェースが増える |
| 最も適した購入判断 | 境界が明確な敷地での反復的な連携点検 | 不定期のタスクまたは分散した場所 |
価格と見積もり
約38ノードの見積精度は、蓄電容量、航空機とロボットの配分、土木工事、許可、物流、および定義された試運転検収範囲によって左右されます。
SOLARTODOは、この製品ラインに3つの価格区分を提供しています。FOB Supply(中国の工場渡しによる機器供給)、CIF Delivered(海上運賃と保険を含む)、EPC Turnkey(設置と試運転をすべて完了し、1-year保証付き)です。大規模導入には数量割引を利用できます。概算をすぐに取得するにはオンラインでシステムを構成するか、当社エンジニアリングチームの[email protected]に個別見積もりを依頼してください。
署名済みの見積書では、指定引渡場所、適用されるIncoterms、通関責任、設置範囲を明確にする必要があります。特に、FOBと工場渡しは異なる取引条件であるため、契約上の意味を明示的に確定する必要があります。本ガイドには、価格や保証された財務的リターンは記載していません。
よくある質問
以下の10の回答は、38ノードのプログラムがすでに存在することを示唆することなく、提案するモンテレイ向け構成の仕様、設置、保守、商業上の範囲、運用限界を説明します。
質問1:モンテレイの産業回廊に適した構成は何ですか?
標準的な38基の導入では、ローカルコンピューティング、9項目の環境監視、自動ドローン整備、地上ロボット支援を備えたSky Hubノードを使用します。約40 m間隔は、初期配置の想定です。蓄電容量は、提示されている5–20 kWhクラスの範囲内で、実際のワークロード、予備容量、温度曝露、許可されるミッション頻度に基づいて選定します。
質問2:導入にはどのくらいの時間がかかりますか?
この提案プログラムについて、検証済みの納入期間または設置期間はありません。スケジュールでは、エンジニアリング、許可、製造、バッテリー輸送、通関、基礎工事、設置、検収を個別に明示する必要があります。調達チームは、現地調査後に日付入りのクリティカルパス工程表を要求し、公共空間へのアクセス、航空運用の許可、土木工事に関する遅延の責任を明確にする必要があります。
質問3:購入者はどのようなROIや投資回収期間を期待できますか?
購入者固有の基準値と見積書がなければ、具体的な投資回収期間を正当化することはできません。点検移動、反復的な現地訪問、電源接続工事の回避を、保守、通信、ソフトウェア、保険、バッテリー交換の費用と比較して評価してください。年間純便益が正の場合にのみ単純投資回収期間を計算し、飛行可能性の低下や整備要件の増加が結果を大きく変えるかどうかを検証してください。
質問4:モンテレイではどのような保守が必要ですか?
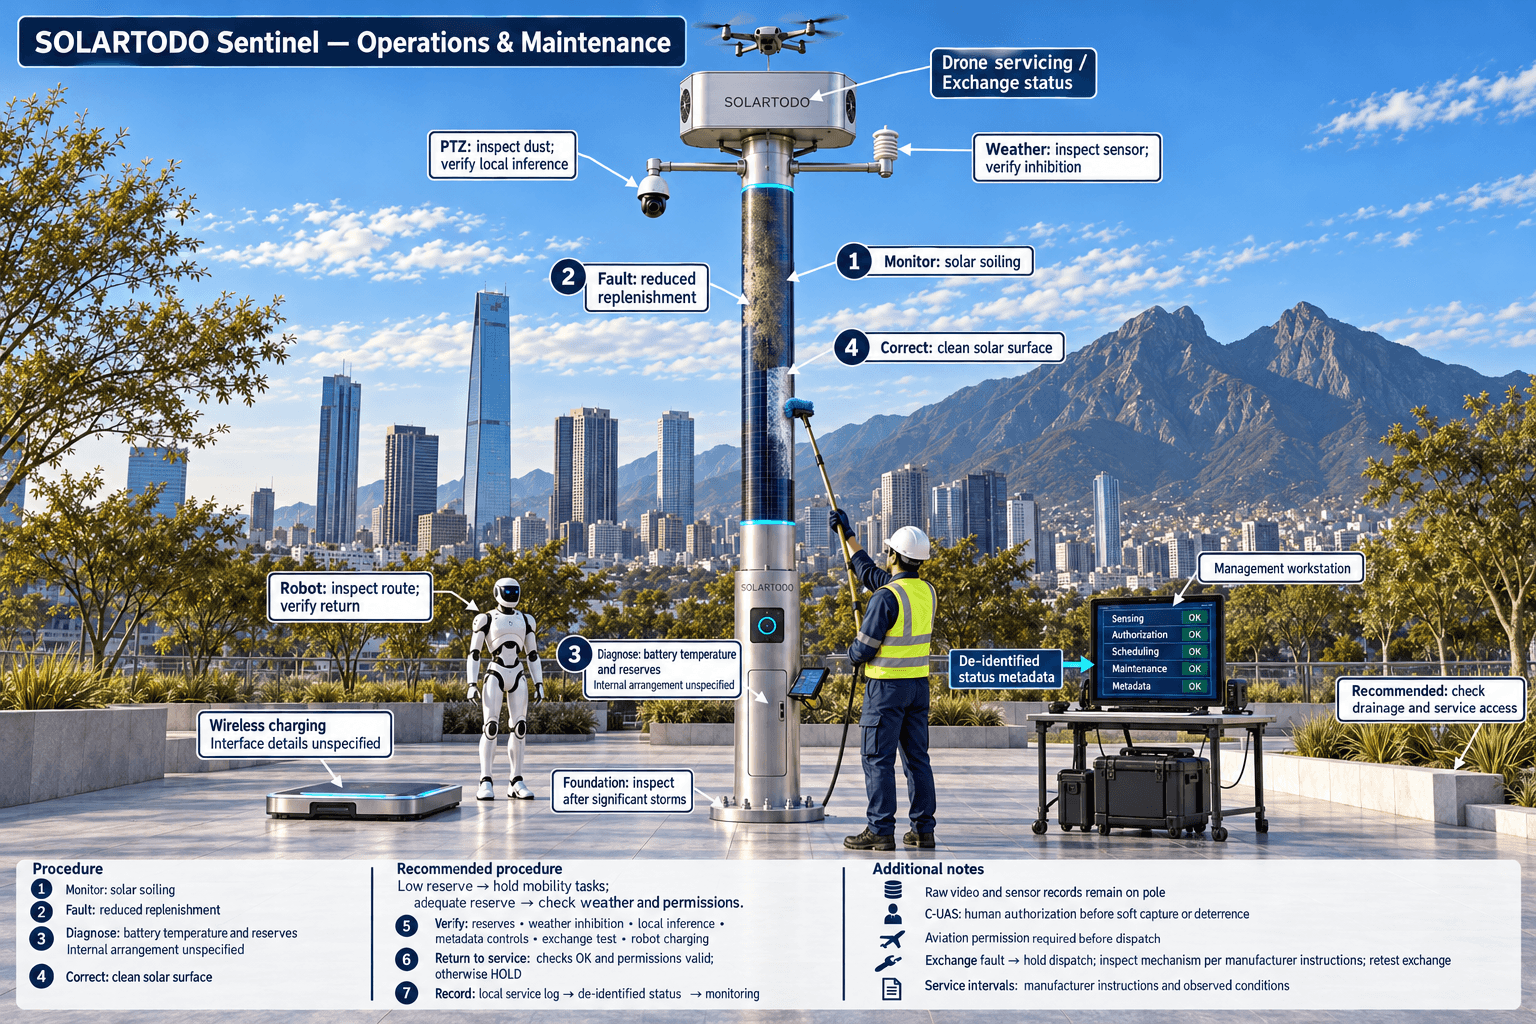
保守では、粉じんによるセンサー性能の低下、太陽光発電面の汚れ、排水、バッテリー温度、自動交換機構、ロボットの充電インターフェースに対応する必要があります。一律の保守頻度を設定するのではなく、メーカーの指示と観察された状態に基づいて間隔を定めてください。大きな暴風雨の後には基礎とアクセス経路を点検し、現地の保守記録を保持するとともに、外部に送信する情報は非識別化された状態メタデータに限定してください。
質問5:固定カメラとはどのように比較できますか?
固定カメラは、既知の視点からの継続的な観察に適しています。一方、Sentinelは、ローカル認識と空中・地上の点検ワークフローを組み合わせます。その価値は、この統合によって便益が得られる反復タスクに左右されます。ポール間隔40 mは検知性能の優位性を証明するものではなく、移動点検が不定期にしか必要ない敷地には、より簡素な固定センサー構成が適する場合があります。
質問6:EPC見積もりの範囲は何によって決まりますか?
EPC見積書には、約38か所のノード位置、蓄電容量の選定、航空機とロボットの配分、土木工事、通信、輸入責任、研修、検収試験を明記する必要があります。また、請負業者の責任範囲から除外される許可も明記する必要があります。ここでは価格を提示していません。購入者が商業提案を比較したり、所有コストを評価したりするには、調査に基づく項目別の範囲が必要です。
質問7:どのような保証が適用されますか?
記載されているEPC Turnkeyの提供内容には、1-year保証が含まれます。購入者は、保証開始日、対象部品、交換物流、対応に関する確約、免責事項を明記した書面の条件を取得する必要があります。バッテリー劣化、ドローンの消耗品、ロボットの摩耗部品、ソフトウェアサポート、点検サービスについては、明示的に取り扱いを定める必要があります。本記事は、追加の保証期間や現地サービス保証を定めるものではありません。
質問8:設置には何が必要ですか?
設置には、承認済みの構造図面、地盤の確認、地下埋設インフラの確認、基礎、揚重用アクセス、安全な保守作業空間が必要です。モンテレイの排水回廊周辺では、特に洪水評価が重要です。ポールは外部電源なしで稼働しますが、設置を検収する前に、保護ボンディング、接地、バッテリー安全性、現地の電気要件について技術確認が必要です。
質問9:ドローンは現地スタッフなしで運用できますか?
自動離陸、帰還、バッテリー交換、タスクへの再投入により、ポールにオペレーターを常駐させない運用が可能になります。この機能によって、メキシコの航空要件や遠隔監督義務が免除されるわけではありません。NOM-107-SCT3-2019は運用許可と特別運用を扱っており、サービス開始前に、予定ルート、航空機区分、空域、運用モデルを確認する必要があります。
質問10:プライバシーと対UAS制御はどのように扱われますか?
生映像とセンサー記録は取得元のポール内に保持され、外部に送信できるのは非識別化されたイベントおよび状態のメタデータに限られます。ローカル処理はPDPL/LGPDを意識した設計であり、メキシコの法的認証を主張するものではありません。対UASの検知・追跡と介入は別であり、軟質ネットを用いた空中捕獲や近接接近による抑止には、人による承認と適用される現地の許可が必要です。
参考文献
以下の7件の公開資料は、モンテレイの市場背景、地域の気候評価、洪水を考慮した立地選定、航空要件、バッテリー調達、太陽光発電量推定の限界を裏付けています。
- **経済省、Data México(2020/2022):**モンテレイ市の人口、人口変化、登録工業団地。市のプロフィール。
- **ヌエボ・レオン州政府、Campo NL(日付不明、2026年参照):**夏季平均最高気温34°C、年間降水量654 mmを含む、州全体の気温と降水量の背景情報。気候情報。
- **ヌエボ・レオン州政府(2023):**サンタ・カタリナ川の洪水履歴と都市圏の緊急リスク対応の調整。洪水リスクに関する発表。
- **モンテレイ市政府(2026):**16 October 2026に承認された市のリスクアトラス。公式通知。
- **通信運輸省、官報(2019):**NOM-107-SCT3-2019、RPASの運用要件および特別許可手続き。公式規格。
- **IEC(2022):**IEC 62619:2022、産業用途で使用されるリチウム二次単電池および電池の安全要件。規格の適用範囲。
- **NREL(2014):**PVWatts Version 5マニュアル、代表的な気象条件に基づく発電量推定とモデリングの不確実性。提案するポール形状の検証ではありません。技術マニュアル。
導入機器
- Sky Hub構成のSOLARTODO Sentinel City AI Poleノード約38基。初期間隔は約40 mで、調査により確定
- ノード当たり5–20 kWhクラスのバッテリー蓄電設備。使用可能容量と予備容量設定はエンジニアリングにより確定
- ポール上のフレキシブルCIGSによる補充電:公称容量は約2.4–2.7 kWp、良好な基準条件での出力はピーク約0.8–1.1 kW DC
- OTATODOのワークロードオーケストレーションを実行する、JetsonクラスのOrinまたはThorクラスのエッジコンピューティング
- 匿名車両計数、群衆密度、侵入、外周状況把握のためのPTZセンシング
- 9項目の環境計測パッケージ:風速、風向、温度、湿度、気圧、騒音、PM10、PM2.5、照度
- 複数ベイによる自動ドローンバッテリー交換およびミッション管理サブシステム。航空機の配分は要確認
- 地上ロボット運用およびワイヤレス充電サブシステム。ロボットの配分は要確認
- 非識別化されたイベントおよび状態メタデータのインターフェースを備えた、ローカルの生データ保存
- 人の承認に基づく対UAS連携。外部パートナー製センサー入力はオプションで、内蔵レーダーなし