概要
本評価において、モンテビデオは提案段階の候補地にすぎません。提示された根拠資料は、敷地の選定、既存の導入、現地での運用許可、システム性能の測定結果のいずれも裏付けていません。また、建設を承認するための根拠となる離隔寸法も示されていません。
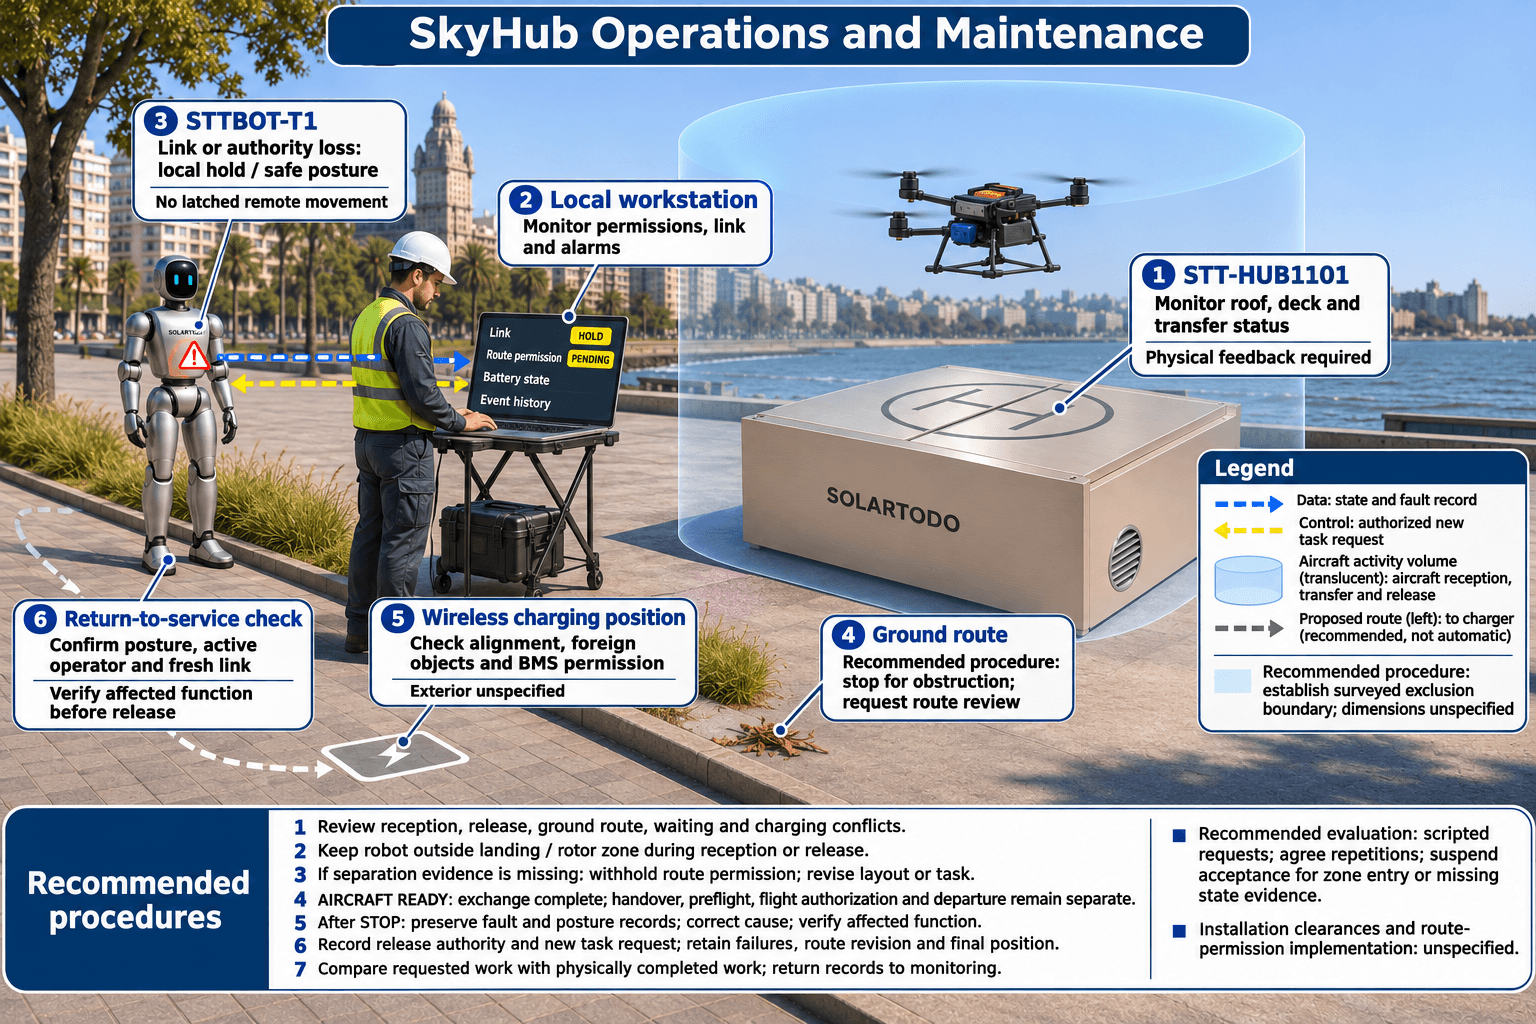
資料に裏付けられた運用上の制限は明確です。マニュアルの58ページに記載されているとおり、キャビネットがUAVを受け入れ、または送り出している間、STTBOTロボットは機体の着陸区域およびローター立入禁止区域の外に留まらなければなりません。調達方法の案としては、測量済み配置図にその境界を明記し、それに照らしてSTTBOT-T1の経路と充電位置へのアクセスを評価したうえで、実際の許可の仕組みに関する根拠資料を求め、物理的な配置を受け入れるかどうかを判断します。これは評価上の推奨事項であり、経路制御システムが設置されていることの証拠ではありません。
重要事項
- ハンガーの配置案を選定する前に、機体の受け入れ・送り出し経路、可動機器との取り合い、保守アクセスを文書化してください。
- 受け入れおよび送り出し中は、機体の着陸区域およびローター立入禁止区域へのロボット進入を禁じるマニュアルの規定を適用してください。
- 配置案の評価には、地上作業経路、待機位置、充電位置へのアクセスを含めてください。
- バッテリー交換の完了を、その後のオペレーターによる引き渡し、飛行前点検、飛行承認、出発と区別してください。
- 許可、物理的位置、介入、復旧判断を含む評価記録を求めてください。
- 立入禁止区域の境界、設置要件、離隔を維持する方法が未解決の場合は、配置の受け入れを延期してください。
検討する課題
調達上の検討事項は、独立型STT-HUB1101のハンガー配置案とSTTBOT-T1の経路計画が、意図した地上作業を支えながら、マニュアルの機体区域に関する制限を満たせるかどうかです。経路の長さだけでは、その問いに答えられません。評価には、明確に定義された立入禁止区域の境界と、各地上経路がいつ利用可能になるかを判断するための文書化された根拠が必要です。
以下の想定シナリオは、受け入れ要求、充電への帰還、交換完了、中断された地上作業を対象とします。これらは評価ケースであり、モンテビデオで観測された競合や、同候補地の主要リスクに関する判断ではありません。
提示された資料には、モンテビデオの敷地測量、歩行者動線の評価、現地の承認記録は含まれていません。都市名を挙げたことから、現地の気候、需要、適合性について結論を導くことはできません。敷地配置は引き続き提案段階であり、評価の対象です。
資料で裏付けられた製品の範囲
本記事に提供された製品の正式資料は、27 September 2026付の英語版SkyHubマニュアル、Revision 1.3です。1ページの製品ファミリー識別情報には、STT 1S MAX UAV、STT-HUB1101バッテリー交換ハンガー、STTBOT-S1 / STTBOT-T1地上ロボットが記載されています。本記事の評価対象案は、STT 1S MAX、独立型STT-HUB1101構成、STTBOT-T1で構成されます。この対象範囲は、納入や導入を裏付けるものではありません。
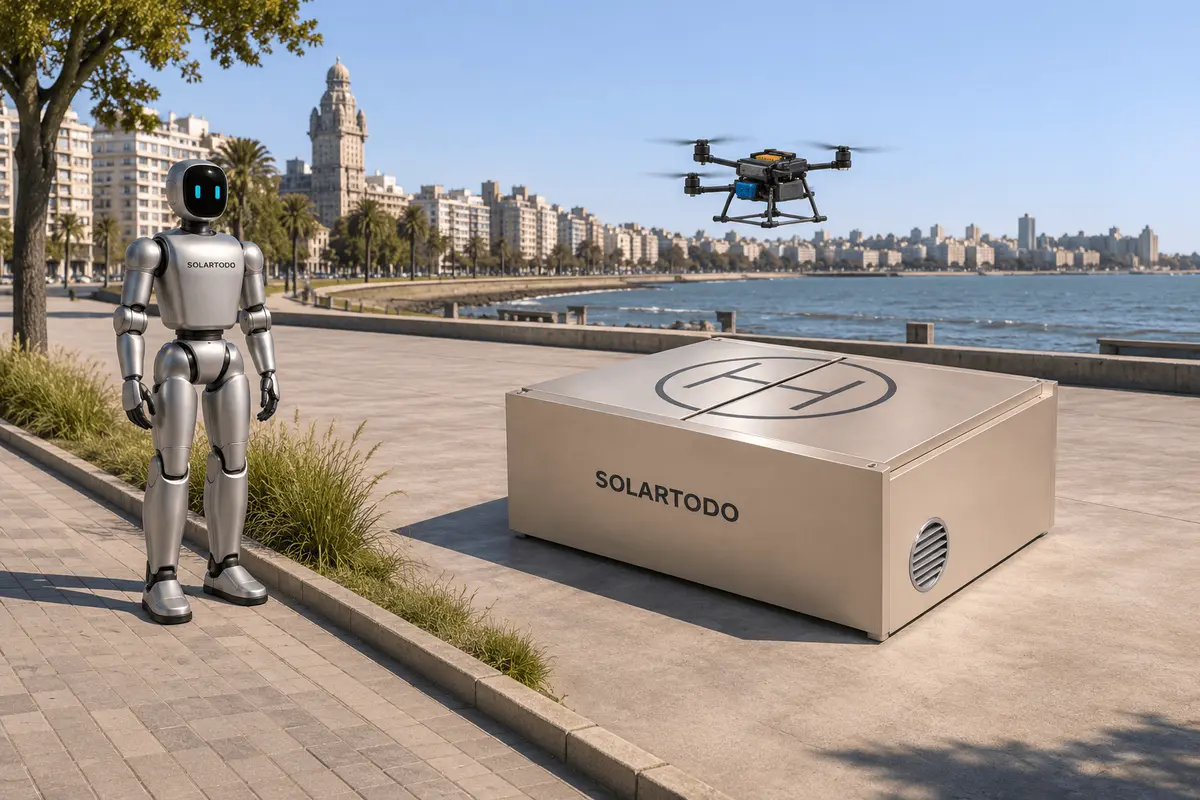
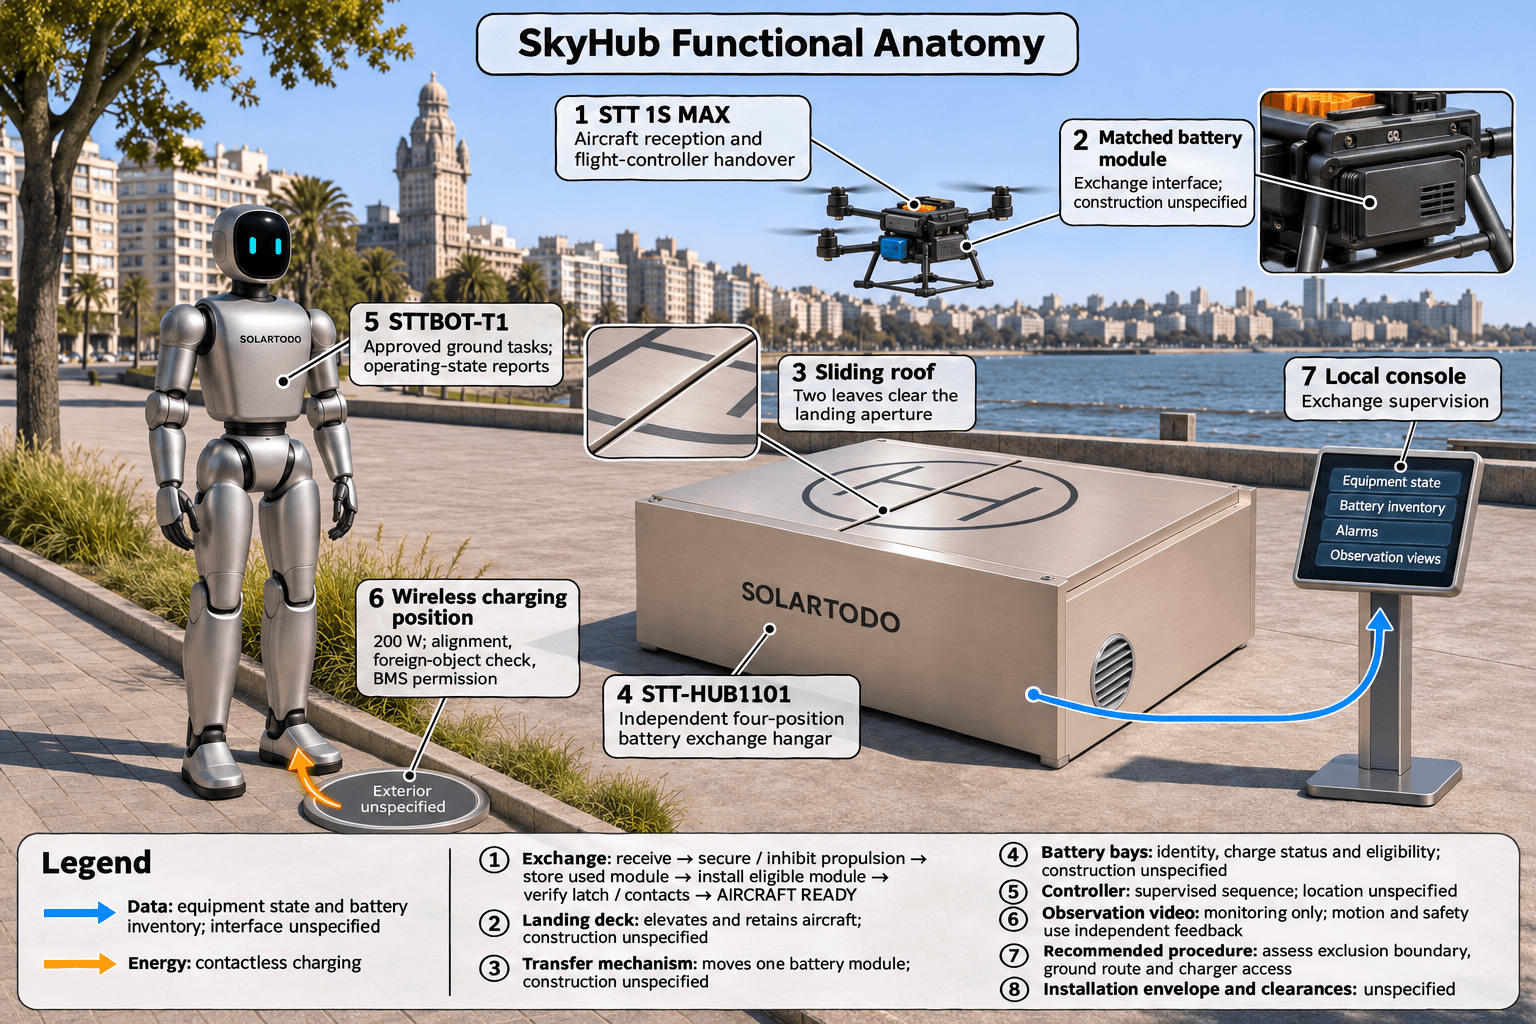
STT-HUB1101について、24ページでは、STT 1S MAXおよび専用バッテリーモジュールと組み合わせる独立型4ベイハンガー構成が規定されています。ハンガーは機体を受け入れ、昇降式着陸デッキ上に固定し、着脱式バッテリーモジュールを交換し、バッテリーの位置と充電状態を記録して、機体をフライトコントローラーへ引き渡します。ハンガーのローカルコントローラーが交換シーケンスを監督します。オペレーターはローカルコンソールで状態を監視でき、有効化されている場合はリモートダッシュボードからも監視できます。22ページでは、4位置の在庫管理、監督下でのバッテリー交換、機体の再出動準備という役割が示されています。
25ページでは、交換時間を、接地の検知から、デッキが送り出し高さにあり、移載ツールが退避し、バッテリー在庫の照合が完了し、AIRCRAFT READYとなったことをE10で確認するまでと定義しています。機体の捕捉・固定と地上での推進動作禁止も含まれます。その後のオペレーターによるHandover要求、機体の飛行前点検、飛行承認、出発は、この計時の対象外です。したがって、交換の終点は計時対象外の活動に先行するものであり、機体が出発したことを示すものではありません。提示されたページは、地上経路の再開許可を定義していません。
27ページでは、スライド式屋根、着陸デッキ、移載機構、バッテリーベイ、観察用映像を区別しています。映像は観察手段として説明されており、動作と安全には独立したフィードバックを使用すると記載されています。評価案では、映像観察に加えて、関連する物理状態のフィードバックと許可に関する根拠資料を求めてください。
57ページには、各STTBOTロボットが承認済みの地上タスクを受け取り、稼働状態を報告し、自身の200 Wワイヤレス充電位置へ戻ることができると記載されています。地上点検では、オペレーターによる作業区域と歩行経路の確認が必要です。空中イベントへの後続対応では、共通のイベントIDと、機体回収空間からの安全な離隔が必要です。
58ページのモデル比較には、STTBOT-T1の直立時の高さは1320 mm、バッテリーを含む質量は約35 kg、直立時の幅 × 奥行きは450 × 200 mmと記載されています。ワイヤレス充電の仕様は200 W非接触モジュールです。これらの記載はロボットと充電モジュールを説明するものであり、提示されたページには通路幅や機体とのクリアランスの仕様はありません。エネルギー補給のための自動帰還では、指定された充電位置へ移動して充電を要求し、ドックとの位置合わせ、異物確認、BMSの許可が協調動作の条件となります。
58ページには、キャビネットがUAVを受け入れ、または送り出している間、ロボットは機体の着陸区域およびローター立入禁止区域に進入しないことも記載されています。インフラ設備または人との接触を伴うロボットタスクには、現地手順に基づくオペレーターの別途判断が必要です。
59ページでは、S1の肩フレーム間隔は機体全幅ではなく、S1の有効アーム到達距離とT1のアームスパンでは測定の定義が異なると説明しています。S1の外形範囲と各ロボットに実際に装着されたツールについては、納入個体の記録を情報源として指定しています。本記事の根拠資料には、そのような納入個体の記録は含まれていません。
設計案
機体のアクセスを中心にハンガーを配置する
ハンガー位置を選定する前に、受け入れ・送り出し経路案、可動機器との取り合い、保守アクセス、周辺動線を共通の測量済み図面に記載してください。施工詳細を受け入れる前に、不足している設置空間の範囲、基礎設計に必要な情報、クリアランス要件を入手してください。提示された抜粋は、これらの設置要件を裏付けていません。
機体の着陸区域およびローター立入禁止区域の境界を定義する現地評価と、適用されるメーカー情報を求めてください。その根拠、機器構成、確認責任者、関連する運転状態を記録してください。機体寸法やロボット幅からその境界を算出しないでください。9ページの機体形状情報は、ハンガーのクリアランス一覧を示すものではありません。
地上経路と充電位置へのアクセスを評価する
配置案では、地上経路、待機位置、充電位置へのアクセスを、機体の立入禁止区域の外に設けることを優先してください。直立時の寸法を完全な動作範囲とみなすのではなく、意図したロボット構成、装着ツール、許容姿勢に必要な空間を評価してください。
共有空間を通る経路案は、アクセス条件と機体との離隔手順が定義・検証されるまで利用不可としてください。マニュアルの受け入れ・送り出し中の禁止規定は、それ以外の時間に無制限のアクセスが認められることを意味しません。離隔を裏付けられない場合は、配置を受け入れる前に、ハンガー位置、経路、または地上タスクの範囲を修正してください。
許可を明確にする
機体の受け入れ、交換、引き渡し、送り出しを、地上経路の利用可否と対応付ける許可マトリクス案を作成してください。承認権限を持つ役割、必要な物理状態のフィードバック、競合する要求の処理を明確にしてください。意図した構成で機体区域の制限がどのように実装されるかを示す根拠資料を求めてください。提示された抜粋は、自動的な地上経路インターロックの存在を裏付けていません。
経路の改訂とタスク識別子を記録してください。交換完了だけを、近隣の地上経路を再開する根拠案にしないでください。STOP状態の後は、76ページに記載された管理下の復旧・運用再開承認プロセスを適用し、通知なしに再開するのではなく、新たなタスク要求を行ってください。
測定可能な評価に関する仮定
以下の仮定は評価手順案を説明するものであり、完了した試験や実証済みの製品性能を示すものではありません。
評価上の仮定:各配置候補を、同じ文書化された境界、開始位置、事前に定めた許可要求を使用して評価します。
評価上の仮定:購入者と評価チームは、試験前に反復回数を合意し、その根拠を記録します。初期スクリーニングのサンプルを、統計的信頼性の証明とはみなしません。
評価上の仮定:受け入れまたは送り出し中に、定義された機体の着陸区域およびローター立入禁止区域へロボットが進入した場合、該当シナリオは受け入れ不可とします。
評価上の仮定:各試験記録には、要求された経路、許可された経路、機器状態、ロボットの物理的位置、介入、最終的な処置を含めます。
評価上の仮定:理由不明の経路開放や状態の根拠資料の欠落があった場合、調査と再評価が完了するまで、該当シナリオの受け入れを保留します。
評価上の仮定:充電への帰還時の競合は、試験前にロボットのエネルギー状態と許容される待機対応を文書化したうえで評価します。
反復可能な競合シナリオ
機器の動作を伴う演習の前に、管理された試験手順について合意してください。まず文書化したシナリオレビューを行い、実機デモを求める前に、裏付けのない機能を特定してください。
地上タスク中の受け入れ要求
評価上の仮定:机上シナリオでは、制限された進入経路の近くに地上タスク案を配置し、そこへ機体の受け入れ要求を提示します。
どの許可を保留すべきか、ロボットが立入禁止区域の境界の外でどこに留まれるかを特定してください。シナリオを実機演習に移す前に、実装に関する根拠資料を求めてください。
充電への帰還中の送り出し要求
評価上の仮定:事前に定めたロボットの充電器への帰還要求を、機体の送り出し要求と同時に発生させます。
充電器への経路案が制限区域から独立しているか、未解決の競合を生じさせるかを検討してください。延期された要求、介入、担当責任者を記録してください。
出発前の交換完了
評価上の仮定:机上演習では、地上経路の要求案が保留中の状態で、文書化されたAIRCRAFT READYの終点を提示します。
アクセス判断案が、交換完了と、その後の引き渡しおよび飛行活動を区別しているか確認してください。地上アクセスを判断するために必要な許可と物理状態を記録してください。
遠隔操作の中断と復旧
評価上の仮定:合意済みの管理手順に従い、遠隔操作リンクまたは有効なオペレーター権限の喪失を演習します。
76ページでは、ROB-TEL-12に対し、遠隔移動指令を保持せず、ローカルで停止保持/安全姿勢を取ることを規定しています。制御の返還または再進入の前に、監督者がロボットの姿勢、有効なオペレーター、リンク情報の鮮度を確認します。実証された応答をこれらの要件と比較し、障害および姿勢の記録を保存してください。
地上経路の閉塞
評価上の仮定:機体の立入禁止区域の外にある許可済みの地上経路に、管理された障害物を設置します。
応答と、その後の承認判断を検討してください。人を競合区域の外に留め、提示された根拠資料で裏付けられていない自律的な迂回能力を前提にしないでください。
NISTの地上ロボット試験手法は、反復可能な試験装置、手順、定量的指標、記録された障害条件を説明しています。NISTの航空試験に関するよくある質問は、測定手法と、それを使用する組織が選定する受け入れ基準値を区別し、NISTは誰に対しても訓練や認証を行わないと明記しています。これらの参考資料は方法論上の背景を提供するものであり、ウルグアイの運用要件、SkyHubの認証、SkyHub試験の成功を裏付けるものではありません。上記シナリオは、NIST標準試験として提示されているものではありません。
測量と受け入れのチェックリスト
購入者が求める根拠資料を整理するために、以下のチェックリスト案を使用してください。
- モデル固有の制限を評価する前に、意図した機器構成とその識別記録を求めてください。
- 機体経路案、立入禁止区域の境界、地上経路、待機位置、充電器へのアクセス、保守上の取り合いを示す測量済み図面を作成してください。
- 不足している設置空間の範囲とクリアランス要件は、図から推定せずに入手してください。
- 受け入れ、交換、引き渡し、送り出しと地上経路の許可との関係案を文書化してください。
- 機体区域の制限がどのように実装、監視、維持されるかを示す根拠資料を求めてください。
- 成功した試験と併せて、不合格となった試験、介入、構成変更も保存してください。
- 機器を運用に戻す前に、復旧の権限と影響を受けた機能の確認結果を記録してください。
- 適用される現地の許可は、技術評価とは別に解決してください。
77ページでは、資産識別情報、経路の改訂、オペレーター承認、実際の動作時刻、最終位置、障害/介入情報などを顧客記録として挙げています。ミッション記録のレビュー目的として、要求された作業と物理的に完了した地上作業を区別することが示されています。評価の根拠資料の一部として、これらの記録を求めてください。提示された抜粋は、特定のエクスポート形式や提供方法を裏付けていません。
制約事項
提示された根拠資料は、モンテビデオの特定の敷地を受け入れたり、離隔寸法を規定したりするには不十分です。設置クリアランス、納入済みのシステム統合、現地の許可、観測された競合制御性能を裏付けていません。
機体の最大値では、これらの不足を解消できません。8ページは、最大飛行時間は保証された経路飛行時間ではなく、最大無線通信距離は承認された運用半径ではないと注意しています。10ページの最大前進飛行時間54分という値は、12 m/s、無風、写真モード、障害物対応動作オフ、SOCが100%から0%まで放電する条件に適用されます。この値は、現地のクリアランスもミッションの許可も裏付けません。
調達時の質問事項
ハンガーの設置空間の範囲、可動部のクリアランス、保守アクセス要件、機体の立入禁止区域を定義する根拠をサプライヤーに確認してください。意図した地上ロボットの構成記録と、離隔の維持に必要なオペレーター手順や追加統合を含む、許可の仕組みの案に関する説明を求めてください。
不合格結果の保存、復旧記録、受け入れ権限者の明示を含む、立ち会い評価計画を求めてください。商取引上の受け入れと現地の承認を区別してください。製品情報の案内にはSkyHub製品ページを参照し、構成と評価に関する質問にはお問い合わせをご利用ください。
よくある質問
モンテビデオはSkyHubの既存導入先ですか?
本記事において、モンテビデオは提案段階の候補地にすぎません。提示された根拠資料は、導入実績や現地で測定された結果を裏付けていません。
購入者はどのような配置と充電アクセスを評価すべきですか?
調達手順の案として、機体の立入禁止区域の境界、地上タスク経路、待機位置、充電器へのアクセスを示す測量済み図面と、離隔をどのように維持するかを説明する根拠資料を求めてください。
ここで固定のクリアランス距離を指定できますか?
いいえ。提示された根拠資料は、現地の離隔寸法を裏付けていません。寸法を確定する前に、設置要件と現地評価を入手してください。
UAVの受け入れまたは送り出し中に、地上ロボットは着陸区域およびローター立入禁止区域へ進入できますか?
いいえ。マニュアルの58ページには、キャビネットがUAVを受け入れ、または送り出している間、ロボットはその区域に進入しないと記載されています。
バッテリー交換の完了によって地上アクセスが許可されますか?
提示されたマニュアルは、交換完了によって地上経路の許可を定義していません。25ページでは、その後のオペレーターによる引き渡し、飛行前点検、飛行承認、出発を交換時間の計時対象から除外しています。地上アクセスには、別途文書化された根拠を求めてください。
STTBOT-T1をSTTBOT-S1に置き換える場合、どのような情報が必要ですか?
58–59ページには、モデルごとに異なる寸法と測定の定義が示されています。S1の納入個体の外形範囲と装着ツールの記録を求め、その構成について経路案を再評価してください。
NISTの参考資料はSkyHubを認証したり、現地運用を許可したりするものですか?
いいえ。これらは評価手法の背景を提供するものであり、SkyHubの認証や試験成功、モンテビデオでの運用許可を裏付けるものではありません。
ロボットがSTOP状態になった後は、どうすべきですか?
管理下で復旧し、障害の根拠資料を保存し、影響を受けた機能を検証し、運用再開の承認権限と新たなタスク要求を記録してください。76ページには、STOP状態の後に元のタスクを通知なしに再開しないと記載されています。
参考資料
上記のマニュアルへのリンクは、製品の識別、構成、運用制限、復旧、記録について使用した抜粋を示しています。リンク先のNISTの地上ロボット試験手法と航空試験に関するよくある質問は、評価手法の背景のみを提供します。提示された資料のいずれも、現地の承認やモンテビデオでの導入完了を裏付けていません。
機器構成案
- STT 1S MAXマルチローター機
- STT-HUB1101独立型4ベイバッテリー交換ハンガー
- STT 1S MAX専用着脱式バッテリーモジュール
- STTBOT-T1二足歩行地上ロボット
- STTBOT-T1に割り当てられた200 W非接触充電位置